ELM.06-02-23.06-SGCzerwiec 2023 · 51 kroków · ok. 127 min · 40 kryteriów z klucza
Rozwiązanie krok po kroku: Naprawa układu elektropneumatycznego
Zadanie z sesji czerwiec 2023 (arkusz ELM.06-02-23.06-SG) dotyczy układu elektropneumatycznego z dwoma siłownikami pracującymi synchronicznie. Siłownik 1A1 (dwustronnego działania) steruje zawór 5/2 monostabilny 1V1 z cewką Y1, a jego prędkości ustawiają zawory dławiąco-zwrotne 1V2 (wsuw) i 1V3 (wysuw). Siłownik 2A1 (jednostronnego działania ze sprężyną zwrotną) steruje zawór 3/2 NC 2V1 z cewką Y2, a powrót 2A1 dławi 2V2. Po S1 świeci lampka H1 i po 4 s wysuwa się 2A1, po kolejnych 5 s wysuwa się 1A1 i jednocześnie wraca 2A1. Oba tłoczyska mają dojść do czujników B2 i B3 prawie razem (różnica poniżej 1 s) - wtedy 1A1 wraca i cykl się powtarza. Przy różnicy 1 s i większej H1 gaśnie, a po powrocie 1A1 miga z częstotliwością 1 Hz.
Według arkusza połączenia pneumatyczne są poprawne, ale część połączeń elektrycznych jest uszkodzona, część elementów nie jest zamontowana, a program został wykasowany z pamięci sterownika. Do zrobienia: pomiary rezystancji połączeń wyjść z naprawą (tabela 3), montaż brakujących elementów, pomiary napięć na wejściach (tabela 4), napisanie programu od zera według algorytmu z rysunku 3, regulacja dławików i test.
Co jest wykonane naprawdę, a co opisane. Program napisano w LOGO!Soft Comfort V8 (sterownik Siemens LOGO! 8, język FBD) w Windows 10 w maszynie wirtualnej - przy krokach programu są prawdziwe zrzuty okna, a każdy warunek z opisu działania sprawdzono w symulacji (przełączniki wejść odgrywają role przycisków i czujników). Połączenia przez pół schematu są zamienione na odnośniki - zielone etykiety z numerem bloku źródłowego. Tabele 3 i 4 są odtworzone w podglądzie z wpisami odręcznymi. Pomiary miernikiem, naprawa przewodów, montaż czujników i regulacja dławików są opisane: co zrobić i co sprawdzi egzaminator. Na stanowisku może być inny sterownik i inny program narzędziowy - zasada działania programu zostaje ta sama.
To materiał do nauki do egzaminu zawodowego. Wartości i czynności pochodzą z arkusza i klucza oceniania CKE. Zasilanie układu i sprężone powietrze włącza się dopiero po zgłoszeniu gotowości i zgodzie egzaminatora; prace przy instalacji elektrycznej wykonuje się zgodnie z jego poleceniem i przepisami BHP.
To jedno z możliwych rozwiązań. Rezultaty 3 i 4 egzaminator ocenia po wyjściu zdającego - uruchamia układ i ogląda program, więc program musi zostać w sterowniku (tryb RUN) i na ekranie.
Jak liczą się punkty. Klucz ma 40 kryteriów (cztery rezultaty i przebieg pracy), każde za 1 punkt. Próg zdania części praktycznej to 75%, czyli 30 punktów - można stracić 10 kryteriów i nadal zdać.
Suwak i strzałki obok niego - albo ←→ na klawiaturze - przechodzą krok po kroku; wyjaśnienie i podgląd zmieniają się razem z krokiem.
Lista „Etap” przenosi od razu do wybranego etapu.
„Rozwiązuję samodzielnie” chowa rozwiązanie kroku - najpierw własna próba, potem odsłonięcie.
„Tryb prezentacji” pokazuje same kroki, bez menu strony - na rzutnik.
Etap 1: Pomiary rezystancji - tabela 3
Kroki 1-7 · po tym etapie masz 6 z 40 kryteriów (pkt)
Krok 1: Przygotowanie: media wyłączone, omomierz
ok. 3 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Pomiary rezystancji wykonuje się przy wyłączonym zasilaniu 24 V i zamkniętym dopływie powietrza - napięcie w obwodzie zafałszuje wynik i może uszkodzić miernik. Multimetr przestawia się na zakres rezystancji (Ω) albo na test ciągłości, a przed pomiarami zwiera końcówki - wskazanie bliskie zera potwierdza sprawne przewody pomiarowe.
Mierzy się sam przewód: jedna końcówka na zacisku listwy (np. X2:WY1), druga na zacisku elementu (np. Y1:A1). Sprawne połączenie daje ułamek oma, przerwa - przekroczenie zakresu („OL” albo „1” na lewym brzegu wyświetlacza).
Typowe błędy
Pomiar przy włączonym zasilaczu - odczyt nie ma sensu, a przy zakresie Ω miernik może się uszkodzić.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
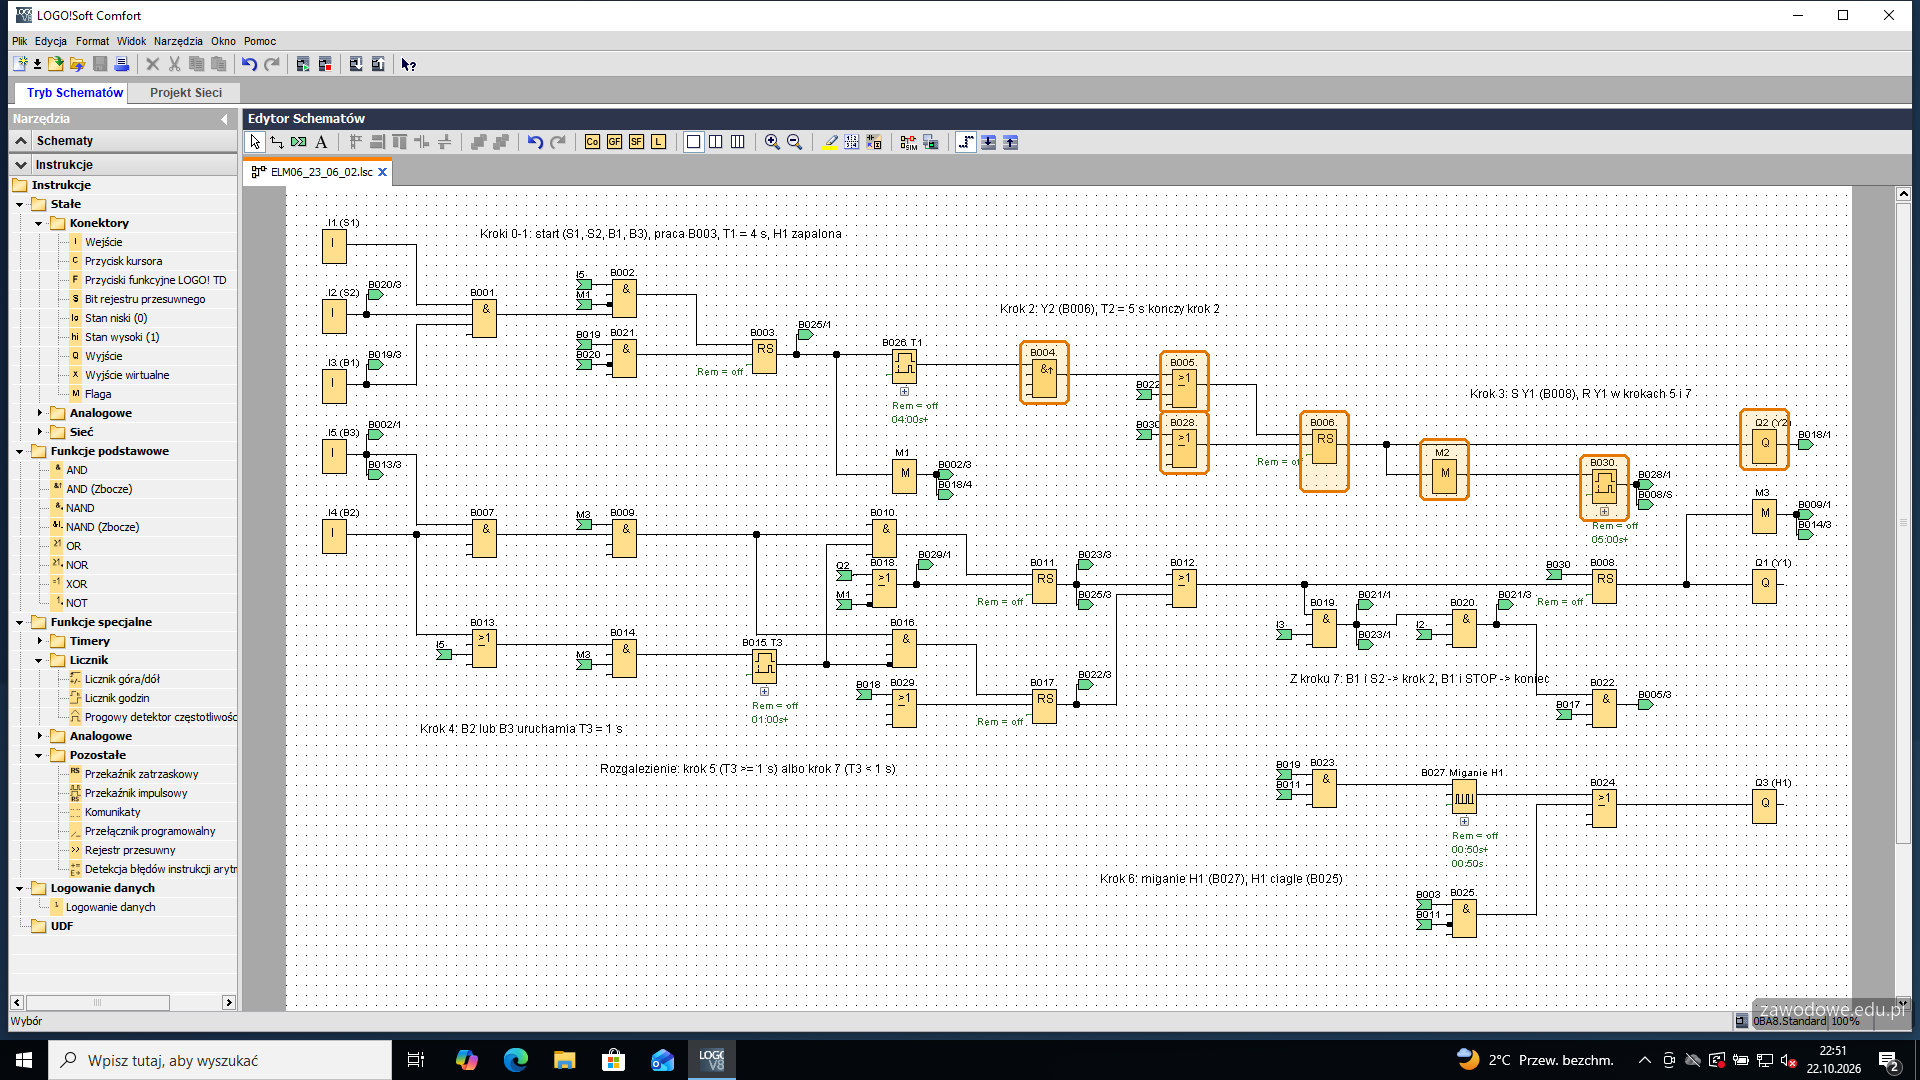
Krok 2: Tabela 3, wiersz 1: X2:WY1 i Y1:A1
Kryteria:
R.1.1 1 - wartość rezystancji oznaczająca brak ciągłości połączenia i zaznaczone niesprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód od wyjścia WY1 sterownika do cewki Y1 zaworu 1V1: końcówki na X2:WY1 i Y1:A1 - miernik pokazuje przekroczenie zakresu, przewód jest przerwany. W tabeli: wartość ∞, jednostka Ω i X w kolumnie niesprawne. Bez tego połączenia cewka Y1 nie dostanie sygnału i 1A1 nie wysunie się.
Typowe błędy
Wpisanie „0” przy przerwie - zero oznacza ciągłość, przerwa to rezystancja nieskończenie wielka.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 3: Tabela 3, wiersz 2: X2:WY2 i Y2:A1
Kryteria:
R.1.2 2 - wartość rezystancji wskazująca na ciągłość połączenia i zaznaczone sprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód od wyjścia WY2 do cewki Y2 zaworu 2V1: końcówki na X2:WY2 i Y2:A1 - wynik bliski zera (ułamek oma, tu zapisany jako ≈ 0), jednostka Ω, X w kolumnie sprawne. Na stanowisku wpisuje się odczyt z miernika, np. 0,2 Ω.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 4: Tabela 3, wiersz 3: X2:WY3 i H1:X1
Kryteria:
R.1.3 3 - wartość rezystancji wskazująca na ciągłość połączenia i zaznaczone sprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód od wyjścia WY3 do lampki H1: końcówki na X2:WY3 i H1:X1 - wynik bliski zera (ułamek oma, tu zapisany jako ≈ 0), jednostka Ω, X w kolumnie sprawne. Na stanowisku wpisuje się odczyt z miernika, np. 0,2 Ω.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 5: Tabela 3, wiersz 4: Y1:A2 i X1:0V
Kryteria:
R.1.4 4 - wartość rezystancji wskazująca na ciągłość połączenia i zaznaczone sprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód powrót cewki Y1 do listwy 0 V: końcówki na Y1:A2 i X1:0V - wynik bliski zera (ułamek oma, tu zapisany jako ≈ 0), jednostka Ω, X w kolumnie sprawne. Na stanowisku wpisuje się odczyt z miernika, np. 0,2 Ω.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 6: Tabela 3, wiersz 5: Y2:A2 i X1:0V
Kryteria:
R.1.5 5 - wartość rezystancji oznaczająca brak ciągłości połączenia i zaznaczone niesprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód powrót cewki Y2 do 0 V: końcówki na Y2:A2 i X1:0V - miernik pokazuje przekroczenie zakresu, przewód jest przerwany. W tabeli: wartość ∞, jednostka Ω i X w kolumnie niesprawne. Bez tego połączenia obwód cewki Y2 nie zamknie się do 0 V.
Typowe błędy
Wpisanie „0” przy przerwie - zero oznacza ciągłość, przerwa to rezystancja nieskończenie wielka.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 7: Tabela 3, wiersz 6: H1:X2 i X1:0V
Kryteria:
R.1.6 6 - wartość rezystancji oznaczająca brak ciągłości połączenia i zaznaczone niesprawne.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Przewód powrót lampki H1 do 0 V: końcówki na H1:X2 i X1:0V - miernik pokazuje przekroczenie zakresu, przewód jest przerwany. W tabeli: wartość ∞, jednostka Ω i X w kolumnie niesprawne. Bez tego połączenia obwód lampki H1 nie zamknie się do 0 V.
Typowe błędy
Wpisanie „0” przy przerwie - zero oznacza ciągłość, przerwa to rezystancja nieskończenie wielka.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 2: Naprawa połączeń
Kroki 8-10 · po tym etapie masz 9 z 40 kryteriów (pkt)
Krok 8: Naprawa przerwanych połączeń: tylko przy wyłączonych mediach
Kryteria:
P.1.3 Zdający: wymieniał przewody elektryczne przy wyłączonych mediach zasilających.
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Połączenia z wierszy 1, 5, 6 tabeli 3 są przerwane - trzeba je wymienić. Przed odkręceniem pierwszego zacisku zasilanie 24 V musi być wyłączone, a dopływ powietrza zamknięty - egzaminator obserwuje, czy przewody są wymieniane przy wyłączonych mediach. Tabela 3 opisuje stan przed naprawą, więc zostaje bez zmian.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 9: Nowy przewód: tulejki zaciśnięte praską
Kryteria: ,
P.1.1 Zdający: do prac związanych z naprawą układu używał narzędzi zgodnie z ich przeznaczeniem.
P.1.2 Zdający: zaciskał tulejki na końcach wymienianych przewodów elektrycznych.
ok. 5 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Nowy przewód docina się na długość trasy (bez naprężenia i bez długiej pętli), ściąga izolację ściągaczem na długość tulejki i na końcówki zakłada tulejki zaciskane praską - żyła linki nie może się rozchodzić pod zaciskiem. Zaciski dokręca się wkrętakiem o pasującym grocie. Każde narzędzie służy do swojej czynności: izolacji nie zdejmuje się nożem ani zębami szczypiec, a tulejki nie zgniata się kombinerkami.
Typowe błędy
Goła linka wkręcona w zacisk bez tulejki - przepada P.1.2, a połączenie z czasem się luzuje.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 10: Pomiar kontrolny po naprawie
ok. 2 min
Polecenie z arkusza
wykonaj pomiary rezystancji połączeń elementów z wyjściami sterownika i wypełnij Protokół pomiarów rezystancji połączeń elektrycznych układu elektropneumatycznego – tabela 3., napraw zauważone uszkodzenia
Po wymianie przewodów pomiar powtarza się na tych samych zaciskach - każde połączenie z tabeli 3 ma teraz rezystancję bliską zera. Ten pomiar to kontrola naprawy, nie wpis do tabeli.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 3: Montaż brakujących elementów
Kroki 11-13 · po tym etapie masz 12 z 40 kryteriów (pkt)
Krok 11: Czujnik B1 na 1A1: pozycja wsunięta
Kryteria:
R.3.2 Kontaktronowy czujnik położenia tłoka B1 jest zamocowany na cylindrze siłownika 1A1 a jego aktywacja następuje przy wsuniętym tłoczysku.
ok. 4 min
Polecenie z arkusza
zamontuj i podłącz brakujące elementy zgodnie z rysunkiem 1., rysunkiem 2. i tabelą 1.
Arkusz nie wymienia, których elementów brakuje. Klucz ocenia zamocowanie i aktywację czujników B1, B2 i B3, więc rozwiązanie opisuje montaż czujników - inny brakujący element montuje się tak samo, według rysunku 1, rysunku 2 i tabeli 1.
B1 to czujnik kontaktronowy (zestyk NO, dwa przewody, wyprowadzenia 3 i 4): zacisk 3 do listwy +24 V, zacisk 4 do wejścia sterownika. Czujnik wsuwa się w rowek cylindra siłownika 1A1 i przesuwa do miejsca, w którym tłok z magnesem stoi przy wsuniętym tłoczysku. Ustawienie: tłoczysko przesuwa się ręcznie do pozycji krańcowej (bez powietrza), a czujnik przesuwa się wzdłuż rowka do zapalenia diody, potem jeszcze 1-2 mm dalej w stronę środka strefy działania, i dokręca wkrętem.
Typowe błędy
Czujnik dokręcony na samym skraju strefy działania - przy drganiach gaśnie i cykl się zatrzymuje.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 12: Czujnik B2 na 1A1: pozycja wysunięta
Kryteria:
R.3.3 Półprzewodnikowy czujnik położenia tłoka B2 jest zamocowany na cylindrze siłownika 1A1 a jego aktywacja następuje przy wysuniętym tłoczysku.
ok. 3 min
Polecenie z arkusza
zamontuj i podłącz brakujące elementy zgodnie z rysunkiem 1., rysunkiem 2. i tabelą 1.
B2 to czujnik półprzewodnikowy trójprzewodowy PNP NO: BN (brązowy) do +24 V, BU (niebieski) do 0 V, BK (czarny) do wejścia sterownika. Czujnik wsuwa się w rowek cylindra siłownika 1A1 i przesuwa do miejsca, w którym tłok z magnesem stoi przy wysuniętym tłoczysku. Ustawienie: tłoczysko przesuwa się ręcznie do pozycji krańcowej (bez powietrza), a czujnik przesuwa się wzdłuż rowka do zapalenia diody, potem jeszcze 1-2 mm dalej w stronę środka strefy działania, i dokręca wkrętem. B2 i B1 są na tym samym siłowniku - na przeciwnych końcach cylindra.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 13: Czujnik B3 na 2A1: pozycja wsunięta
Kryteria:
R.3.4 Półprzewodnikowy czujnik położenia tłoka B3 jest zamocowany na cylindrze siłownika 2A1 a jego aktywacja następuje przy wsuniętym tłoczysku.
ok. 3 min
Polecenie z arkusza
zamontuj i podłącz brakujące elementy zgodnie z rysunkiem 1., rysunkiem 2. i tabelą 1.
B3 to czujnik półprzewodnikowy trójprzewodowy PNP NO: BN (brązowy) do +24 V, BU (niebieski) do 0 V, BK (czarny) do wejścia sterownika. Czujnik wsuwa się w rowek cylindra siłownika 2A1 i przesuwa do miejsca, w którym tłok z magnesem stoi przy wsuniętym tłoczysku. Ustawienie: tłoczysko przesuwa się ręcznie do pozycji krańcowej (bez powietrza), a czujnik przesuwa się wzdłuż rowka do zapalenia diody, potem jeszcze 1-2 mm dalej w stronę środka strefy działania, i dokręca wkrętem. Siłownik 2A1 ma sprężynę zwrotną, więc bez powietrza stoi wsunięty i dioda B3 powinna świecić od razu.
Typowe błędy
B3 przy wysuniętym tłoczysku 2A1 - warunek startu i kontrola synchronizacji nigdy się nie spełnią.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 4: Pomiary napięć na wejściach - tabela 4
Kroki 14-19 · po tym etapie masz 23 z 40 kryteriów (pkt)
Krok 14: Zgłoszenie gotowości i zasilenie 24 V
Kryteria:
P.1.5 Zdający: zgłaszał przez podniesienie ręki gotowość do włączenia mediów zasilających.
ok. 2 min
Polecenie z arkusza
Zgłaszaj przez podniesienie ręki gotowość do włączenia mediów zasilających układ elektropneumatyczny.
Pomiary napięć wykonuje się przy włączonym zasilaniu 24 V DC, ale bez sprężonego powietrza - stany czujników zmienia się ręcznie, przesuwając tłoczyska. Przed włączeniem zasilania podnosi się rękę i czeka na zgodę egzaminatora; tak samo później przed podaniem powietrza i przed każdym uruchomieniem układu.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 15: Tabela 4, wiersz 1: S1 (przycisk NO)
Kryteria: ,
R.2.1 1 - wpisane wyniki pomiarów są zgodne ze stanem rzeczywistym i posiadają jednostki.
R.2.2 1 - w odniesieniu do pomiarów w R.2.1 zaznaczone sprawny.
ok. 2 min
Polecenie z arkusza
przeprowadź pomiary kontrolne napięć na wejściach PLC – wypełnij Protokół pomiarów napięć na wejściach PLC układu elektropneumatycznego – tabela 4.
Miernik na zakresie napięcia stałego (V DC): czerwona końcówka na X2:WE1, czarna na X1:0V. S1 ma zestyk NO - niewciśnięty nie przewodzi, więc na wejściu jest około 0 V, a wciśnięty podaje około 24 V. Zgodność ze schematem = element sprawny.
Na stanowisku wpisuje się odczyt z miernika z jednostką (np. 23,8 V przy wejściu aktywnym), a nie wartość ze schematu - egzaminator porównuje wpisy z własnym pomiarem. Tu zapisano wartości przybliżone.
Typowe błędy
Wartość bez jednostki albo pomiar przy wyłączonym zasilaniu - wtedy oba stany dają 0 V i przepadają oba kryteria wiersza.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 16: Tabela 4, wiersz 2: S2 (przycisk NC)
Kryteria: ,
R.2.3 2 - wpisane wyniki pomiarów są zgodne ze stanem rzeczywistym i posiadają jednostki.
R.2.4 2 - w odniesieniu do pomiarów w R.2.3 zaznaczone sprawny.
ok. 2 min
Polecenie z arkusza
przeprowadź pomiary kontrolne napięć na wejściach PLC – wypełnij Protokół pomiarów napięć na wejściach PLC układu elektropneumatycznego – tabela 4.
S2 ma zestyk NC, więc odwrotnie niż S1: niewciśnięty - około 24 V, wciśnięty - około 0 V. Przycisk STOP z zestykiem NC to celowy wybór - przerwa w przewodzie działa jak wciśnięty STOP.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 17: Tabela 4, wiersz 3: B1
Kryteria: ,
R.2.5 3 - wpisane wyniki pomiarów są zgodne ze stanem rzeczywistym i posiadają jednostki.
R.2.6 3 - w odniesieniu do pomiarów w R.2.5 zaznaczone sprawny.
ok. 2 min
Polecenie z arkusza
przeprowadź pomiary kontrolne napięć na wejściach PLC – wypełnij Protokół pomiarów napięć na wejściach PLC układu elektropneumatycznego – tabela 4.
B1 (kontaktronowy) przy tłoczysku 1A1 poza pozycją wsuniętą - około 0 V, przy wsuniętym (czujnik aktywny, dioda świeci) - około 24 V. Tłoczysko przesuwa się ręcznie, bo powietrze jest odcięte.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 18: Tabela 4, wiersz 4: B2
Kryteria: ,
R.2.7 4 - wpisane wyniki pomiarów są zgodne ze stanem rzeczywistym i posiadają jednostki.
R.2.8 4 - w odniesieniu do pomiarów w R.2.7 zaznaczone sprawny.
ok. 2 min
Polecenie z arkusza
przeprowadź pomiary kontrolne napięć na wejściach PLC – wypełnij Protokół pomiarów napięć na wejściach PLC układu elektropneumatycznego – tabela 4.
B2 (półprzewodnikowy PNP) - nieaktywny przy wsuniętym tłoczysku 1A1 (około 0 V), aktywny po ręcznym wysunięciu do końca (około 24 V). Wyjście PNP podaje na wejście plus zasilania.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 19: Tabela 4, wiersz 5: B3
Kryteria: ,
R.2.9 5 - wpisane wyniki pomiarów są zgodne ze stanem rzeczywistym i posiadają jednostki.
R.2.10 5 - w odniesieniu do pomiarów w R.2.9 zaznaczone sprawny.
ok. 2 min
Polecenie z arkusza
przeprowadź pomiary kontrolne napięć na wejściach PLC – wypełnij Protokół pomiarów napięć na wejściach PLC układu elektropneumatycznego – tabela 4.
B3 (półprzewodnikowy) na 2A1 - przy wsuniętym tłoczysku (spoczynek, sprężyna) aktywny, około 24 V; po ręcznym odsunięciu tłoczyska nieaktywny, około 0 V.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 5: Program sterownika według algorytmu SFC
Kroki 20-35 · po tym etapie masz 24 z 40 kryteriów (pkt)
Krok 20: Nowy projekt, wejścia i wyjścia z nazwami
ok. 4 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
Nowy schemat w LOGO!Soft (Plik > Nowy > Schemat połączeń, FBD). Najpierw bloki wejść i wyjść według rysunku 1: I1 - S1, I2 - S2, I3 - B1, I4 - B2, I5 - B3 oraz Q1 - Y1, Q2 - Y2, Q3 - H1. Nazwy (Edycja > Nazwy wejść/wyjść) widać nad blokami - to pierwsze komentarze programu.
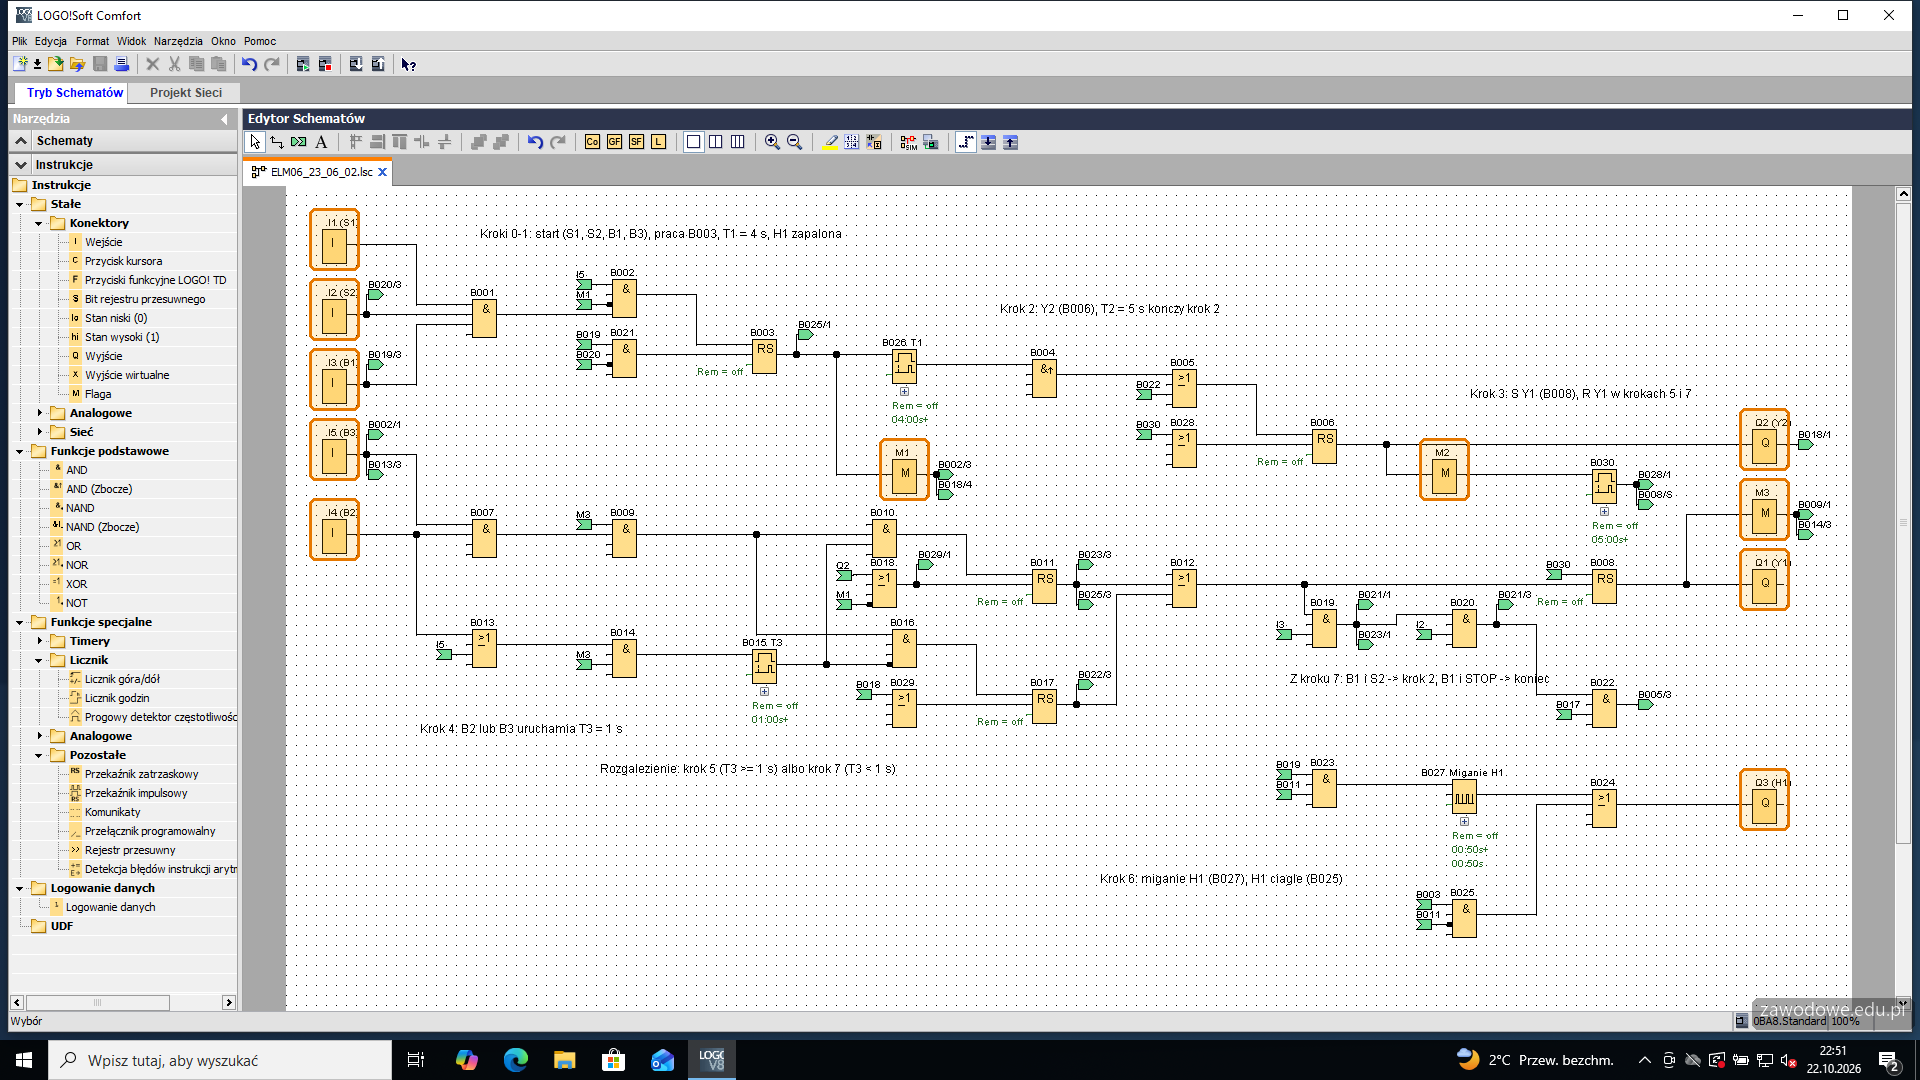
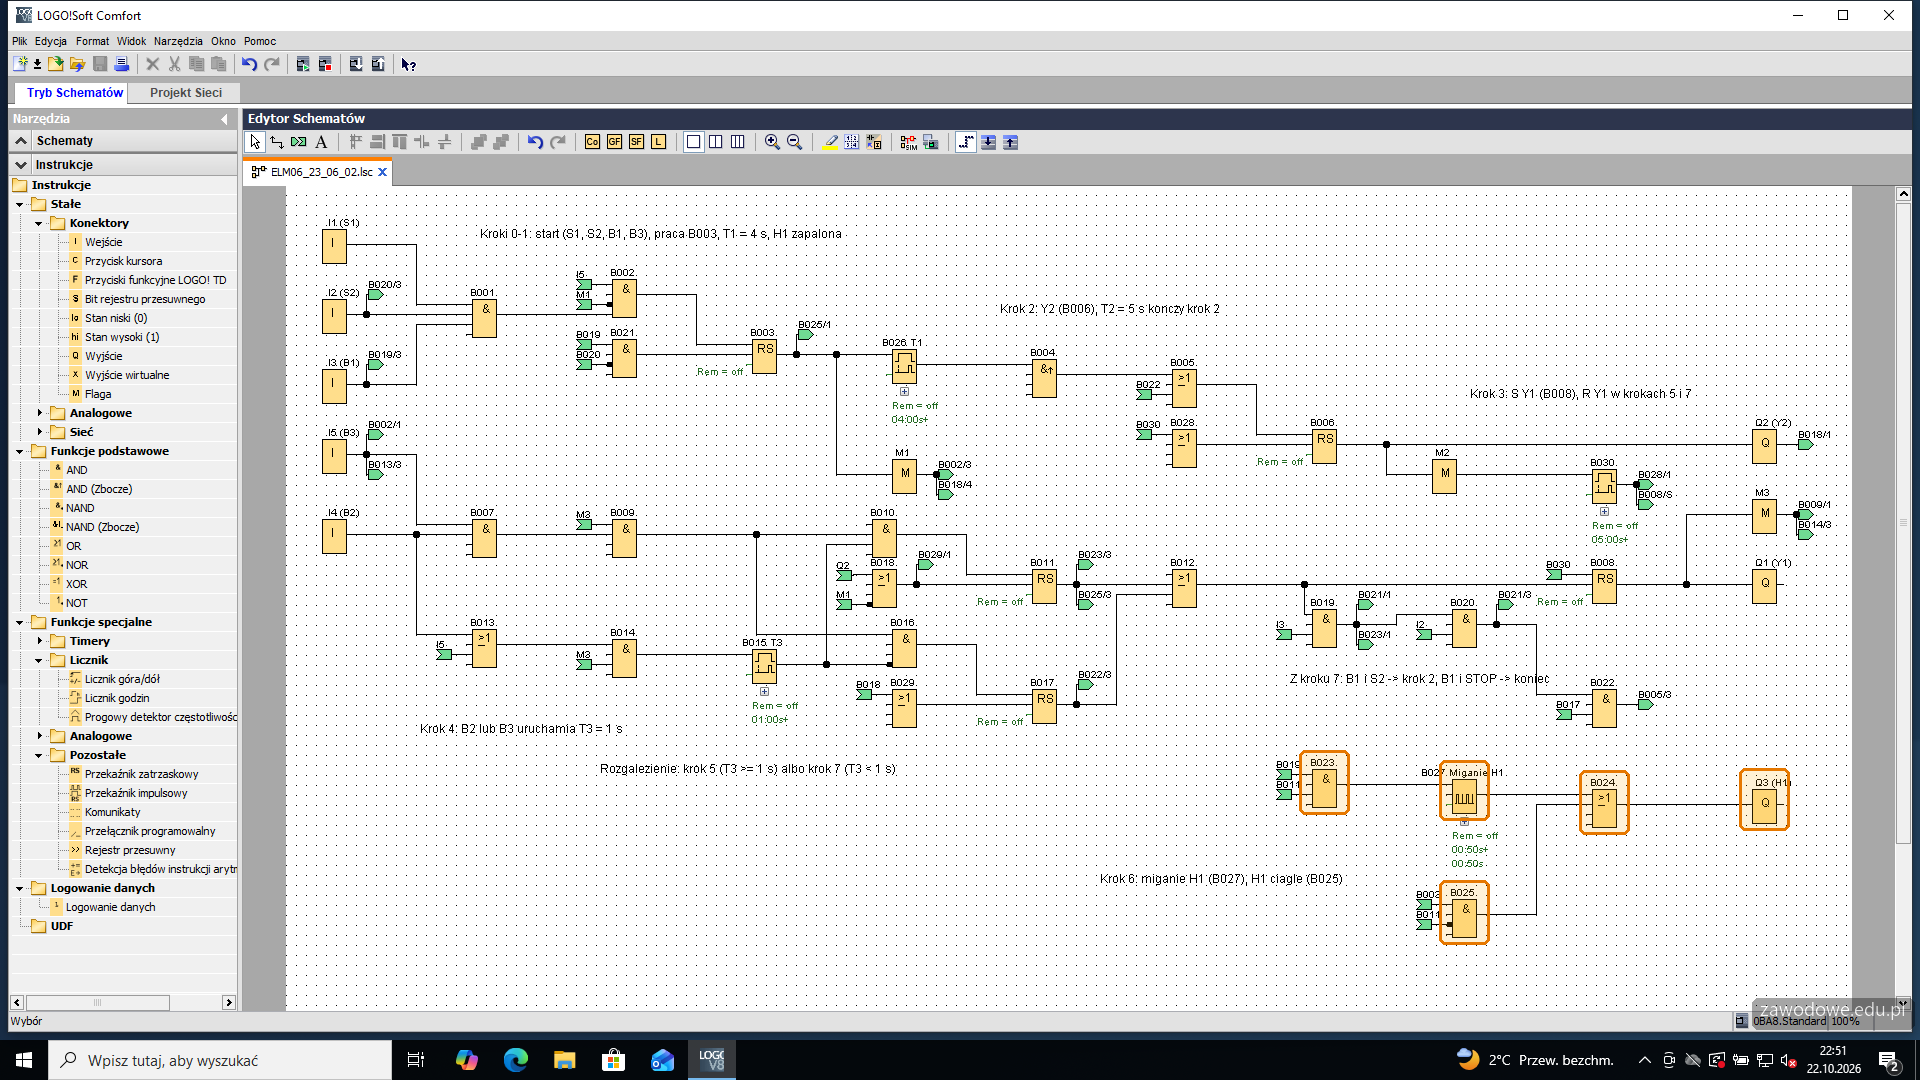
Algorytm z rysunku 3 to sieć działań SFC z siedmioma krokami. W FBD każdy krok, który coś pamięta, dostaje przekaźnik zatrzaskowy RS (ustaw - wejście S, kasuj - wejście R), a przejścia to bramki AND i OR.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 21: Przejście 0 → 1: S1 ∧ ¬S2 ∧ B1 ∧ B3
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
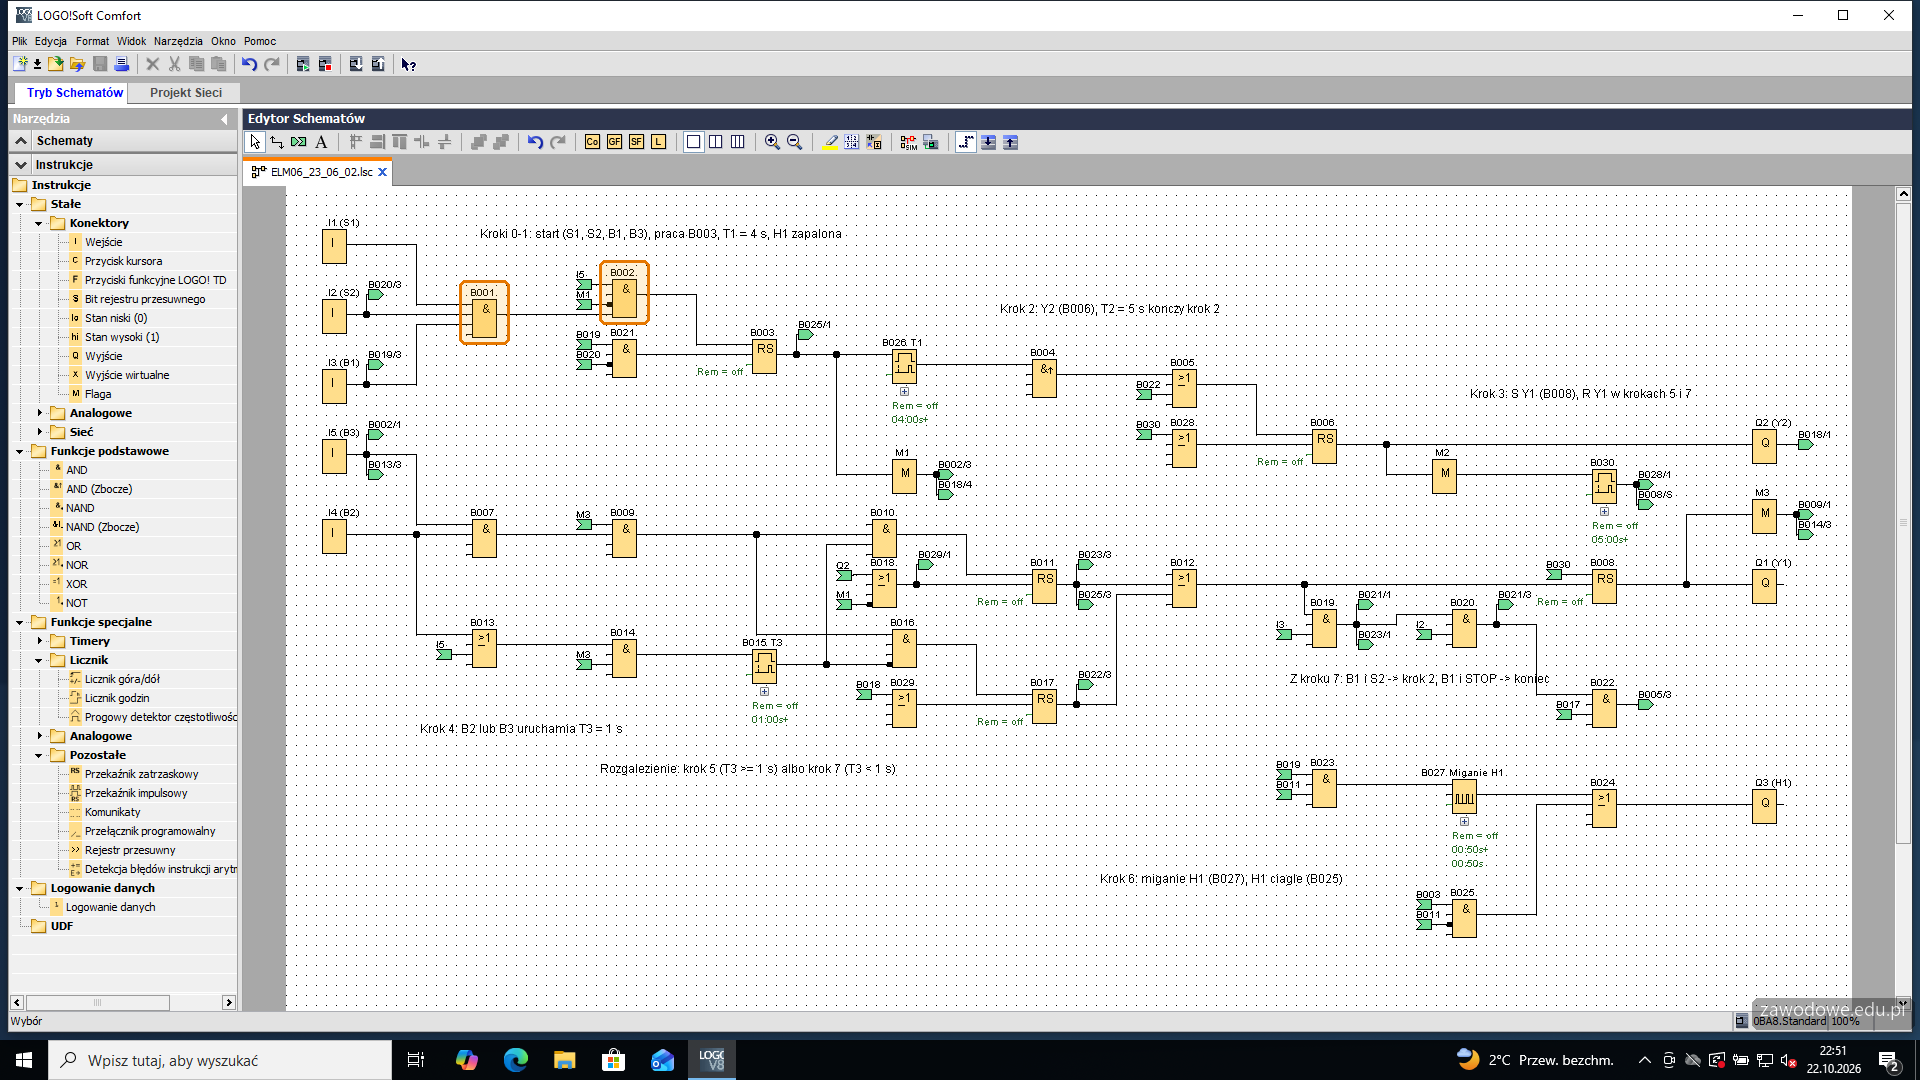
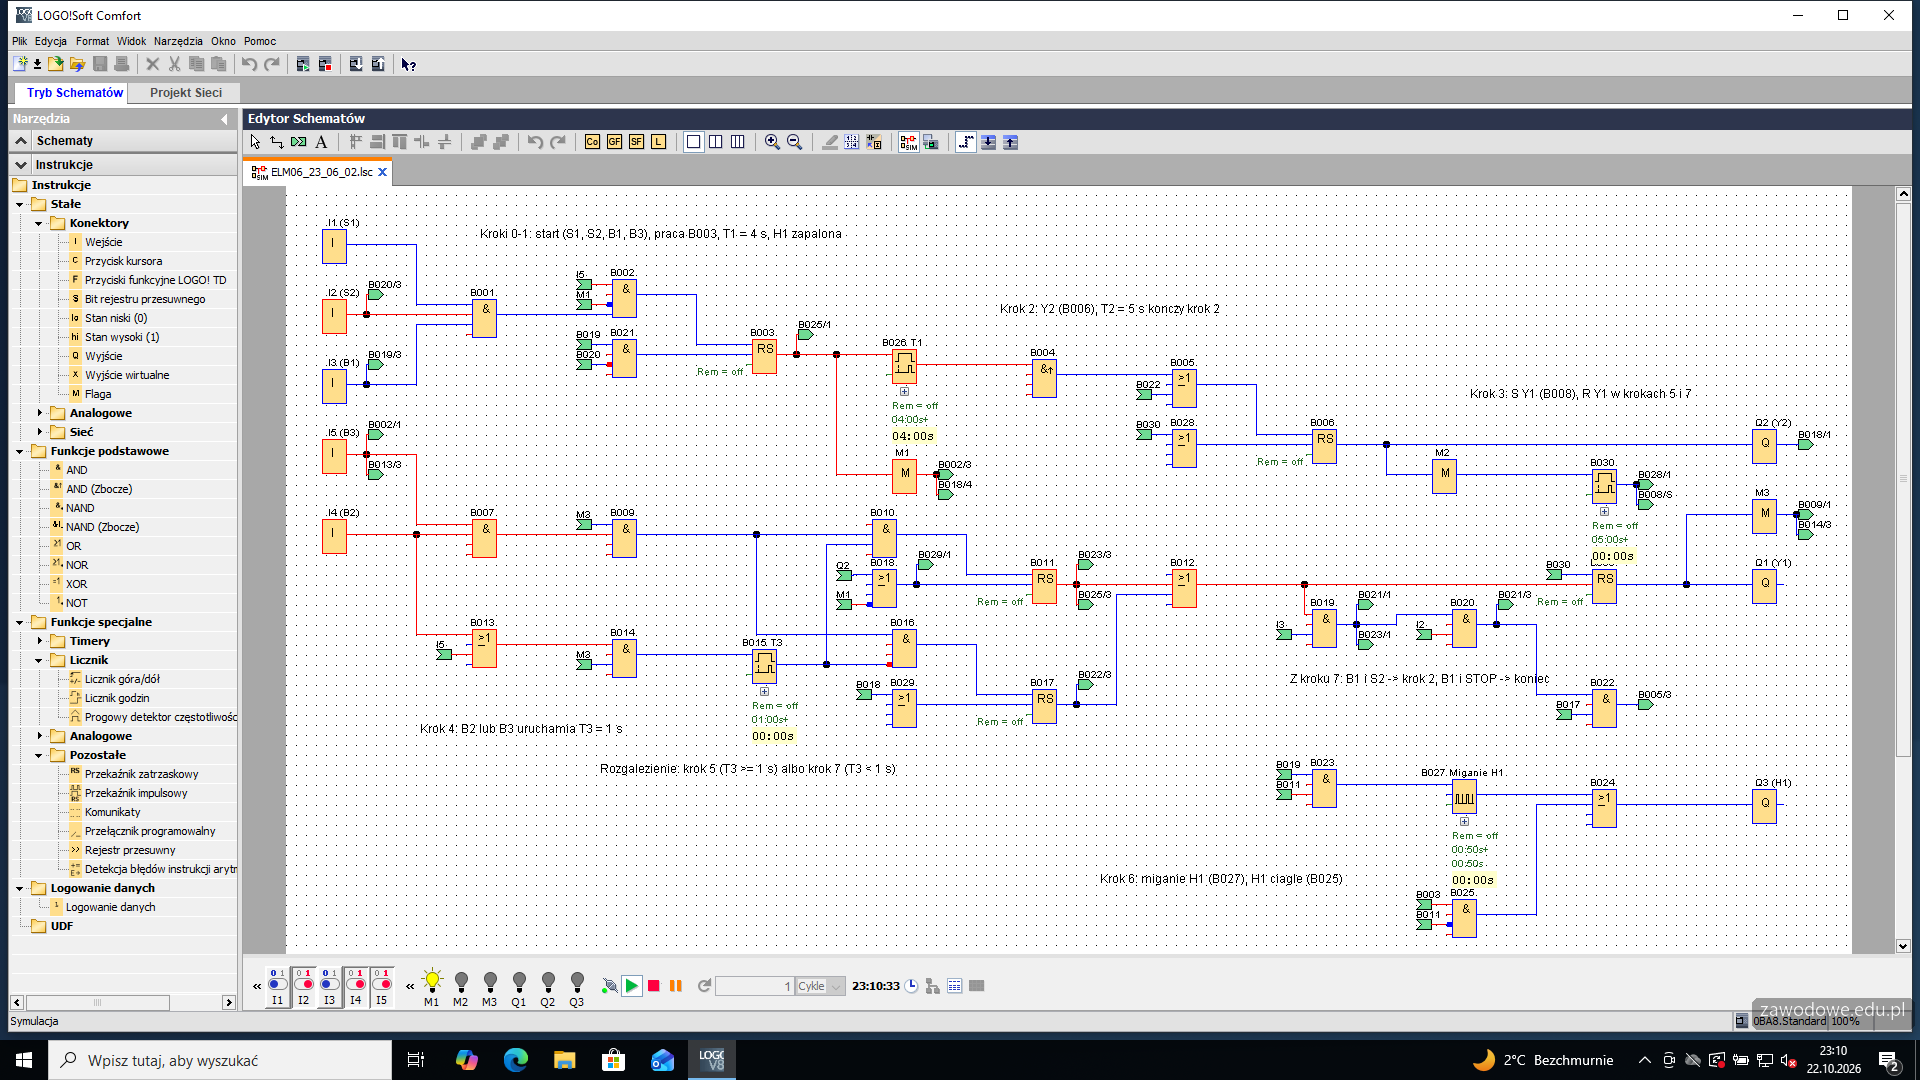
Warunek startu z rysunku 3 to S1 ∧ S̄2 ∧ B1 ∧ B3. AND B001 zbiera przewodami I1, I2 i I3. S2 ma zestyk NC: niewciśnięty daje na I2 jedynkę, więc wchodzi do bramki bez negacji - „S̄2” z rysunku dotyczy przycisku, nie sygnału (uwaga pod rysunkiem 3).
AND B002 dokłada B3 (odnośnik z I5) i warunek „układ jeszcze nie pracuje” - odnośnik z flagi M1 z negacją. Bez niego S1 wciśnięty w czasie pracy zaczynałby cykl od nowa.
Typowe błędy
S2 zanegowany na wejściu bramki - przy zestyku NC start działałby tylko przy wciśniętym STOP.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 22: Krok 1: praca B003 i zegar T1 = 4 s
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
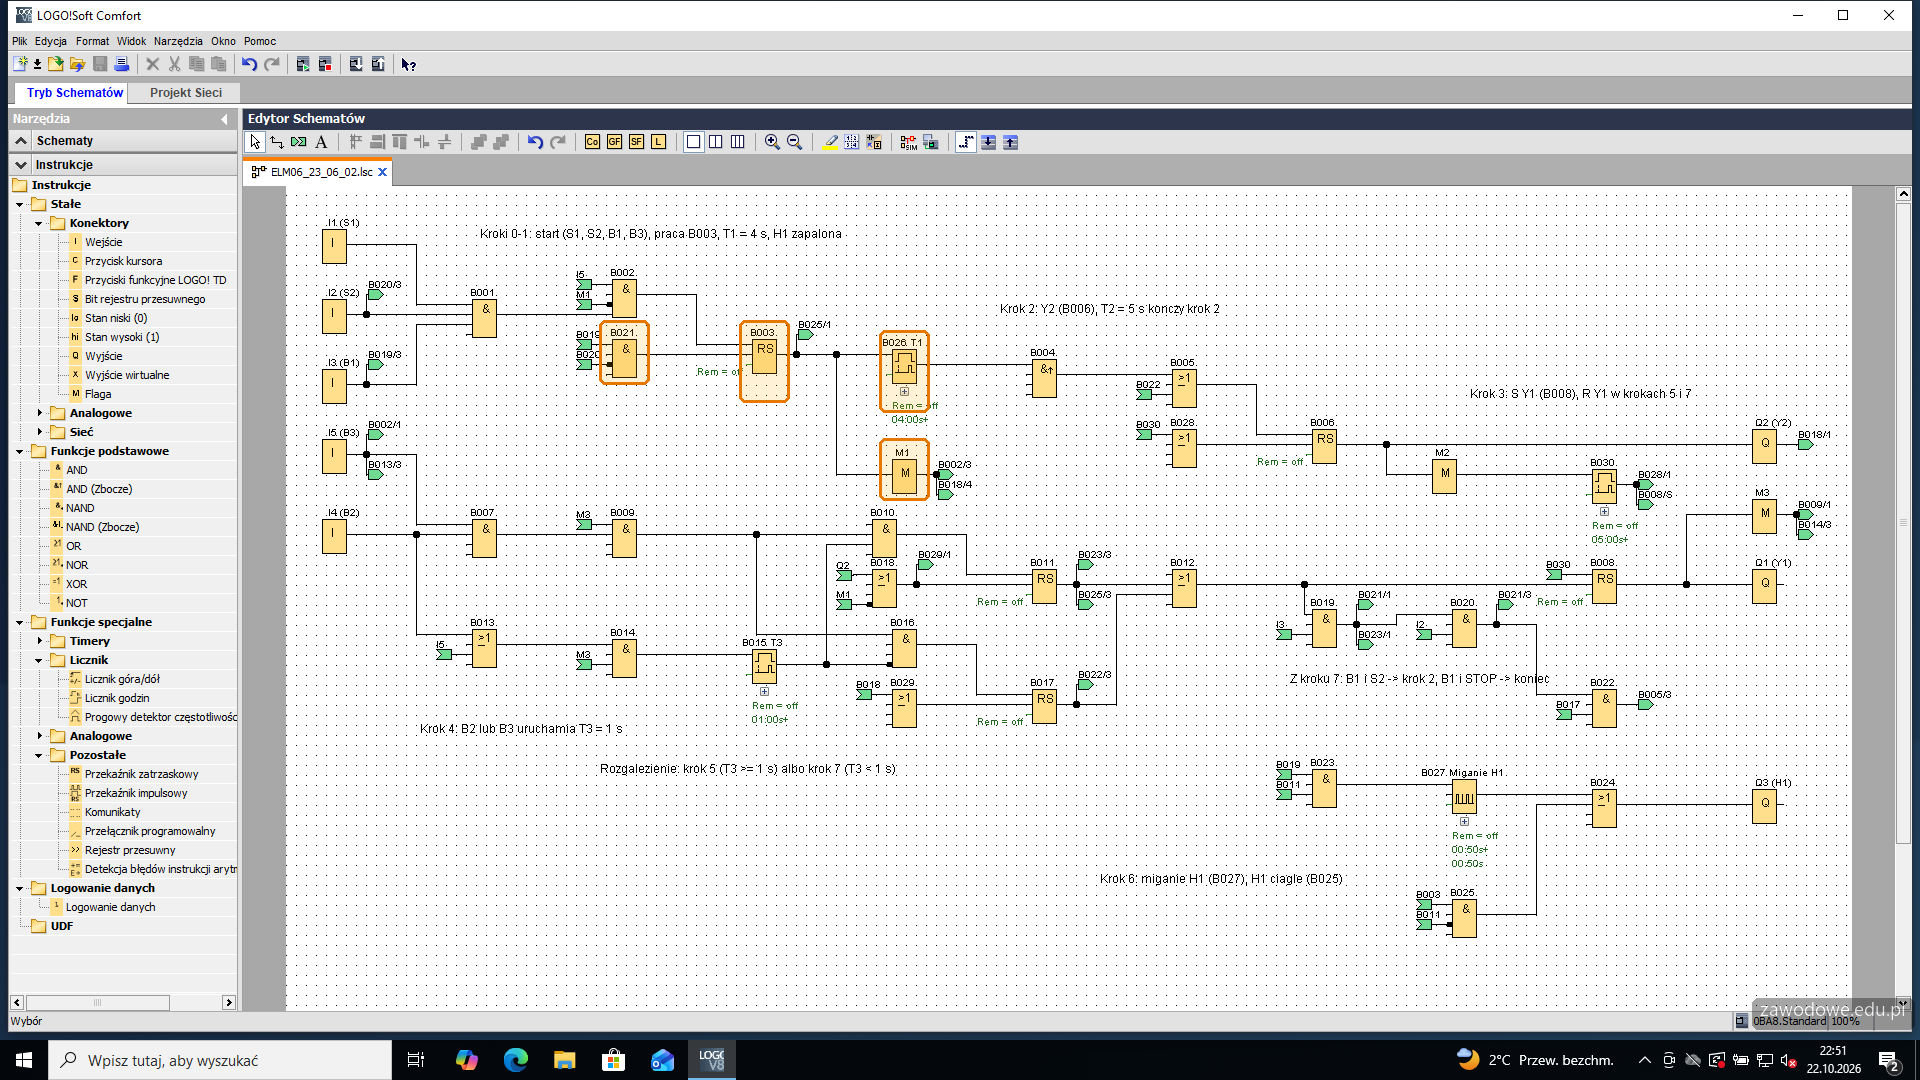
Przekaźnik RS B003 (praca) zapamiętuje start; kasuje go warunek zatrzymania z AND B021 (opis przy kroku 7). Jego wyjście trafia do flagi M1 - pętla zwrotna do B002 i dalej musi przejść przez flagę, LOGO nie pozwala zamknąć jej przewodem. Z B003 startuje też zegar T1 (B026, opóźnienie załączenia, 4 s) - to akcja „D T#4s T1” kroku 1.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 23: Nastawa T1: 4 s
ok. 1 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
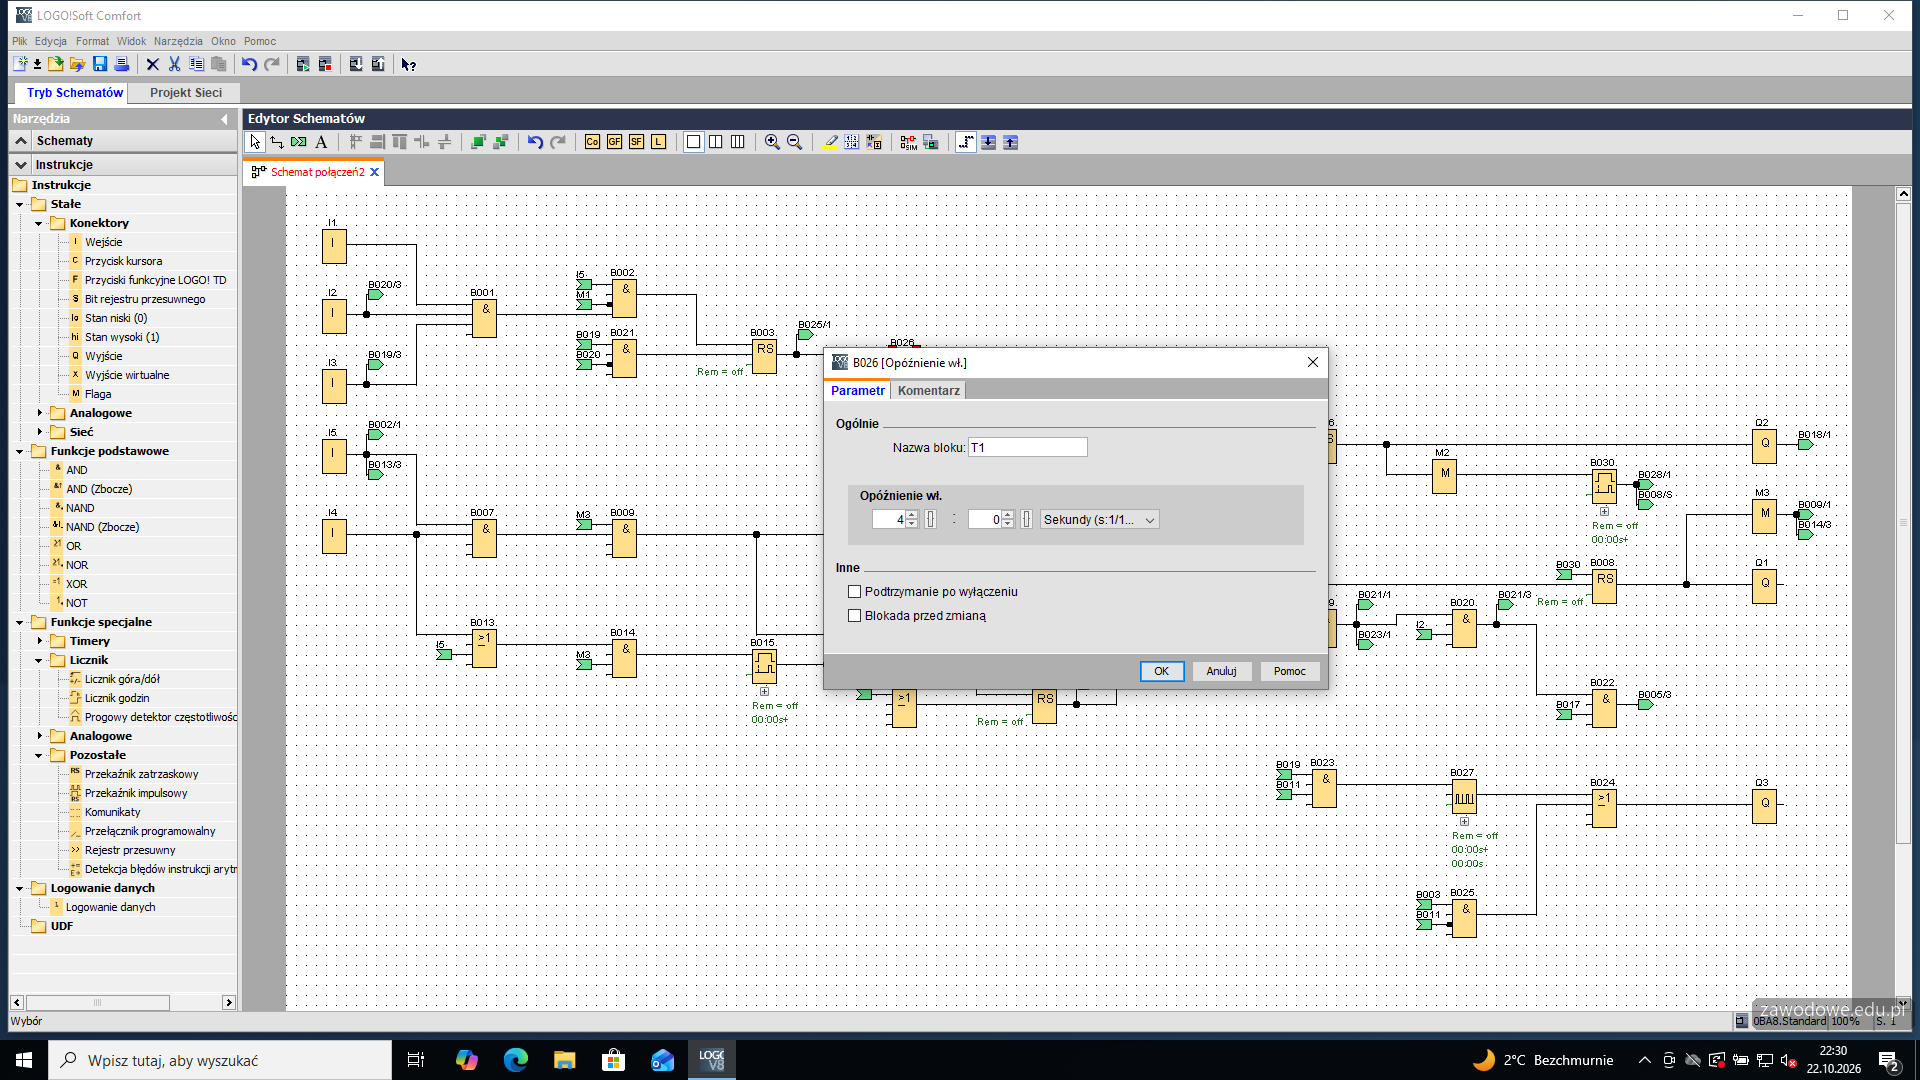
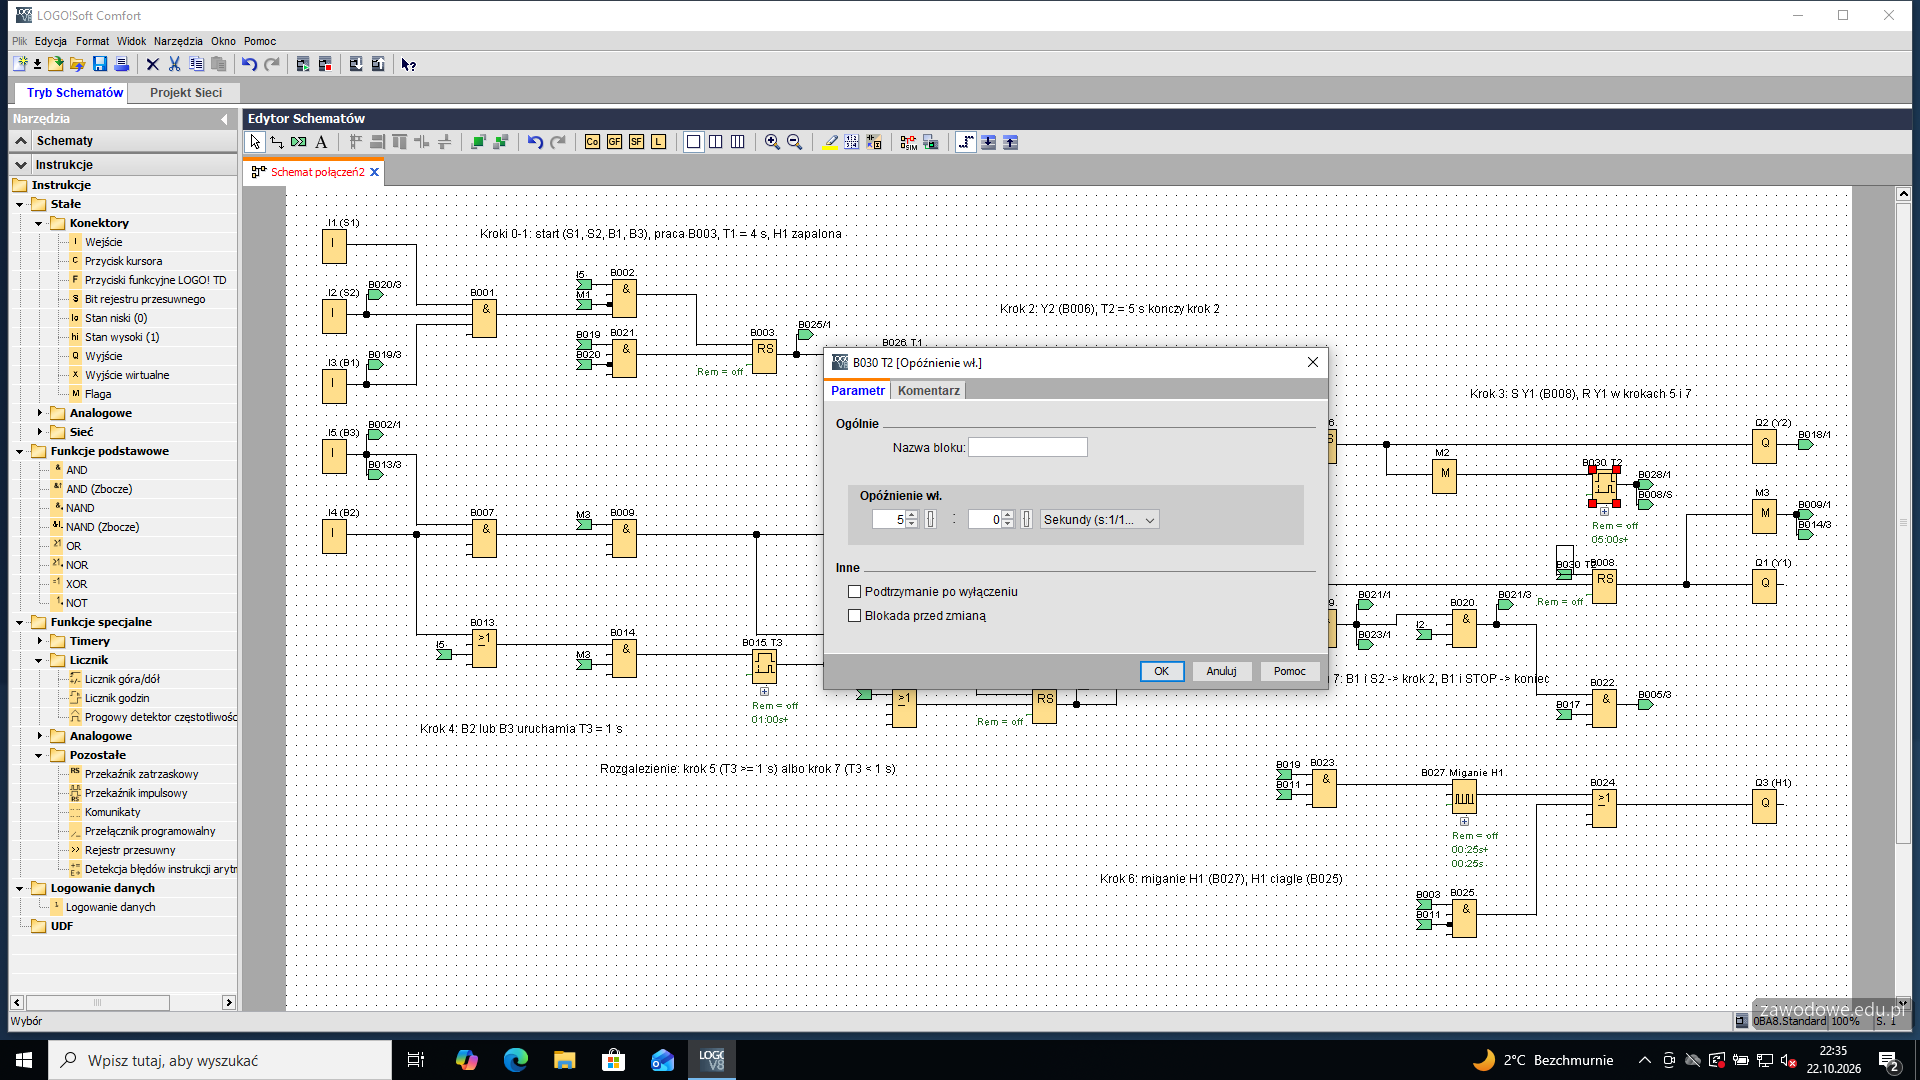
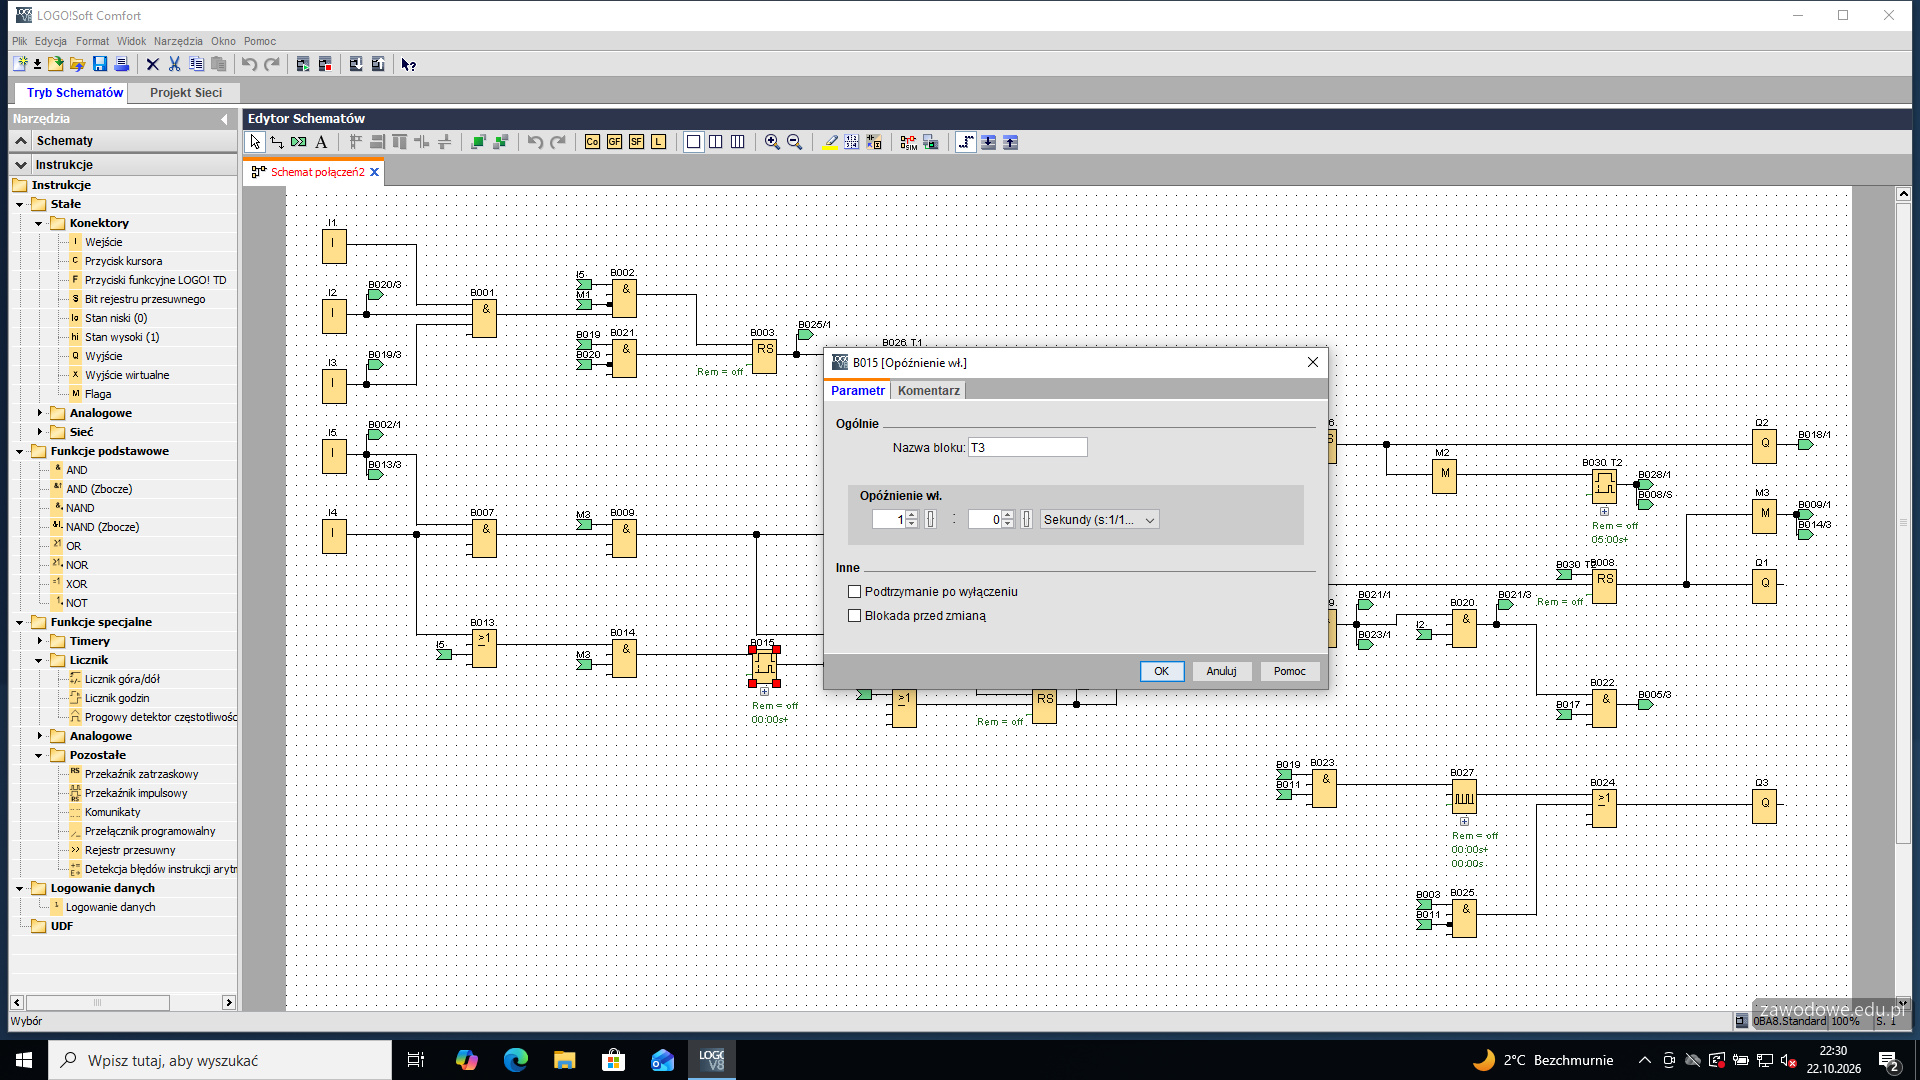
Dwuklik na B026: nazwa T1, czas 04:00 w sekundach. Krok 1 kończy się, gdy T1 odliczy 4 s.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 24: Krok 2: Y2 przez 5 s (zegar T2)
ok. 4 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
Przejście T1 → krok 2 musi zadziałać raz, a wyjście zegara T1 zostaje w jedynce przez całą pracę. Dlatego wchodzi do AND (Zbocze) B004 - jedynka tylko w cyklu, w którym T1 się załączył. OR B005 dokłada drugie wejście do kroku 2 - powrót z kroku 7 (odnośnik z B022).
Krok 2 to RS B006: wyjście steruje Q2 - Y2 (akcja N - Y2 tylko w tym kroku) i flagą M2, a z M2 startuje zegar T2 (B030, 5 s). Po 5 s T2 kasuje B006 przez OR B028 (odnośnik z B030 na wejściu R) - Y2 gaśnie, 2A1 wraca sprężyną.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 25: Nastawa T2: 5 s
ok. 1 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
Dwuklik na B030: czas 05:00 s. Nazwy bloku nie trzeba - T2 ma dwa odnośniki i dłuższa nazwa nachodziłaby na sąsiednie bloki, a w komentarzu „Krok 2” i tak widać, że to zegar T2.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 26: Krok 3: S Y1
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
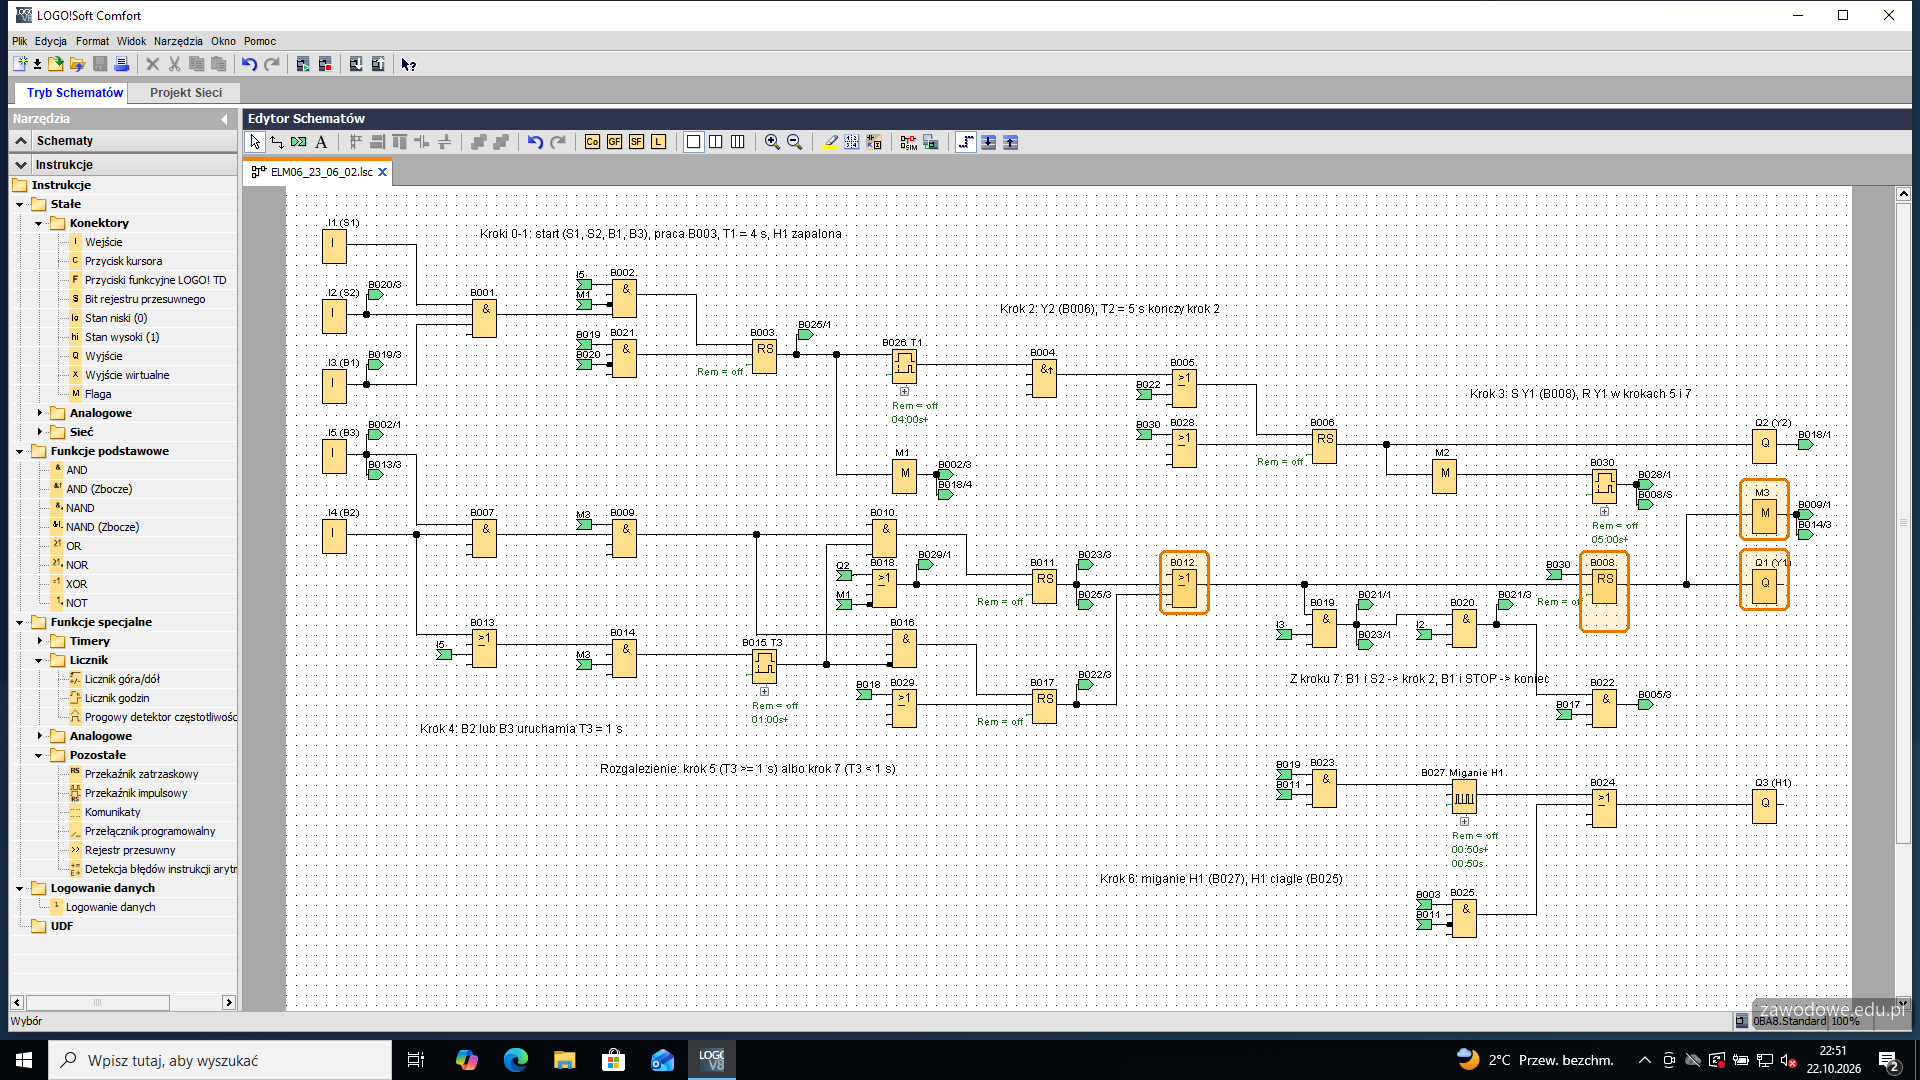
Akcja „S Y1” ustawia cewkę na stałe, więc Y1 to osobny RS B008: ustawia go T2 (odnośnik z B030), kasuje warunek kroku 5 albo 7 (OR B012). Wyjście idzie na Q1 - Y1 i flagę M3 - z niej korzystają bramki synchronizacji.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 27: Krok 4: zegar T3 = 1 s od pierwszego czujnika
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
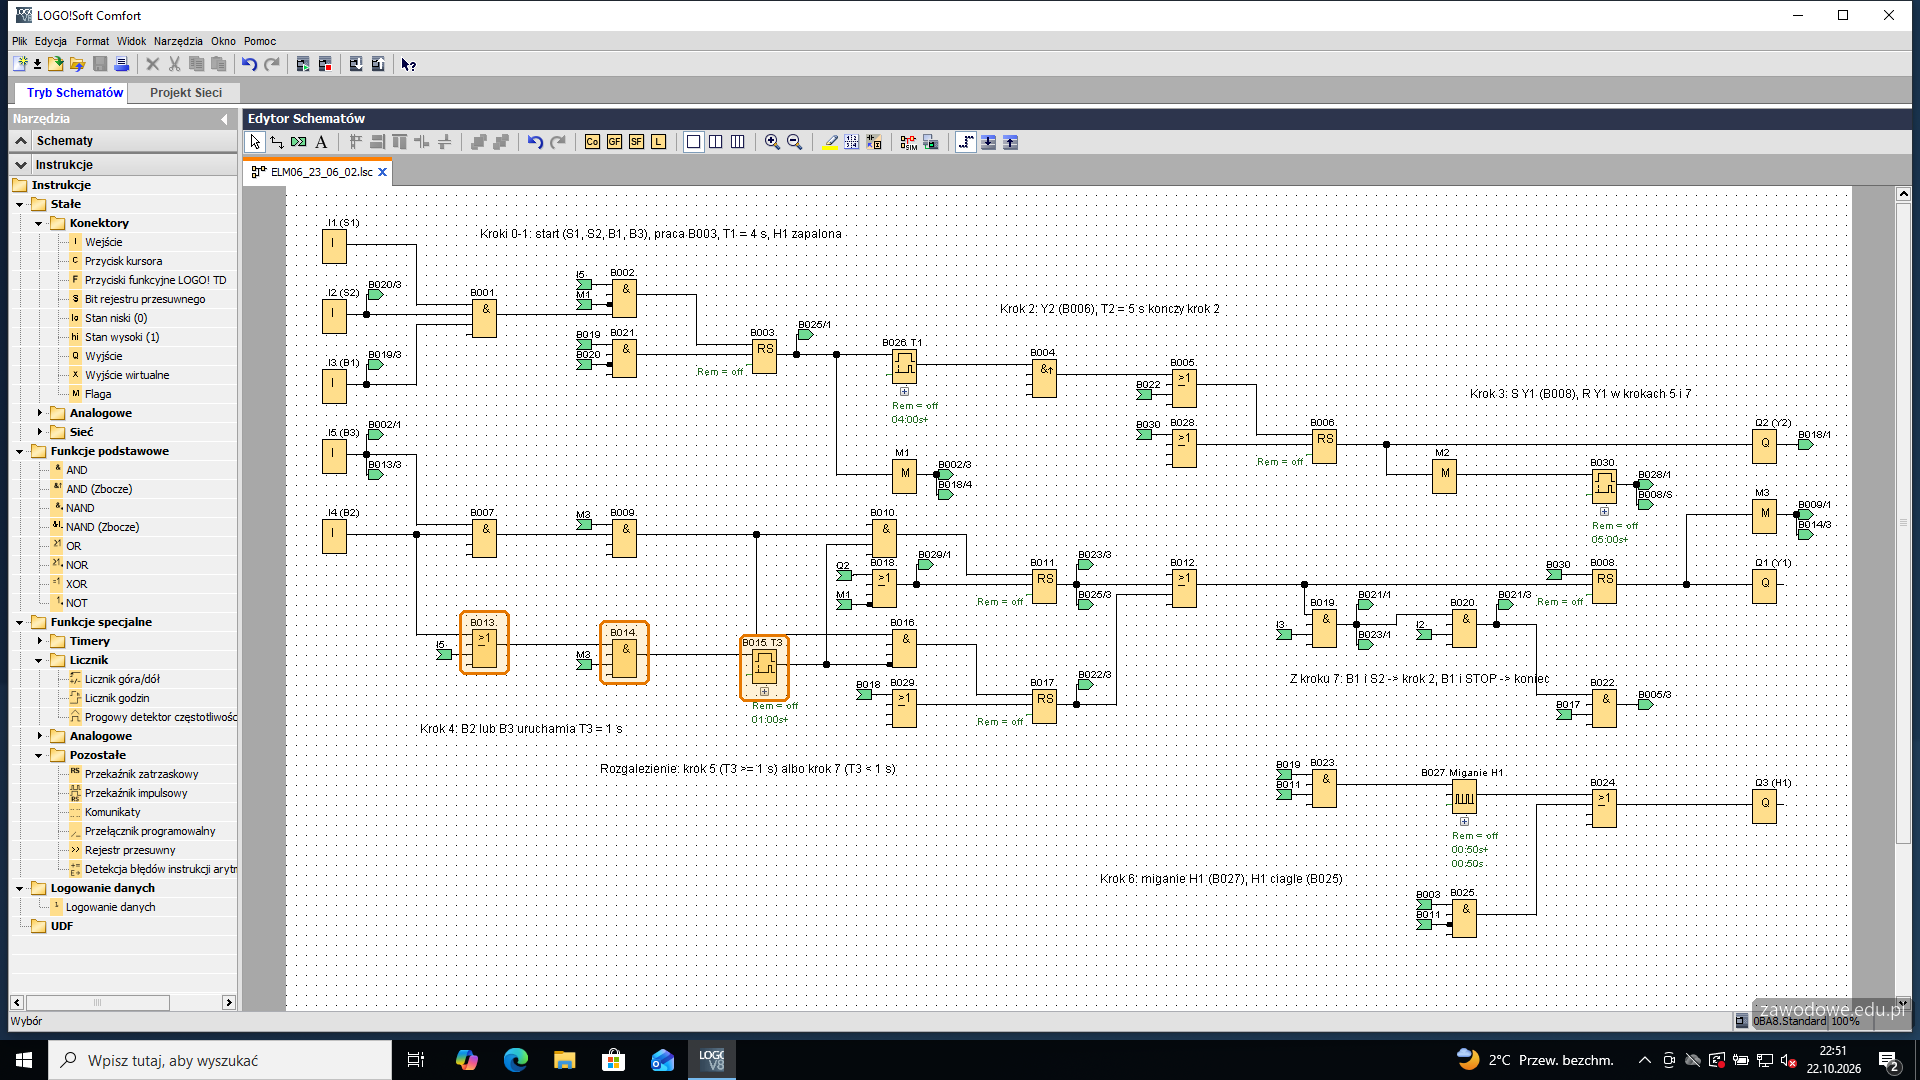
Przejście 3 → 4 to B2 ∨ B3 (OR B013), a krok 4 uruchamia T3 (B015, 1 s). AND B014 łączy to z M3 (Y1 załączona) - zegar liczy od chwili, gdy pierwszy z czujników B2 albo B3 się uaktywni.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 28: Nastawa T3: 1 s
ok. 1 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
Dwuklik na B015: nazwa T3, czas 01:00 s. To dopuszczalna różnica czasu między B2 i B3.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 29: Rozgałęzienie: B2 ∧ B3 ∧ T3 albo B2 ∧ B3 ∧ ¬T3
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
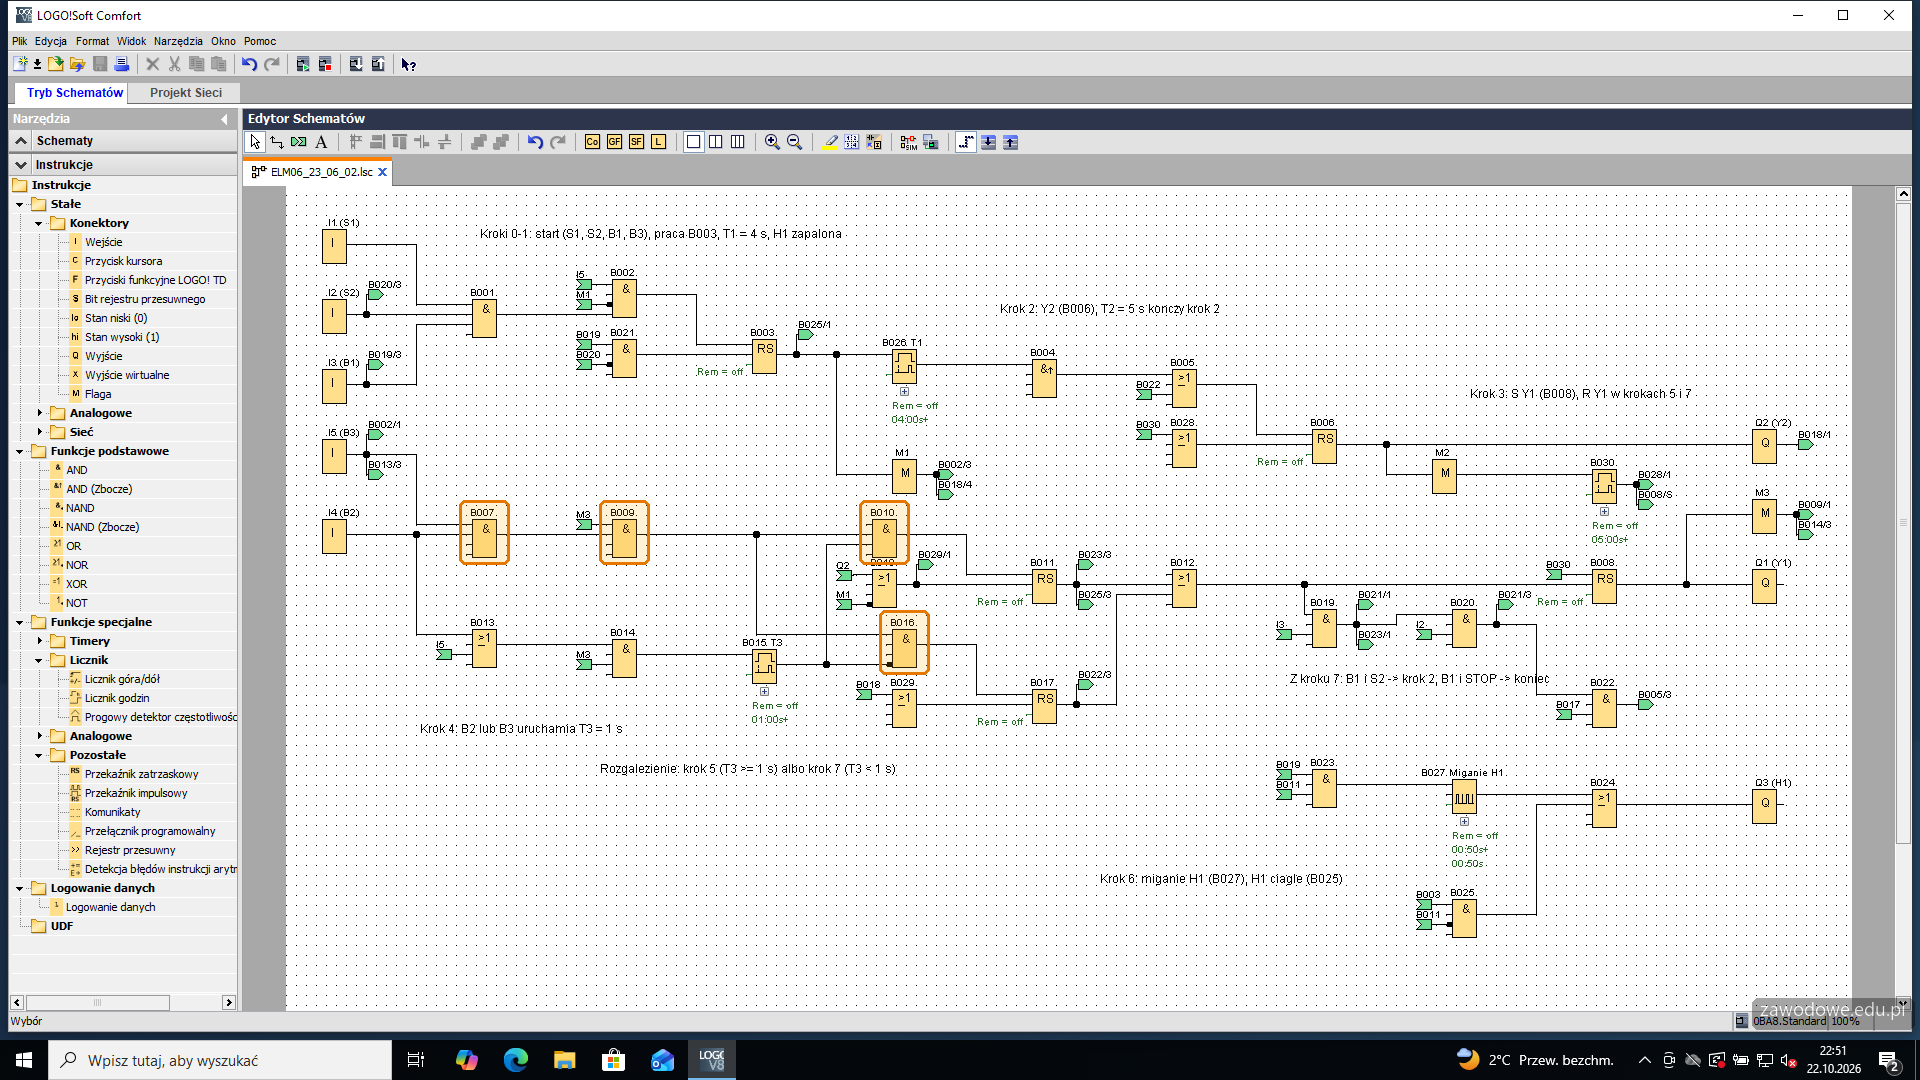
AND B007 = B2 ∧ B3, AND B009 = to samo w czasie, gdy Y1 jest załączona (M3). Dalej dwie bramki rozgałęzienia: B010 dokłada T3 (różnica 1 s lub więcej - krok 5), B016 dokłada T3 z negacją (różnica poniżej 1 s - krok 7).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 30: Kroki 5 i 7: RS i kasowanie Y1
ok. 4 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
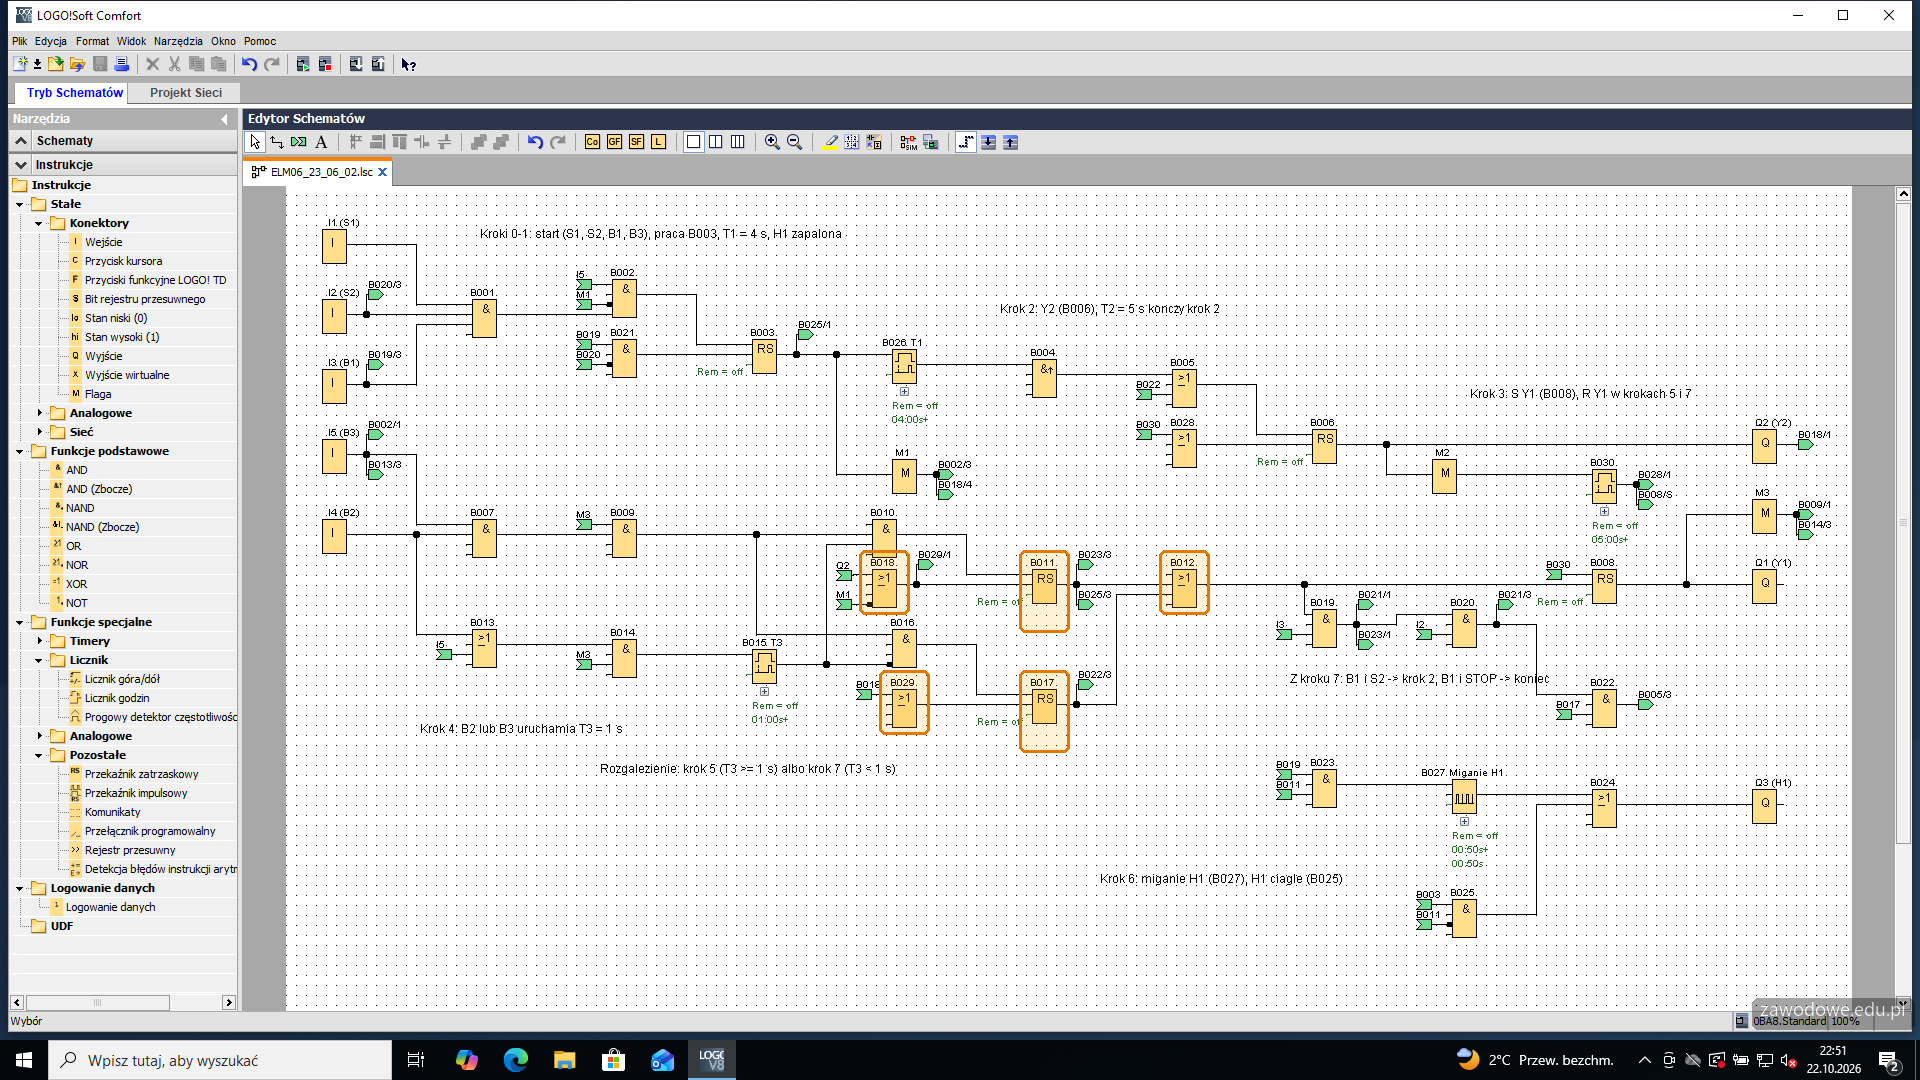
Krok 5 to RS B011 (błąd synchronizacji), krok 7 - RS B017. Oba kasują Y1 przez OR B012 („R Y1” w obu krokach). Krok 7 kasuje OR B018: wejście do kroku 2 (odnośnik z wyjścia Q2 - Y2 świeci tylko w kroku 2) albo koniec pracy (M1 z negacją). B018 kasuje B011 przewodem, a B017 - przez OR B029 (odnośnik z B018).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 31: Przejścia z kroku 7: B1 ∧ S2 albo B1 ∧ ¬S2
ok. 4 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
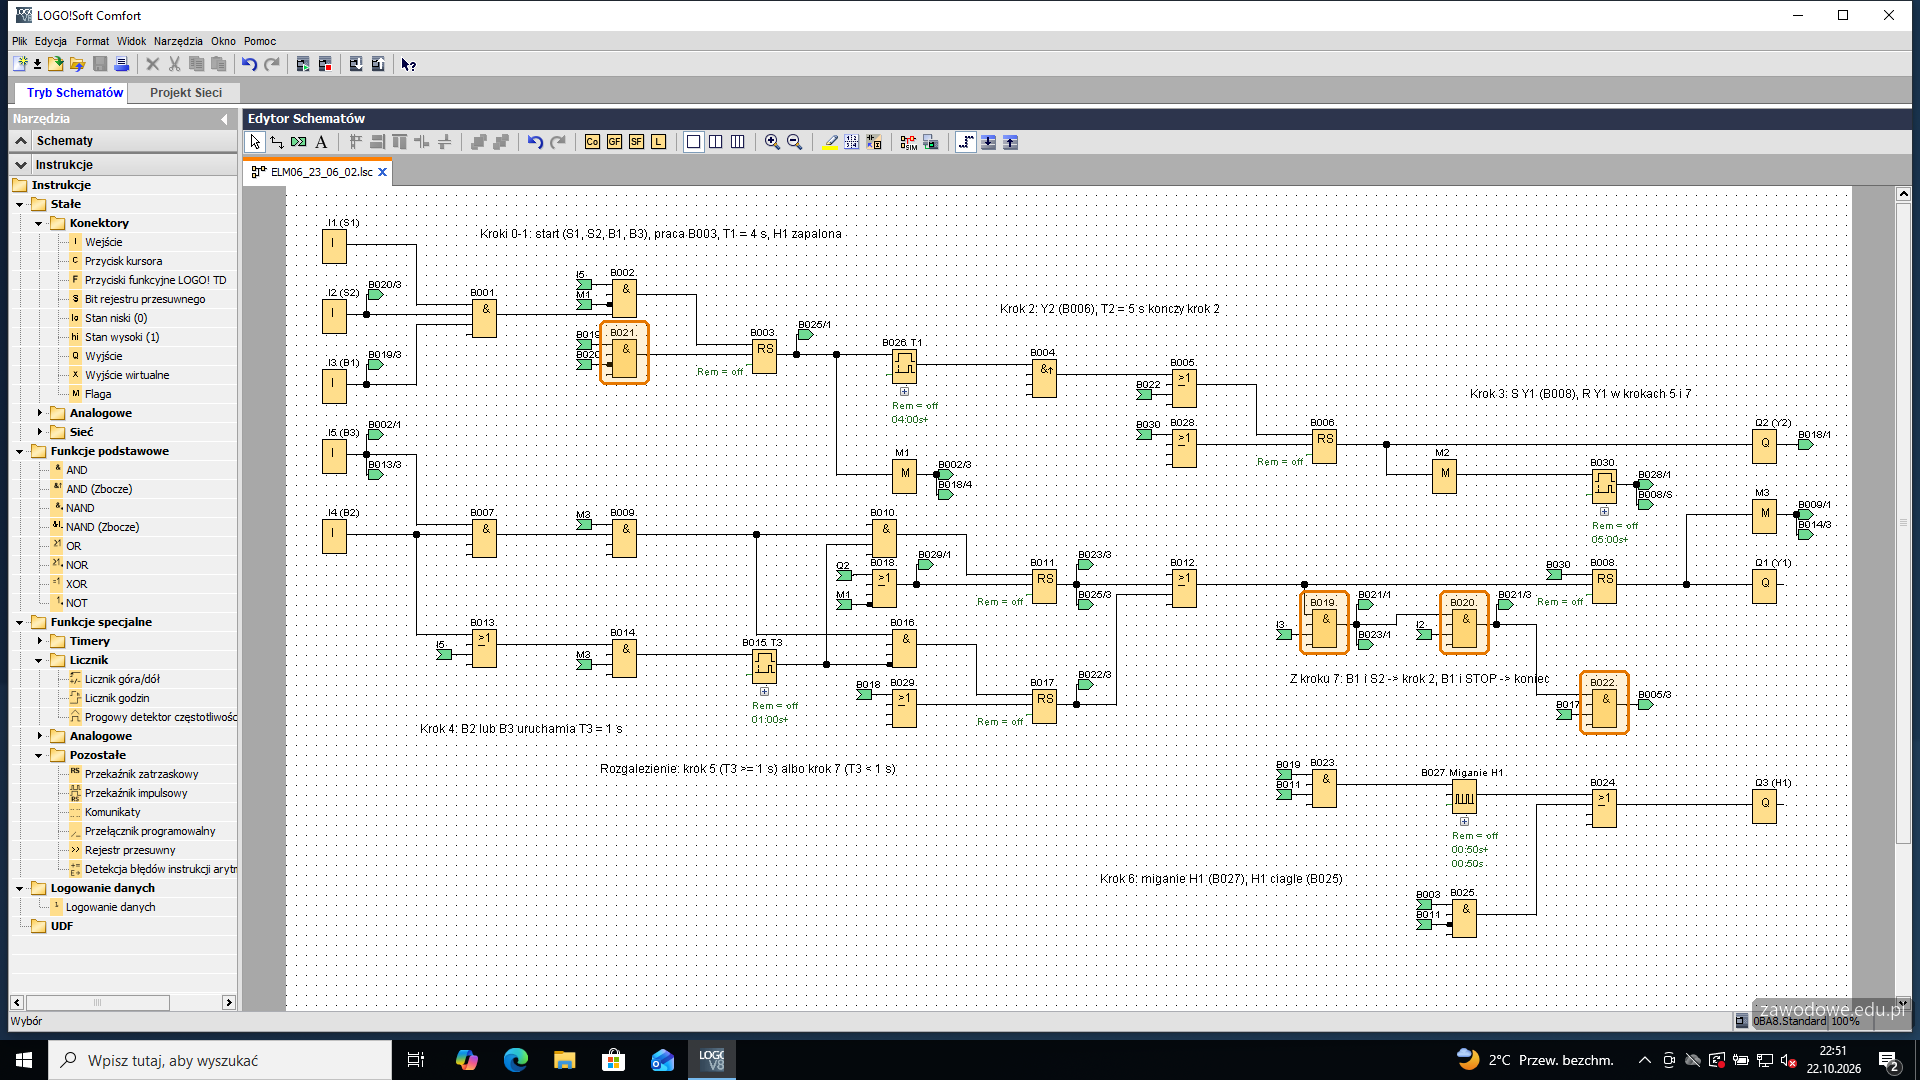
AND B019 = B1 ∧ (krok 5 lub 7). AND B020 dokłada S2 niewciśnięty (I2 = 1). Stąd dwa wyjścia: B022 = B020 ∧ krok 7 - powrót do kroku 2 (nowy cykl), oraz B021 = B019 ∧ ¬B020 - B1 przy wciśniętym S2, czyli zatrzymanie: kasuje pamięć pracy B003, a przez M1 resztę pamięci.
Typowe błędy
Powrót do kroku 2 bez warunku S2 - przytrzymany STOP nie zatrzyma układu i przepada R.4.8.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 32: Krok 6: miganie H1 1 Hz i lampka H1
ok. 3 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
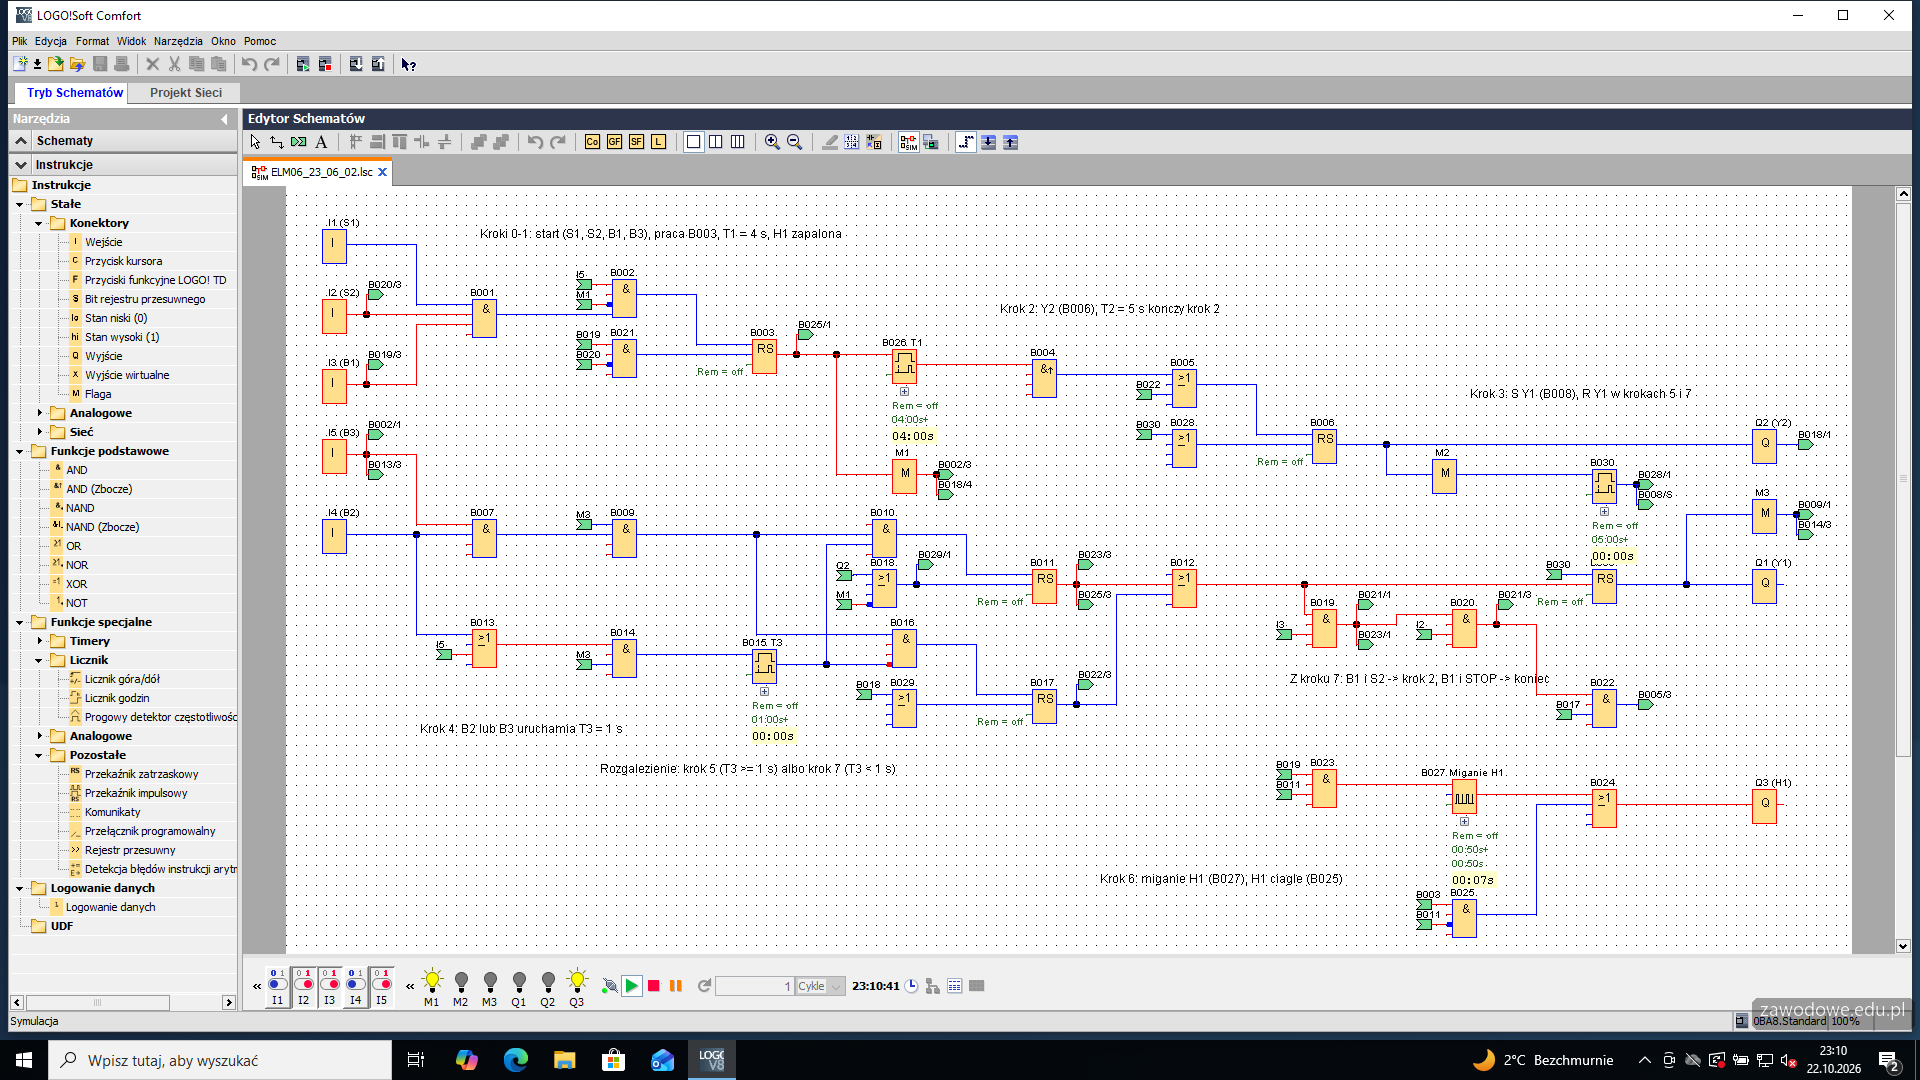
Krok 6 zaczyna się po B1 w kroku 5: AND B023 = B019 ∧ B011 zezwala generatorowi impulsów asynchronicznych B027. Lampka Q3 - H1 to OR B024: miganie z generatora albo światło ciągłe z AND B025 - praca (B003) i nie krok 5 (negacja). H1 świeci od kroku 1 („S H1”), gaśnie w kroku 5 („R H1”) i po zatrzymaniu.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 33: Generator: 1 Hz
ok. 1 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
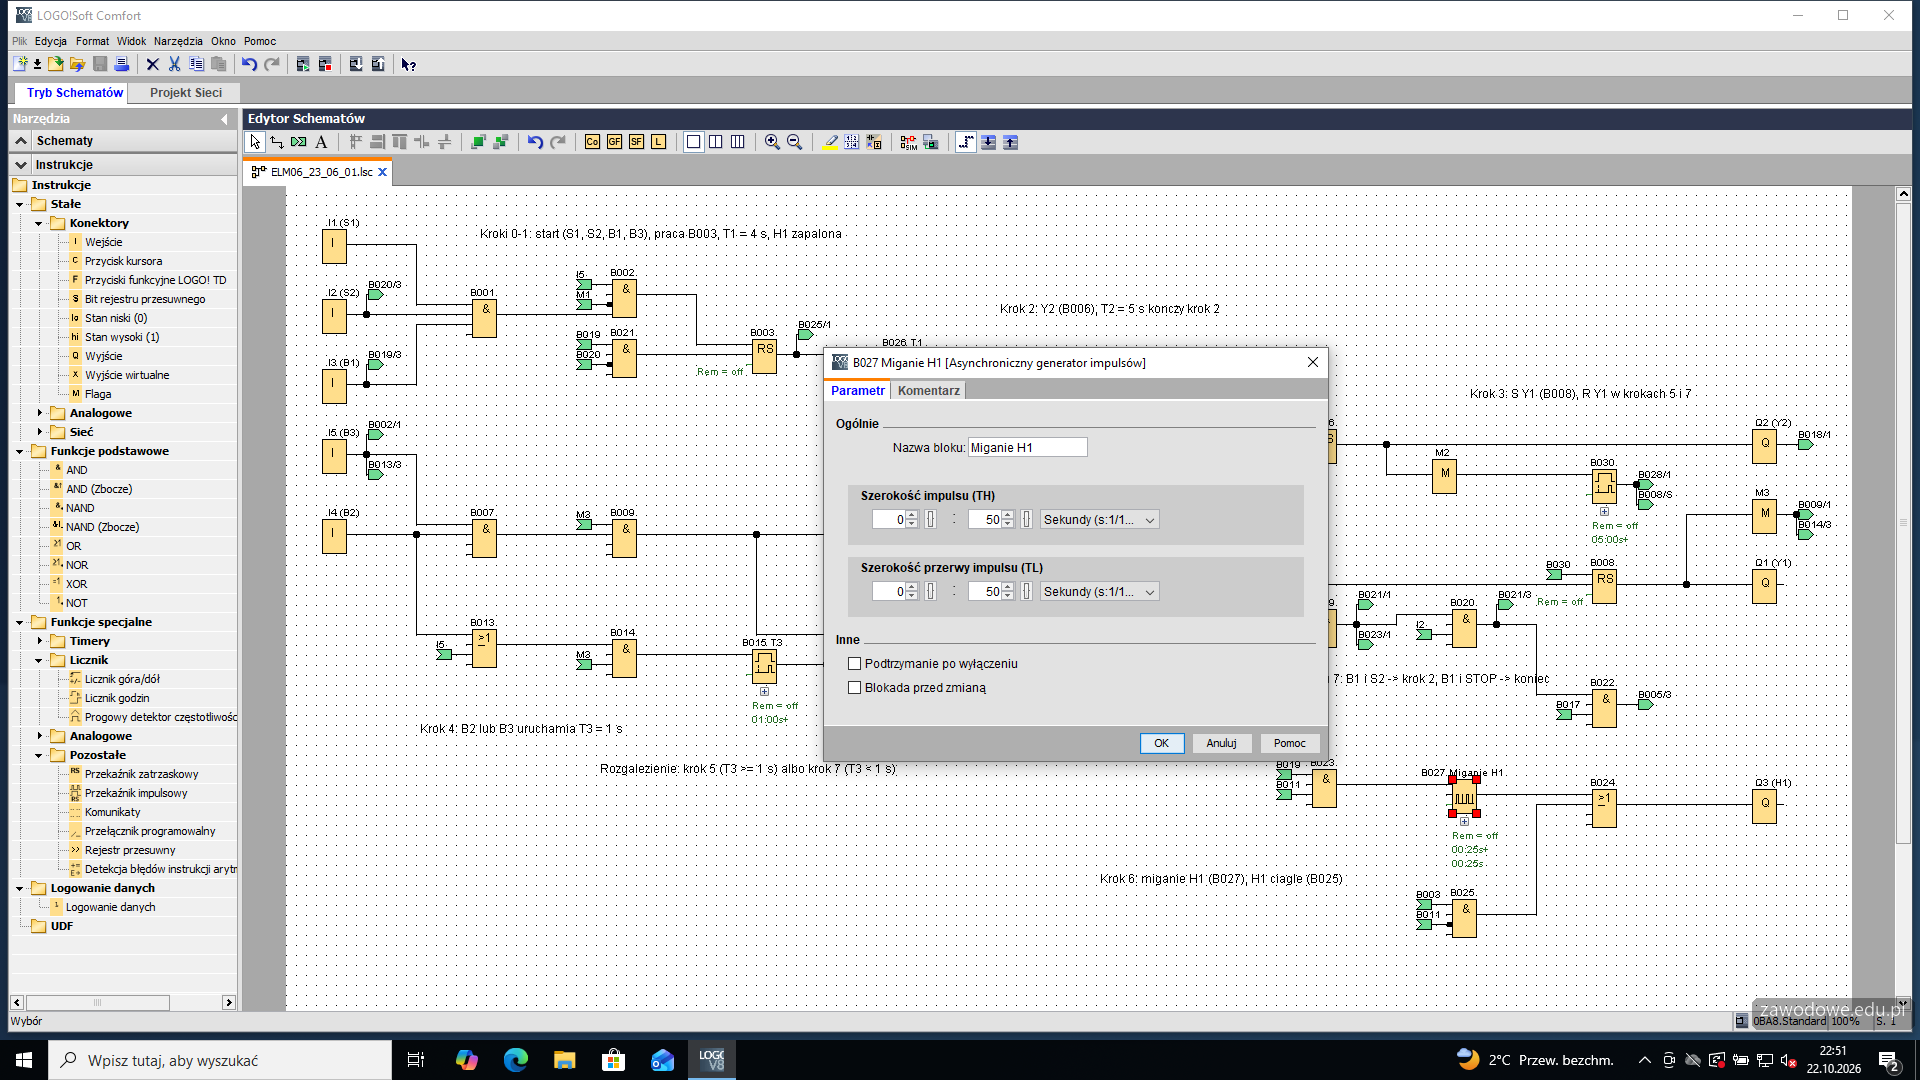
Dwuklik na B027: czas impulsu i przerwy po 0,5 s - okres 1 s, czyli 1 Hz.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 34: Komentarze w sekwencjach programu
ok. 4 min
Polecenie z arkusza
napisz program do sterownika programowalnego, aby działał zgodnie z algorytmem – rysunek 3. i opisem działania układu elektropneumatycznego
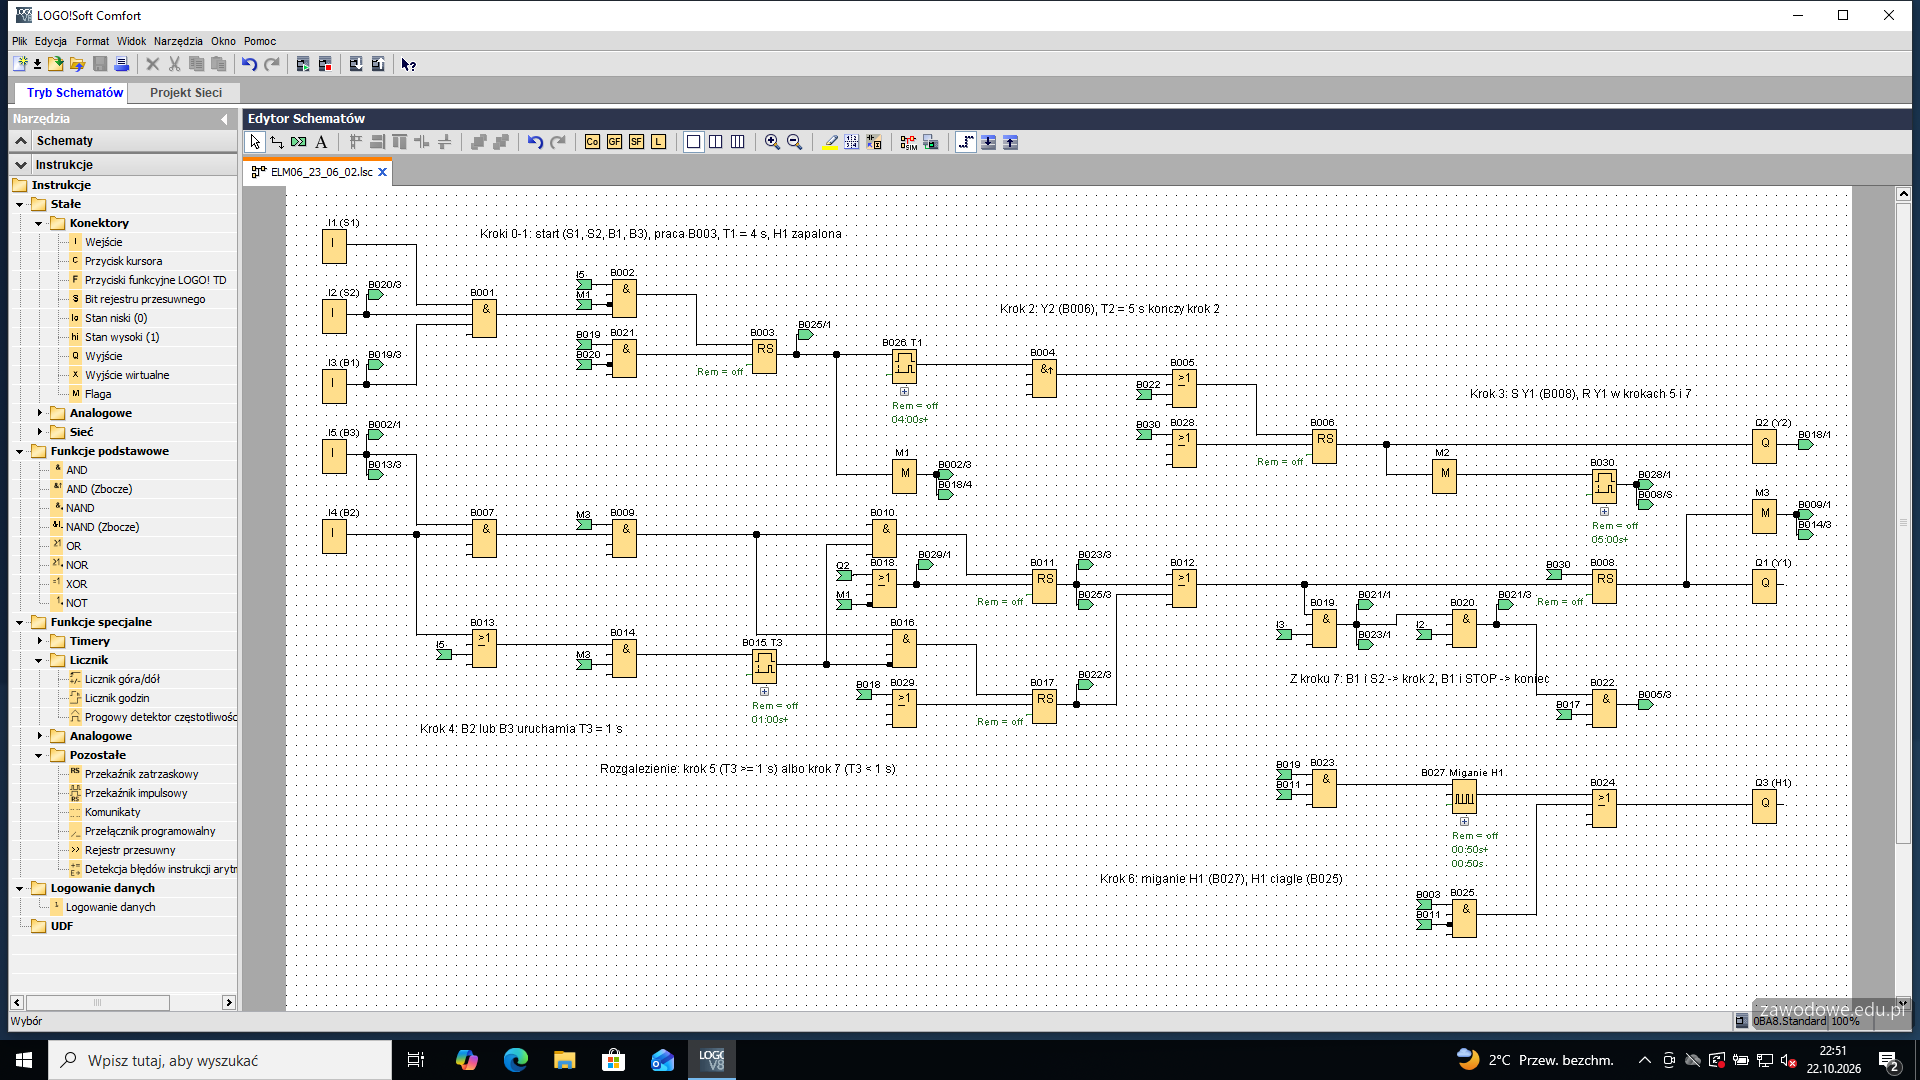
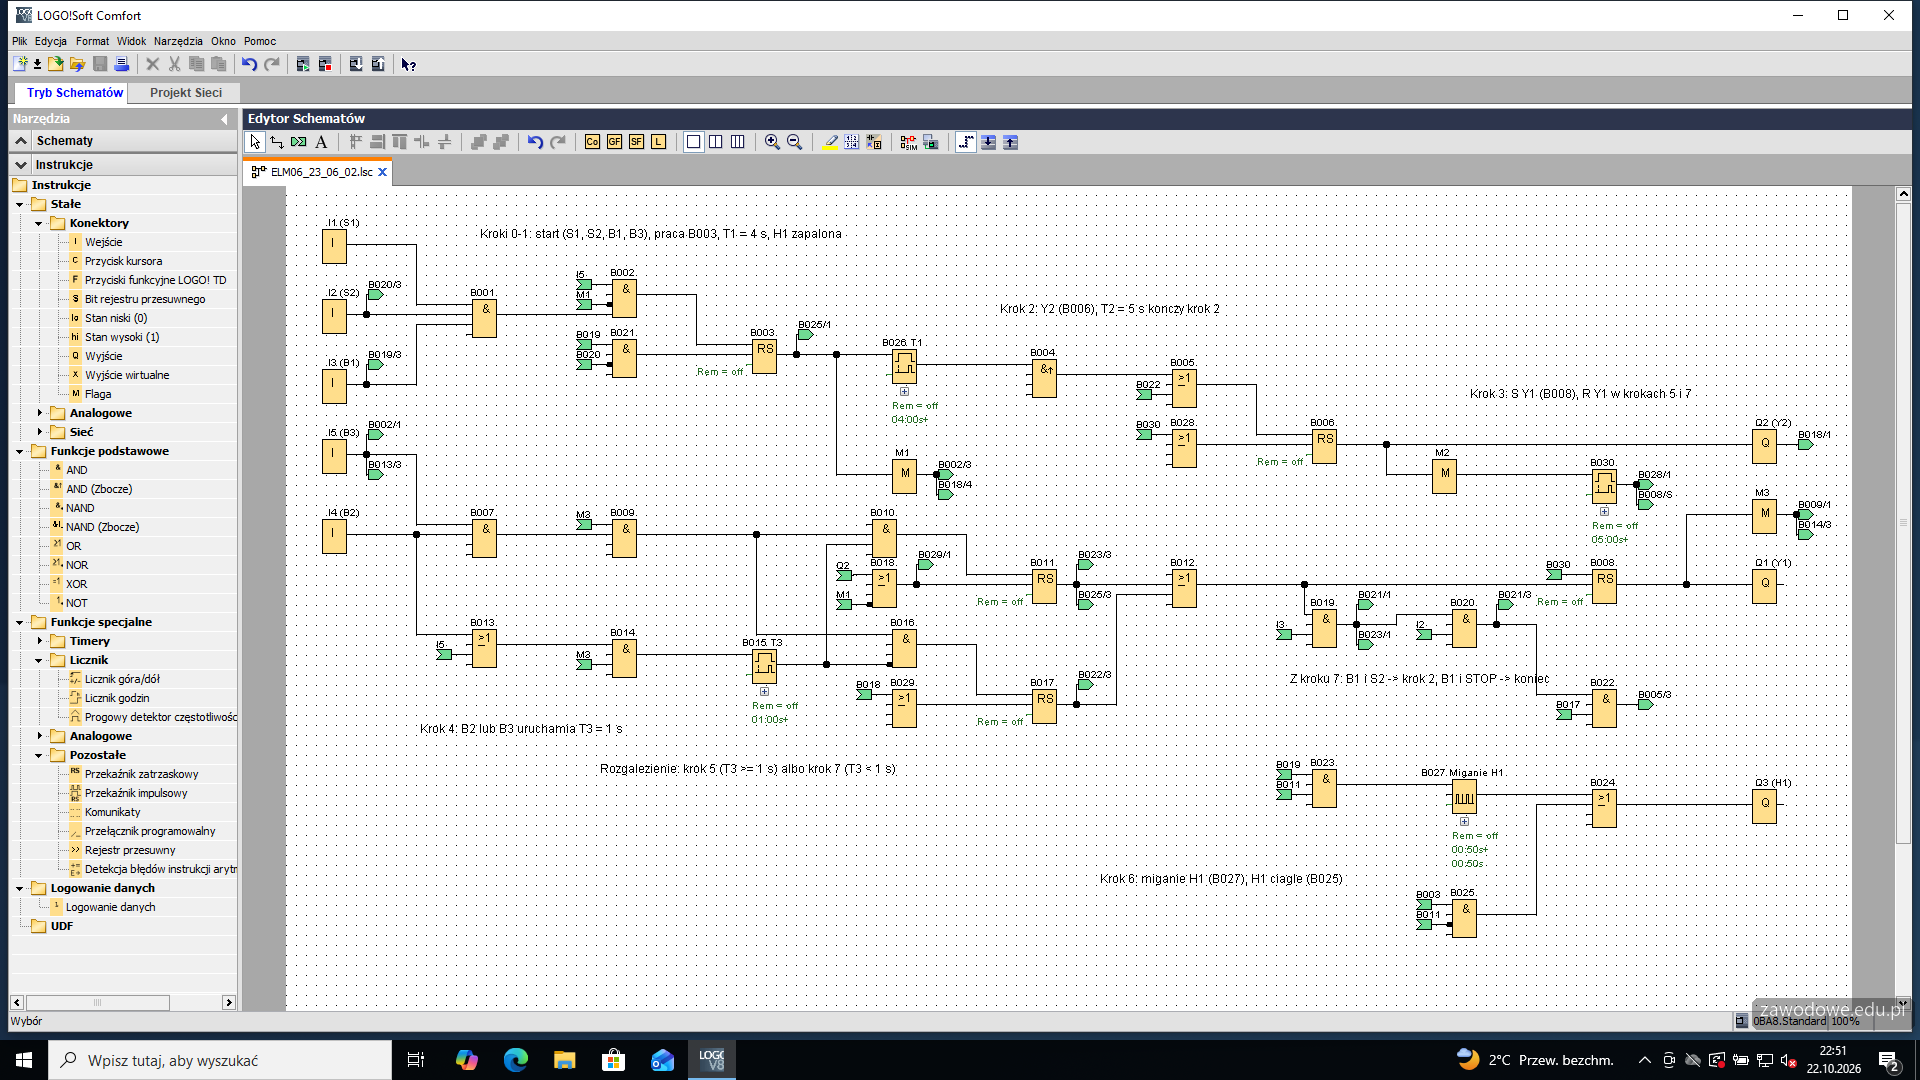
Arkusz wymaga komentarzy w poszczególnych sekwencjach. Poza nazwami wejść i wyjść każdy fragment dostaje opis narzędziem tekstu (ikona „A” na pasku): kroki 0-1 (start i praca, T1), krok 2 (Y2 i T2), krok 3 (S/R Y1), krok 4 (B2 lub B3 uruchamia T3), rozgałęzienie na kroki 5 i 7, wyjścia z kroku 7 i krok 6 (miganie H1). Linie łączące bloki się nie pokrywają, a przy żadnym bloku nie ma więcej niż dwóch etykiet odnośników.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 35: Zapis programu i przesłanie do sterownika, RUN
Kryteria:
R.4.1 Sterownik programowalny ustawiony w trybie RUN.
ok. 2 min
Polecenie z arkusza
prześlij napisany program do PLC
Program zapisuje się (Plik > Zapisz jako, tu ELM06_23_06_02.lsc) i przesyła do sterownika: Narzędzia > Transfer > PC -> LOGO! (Ctrl+D), a po przesłaniu przełącza sterownik w tryb RUN. Sterownik zostaje w RUN do końca egzaminu - egzaminator sprawdza to po wyjściu zdającego.
Typowe błędy
Sterownik zostawiony w STOP po przesłaniu - układ nie działa i przepada R.4.1.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 6: Test programu w symulacji
Kroki 36-45 · po tym etapie masz 33 z 40 kryteriów (pkt)
Krok 36: Spoczynek: tłoczyska wsunięte, brak startu
Kryteria:
R.4.2 Przed uruchomieniem układu tłoczyska siłowników 1A1 i 2A1 są całkowicie wsunięte.
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Symulacja (Narzędzia > Symulacja, F3), spoczynek: I2 = 1 (S2 niewciśnięty), I3 = 1 (B1 - 1A1 wsunięty), I5 = 1 (B3 - 2A1 wsunięty). Wszystkie wyjścia wyłączone. Przy I3 = 0 albo przy wciśniętym S2 (I2 = 0) S1 nic nie uruchamia - start wymaga obu tłoczysk w pozycji wsuniętej.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
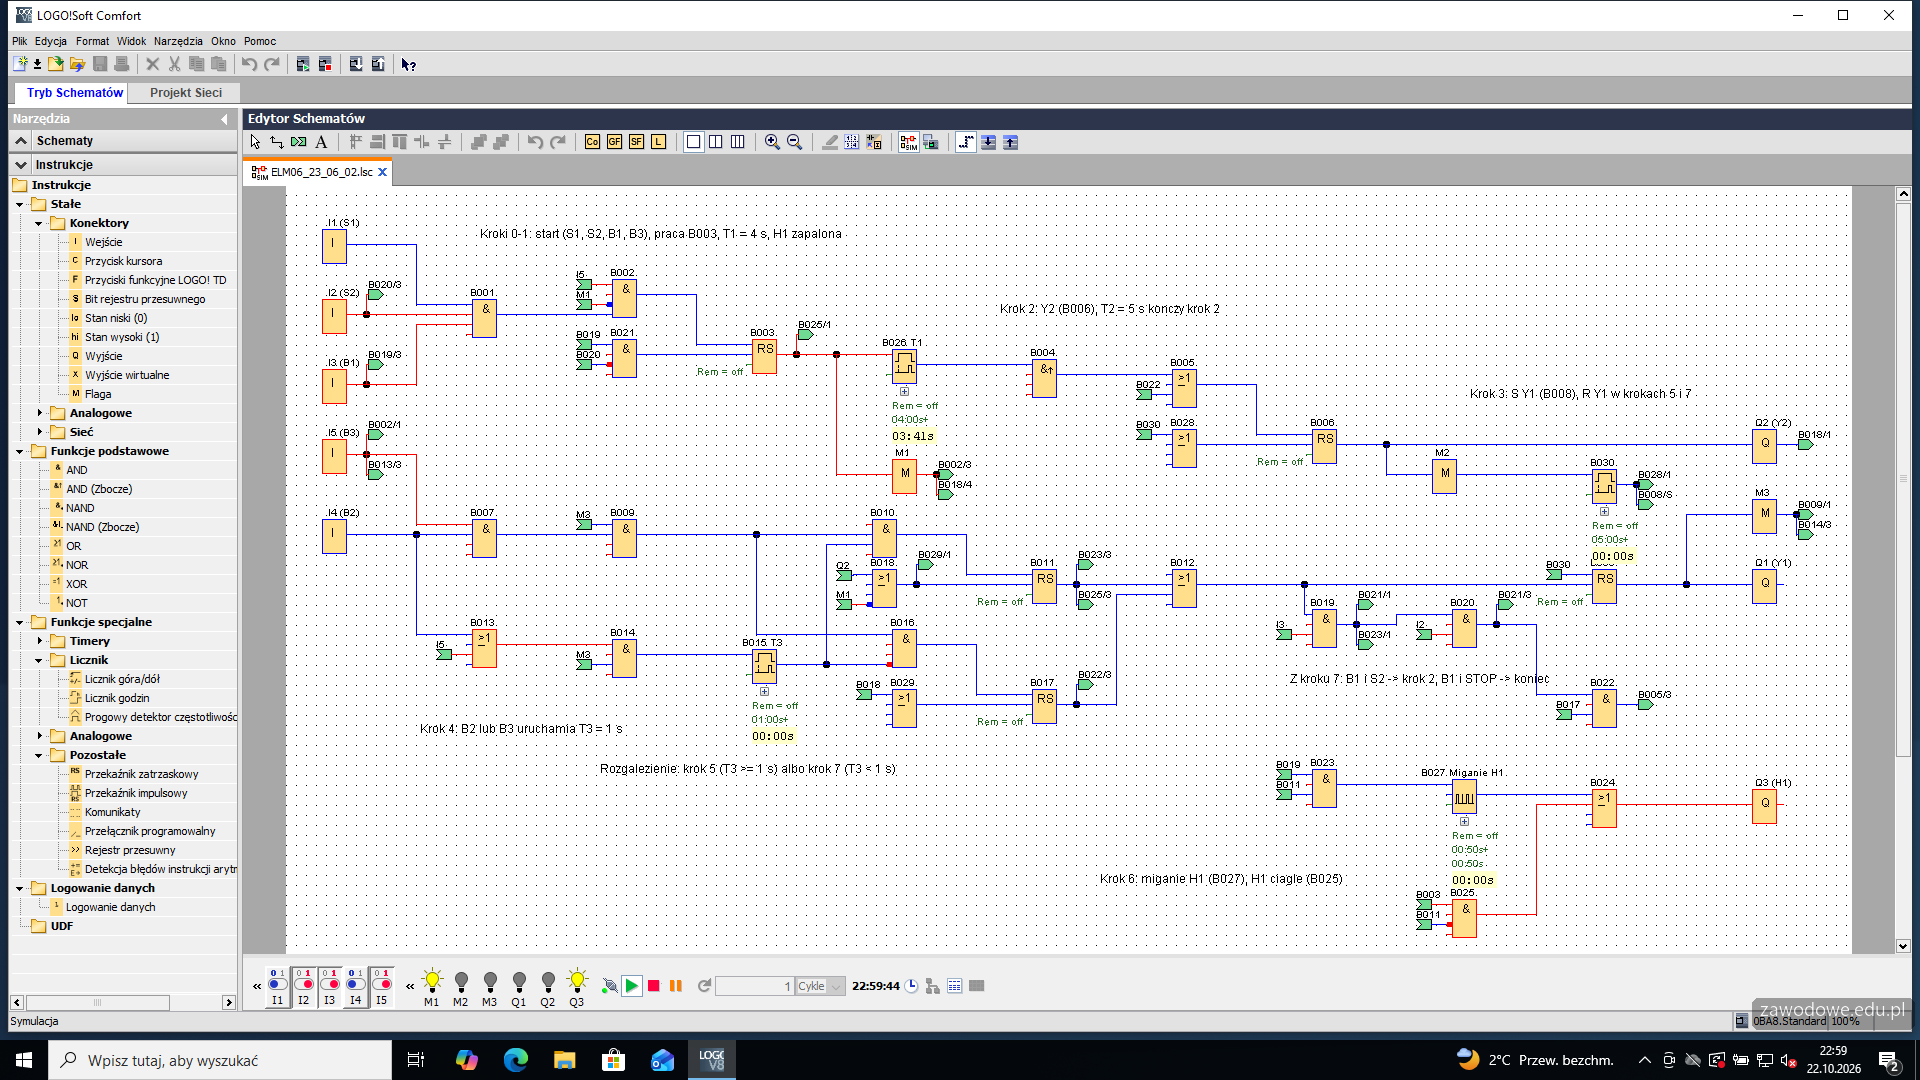
Krok 37: S1: zapala się H1, odlicza T1
Kryteria:
R.4.3 Naciśnięcie przycisku S1 przy niewciśniętym przycisku S2 i wsuniętych tłoczyskach siłowników 1A1 i 2A1 powoduje zaświecenie lampki H1.
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
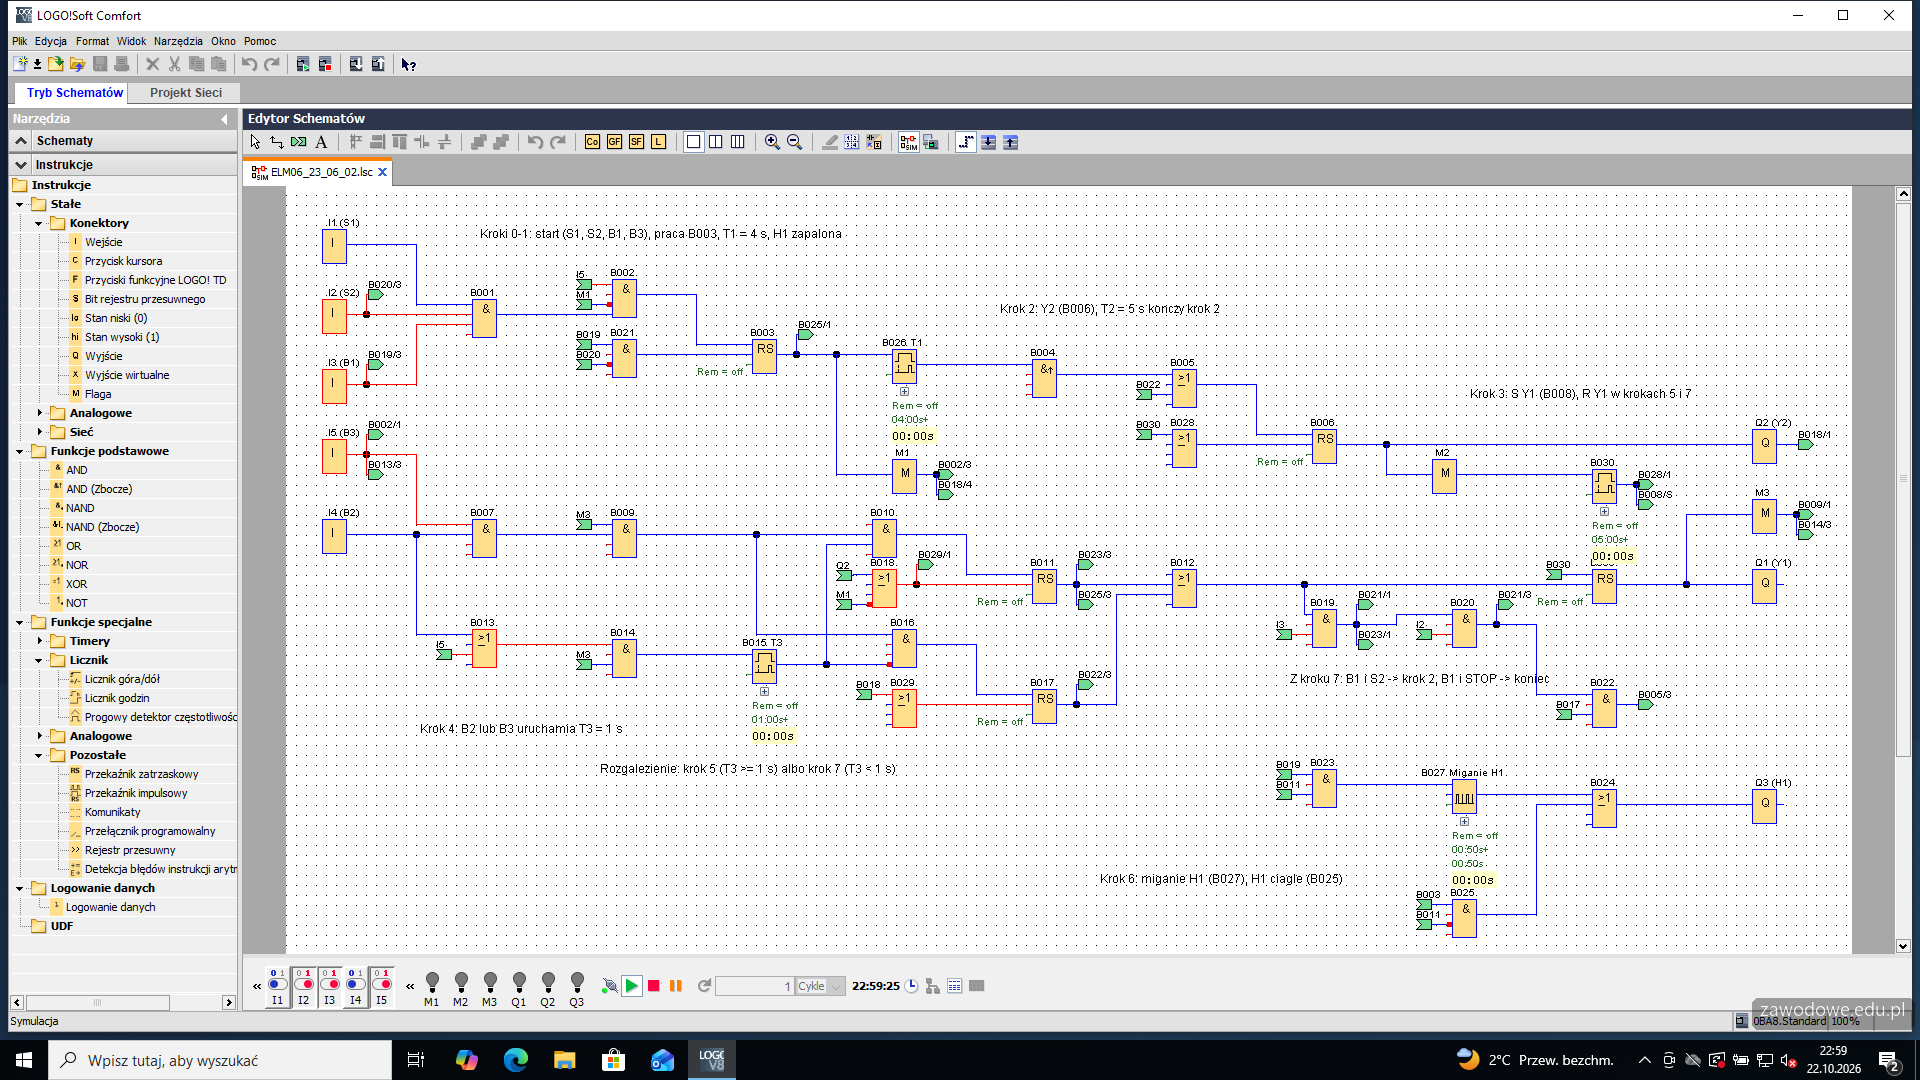
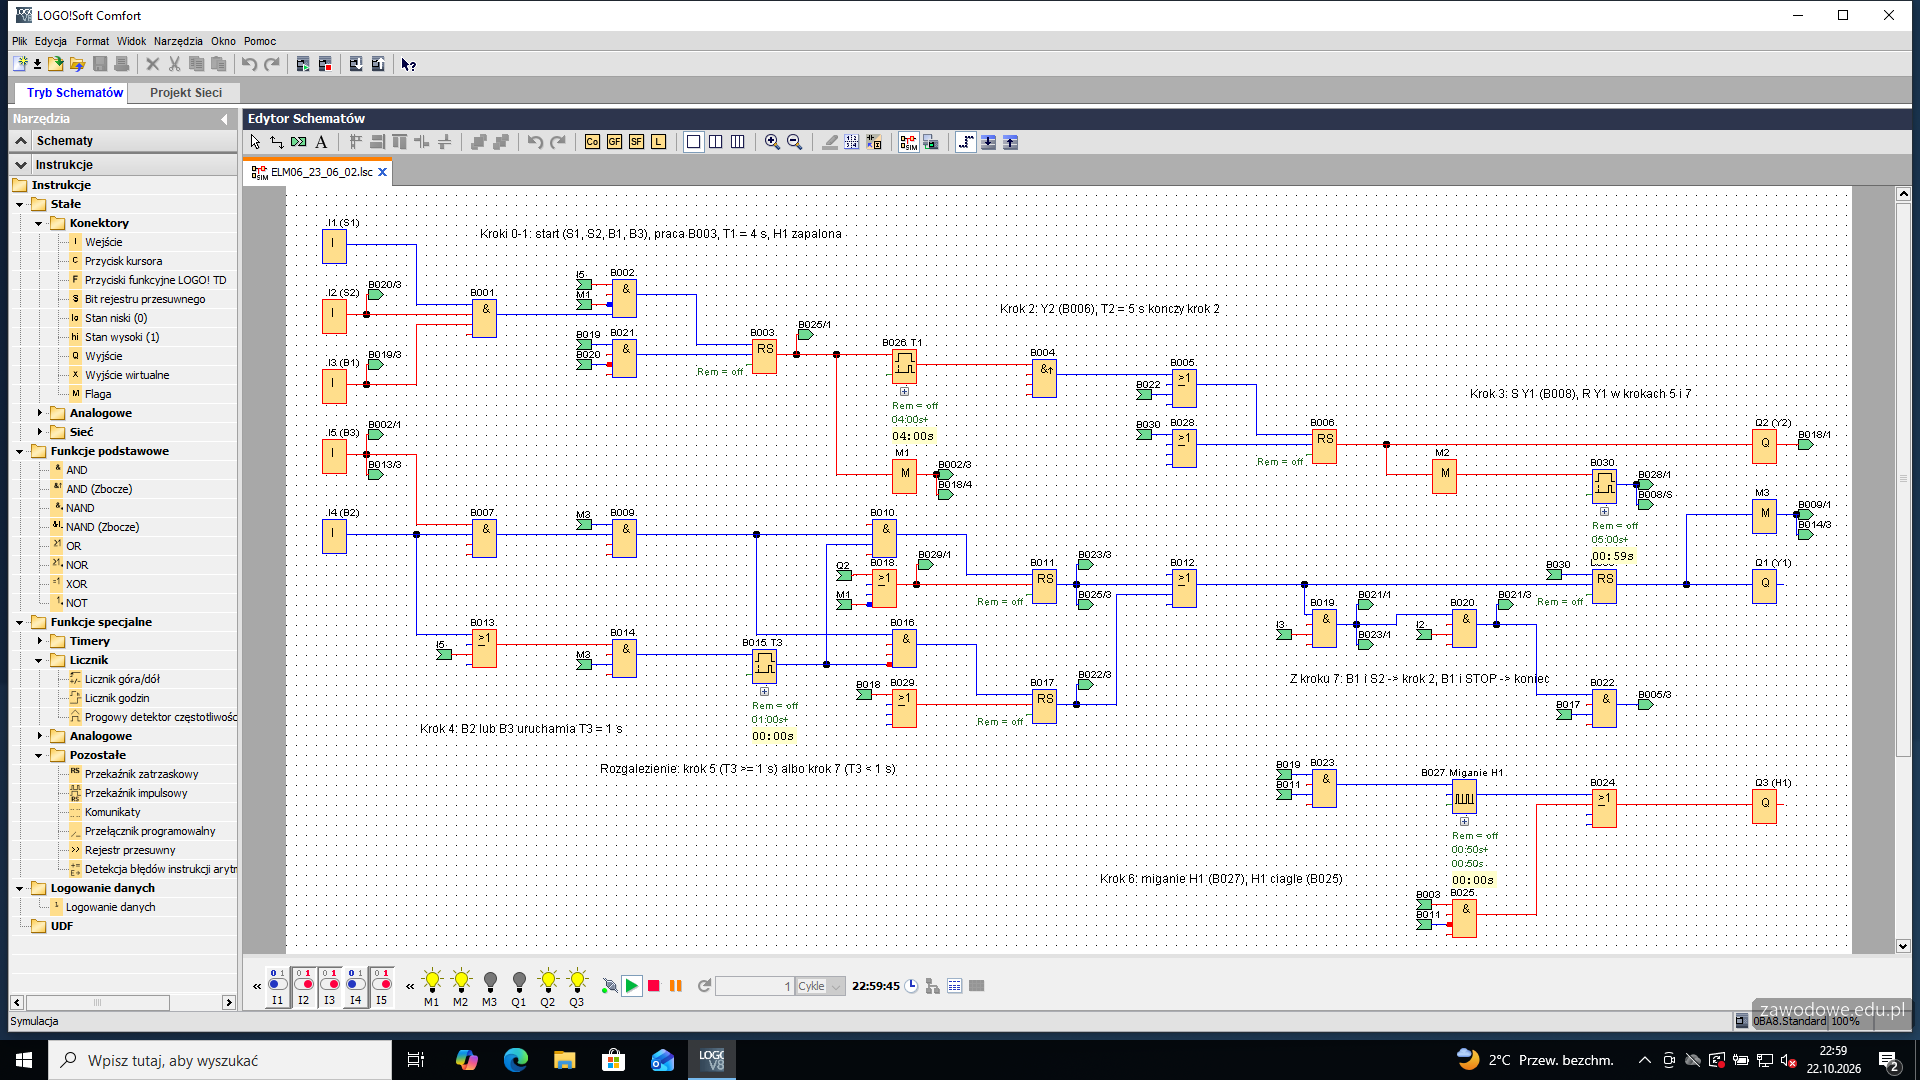
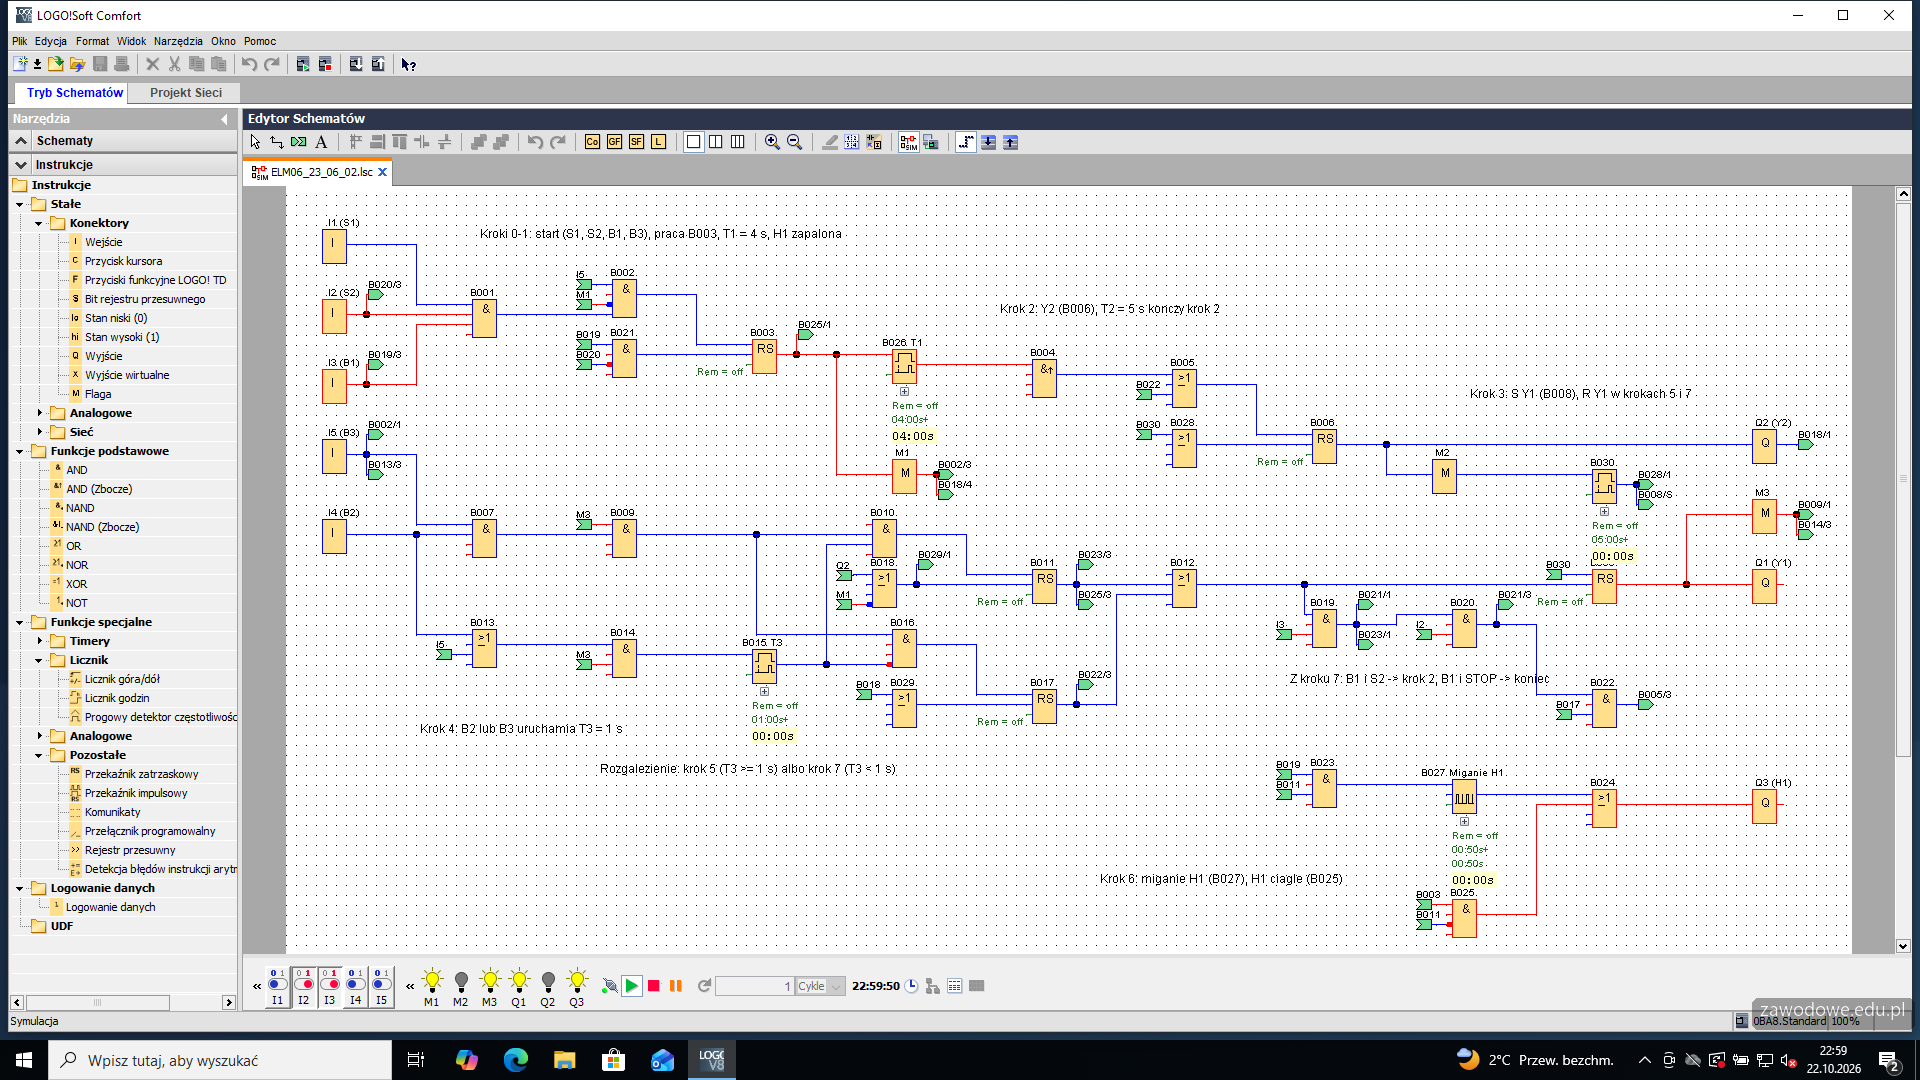
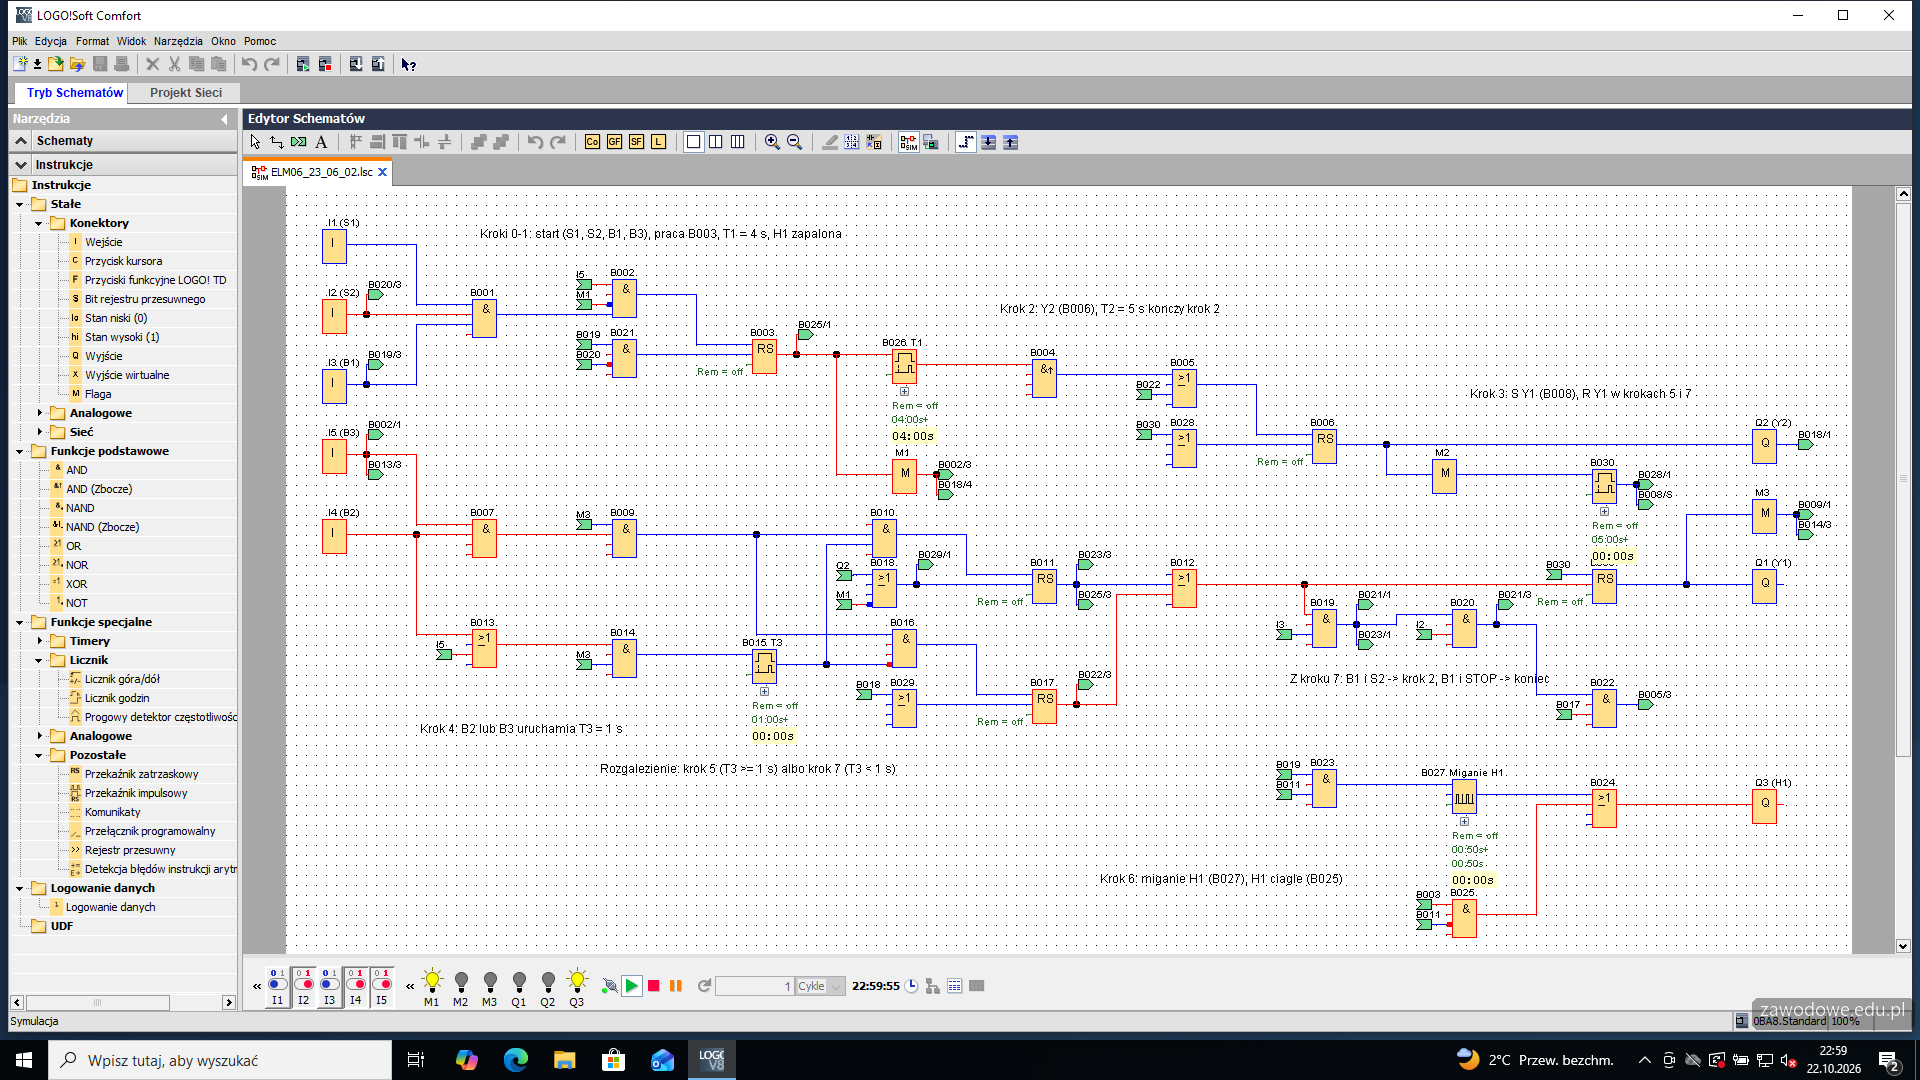
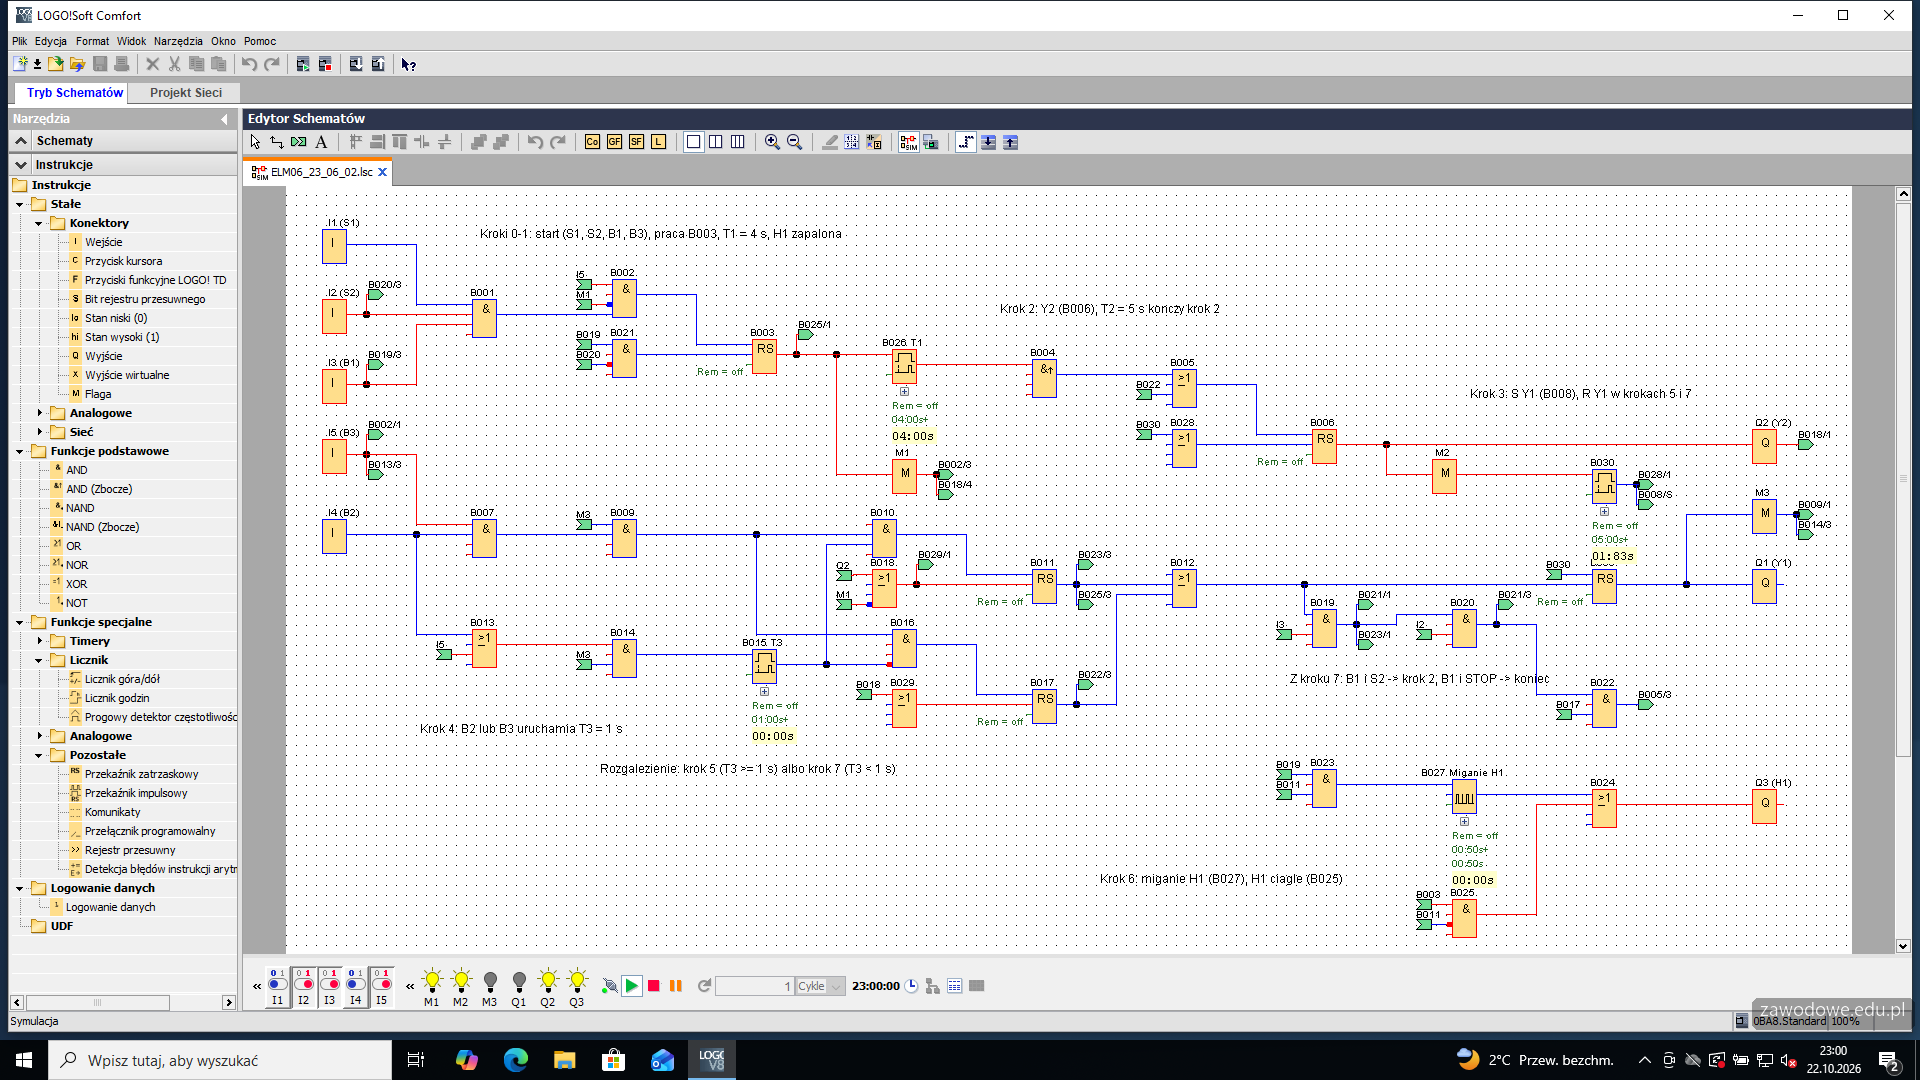
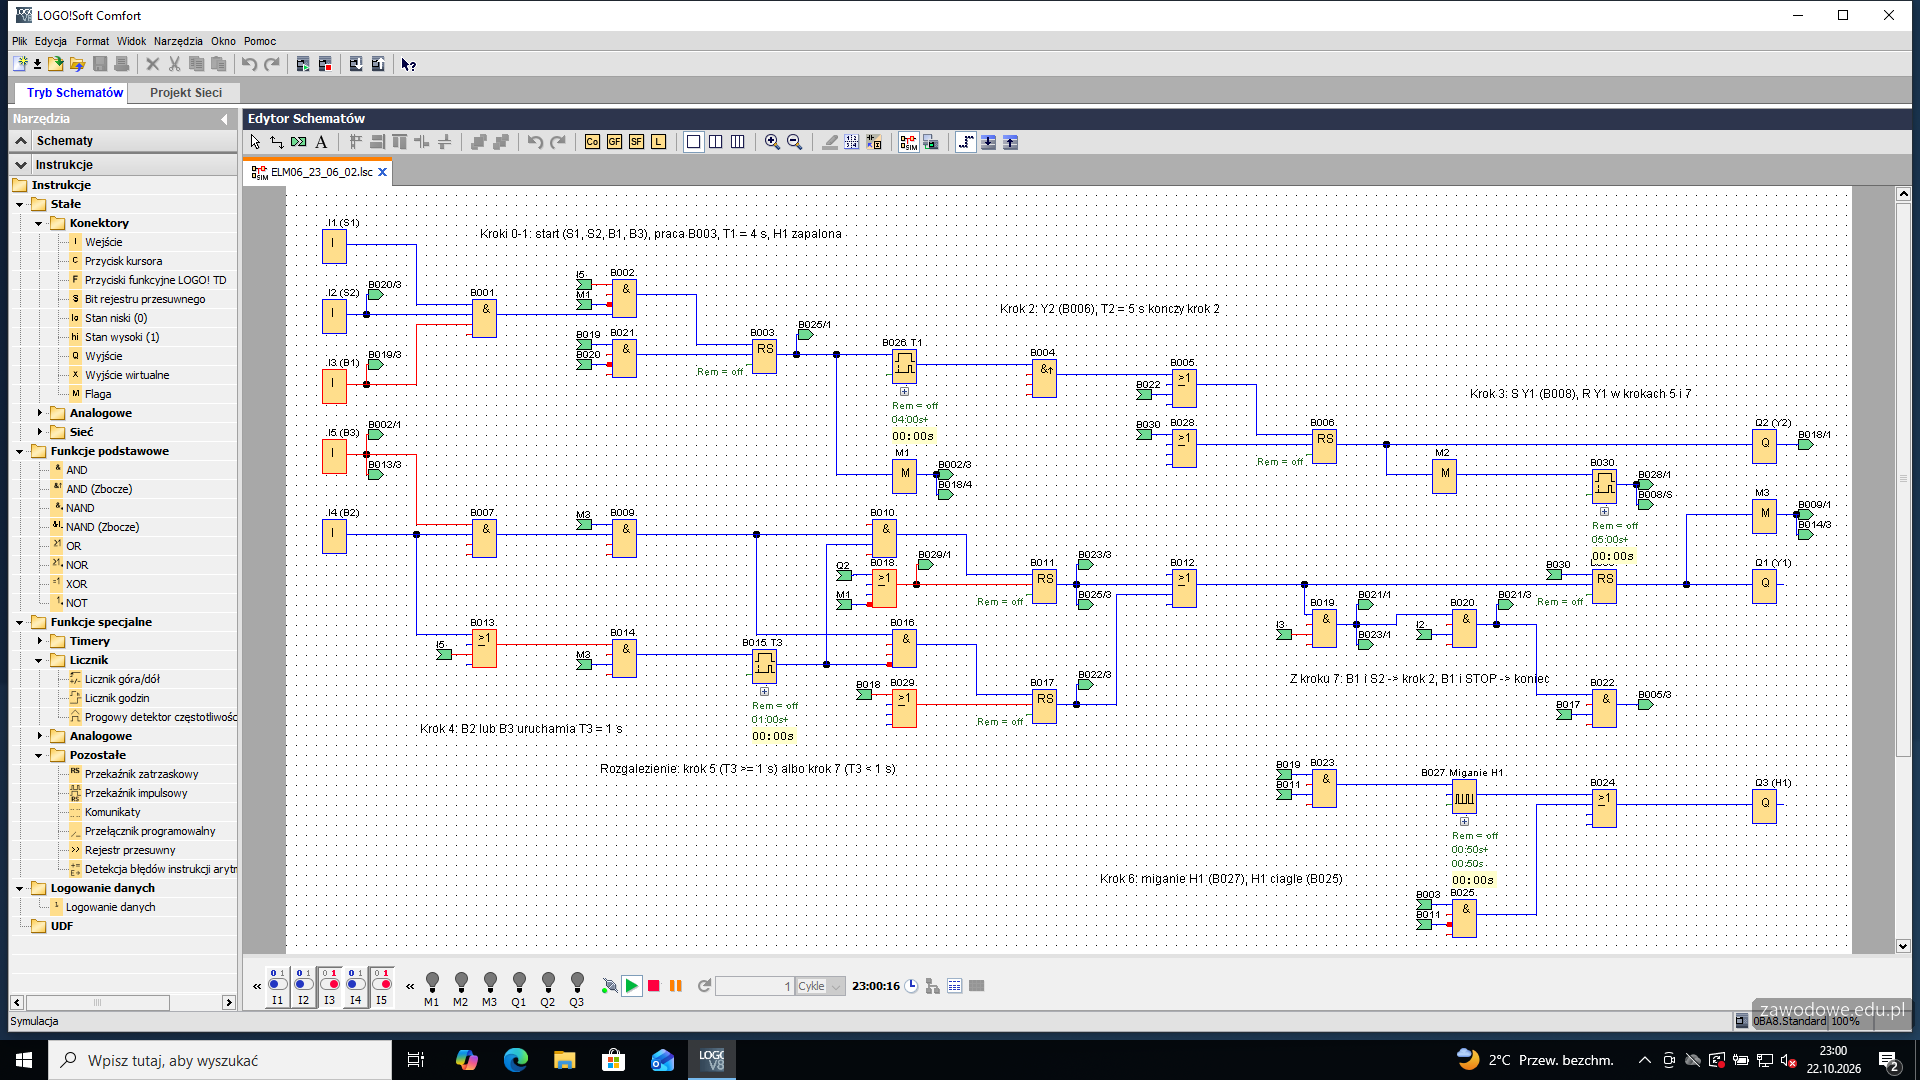
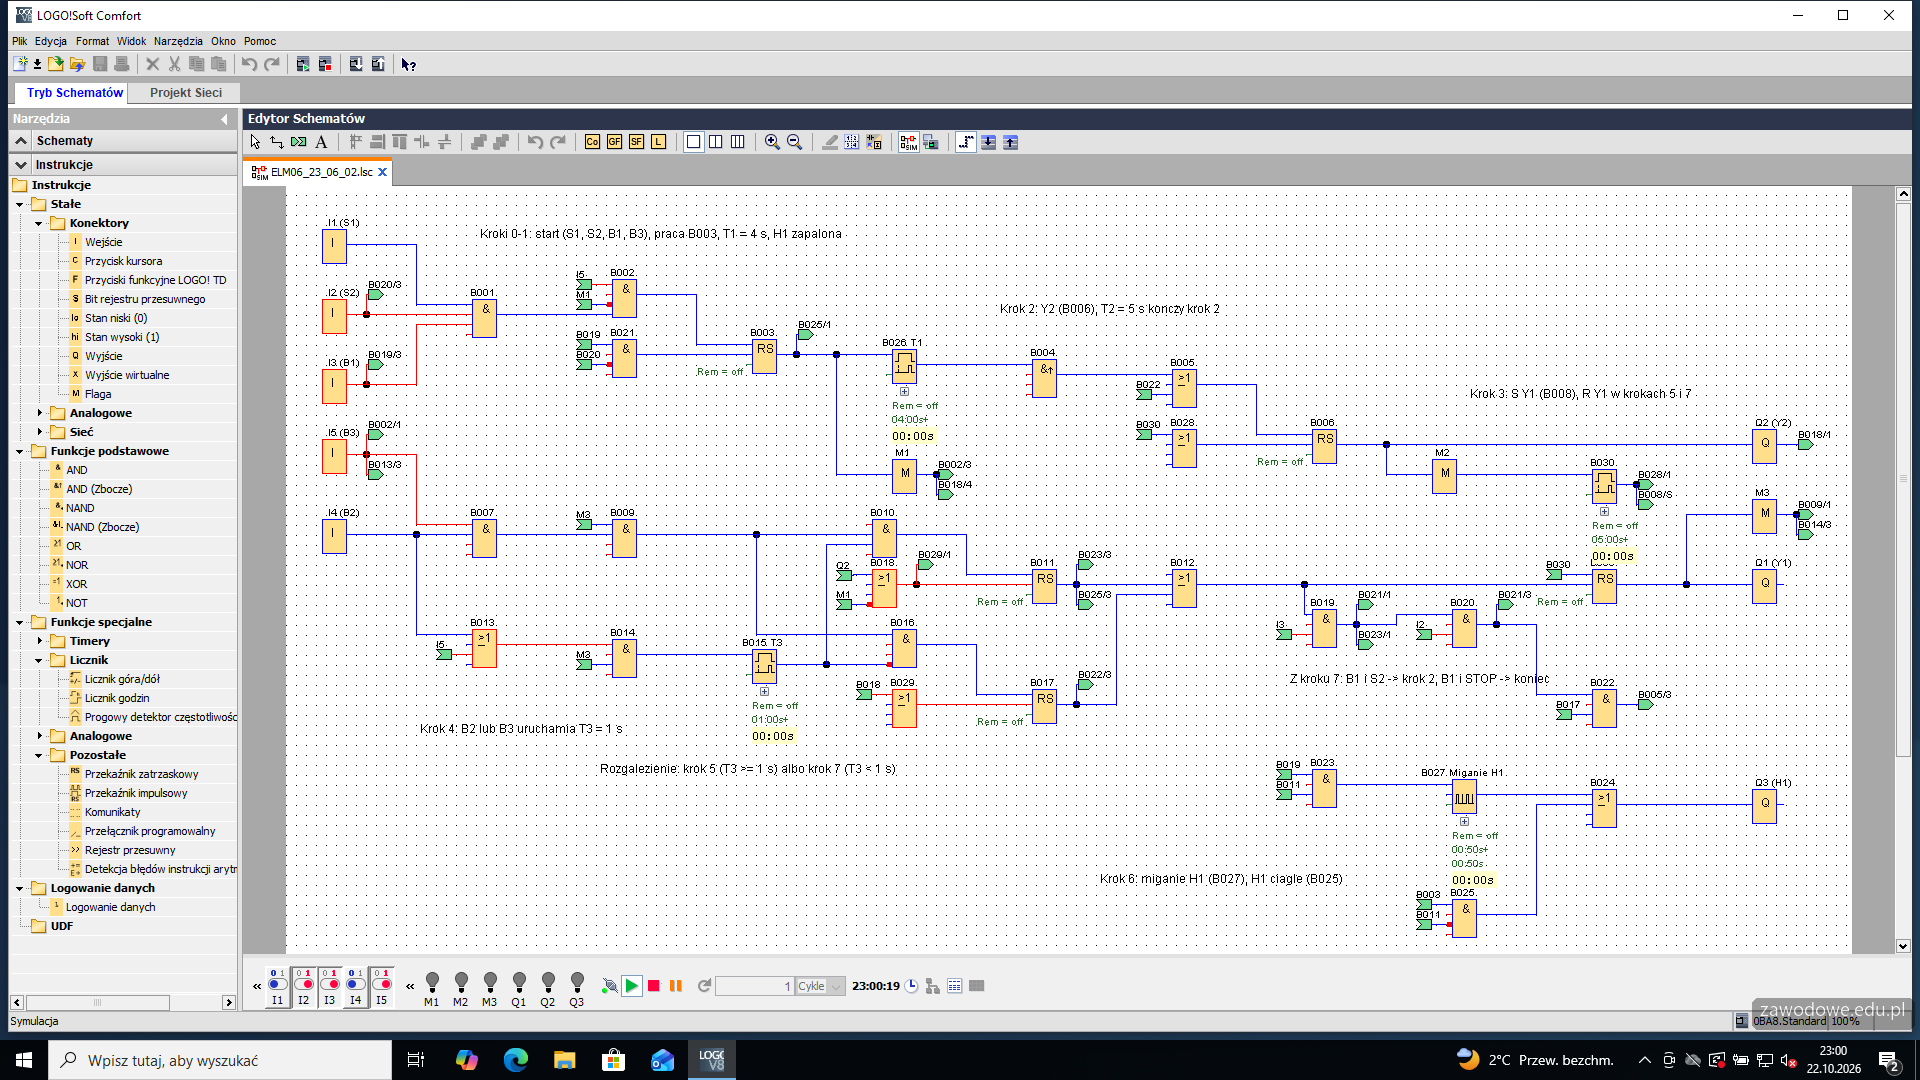
S1 przy spełnionych warunkach: zapala się Q3 - H1 i rusza T1. Poniżej przebieg cyklu w symulacji: start, Y2, Y1, synchronizacja, powrót 1A1, drugi cykl i zatrzymanie przyciskiem S2.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 38: Po 4 s: Y2, 2A1 się wysuwa
Kryteria:
R.4.4 Po 4 s od momentu zaświecenia lampki H1 załączona zostaje cewka Y2 i tłoczysko siłownika 2A1 wysuwa się bez dławienia przepływu powietrza.
ok. 1 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Po 4 s (nastawa T1; w symulacji Y2 zapala się kilka sekund po H1, a nie od razu) załącza się Q2 - Y2: zawór 2V1 podaje powietrze i 2A1 wysuwa się bez dławienia - 2V2 dławi tylko powrót. B3 przestaje być aktywny (I5 = 0).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 39: Po 5 s: Y2 gaśnie, Y1 - 1A1 wysuwa się, 2A1 wraca
Kryteria:
R.4.5 Cewka Y2 załączona jest przez 5 s i po jej wyłączeniu załączana jest cewka Y1; tłoczysko siłownika 1A1 wysuwa się a tłoczysko siłownika 2A1 wsuwa się.
ok. 1 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Po 5 s (nastawa T2) Y2 gaśnie - sprężyna cofa 2A1 - i załącza się Q1 - Y1: 1A1 wysuwa się. Oba ruchy idą jednocześnie, dlatego ich czasy trzeba zgrać dławikami.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 40: B2 i B3 w czasie poniżej 1 s: Y1 gaśnie, H1 świeci
Kryteria:
R.4.6 Podczas wsuwania tłoczyska siłownika 1A1 nadal świeci lampka sygnalizacyjna H1, gdy przed akcją wsuwania tego siłownika był spełniony warunek jednoczesnej aktywacji czujników B2 i B3 z dopuszczalną różnicą czasu mniejszą niż 1 s.
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
I4 = 1 (B2), a chwilę później I5 = 1 (B3) - różnica poniżej 1 s. Y1 gaśnie (krok 7), 1A1 wraca, a H1 świeci dalej przez cały wsuw.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 41: B1 przy niewciśniętym S2: kolejny cykl
Kryteria:
R.4.7 Osiągnięcie pozycji wsuniętej tłoczyska siłownika 1A1 przy świecącej lampce H1 i niewciśniętym przycisku S2 powoduje automatyczne rozpoczęcie kolejnego cyklu pracy układu.
ok. 1 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
I3 = 1 (1A1 wsunięty) przy S2 niewciśniętym: od razu Y2 i T2 - nowy cykl od kroku 2, bez ponownego S1 i bez odliczania T1. H1 świeci cały czas.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 42: S2 trzymany w czasie wsuwu 1A1: koniec pracy
Kryteria:
R.4.8 Naciśnięcie przycisku S2 podczas wsuwania tłoczyska siłownika 1A1 i przytrzymanie do czasu pełnego wsunięcia tego tłoczyska powoduje wyłączenie pracy układu.
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Drugi cykl, synchronizacja poprawna, 1A1 wraca. S2 wciśnięty i trzymany (I2 = 0) - na razie nic się nie zmienia, H1 świeci. Gdy 1A1 dojdzie do B1 przy wciśniętym S2, praca się kończy: Y1 i Y2 wyłączone.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 43: Po zatrzymaniu H1 zgaszona
Kryteria:
R.4.9 Wyłączenie układu skutkuje wyłączeniem lampki H1.
ok. 1 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Po zatrzymaniu H1 gaśnie razem z resztą wyjść, a zwolnienie S2 niczego nie uruchamia - kolejny start tylko przyciskiem S1.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 44: Różnica 1 s lub więcej: H1 gaśnie
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Nowy cykl, ale B3 dochodzi 3.36 s po B2. Dopóki aktywny jest tylko B2, Y1 zostaje załączona. Gdy dołączy B3 (po odliczeniu T3), Y1 i H1 gasną - krok 5, 1A1 wraca.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 45: B1 po błędzie: H1 miga 1 Hz
Kryteria:
R.4.10 Lampka H1 miga z częstotliwością 1 Hz, gdy różnica czasu między aktywacją czujników B2 i B3 jest równa lub większa od 1 s.
ok. 2 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Po powrocie 1A1 do B1 lampka H1 miga - generator 1 Hz; próbki lampki w symulacji przechodziły na zmianę przez 0 i 1, a cewki zostały wyłączone (praca przerwana). Wciśnięcie S2 kończy miganie i pracę.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 7: Regulacja na stanowisku
Kroki 46-49 · po tym etapie masz 37 z 40 kryteriów (pkt)
Krok 46: Ciśnienie 4 bary na zespole przygotowania powietrza
Kryteria:
R.3.1 Ciśnienie wskazywane przez manometr zespołu przygotowania powietrza wynosi 4 bary.
ok. 2 min
Polecenie z arkusza
przeprowadź regulację wartości parametrów pracy siłowników
Po zgłoszeniu i zgodzie egzaminatora otwiera się dopływ powietrza i pokrętłem reduktora zespołu przygotowania powietrza ustawia ciśnienie 4 bary (0,4 MPa) na manometrze - zgodnie z rysunkiem 2. Pokrętło blokuje się, żeby nastawa nie uciekła przy dalszej regulacji.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 47: 2V2: powrót 2A1 w 2 s
Kryteria:
R.3.5 Zawór dławiąco-zwrotny 2V2 tak wyregulowany, że przy ciśnieniu 4 bary czas trwania wsuwania tłoczyska siłownika 2A1 wynosi 2,0 s ± 0,5 s.
ok. 4 min
Polecenie z arkusza
przeprowadź regulację wartości parametrów pracy siłowników
Powrót 2A1 (sprężyna, Y2 wyłączona) ma trwać 2 s ± 0,5 s. Dławik 2V2 dławi powietrze uchodzące z komory siłownika - pokrętłem zmniejsza się przepływ, aż pomiar stoperem od zgaśnięcia Y2 (koniec 5 s) do zapalenia diody B3 da wymagany czas. Pomiar powtarza się 2-3 razy.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 48: 1V2: wsuw 1A1 w 2 s
Kryteria:
R.3.7 Zawór dławiąco-zwrotny 1V2 tak wyregulowany, że przy ciśnieniu 4 bary czas trwania wsuwania tłoczyska siłownika 1A1 wynosi 2,0 s ± 0,5 s.
ok. 3 min
Polecenie z arkusza
przeprowadź regulację wartości parametrów pracy siłowników
Wsuw 1A1 (Y1 wyłączona, krok 7) ma trwać 2,0 s ± 0,5 s. Dławik 1V2 przy komorze tłokowej dławi powietrze uchodzące przy wsuwie - stoperem od zgaśnięcia diody B2 do zapalenia B1.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 49: 1V3: 1A1 i 2A1 kończą ruch razem
Kryteria:
R.3.6 Zawór dławiąco-zwrotny 1V3 wyregulowany tak, że 1A1 i 2A1 kończą ruch w tym samym momencie z dokładnością do 1 s.
ok. 4 min
Polecenie z arkusza
przeprowadź regulację wartości parametrów pracy siłowników
Wysuw 1A1 dobiera się do powrotu 2A1 (2 s): dławik 1V3 przy komorze tłoczyskowej dławi powietrze uchodzące przy wysuwie 1A1. Reguluje się go, aż diody B2 i B3 zapalają się praktycznie jednocześnie - różnica poniżej 1 s, a lampka H1 świeci dalej po wysuwie (synchronizacja poprawna). Zbyt szybki albo zbyt wolny 1A1 daje różnicę 1 s lub więcej, H1 gaśnie, a po powrocie miga.
Typowe błędy
Regulacja 1V3 przed ustawieniem 2V2 - po zmianie powrotu 2A1 synchronizacja się rozjeżdża.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 8: Test na stanowisku i zakończenie pracy
Kroki 50-51 · po tym etapie masz 40 z 40 kryteriów (pkt)
Krok 50: Test na stanowisku w okularach ochronnych
Kryteria: ,
P.1.7 Zdający: stosował okulary ochronne podczas uruchamiania układu elektropneumatycznego.
P.1.4 Zdający: podczas wykonywania zadania przestrzegał zasad BHP.
ok. 5 min
Polecenie z arkusza
przetestuj działanie układu elektropneumatycznego po naprawie.
Układ uruchamia się w okularach ochronnych - przewód pneumatyczny wypięty pod ciśnieniem potrafi uderzyć w twarz. Test od spoczynku: S1, H1, po 4 s 2A1, po 5 s 1A1 z powrotem 2A1, kilka cykli bez ingerencji, potem S2 przytrzymany w czasie wsuwu 1A1. Ręce z dala od tłoczysk, zmiany w układzie tylko po wyłączeniu mediów.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 51: Zakończenie: porządek, zasilanie włączone, program na ekranie
Kryteria:
P.1.6 Zdający: po zakończeniu prac posprzątał stanowisko egzaminacyjne z resztek przewodów i końcówek izolacji, ułożył narzędzia i przyrządy.
ok. 3 min
Polecenie z arkusza
Po zakończeniu pracy pozostaw na stanowisku dokumentację zadania oraz włączone zasilanie układu elektropneumatycznego. Na ekranie monitora ma być widoczny program wgrany do pamięci PLC, a sterownik ustawiony w trybie RUN.
Ze stanowiska zbiera się resztki przewodów i końcówki izolacji, narzędzia i miernik odkłada na miejsce. Zasilanie i powietrze zostają włączone, sterownik w RUN, na monitorze otwarty program wgrany do sterownika, a arkusz z tabelami 3 i 4 zostaje na stanowisku.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Podgląd
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
To jedno z możliwych rozwiązań. Egzaminator ocenia spełnienie kryteriów z klucza odpowiedzi, a nie zgodność z tym rozwiązaniem - inna, poprawna droga też daje punkty.
Autor rozwiązania: Bartosz Bryniarski. Licencja CC BY-NC 4.0 - kopiowanie i przeróbki do celów niekomercyjnych, z podaniem autora i źródła (link do tej strony) (zasady wykorzystania). Treść arkusza i klucza oceniania pochodzi z CKE.