Przejdź do głównej treści
ELM.06-01-24.01-SGStyczeń 2024 · 46 kroków · ok. 122 min · 37 kryteriów z klucza

Rozwiązanie krok po kroku: Układ elektropneumatyczny z PLC

Zadanie z sesji styczeń 2024 dotyczy urządzenia mechatronicznego z dwoma siłownikami dwustronnego działania. Siłownikiem 1A1 steruje zawór 5/2 monostabilny 1V1 (cewka 1Y1, powrót sprężyną), siłownikiem 2A1 - zawór 5/2 bistabilny 2V1 (cewki 2Y1 i 2Y2). Zawór dławiąco-zwrotny 1V2 dławi wsuw 1A1, a 2V2 - wysuw 2A1. Po starcie przyciskiem S1 lampka H1 miga trzykrotnie przez pierwsze 3 s, po 3 s wysuwa się 1A1 (H1 świeci ciągle), po 1B2 i 2B1 H1 gaśnie, a tłoczysko 2A1 dwukrotnie wysuwa się i wsuwa (przy wysuwie świeci H2), a na końcu 1A1 wraca przy zapalonej H1. Na pulpicie stanowiska jest gotowy program program_ELM_06_10 z błędami: trzeba go przesłać do sterownika, przetestować, opisać błędy w tabeli 3, poprawić program i przetestować układ. Do tego schemat pneumatyczny (rysunek 3) i lista przyporządkowania (tabela 2).

Skąd program z pulpitu. Pliku program_ELM_06_10 nie ma ani w arkuszu, ani w materiałach OKE. Na potrzeby rozwiązania program odtworzono w LOGO!Soft Comfort V8 (sterownik Siemens LOGO! 8, język FBD) w Windows 10 w maszynie wirtualnej: zgodnie z cyklogramem, z wprowadzonymi błędami, które opisuje klucz oceniania (trzy błędy). Program na stanowisku egzaminacyjnym może wyglądać inaczej (inny sterownik, inny język, inny układ bloków), ale błędy z klucza dotyczą tych samych miejsc - warunków początkowych, nastawy zegara T1 i sterowania lampką H1.

Co jest wykonane naprawdę, a co opisane. Przy krokach programu są prawdziwe zrzuty okna LOGO!Soft, a działanie programu przed poprawkami i po nich sprawdzono w symulacji (przełączniki wejść odgrywają role przycisków i czujników). Połączenia przez pół schematu są zamienione na odnośniki - zielone etykiety z numerem bloku źródłowego (np. „B007/1”). Rysunek 3 i tabele 2 i 3 są odtworzone w podglądzie z wpisami odręcznymi. Czynności na stanowisku (sprawdzenie przewodów, pomiar miernikiem, regulacja dławików) są opisane: co zrobić i co sprawdzi egzaminator.

To materiał do nauki do egzaminu zawodowego. Wartości i czynności pochodzą z arkusza i klucza oceniania CKE. Zasilanie układu i sprężone powietrze włącza się dopiero po zgłoszeniu gotowości i zgodzie egzaminatora; prace przy instalacji elektrycznej wykonuje się zgodnie z jego poleceniem i przepisami BHP.

To jedno z możliwych rozwiązań. Rezultat 4 egzaminator ocenia po wyjściu zdającego - uruchamia układ i ogląda program, więc poprawiony program musi zostać w sterowniku i na ekranie.

Jak liczą się punkty. Klucz ma 37 kryteriów (cztery rezultaty i przebieg pracy), każde za 1 punkt. Próg zdania części praktycznej to 75%, czyli 28 punktów - można stracić 9 kryteriów i nadal zdać.

  1. Etap 1: Sprawdzenie układu na stanowisku

    Kroki 1-3 · po tym etapie masz 3 z 37 kryteriów (pkt)

    Krok 1: Przewody pneumatyczne: luz, naprężenie, szczelność

    Kryteria:

    P.1.1 połączenia pneumatyczne układu, np. czy są prawidłowo podłączone, nie są zbyt luźne lub napięte, czy nie ma nieszczelności

    ok. 6 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Przegląd zaczyna się przy zamkniętym zaworze odcinającym zespołu przygotowania powietrza OZ1. Każdy przewód pneumatyczny pociąga się lekko przy złączce - nie może się wysunąć. Przewód nie może być naprężony (ciągnie złączkę na ukos) ani tworzyć długiej pętli. Przy okazji zapisuje się trasę każdego przewodu - z którego przyłącza zaworu wychodzi i do którego przyłącza siłownika albo dławika dochodzi. Z tych notatek powstaje rysunek 3.

    Nieszczelność słychać dopiero po podaniu powietrza (syczenie przy złączce) - wtedy zgłasza się potrzebę zasilenia układu i po zgodzie otwiera zawór.

    Typowe błędy

    Pominięcie złączek przy zaworach dławiąco-zwrotnych - to tam przewody najczęściej są wpięte luźno.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  2. Krok 2: Przewody elektryczne: pomiar miernikiem

    Kryteria:

    P.1.2 połączenia elektryczne układu za pomocą miernika

    ok. 6 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Połączenia elektryczne sprawdza się omomierzem przy wyłączonym zasilaniu: końcówki pomiarowe przykłada się do zacisku sterownika i zacisku elementu z rysunku 1 (przycisku, czujnika, cewki, lampki). Ciągłe połączenie daje wynik bliski zera, przerwa - przekroczenie zakresu. Każdy przewód sprawdza się też w zacisku: nie może być luźny ani naprężony.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  3. Krok 3: Położenie czujników 1B1, 1B2, 2B1, 2B2

    Kryteria:

    P.1.3 położenia czujników sygnalizujących pozycję wsuniętą i wysunietą tłoczysk siłowników

    ok. 4 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Czujniki muszą zadziałać w skrajnych pozycjach tłoczysk: 1B1 i 2B1 przy wsuniętych, 1B2 i 2B2 przy wysuniętych. Bez powietrza sprawdza się, czy są na właściwych końcach siłowników i czy są dokręcone. Po zasileniu (zgłoszenie i zgoda) przesuwa się tłoczyska ręcznym przełącznikiem zaworu i patrzy na diody czujników i wejść sterownika - każda ma się zapalić na końcu ruchu.

    Źle ustawiony czujnik „zawiesza” cykl: program czeka na sygnał, który nigdy nie przychodzi. Przy teście programu z pulpitu łatwo wtedy wpisać do tabeli 3 błąd, którego w programie nie ma.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  4. Etap 2: Schemat pneumatyczny - rysunek 3

    Kroki 4-12 · po tym etapie masz 12 z 37 kryteriów (pkt)

    Krok 4: Siłownik 1A1: tłok z magnesem i tłoczysko

    Kryteria:

    R.1.6 siłownik dwustronnego działania z jednostronnym tłoczyskiem i z magnetyczną sygnalizacją położenia tłoka

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Na rysunku 3 wydrukowane są obrysy siłowników, zaworów 1V1 i 2V1 (bez symboli przepływu), ramki zaworów dławiąco-zwrotnych i zespół OZ1. Dorysowuje się resztę, zgodnie ze stanem na stanowisku i tabelą 1.

    1A1 to siłownik dwustronnego działania z jednostronnym tłoczyskiem i magnetyczną sygnalizacją położenia tłoka: tłok (pogrubiona kreska) w pozycji wsuniętej, tłoczysko wychodzące przez jedną ściankę (dwie równoległe linie) i magnes na tłoku (prostokąt z kreskowaniem nad tłokiem). Przyłącza (trójkąty na dnie obrysu) są już wydrukowane: lewe - komora tłokowa, prawe - komora tłoczyskowa.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  5. Krok 5: Siłownik 2A1: dodatkowo regulowana amortyzacja

    Kryteria:

    R.1.7 siłownik dwustronnego działania z jednostronnym tłoczyskiem, z dwustronną regulowaną amortyzacją pneumatyczną, z magnetyczną sygnalizacją położenia tłoka

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2A1 ma według tabeli 1 jeszcze dwustronną regulowaną amortyzację pneumatyczną. Na symbolu to dwie tuleje po obu stronach tłoka (prostokąty) i skośne strzałki nastawy przy obu dnach siłownika. Tłok z magnesem i tłoczysko - jak w 1A1.

    Typowe błędy

    Narysowanie 2A1 tak samo jak 1A1 - bez amortyzacji przepada R.1.7.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  6. Krok 6: Czujniki 1B1, 1B2, 2B1, 2B2

    Kryteria:

    R.1.8 czujniki 1B1, 1B2, 2B1, 2B2 w pozycjach zgodnych z treścią zadania

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Czujniki zaznacza się kreską nad siłownikiem w miejscu, w którym tłok je uruchamia, z oznaczeniem z rysunku 1: 1B1 przy tłoku wsuniętym, 1B2 przy wysuniętym (siłownik 1A1), 2B1 i 2B2 tak samo przy 2A1. Położenia sprawdzone wcześniej na stanowisku muszą się zgadzać z rysunkiem.

    Typowe błędy

    Zamienione 1B1 i 1B2 - program z cyklogramu czeka wtedy na zły koniec ruchu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  7. Krok 7: Zawór 1V1: 5/2 monostabilny ze sprężyną

    Kryteria:

    R.1.3 elektrozawór rozdzielający 5/2 monostabilny sterujący pracą siłownika 1A1

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    1V1 to elektrozawór 5/2 monostabilny sterowany jednostronnie: w polu prawym (spoczynek, przy sprężynie) przepływ 1 → 2 i 4 → 5, przyłącze 3 zamknięte; w polu lewym (cewka 1Y1 załączona) 1 → 4 i 2 → 3, 5 zamknięte. Po prawej stronie dorysowuje się sprężynę zwrotną, a w prostokącie po lewej - skośną kreskę cewki elektromagnesu. Wydechy 5 i 3 są już wydrukowane.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  8. Krok 8: Zawór 2V1: 5/2 bistabilny

    Kryteria:

    R.1.2 elektrozawór rozdzielający 5/2 bistabilny sterujący pracą siłownika 2A1

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2V1 to elektrozawór 5/2 bistabilny - dwie cewki (2Y1 i 2Y2) po obu stronach, bez sprężyny. Pola mają te same drogi przepływu co w 1V1, ale zawór zostaje w ostatnim położeniu po zaniku sygnału. W obu prostokątach na końcach dorysowuje się skośną kreskę cewki.

    Typowe błędy

    Dorysowana sprężyna przy 2V1 - zawór stałby się monostabilny, niezgodny ze stanem faktycznym.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  9. Krok 9: Zawór dławiąco-zwrotny 1V2: dławienie wsuwu 1A1

    Kryteria:

    R.1.4 zawór dławiąco-zwrotny dławiący wsuw siłownika 1A1

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    W ramce 1V2 rysuje się dławik nastawny (dwa łuki ze skośną strzałką) na przewodzie do komory tłoczyskowej 1A1 i równolegle zawór zwrotny (kulka w gnieździe). Wsuw 1A1 wymaga powietrza płynącego do komory tłoczyskowej - ma przechodzić przez dławik, więc zawór zwrotny zamyka przepływ w stronę siłownika, a przepuszcza powietrze wypływające przy wysuwie. Gniazdo (litera V) jest nad kulką: kulka odsuwa się od niego tylko przy przepływie od siłownika w dół.

    Typowe błędy

    Zawór zwrotny narysowany odwrotnie - schemat pokazuje wtedy dławienie wysuwu 1A1, a arkusz opisuje dławienie wsuwu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  10. Krok 10: Zawór dławiąco-zwrotny 2V2: dławienie wysuwu 2A1

    Kryteria:

    R.1.5 zawór dławiąco-zwrotny dławiący wysuw siłownika 2A1

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2V2 stoi także na przewodzie komory tłoczyskowej, ale dławi wysuw 2A1: przy wysuwie powietrze wypływa z komory tłoczyskowej i musi przejść przez dławik (dławienie na wypływie), a przy wsuwie płynie do siłownika swobodnie przez zawór zwrotny. Gniazdo jest więc pod kulką - przepływ swobodny do góry, w stronę siłownika.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  11. Krok 11: Połączenia liniami prostymi

    Kryteria:

    R.1.1 liniami prostymi połączenia elementów układu pneumatycznego umożliwiające pracę siłowników 1A1 i 2A1

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Teraz przewody, liniami poziomymi i pionowymi: wyjście 4 zaworu 1V1 do komory tłokowej 1A1 (wysuw po załączeniu 1Y1), wyjście 2 przez 1V2 do komory tłoczyskowej; tak samo 2V1 z 2A1 przez 2V2. Zasilanie: od wyjścia OZ1 jeden przewód rozgałęziony (kropka w miejscu połączenia) do przyłączy 1 obu zaworów. Skrzyżowania bez połączenia są bez kropki.

    Typowe błędy

    Przewody prowadzone na skos albo przyłącze 1 zaworu pozostawione bez zasilania.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  12. Krok 12: Oznaczenia elementów z tabeli 1

    Kryteria:

    R.1.9 oznaczenia elementów układu pneumatycznego zgodne z podanymi w opisie funkcjonalnym urządzenia mechatronicznego podanymi w tabeli 1.

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Na koniec oznaczenia zgodne z tabelą 1: 1V1, 2V1, cewki 1Y1, 2Y1, 2Y2, zawory dławiąco-zwrotne 1V2 i 2V2. Siłowniki i OZ1 mają oznaczenia wydrukowane.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  13. Etap 3: Lista przyporządkowania - tabela 2

    Kroki 13-16 · po tym etapie masz 18 z 37 kryteriów (pkt)

    Krok 13: Tabela 2: producent i model sterownika

    Kryteria:

    R.2.1 nazwę producenta i model sterownika PLC

    ok. 1 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Nad tabelą wpisuje się producenta i model sterownika ze stanowiska - z tabliczki na obudowie. W tym rozwiązaniu Siemens LOGO! 8, 24CE. Układ potrzebuje pięciu wyjść (1Y1, 2Y1, 2Y2, H1, H2), a moduł podstawowy LOGO! ma cztery, więc piąte wyjście daje moduł rozszerzeń DM8 24. Na stanowisku wpisuje się to, co faktycznie tam jest.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  14. Krok 14: Tabela 2: przyciski S2 i S1

    Kryteria:

    R.2.4 dla przycisku S2: funkcja w układzie - zatrzymanie urządzenia mechatronicznego

    ok. 3 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Wiersz to operand absolutny (adres w sterowniku: I1, I2…), operand symboliczny (oznaczenie z rysunku 1) i opis: typ, rodzaj zestyku, napięcie i funkcja. Z rysunku 1: I1 - S2 (napęd bistabilny z zapadką, zestyk NC 1-2) - zatrzymanie urządzenia; I2 - S1 (napęd monostabilny, zestyk NO 3-4) - uruchomienie cyklu.

    Typowe błędy

    S2 opisany jako zwykły przycisk NO albo bez funkcji zatrzymania - klucz sprawdza osobno funkcję S2.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  15. Krok 15: Tabela 2: czujniki 1B1-2B2

    Kryteria: ,

    R.2.2 wszystkie wejściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.2.5 opisy wszystkich elementów wejściowych zawierające informacje o typie elementu, rodzaju styków lub funkcji wyjścia czujnika zgodnych ze stanem faktycznym na stanowisku

    ok. 4 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Dalej czujniki: I3 - 1B1, I4 - 1B2, I5 - 2B1, I6 - 2B2. 1B1 i 2B1 to kontaktrony (zestyk NO, dwa przewody), 1B2 i 2B2 - trójprzewodowe czujniki pola magnetycznego (BN do +24 V, BU do 0 V, BK do wejścia - wyjście typu PNP, NO). W opisie także pozycja tłoczyska, którą czujnik wykrywa.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  16. Krok 16: Tabela 2: wyjścia Q1-Q5

    Kryteria: ,

    R.2.3 wszystkie wyjściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.2.6 opisy wszystkich elementów wyjściowych zawierające informacje o typie elementu zgodnym ze stanem faktycznym na stanowisku

    ok. 3 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Wyjścia według rysunku 1: Q1 - 1Y1, Q2 - 2Y1, Q3 - 2Y2 (cewki elektrozaworów 24 V DC ±10%), Q4 - H1 i Q5 - H2 (lampki sygnalizacyjne 24 V DC). W opisie typ elementu i funkcja.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  17. Etap 4: Uruchomienie układu

    Krok 17 · po tym etapie masz 20 z 37 kryteriów (pkt)

    Krok 17: Zgłoszenie gotowości, 4 bary, BHP

    Kryteria: ,

    P.1.4 przed każdorazowym włączeniem mediów zasilających zgłaszał gotowość do uruchomienia układu

    P.1.5 podczas wykonywania zadania przestrzegał zasad BHP

    ok. 3 min
    Polecenie z arkusza

    Przed każdorazowym uruchomieniem układu zgłoś przez podniesienie ręki gotowość do włączenia mediów zasilających.

    Za każdym razem przed włączeniem zasilania elektrycznego albo sprężonego powietrza podnosi się rękę i czeka na zgodę egzaminatora - przy sprawdzaniu czujników, przy teście programu z pulpitu i przy każdej próbie po poprawkach. Po zgodzie otwiera się zawór odcinający i ustawia na manometrze OZ1 4 bary (0,4 MPa).

    Zasady BHP przez cały czas: zmiany w przewodach tylko po wyłączeniu zasilania i zamknięciu powietrza, ręce z dala od tłoczysk przy pracującym układzie, porządek na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  18. Etap 5: Program z pulpitu - test i wykaz błędów

    Kroki 18-31 · po tym etapie masz 27 z 37 kryteriów (pkt)

    Krok 18: Program z pulpitu: otwarcie i przesłanie do sterownika

    ok. 4 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

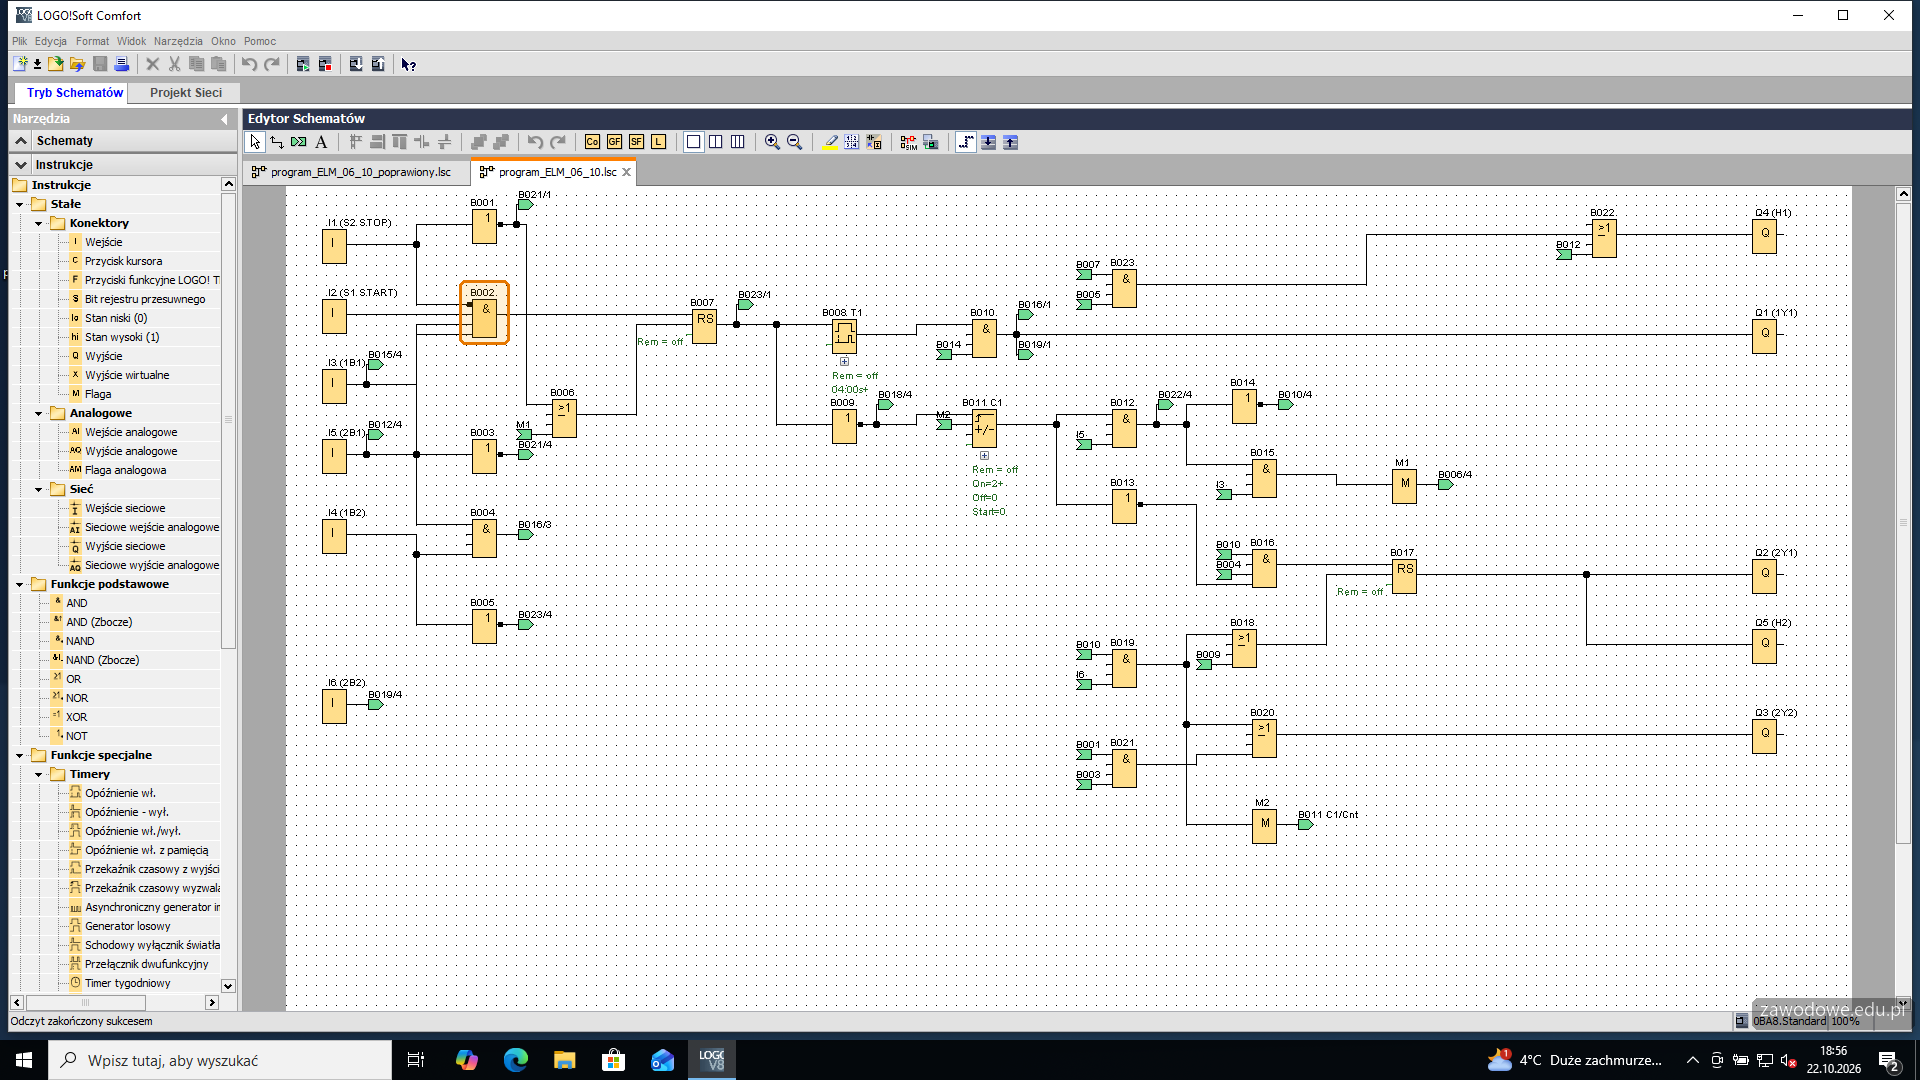
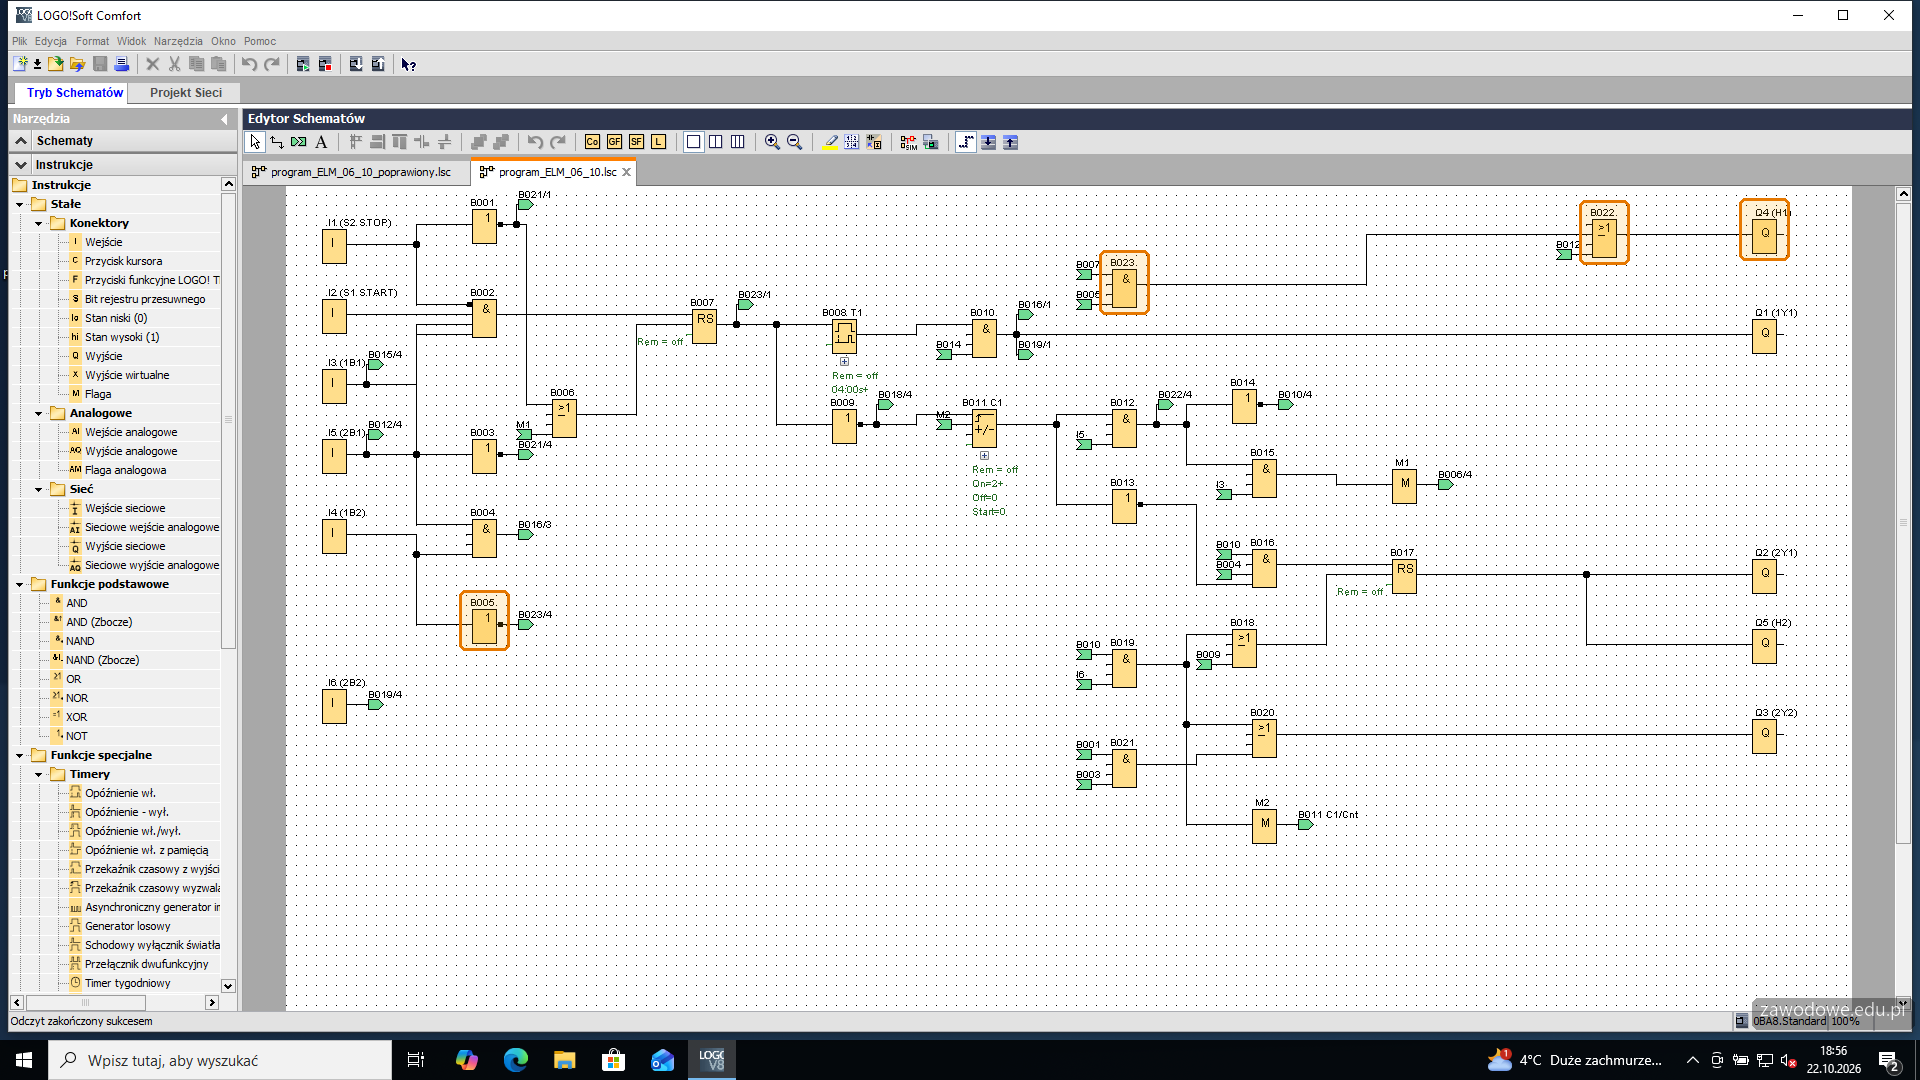
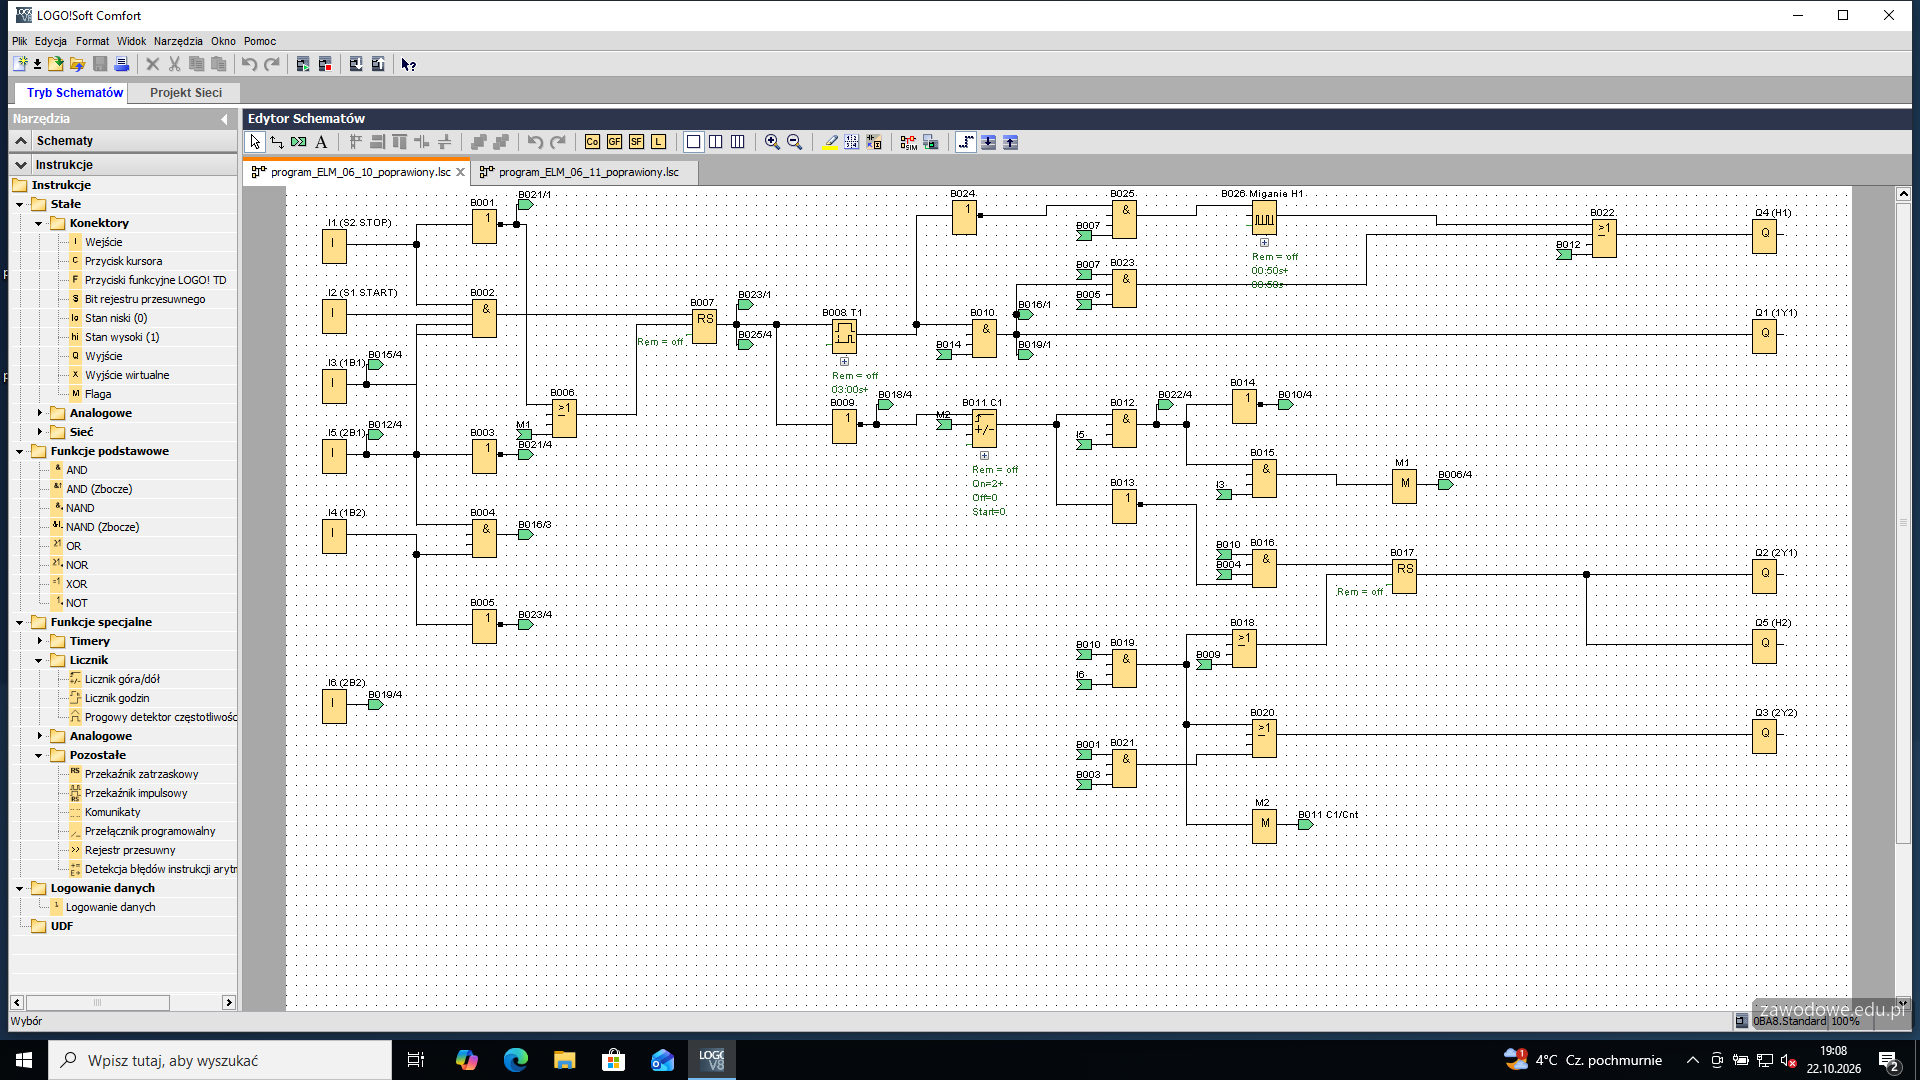
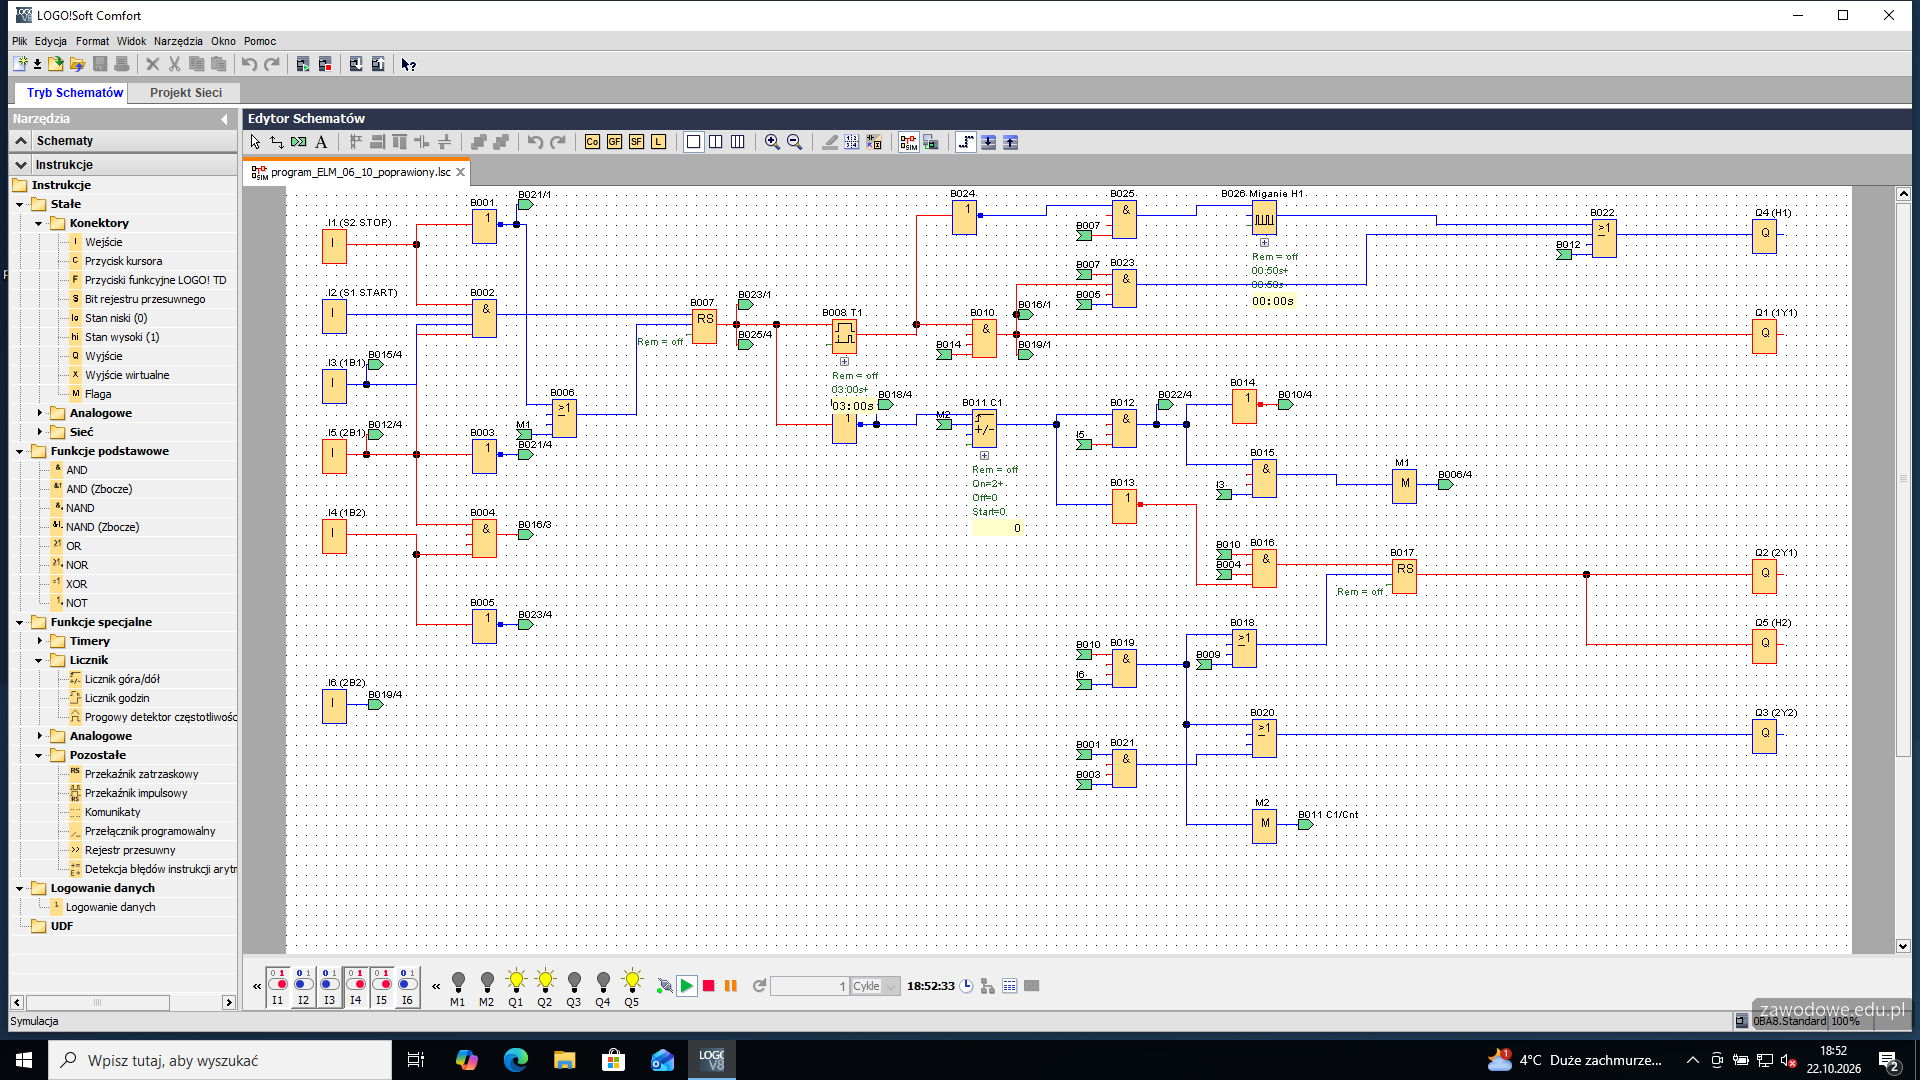
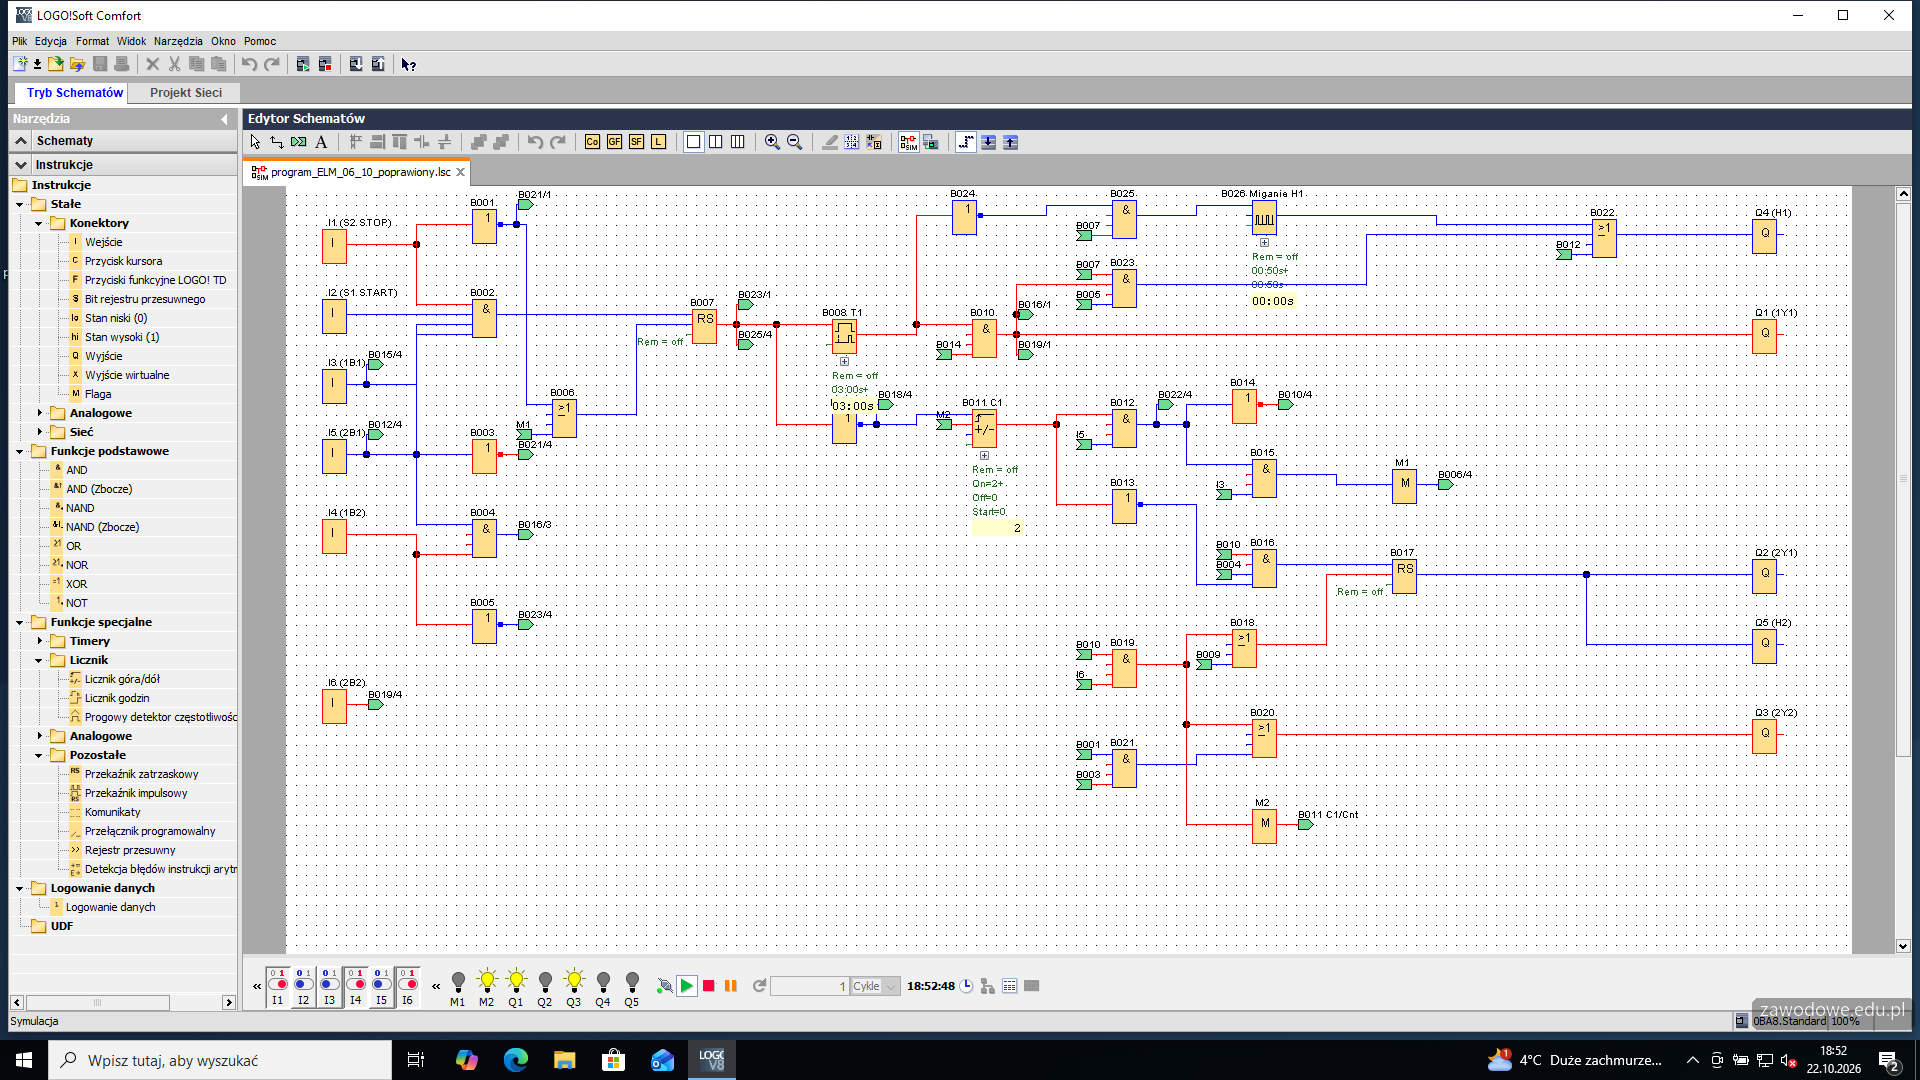
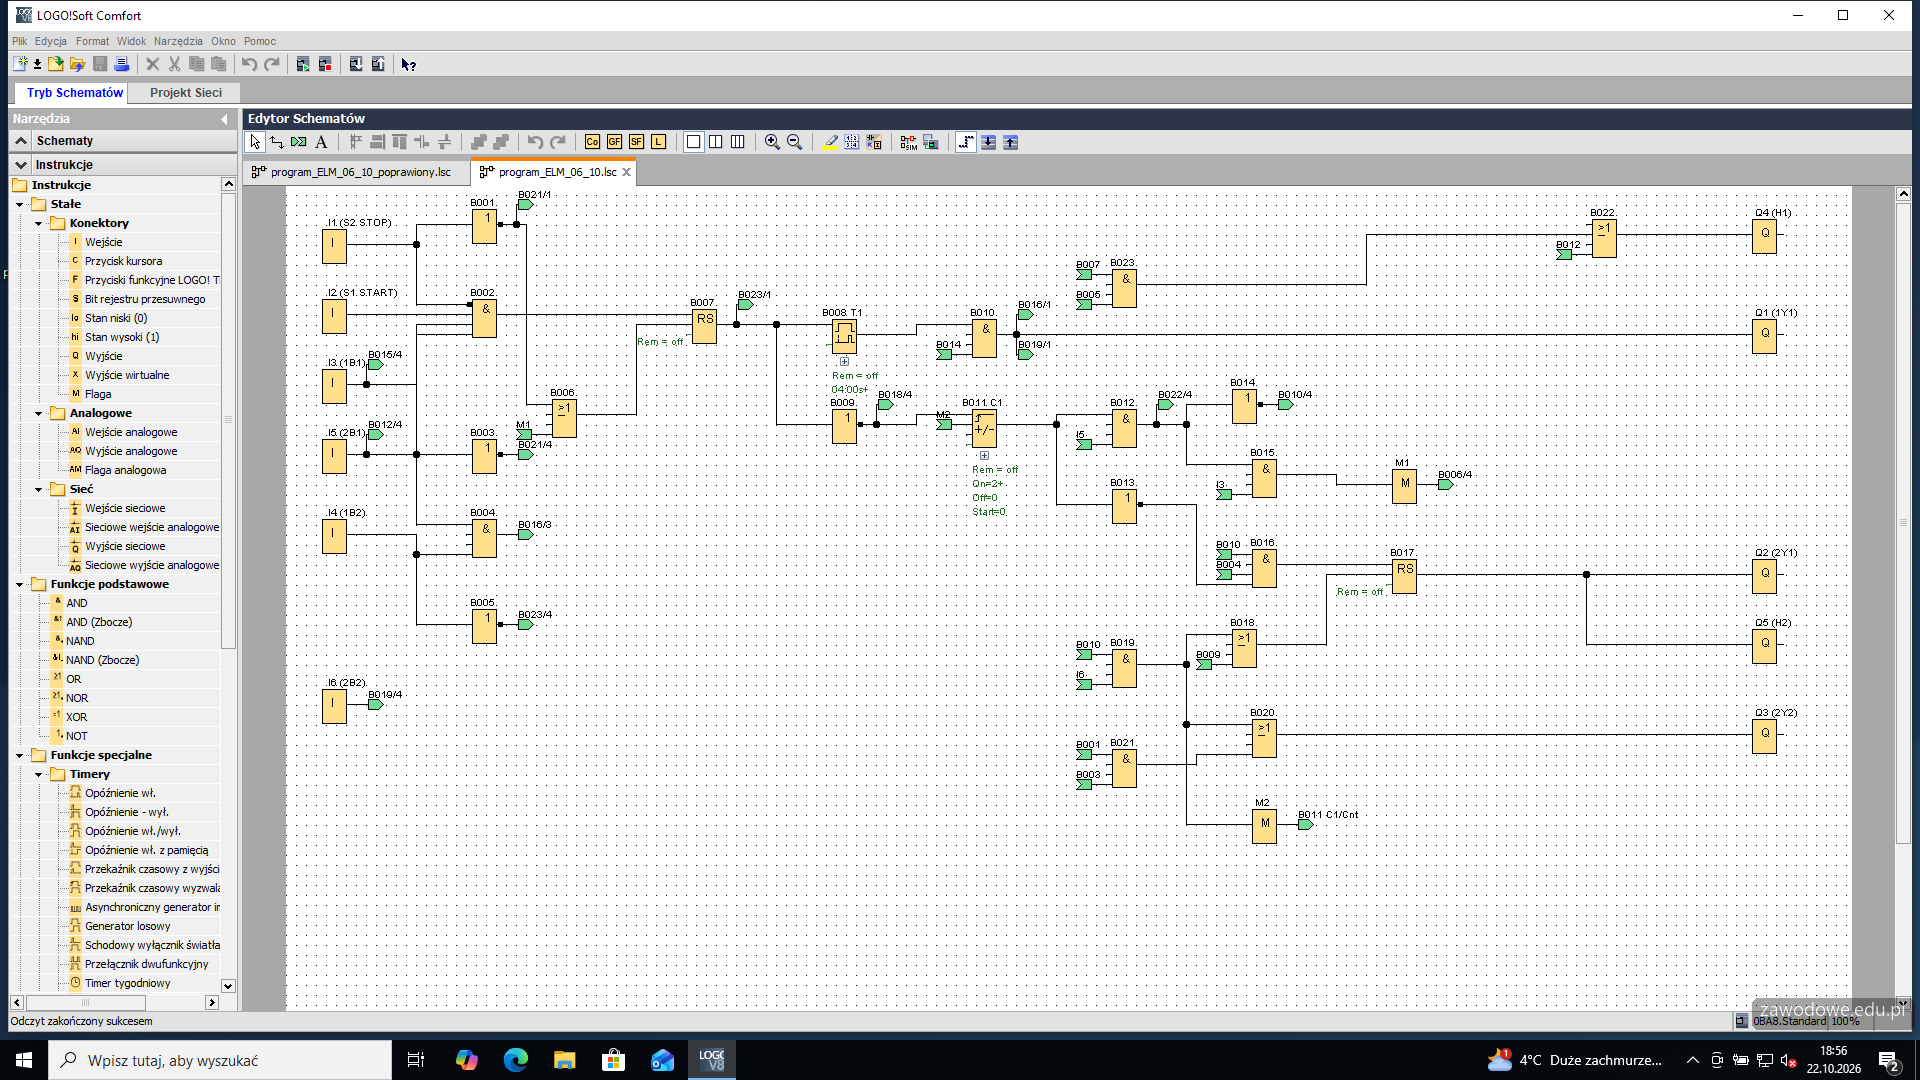
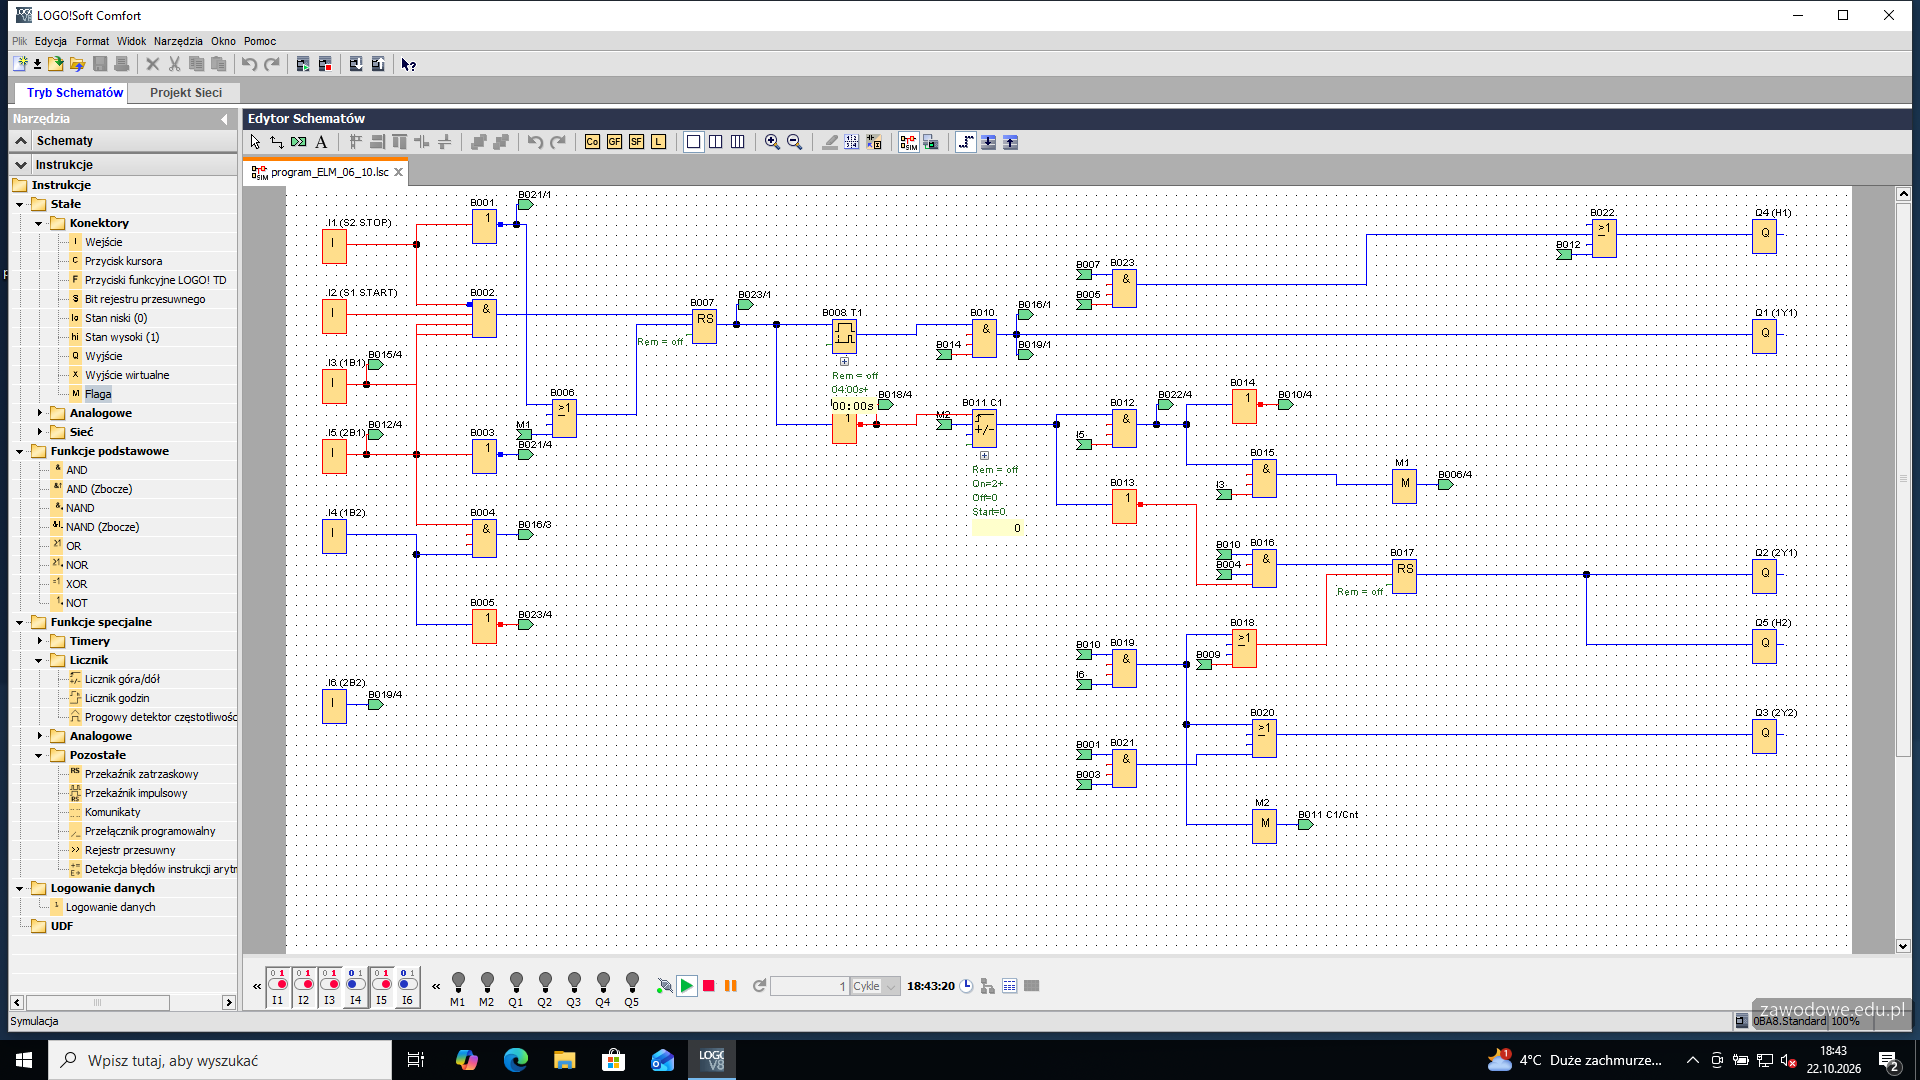
    Plik program_ELM_06_10 otwiera się z pulpitu w programie do sterownika (tu LOGO!Soft Comfort). Przesłanie: przy podłączonym kablu Narzędzia > Transfer > PC -> LOGO! (Ctrl+D) i przełączenie sterownika w RUN. Zanim zacznie się test, warto obejrzeć program: wejścia I1-I6 mają nazwy z rysunku 1, a w środku są bloki warunku startu (B002), przekaźnik pracy RS (B007), zegar T1 (B008), licznik cykli C1 (B011), sterowanie 2A1 (B016-B021) i lampka H1 (OR B022).

    Test robi się na prawdziwym układzie (po zgłoszeniu i zgodzie) i porównuje z cyklogramem krok po kroku. Tutaj test powtórzono w symulacji LOGO!Soft.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 18

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  19. Krok 19: Test: S1 nie uruchamia cyklu

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

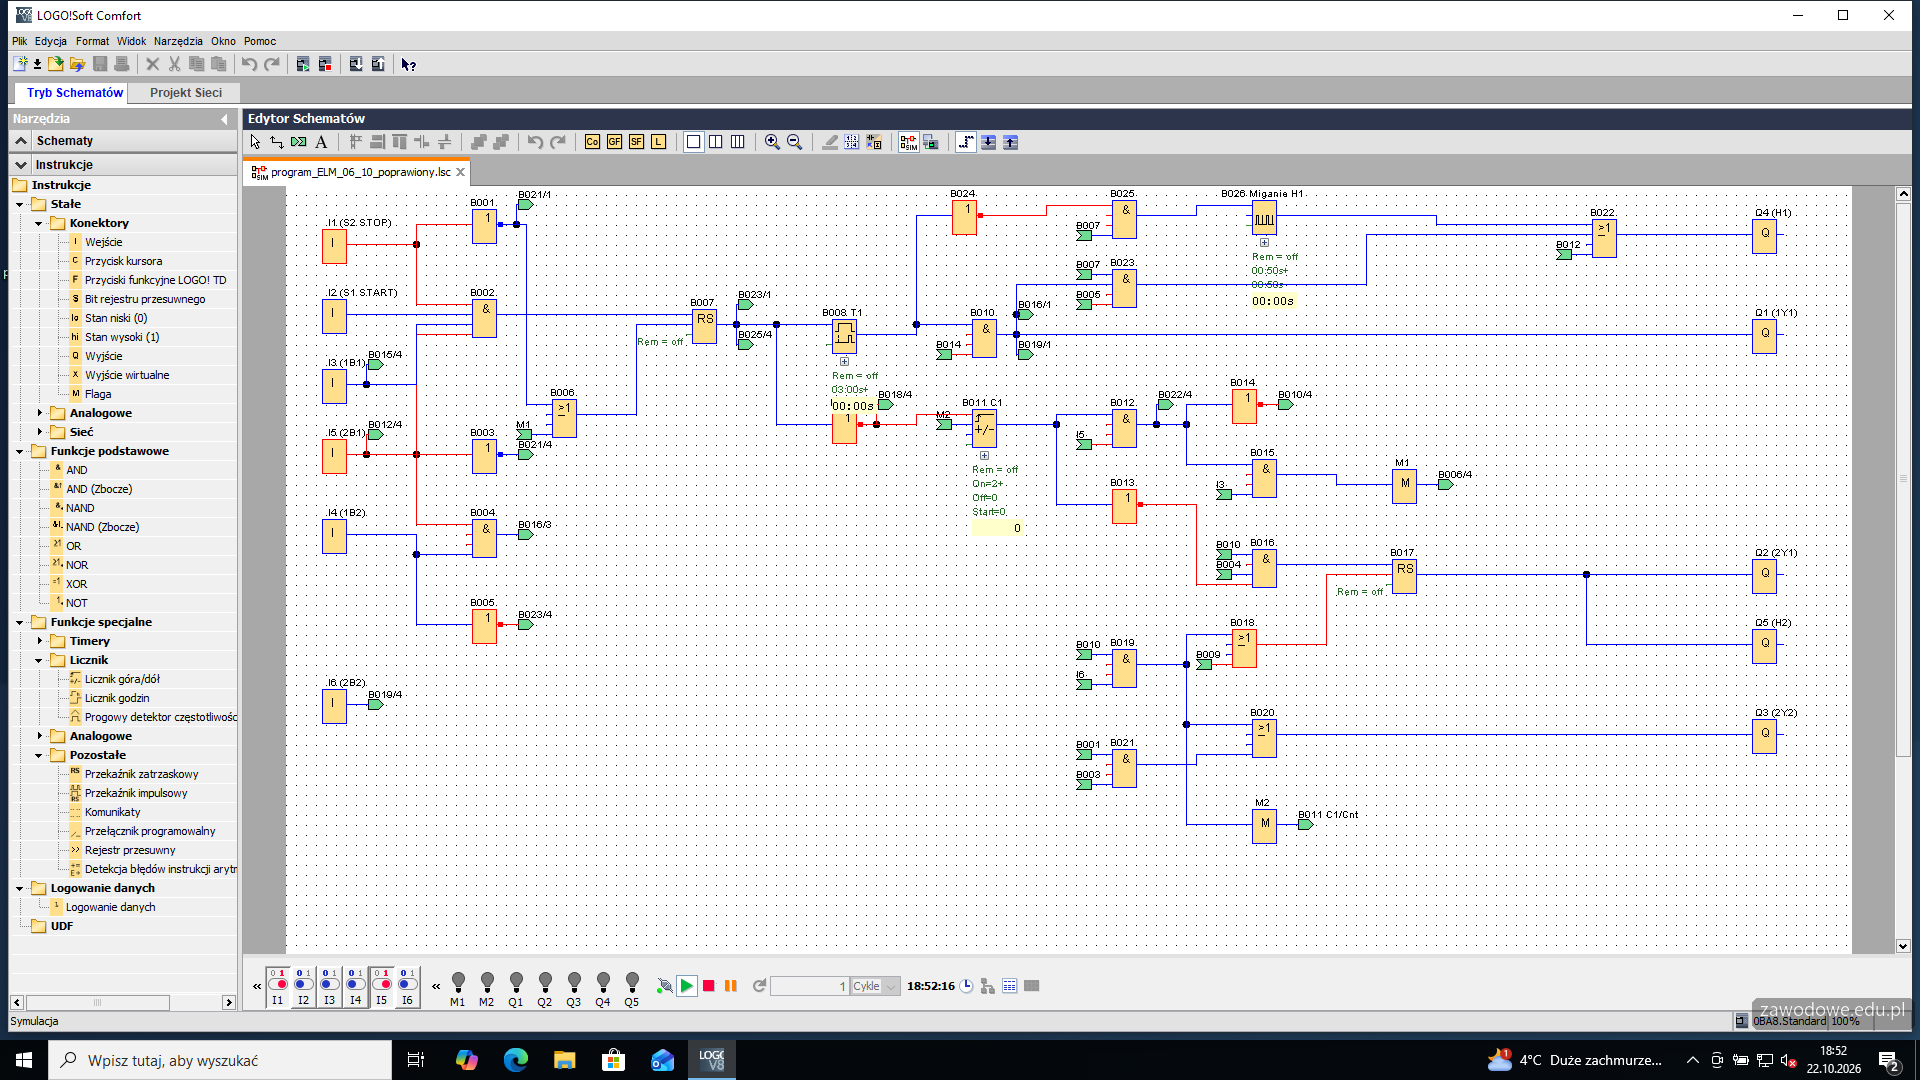
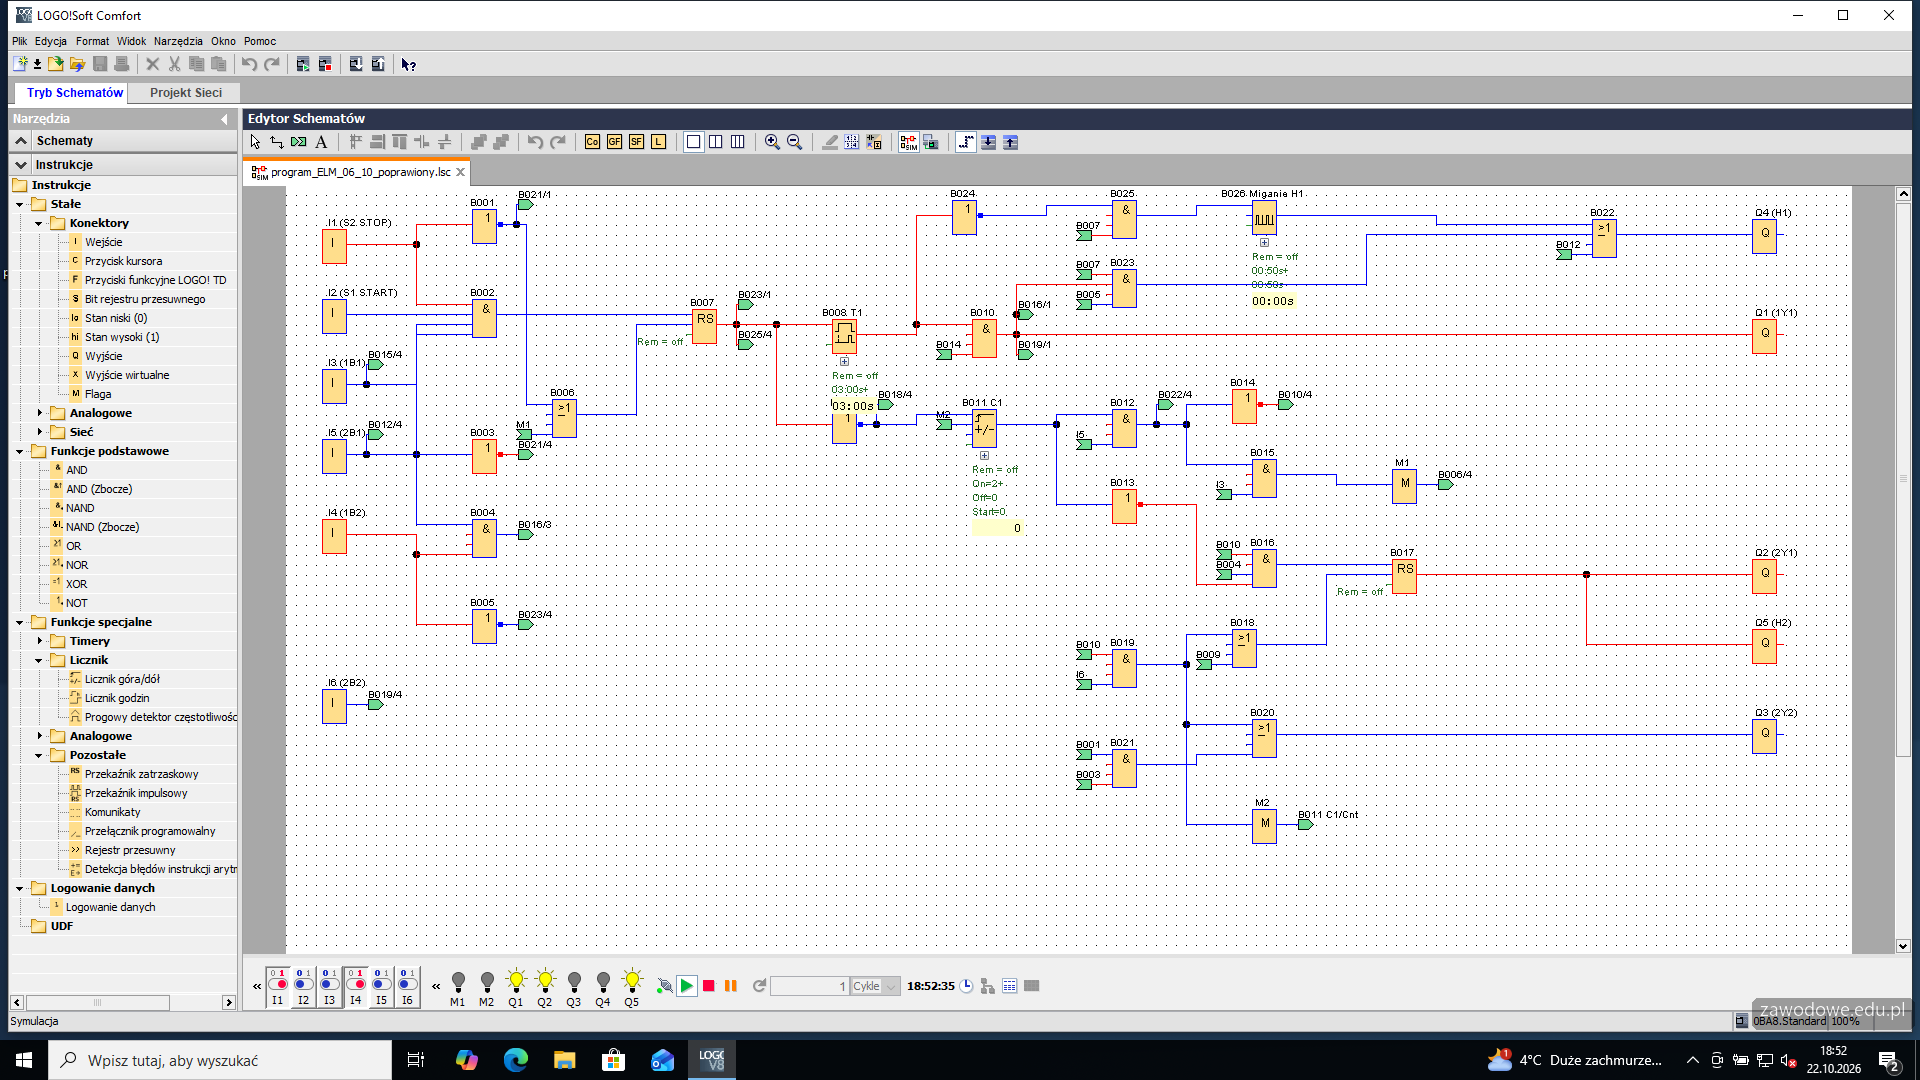
    Spoczynek: S2 niewciśnięty (I1 = 1), oba tłoczyska wsunięte (I3 = 1, I5 = 1). Wciśnięcie S1 nic nie robi - żadne wyjście się nie załącza, także po kilku sekundach. Na cyklogramie warunki początkowe to 1B1 ∧ 2B1 ∧ S̄2 ∧ S1, więc przy tych wejściach cykl powinien ruszyć.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 19

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  20. Krok 20: Analiza: zanegowane wejście S2 w warunku startu

    ok. 3 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

    Przyczyna jest w bloku AND B002 (warunek startu): wejście od I1 (S2) ma negację (kółko na wejściu bloku). Cyklogram zapisuje warunek „S̄2” w logice działania - przycisk niewciśnięty - a S2 ma zestyk NC, więc niewciśnięty daje na I1 jedynkę. Negacja odwraca to i bramka czeka na wciśnięty STOP.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 20

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  21. Krok 21: Tabela 3: błąd warunku startu i naprawa

    Kryteria: ,

    R.3.1 w kolumnie B: błędna zależność logiczna odniesiona do operandu S2 w warunkach początkowych

    R.3.2 w kolumnie C (dla usterki z R.3.1): wprowadzenie prawidłowej funkcji logicznej operandów dla warunków początkowych: (1B1 ʌ 2B1 ʌ S2 ʌ S1)

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    W kolumnie B - miejsce i rodzaj błędu: błędna zależność logiczna dla operandu S2 w warunkach początkowych. W kolumnie C - sposób naprawy: prawidłowa funkcja warunków początkowych 1B1 ∧ 2B1 ∧ S̄2 ∧ S1 (usunięcie negacji wejścia I1). Klucz przyjmuje inne sformułowania, byle oddawały ten sens.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  22. Krok 22: Poprawka 1: negacja wejścia I1 usunięta

    ok. 2 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

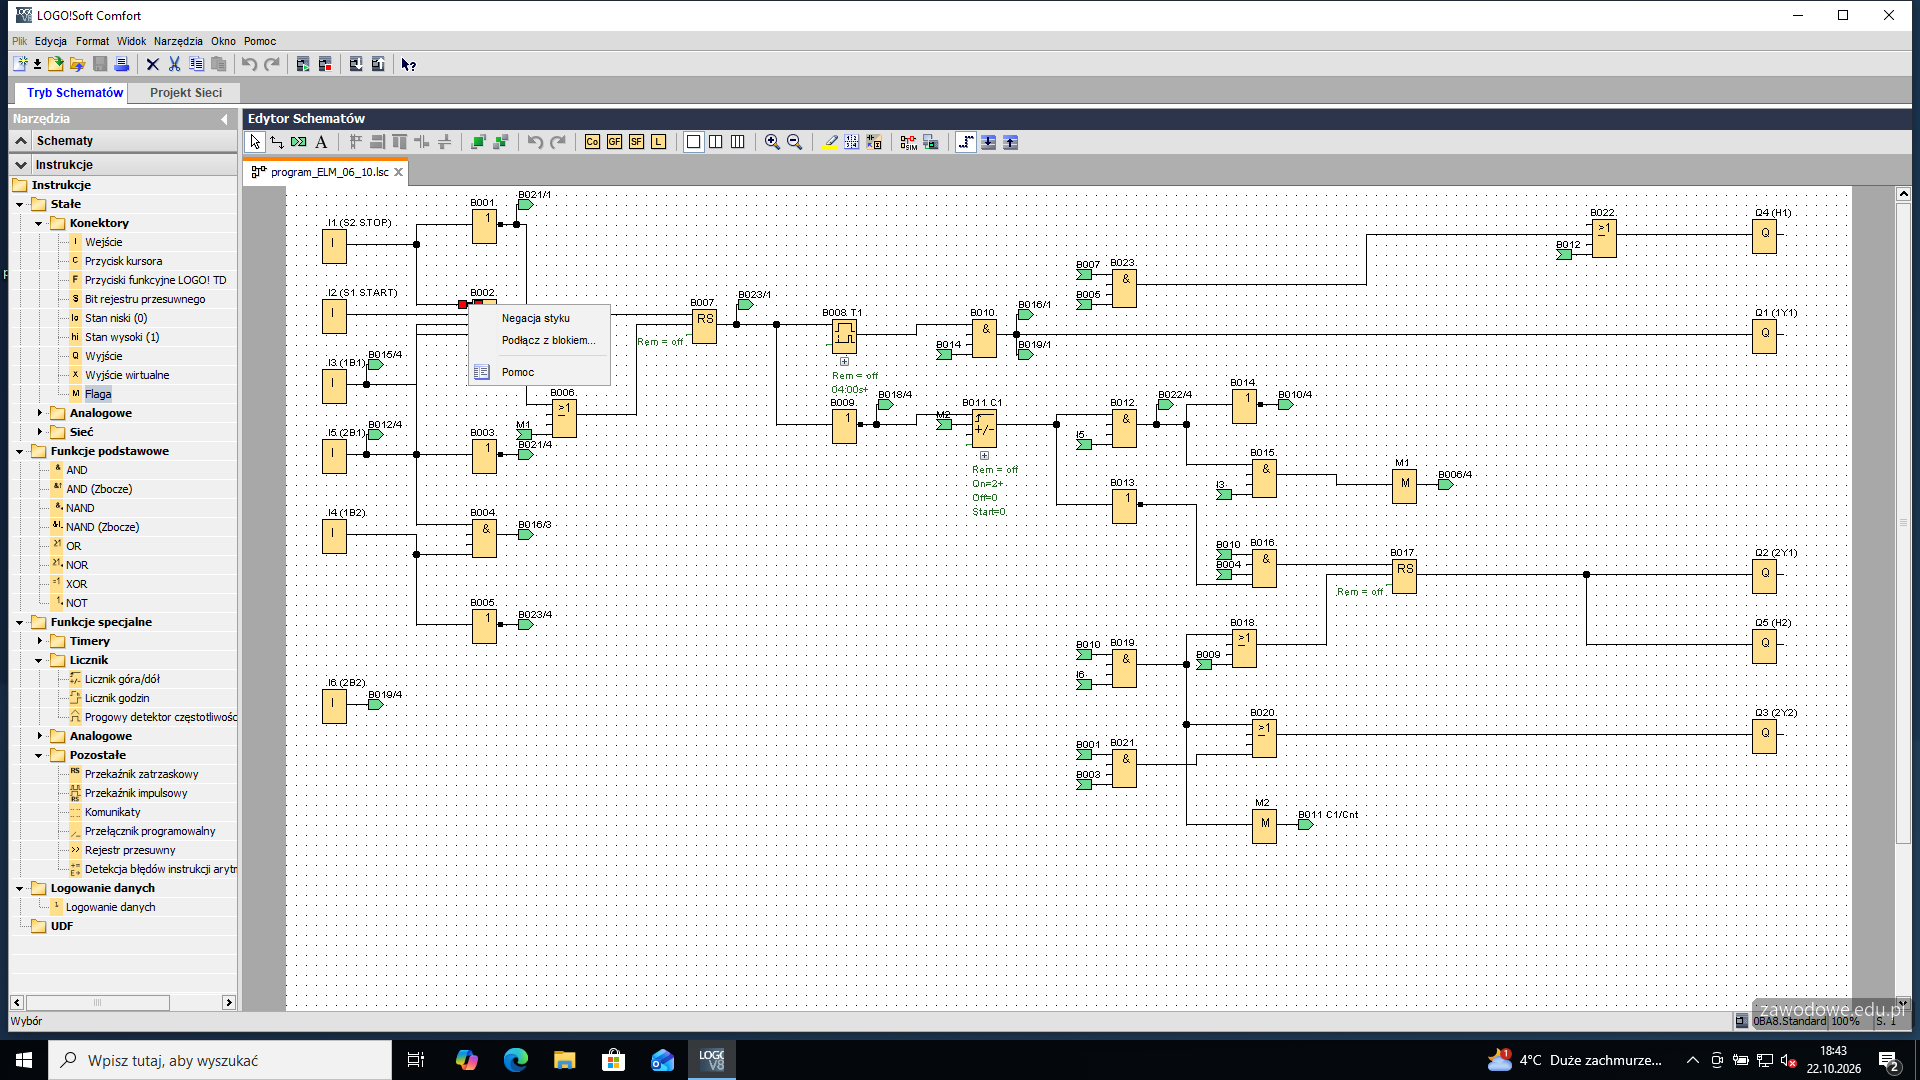
    Prawy klik na wejściu B002 od I1 > Negacja styku (polecenie przełącza negację). Kółko znika, a w symulacji S1 przy spełnionych warunkach uruchamia cykl.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 22

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  23. Krok 23: Test po poprawce 1: T1 i lampka H1

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

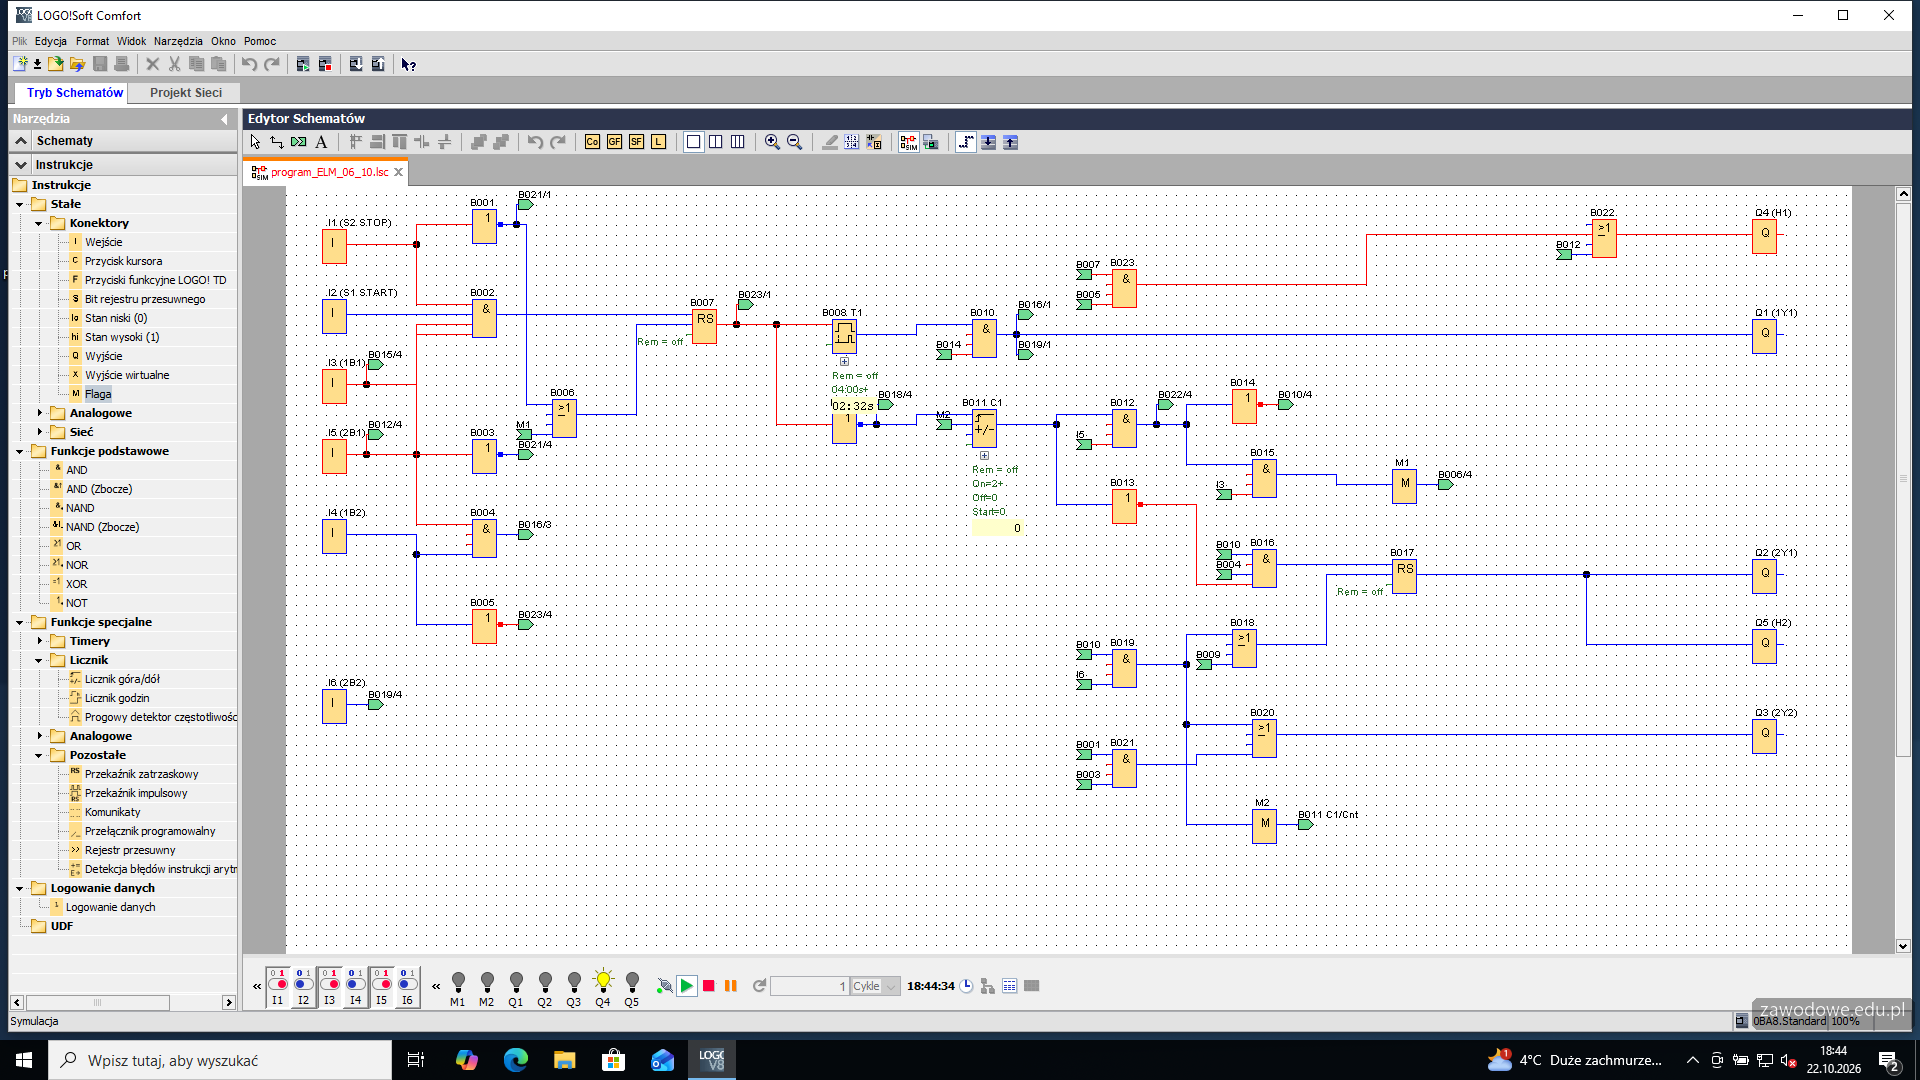
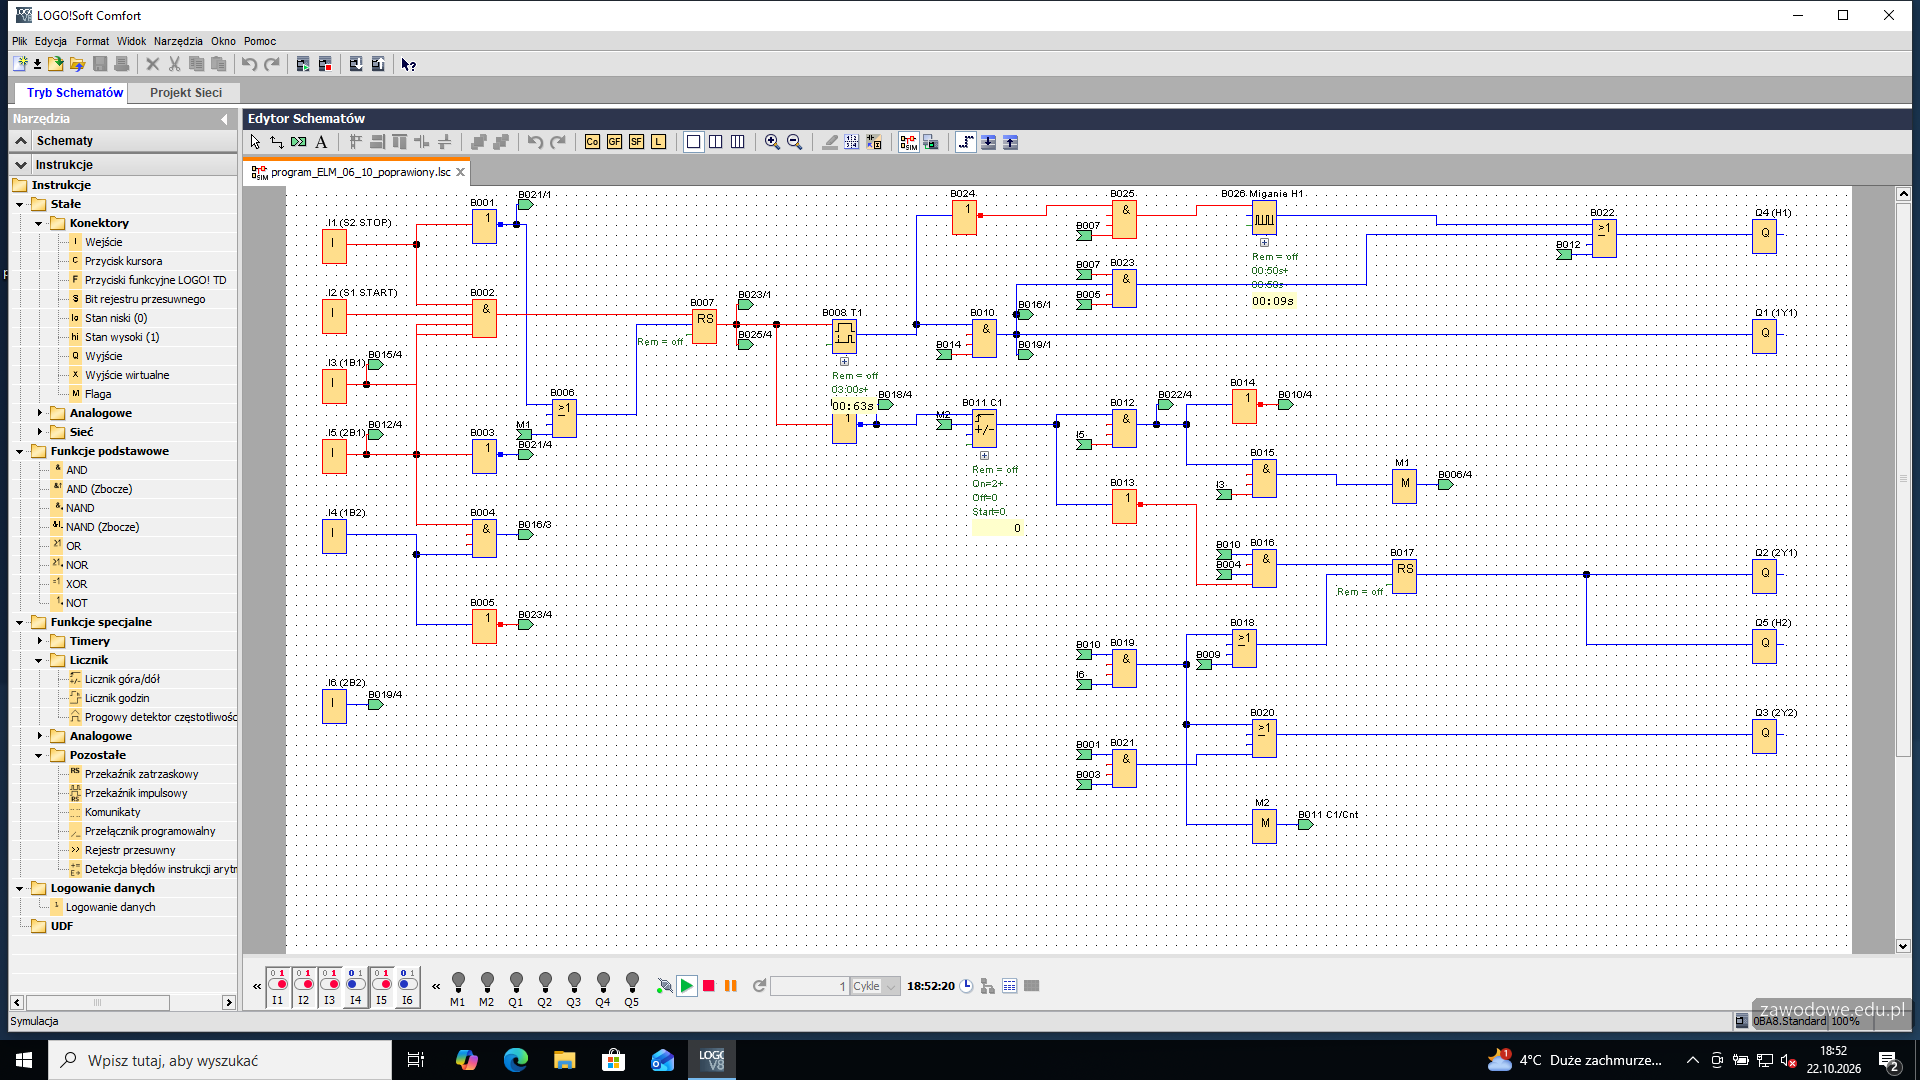
    Po S1 zapala się H1 i rusza zegar B008 T1. Pod blokiem widać nastawę 04:00 s, a odliczanie trwa 4 s - arkusz wymaga zwłoki 3 s. Lampka H1 świeci przy tym ciągle, a powinna zapalić się i zgasnąć trzy razy. Kolejne dwa błędy.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 23

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  24. Krok 24: Analiza: nastawa zegara T1

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

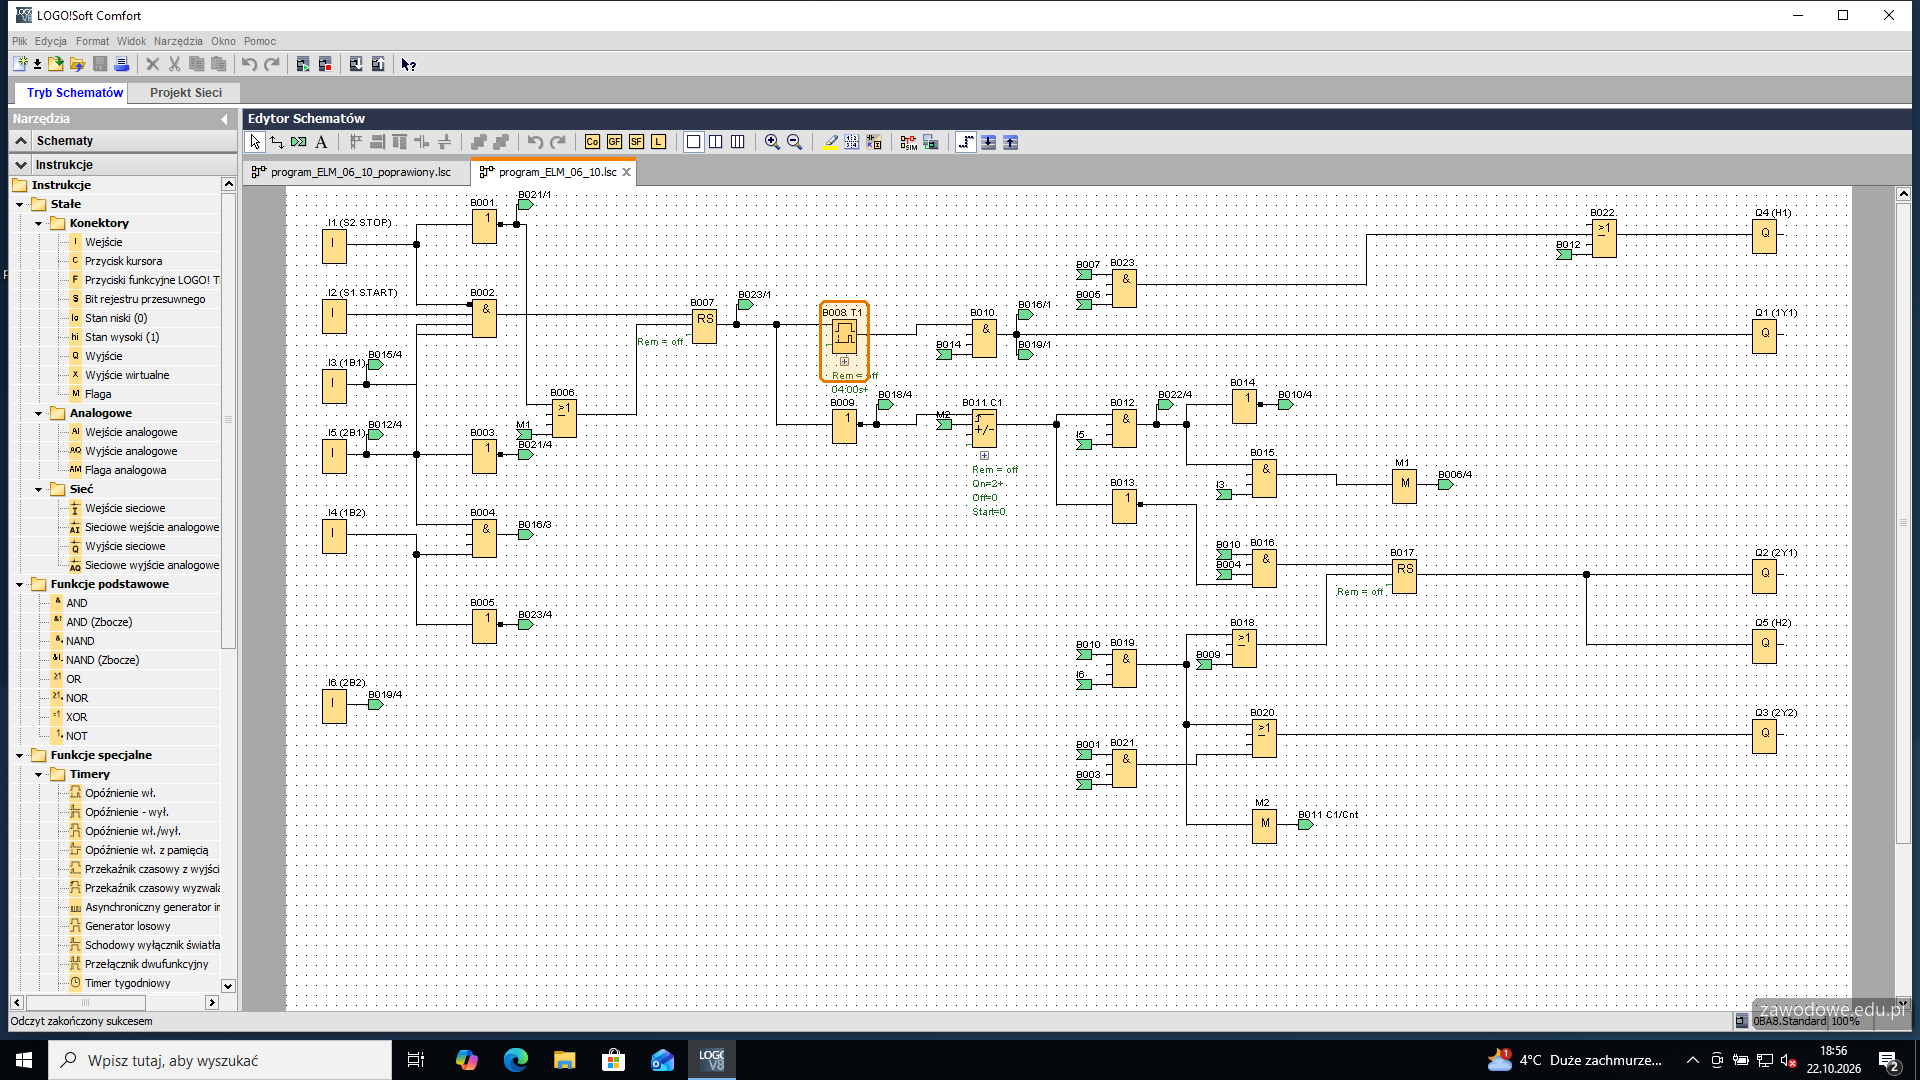
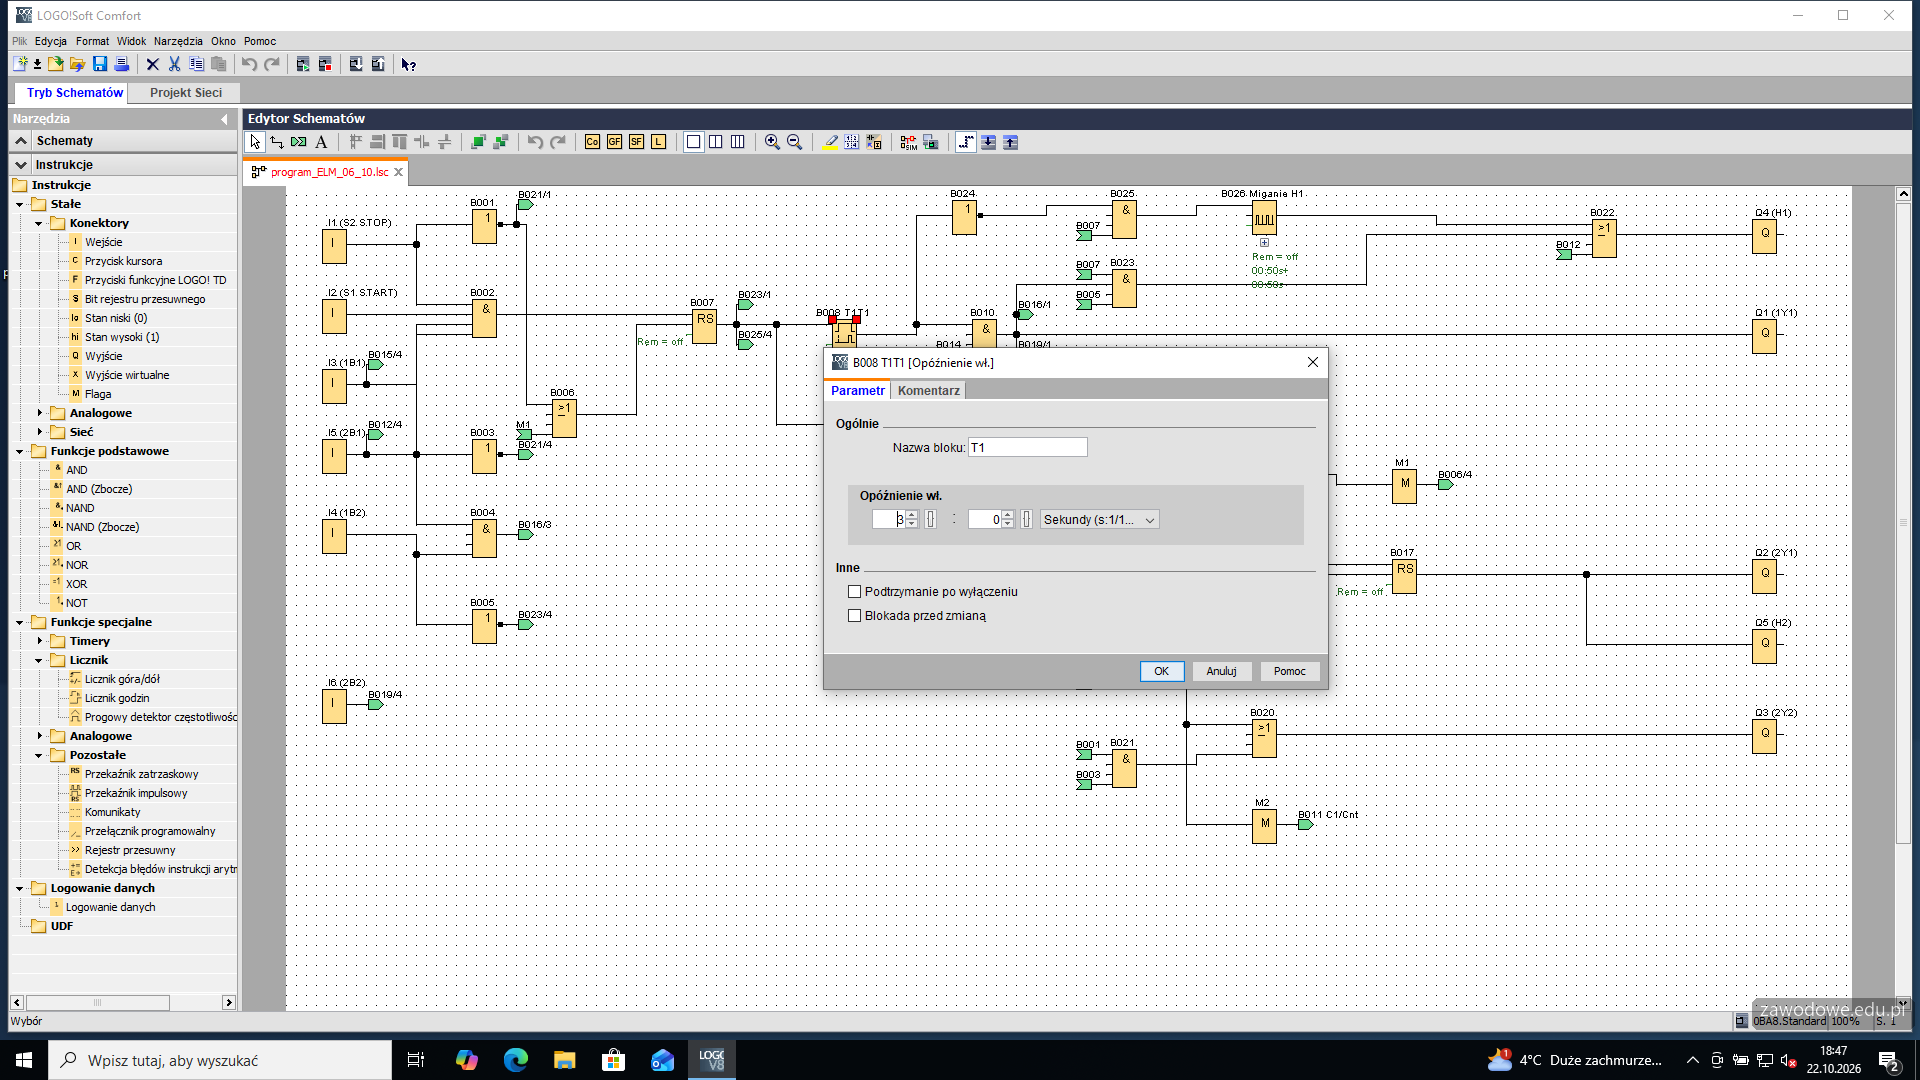
    Zegar T1 to blok opóźnienia załączenia B008 - wyjście załącza się po czasie ustawionym jako parametr (w normie IEC operator wejściowy PT). Wartość 4 s jest niezgodna z opisem działania („ze zwłoką 3 s”) i z cyklogramem („t=3 s”).

    ⚠️ Luka w kluczu: klucz nie podaje, jaka nastawa była w programie z pulpitu - 4 s to wartość przykładowa w odtworzonym programie. Na stanowisku do tabeli 3 wpisuje się wartość widoczną w programie.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 24

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  25. Krok 25: Tabela 3: błędna wartość PT zegara T1

    Kryteria: , ,

    R.3.3 w kolumnie B: błędna wartość przypisana do operatora wejściowego PT zegara T1

    R.3.4 w kolumnie C (dla usterki z R.3.3): zmiana wartości wejściowej PT zegara T1

    R.3.5 w kolumnie C (dla usterki z R.3.3): wprowadzenie do operatora wejściowego PT zegara T1 wartości 3 s (n jednostek czasowych, które przemnożone przez podstawę czasową dadzą czas realizacji równy 3 sekund)

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: błędna wartość operatora wejściowego PT zegara T1 (4 s). Kolumna C: zmiana wartości wejściowej PT - wpisanie 3 s. Przy sterowniku z podstawą czasu w setnych sekundy byłoby to 300 jednostek; ważne, żeby iloczyn dawał 3 sekundy.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  26. Krok 26: Poprawka 2: T1 = 3 s

    ok. 1 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

    Dwuklik na B008 > okno parametrów: czas 3:00 (sekundy), nazwa T1. Nowa nastawa jest widoczna pod blokiem („03:00s”).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 26

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  27. Krok 27: Analiza: lampka H1 bez migania

    ok. 3 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_10 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

    Lampkę H1 (Q4) załącza OR B022 z dwóch sygnałów: B023 (praca i tłoczysko 1A1 jeszcze nie w 1B2), odnośnik z B012 (koniec cyklu - powrót 1A1). Od startu do 1B2 działa więc B023 - to stały sygnał, w programie brak instrukcji migania w pierwszych 3 s.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 27

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  28. Krok 28: Tabela 3: brak migania H1

    Kryteria: ,

    R.3.6 w kolumnie B: lampka H1 świeci światłem ciągłym przez pierwsze 3 s po spełnieniu warunków początkowych

    R.3.7 w kolumnie C (dla usterki z R.3.6): dodanie instrukcji realizującej miganie H1 w ciągu pierwszych trzech sekund po spełnieniu warunków początkowych

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: H1 świeci światłem ciągłym przez pierwsze 3 s po spełnieniu warunków początkowych. Kolumna C: dodanie instrukcji realizującej miganie H1 w ciągu pierwszych 3 s - tu generator impulsów zezwalany w czasie odliczania T1.

    Typowe błędy

    Opis samego objawu bez sposobu naprawy w kolumnie C - przepada R.3.7.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  29. Krok 29: Poprawka 3: generator migania H1

    ok. 4 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

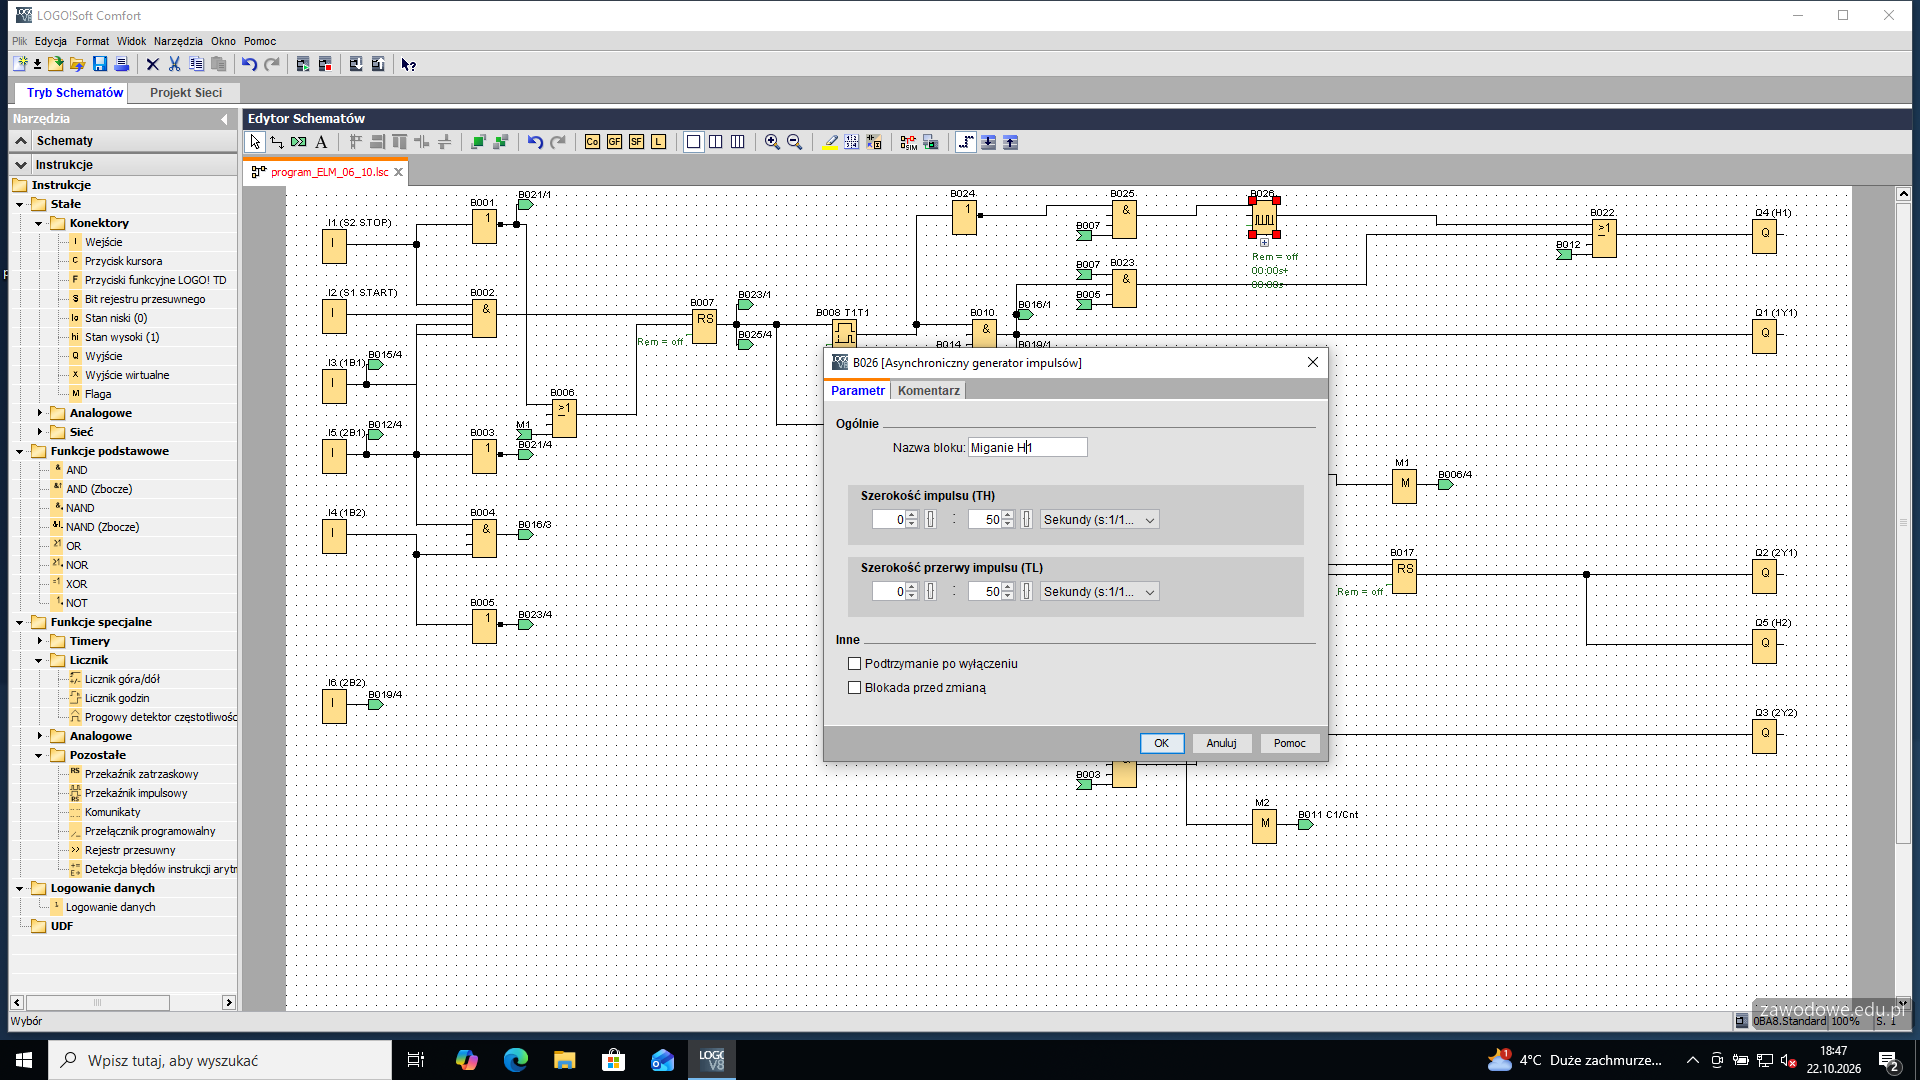
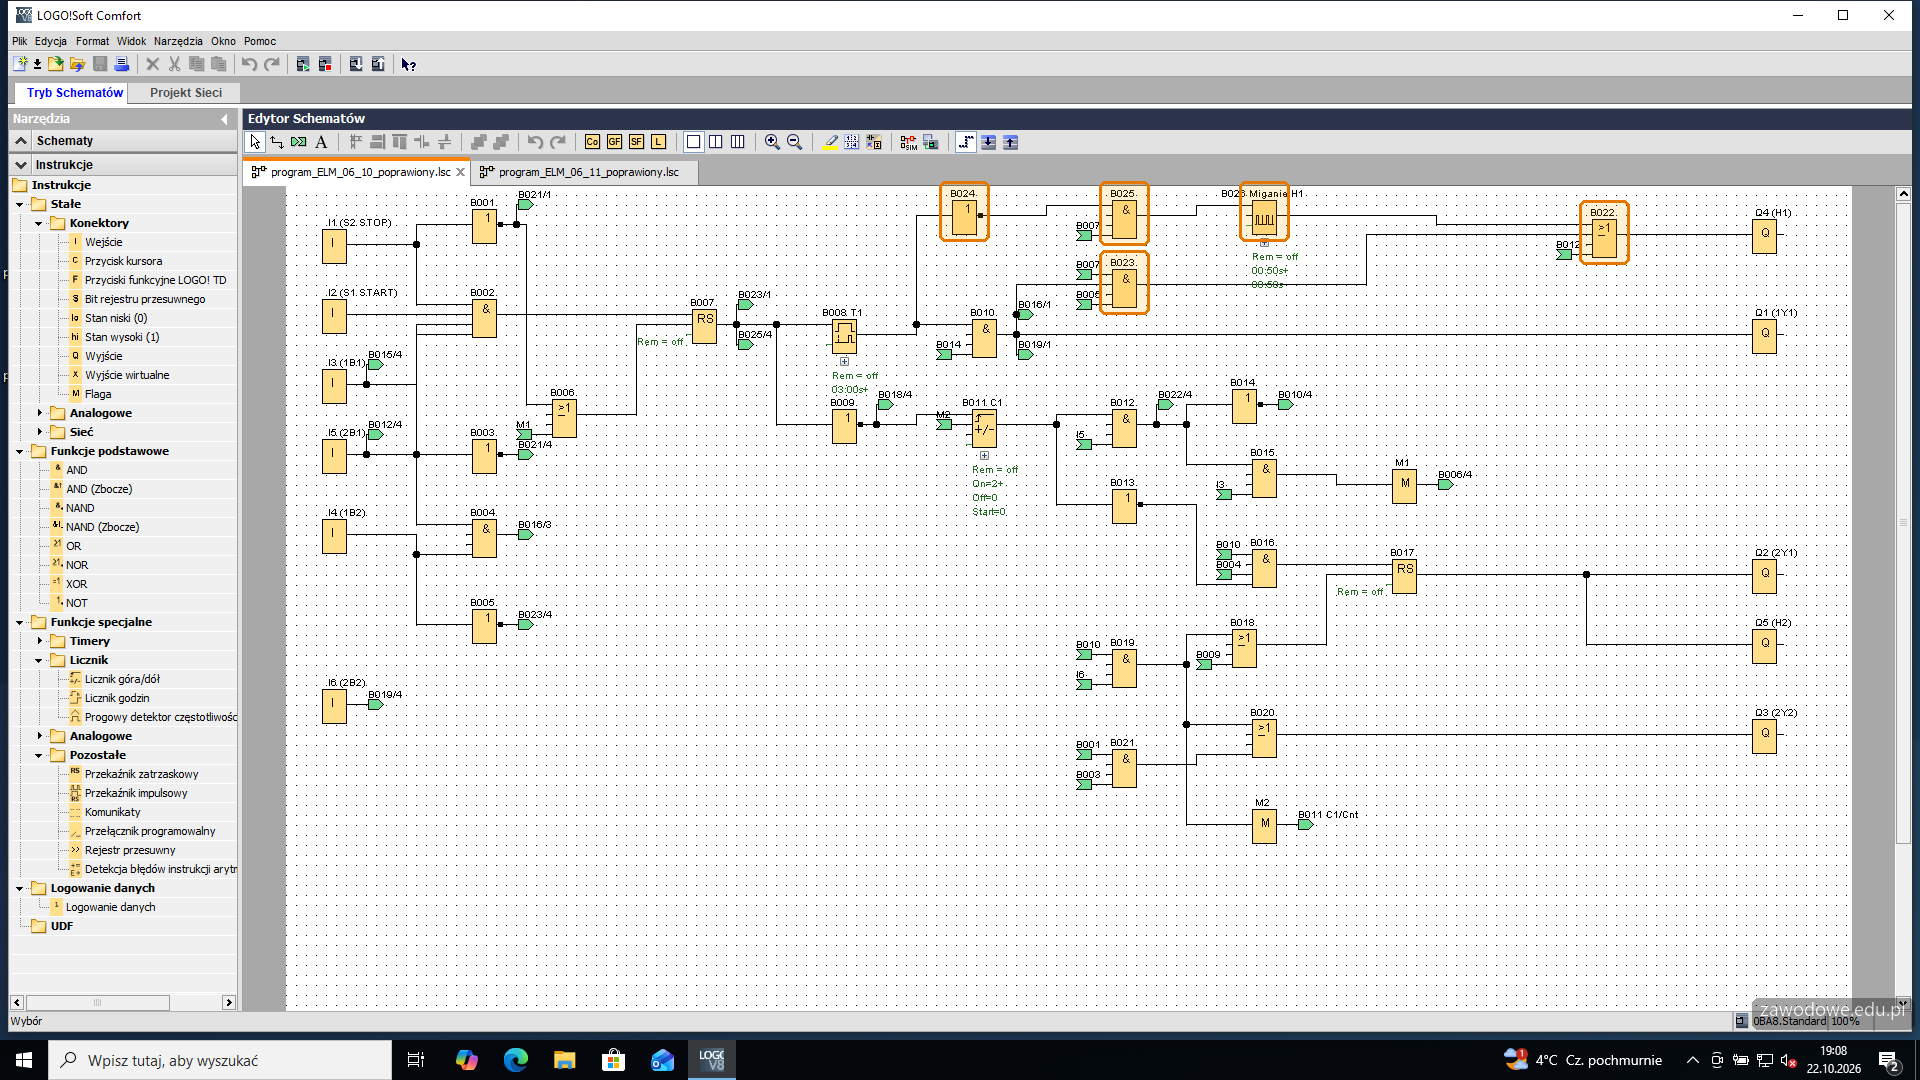
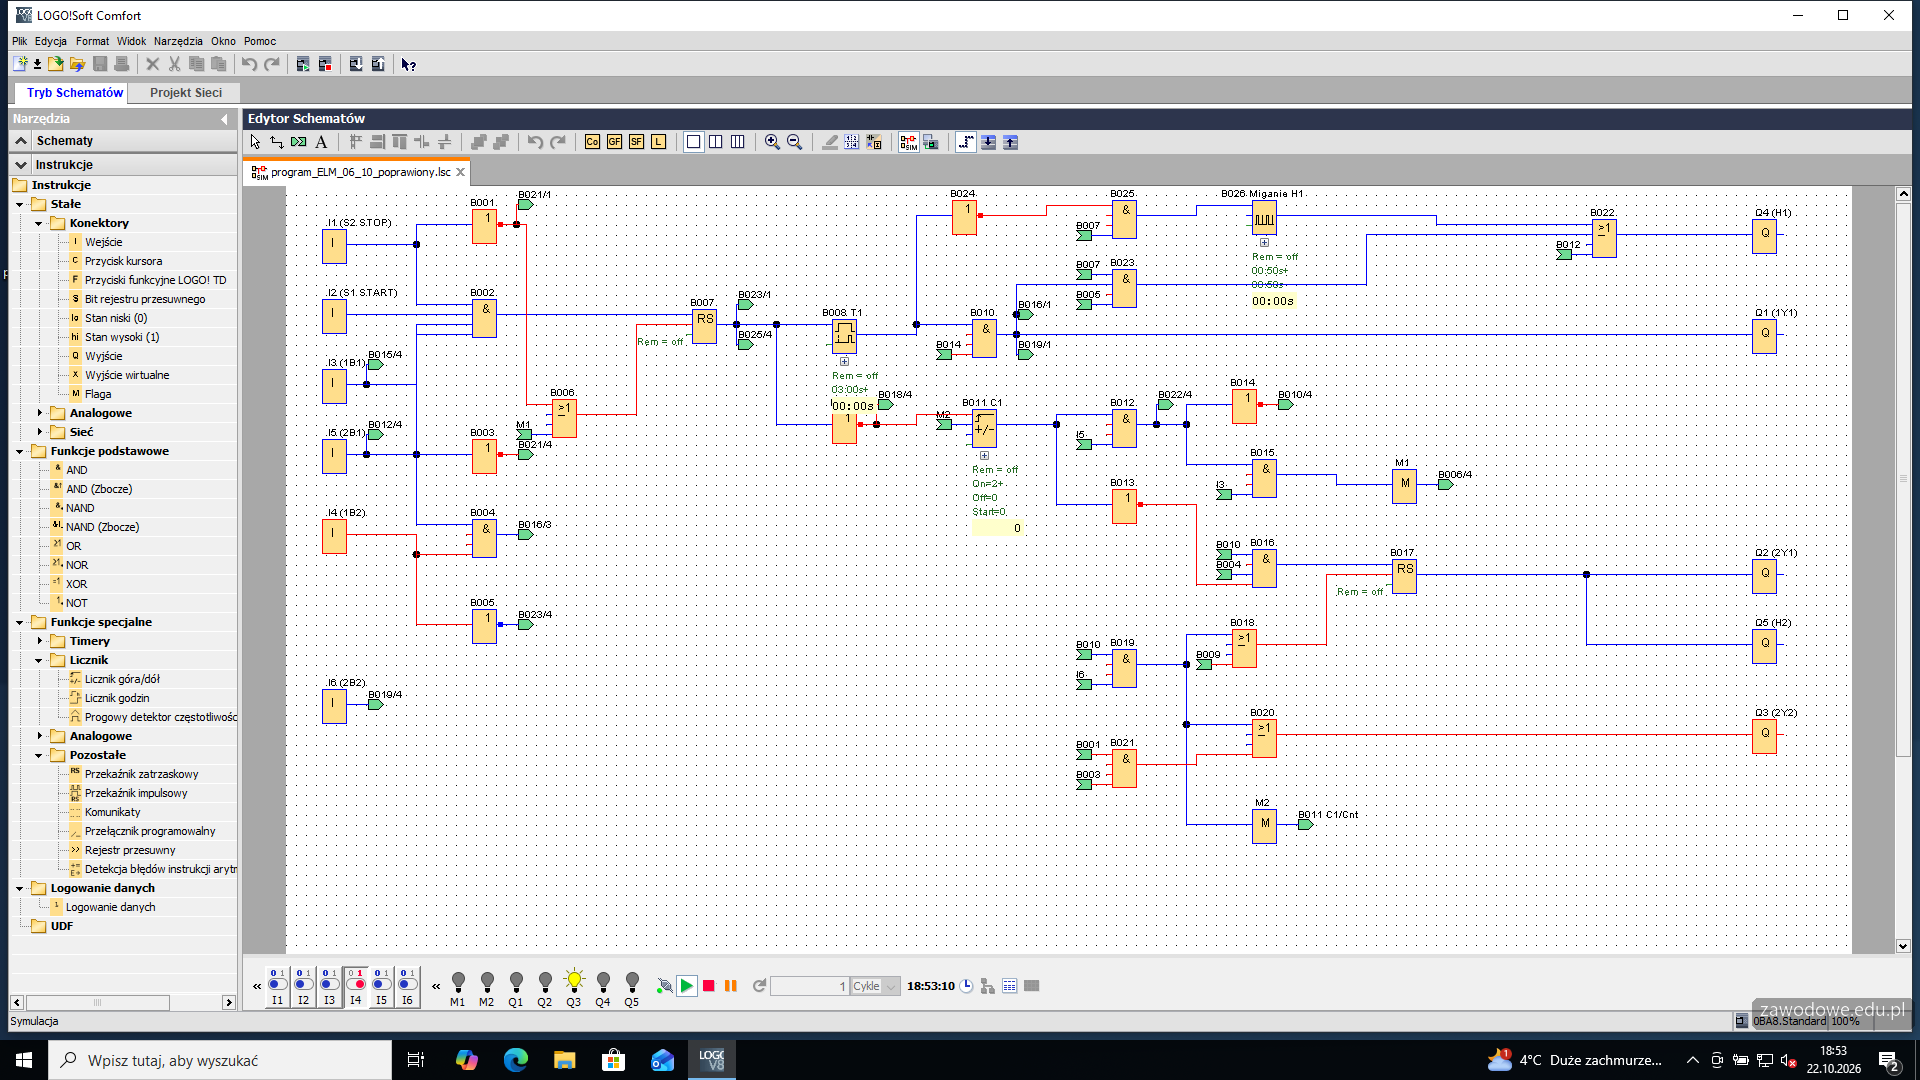
    Nowe bloki nad zegarem: NOT B024 (zanegowane wyjście T1 - jedynka, dopóki trwa odliczanie), AND B025 (B024 i odnośnik „B007” - praca) oraz generator impulsów asynchronicznych B026 „Miganie H1” (Funkcje specjalne > Timery) z czasem impulsu i przerwy 0,5 s - przez 3 s daje trzy zapalenia. Wyjście B026 idzie na wejście 1 OR B022 (H1).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 29

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  30. Krok 30: Poprawka 3: światło ciągłe dopiero po 3 s

    ok. 3 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

    Żeby H1 nie świeciła ciągle już od startu, do AND B023 dochodzi trzeci warunek - Q1 (1Y1), przewodem z bloku B010. Teraz B023 daje jedynkę dopiero po 3 s, gdy 1A1 się wysuwa, aż do 1B2. Przy bloku są najwyżej dwie etykiety odnośników, pozostałe sygnały dochodzą przewodem od sąsiednich bloków.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 30

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  31. Krok 31: Poprawiony program: zapis i przesłanie

    ok. 3 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

    Gotowy program zapisuje się pod nową nazwą (Plik > Zapisz jako, tu program_ELM_06_10_poprawiony), żeby oryginał z pulpitu został do porównania, i przesyła do sterownika (Ctrl+D, RUN). Każde wejście bloku prowadzi do źródła przewodem albo odnośnikiem z numerem bloku; przy żadnym bloku nie ma więcej niż dwóch etykiet.

    Typowe błędy

    Poprawki tylko w pliku, bez przesłania do sterownika - egzaminator ocenia działanie układu.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 31

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  32. Etap 6: Test poprawionego programu

    Kroki 32-43 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 32: Spoczynek i brak warunków startu

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Symulacja (Narzędzia > Symulacja, F3), spoczynek: I1 = 1 (S2 niewciśnięty), I3 = 1 i I5 = 1 - wszystkie wyjścia wyłączone. Przy I3 = 0 (1A1 nie w 1B1) wciśnięcie S1 nic nie robi.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 32

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  33. Krok 33: S1: T1 na 3 s i miganie H1

    Kryteria:

    R.4.1 po sprawdzeniu pozycji wsuniętych tłoczysk siłowników 1A1 i 2A1 - cewki elektrozaworów w stanie beznapięciowym (aktywne czujniki 1B1 i 2B1), po wciśnięciu przycisku S1 przy niewciśniętym S2 następuje równoczesne aktywowanie T1 na 3 s i miganie lampki sygnalizacyjnej H1

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

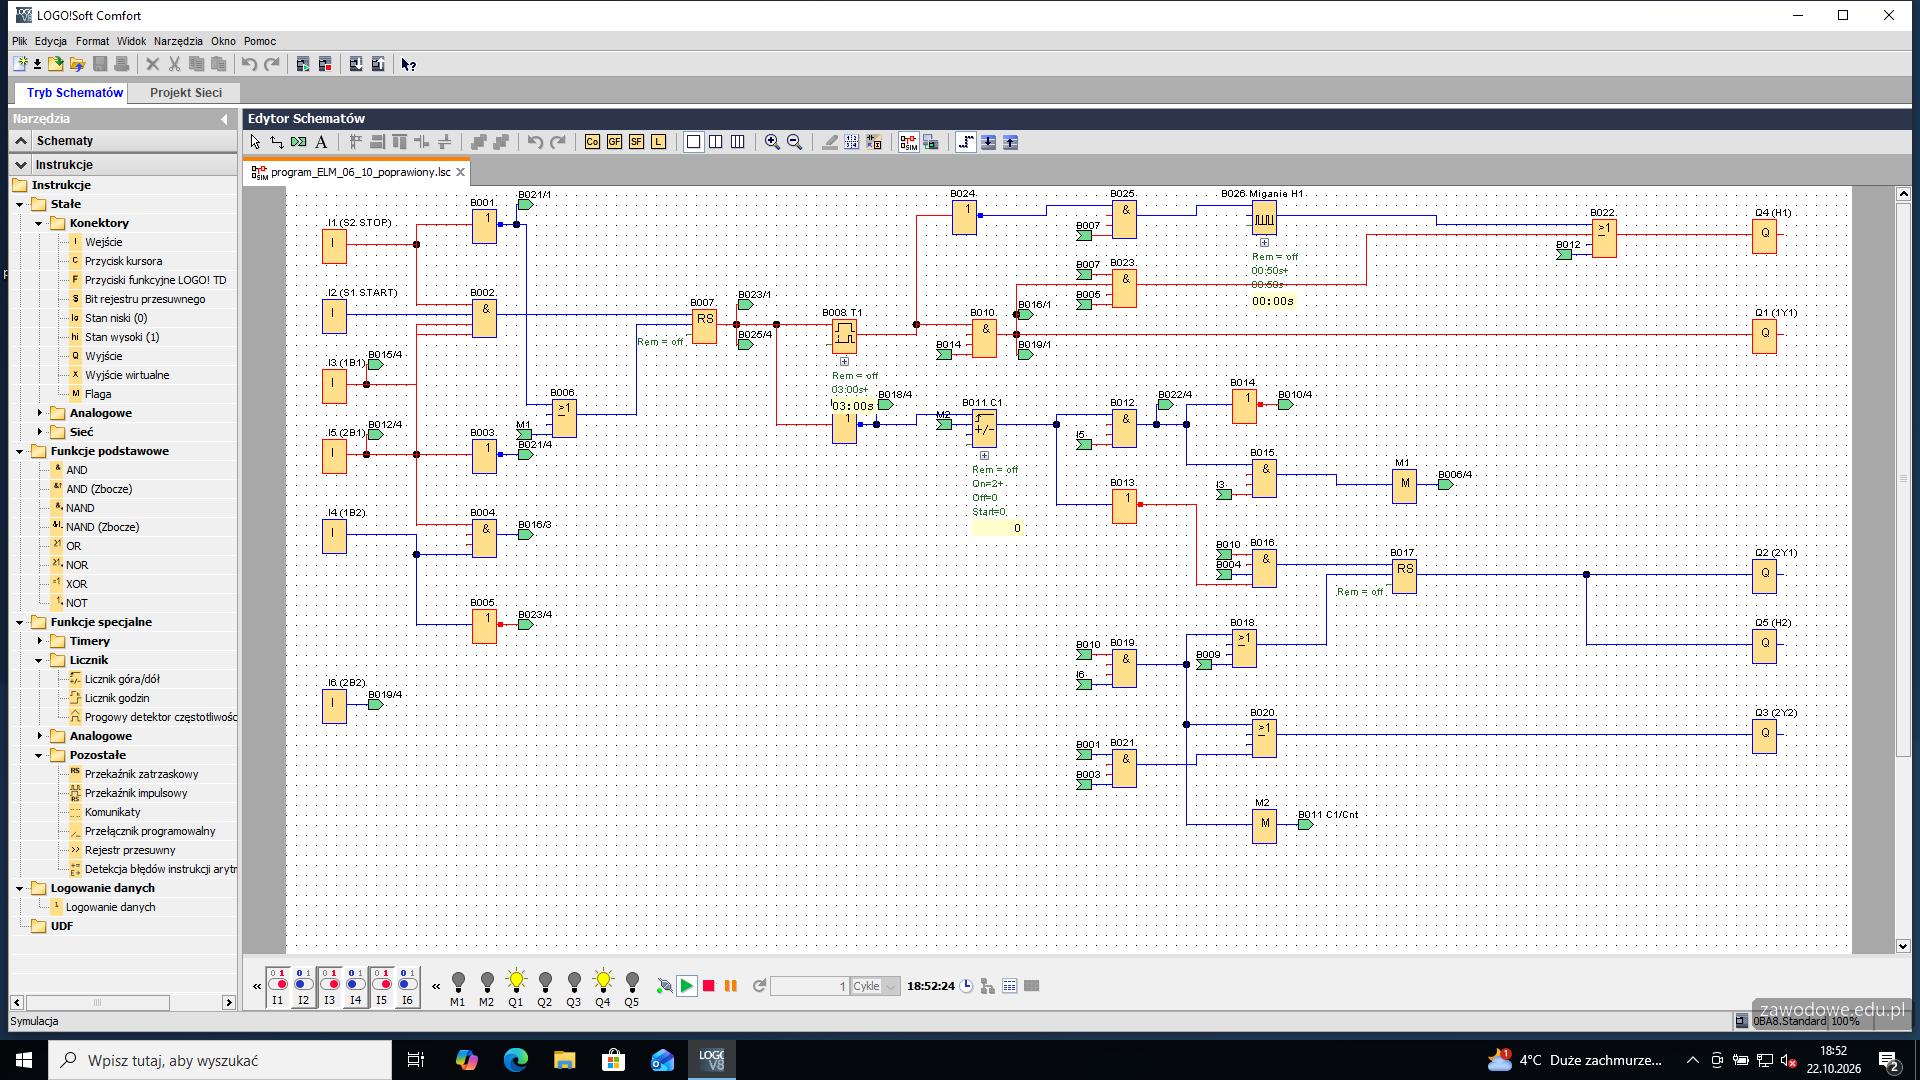
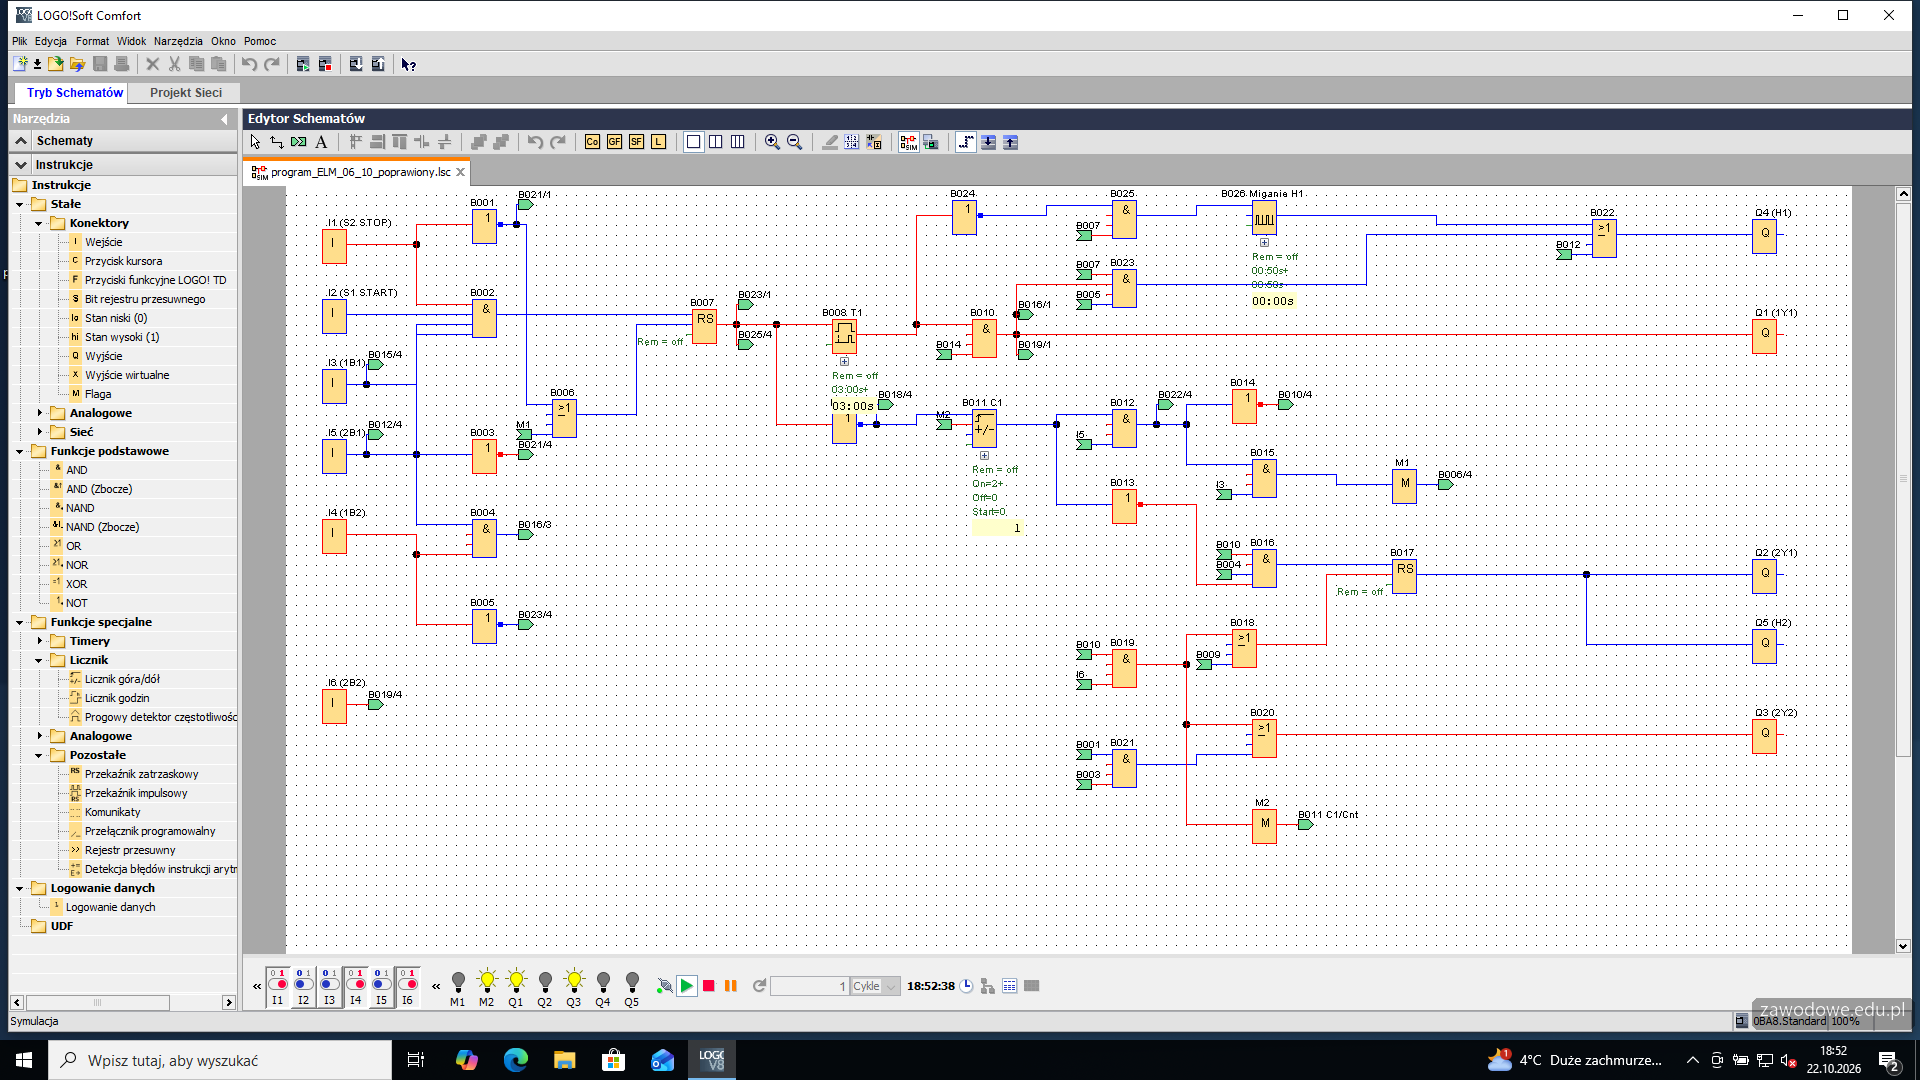
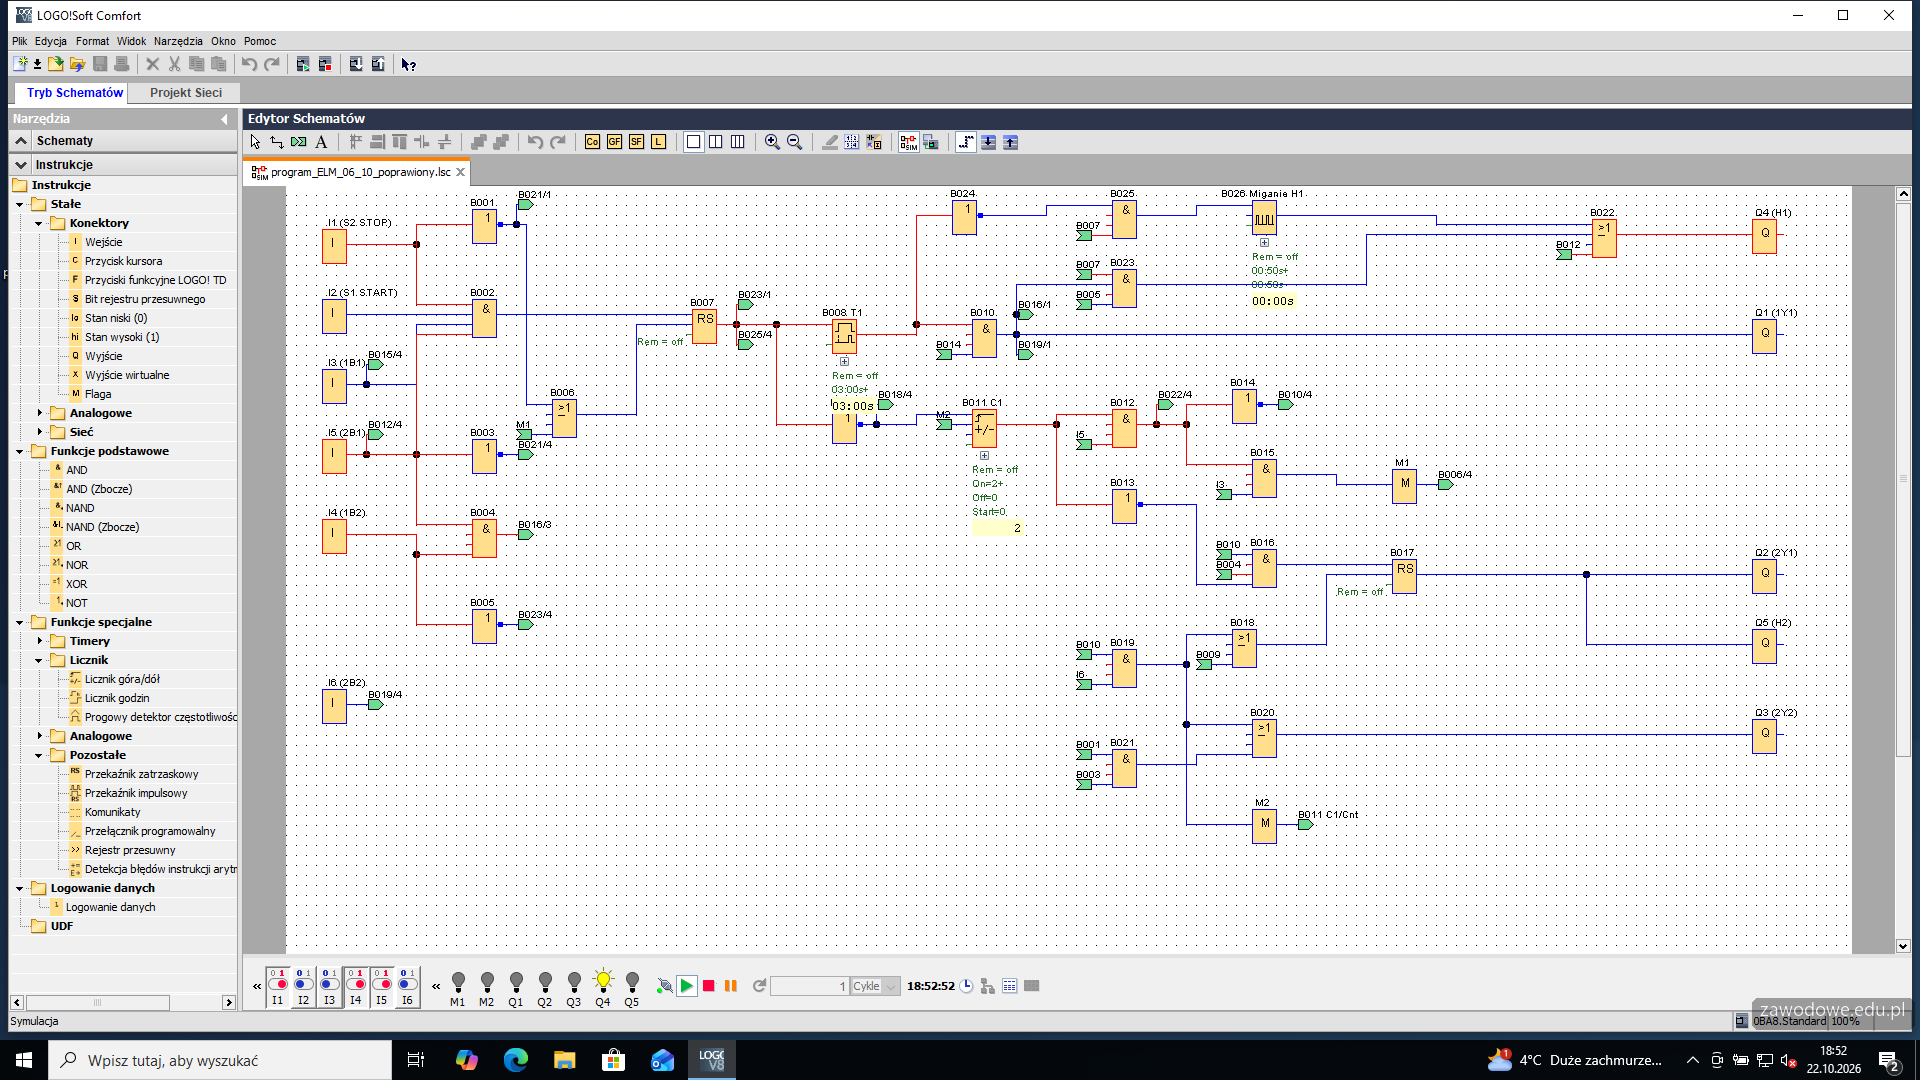
    S1 przy spełnionych warunkach: rusza zegar T1 (3 s) i jednocześnie miga H1. Odczyt lampki co ok. 0,2 s dał na przemian serie zapaleń i zgaszeń. Poniżej przebieg całego cyklu od startu do zatrzymania S2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 33

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  34. Krok 34: Po 3 s: wysuw 1A1, H1 ciągle

    Kryteria:

    R.4.2 po 3 s od spełnienia warunków początkowych następuje wysunięcie tłoczyska siłownika 1A1 bez dławienia i lampka H1 świeci światłem ciągłym

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po odmierzeniu T1 załącza się Q1 - 1Y1 (1A1 się wysuwa, bez dławienia - 1V2 dławi tylko wsuw), a H1 świeci światłem ciągłym. S1 wciśnięty w czasie cyklu nic nie zmienia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 34

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  35. Krok 35: 1B2 i 2B1: wysuw 2A1

    Kryteria:

    R.4.3 po osiągnięciu przez tłoczysko siłownika 1A1 maksymalnej pozycji wysuniętej (aktywny czujnik 1B2) i sprawdzeniu pozycji wsuniętej tłoczyska siłownika 2A1 (aktywny czujnik 2B1) następuje zgaszenie lampki H1 i wysunięcie tłoczyska siłownika 2A1 z dławieniem

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

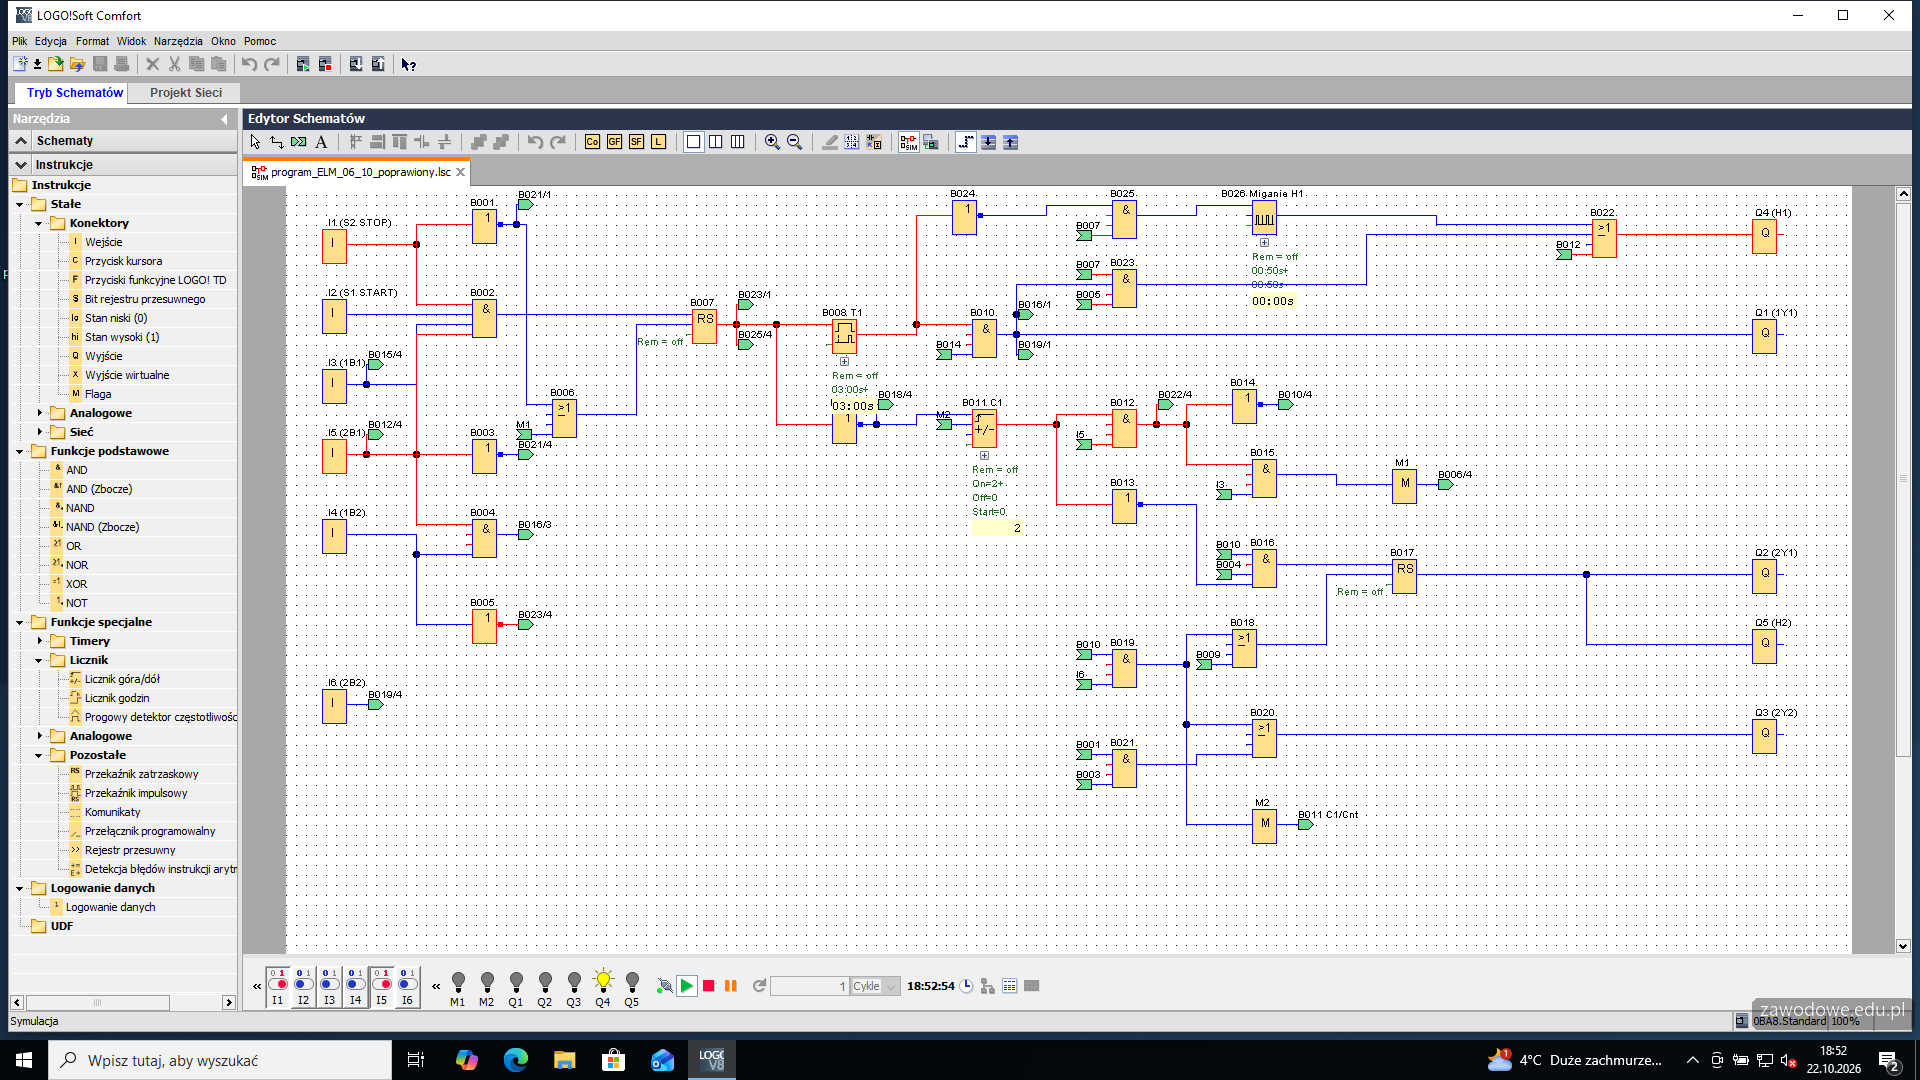
    I3 = 0, potem I4 = 1 (1A1 w 1B2) przy I5 = 1 (2A1 w 2B1): H1 gaśnie, załącza się Q2 - 2Y1 - 2A1 się wysuwa, z dławieniem przez 2V2. 1Y1 zostaje załączona (zawór monostabilny), więc 1A1 stoi wysunięty.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 35

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  36. Krok 36: Lampka H2 w czasie wysuwu 2A1

    Kryteria:

    R.4.4 podczas wysuwania tłoczyska siłownika 2A1 świeci się lampka H2

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Gdy 2A1 opuści 2B1 (I5 = 0), 2Y1 trzyma przekaźnik RS B017, a z jego wyjścia świeci Q5 - H2 - przez cały wysuw.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 36

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  37. Krok 37: 2B2: wsuw 2A1 bez dławienia

    Kryteria:

    R.4.5 tłoczysko siłownika 2A1 po maksymalnym wysunięciu (aktywny czujnik 2B2) wsuwa się bez dławienia

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

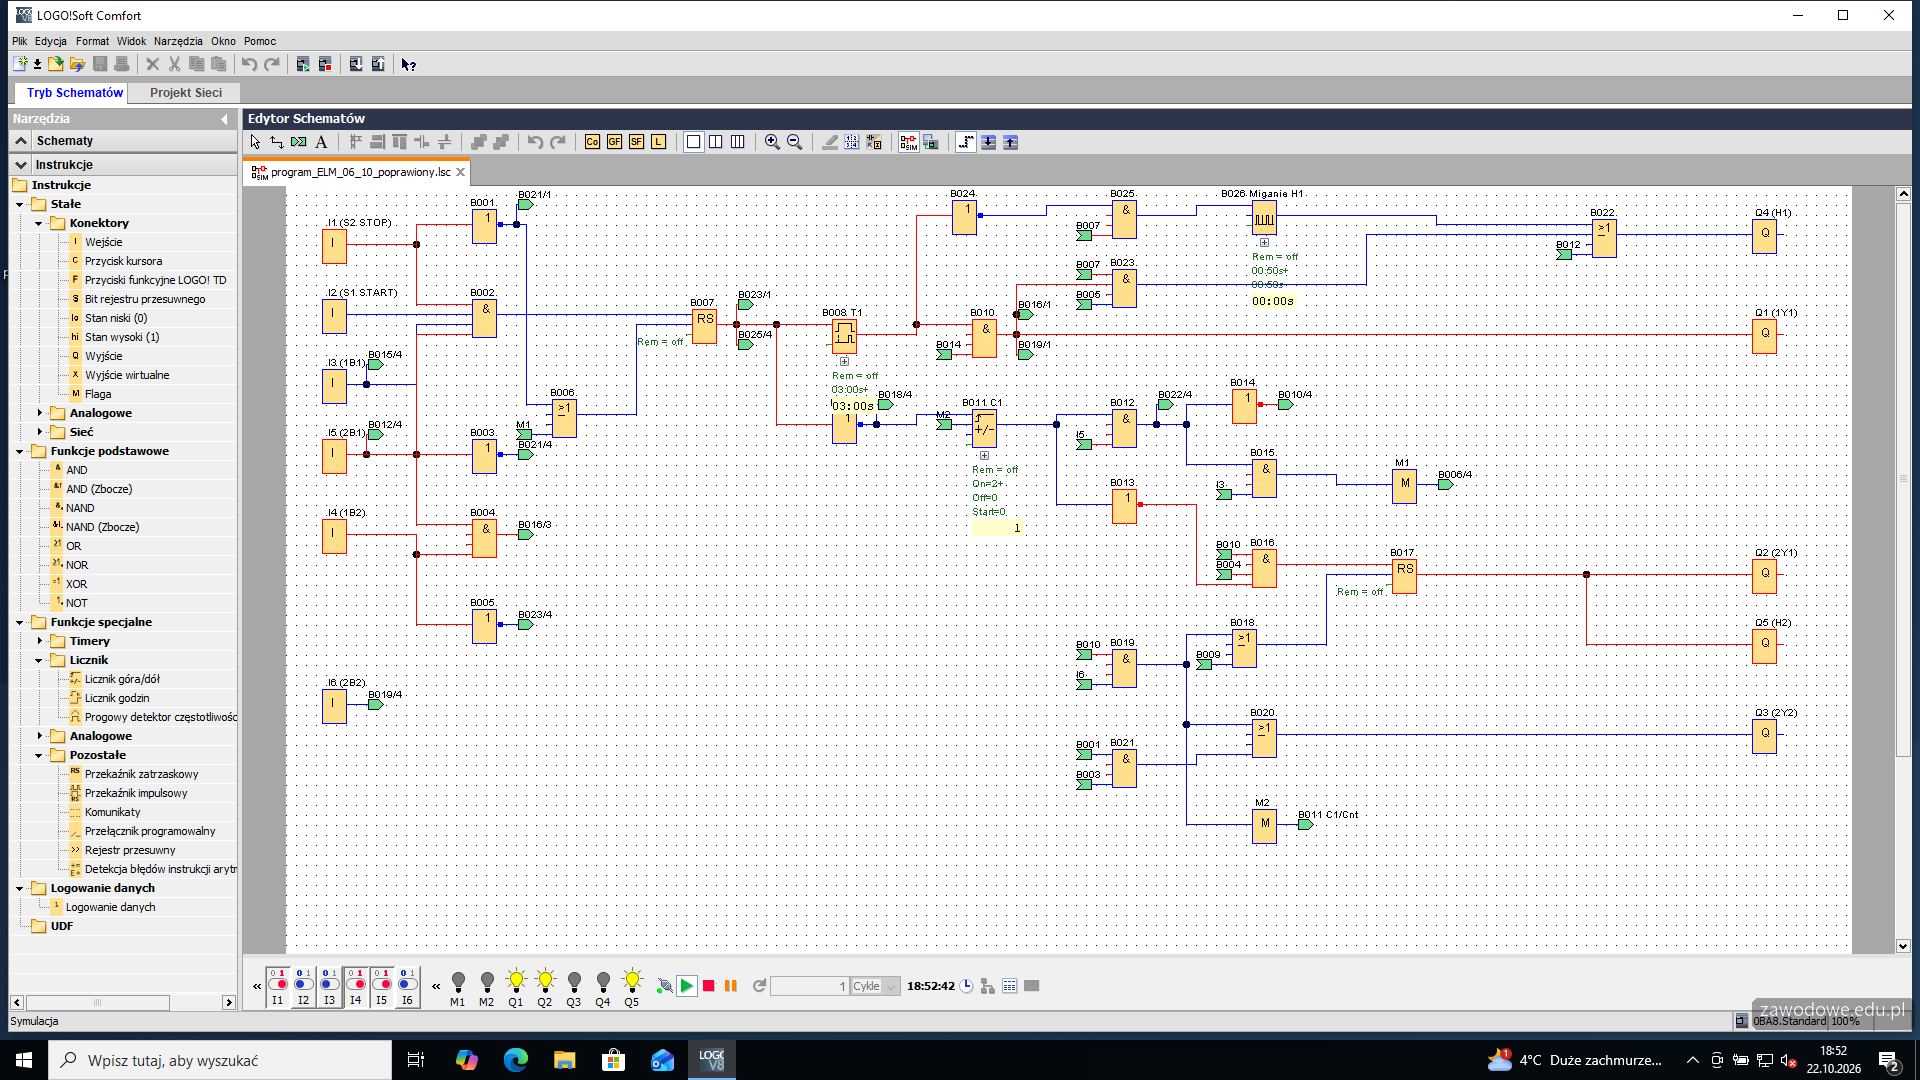
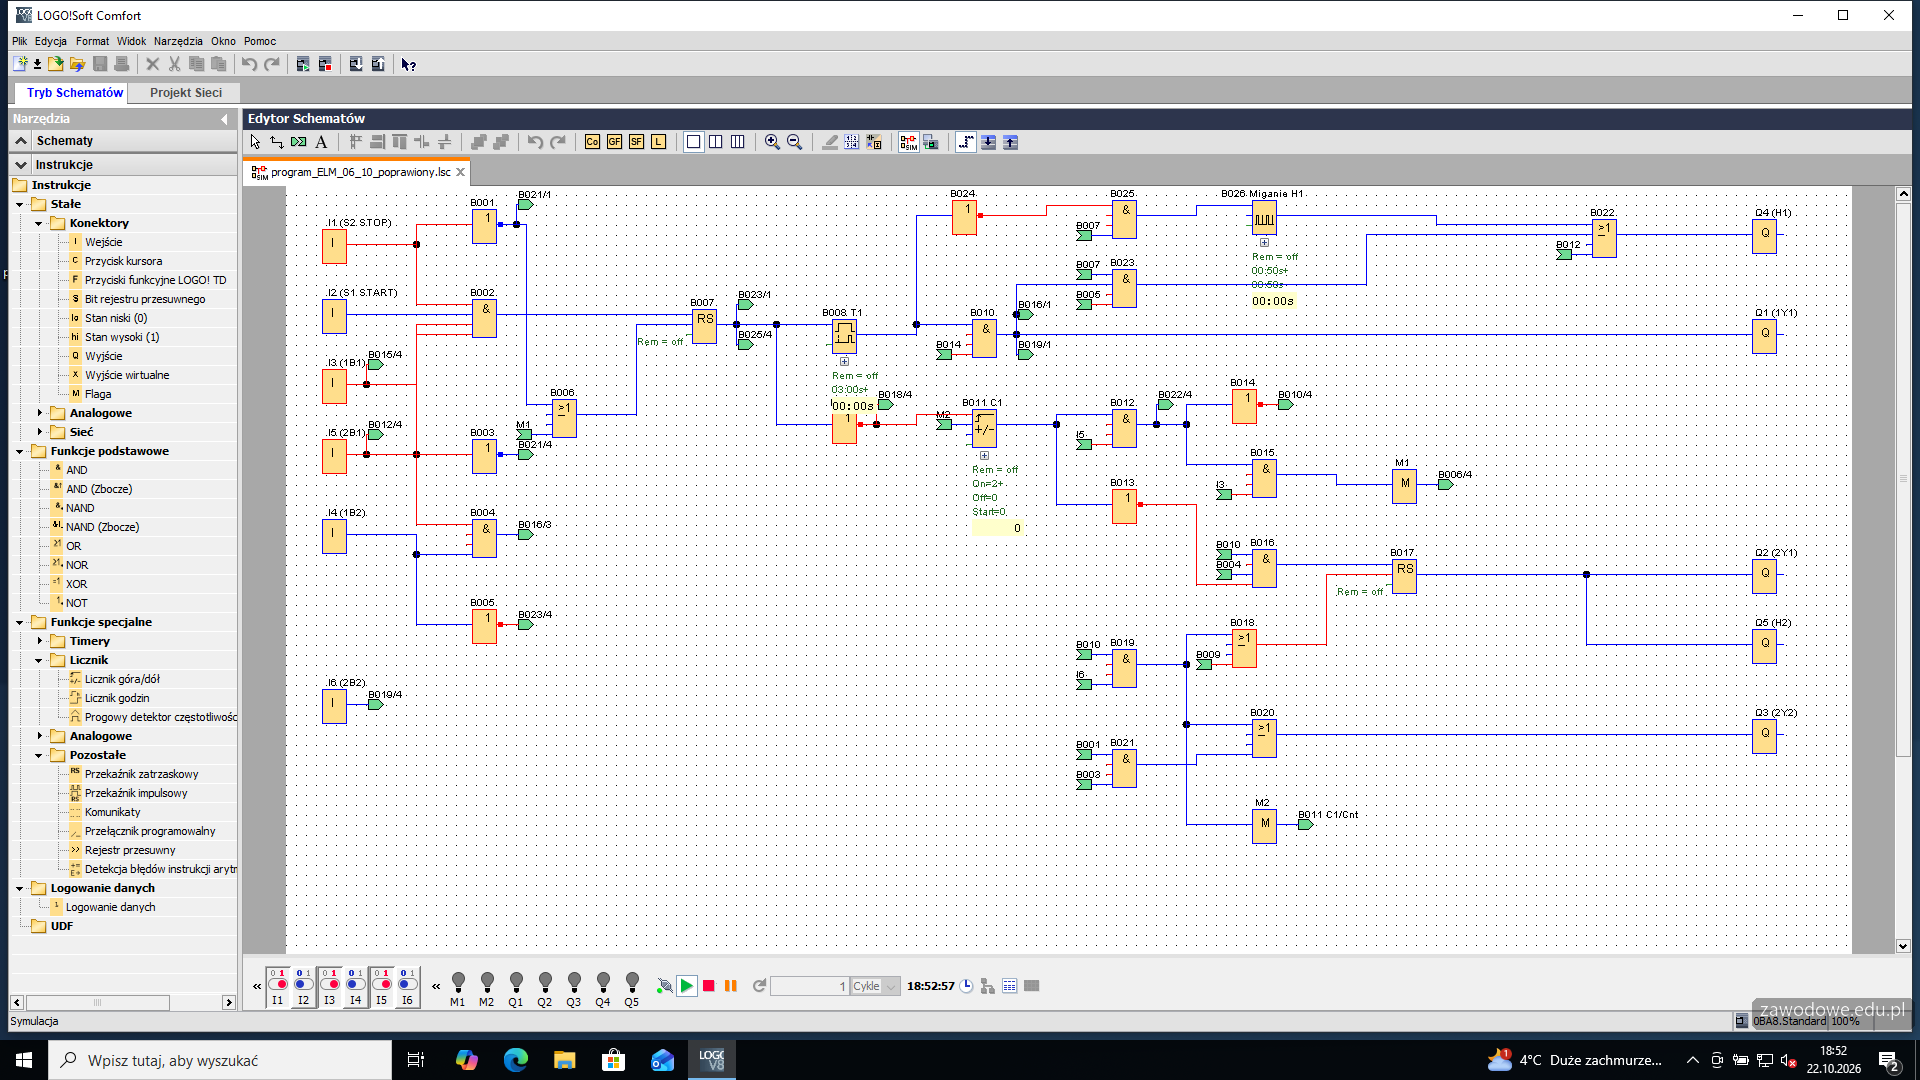
    I6 = 1 (2A1 w 2B2): gasną 2Y1 i H2, załącza się Q3 - 2Y2 - 2A1 się wsuwa, bez dławienia (powietrze do komory tłoczyskowej przechodzi przez zawór zwrotny 2V2). Flaga M2 dolicza powtórzenie w liczniku C1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 37

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  38. Krok 38: 2B1: drugi wysuw 2A1

    Kryteria:

    R.4.10 cewka 2Y1 elektrozaworu załącza się, gdy zadziała czujnik 1B2 i 2B1 (dotyczy kroku 3 i 5 na cyklogramie)

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po powrocie 2A1 do 2B1 (przy 1B2) 2Y1 załącza się ponownie - to krok 5 cyklogramu. Wysuw 2Y1 zawsze wymaga 1B2 i 2B1 (bramka B016 z odnośnikiem B004).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 38

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  39. Krok 39: Drugie dojście do 2B2: dwa powtórzenia

    Kryteria:

    R.4.6 proces wysuwania i wsuwania tłoczyska siłownika 2A1 jest powtarzany 2-krotnie

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Drugi raz 2B2: 2Y2 cofa 2A1, a licznik C1 osiąga 2 (On=2) - kolejnego wysuwu już nie będzie. Wysuw i wsuw 2A1 powtórzyły się dwukrotnie.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 39

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  40. Krok 40: Po drugim wsuwie 2A1: H1 i wsuw 1A1

    Kryteria:

    R.4.7 po drugim wsunięciu tłoczyska siłownika 2A1 lampka H1 załącza się po raz kolejny (aktywne czujniki 1B2 i 2B1), a tłoczysko siłownika 1A1 się wsuwa z dławieniem

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po drugim powrocie 2A1 do 2B1 (1B2 nadal aktywny) H1 zapala się ponownie, a 1Y1 gaśnie - sprężyna 1V1 cofa 1A1, z dławieniem przez 1V2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 40

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  41. Krok 41: H1 świeci do 1B1

    Kryteria:

    R.4.8 lampka H1 świeci się do czasu aktywowania czujnika 1B1

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I4 = 0 (1A1 opuścił 1B2) - H1 świeci dalej przez cały wsuw 1A1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 41

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  42. Krok 42: 1B1: koniec cyklu

    Kryteria:

    R.4.9 po wsunięciu tłoczyska siłownika 1A1 (aktywny czujnik 1B1) gaśnie lampka H1

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I3 = 1 (1A1 w 1B1): H1 gaśnie, wszystkie wyjścia wyłączone, licznik wyzerowany. Kolejny start po S1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 42

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  43. Krok 43: S2 w czasie cyklu

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    W czasie wysuwu 2A1 (1Y1, 2Y1, H2 załączone) I1 = 0 - wciśnięty S2: lampki gasną, 1Y1 i 2Y1 wyłączone, załącza się Q3 - 2Y2 i oba tłoczyska wracają. Po dojściu 1A1 do 1B1 i 2A1 do 2B1 wszystkie wyjścia są nieaktywne, a S1 przy wciśniętym S2 nic nie uruchamia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 43

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  44. Etap 7: Test na stanowisku

    Kroki 44-45 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 44: Dławiki 1V2 i 2V2 na stanowisku

    ok. 5 min
    Polecenie z arkusza

    Zawór dławiąco-zwrotny 1V2 zmniejsza prędkość wsuwania się siłownika 1A1. Zawór dławiąco-zwrotny 2V2 zmniejsza prędkość wysuwania tłoczyska siłownika 2A1.

    Na stanowisku sprawdza się, czy dławiki działają na właściwe ruchy: 1A1 wysuwa się szybko, a wsuwa wolniej (1V2), 2A1 wysuwa się wolniej (2V2), a wsuwa szybko. Jeśli jest odwrotnie, zawór dławiąco-zwrotny jest wpięty przeciwnie - poprawia się to przy wyłączonych mediach i zapisuje w rysunku 3 stan faktyczny. Pokrętłem dławika ustawia się płynny, wyraźnie wolniejszy ruch, bez zatrzymywania tłoczyska w połowie drogi.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  45. Krok 45: Test poprawionego programu na stanowisku

    ok. 6 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Poprawiony program sprawdza się kilka razy pod rząd, zawsze od spoczynku: S1, miganie H1 przez 3 s, wysuw 1A1, 2 wysuwy i wsuwy 2A1 z H2, powrót 1A1 przy H1. Potem S1 w czasie cyklu (bez skutku) i S2 w różnych chwilach - oba tłoczyska mają wrócić, lampki zgasnąć. Egzaminator ocenia działanie po wyjściu zdającego, więc układ musi przechodzić pełny cykl bez ingerencji.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  46. Etap 8: Zakończenie pracy

    Krok 46 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 46: Zakończenie: układ zasilony, program na ekranie

    ok. 2 min
    Polecenie z arkusza

    Po zakończeniu pracy pozostaw włączone zasilanie układu elektropneumatycznego oraz dokumentację zadania na stanowisku. Na ekranie monitora pozostaw widoczny zmodyfikowany program zapisany w pamięci sterownika PLC.

    Na koniec zasilanie i sprężone powietrze zostają włączone, sterownik w RUN, a na monitorze otwarty poprawiony program - ten sam, który jest w sterowniku. Arkusz z rysunkiem 3 i tabelami 2 i 3 zostaje na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

Podgląd

To jedno z możliwych rozwiązań. Egzaminator ocenia spełnienie kryteriów z klucza odpowiedzi, a nie zgodność z tym rozwiązaniem - inna, poprawna droga też daje punkty.
Autor rozwiązania: . Licencja CC BY-NC 4.0 - kopiowanie i przeróbki do celów niekomercyjnych, z podaniem autora i źródła (link do tej strony) (zasady wykorzystania). Treść arkusza i klucza oceniania pochodzi z CKE.