Przejdź do głównej treści
ELM.06-02-24.01-SGStyczeń 2024 · 48 kroków · ok. 125 min · 37 kryteriów z klucza

Rozwiązanie krok po kroku: Uruchomienie układu elektropneumatycznego

Zadanie z sesji styczeń 2024 dotyczy urządzenia mechatronicznego z dwoma siłownikami dwustronnego działania. Siłownikiem 1A1 steruje zawór 5/2 monostabilny 1V1 (cewka 1Y1, powrót sprężyną), siłownikiem 2A1 - zawór 5/2 bistabilny 2V1 (cewki 2Y1 i 2Y2). Zawór dławiąco-zwrotny 1V2 dławi wsuw 1A1, a 2V2 - wysuw 2A1. Po starcie przyciskiem S1 lampka H1 świeci ciągle przez 4 s, po 4 s gaśnie i wysuwa się 1A1, po 1B2 i 2B1 tłoczysko 2A1 trzykrotnie wysuwa się i wsuwa (przy wysuwie świeci H2), a na końcu 1A1 wraca przy zapalonej H1. Na pulpicie stanowiska jest gotowy program program_ELM_06_11 z błędami: trzeba go przesłać do sterownika, przetestować, opisać błędy w tabeli 3, poprawić program i przetestować układ. Do tego schemat pneumatyczny (rysunek 3) i lista przyporządkowania (tabela 2).

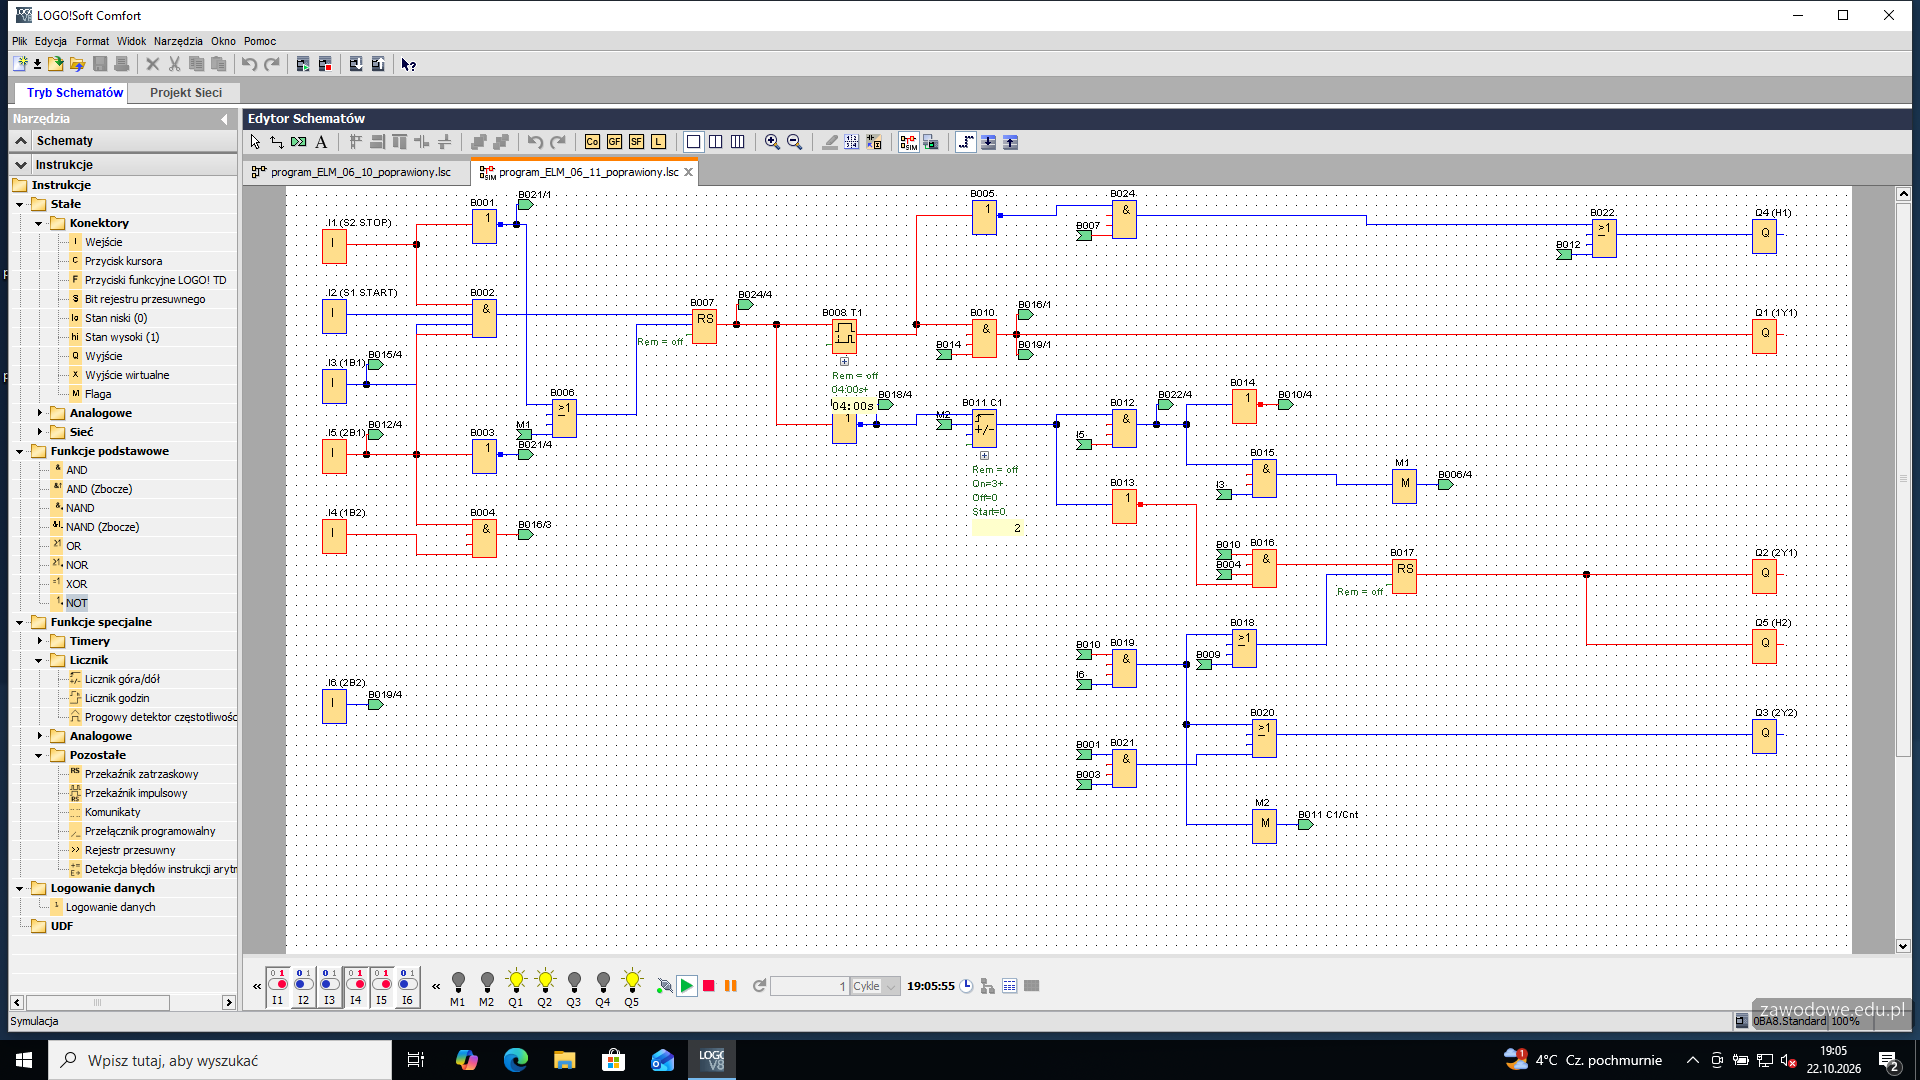
Skąd program z pulpitu. Pliku program_ELM_06_11 nie ma ani w arkuszu, ani w materiałach OKE. Na potrzeby rozwiązania program odtworzono w LOGO!Soft Comfort V8 (sterownik Siemens LOGO! 8, język FBD) w Windows 10 w maszynie wirtualnej: zgodnie z cyklogramem, z wprowadzonymi błędami, które opisuje klucz oceniania (cztery błędy). Program na stanowisku egzaminacyjnym może wyglądać inaczej (inny sterownik, inny język, inny układ bloków), ale błędy z klucza dotyczą tych samych miejsc - warunków początkowych, nastawy zegara T1, licznika powtórzeń i sterowania lampką H1.

Co jest wykonane naprawdę, a co opisane. Przy krokach programu są prawdziwe zrzuty okna LOGO!Soft, a działanie programu przed poprawkami i po nich sprawdzono w symulacji (przełączniki wejść odgrywają role przycisków i czujników). Połączenia przez pół schematu są zamienione na odnośniki - zielone etykiety z numerem bloku źródłowego (np. „B007/1”). Rysunek 3 i tabele 2 i 3 są odtworzone w podglądzie z wpisami odręcznymi. Czynności na stanowisku (sprawdzenie przewodów, pomiar miernikiem, regulacja dławików) są opisane: co zrobić i co sprawdzi egzaminator.

To materiał do nauki do egzaminu zawodowego. Wartości i czynności pochodzą z arkusza i klucza oceniania CKE. Zasilanie układu i sprężone powietrze włącza się dopiero po zgłoszeniu gotowości i zgodzie egzaminatora; prace przy instalacji elektrycznej wykonuje się zgodnie z jego poleceniem i przepisami BHP.

To jedno z możliwych rozwiązań. Rezultat 4 egzaminator ocenia po wyjściu zdającego - uruchamia układ i ogląda program, więc poprawiony program musi zostać w sterowniku i na ekranie.

Jak liczą się punkty. Klucz ma 37 kryteriów (cztery rezultaty i przebieg pracy), każde za 1 punkt. Próg zdania części praktycznej to 75%, czyli 28 punktów - można stracić 9 kryteriów i nadal zdać.

  1. Etap 1: Sprawdzenie układu na stanowisku

    Kroki 1-3 · po tym etapie masz 3 z 37 kryteriów (pkt)

    Krok 1: Przewody pneumatyczne: luz, naprężenie, szczelność

    Kryteria:

    P.1.1 połączenia pneumatyczne układu, np. czy są prawidłowo podłączone, nie są zbyt luźne lub napięte, czy nie ma nieszczelności

    ok. 6 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Przegląd zaczyna się przy zamkniętym zaworze odcinającym zespołu przygotowania powietrza OZ1. Każdy przewód pneumatyczny pociąga się lekko przy złączce - nie może się wysunąć. Przewód nie może być naprężony (ciągnie złączkę na ukos) ani tworzyć długiej pętli. Przy okazji zapisuje się trasę każdego przewodu - z którego przyłącza zaworu wychodzi i do którego przyłącza siłownika albo dławika dochodzi. Z tych notatek powstaje rysunek 3.

    Nieszczelność słychać dopiero po podaniu powietrza (syczenie przy złączce) - wtedy zgłasza się potrzebę zasilenia układu i po zgodzie otwiera zawór.

    Typowe błędy

    Pominięcie złączek przy zaworach dławiąco-zwrotnych - to tam przewody najczęściej są wpięte luźno.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  2. Krok 2: Przewody elektryczne: pomiar miernikiem

    Kryteria:

    P.1.2 połączenia elektryczne układu za pomocą miernika

    ok. 6 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Połączenia elektryczne sprawdza się omomierzem przy wyłączonym zasilaniu: końcówki pomiarowe przykłada się do zacisku sterownika i zacisku elementu z rysunku 1 (przycisku, czujnika, cewki, lampki). Ciągłe połączenie daje wynik bliski zera, przerwa - przekroczenie zakresu. Każdy przewód sprawdza się też w zacisku: nie może być luźny ani naprężony.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  3. Krok 3: Położenie czujników 1B1, 1B2, 2B1, 2B2

    Kryteria:

    P.1.3 położenia czujników sygnalizujących pozycję wsuniętą i wysuniętą tłoczysk siłowników

    ok. 4 min
    Polecenie z arkusza

    sprawdź jakość podłączenia przewodów elektrycznych i pneumatycznych, tzn. czy nie są zbyt luźne lub napięte, czy nie ma nieszczelności oraz położenie czujników sygnalizujących pozycje wsuniętą i wysuniętą tłoczysk siłowników

    Czujniki muszą zadziałać w skrajnych pozycjach tłoczysk: 1B1 i 2B1 przy wsuniętych, 1B2 i 2B2 przy wysuniętych. Bez powietrza sprawdza się, czy są na właściwych końcach siłowników i czy są dokręcone. Po zasileniu (zgłoszenie i zgoda) przesuwa się tłoczyska ręcznym przełącznikiem zaworu i patrzy na diody czujników i wejść sterownika - każda ma się zapalić na końcu ruchu.

    Źle ustawiony czujnik „zawiesza” cykl: program czeka na sygnał, który nigdy nie przychodzi. Przy teście programu z pulpitu łatwo wtedy wpisać do tabeli 3 błąd, którego w programie nie ma.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  4. Etap 2: Schemat pneumatyczny - rysunek 3

    Kroki 4-12 · po tym etapie masz 12 z 37 kryteriów (pkt)

    Krok 4: Siłownik 1A1: tłok z magnesem i tłoczysko

    Kryteria:

    R.1.6 siłownik dwustronnego działania z jednostronnym tłoczyskiem i z magnetyczną sygnalizacją położenia tłoka

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Na rysunku 3 wydrukowane są obrysy siłowników, zaworów 1V1 i 2V1 (bez symboli przepływu), ramki zaworów dławiąco-zwrotnych i zespół OZ1. Dorysowuje się resztę, zgodnie ze stanem na stanowisku i tabelą 1.

    1A1 to siłownik dwustronnego działania z jednostronnym tłoczyskiem i magnetyczną sygnalizacją położenia tłoka: tłok (pogrubiona kreska) w pozycji wsuniętej, tłoczysko wychodzące przez jedną ściankę (dwie równoległe linie) i magnes na tłoku (prostokąt z kreskowaniem nad tłokiem). Przyłącza (trójkąty na dnie obrysu) są już wydrukowane: lewe - komora tłokowa, prawe - komora tłoczyskowa.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  5. Krok 5: Siłownik 2A1: dodatkowo regulowana amortyzacja

    Kryteria:

    R.1.7 siłownik dwustronnego działania z jednostronnym tłoczyskiem, z dwustronną regulowaną amortyzacją pneumatyczną, z magnetyczną sygnalizacją położenia tłoka

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2A1 ma według tabeli 1 jeszcze dwustronną regulowaną amortyzację pneumatyczną. Na symbolu to dwie tuleje po obu stronach tłoka (prostokąty) i skośne strzałki nastawy przy obu dnach siłownika. Tłok z magnesem i tłoczysko - jak w 1A1.

    Typowe błędy

    Narysowanie 2A1 tak samo jak 1A1 - bez amortyzacji przepada R.1.7.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  6. Krok 6: Czujniki 1B1, 1B2, 2B1, 2B2

    Kryteria:

    R.1.8 czujniki 1B1, 1B2, 2B1, 2B2 w pozycjach zgodnych z treścią zadania

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Czujniki zaznacza się kreską nad siłownikiem w miejscu, w którym tłok je uruchamia, z oznaczeniem z rysunku 1: 1B1 przy tłoku wsuniętym, 1B2 przy wysuniętym (siłownik 1A1), 2B1 i 2B2 tak samo przy 2A1. Położenia sprawdzone wcześniej na stanowisku muszą się zgadzać z rysunkiem.

    Typowe błędy

    Zamienione 1B1 i 1B2 - program z cyklogramu czeka wtedy na zły koniec ruchu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  7. Krok 7: Zawór 1V1: 5/2 monostabilny ze sprężyną

    Kryteria:

    R.1.3 elektrozawór rozdzielający 5/2 monostabilny sterujący pracą siłownika 1A1

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    1V1 to elektrozawór 5/2 monostabilny sterowany jednostronnie: w polu prawym (spoczynek, przy sprężynie) przepływ 1 → 2 i 4 → 5, przyłącze 3 zamknięte; w polu lewym (cewka 1Y1 załączona) 1 → 4 i 2 → 3, 5 zamknięte. Po prawej stronie dorysowuje się sprężynę zwrotną, a w prostokącie po lewej - skośną kreskę cewki elektromagnesu. Wydechy 5 i 3 są już wydrukowane.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  8. Krok 8: Zawór 2V1: 5/2 bistabilny

    Kryteria:

    R.1.2 elektrozawór rozdzielający 5/2 bistabilny sterujący pracą siłownika 2A1

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2V1 to elektrozawór 5/2 bistabilny - dwie cewki (2Y1 i 2Y2) po obu stronach, bez sprężyny. Pola mają te same drogi przepływu co w 1V1, ale zawór zostaje w ostatnim położeniu po zaniku sygnału. W obu prostokątach na końcach dorysowuje się skośną kreskę cewki.

    Typowe błędy

    Dorysowana sprężyna przy 2V1 - zawór stałby się monostabilny, niezgodny ze stanem faktycznym.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  9. Krok 9: Zawór dławiąco-zwrotny 1V2: dławienie wsuwu 1A1

    Kryteria:

    R.1.4 zawór dławiąco-zwrotny dławiący wsuw siłownika 1A1

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    W ramce 1V2 rysuje się dławik nastawny (dwa łuki ze skośną strzałką) na przewodzie do komory tłoczyskowej 1A1 i równolegle zawór zwrotny (kulka w gnieździe). Wsuw 1A1 wymaga powietrza płynącego do komory tłoczyskowej - ma przechodzić przez dławik, więc zawór zwrotny zamyka przepływ w stronę siłownika, a przepuszcza powietrze wypływające przy wysuwie. Gniazdo (litera V) jest nad kulką: kulka odsuwa się od niego tylko przy przepływie od siłownika w dół.

    Typowe błędy

    Zawór zwrotny narysowany odwrotnie - schemat pokazuje wtedy dławienie wysuwu 1A1, a arkusz opisuje dławienie wsuwu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  10. Krok 10: Zawór dławiąco-zwrotny 2V2: dławienie wysuwu 2A1

    Kryteria:

    R.1.5 zawór dławiąco-zwrotny dławiący wysuw siłownika 2A1

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    2V2 stoi także na przewodzie komory tłoczyskowej, ale dławi wysuw 2A1: przy wysuwie powietrze wypływa z komory tłoczyskowej i musi przejść przez dławik (dławienie na wypływie), a przy wsuwie płynie do siłownika swobodnie przez zawór zwrotny. Gniazdo jest więc pod kulką - przepływ swobodny do góry, w stronę siłownika.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  11. Krok 11: Połączenia liniami prostymi

    Kryteria:

    R.1.1 liniami prostymi połączenia elementów układu pneumatycznego umożliwiające pracę siłowników 1A1 i 2A1

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Teraz przewody, liniami poziomymi i pionowymi: wyjście 4 zaworu 1V1 do komory tłokowej 1A1 (wysuw po załączeniu 1Y1), wyjście 2 przez 1V2 do komory tłoczyskowej; tak samo 2V1 z 2A1 przez 2V2. Zasilanie: od wyjścia OZ1 jeden przewód rozgałęziony (kropka w miejscu połączenia) do przyłączy 1 obu zaworów. Skrzyżowania bez połączenia są bez kropki.

    Typowe błędy

    Przewody prowadzone na skos albo przyłącze 1 zaworu pozostawione bez zasilania.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  12. Krok 12: Oznaczenia elementów z tabeli 1

    Kryteria:

    R.1.9 oznaczenia elementów układu pneumatycznego zgodne z podanymi w opisie funkcjonalnym urządzenia mechatronicznego podanymi w tabeli 1.

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat części pneumatycznej urządzenia mechatronicznego – rysunek 3.

    Na koniec oznaczenia zgodne z tabelą 1: 1V1, 2V1, cewki 1Y1, 2Y1, 2Y2, zawory dławiąco-zwrotne 1V2 i 2V2. Siłowniki i OZ1 mają oznaczenia wydrukowane.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  13. Etap 3: Lista przyporządkowania - tabela 2

    Kroki 13-16 · po tym etapie masz 18 z 37 kryteriów (pkt)

    Krok 13: Tabela 2: producent i model sterownika

    Kryteria:

    R.2.1 nazwę producenta i model sterownika PLC

    ok. 1 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Nad tabelą wpisuje się producenta i model sterownika ze stanowiska - z tabliczki na obudowie. W tym rozwiązaniu Siemens LOGO! 8, 24CE. Układ potrzebuje pięciu wyjść (1Y1, 2Y1, 2Y2, H1, H2), a moduł podstawowy LOGO! ma cztery, więc piąte wyjście daje moduł rozszerzeń DM8 24. Na stanowisku wpisuje się to, co faktycznie tam jest.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  14. Krok 14: Tabela 2: przyciski S2 i S1

    Kryteria:

    R.2.4 dla przycisku S2: funkcja w układzie - zatrzymanie urządzenia mechatronicznego

    ok. 3 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Wiersz to operand absolutny (adres w sterowniku: I1, I2…), operand symboliczny (oznaczenie z rysunku 1) i opis: typ, rodzaj zestyku, napięcie i funkcja. Z rysunku 1: I1 - S2 (napęd bistabilny z zapadką, zestyk NC 1-2) - zatrzymanie urządzenia; I2 - S1 (napęd monostabilny, zestyk NO 3-4) - uruchomienie cyklu.

    Typowe błędy

    S2 opisany jako zwykły przycisk NO albo bez funkcji zatrzymania - klucz sprawdza osobno funkcję S2.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  15. Krok 15: Tabela 2: czujniki 1B1-2B2

    Kryteria: ,

    R.2.2 wszystkie wejściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.2.5 opisy wszystkich elementów wejściowych zawierające informacje o typie elementu, rodzaju styków lub funkcji wyjścia czujnika zgodnych ze stanem faktycznym na stanowisku

    ok. 4 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Dalej czujniki: I3 - 1B1, I4 - 1B2, I5 - 2B1, I6 - 2B2. 1B1 i 2B1 to kontaktrony (zestyk NO, dwa przewody), 1B2 i 2B2 - trójprzewodowe czujniki pola magnetycznego (BN do +24 V, BU do 0 V, BK do wejścia - wyjście typu PNP, NO). W opisie także pozycja tłoczyska, którą czujnik wykrywa.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  16. Krok 16: Tabela 2: wyjścia Q1-Q5

    Kryteria: ,

    R.2.3 wszystkie wyjściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.2.6 opisy wszystkich elementów wyjściowych zawierające informacje o typie elementu zgodnym ze stanem faktycznym na stanowisku

    ok. 3 min
    Polecenie z arkusza

    sporządź listę przyporządkowania na podstawie zmontowanego układu elektropneumatycznego – tabela 2.

    Wyjścia według rysunku 1: Q1 - 1Y1, Q2 - 2Y1, Q3 - 2Y2 (cewki elektrozaworów 24 V DC ±10%), Q4 - H1 i Q5 - H2 (lampki sygnalizacyjne 24 V DC). W opisie typ elementu i funkcja.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  17. Etap 4: Uruchomienie układu

    Krok 17 · po tym etapie masz 20 z 37 kryteriów (pkt)

    Krok 17: Zgłoszenie gotowości, 4 bary, BHP

    Kryteria: ,

    P.1.4 przed każdorazowym włączeniem mediów zasilających zgłaszał gotowość do uruchomienia układu

    P.1.5 podczas wykonywania zadania przestrzegał zasad BHP

    ok. 3 min
    Polecenie z arkusza

    Przed każdorazowym uruchomieniem układu zgłoś, przez podniesienie ręki, gotowość do włączenia mediów zasilających.

    Za każdym razem przed włączeniem zasilania elektrycznego albo sprężonego powietrza podnosi się rękę i czeka na zgodę egzaminatora - przy sprawdzaniu czujników, przy teście programu z pulpitu i przy każdej próbie po poprawkach. Po zgodzie otwiera się zawór odcinający i ustawia na manometrze OZ1 4 bary (0,4 MPa).

    Zasady BHP przez cały czas: zmiany w przewodach tylko po wyłączeniu zasilania i zamknięciu powietrza, ręce z dala od tłoczysk przy pracującym układzie, porządek na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  18. Etap 5: Program z pulpitu - test i wykaz błędów

    Kroki 18-33 · po tym etapie masz 28 z 37 kryteriów (pkt)

    Krok 18: Program z pulpitu: otwarcie i przesłanie do sterownika

    ok. 4 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

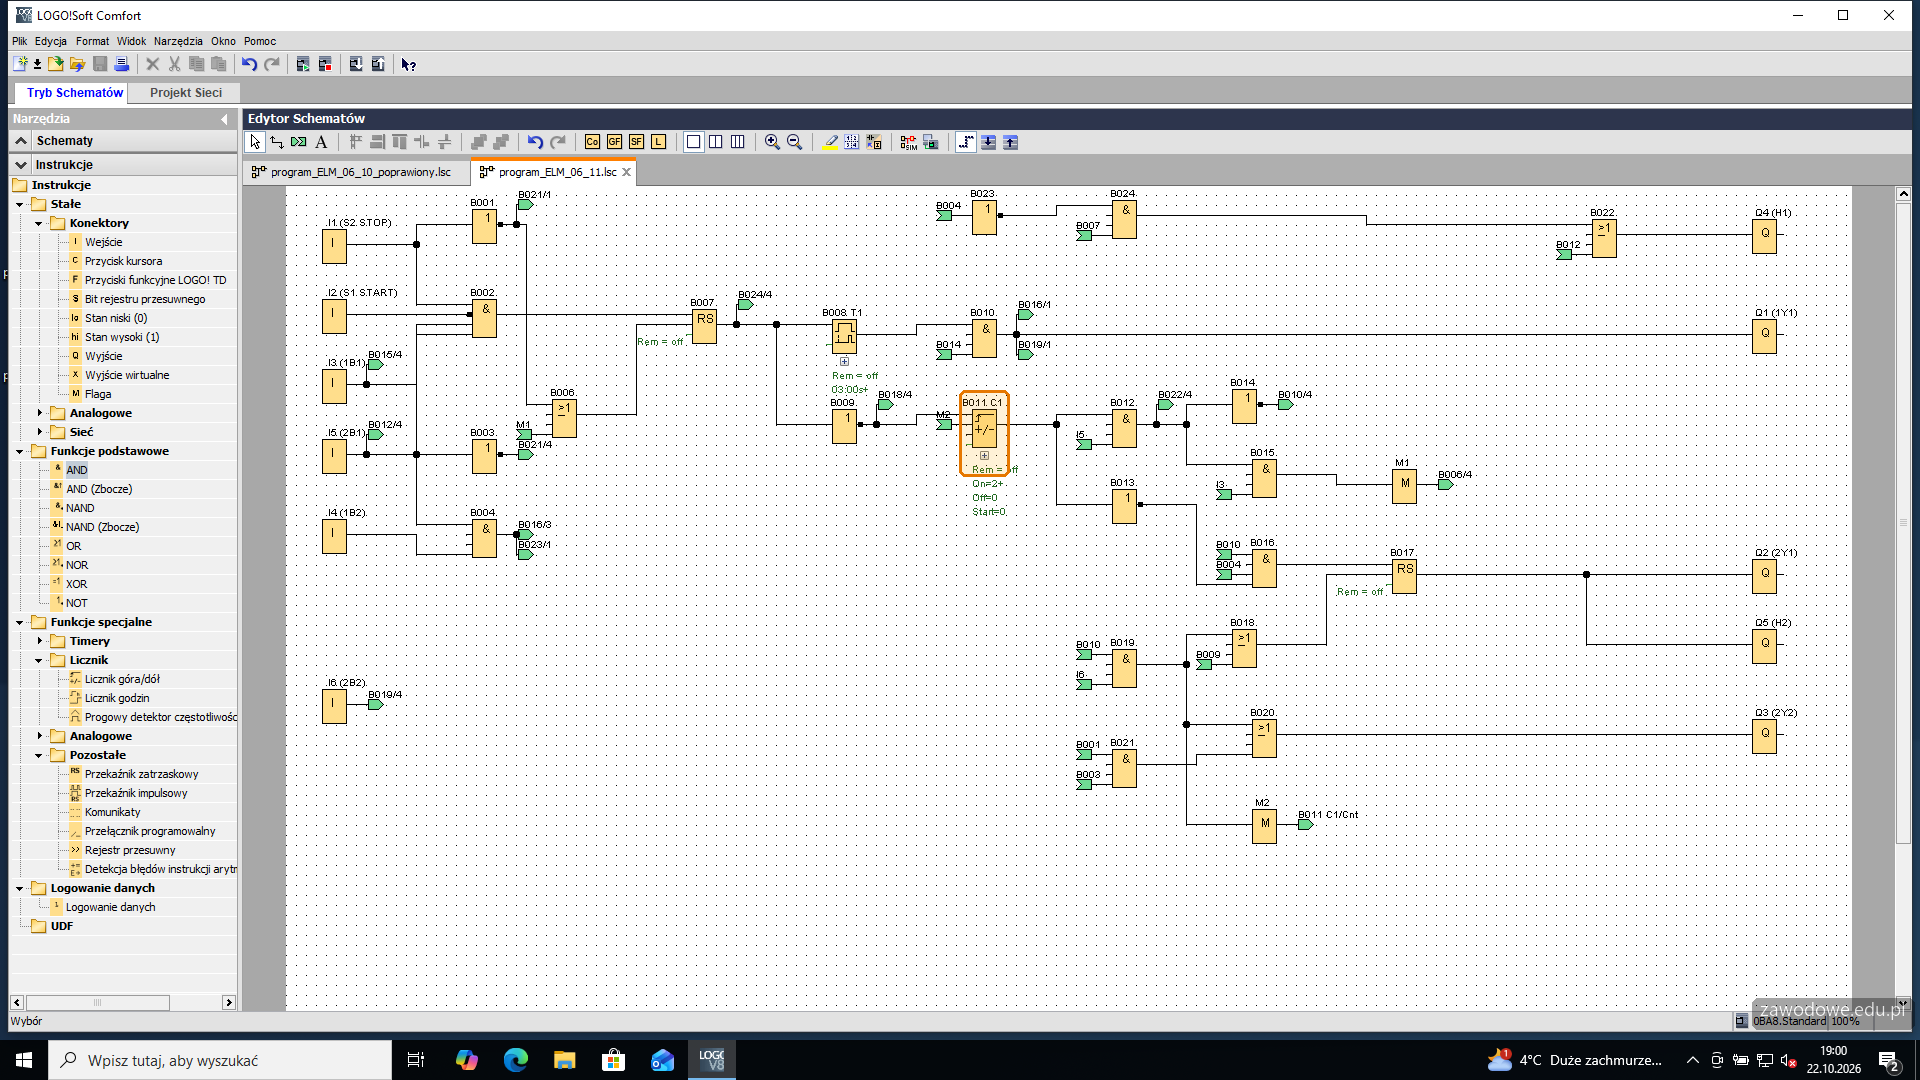
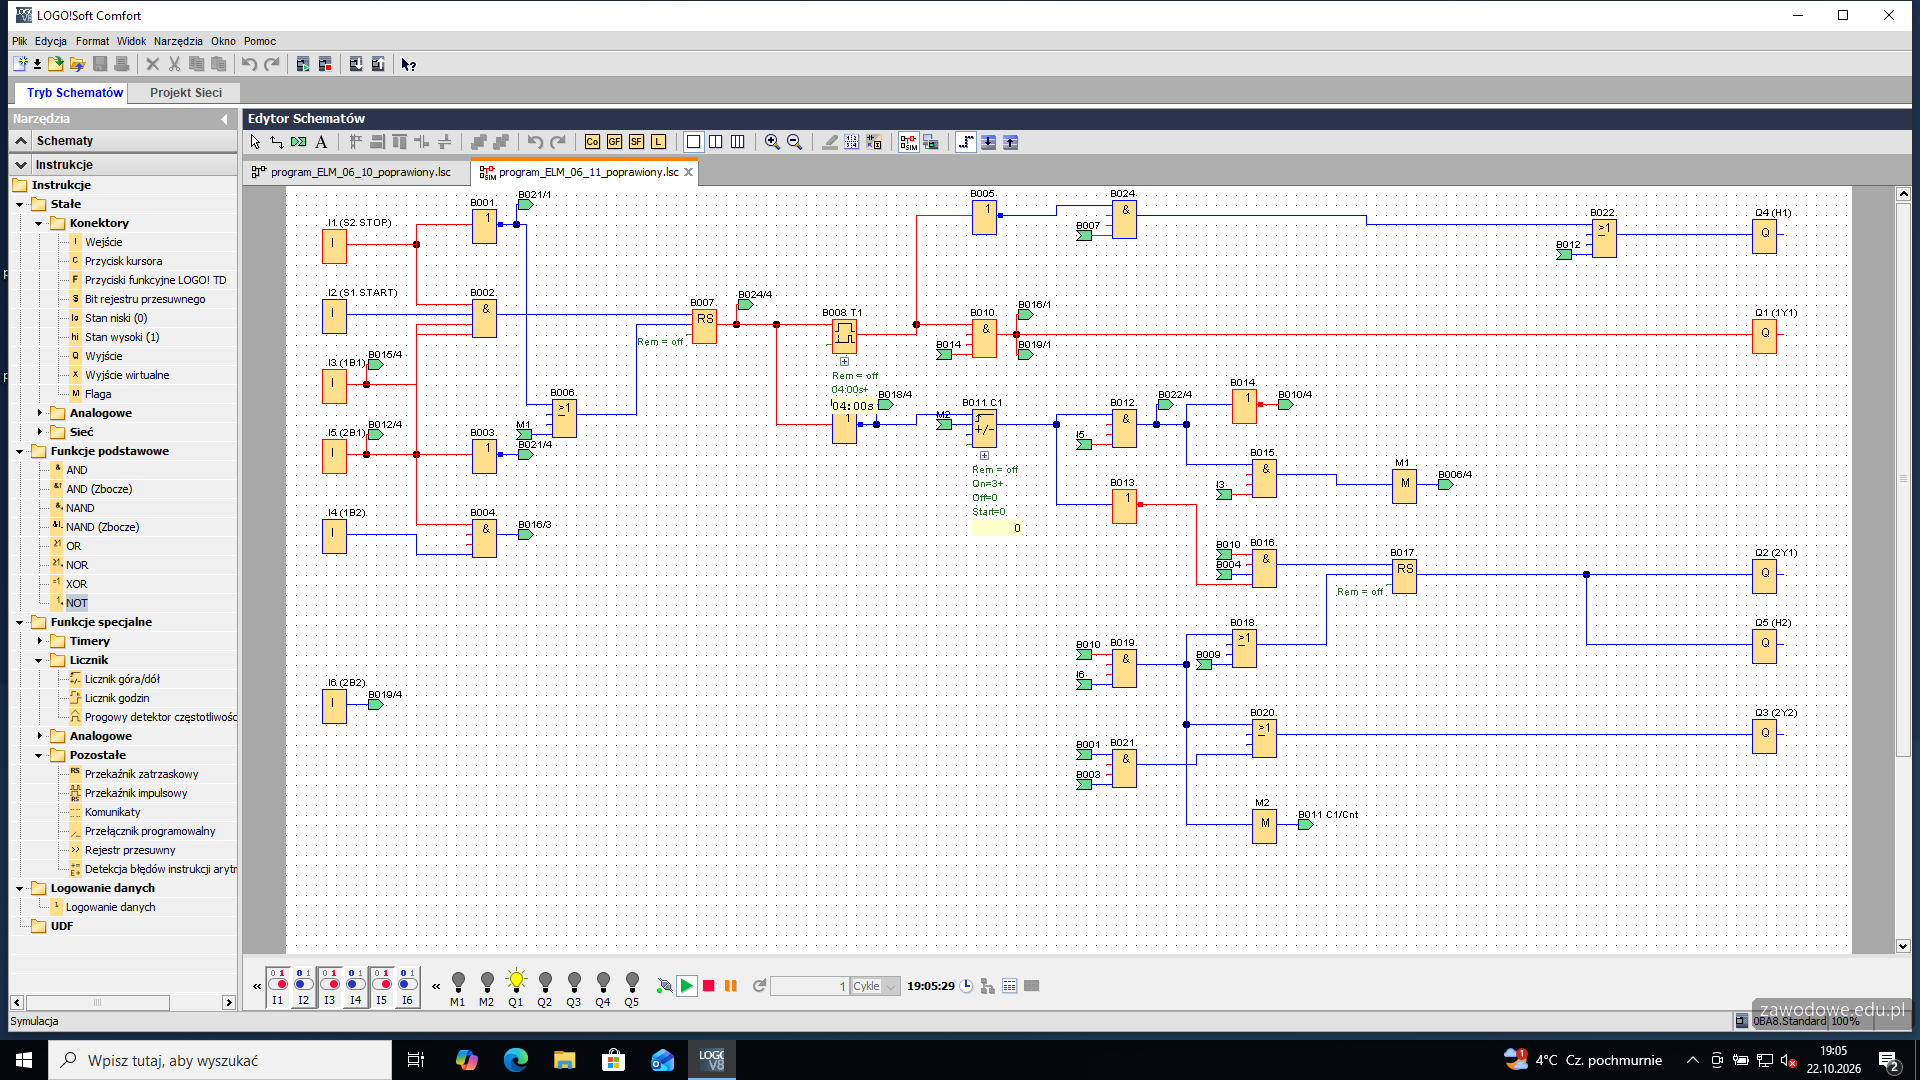
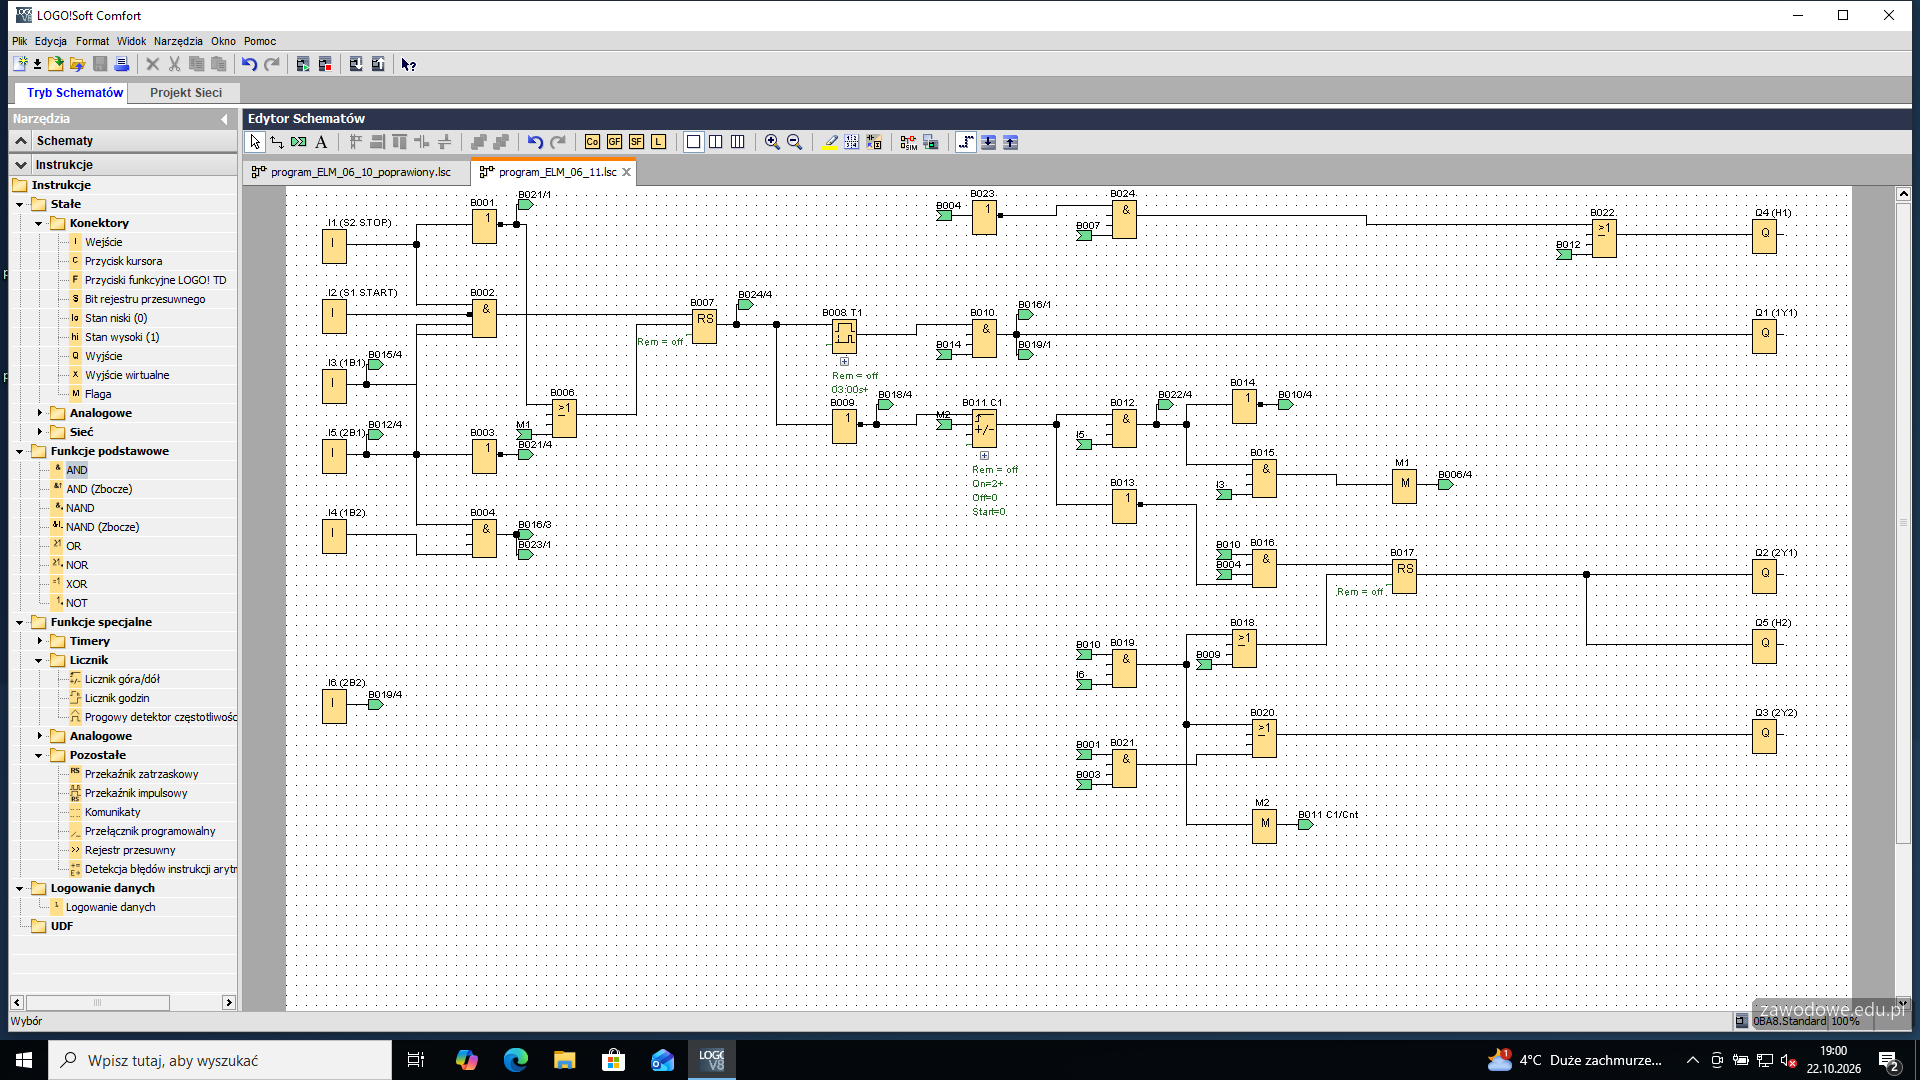
    Plik program_ELM_06_11 otwiera się z pulpitu w programie do sterownika (tu LOGO!Soft Comfort). Przesłanie: przy podłączonym kablu Narzędzia > Transfer > PC -> LOGO! (Ctrl+D) i przełączenie sterownika w RUN. Zanim zacznie się test, warto obejrzeć program: wejścia I1-I6 mają nazwy z rysunku 1, a w środku są bloki warunku startu (B002), przekaźnik pracy RS (B007), zegar T1 (B008), licznik cykli C1 (B011), sterowanie 2A1 (B016-B021) i lampka H1 (OR B022).

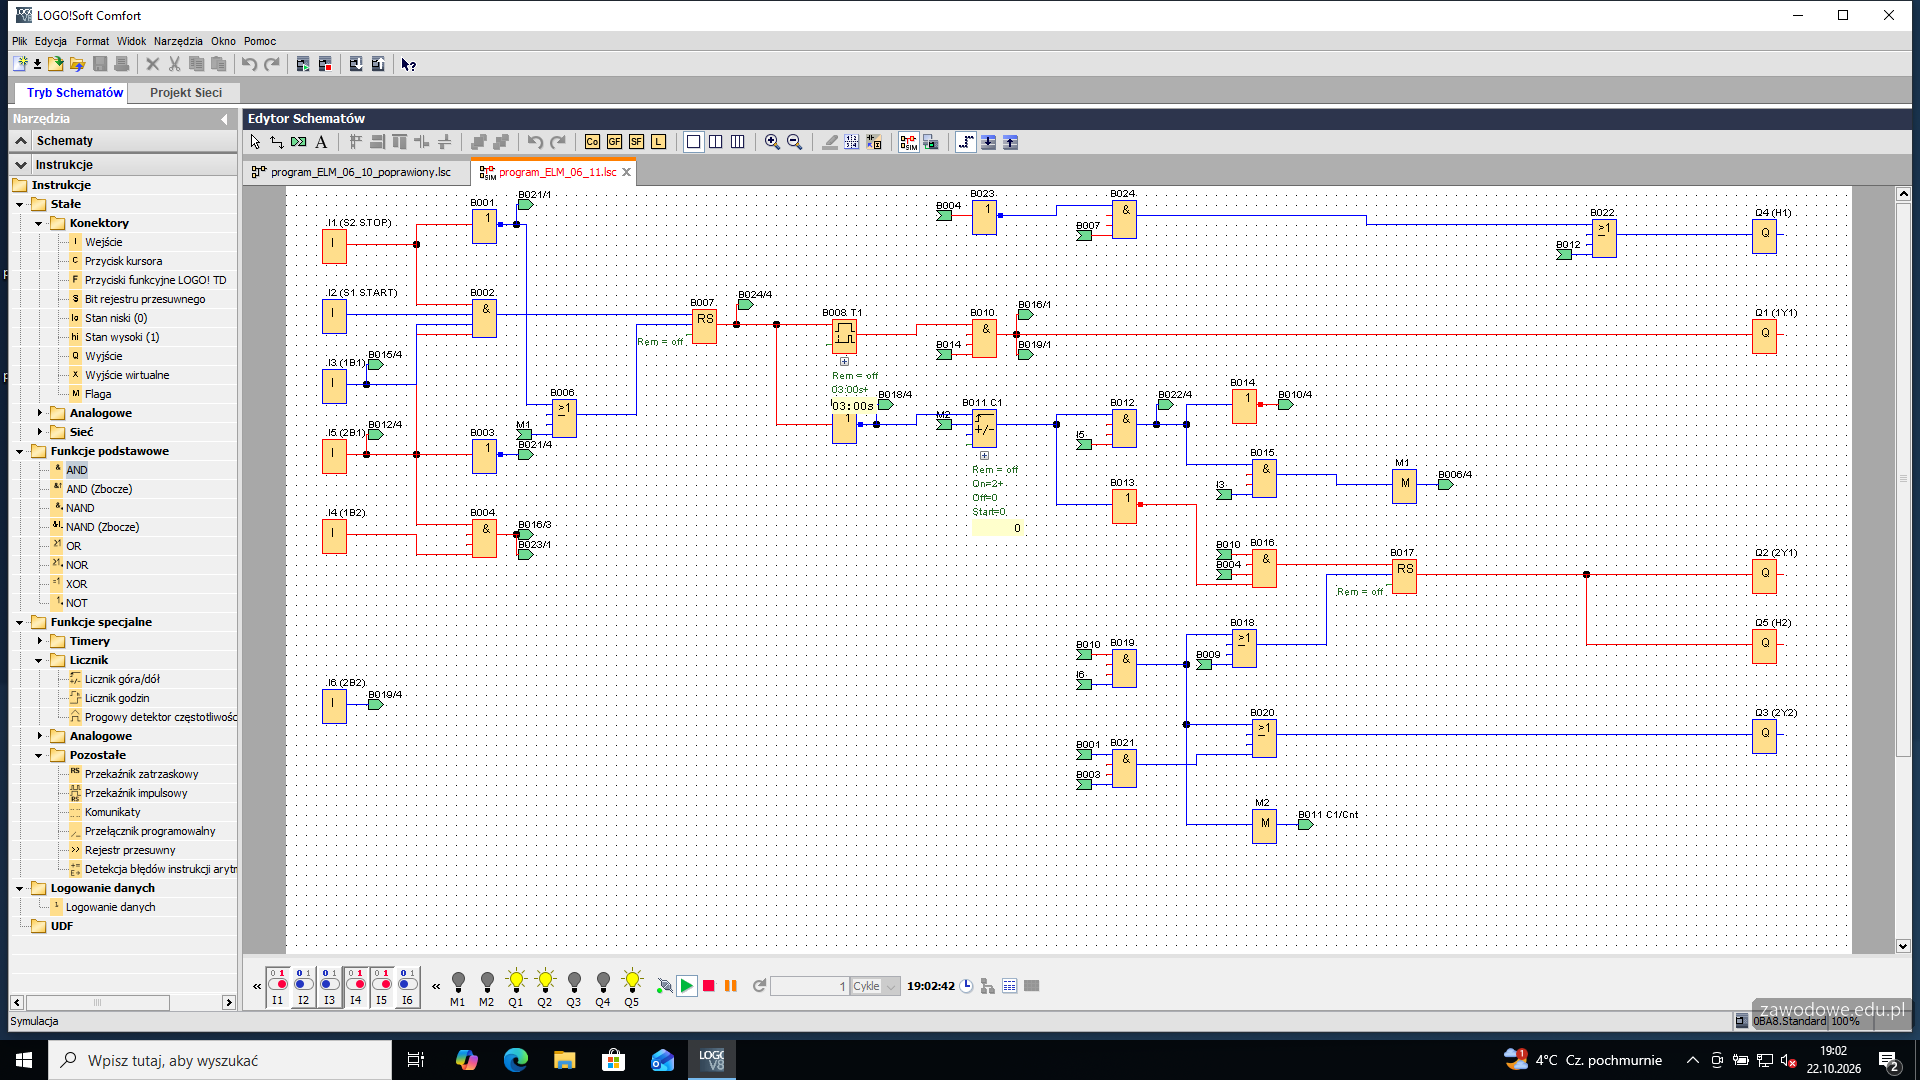
    Test robi się na prawdziwym układzie (po zgłoszeniu i zgodzie) i porównuje z cyklogramem krok po kroku. Tutaj test powtórzono w symulacji LOGO!Soft.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 18

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  19. Krok 19: Test: cykl startuje bez S1

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

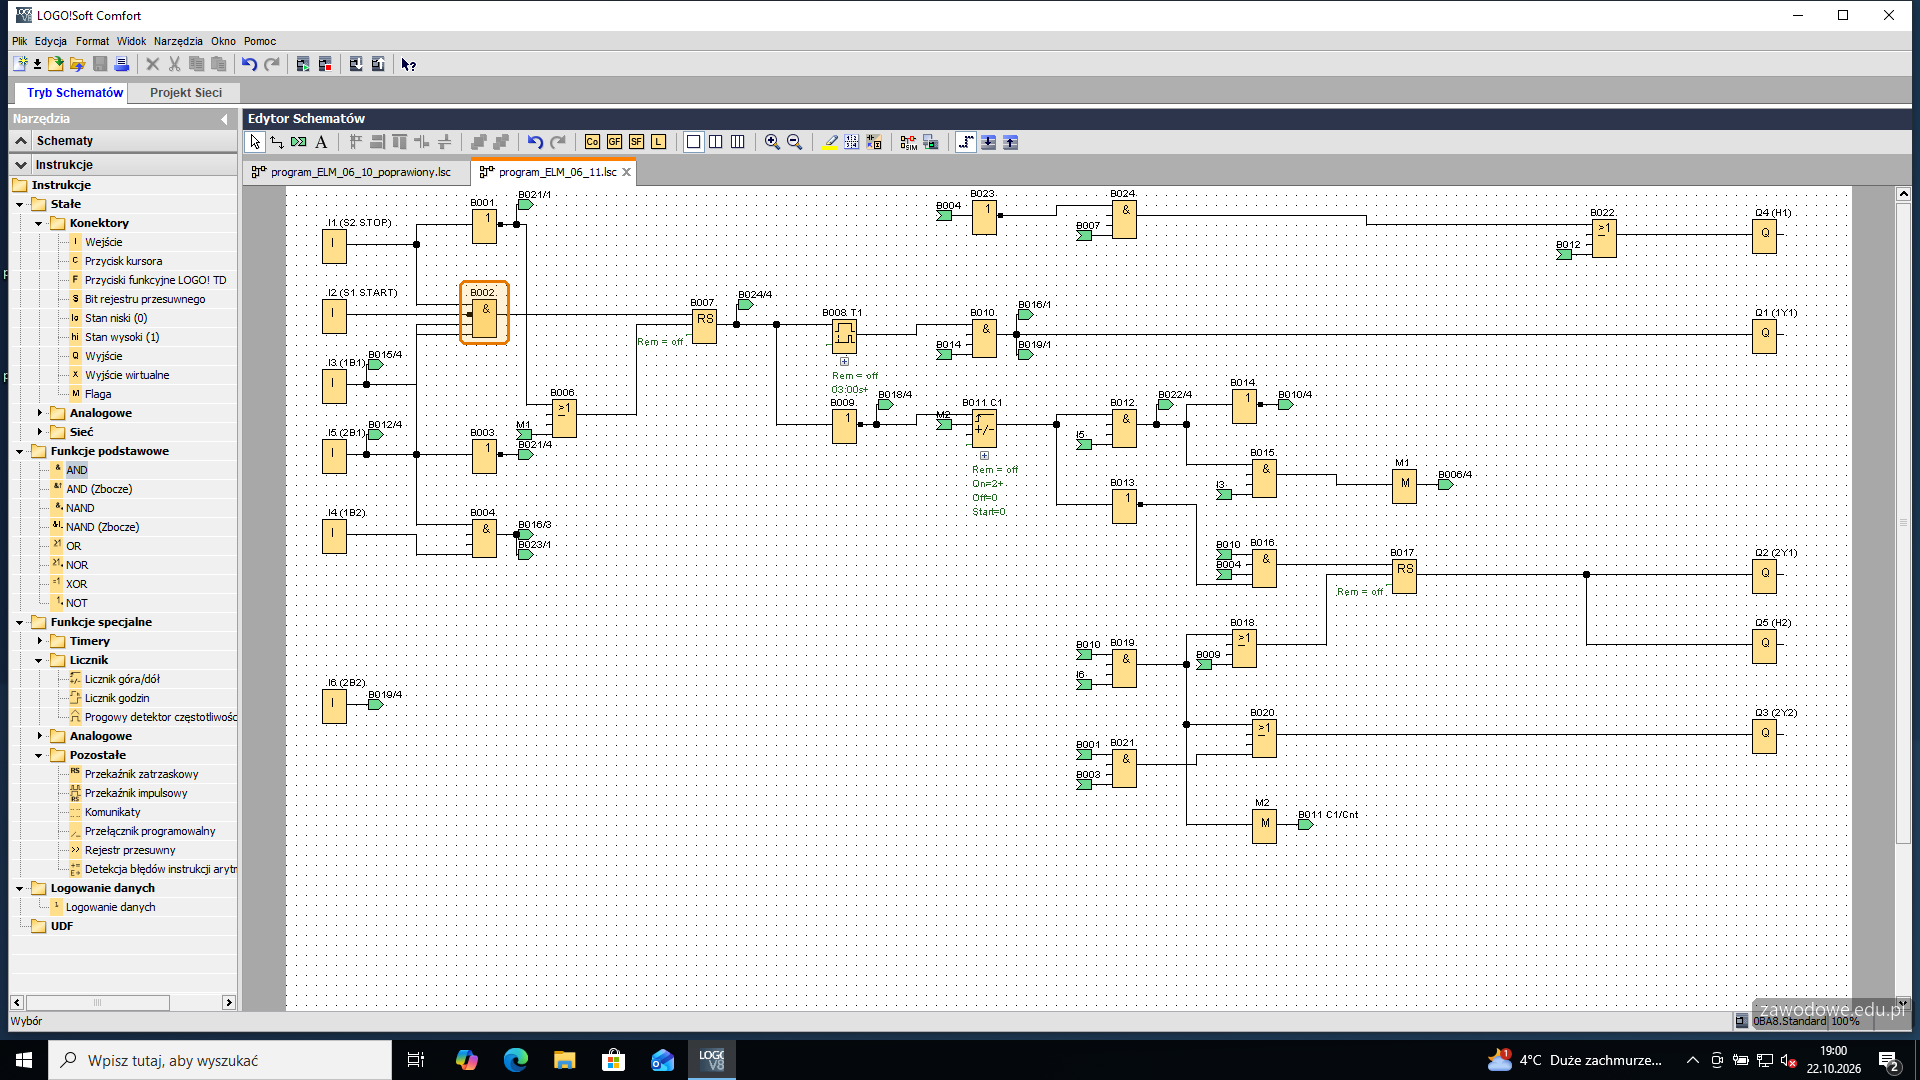
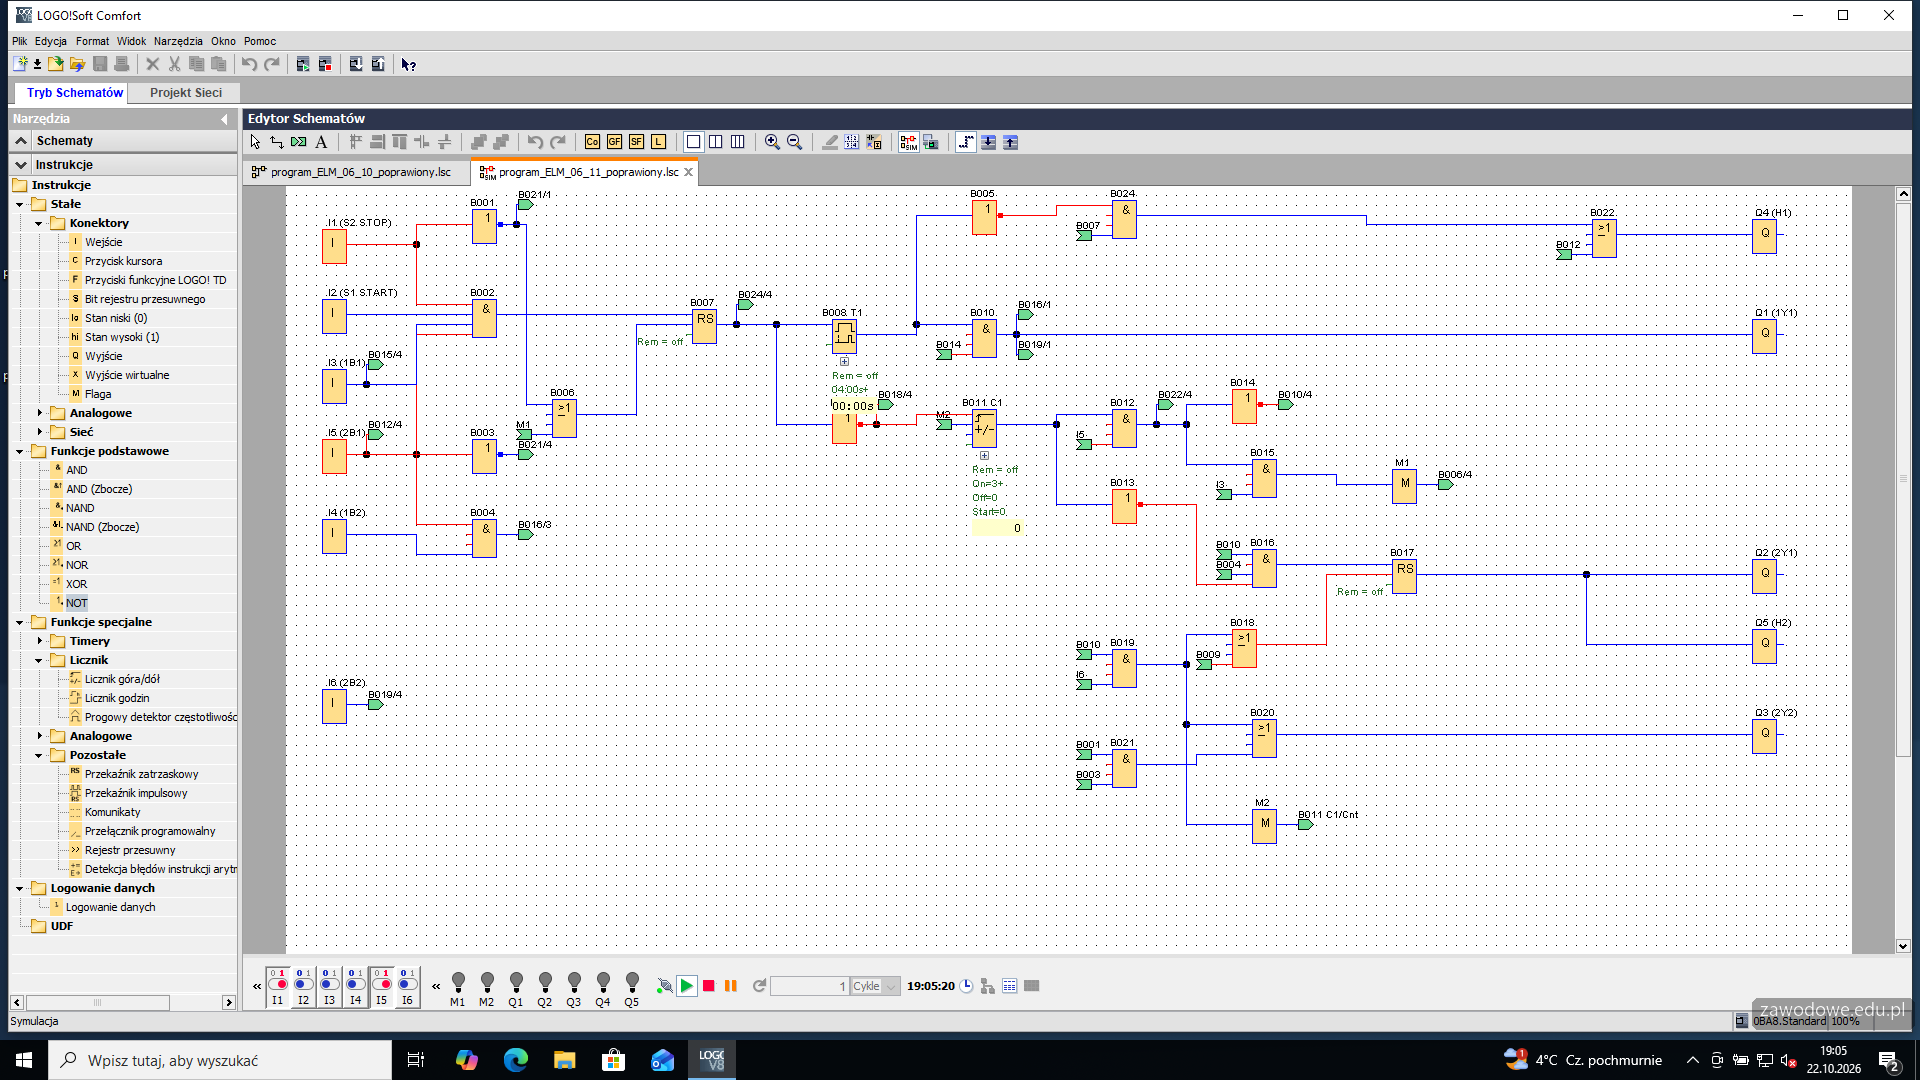
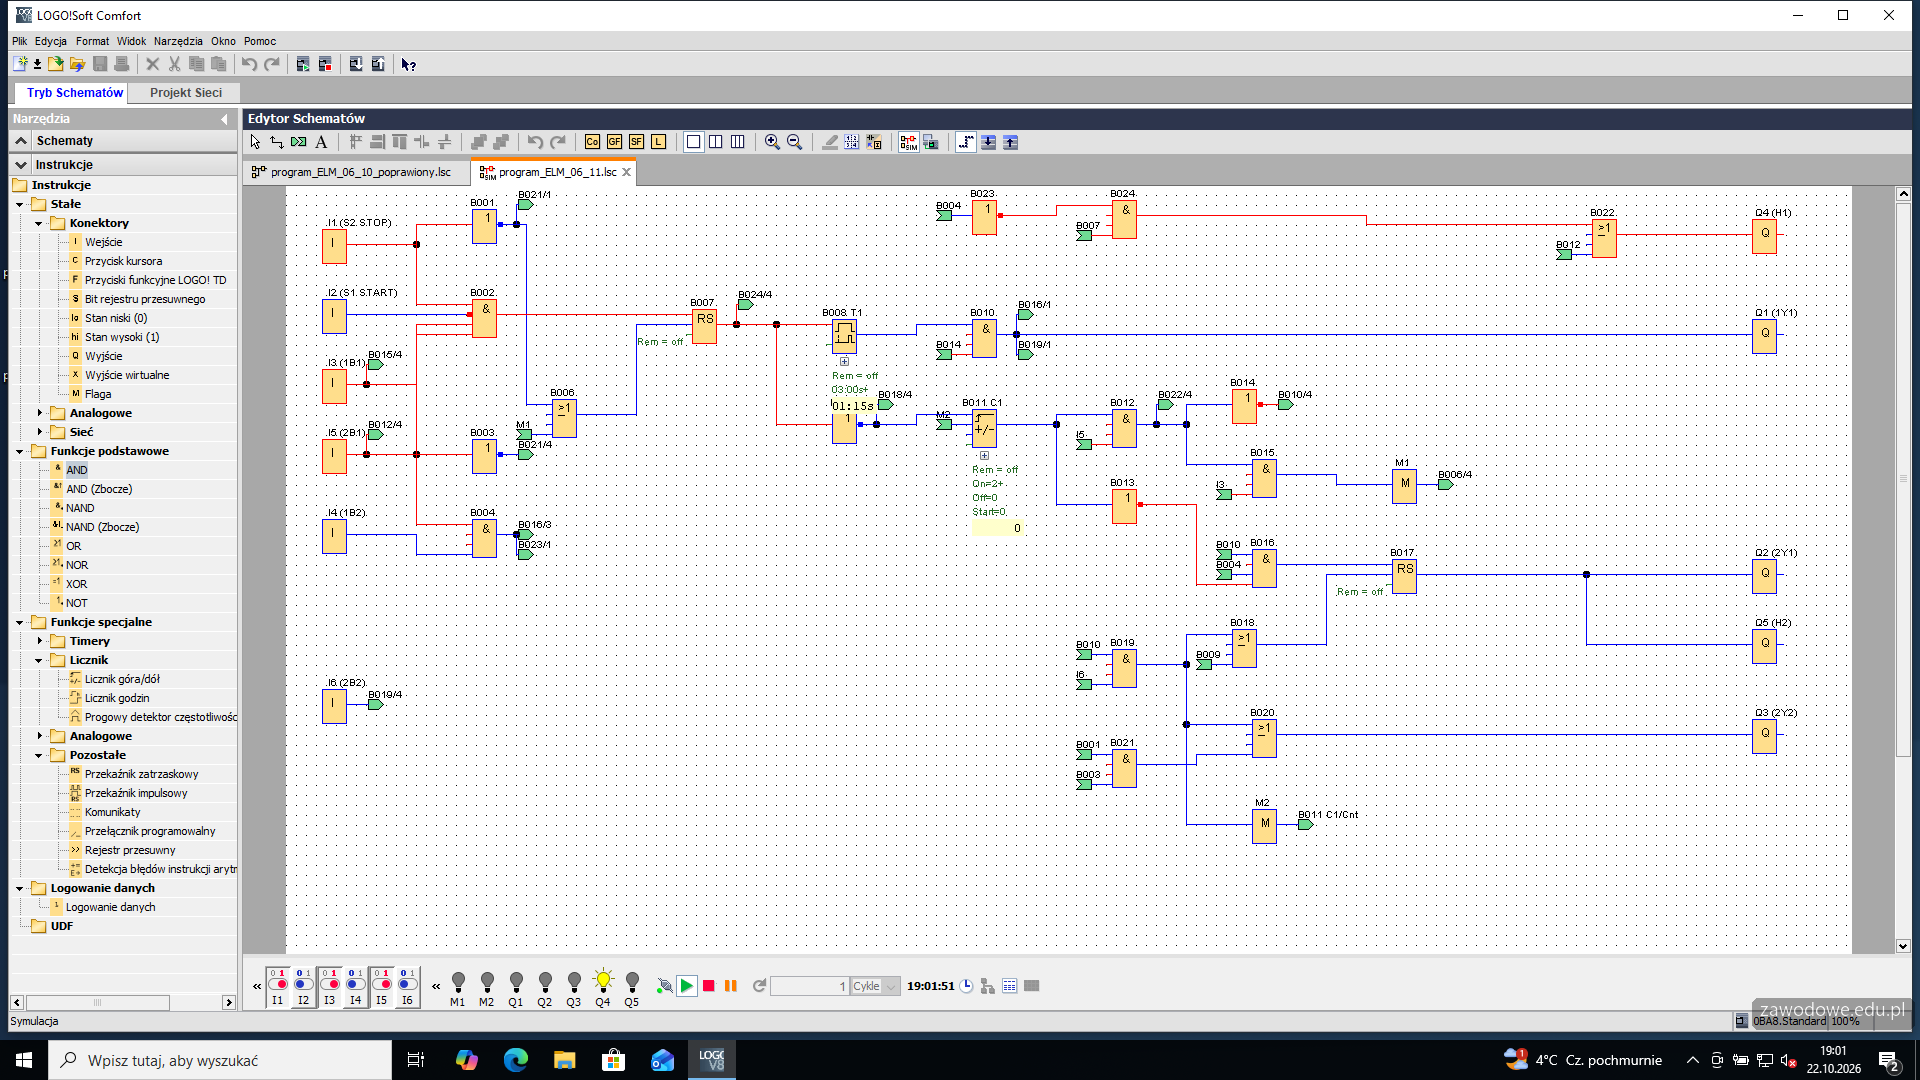
    Przy wsuniętym 1A1 (I3 = 1) i S2 niewciśniętym wystarczy, że 2A1 dojdzie do 2B1 (I5 = 1) - zapala się H1 i rusza zegar, choć S1 nie był wciśnięty. Cykl uruchamia się też sam po zwolnieniu STOP. To niezgodne z cyklogramem: warunek startu zawiera S1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 19

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  20. Krok 20: Analiza: zanegowane wejście S1 w warunku startu

    ok. 3 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

    W bloku AND B002 wejście od I2 (S1) ma negację. Niewciśnięty S1 (zestyk NO, I2 = 0) daje po negacji jedynkę, więc warunek jest spełniony bez przycisku. S2 (I1) wchodzi poprawnie bez negacji - zestyk NC niewciśnięty daje jedynkę.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 20

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  21. Krok 21: Tabela 3: błąd warunku startu i naprawa

    Kryteria: ,

    R.3.1 w kolumnie B: błędna zależność logiczna odniesiona do operandu S1 w warunkach początkowych

    R.3.2 w kolumnie C (dla usterki z R.3.1): wprowadzenie prawidłowej funkcji logicznej operandów dla warunków początkowych: (1B1 ʌ 2B1 ʌ S2 ʌ S1)

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: błędna zależność logiczna dla operandu S1 w warunkach początkowych. Kolumna C: prawidłowa funkcja 1B1 ∧ 2B1 ∧ S̄2 ∧ S1 - usunięcie negacji wejścia I2.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  22. Krok 22: Poprawka 1: negacja wejścia I2 usunięta

    ok. 2 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

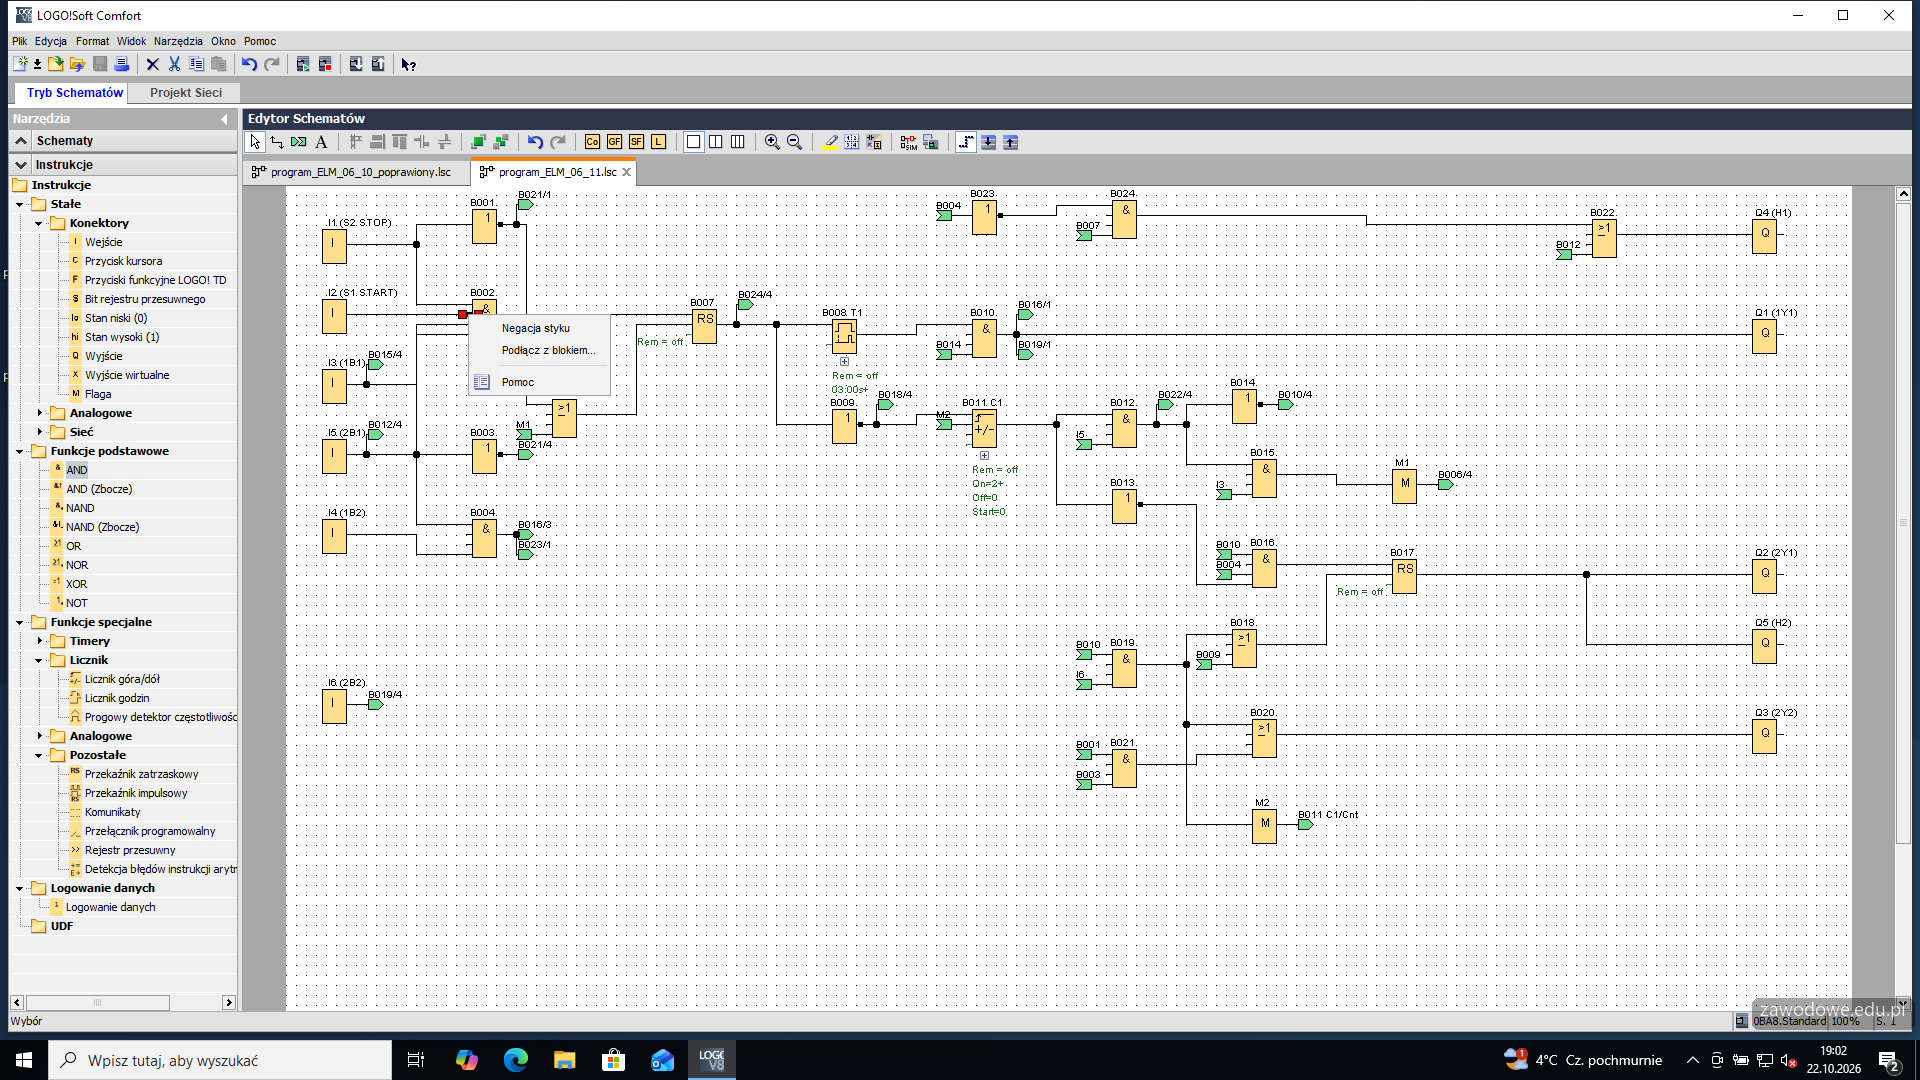
    Prawy klik na wejściu B002 od I2 > Negacja styku. Teraz cykl rusza dopiero po wciśnięciu S1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 22

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  23. Krok 23: Analiza: nastawa zegara T1

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

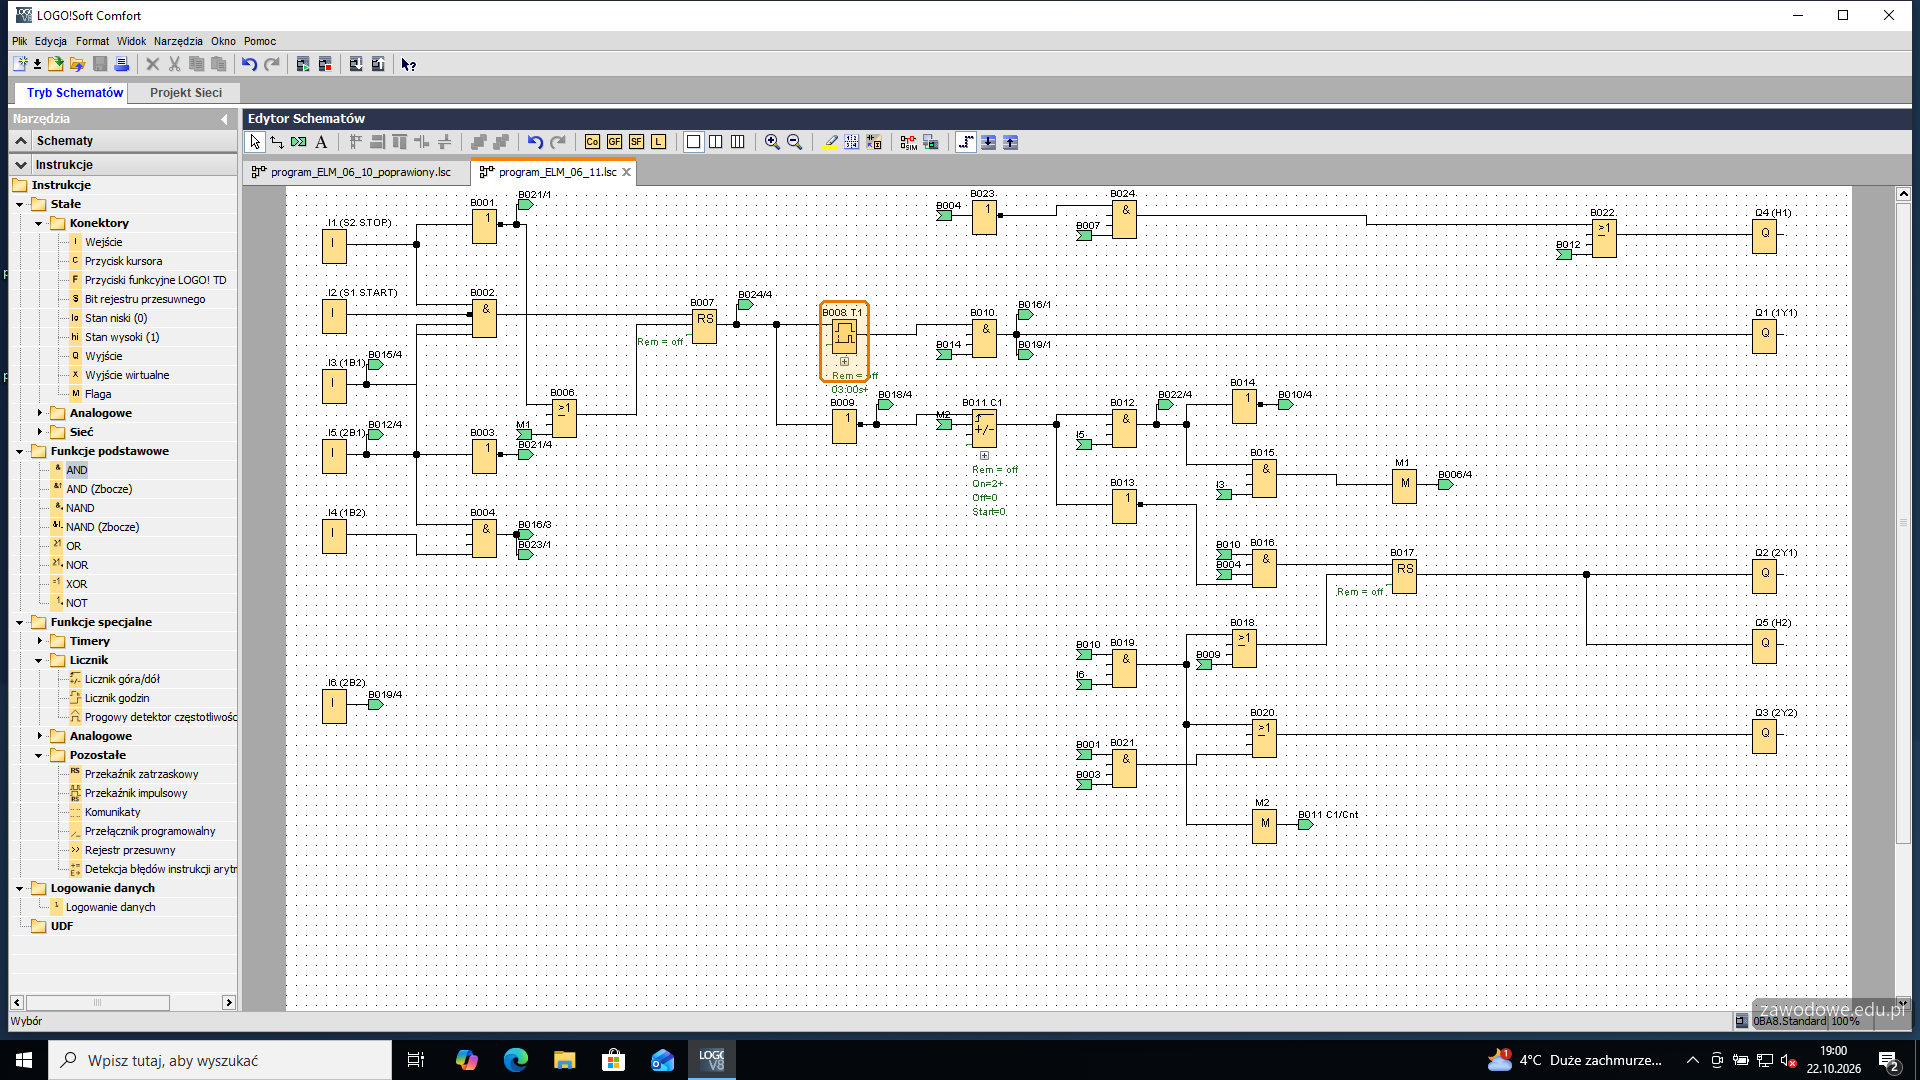
    Zegar T1 (opóźnienie załączenia B008) ma nastawę 03:00 s. Opis działania wymaga zwłoki 4 s („ze zwłoką 4 s”, H1 świeci przez pierwsze 4 s), więc wysuw 1A1 rusza o sekundę za wcześnie.

    ⚠️ Luka w kluczu: klucz nie podaje, jaka nastawa była w programie z pulpitu - 3 s to wartość przykładowa w odtworzonym programie. Na stanowisku do tabeli 3 wpisuje się wartość widoczną w programie.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 23

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  24. Krok 24: Tabela 3: błędna wartość PT zegara T1

    Kryteria: ,

    R.3.3 w kolumnie B: błędna wartość przypisana do operatora wejściowego PT zegara T1

    R.3.4 w kolumnie C (dla usterki z R.3.3): wprowadzenie do operatora wejściowego PT zegara T1 wartości 4 s (n jednostek czasowych, które przemnożone przez podstawę czasową dadzą czas realizacji równy 4 sekundy)

    ok. 2 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: błędna wartość operatora wejściowego PT zegara T1. Kolumna C: wprowadzenie do PT wartości 4 s (przy podstawie czasu w setnych sekundy - 400 jednostek).

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  25. Krok 25: Poprawka 2: T1 = 4 s

    ok. 1 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

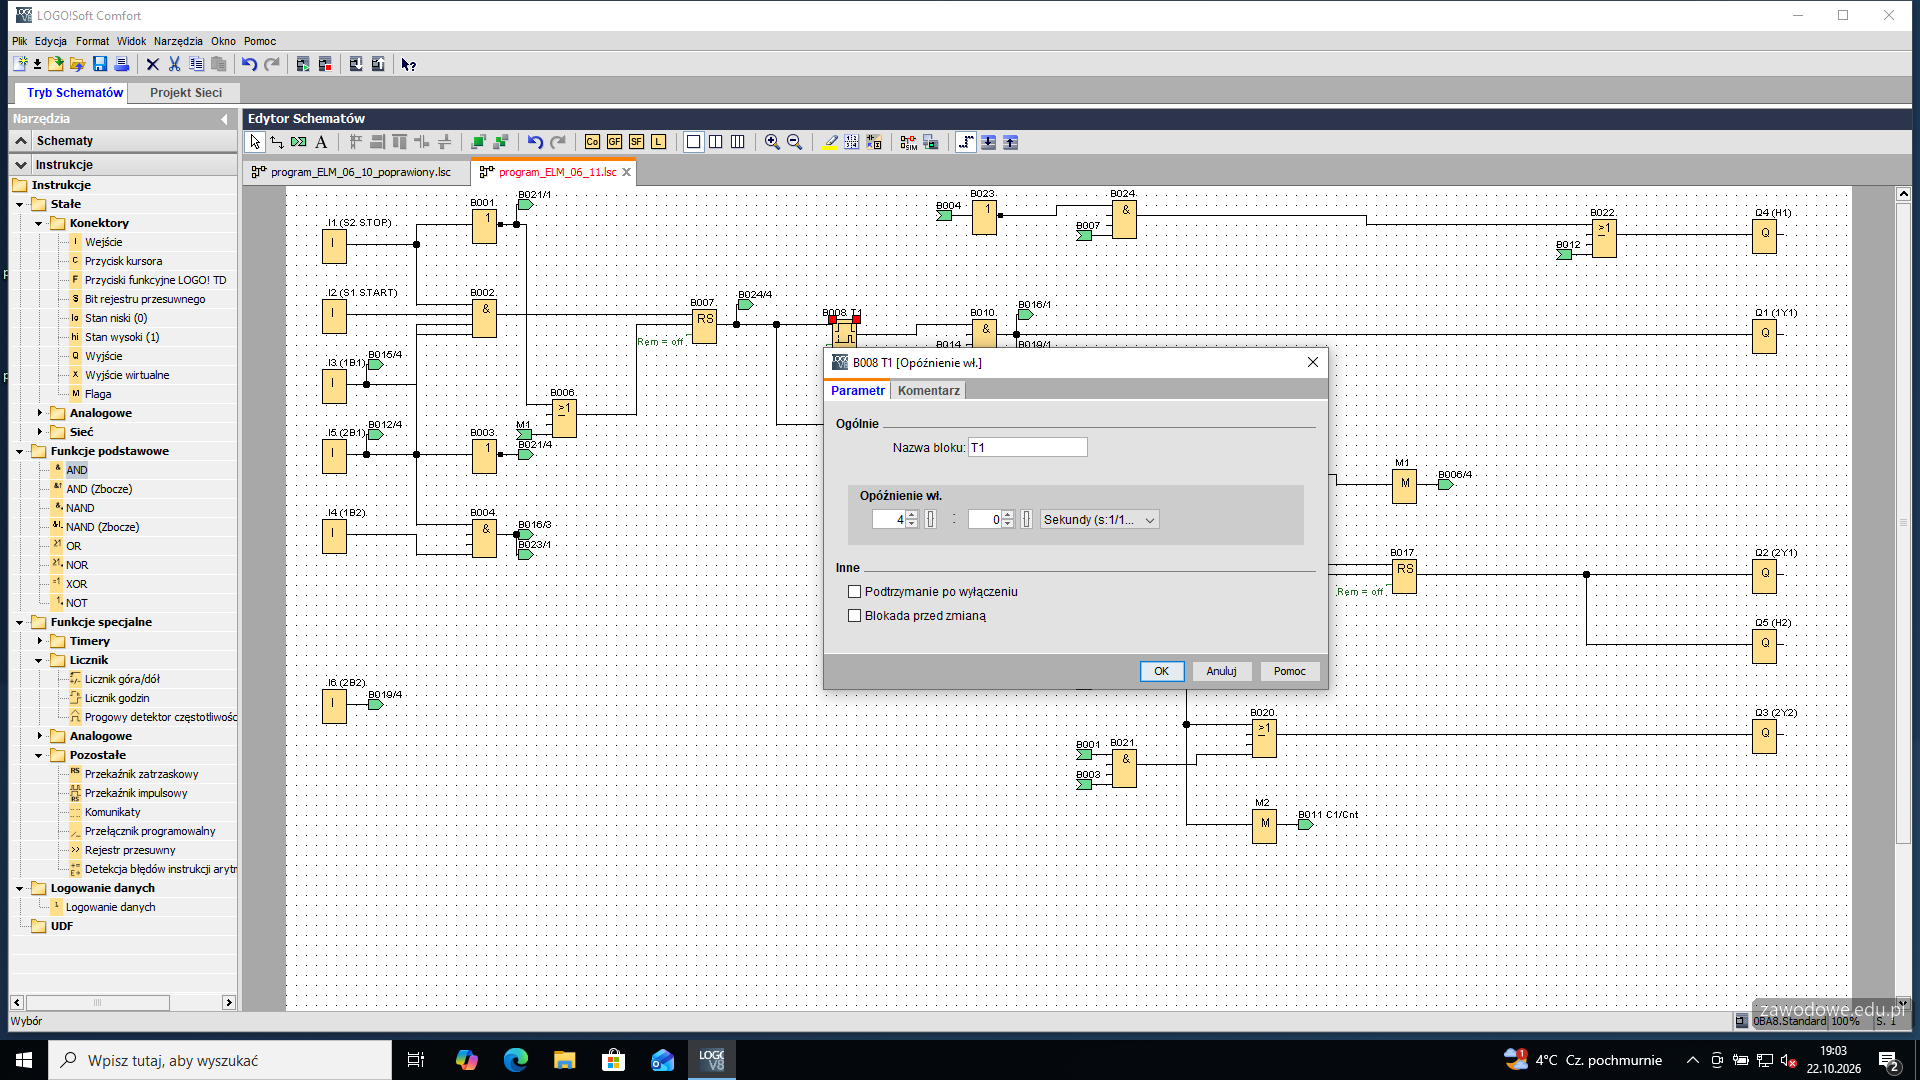
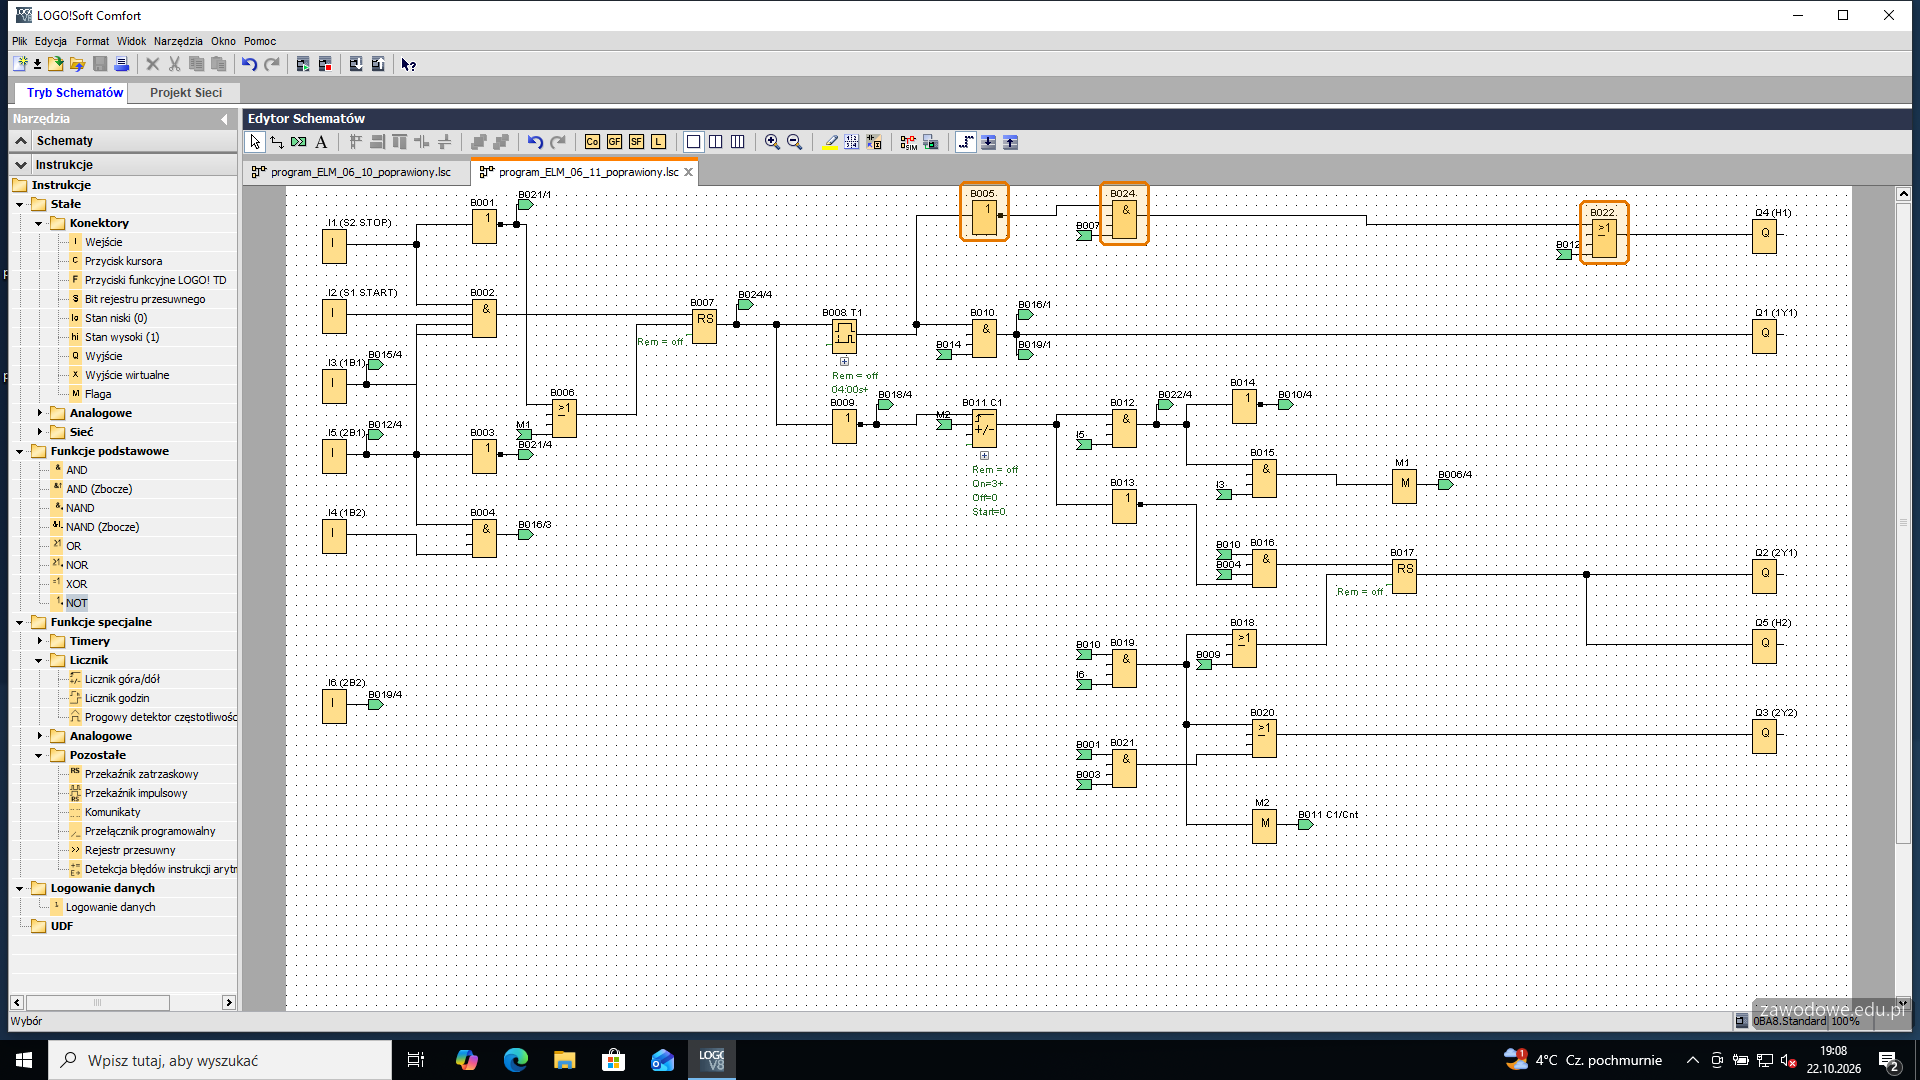
    Dwuklik na B008 > czas 4:00 (sekundy). Nastawa widoczna pod blokiem („04:00s”).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 25

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  26. Krok 26: Analiza: licznik powtórzeń 2A1

    ok. 3 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

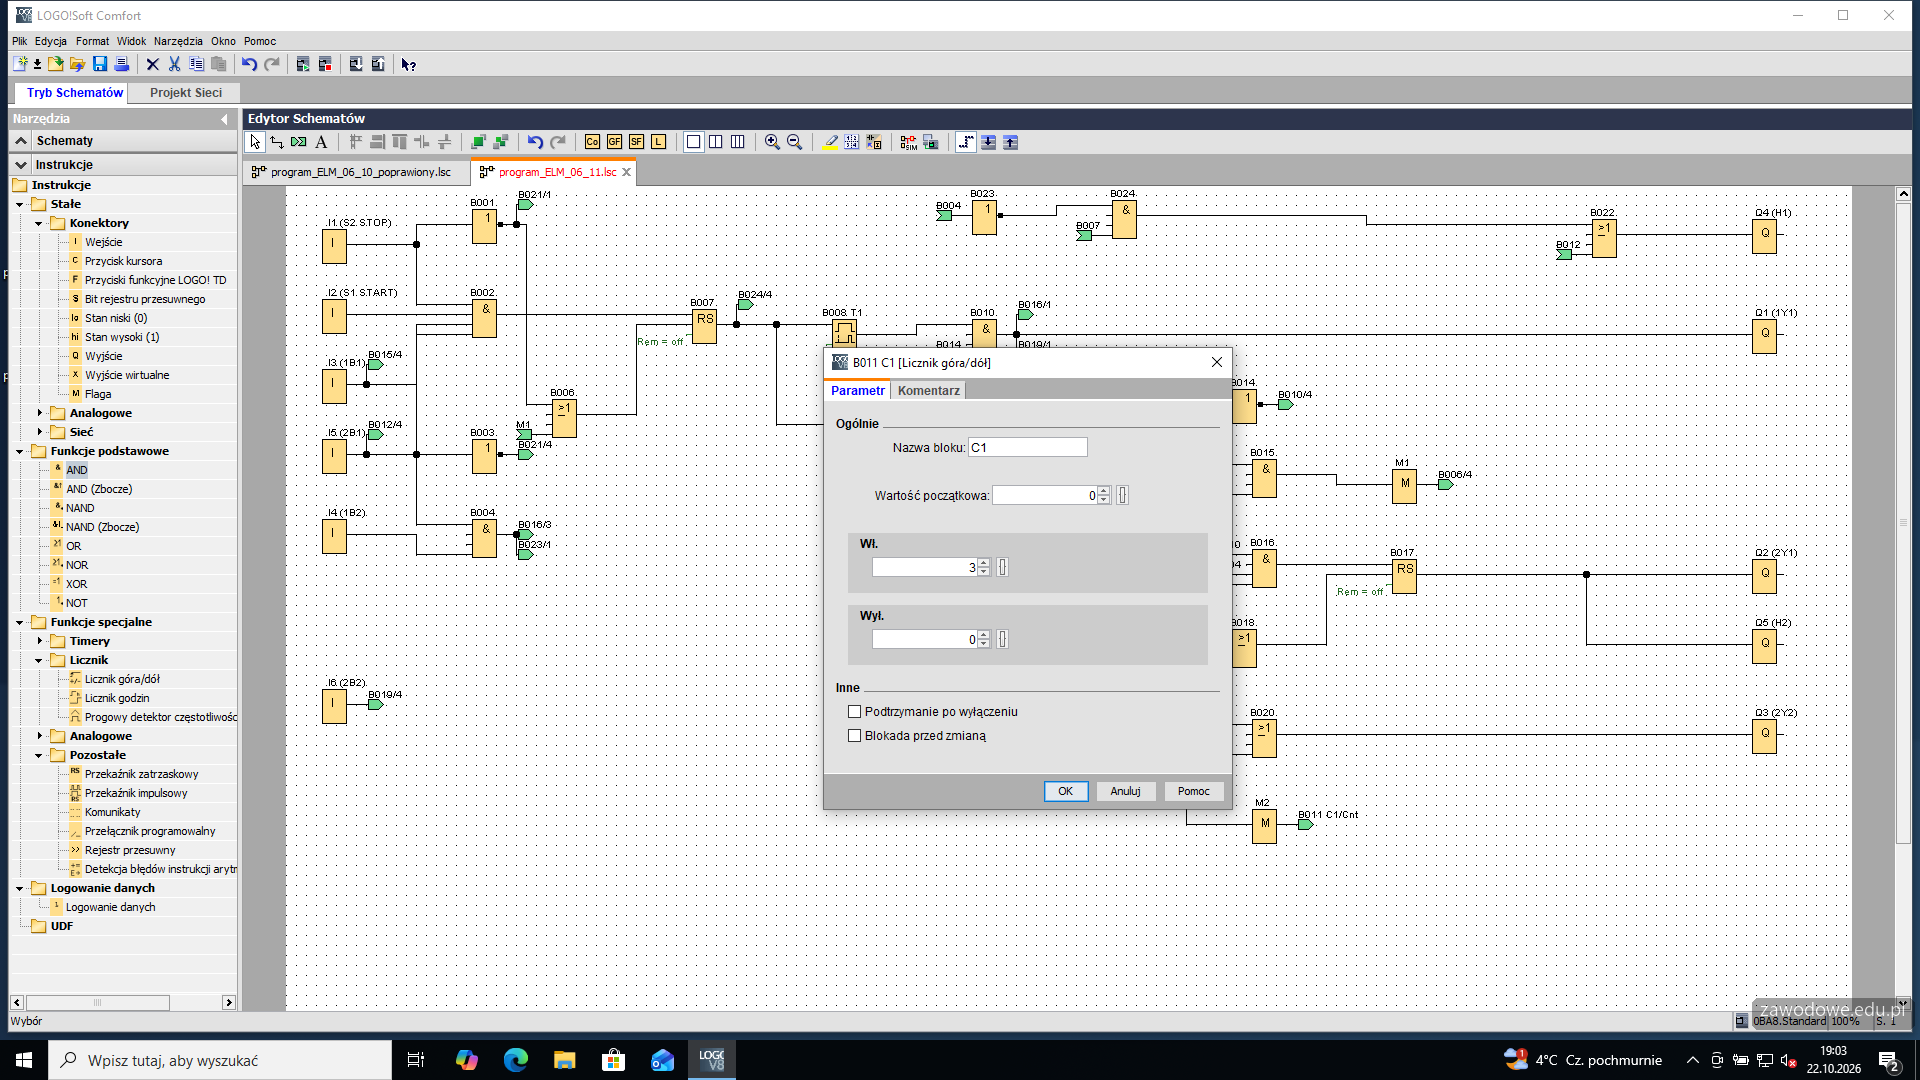
    Powtórzenia wysuwu i wsuwu 2A1 liczy licznik C1 (B011): każde dojście 2A1 do 2B2 (flaga M2) dodaje 1. Gdy licznik osiągnie próg On, bramka B016 przestaje ustawiać wysuw 2A1, a B012 kończy cykl powrotem 1A1. Pod blokiem widać On=2 - program wykonuje dwa powtórzenia, cyklogram i opis wymagają trzech.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 26

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  27. Krok 27: Tabela 3: liczba powtórzeń 2A1

    Kryteria: ,

    R.3.5 w kolumnie B: błędne określenie wielokrotności wysuwania się i wsuwania siłownika - program uwzględnia 2- krotny proces wysuwania i wsuwania siłownika;

    R.3.6 w kolumnie C (dla usterki z R.3.5): zmodyfikowanie programu umożliwiającego 3-krotne powtórzenie wysuwania i wsuwania się siłownika (jeżeli w programie jest zastosowany licznik to korekta wartości na wejściu PV - zmiana wartości 2 na 3)

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: błędne określenie wielokrotności wysuwania i wsuwania - program uwzględnia 2-krotny proces. Kolumna C: zmiana programu na 3-krotne powtórzenie - w liczniku zmiana wartości zadanej PV z 2 na 3.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  28. Krok 28: Poprawka 3: licznik C1 = 3

    ok. 2 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

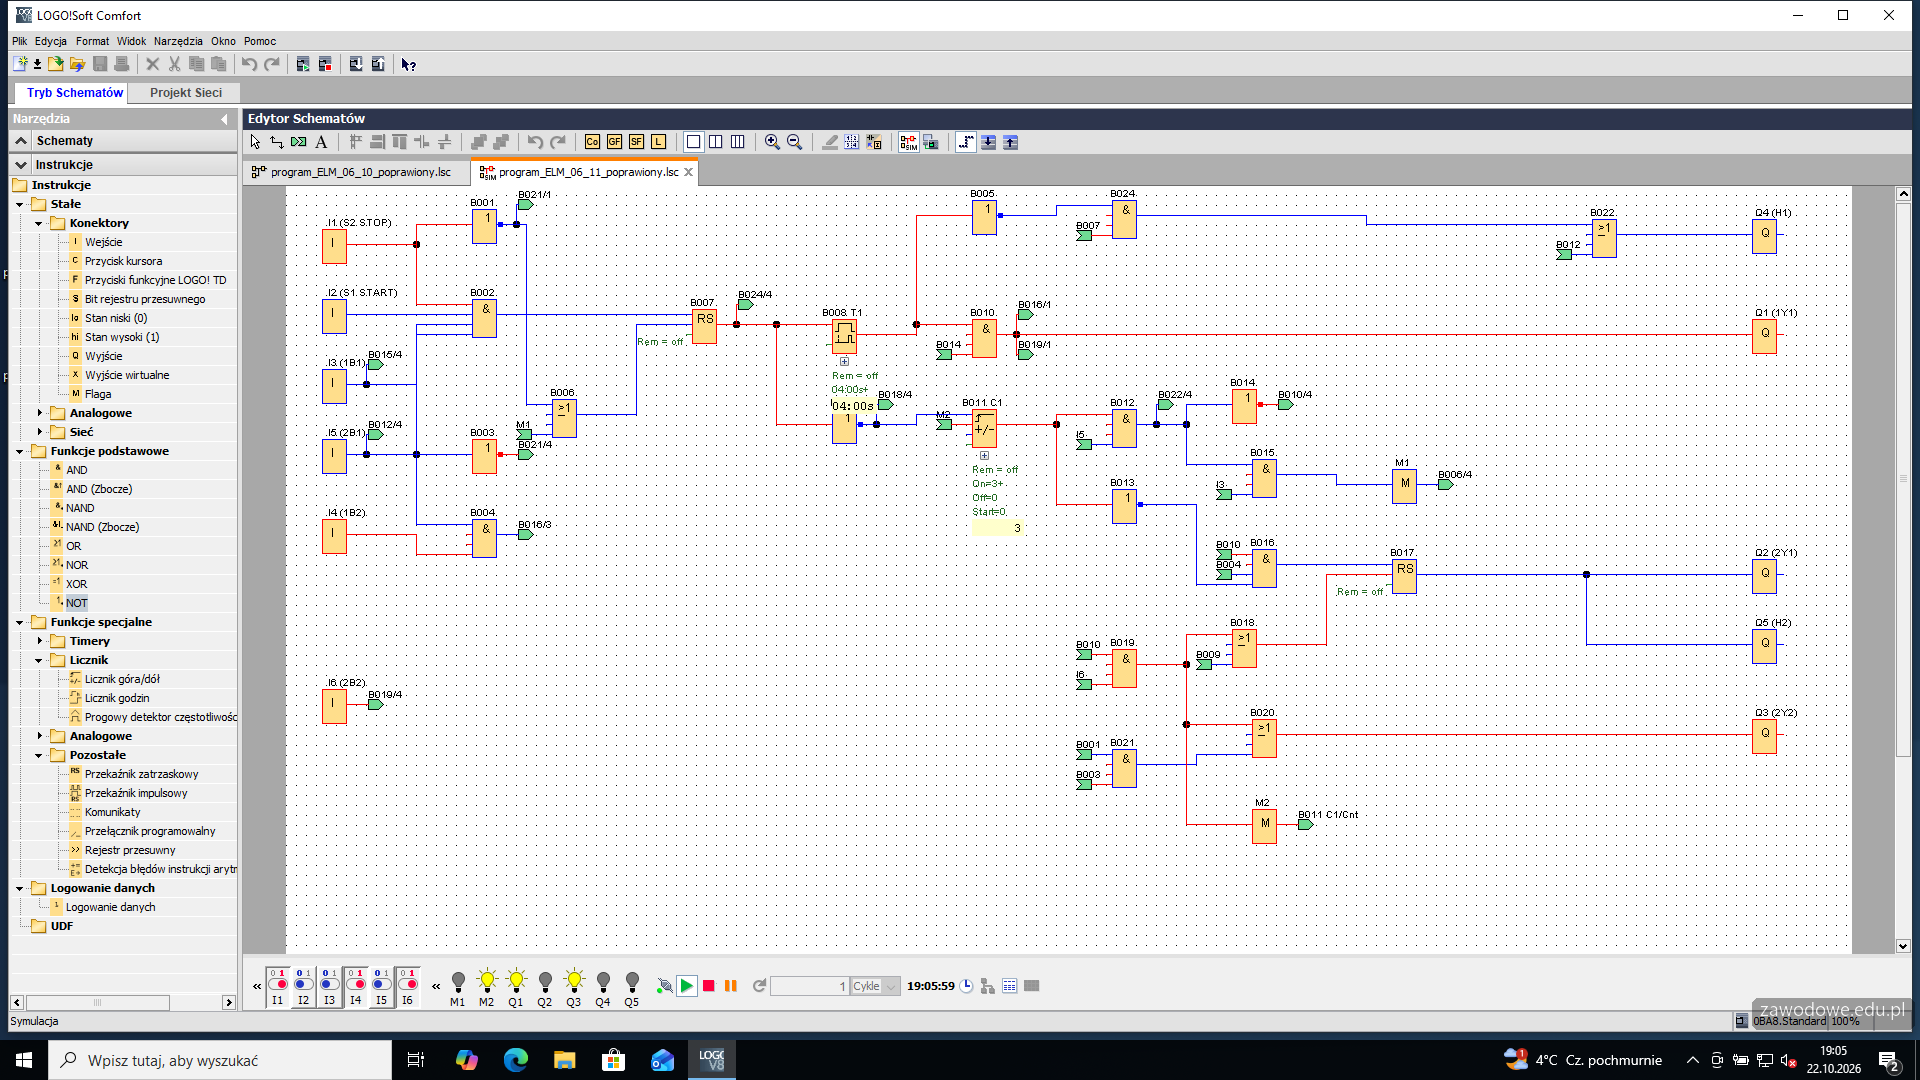
    Dwuklik na B011 > próg załączenia On = 3 (wyłączenia Off = 0, wartość początkowa 0). Pod blokiem „On=3+”. Licznik zeruje się po zakończeniu pracy (wejście R od zanegowanego sygnału pracy).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 28

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  29. Krok 29: Test: H1 gaśnie dopiero przy 1B2

    ok. 2 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

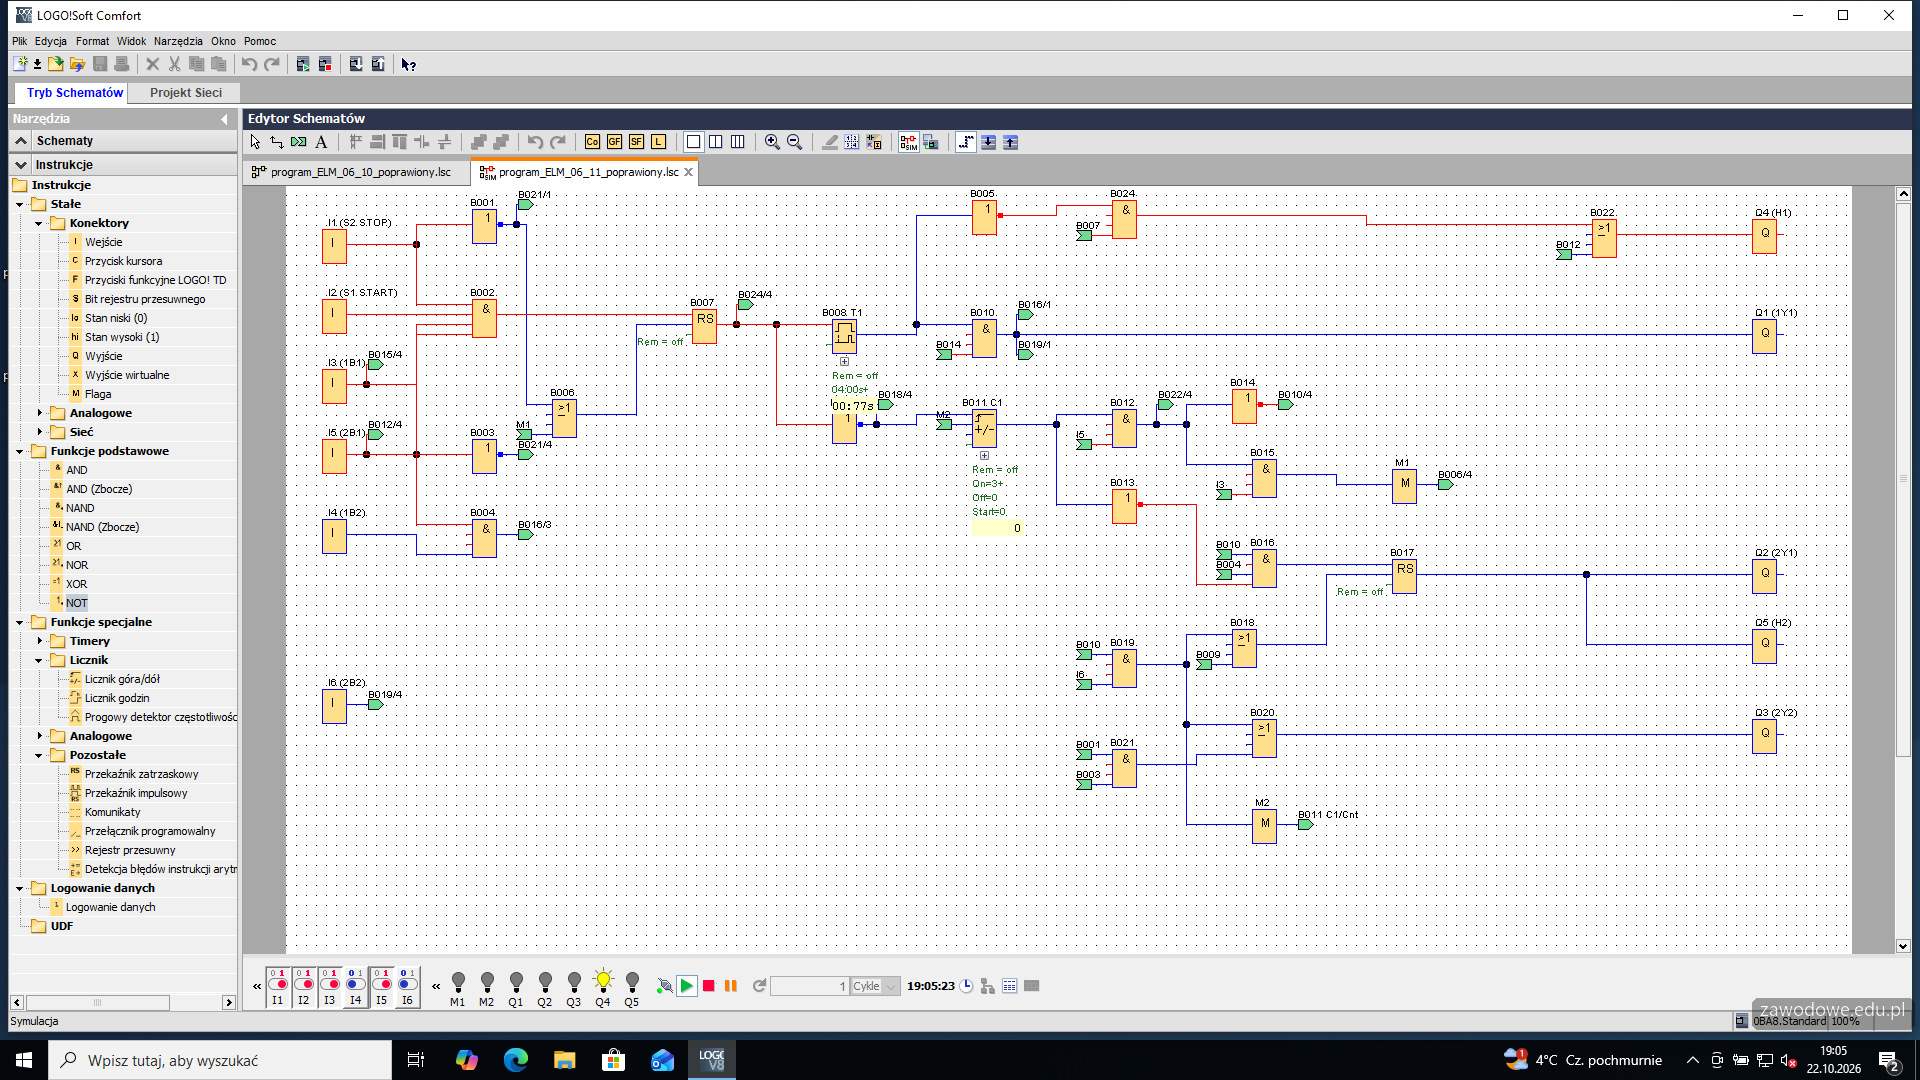
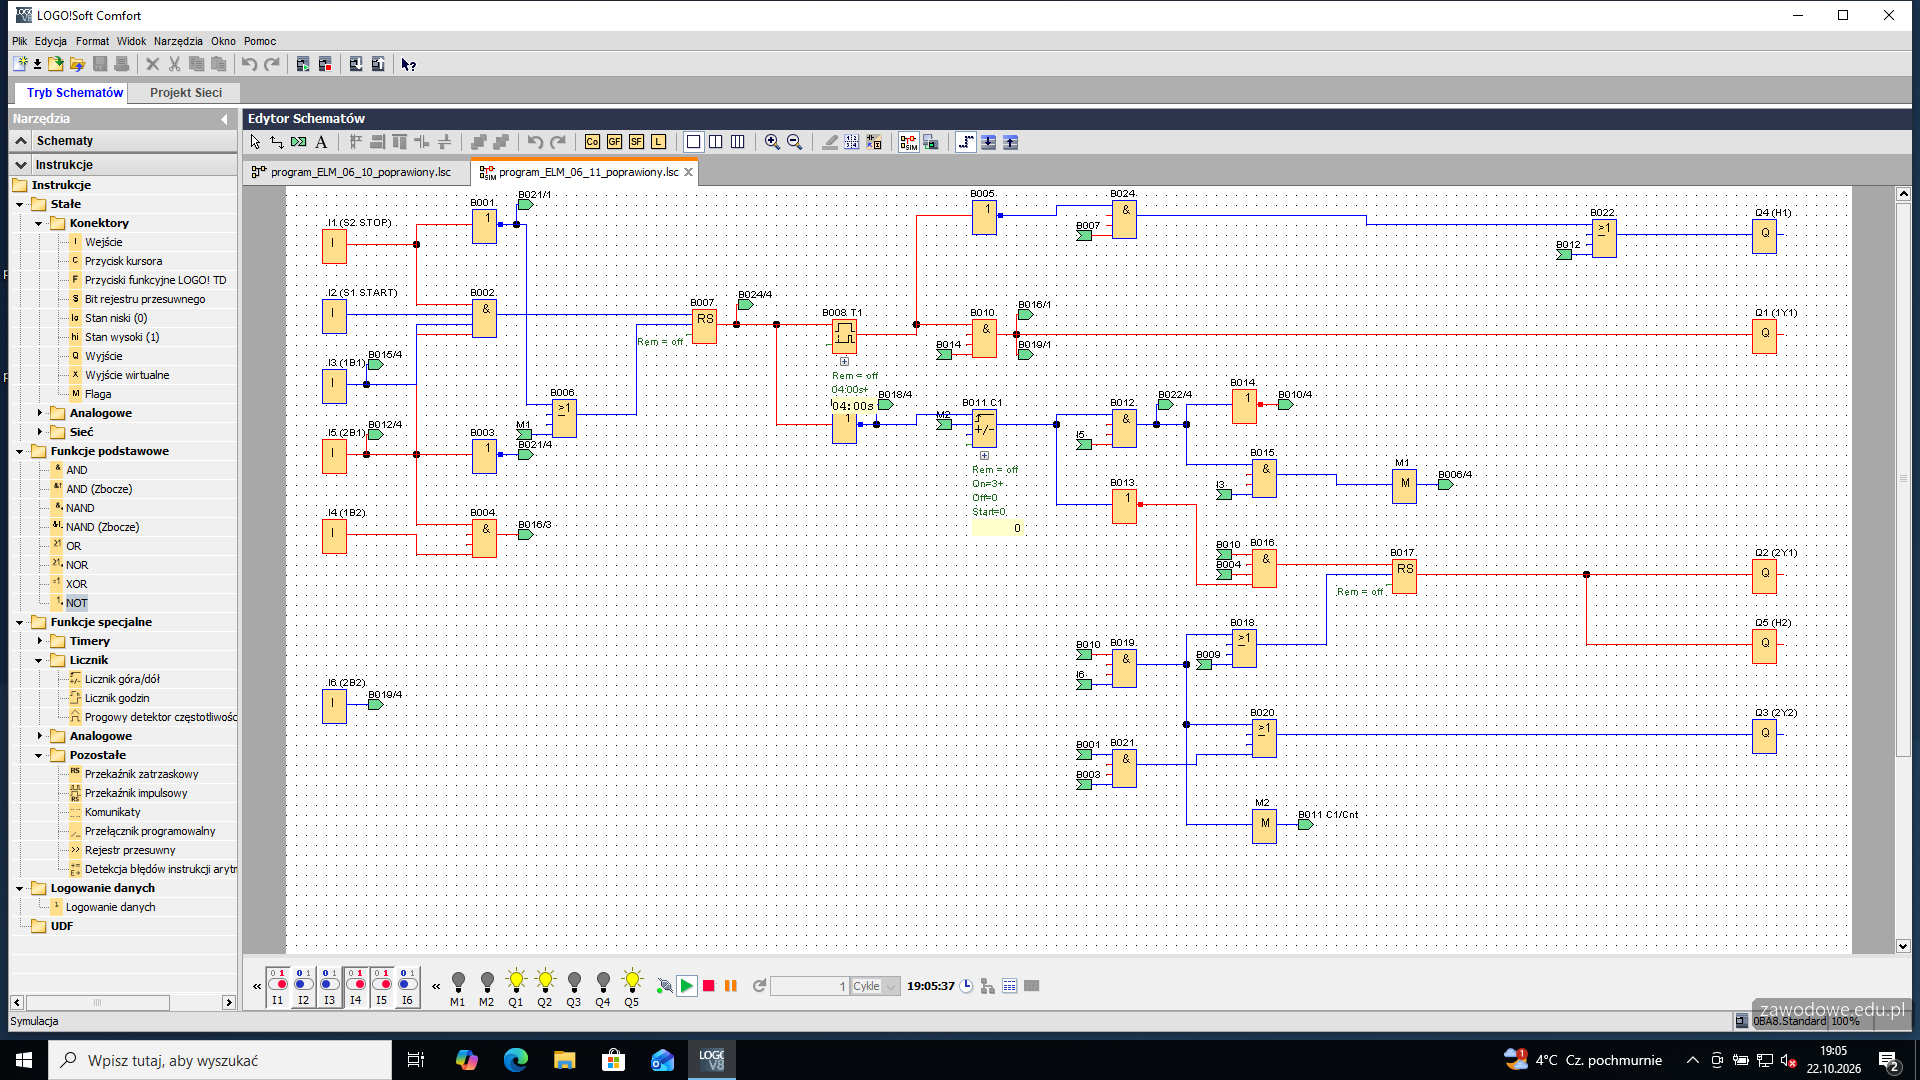
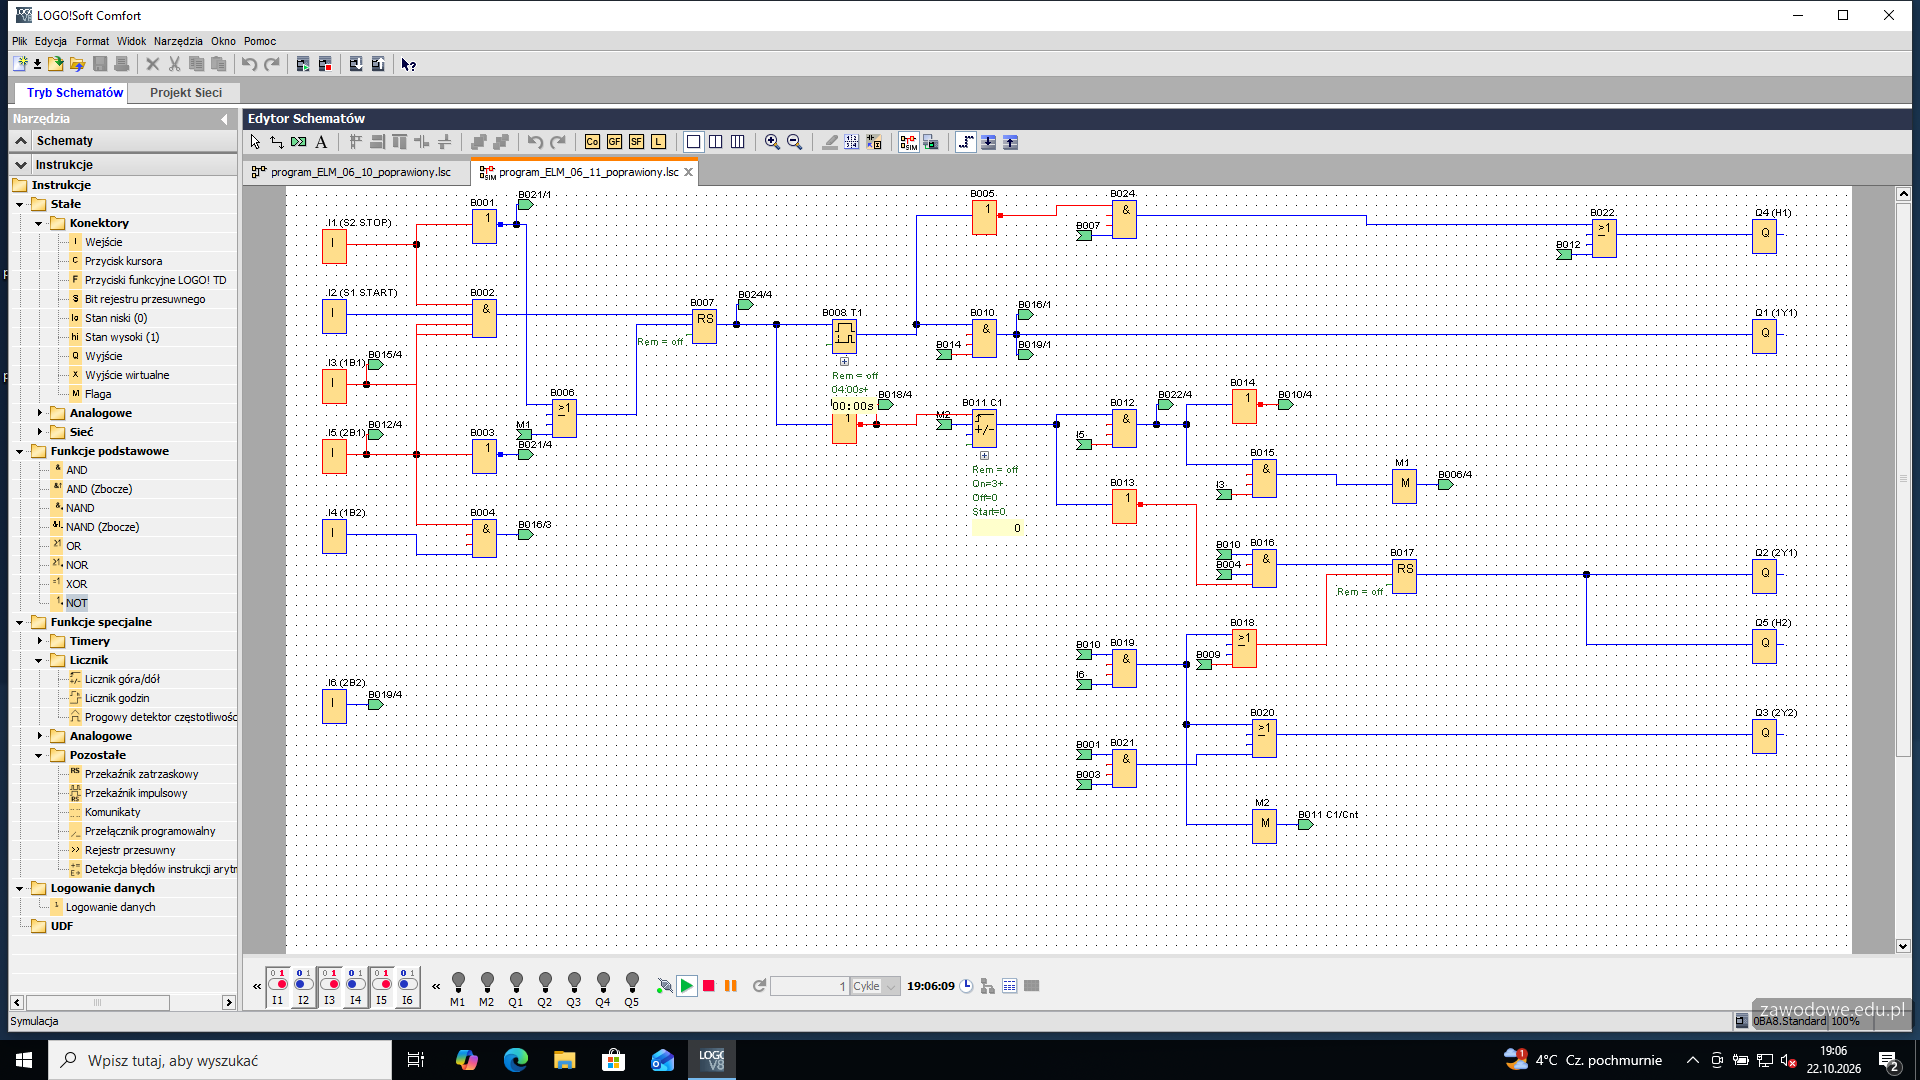
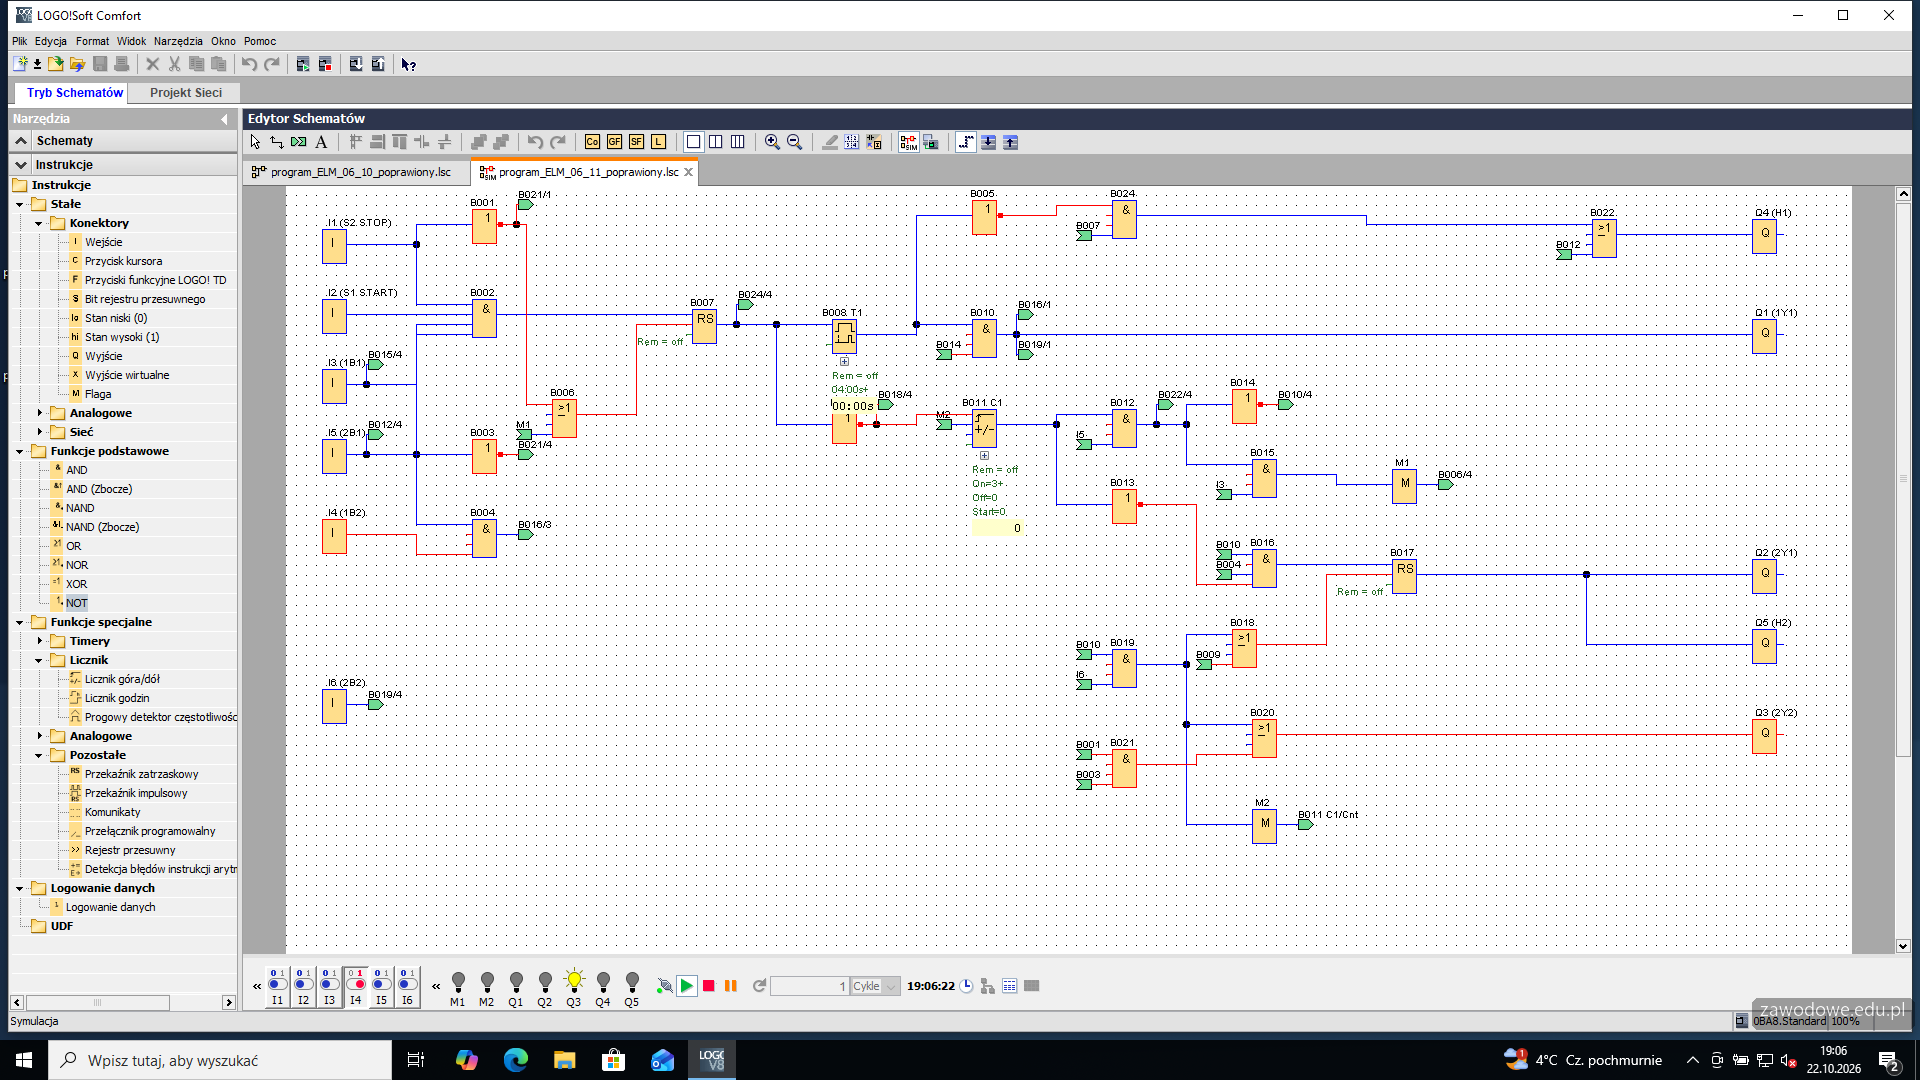
    Po poprawkach 1 i 2 T1 odmierza 4 s, ale H1 nie gaśnie po tym czasie - świeci dalej w czasie wysuwu 1A1 i gaśnie dopiero, gdy 1A1 dojdzie do 1B2 (zrzut: I4 = 1, H1 zgaszona, załączone 1Y1, 2Y1 i H2). Według cyklogramu H1 ma zgasnąć razem z końcem odliczania T1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 29

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  30. Krok 30: Analiza: warunek gaszenia H1

    ok. 3 min
    Polecenie z arkusza

    prześlij do sterownika program sterowania zapisany w pliku o nazwie program_ELM_06_11 znajdujący się na pulpicie ekranu komputera, przetestuj i oceń jego zgodność z cyklogramem działania urządzenia mechatronicznego

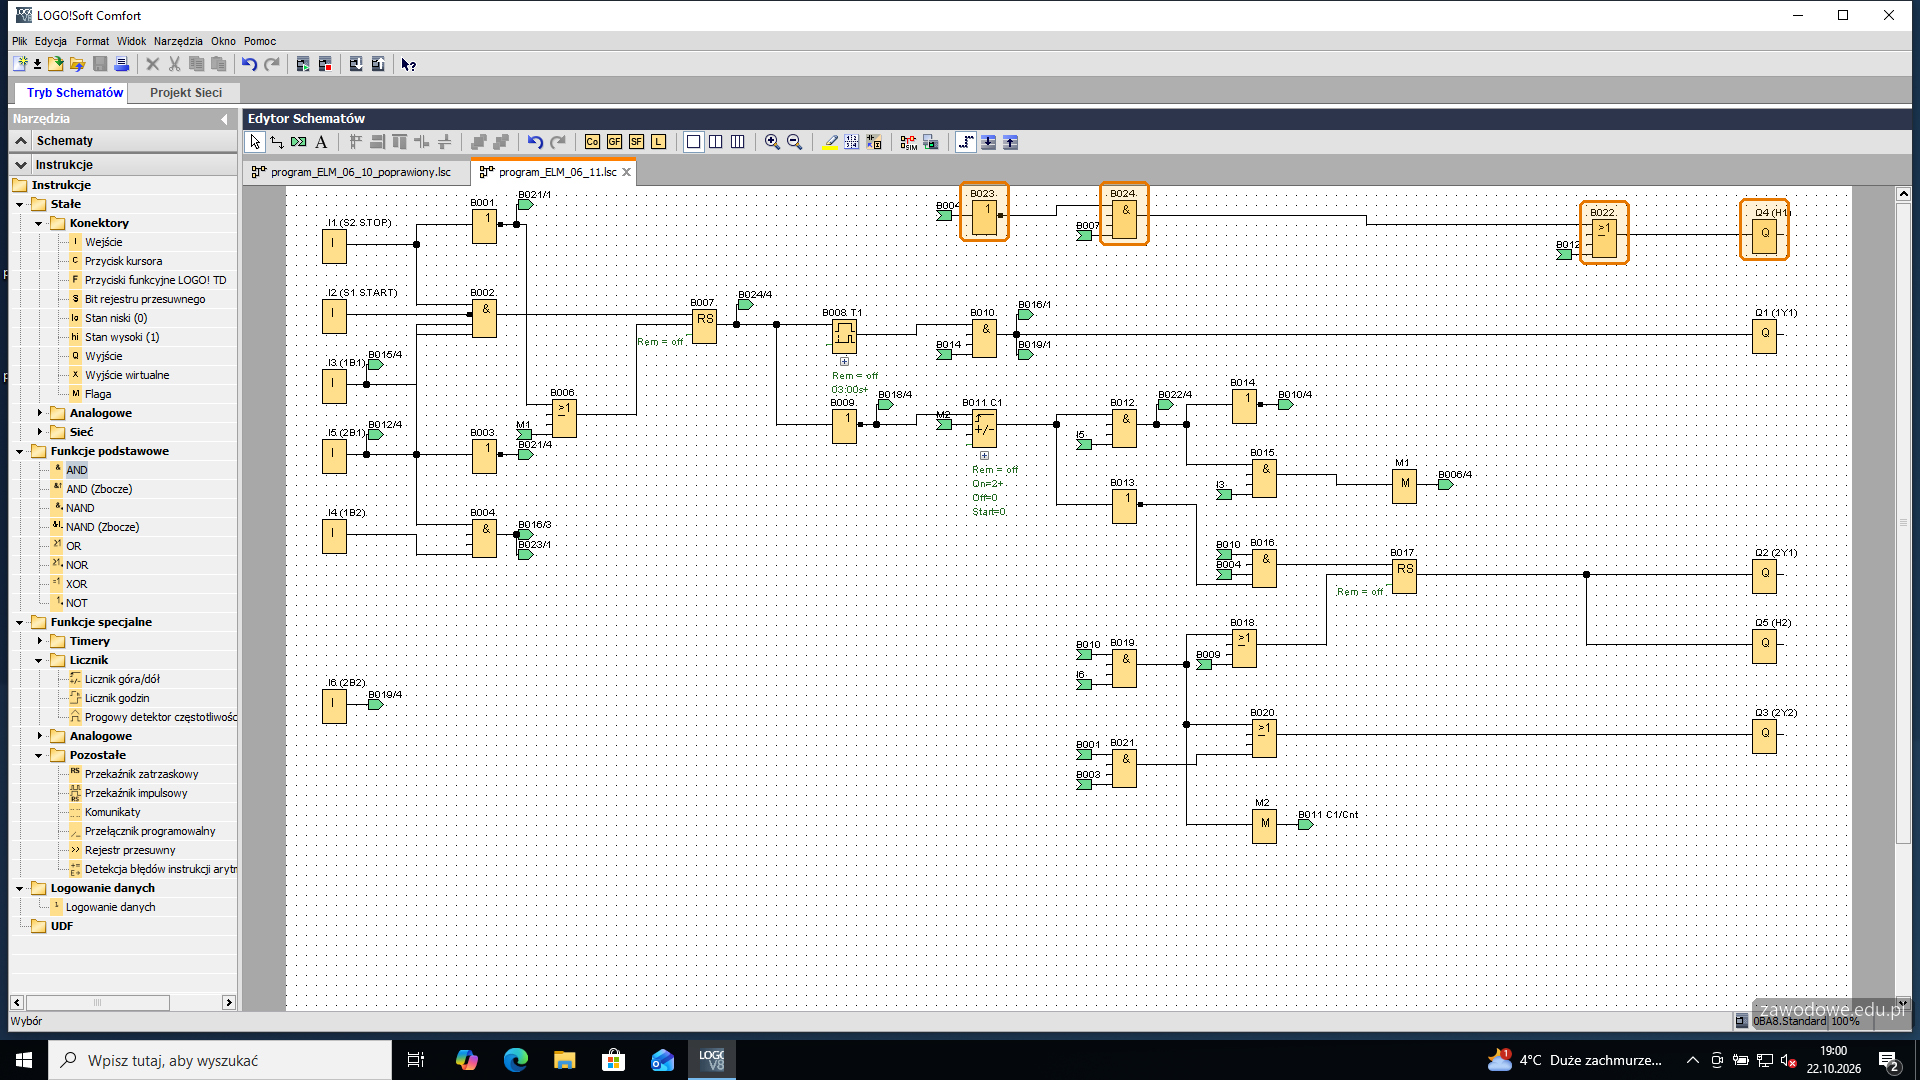
    Lampkę H1 (OR B022) załącza w pierwszej fazie AND B024: praca (odnośnik B007) i NOT B023, a do B023 dochodzi odnośnik z B004, czyli 1B2 ∧ 2B1. H1 gaśnie więc po zadziałaniu czujników, a nie po czasie T1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 30

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  31. Krok 31: Tabela 3: warunek gaszenia H1

    Kryteria: ,

    R.3.7 w kolumnie B: błędna zależność logiczna umożliwiająca zgaszenie lampki sygnalizacyjnej H1 po zadziałaniu czujnika 1B2 i 2B1

    R.3.8 w kolumnie C (dla usterki z R.3.7): wprowadzenie zależności logicznej umożliwiającej zgaszenie lampki sygnalizacyjnej H1 po odmierzeniu czasu T1

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz błędów w programie sterowniczym oraz sposoby ich naprawy – tabela 3.

    Kolumna B: błędna zależność logiczna gasząca H1 po zadziałaniu 1B2 i 2B1. Kolumna C: zależność gasząca H1 po odmierzeniu czasu T1: H1 = praca ∧ ¬T1.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  32. Krok 32: Poprawka 4: H1 = praca i NOT T1

    ok. 3 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

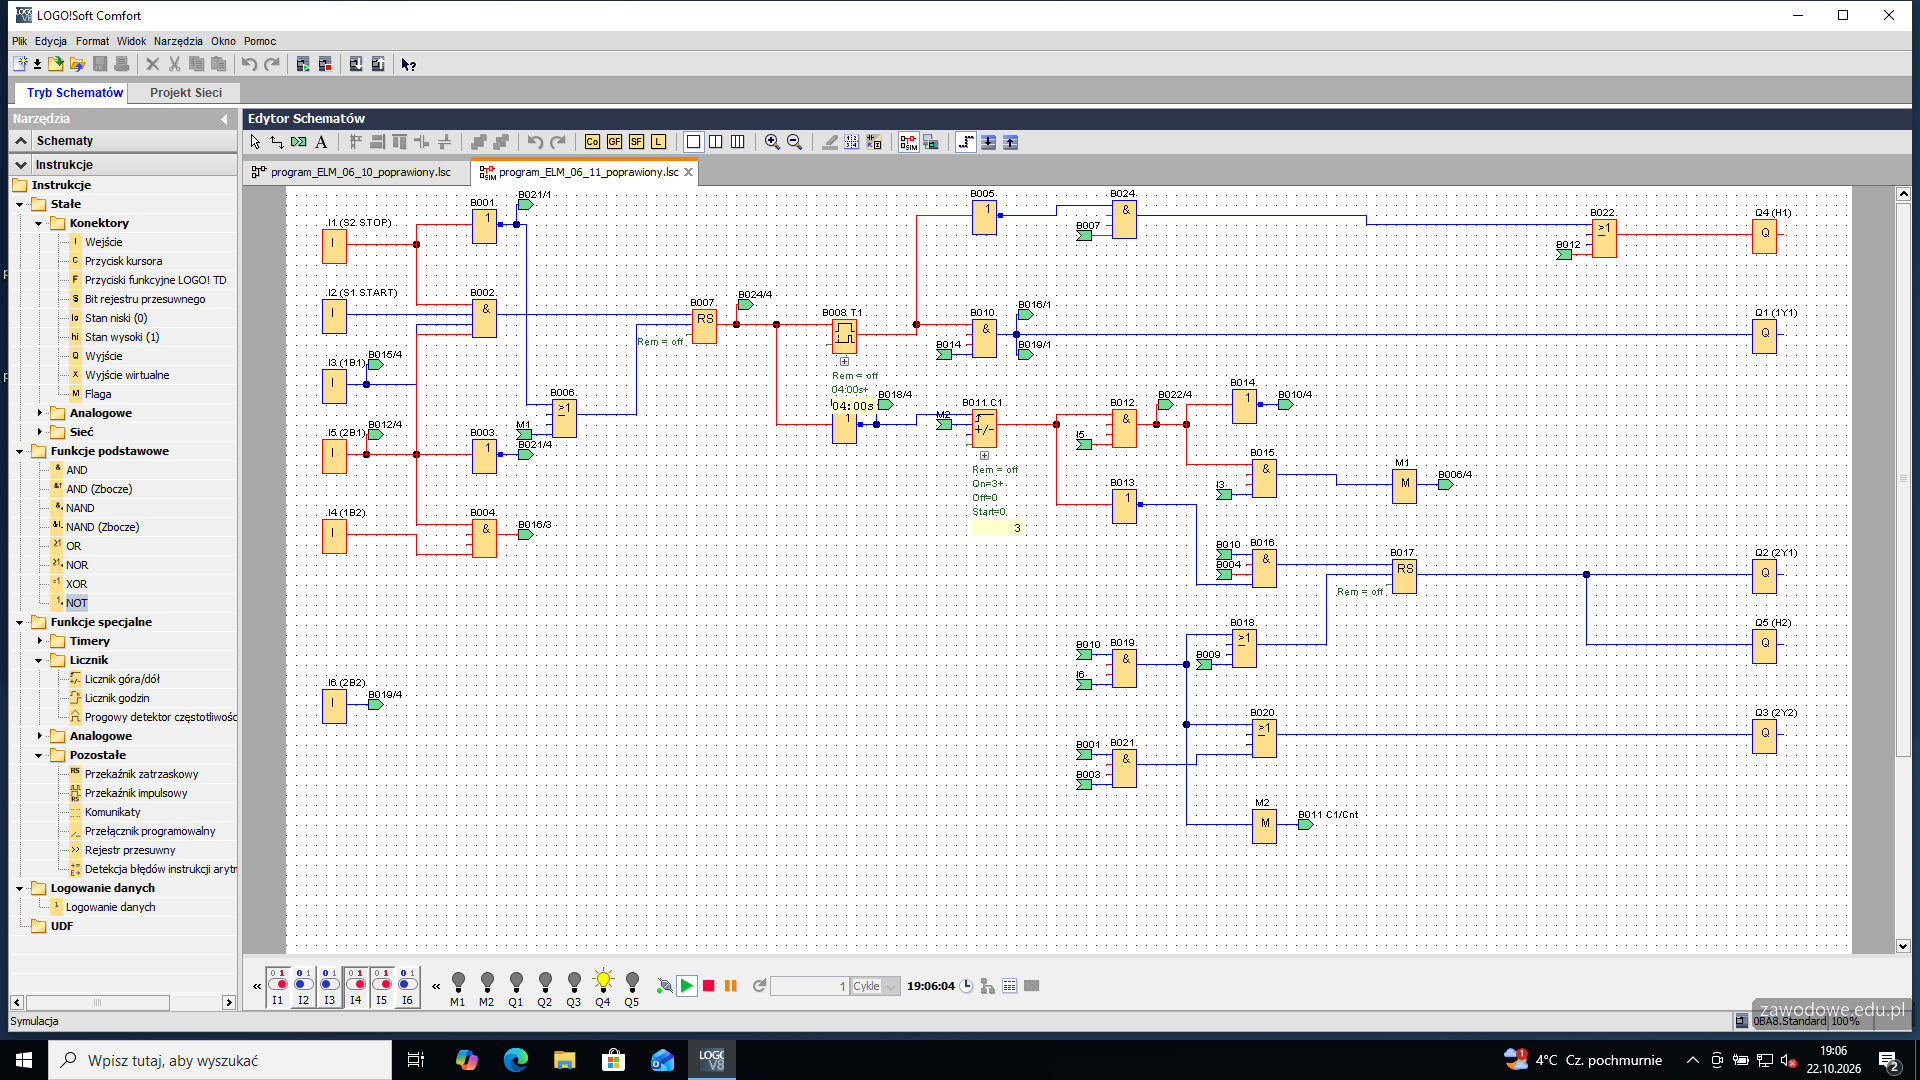
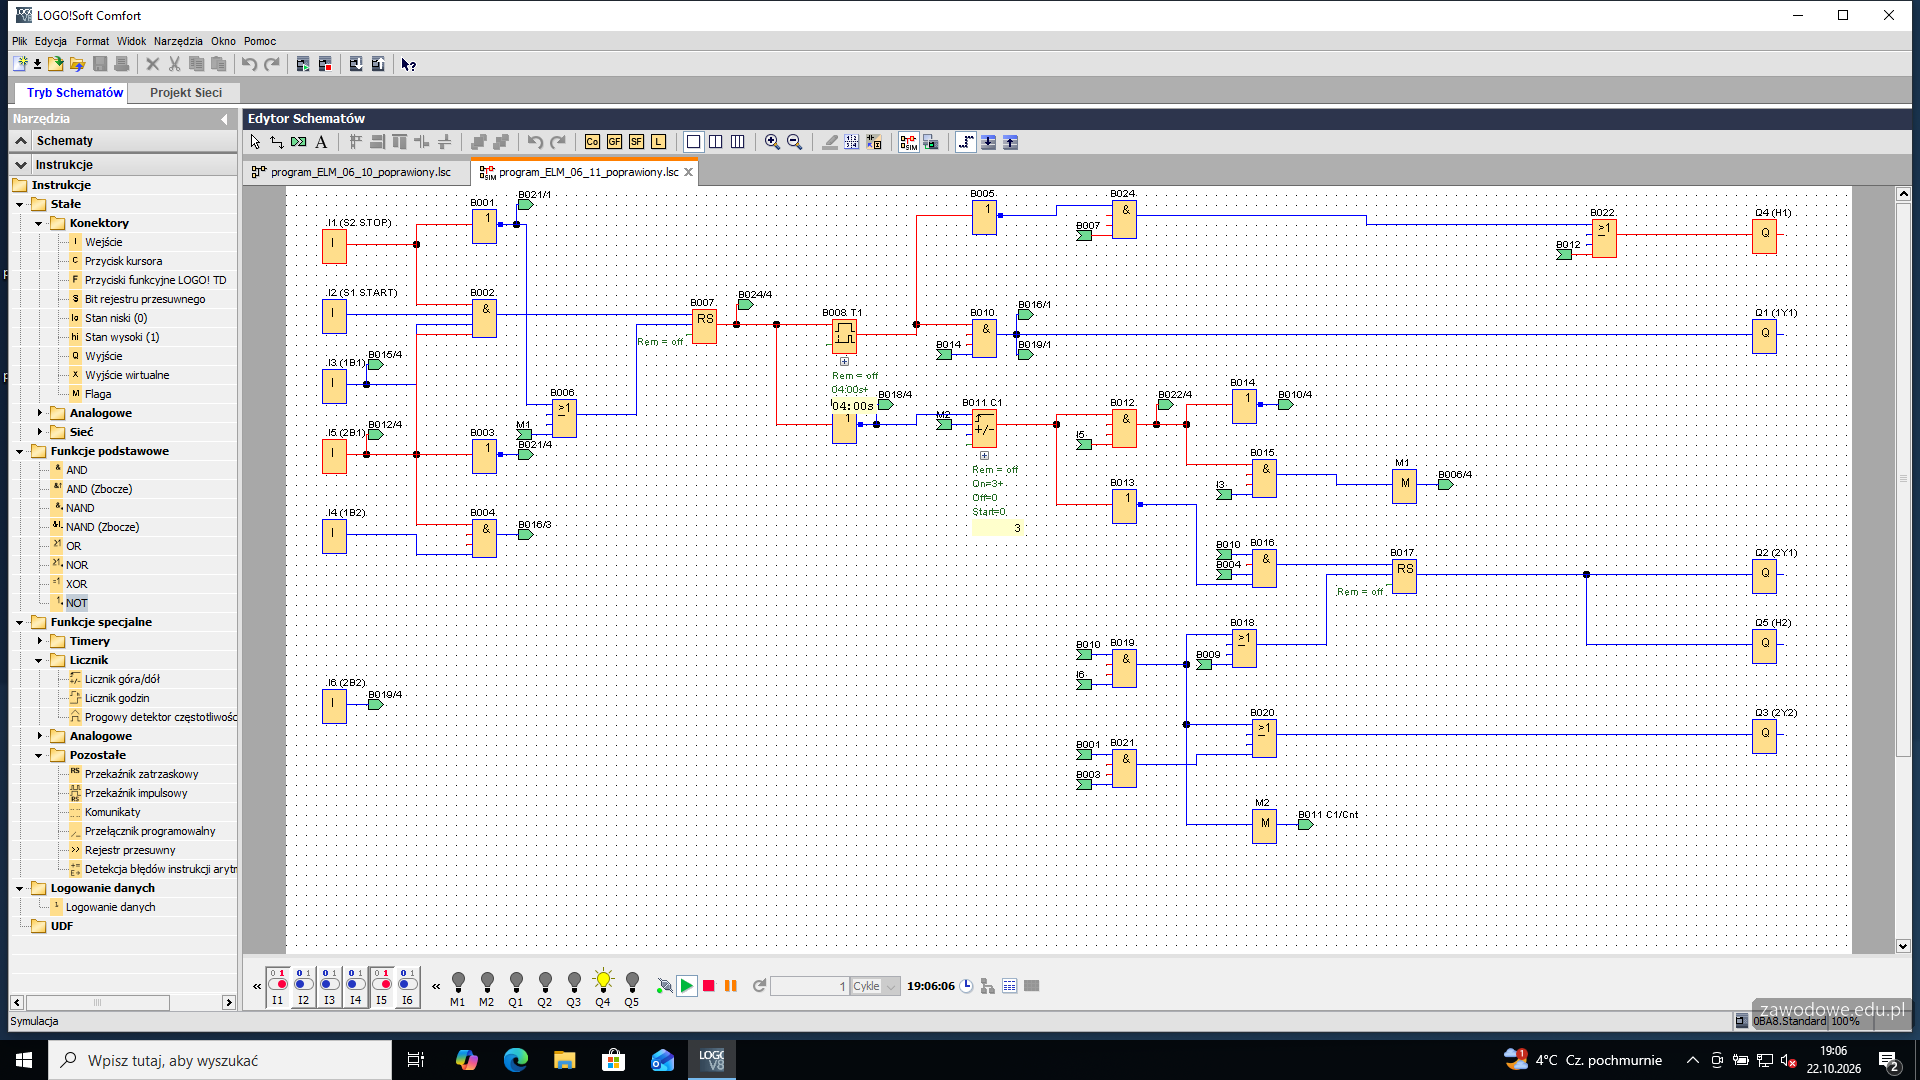
    Blok B023 usunięty; na jego miejscu NOT B005 z wyjściem zegara T1 na wejściu (przewodem - zegar stoi obok). B005 wchodzi do AND B024 razem z odnośnikiem „B007” (praca). H1 świeci od S1 do końca odliczania 4 s, a na końcu cyklu włącza ją ponownie odnośnik B012.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 32

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  33. Krok 33: Poprawiony program: zapis i przesłanie

    ok. 3 min
    Polecenie z arkusza

    popraw program, by był spójny z cyklogramem działania urządzenia mechatronicznego

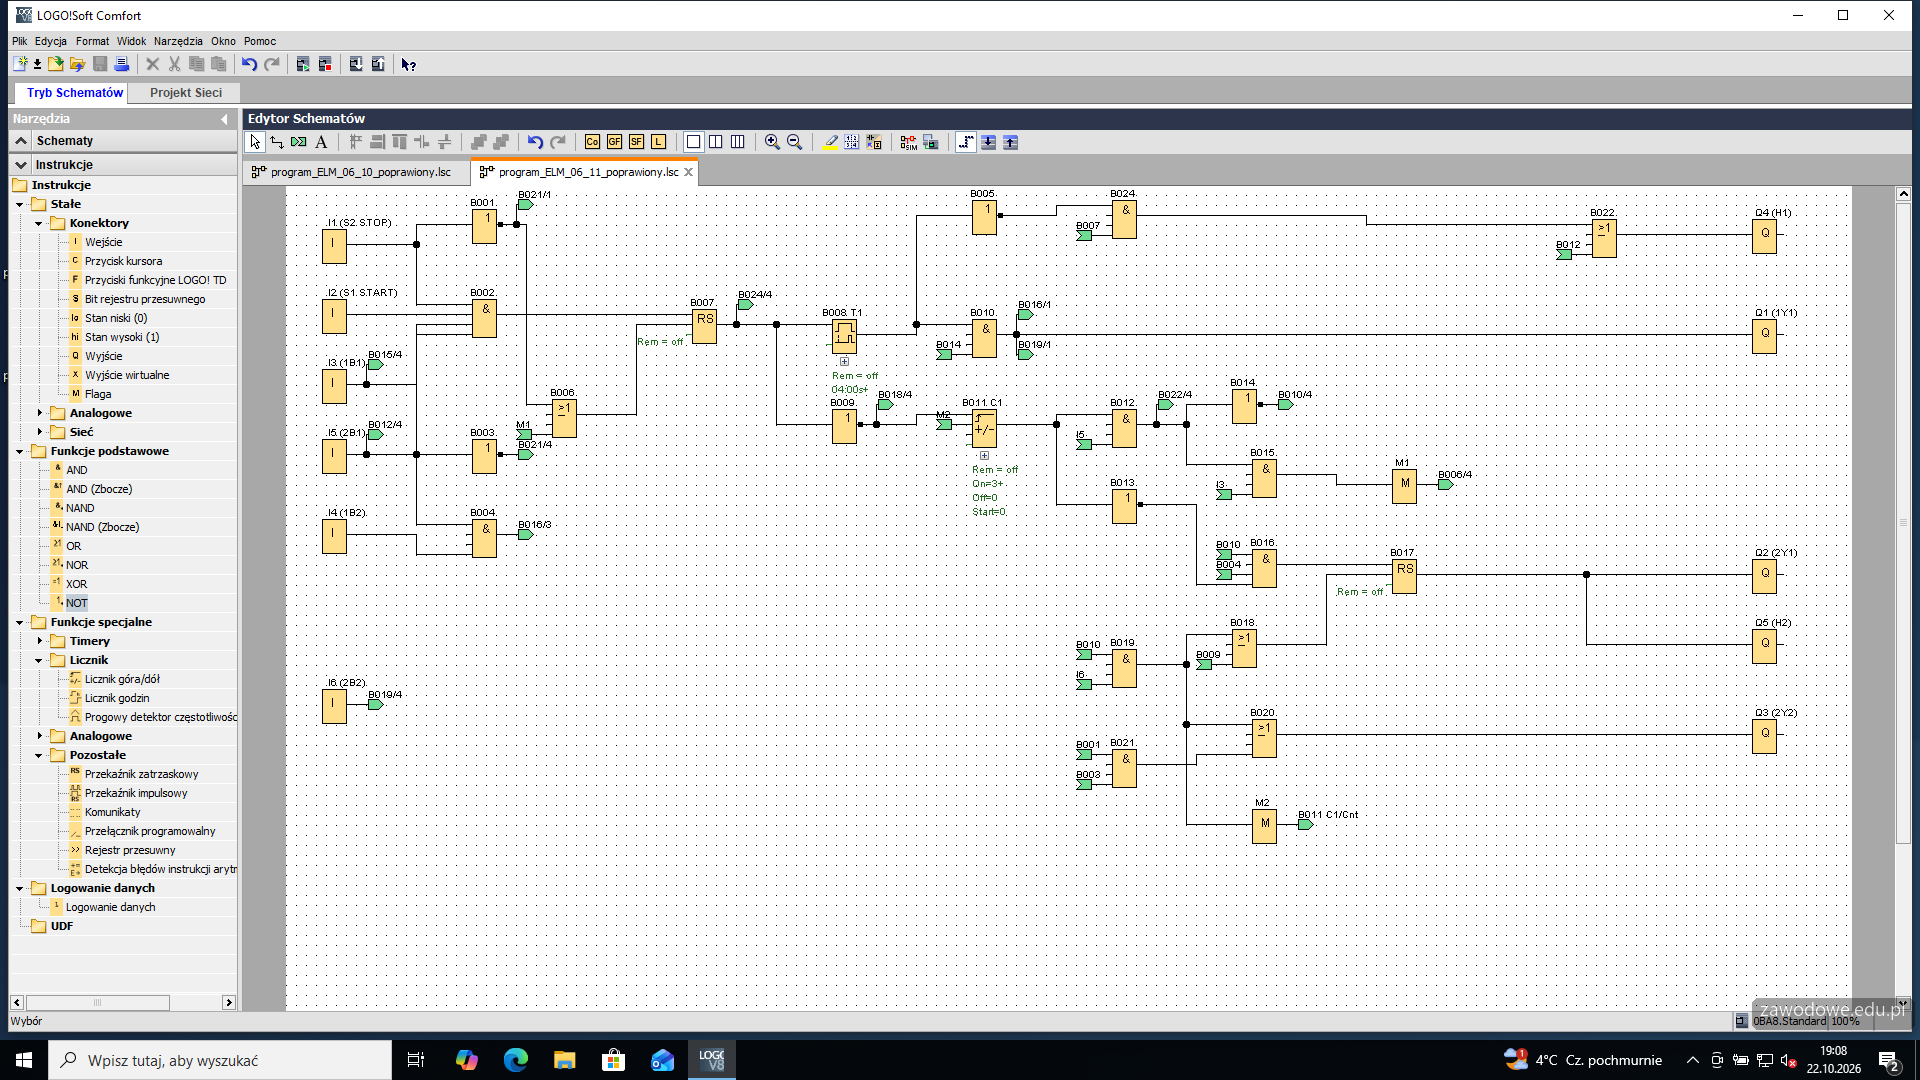
    Gotowy program zapisuje się pod nową nazwą (Plik > Zapisz jako, tu program_ELM_06_11_poprawiony), żeby oryginał z pulpitu został do porównania, i przesyła do sterownika (Ctrl+D, RUN). Każde wejście bloku prowadzi do źródła przewodem albo odnośnikiem z numerem bloku; przy żadnym bloku nie ma więcej niż dwóch etykiet.

    Typowe błędy

    Poprawki tylko w pliku, bez przesłania do sterownika - egzaminator ocenia działanie układu.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 33

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  34. Etap 6: Test poprawionego programu

    Kroki 34-45 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 34: Spoczynek i brak warunków startu

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Symulacja (Narzędzia > Symulacja, F3), spoczynek: I1 = 1 (S2 niewciśnięty), I3 = 1 i I5 = 1 - wszystkie wyjścia wyłączone. Przy I3 = 0 (1A1 nie w 1B1) wciśnięcie S1 nic nie robi.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 34

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  35. Krok 35: S1: T1 na 4 s i H1

    Kryteria:

    R.4.1 po sprawdzeniu pozycji wsuniętych tłoczysk siłowników 1A1 i 2A1 - cewki elektrozaworów w stanie beznapięciowym (aktywne czujniki 1B1 i 2B1), powciśnięciu przycisku S1 przy niewciśniętym S2 następuje równoczesne aktywowanie T1 na 4 s i zaświecenie lampki sygnalizacyjnej H1

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    S1 przy spełnionych warunkach: rusza zegar T1 (4 s) i zapala się H1 - świeci ciągle przez cały czas odliczania. Poniżej przebieg całego cyklu od startu do zatrzymania S2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 35

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  36. Krok 36: Po 4 s: H1 gaśnie, wysuw 1A1

    Kryteria:

    R.4.2 po 4 s od spełnienia warunków początkowych następuje zgaszenie lampki sygnalizacyjnej H1 i wysuwanie tłoczyska siłownika 1A1 bez dławienia

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po odmierzeniu T1 H1 gaśnie i załącza się Q1 - 1Y1: 1A1 się wysuwa bez dławienia (1V2 dławi tylko wsuw). S1 wciśnięty w czasie cyklu nic nie zmienia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 36

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  37. Krok 37: 1B2 i 2B1: wysuw 2A1

    Kryteria:

    R.4.3 po osiągnięciu przez tłoczysko siłownika 1A1 maksymalnej pozycji wysuniętej (aktywny czujnik 1B2) i sprawdzeniu pozycji wsuniętej tłoczyska siłownika 2A1 (aktywny czujnik 2B1) następuje wysunięcie tłoczyska siłownika 2A1 z dławieniem

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

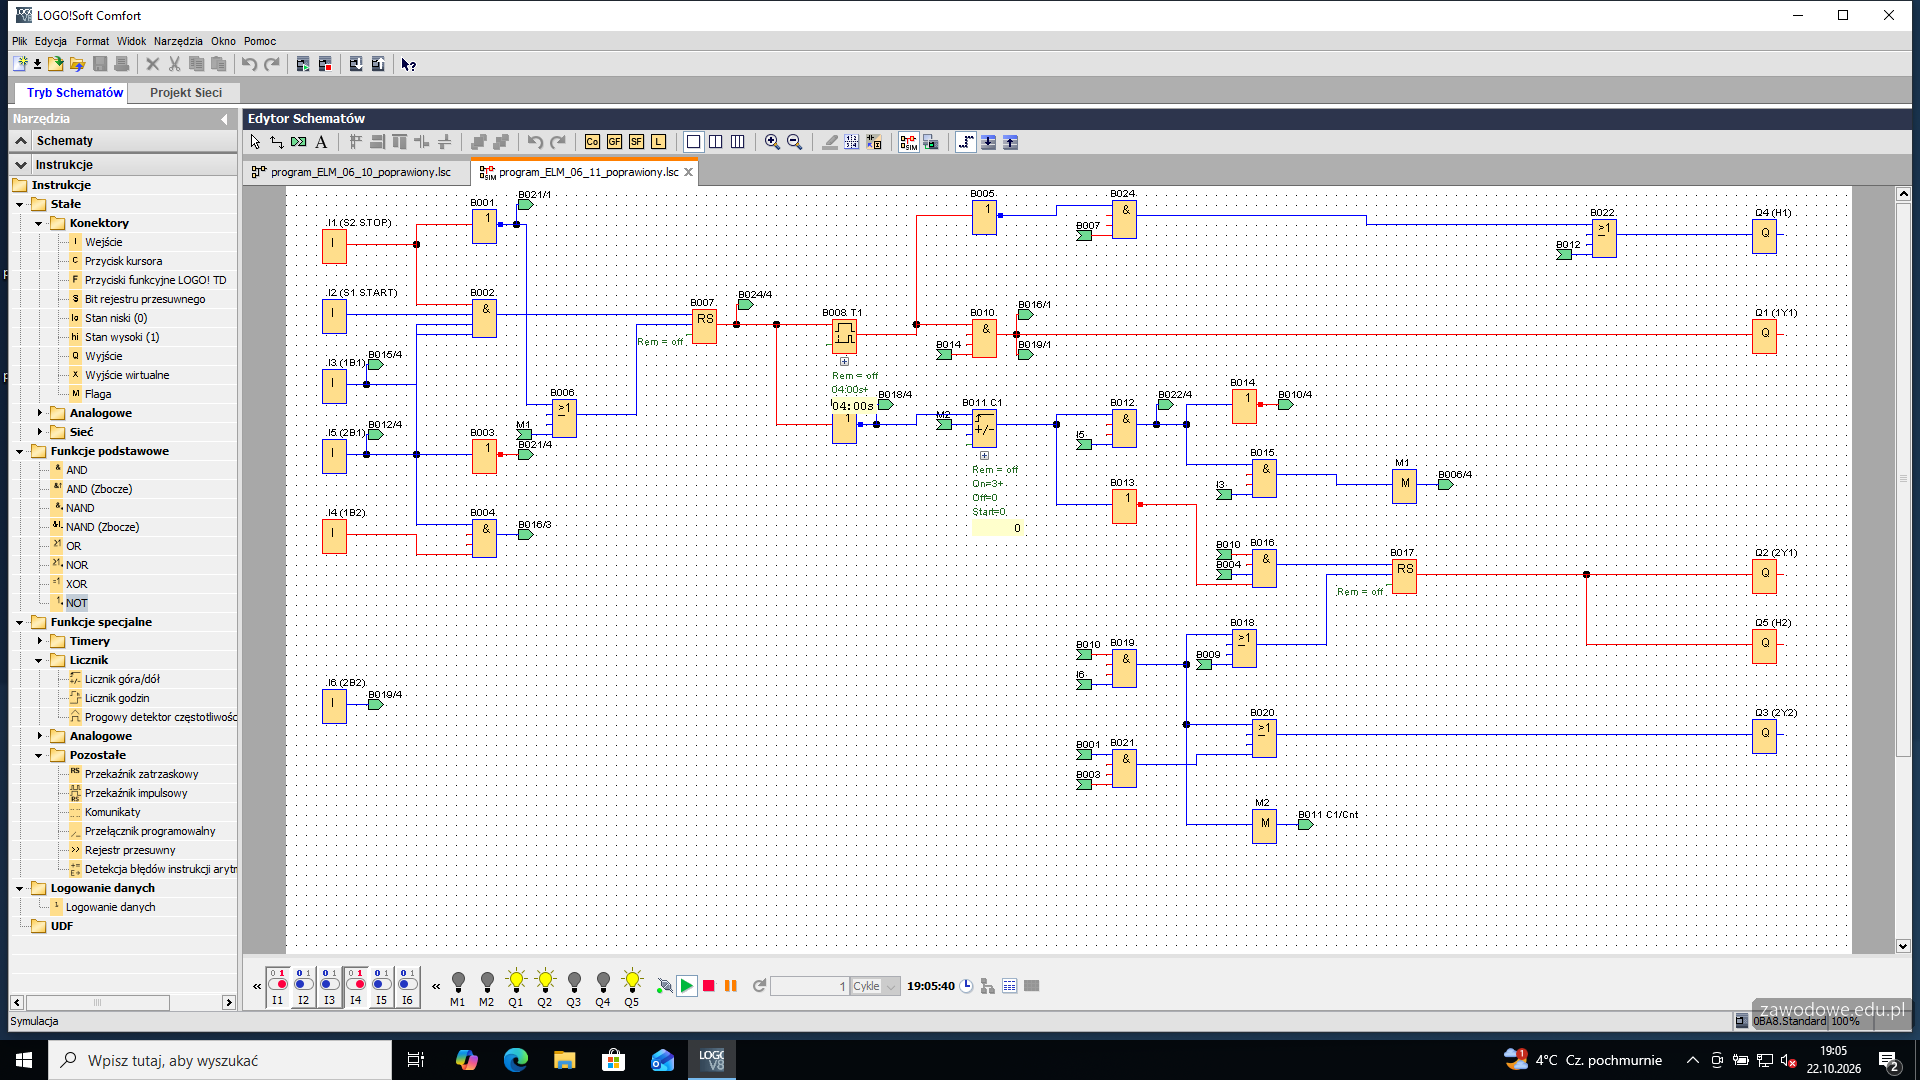
    I3 = 0, potem I4 = 1 (1A1 w 1B2) przy I5 = 1 (2A1 w 2B1): załącza się Q2 - 2Y1 - 2A1 się wysuwa, z dławieniem przez 2V2. 1Y1 zostaje załączona (zawór monostabilny), więc 1A1 stoi wysunięty.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 37

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  38. Krok 38: Lampka H2 w czasie wysuwu 2A1

    Kryteria:

    R.4.4 podczas wysuwania tłoczyska siłownika 2A1 świeci się lampka H2

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Gdy 2A1 opuści 2B1 (I5 = 0), 2Y1 trzyma przekaźnik RS B017, a z jego wyjścia świeci Q5 - H2 - przez cały wysuw.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 38

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  39. Krok 39: 2B2: wsuw 2A1 bez dławienia

    Kryteria:

    R.4.5 tłoczysko siłownika 2A1 po maksymalnym wysunięciu (aktywny czujnik 2B2) wsuwa się bez dławienia

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I6 = 1 (2A1 w 2B2): gasną 2Y1 i H2, załącza się Q3 - 2Y2 - 2A1 się wsuwa, bez dławienia (powietrze do komory tłoczyskowej przechodzi przez zawór zwrotny 2V2). Flaga M2 dolicza powtórzenie w liczniku C1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 39

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  40. Krok 40: 2B1: kolejny wysuw 2A1

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po powrocie 2A1 do 2B1 (przy 1B2) 2Y1 załącza się ponownie (kroki 5 i 7 cyklogramu) - wysuw zawsze wymaga 1B2 i 2B1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 40

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  41. Krok 41: Trzecie dojście do 2B2: trzy powtórzenia

    Kryteria:

    R.4.6 proces wysuwania i wsuwania tłoczyska siłownika 2A1 jest powtarzany 3-krotnie

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

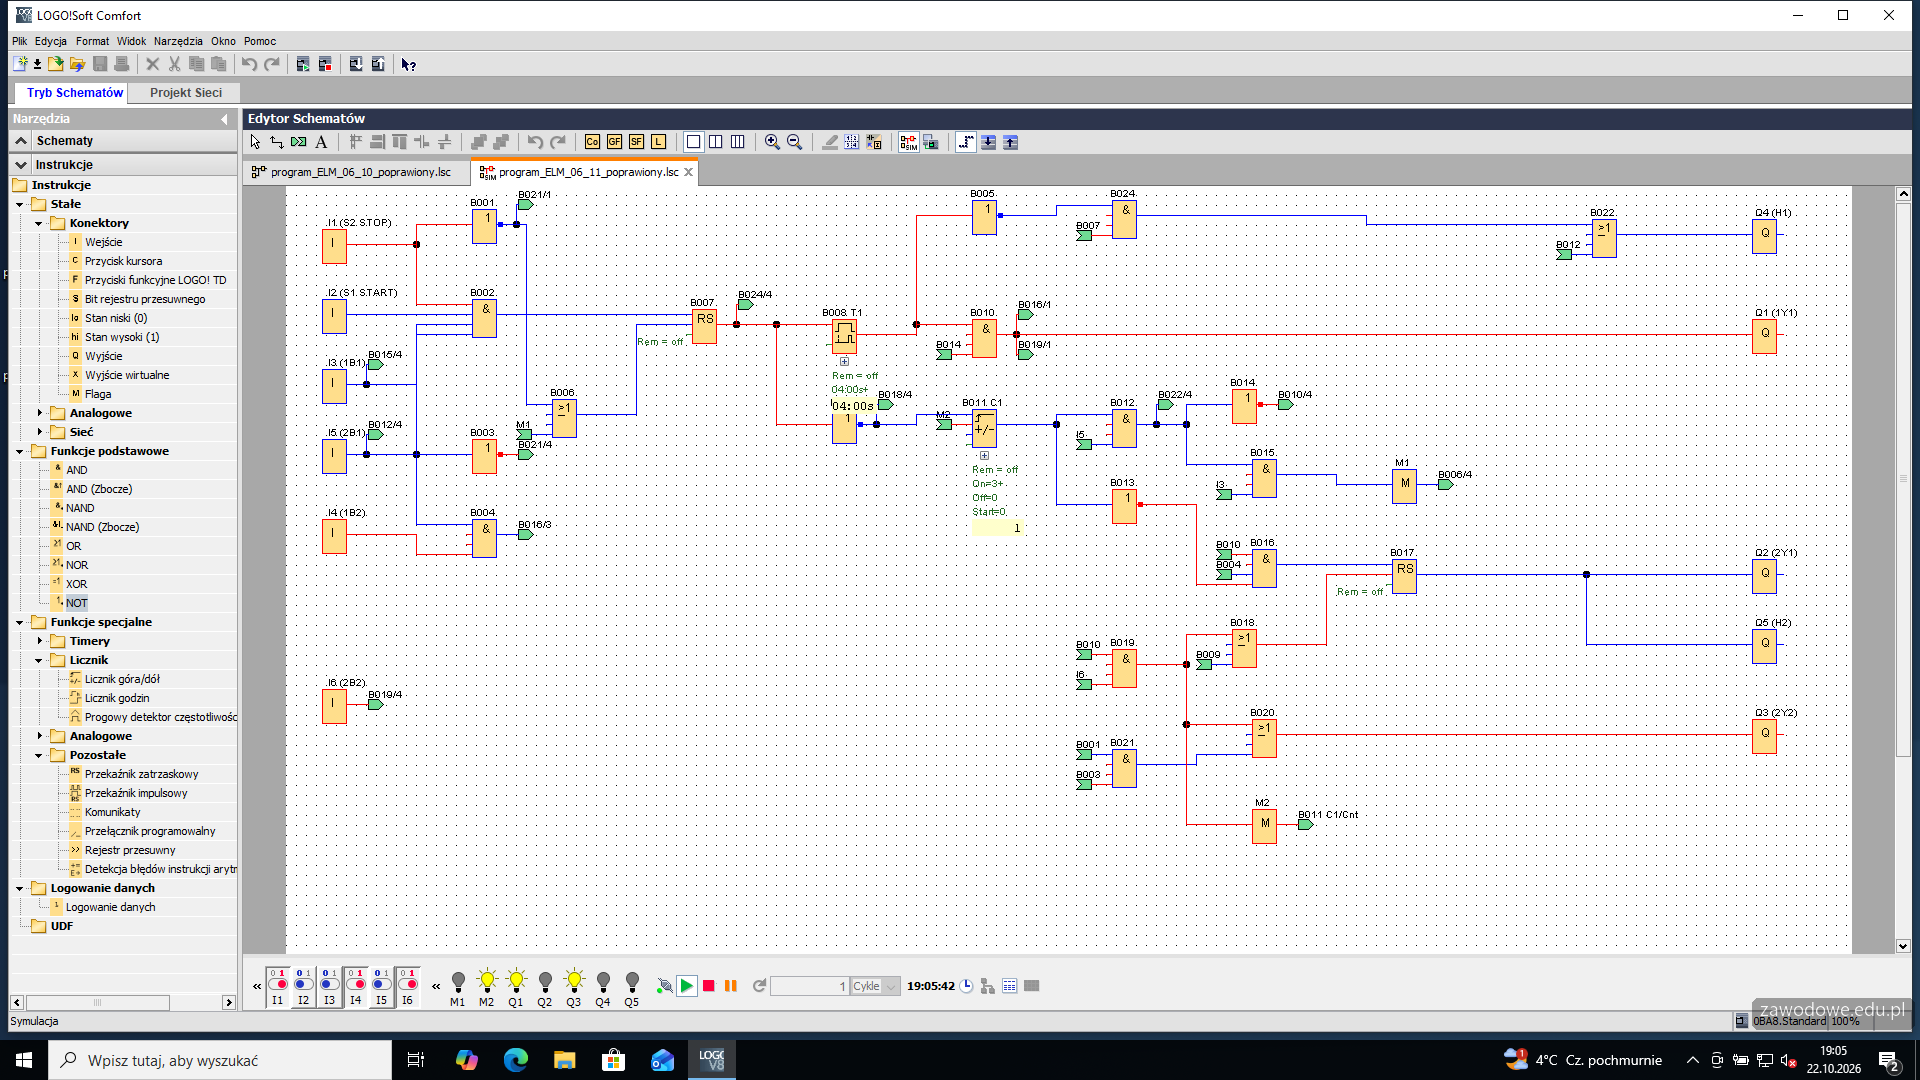
    Trzecie dojście do 2B2: 2Y2 cofa 2A1, licznik C1 osiąga 3 (On=3). Wysuw i wsuw 2A1 powtórzyły się trzykrotnie.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 41

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  42. Krok 42: Po trzecim wsuwie 2A1: H1 i wsuw 1A1

    Kryteria:

    R.4.7 po trzecim wsunięciu tłoczyska siłownika 2A1 lampka H1 załącza się po raz kolejny (aktywne czujniki 1B2 i 2B1), a tłoczysko siłownika 1A1 się wsuwa z dławieniem

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po trzecim powrocie 2A1 do 2B1 (1B2 nadal aktywny) H1 zapala się ponownie, a 1Y1 gaśnie - 1A1 wraca sprężyną zaworu 1V1, z dławieniem przez 1V2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 42

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  43. Krok 43: H1 świeci do 1B1

    Kryteria:

    R.4.8 lampka H1 świeci się do czasu aktywowania czujnika 1B1

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I4 = 0 (1A1 opuścił 1B2) - H1 świeci dalej przez cały wsuw 1A1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 43

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  44. Krok 44: 1B1: koniec cyklu

    Kryteria:

    R.4.9 po wsunięciu tłoczyska siłownika 1A1 (aktywny czujnik 1B1) gaśnie lampka H1

    ok. 1 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I3 = 1 (1A1 w 1B1): H1 gaśnie, wszystkie wyjścia wyłączone, licznik wyzerowany. Kolejny start po S1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 44

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  45. Krok 45: S2 w czasie cyklu

    ok. 2 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    W czasie wysuwu 2A1 (1Y1, 2Y1, H2 załączone) I1 = 0 - wciśnięty S2: lampki gasną, 1Y1 i 2Y1 wyłączone, załącza się Q3 - 2Y2 i oba tłoczyska wracają. Po dojściu 1A1 do 1B1 i 2A1 do 2B1 wszystkie wyjścia są nieaktywne, a S1 przy wciśniętym S2 nic nie uruchamia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 45

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  46. Etap 7: Test na stanowisku

    Kroki 46-47 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 46: Dławiki 1V2 i 2V2 na stanowisku

    ok. 5 min
    Polecenie z arkusza

    Zawór dławiąco-zwrotny 1V2 zmniejsza prędkość wsuwania się siłownika 1A1. Zawór dławiąco-zwrotny 2V2 zmniejsza prędkość wysuwania tłoczyska siłownika 2A1.

    Na stanowisku sprawdza się, czy dławiki działają na właściwe ruchy: 1A1 wysuwa się szybko, a wsuwa wolniej (1V2), 2A1 wysuwa się wolniej (2V2), a wsuwa szybko. Jeśli jest odwrotnie, zawór dławiąco-zwrotny jest wpięty przeciwnie - poprawia się to przy wyłączonych mediach i zapisuje w rysunku 3 stan faktyczny. Pokrętłem dławika ustawia się płynny, wyraźnie wolniejszy ruch, bez zatrzymywania tłoczyska w połowie drogi.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  47. Krok 47: Test poprawionego programu na stanowisku

    ok. 6 min
    Polecenie z arkusza

    przetestuj poprawiony program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Poprawiony program sprawdza się kilka razy pod rząd, zawsze od spoczynku: S1, H1 przez 4 s, wysuw 1A1, 3 wysuwy i wsuwy 2A1 z H2, powrót 1A1 przy H1. Potem S1 w czasie cyklu (bez skutku) i S2 w różnych chwilach - oba tłoczyska mają wrócić, lampki zgasnąć. Egzaminator ocenia działanie po wyjściu zdającego, więc układ musi przechodzić pełny cykl bez ingerencji.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  48. Etap 8: Zakończenie pracy

    Krok 48 · po tym etapie masz 37 z 37 kryteriów (pkt)

    Krok 48: Zakończenie: układ zasilony, program na ekranie

    ok. 2 min
    Polecenie z arkusza

    Po zakończeniu pracy pozostaw włączone zasilanie układu elektropneumatycznego oraz dokumentację zadania na stanowisku. Na ekranie monitora pozostaw widoczny zmodyfikowany program wgrany do pamięci sterownika PLC.

    Na koniec zasilanie i sprężone powietrze zostają włączone, sterownik w RUN, a na monitorze otwarty poprawiony program - ten sam, który jest w sterowniku. Arkusz z rysunkiem 3 i tabelami 2 i 3 zostaje na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

Podgląd

To jedno z możliwych rozwiązań. Egzaminator ocenia spełnienie kryteriów z klucza odpowiedzi, a nie zgodność z tym rozwiązaniem - inna, poprawna droga też daje punkty.
Autor rozwiązania: . Licencja CC BY-NC 4.0 - kopiowanie i przeróbki do celów niekomercyjnych, z podaniem autora i źródła (link do tej strony) (zasady wykorzystania). Treść arkusza i klucza oceniania pochodzi z CKE.