Przejdź do głównej treści
ELM.06-02-25.01-SGStyczeń 2025 · 53 kroki · ok. 161 min · 38 kryteriów z klucza

Rozwiązanie krok po kroku: Sterowanie układem elektropneumatycznym

Zadanie z sesji styczeń 2025 (zadanie 02) dotyczy urządzenia mechatronicznego z dwoma siłownikami dwustronnego działania. Siłownikiem 1A1 steruje zawór 5/2 monostabilny (cewka 1Y1, powrót sprężyną), siłownikiem 2A1 - zawór 5/2 bistabilny (cewki 2Y1 i 2Y2). Pozycje wysunięte wykrywają łączniki krańcowe 1S2 i 2S2 z zestykami NC, wsunięte - kontaktrony 1B1 i 2B1. Po starcie przyciskiem S1 zapala się lampka H1, po 4 s (t1) wysuwa się 1A1, po dojściu do 1S2 gaśnie H1 i wysuwa się 2A1, po 4 s postoju w 2S2 2A1 wraca, potem wsuwa się 1A1 przy zapalonej H1, a po zgaśnięciu H1 układ stoi jeszcze 2 s. Przebieg pokazuje cyklogram (rysunek 2). Na stanowisku źle podłączono zawory dławiąco-zwrotne 1V2 i 2V2 - trzeba je wykryć i poprawić (tabela 2), dorysować schemat elektryczny (rysunek 3), wypełnić listę przyporządkowania (tabela 3), napisać program i przetestować układ.

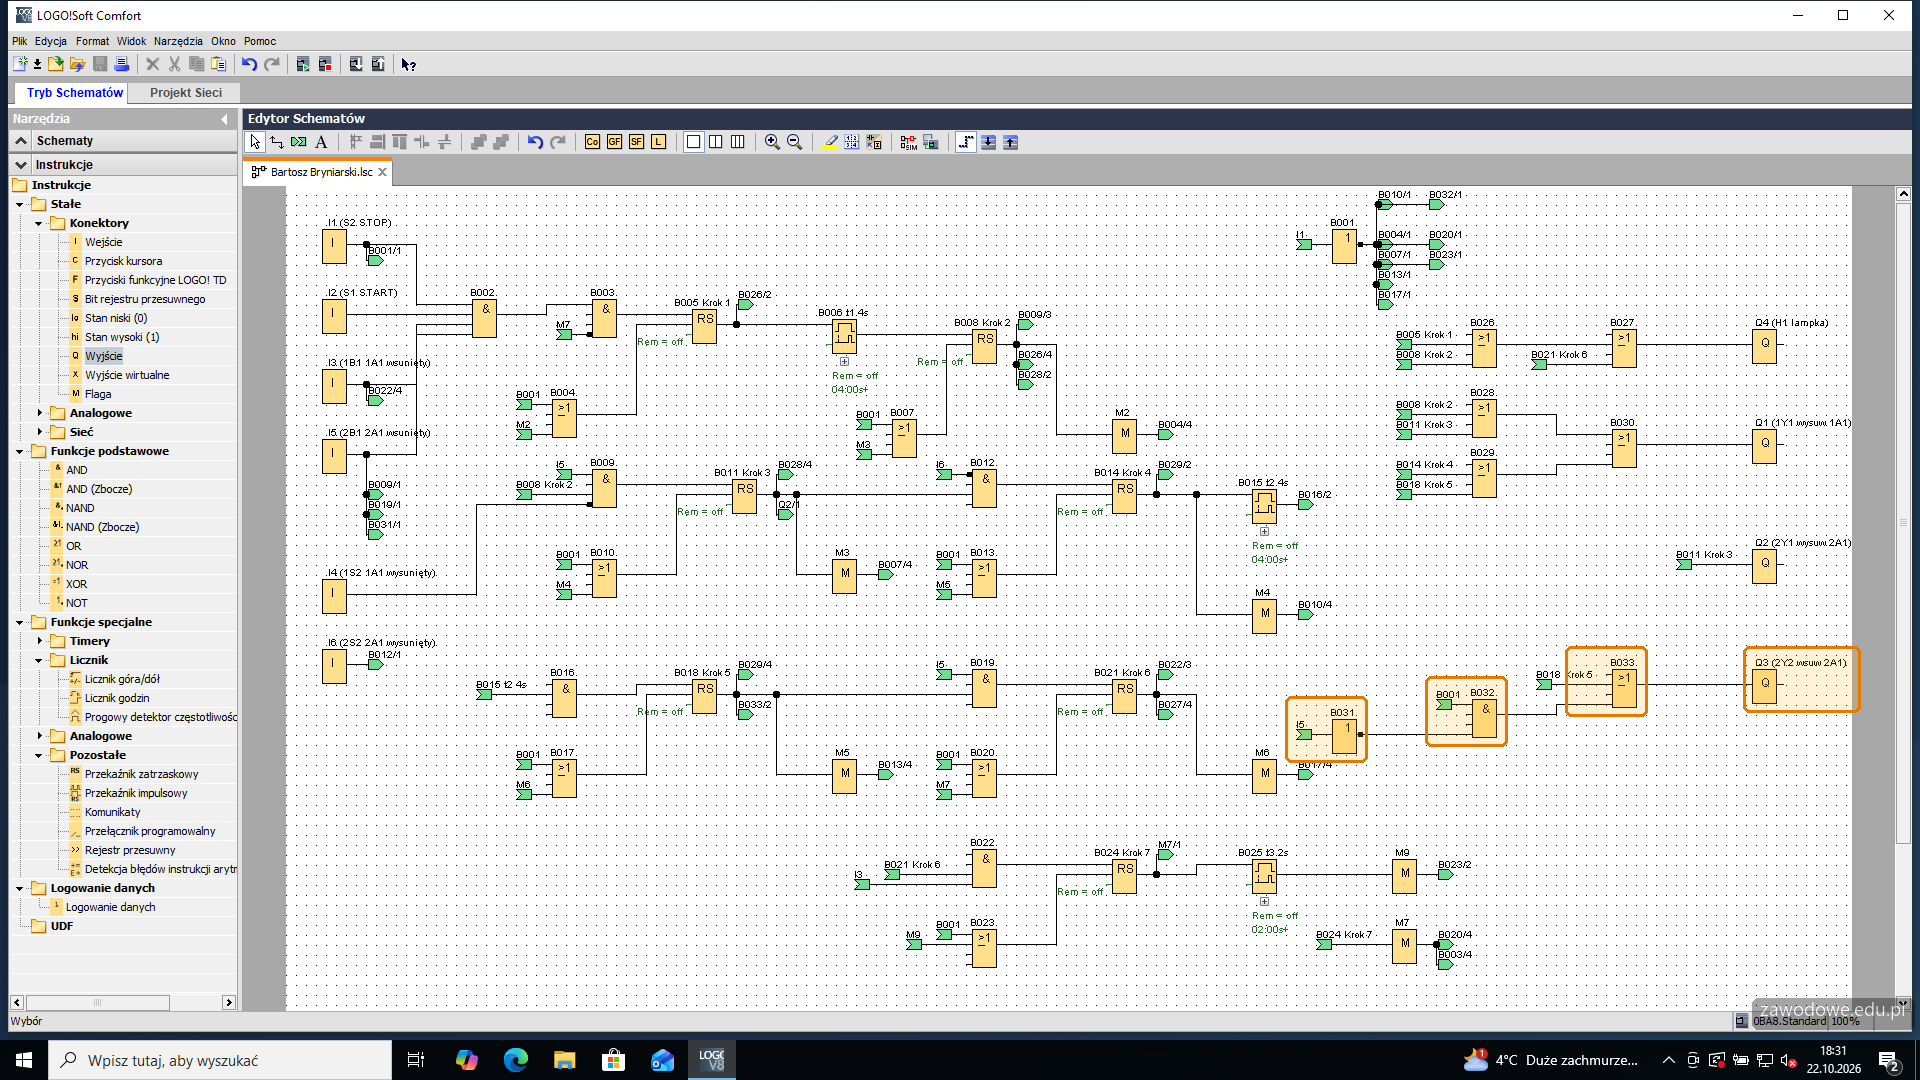
Co jest wykonane naprawdę, a co opisane. Program sterownika powstał od zera w LOGO!Soft Comfort V8 (sterownik Siemens LOGO! 8, język FBD) w Windows 10 w maszynie wirtualnej - przy krokach programu są prawdziwe zrzuty okna programu, a każdy warunek z klucza dotyczący działania układu sprawdzono w symulacji LOGO!Soft (przełączniki wejść odgrywają role przycisków, czujników i łączników krańcowych). Arkusz nie narzuca producenta sterownika - na egzaminie pracuje się w programie do sterownika ze stanowiska, ale bloki (AND, OR, NOT, przekaźnik RS, opóźnienie załączenia) wyglądają podobnie. Każdy krok cyklogramu ma w programie swój przekaźnik RS. Połączenia, które musiałyby przeciąć pół schematu, są zamienione na odnośniki (zielone etykiety z numerem bloku źródłowego, np. „B001/1”) - przy każdym wejściu bloku widać, skąd przychodzi sygnał. Tabele 2 i 3 oraz rysunek 3 są odtworzone w podglądzie z wpisami odręcznymi. Czynności na stanowisku (sprawdzenie przewodów, pomiary miernikiem, przepięcie zaworów dławiąco-zwrotnych, regulacja czasów stoperem) są opisane: co zrobić i co sprawdzi egzaminator.

To materiał do nauki do egzaminu zawodowego. Wartości i czynności pochodzą z arkusza i klucza oceniania CKE. Zasilanie układu i sprężone powietrze włącza się dopiero po zgłoszeniu gotowości i zgodzie egzaminatora; prace przy instalacji elektrycznej wykonuje się zgodnie z jego poleceniem i przepisami BHP.

To jedno z możliwych rozwiązań. Rezultat 4 egzaminator ocenia na stanowisku po wyjściu zdającego - uruchamia układ i ogląda program, więc program musi działać na prawdziwym sterowniku, a nie tylko w symulacji.

Jak liczą się punkty. Klucz ma 38 kryteriów (cztery rezultaty i przebieg pracy), każde za 1 punkt. Próg zdania części praktycznej to 75%, czyli 29 punktów - można stracić 9 kryteriów i nadal zdać.

  1. Etap 1: Sprawdzenie układu na stanowisku

    Kroki 1-3 · po tym etapie masz 3 z 38 kryteriów (pkt)

    Krok 1: Przewody pneumatyczne: luz, naprężenie, szczelność

    Kryteria:

    P.1.1 Zdający: sprawdził połączenia pneumatyczne układu, tzn. czy są prawidłowo podłączone, nie są zbyt luźne lub napięte, czy nie ma nieszczelności

    ok. 6 min
    Polecenie z arkusza

    Sprawdź: podłączenia przewodów: elektrycznych omomierzem oraz czy nie są zbyt luźne lub napięte, pneumatycznych: czy nie są zbyt luźne lub napięte, czy nie wysuwają się przy lekkim pociągnięciu, położenie czujników sygnalizujących pozycje tłoczysk siłowników w układzie.

    Przegląd zaczyna się przy zamkniętym zaworze odcinającym zespołu przygotowania powietrza. Każdy przewód pneumatyczny pociąga się lekko przy złączce - nie może się wysunąć. Przewód nie może być naprężony (ciągnie złączkę na ukos) ani tworzyć długiej pętli, o którą można zaczepić. Przy okazji porównuje się trasę każdego przewodu z rysunkiem 1 - z którego przyłącza zaworu wychodzi i do którego przyłącza siłownika dochodzi.

    Nieszczelność słychać dopiero po podaniu powietrza (syczenie przy złączce) - wtedy trzeba zgłosić potrzebę zasilenia układu i po zgodzie otworzyć zawór.

    Typowe błędy

    Ominięcie przewodów przy siłownikach - właśnie tam są wpięte zawory dławiąco-zwrotne z usterkami.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  2. Krok 2: Przewody elektryczne: pomiar omomierzem

    Kryteria:

    P.1.2 Zdający: sprawdził połączenia elektryczne układu za pomocą miernika

    ok. 6 min
    Polecenie z arkusza

    Sprawdź: podłączenia przewodów: elektrycznych omomierzem oraz czy nie są zbyt luźne lub napięte, pneumatycznych: czy nie są zbyt luźne lub napięte, czy nie wysuwają się przy lekkim pociągnięciu, położenie czujników sygnalizujących pozycje tłoczysk siłowników w układzie.

    Połączenia elektryczne sprawdza się omomierzem przy wyłączonym zasilaniu: końcówki pomiarowe przykłada się do zacisku sterownika i zacisku elementu (przycisku, czujnika, łącznika krańcowego, cewki, lampki). Ciągłe połączenie daje wynik bliski zera, przerwa - przekroczenie zakresu. Przy łącznikach krańcowych 1S2 i 2S2 omomierz pokazuje zwarcie, gdy rolka nie jest naciśnięta (zestyk NC), i przerwę po jej naciśnięciu - to od razu potwierdza rodzaj zestyku z tabeli 1. Każdy przewód sprawdza się też w zacisku: nie może być luźny ani naprężony.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  3. Krok 3: Położenie czujników 1B1, 2B1 i łączników 1S2, 2S2

    Kryteria:

    P.1.3 Zdający: sprawdził położenia czujników sygnalizujących pozycję wsuniętą i wysunietą tłoczysk siłowników

    ok. 4 min
    Polecenie z arkusza

    Sprawdź: podłączenia przewodów: elektrycznych omomierzem oraz czy nie są zbyt luźne lub napięte, pneumatycznych: czy nie są zbyt luźne lub napięte, czy nie wysuwają się przy lekkim pociągnięciu, położenie czujników sygnalizujących pozycje tłoczysk siłowników w układzie.

    Kontaktrony 1B1 i 2B1 muszą zadziałać przy tłoczyskach wsuniętych, a łączniki krańcowe 1S2 i 2S2 - przy wysuniętych: rolkę łącznika naciska tłoczysko (albo krzywka na nim) na samym końcu ruchu. Bez powietrza sprawdza się, czy łączniki stoją na wysokości końca wysuniętego tłoczyska i są dokręcone, a kontaktrony - czy są na właściwych końcach siłowników. Po zasileniu układu (zgłoszenie i zgoda) przesuwa się tłoczyska ręcznym przełącznikiem zaworu i patrzy na diody wejść sterownika: przy kontaktronie dioda zapala się na końcu ruchu, przy łączniku NC - gaśnie.

    Łącznik ustawiony za daleko nigdy nie zostanie naciśnięty i program będzie czekał na tranzycję, która nie nadchodzi.

    Dokument po tym kroku

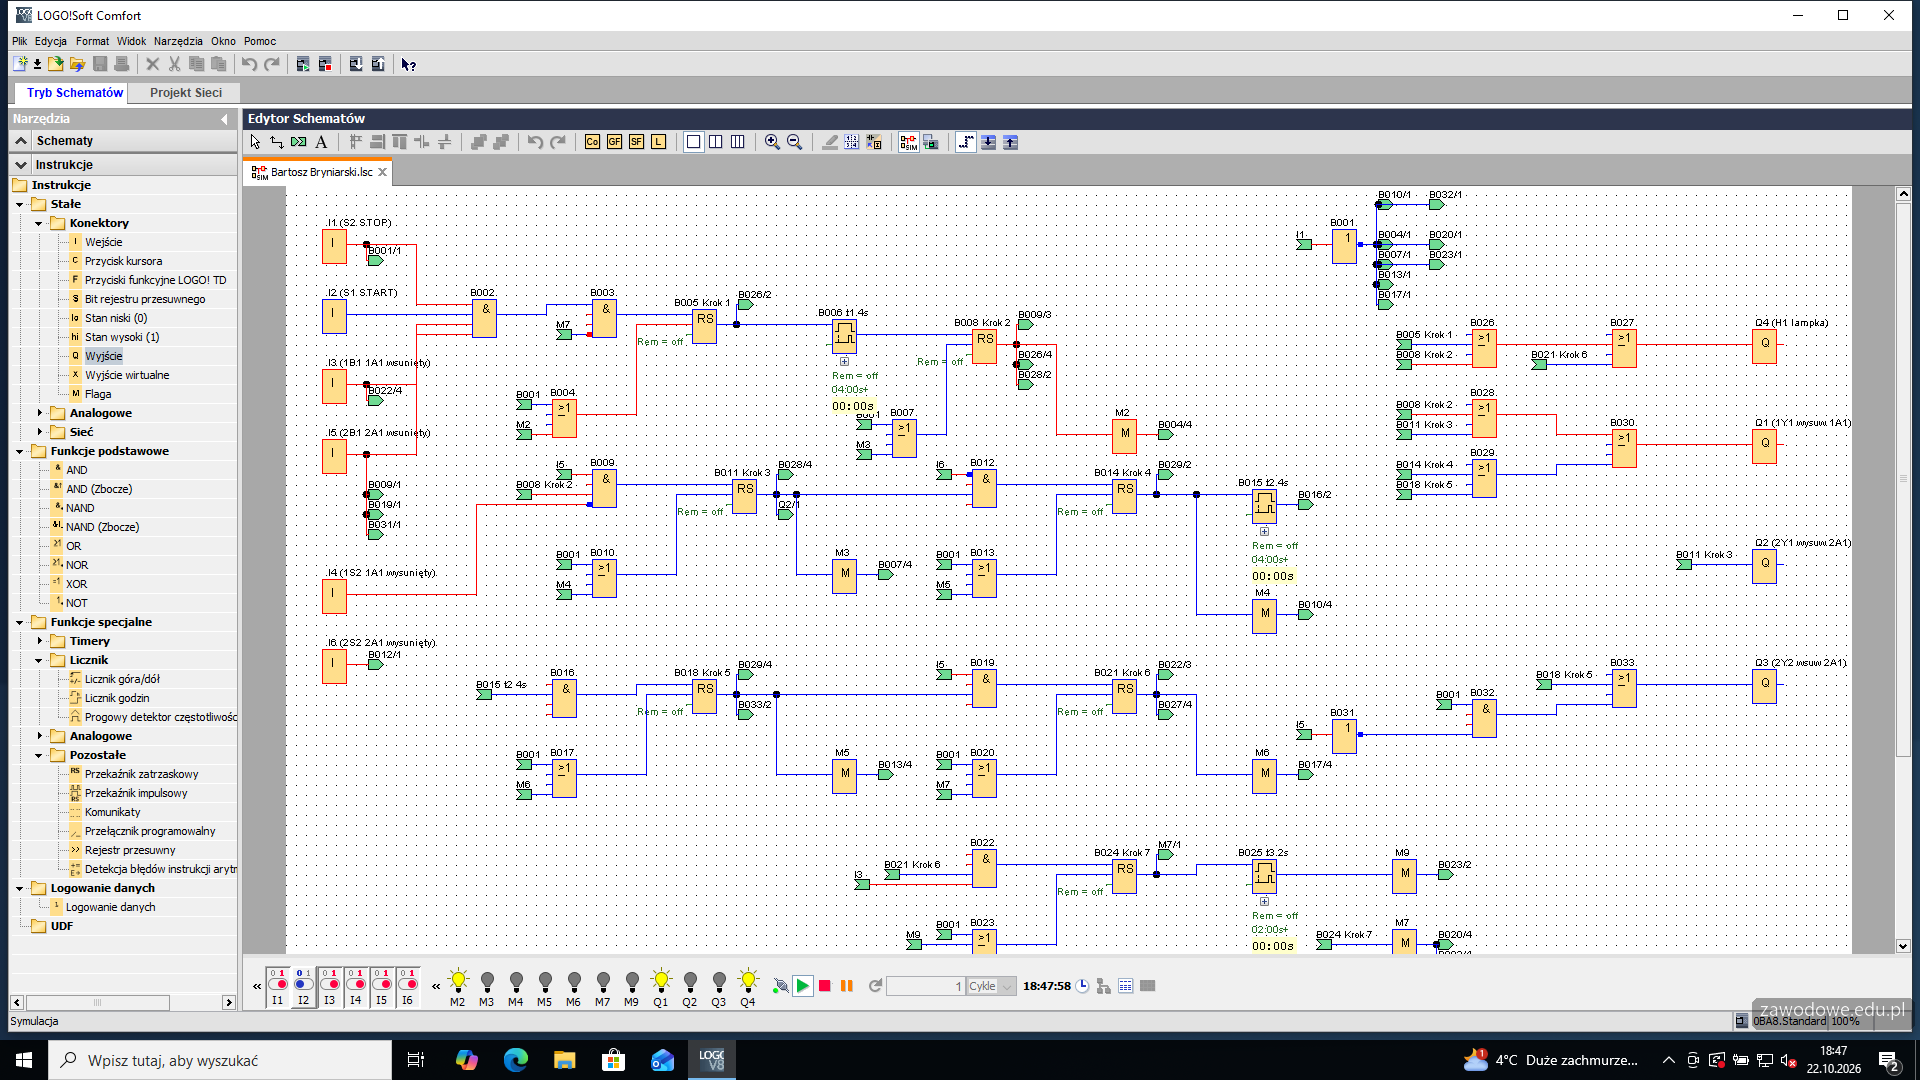
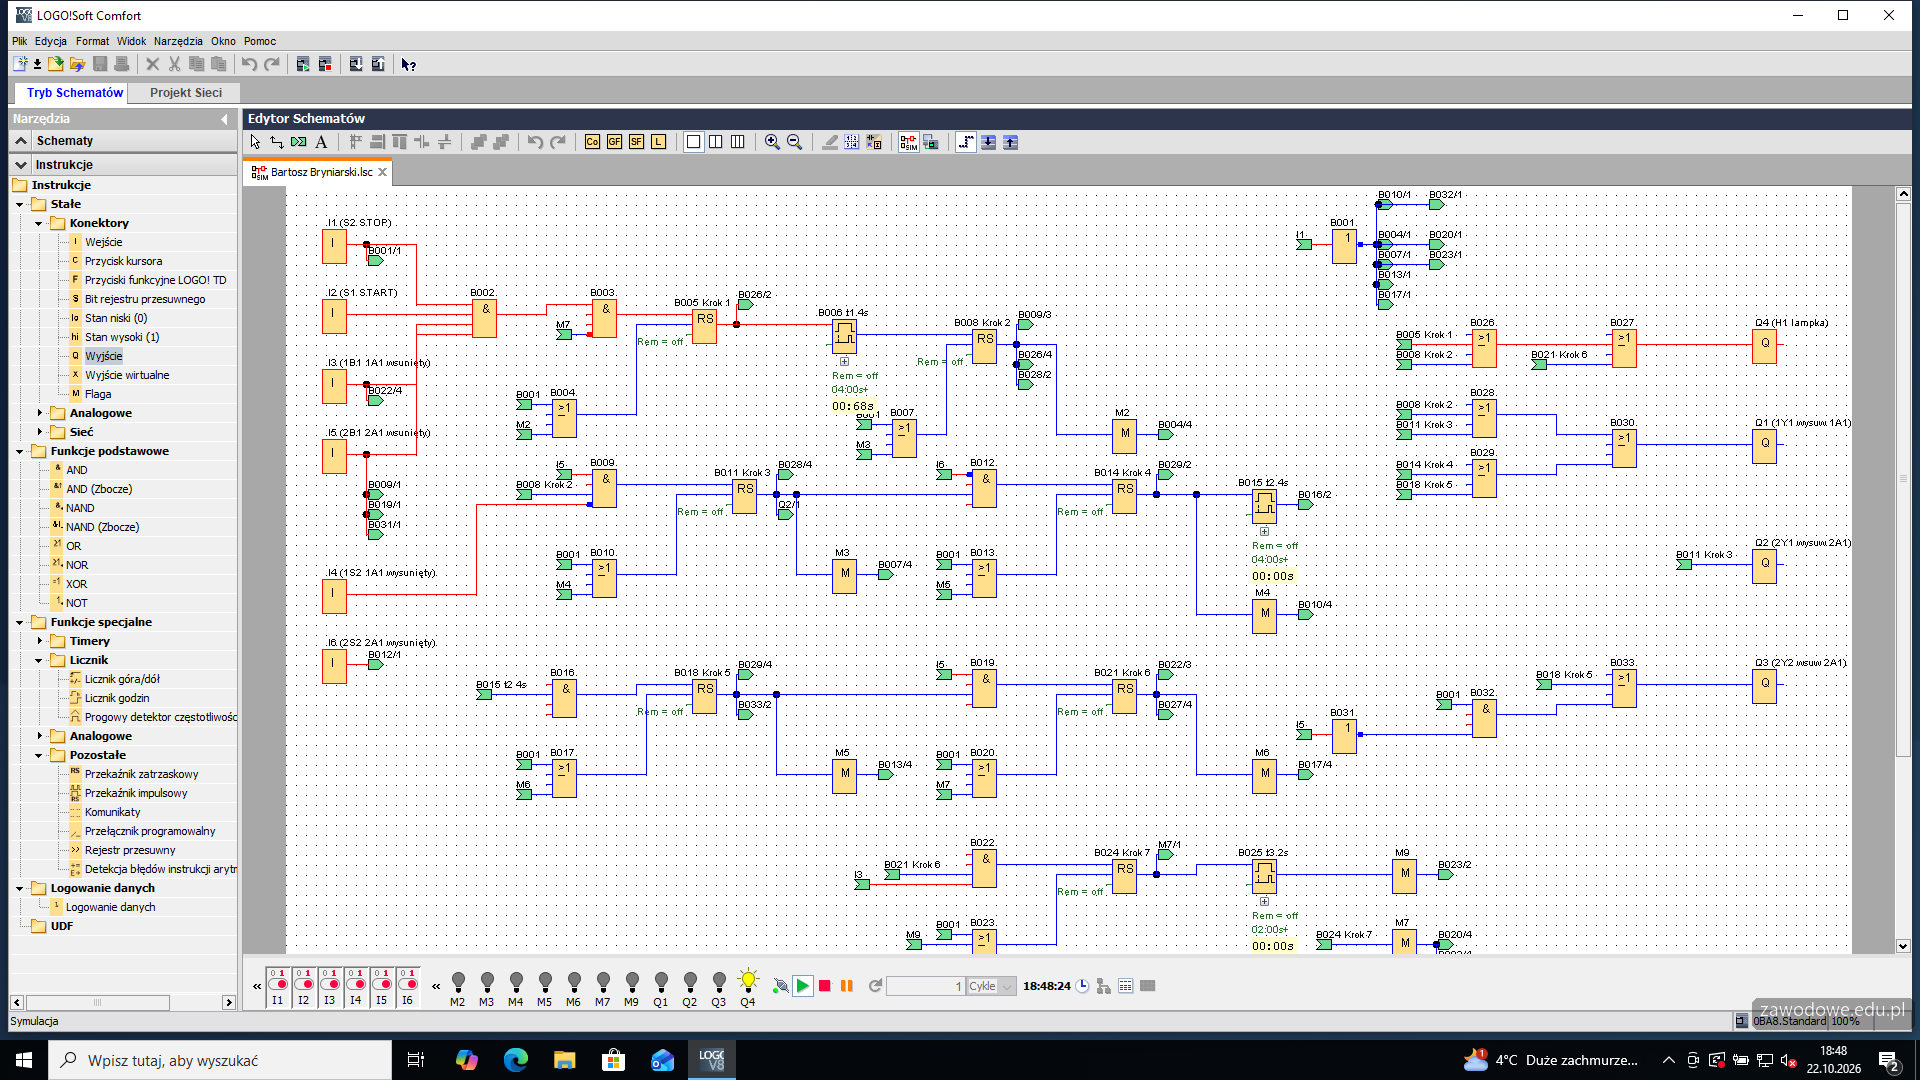
    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  4. Etap 2: Wykaz usterek - tabela 2

    Kroki 4-7 · po tym etapie masz 9 z 38 kryteriów (pkt)

    Krok 4: Porównanie stanowiska z rysunkiem 1

    ok. 4 min
    Polecenie z arkusza

    porównaj podłączenie części pneumatycznej urządzenia mechatronicznego na stanowisku ze schematem połączeń elementów pneumatycznych urządzenia mechatronicznego na rysunku 1.

    Na rysunku 1 oba zawory dławiąco-zwrotne są wpięte między wyjście 4 zaworu rozdzielającego a komorę tłokową siłownika (przyłącze 1 od strony zaworu, 2 od strony siłownika), a wyjście 2 idzie wprost do komory tłoczyskowej. Różnią się kierunkiem zaworu zwrotnego: w 1V2 powietrze płynie swobodnie do siłownika, a dławione jest przy wypływie (powolny wsuw 1A1), w 2V2 odwrotnie - dławione jest powietrze dopływające (powolny wysuw 2A1). Zgadza się to z opisem działania: ok. 2 s trwa wsuwanie 1A1 i wysuwanie 2A1.

    Na stanowisku porównuje się z rysunkiem każdy przewód przy obu siłownikach i kierunek zaworów. Usterki, które zakłada klucz, dotyczą właśnie 1V2 i 2V2 - klucz opisuje je ogólnie („błędne podłączenie”), konkretny sposób wpięcia odczytuje się na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  5. Krok 5: Tabela 2: usterka zaworu 1V2 i sposób usunięcia

    Kryteria: , ,

    R.1.1 błędne podłączenie zaworu dławiąco-zwrotnego 1V2

    R.1.2 (w odniesieniu do R.1.1): zmiana podłączenia zaworu 1V2 w taki sposób, aby był podłączony z komorą tłokową siłownika 1A1

    R.1.3 (w odniesieniu do R.1.1): uwzględnienie dławienia wsuwania tłoczyska siłownika 1A1 na wypływie

    ok. 4 min
    Polecenie z arkusza

    sporządź wykaz usterek w części pneumatycznej urządzenia mechatronicznego – tabela 2., po czym popraw układ pneumatyczny urządzenia mechatronicznego, aby je usunąć

    W pierwszym wierszu tabeli 2 wpisuje się miejsce i rodzaj usterki z oznaczeniem elementu - zawór dławiąco-zwrotny 1V2 przy siłowniku 1A1, podłączony błędnie. W drugiej kolumnie - sposób usunięcia: podłączenie 1V2 z komorą tłokową siłownika 1A1 tak, żeby dławił wsuw na wypływie powietrza. Klucz przyjmuje inne sformułowania, byle oddawały ten sens.

    Typowe błędy

    W sposobie usunięcia brak informacji, którą komorę i który ruch dotyczy - klucz osobno sprawdza komorę tłokową i dławienie wsuwu na wypływie.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  6. Krok 6: Tabela 2: usterka zaworu 2V2 i sposób usunięcia

    Kryteria: , ,

    R.1.4 błędne podłączenie zaworu dłąwiąco-zwrotnego 2V2

    R.1.5 (w odniesieniu do R.1.4): zmiana podłączenia zaworu 2V2 w taki sposób, by było realizowane powolne wysuwanie tłoczyska siłownika 2A1

    R.1.6 (w odniesieniu do R.1.4): uwzględnienie dławienia wysuwania tłoczyska siłownika 2A1 na dopływie

    ok. 3 min
    Polecenie z arkusza

    sporządź wykaz usterek w części pneumatycznej urządzenia mechatronicznego – tabela 2., po czym popraw układ pneumatyczny urządzenia mechatronicznego, aby je usunąć

    Drugi wiersz to zawór dławiąco-zwrotny 2V2 przy 2A1. Sposób usunięcia: podłączenie tak, żeby wysuw 2A1 był powolny, z dławieniem na dopływie do komory tłokowej.

    Typowe błędy

    Wpisanie dla 2V2 tego samego co dla 1V2 („dławienie na wypływie”) - w tym urządzeniu oba zawory dławią różne ruchy.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  7. Krok 7: Poprawa: przepięcie zaworów 1V2 i 2V2

    ok. 6 min
    Polecenie z arkusza

    sporządź wykaz usterek w części pneumatycznej urządzenia mechatronicznego – tabela 2., po czym popraw układ pneumatyczny urządzenia mechatronicznego, aby je usunąć

    Przepięcie robi się przy zamkniętym zaworze odcinającym i odpowietrzonym układzie. 1V2 wpina się między wyjście 4 zaworu 1V1 (przyłącze 1) a komorę tłokową siłownika 1A1 (przyłącze 2), kierunkiem swobodnego przepływu do siłownika. 2V2 - między wyjście 4 zaworu 2V1 a komorę tłokową 2A1, kierunkiem swobodnego przepływu od siłownika. Kierunek zaworu zwrotnego pokazuje symbol albo strzałka na korpusie. Każdy przewód po wpięciu pociąga się lekko przy złączce.

    Efekt sprawdza się po zasileniu: 1A1 wysuwa się szybko i wsuwa wolno, 2A1 wysuwa się wolno i wsuwa szybko.

    Typowe błędy

    Przepięcie przewodów przy zaworze 5/2 zamiast przy dławiku - zmienia kierunek ruchu siłownika, a dławik nadal dławi zły ruch.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  8. Etap 3: Schemat elektryczny - rysunek 3

    Kroki 8-17 · po tym etapie masz 19 z 38 kryteriów (pkt)

    Krok 8: Zasilanie sterownika z szyn +24 V i 0 V

    Kryteria:

    R.2.1 zasilanie elementów układu sterowania połączone z liniami 24 V DC lub +24 V i 0 V

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    Na rysunku 3 wydrukowane są szyny +24 V DC i 0 V DC oraz sterownik z zaciskami. Pierwsze połączenie to zasilanie samego sterownika: zacisk 24 V do szyny +24 V, zacisk 0 V do szyny 0 V. Połączenia z szyną zaznacza się kropką.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  9. Krok 9: Przycisk S1 na wejściu 2

    Kryteria:

    R.2.2 symbol graficzny i oznaczenie przycisku S1 z napędem monostabilnym i zestykiem NO oraz jego połączenie z wejściem 2 sterownika PLC i linią zasilania

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    S1 (tabela 1): napęd monostabilny wciskany, zestyk NO. Symbol: zestyk zwierny (zaciski 3-4) i napęd ręczny wciskany (linia przerywana do symbolu przycisku). Jeden koniec do szyny +24 V, drugi do wejścia 2.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  10. Krok 10: Przycisk S2 na wejściu 1

    Kryteria:

    R.2.3 symbol graficzny i oznaczenie przycisku S2 z napędem bistabilnym i zestykiem NC oraz jego połączenie z wejściem 1 sterownika PLC i linią zasilania

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    S2: napęd bistabilny wciskany (z zapadką - zostaje wciśnięty do ponownego naciśnięcia), zestyk NC (zaciski 1-2, ramię oparte o zaczep). Połączenie: +24 V - S2 - wejście 1. Niewciśnięty S2 daje na wejściu stale 24 V.

    Typowe błędy

    Narysowanie S2 jako zwykłego przycisku NO - styk NC i zapadka napędu bistabilnego to dwa osobne elementy symbolu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  11. Krok 11: Czujnik kontaktronowy 1B1 na wejściu 3

    Kryteria:

    R.2.4 symbol graficzny i oznaczenie czujnika kontaktronowego 1B1 z zestykiem NO oraz jego połączenie z wejściem 3 sterownika PLC i zasilaniem

    ok. 3 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    1B1 to kontaktron z zestykiem NO: dwuprzewodowy, zestyk zwiera magnes tłoka. Symbol: zestyk zwierny sterowany polem magnetycznym. Połączenie: +24 V - 1B1 - wejście 3.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  12. Krok 12: Łącznik krańcowy 1S2 na wejściu 4

    Kryteria:

    R.2.5 symbol graficzny i oznaczenie łącznika krańcowego 1S2 z zestykiem NC oraz jego połączenie z wejściem 4 sterownika PLC i linią zasilania

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    1S2 to łącznik krańcowy z zestykiem NC (tabela 1). Symbol: zestyk rozwierny (zaciski 1-2) z napędem mechanicznym - linia przerywana do rolki, którą naciska tłoczysko. Łącznik jest dwuprzewodowy jak przycisk: +24 V - 1S2 - wejście 4. Przy tłoczysku wysuniętym rolka jest naciśnięta, zestyk otwarty i na wejściu jest 0.

    Typowe błędy

    Narysowanie łącznika ze stykiem NO albo jako czujnika trójprzewodowego - kryterium wymaga zestyku NC.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  13. Krok 13: Czujnik kontaktronowy 2B1 na wejściu 5

    Kryteria:

    R.2.6 symbol graficzny i oznaczenie czujnika kontaktronowego 2B1 z zestykiem NO oraz jego połączenie z wejściem 5 sterownika PLC i zasilaniem

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    2B1 - taki sam kontaktron NO jak 1B1: +24 V - 2B1 - wejście 5.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  14. Krok 14: Łącznik krańcowy 2S2 na wejściu 6

    Kryteria:

    R.2.7 symbol graficzny i oznaczenie łącznika krańcowego 2S2 z zestykiem NC oraz jego połączenie z wejściem 6 sterownika PLC i linią zasilania

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    2S2 - łącznik krańcowy NC jak 1S2: +24 V - 2S2 - wejście 6.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  15. Krok 15: Cewki 1Y1, 2Y1 i 2Y2 na wyjściach 1-3

    Kryteria:

    R.2.8 symbol graficzny i oznaczenie cewek 1Y1, 2Y1 i 2Y2 elektrozaworów pneumatycznych i ich połączenia kolejno z wyjściami 1, 2 i 3 sterownika PLC i linią zasilania (w przypadku sterownika z wyjścami przekaźnikowymi uwzględnienie podłączenia z zaciskiem COM)

    ok. 4 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    Cewki elektrozaworów (prostokąt ze skośną kreską, zaciski A1 i A2) wpina się między wyjście sterownika a szynę 0 V: 1Y1 - wyjście 1, 2Y1 - wyjście 2, 2Y2 - wyjście 3. Sterownik LOGO! 24CE ma wyjścia tranzystorowe, które same podają +24 V. Przy sterowniku z wyjściami przekaźnikowymi trzeba jeszcze dorysować połączenie zacisku COM (wspólnego styków) z szyną +24 V - klucz to wymienia.

    Typowe błędy

    Pominięcie COM przy wyjściach przekaźnikowych - cewki nie dostaną napięcia.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  16. Krok 16: Lampka H1 na wyjściu 4

    Kryteria:

    R.2.9 symbol graficzny i oznaczenie lampki sygnalizacyjnej H1 i jej połączenie z wyjściem 4 sterownika PLC i linią zasilania (w przypadku sterownika z wyjściami przekaźnikowymi uwzględnienie podłączenia z zaciskiem COM)

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    H1 - lampka sygnalizacyjna (koło z krzyżykiem, zaciski X1 i X2): wyjście 4 - H1 - szyna 0 V.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  17. Krok 17: Rysunek 3 gotowy: linie prostopadłe i równoległe

    Kryteria:

    R.2.10 połączenia elektryczne zgodnie z zasadami rysowania rysunków elektrycznych (linie rysowane sa prostopadle lub równolegle do krawędzi kartki)

    ok. 2 min
    Polecenie z arkusza

    uzupełnij schemat połączeń elementów elektrycznych urządzenia mechatronicznego – rysunek 3.

    Na koniec przegląd całego rysunku: wszystkie połączenia biegną poziomo albo pionowo (równolegle lub prostopadle do krawędzi kartki), skrzyżowania bez połączenia są bez kropki, a każde połączenie z szyną ma kropkę. Każdy element ma oznaczenie z tabeli 1.

    Typowe błędy

    Linie prowadzone na skos „najkrótszą drogą” - przepada R.2.10.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  18. Etap 4: Lista przyporządkowania - tabela 3

    Kroki 18-21 · po tym etapie masz 26 z 38 kryteriów (pkt)

    Krok 18: Tabela 3: producent i model sterownika

    Kryteria:

    R.3.1 nazwę producenta i model sterownika PLC

    ok. 1 min
    Polecenie z arkusza

    uzupełnij listę przyporządkowania na podstawie poprawnie zmontowanego układu elektropneumatycznego – tabela 3.

    Nad tabelą wpisuje się producenta i model sterownika ze stanowiska - odczytuje się je z obudowy. W tym rozwiązaniu: Siemens LOGO! 8, moduł 24CE (zasilanie i wejścia 24 V DC, wyjścia tranzystorowe).

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  19. Krok 19: Tabela 3: przyciski S2 i S1

    Kryteria: ,

    R.3.4 dla przycisku S2: funkcja w układzie - zatrzymanie urządzenia mechatronicznego

    R.3.5 dla przycisku S1: funkcja w układzie - załączenie urządzenia mechatronicznego

    ok. 3 min
    Polecenie z arkusza

    uzupełnij listę przyporządkowania na podstawie poprawnie zmontowanego układu elektropneumatycznego – tabela 3.

    Każdy wiersz to operand absolutny (adres w sterowniku: I1, I2…), operand symboliczny (oznaczenie z tabeli 1) i opis: typ elementu, rodzaj zestyku, napięcie i funkcja. Kolejność wynika z rysunku 3: I1 - S2 (zatrzymanie urządzenia, NC, bistabilny), I2 - S1 (załączenie urządzenia, NO, monostabilny).

    Typowe błędy

    Funkcje S1 i S2 zamienione albo opisane ogólnie („przycisk”) - klucz sprawdza osobno funkcję każdego.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  20. Krok 20: Tabela 3: kontaktrony i łączniki krańcowe

    Kryteria: ,

    R.3.2 wszystkie wejściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.3.6 opisy elementów wejściowych zawierające informacje o typie elementu i rodzaju styków zgodnych ze stanem faktycznym na stanowisku

    ok. 4 min
    Polecenie z arkusza

    uzupełnij listę przyporządkowania na podstawie poprawnie zmontowanego układu elektropneumatycznego – tabela 3.

    Dalej: I3 - 1B1, I4 - 1S2, I5 - 2B1, I6 - 2S2. W opisie typ elementu (czujnik kontaktronowy albo łącznik krańcowy), rodzaj zestyku (NO przy kontaktronach, NC przy łącznikach), napięcie 24 V DC i pozycja tłoczyska, którą wykrywa. Wszystkie wejścia zgadzają się z faktycznym podłączeniem na stanowisku.

    Typowe błędy

    Zestyk NO przy łącznikach 1S2 i 2S2 - tabela 1 podaje NC, a klucz sprawdza rodzaj styków.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  21. Krok 21: Tabela 3: wyjścia Q1-Q4

    Kryteria: ,

    R.3.3 wszystkie wyjściowe operandy absolutne i odpowiadające im operandy symboliczne, zgodnie ze stanem faktycznym na stanowisku egzaminacyjnym

    R.3.7 opisy elementów wyjściowych zawierające informacje o typie elementu zgodnych ze stanem faktycznym na stanowisku

    ok. 3 min
    Polecenie z arkusza

    uzupełnij listę przyporządkowania na podstawie poprawnie zmontowanego układu elektropneumatycznego – tabela 3.

    Wyjścia: Q1 - 1Y1, Q2 - 2Y1, Q3 - 2Y2 (cewki elektrozaworów 24 V DC ±10%) i Q4 - H1 (lampka sygnalizacyjna 24 V DC). W opisie typ elementu i funkcja - który ruch wywołuje cewka.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  22. Etap 5: Uruchomienie układu

    Krok 22 · po tym etapie masz 28 z 38 kryteriów (pkt)

    Krok 22: Zgłoszenie gotowości, 4 bary, BHP

    Kryteria: ,

    P.1.4 Zdający: przed każdorazowym włączeniem mediów zasilających zgłaszał gotowość do uruchomienia układu

    P.1.5 Zdający: podczas wykonywania zadania przestrzegał zasad BHP

    ok. 3 min
    Polecenie z arkusza

    Przed każdorazowym uruchomieniem układu zgłoś przez podniesienie ręki, gotowość do włączenia mediów zasilających. Po uzyskaniu zgody uruchom układ.

    Za każdym razem przed włączeniem zasilania elektrycznego albo sprężonego powietrza podnosi się rękę i czeka na zgodę egzaminatora - także przy sprawdzaniu czujników i przy kolejnych próbach programu. Po zgodzie otwiera się zawór odcinający i ustawia na manometrze zespołu przygotowania powietrza 4 bary (0,4 MPa) - tyle podaje opis działania.

    Przez cały czas obowiązują zasady BHP: zmiany w przewodach tylko po wyłączeniu zasilania i zamknięciu powietrza, ręce z dala od tłoczysk i łączników krańcowych przy pracującym układzie, porządek na stanowisku.

    Typowe błędy

    Włączenie zasilania „na chwilę” do sprawdzenia czujnika bez zgłoszenia - przepada P.1.4.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  23. Etap 6: Program sterownika (LOGO!Soft)

    Kroki 23-38 · po tym etapie masz 28 z 38 kryteriów (pkt)

    Krok 23: Nowy program, nazwy wejść i warunek startu

    ok. 5 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

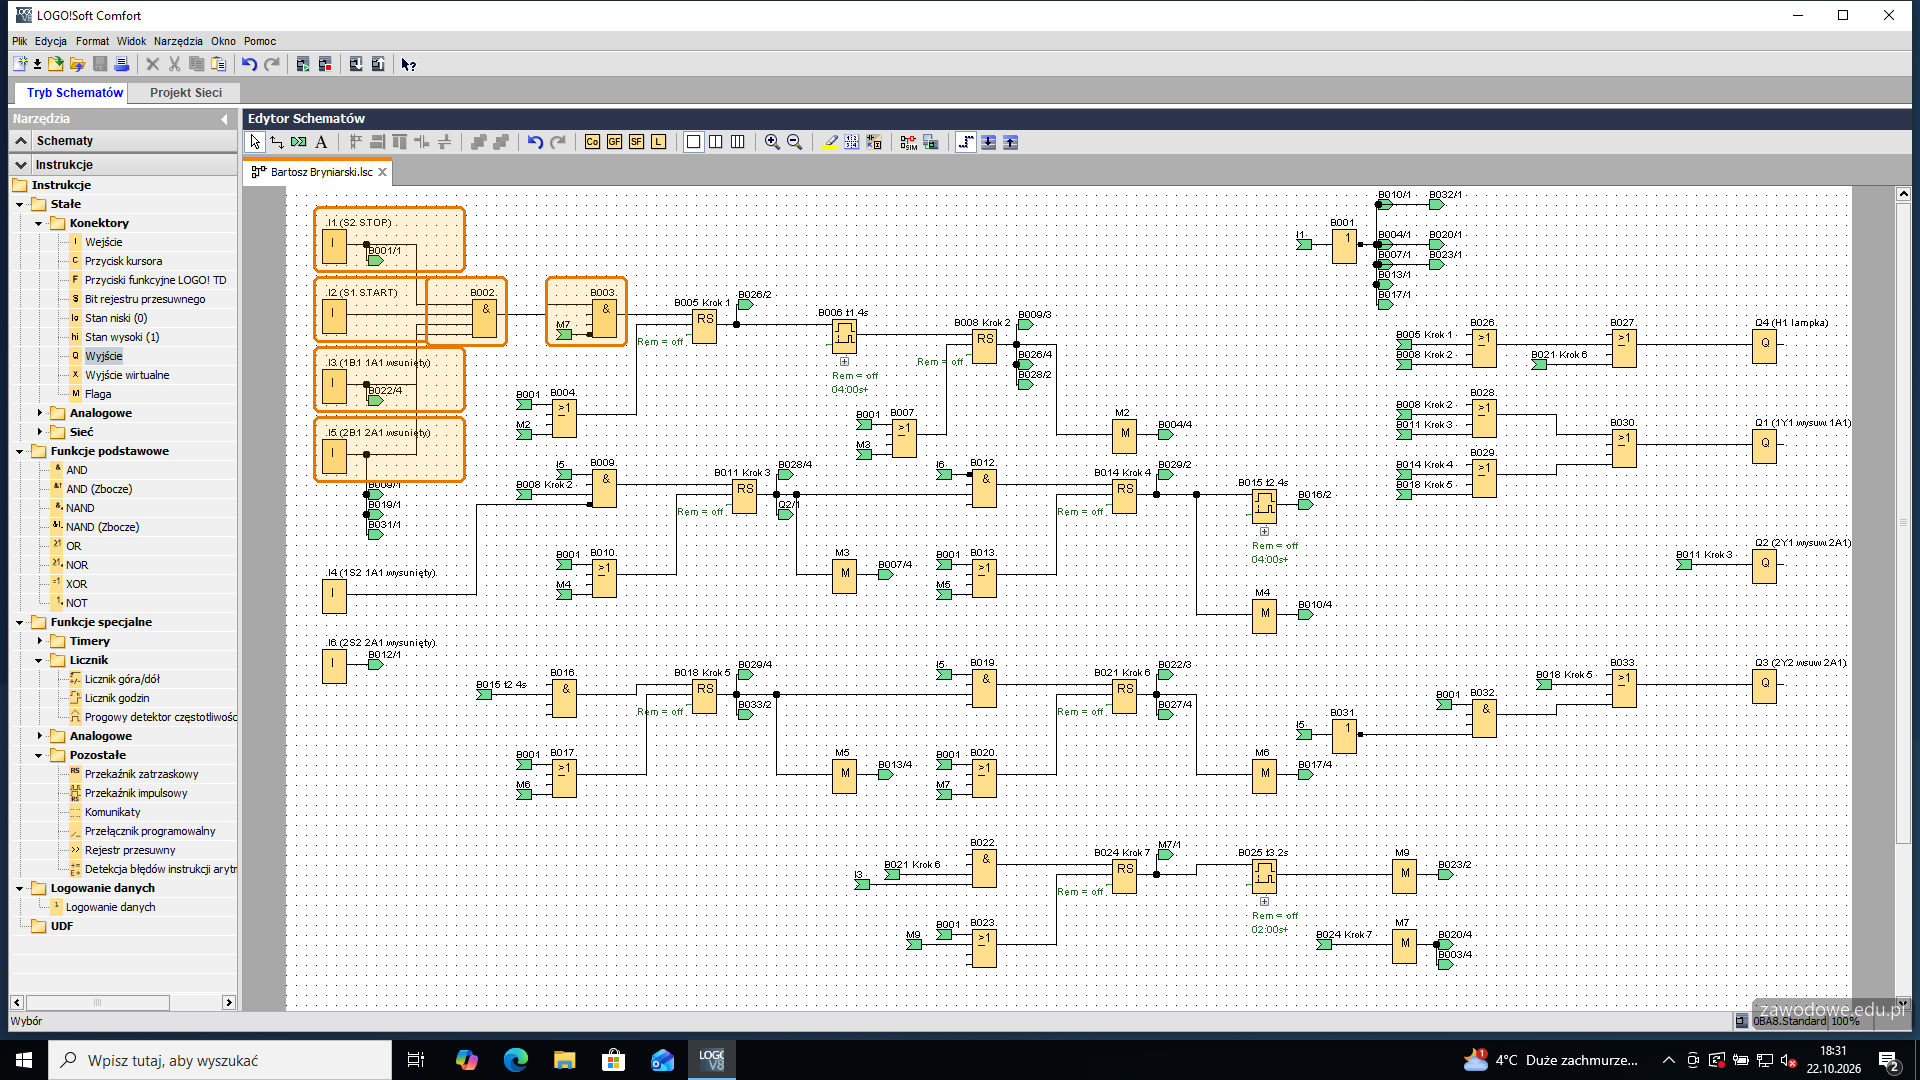
    W LOGO!Soft: Plik > Nowy > Schemat połączeń, sterownik 0BA8 (LOGO! 8). W oknie Nazwy I/O każde wejście i wyjście dostaje komentarz z tabeli 3: I1 - S2 STOP, I2 - S1 START, I3 - 1B1 (1A1 wsunięty), I4 - 1S2 (1A1 wysunięty), I5 - 2B1 (2A1 wsunięty), I6 - 2S2 (2A1 wysunięty), Q1 - 1Y1, Q2 - 2Y1, Q3 - 2Y2, Q4 - H1. Te opisy to komentarze, których wymaga arkusz - widać je przy blokach.

    Warunki początkowe z cyklogramu (krok 0) to 1B1 ∧ 2B1 ∧ S̄2 ∧ S1 - bramka AND B002 z wejść I1, I2, I3 i I5. Cyklogram zapisuje warunki w logice działania (S̄2 = przycisk niewciśnięty), a S2 ma zestyk NC - niewciśnięty daje na I1 jedynkę, więc I1 wchodzi do bramki bez negacji. Druga bramka, AND B003, przepuszcza start tylko poza krokiem 7 (wyjaśnienie przy kroku 7).

    Typowe błędy

    Negacja na I1 przepisana wprost z cyklogramu - przy zestyku NC układ startowałby tylko przy wciśniętym STOP.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 23

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

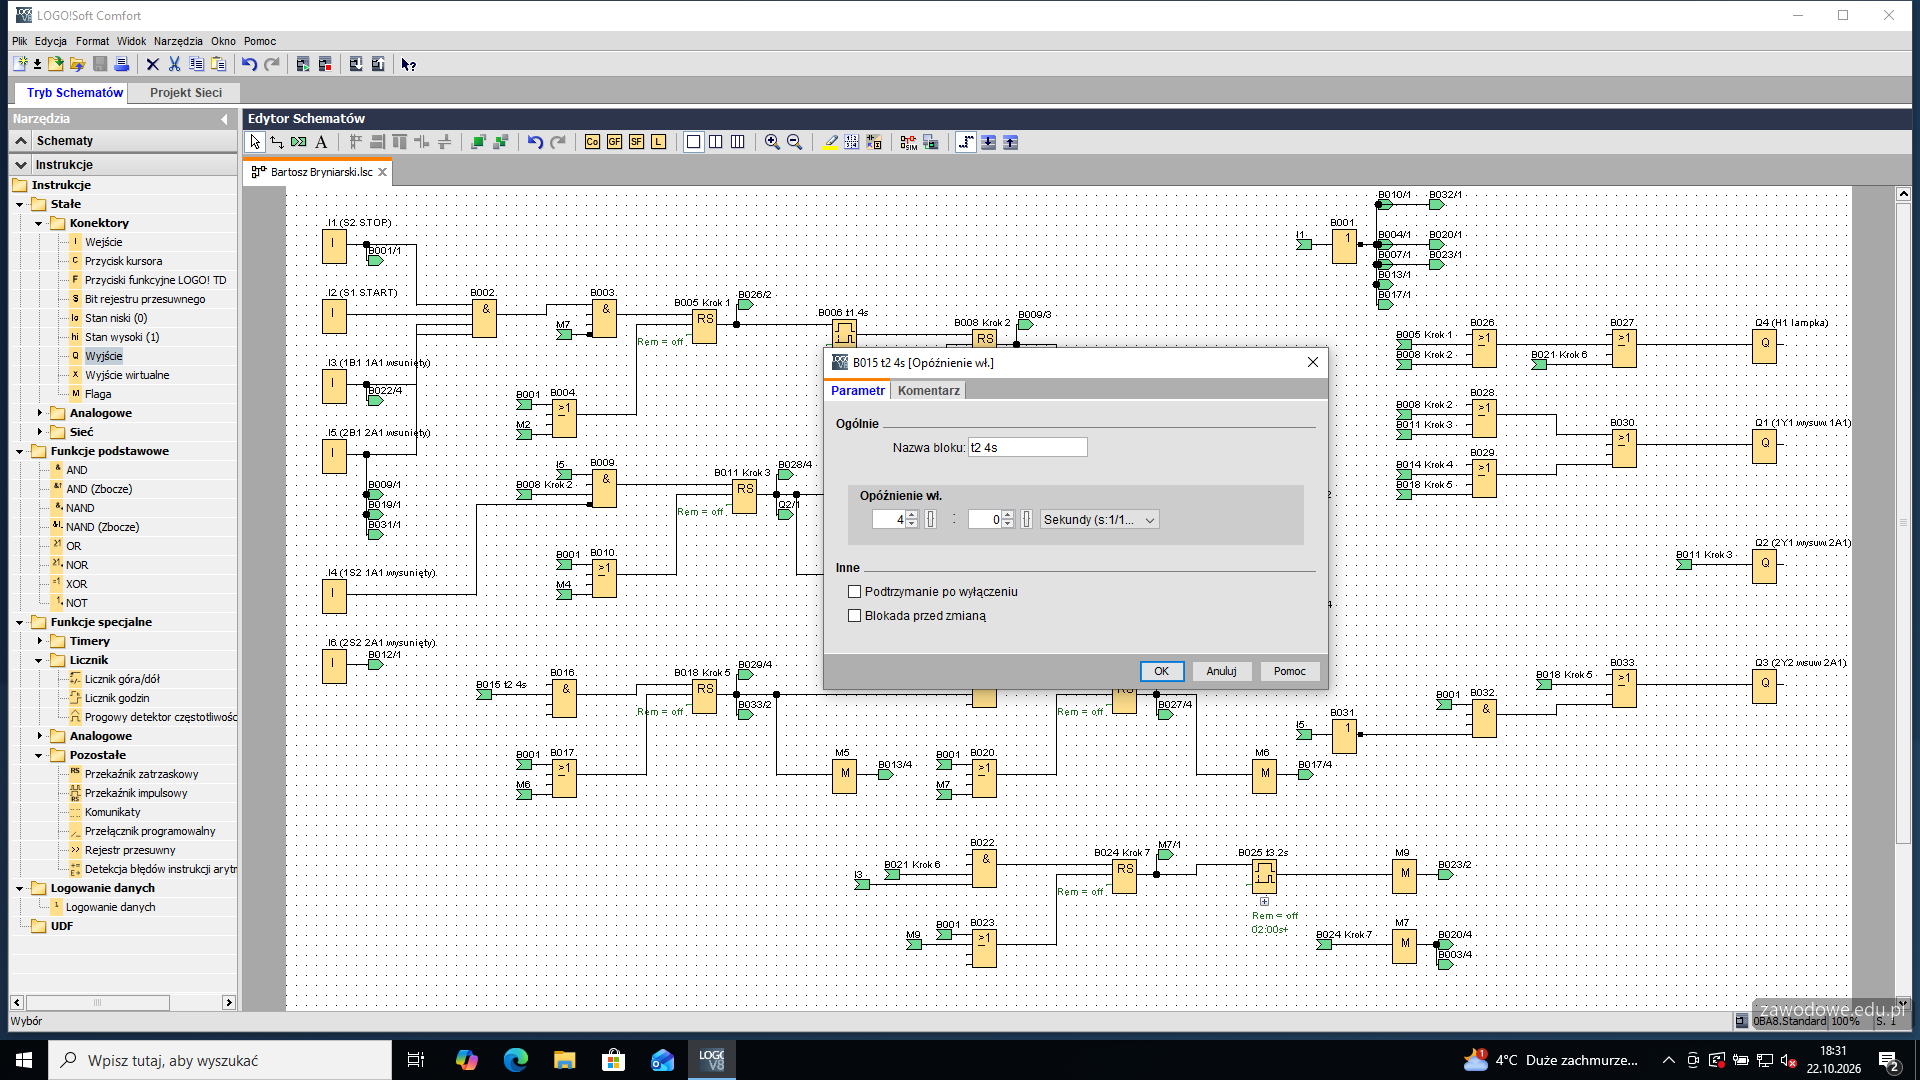
  24. Krok 24: Krok 1: H1 i timer t1 = 4 s

    ok. 5 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

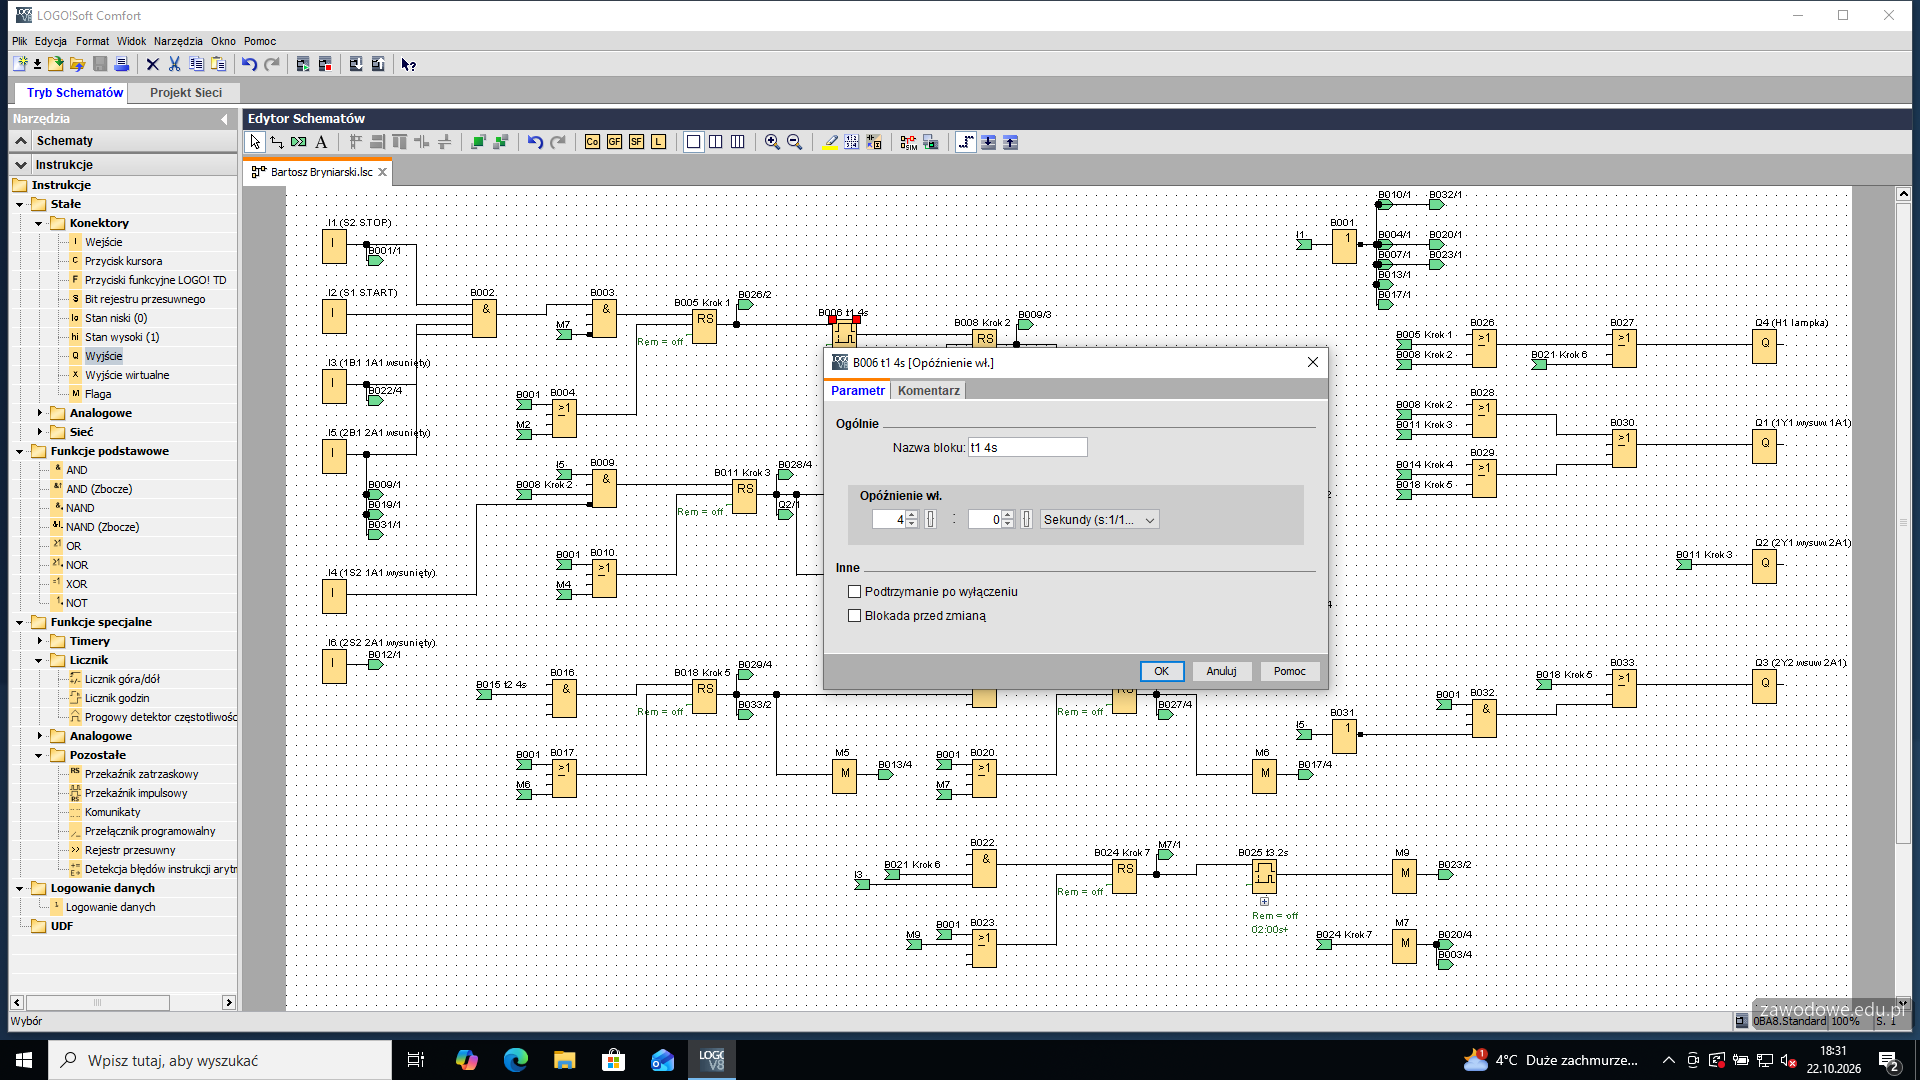
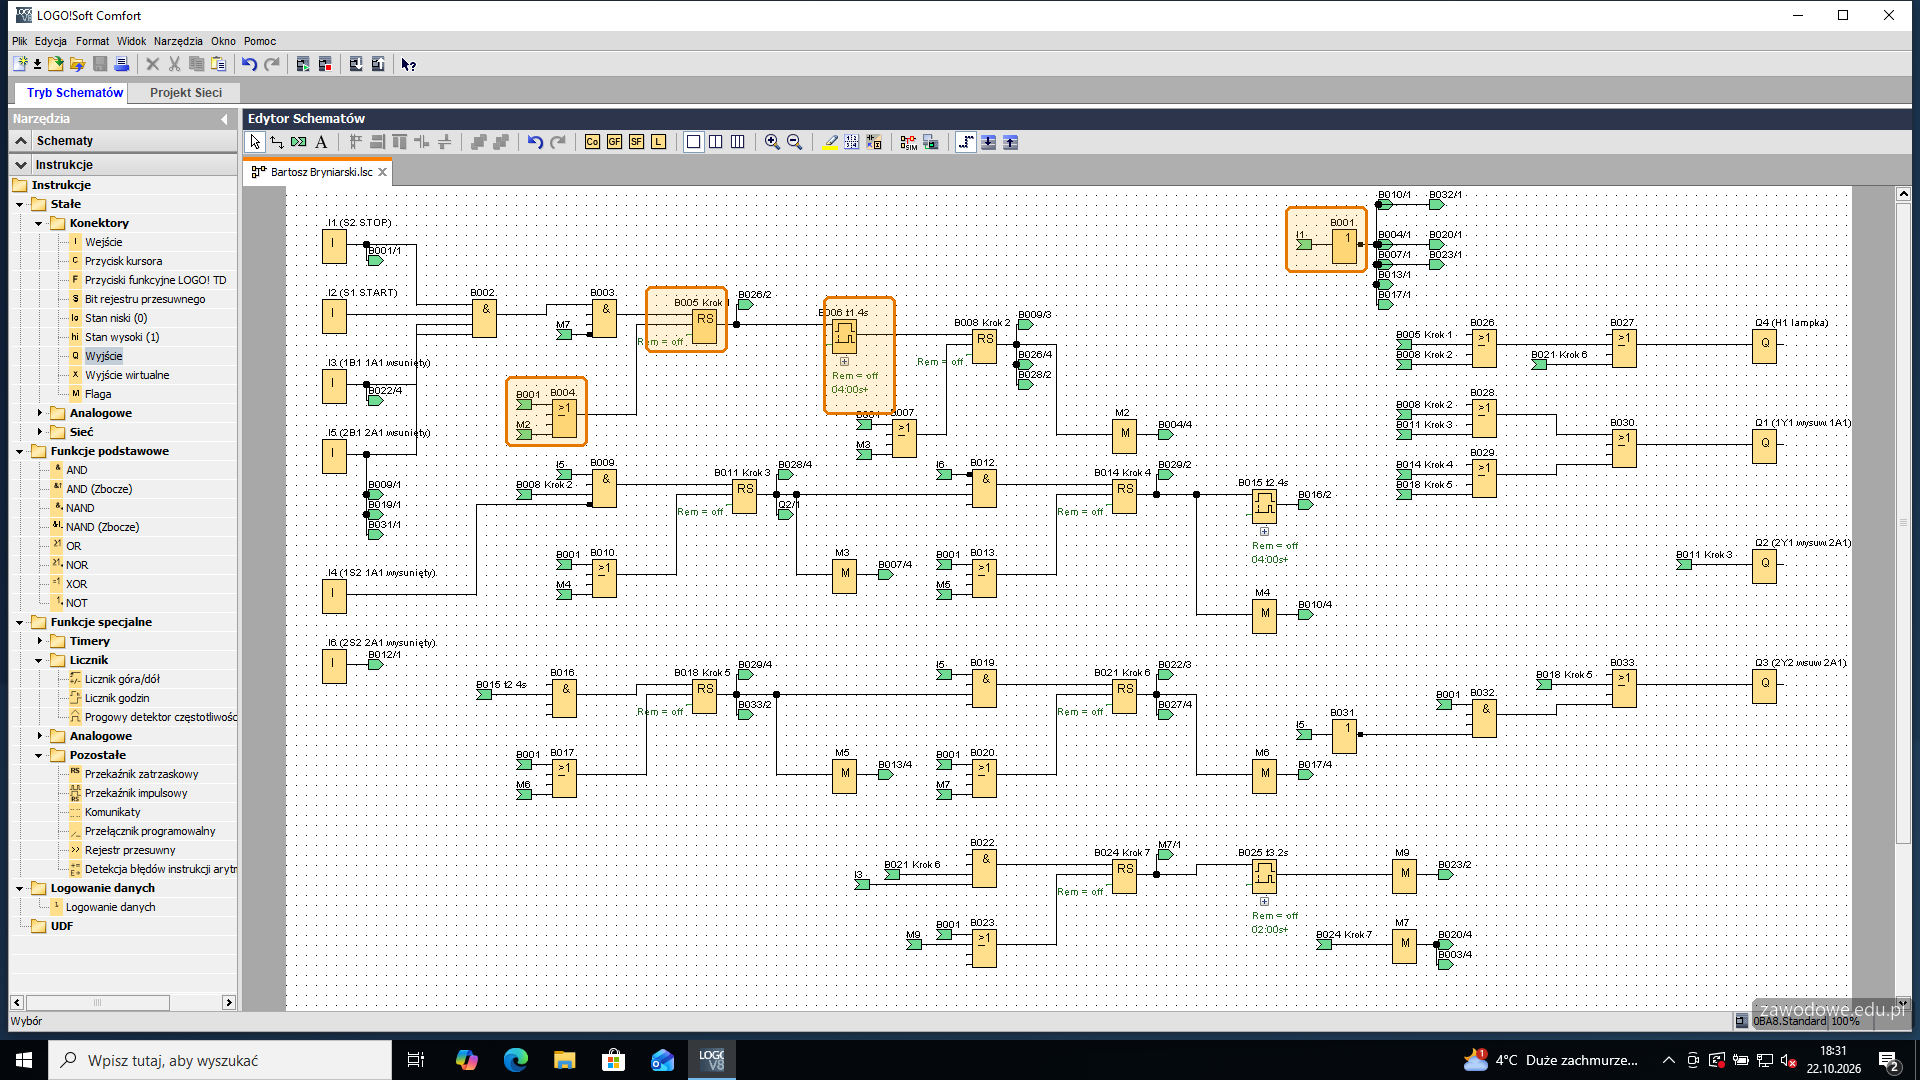
    Krok 1 to przekaźnik RS B005 „Krok 1”: wejście S od bramki startu B003, wejście R od OR B004 - STOP albo flaga M2, czyli aktywny już krok 2. Sygnał STOP to negacja B001 wejścia I1 (jedynka przy wciśniętym S2); stoi z boku schematu, a do bramek kasowania wszystkich kroków dochodzi odnośnikami „B001/1”. Wyjście kroku 1 wyzwala blok opóźnienia załączenia B006 (Funkcje specjalne > Timery): nazwa „t1 4s”, opóźnienie 4 sekundy. Parametr widać pod blokiem - arkusz wymaga, żeby konfiguracja bloków była widoczna w programie.

    S1 wciśnięty w czasie cyklu nic nie zmienia: warunek startu wymaga 1B1 i 2B1, a krok 1 ustawia się tylko raz.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 24

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  25. Krok 25: Parametry timera t1

    ok. 1 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

    Okno parametrów bloku B006 (dwuklik): Opóźnienie załączenia, czas 4:00 s, nazwa „t1 4s”, remanencja wyłączona - po zaniku zasilania odliczanie zaczyna się od nowa.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 25

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  26. Krok 26: Krok 2: wysuw 1A1

    ok. 4 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

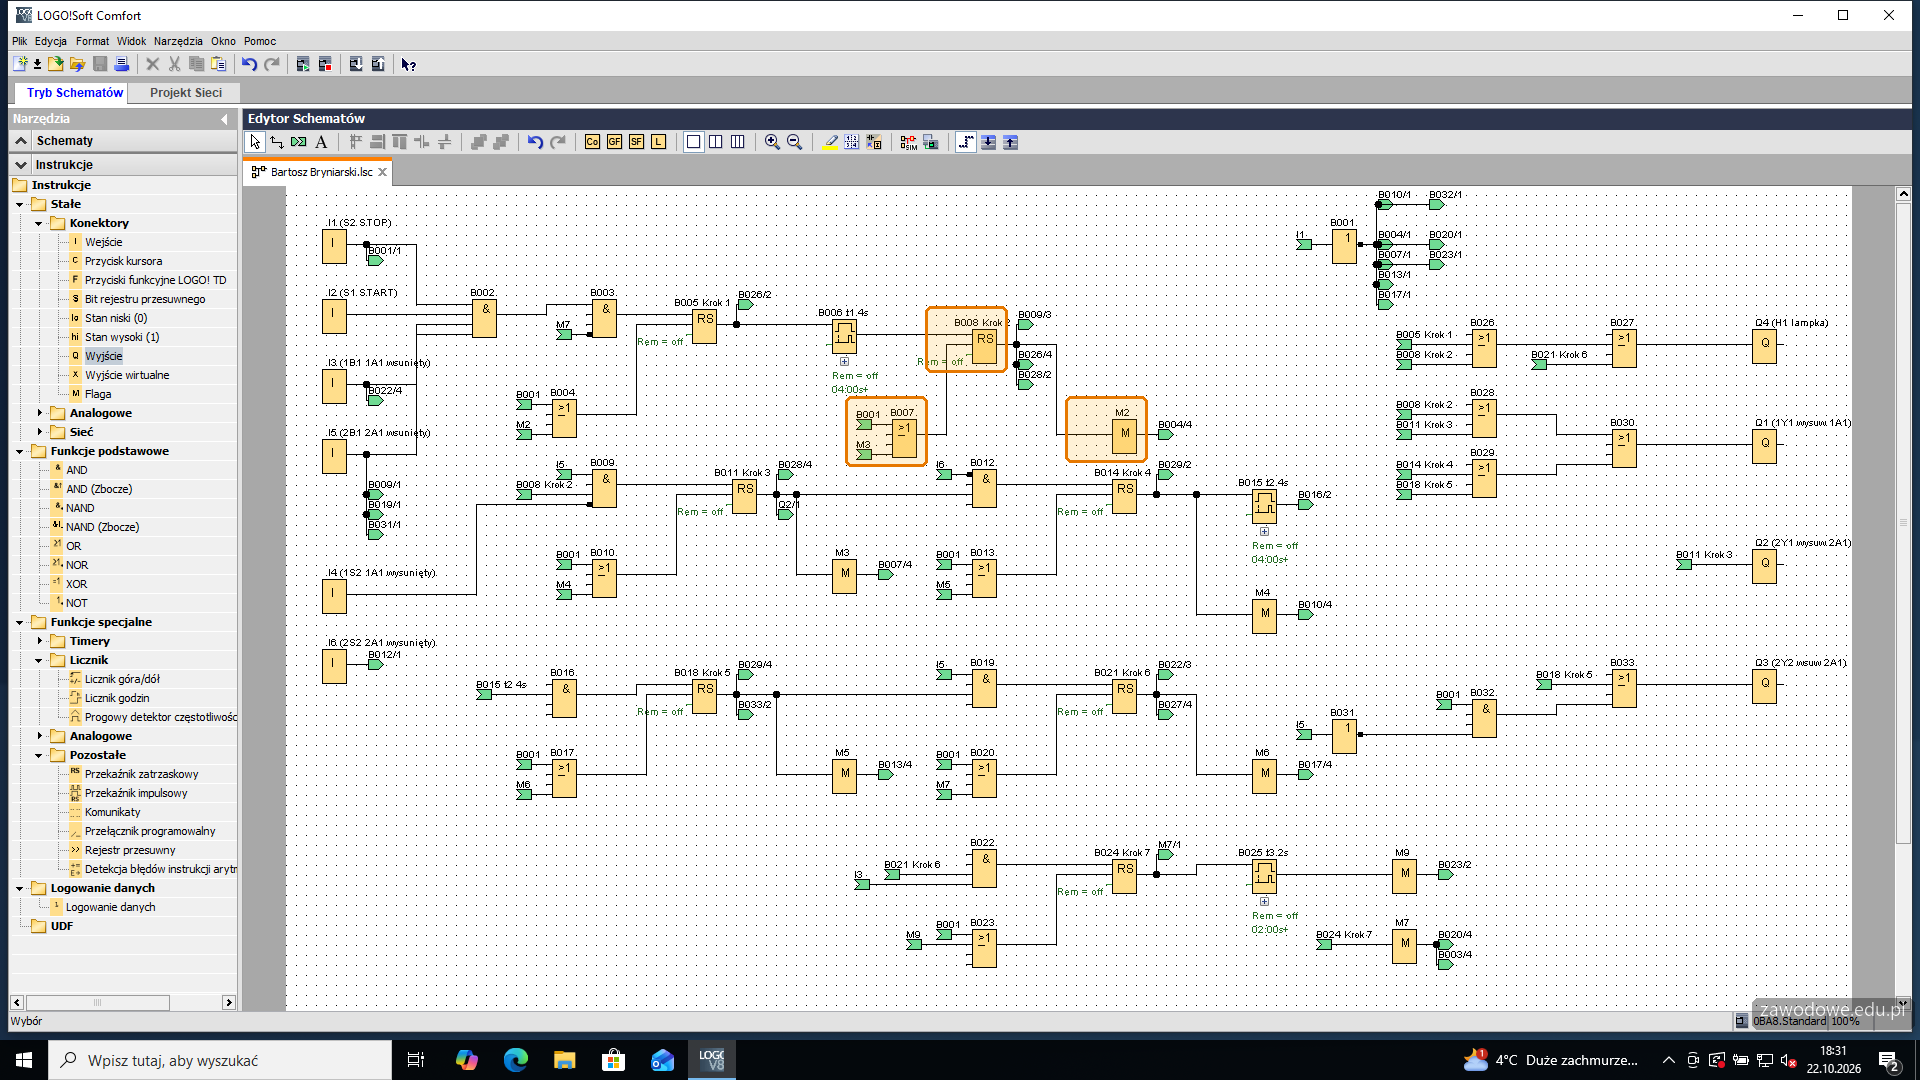
    Po 4 s wyjście timera ustawia przekaźnik RS B008 „Krok 2”. Kasuje go OR B007: STOP albo flaga M3 (krok 3). Wyjście kroku 2 idzie na flagę M2 (ta kasuje krok 1) i - odnośnikami - do bramek wyjść 1Y1 i H1.

    Po co flagi: krok 1 kasuje się krokiem 2, a krok 2 powstaje z kroku 1 - to pętla, której LOGO!Soft nie pozwala zamknąć przewodem. Flaga przenosi sygnał do następnego cyklu programu, co przy czasach rzędu sekund nie ma znaczenia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 26

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  27. Krok 27: Krok 3: 1S2 i 2B1 - wysuw 2A1

    ok. 5 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

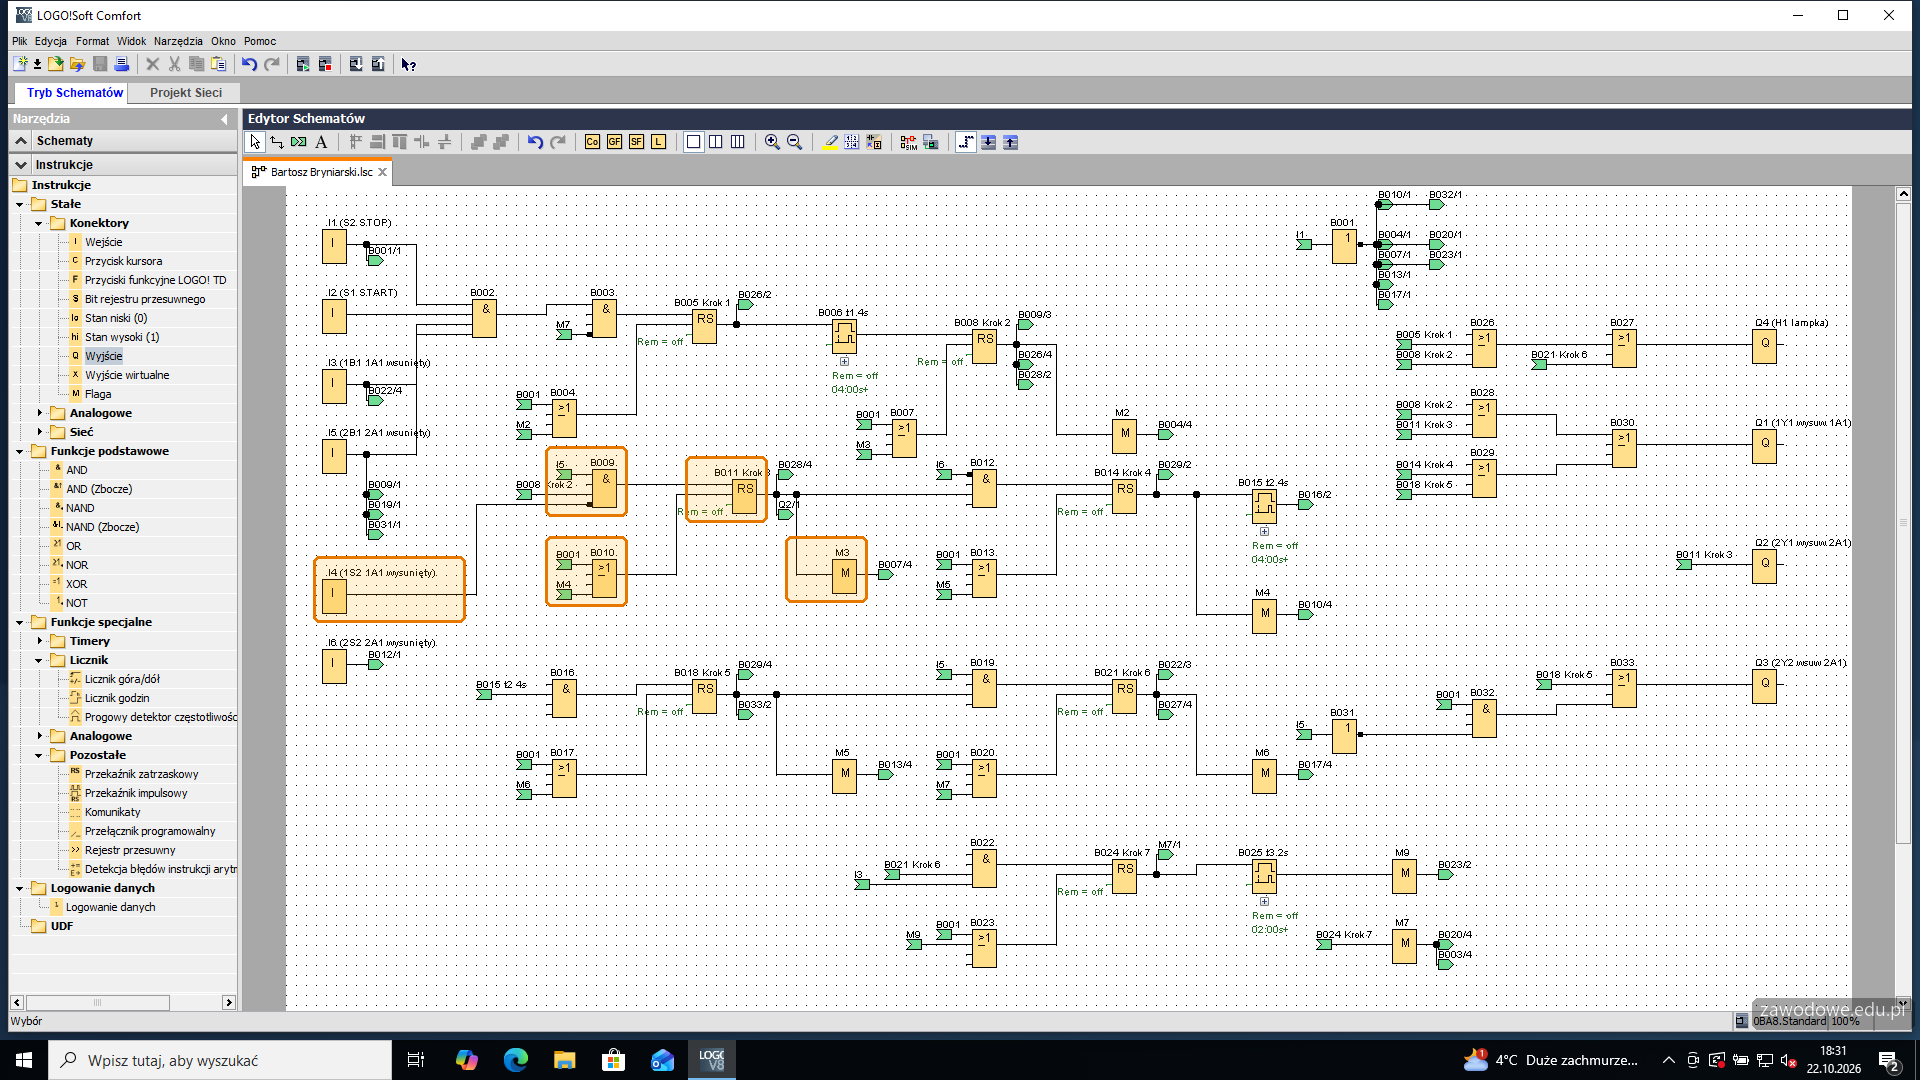
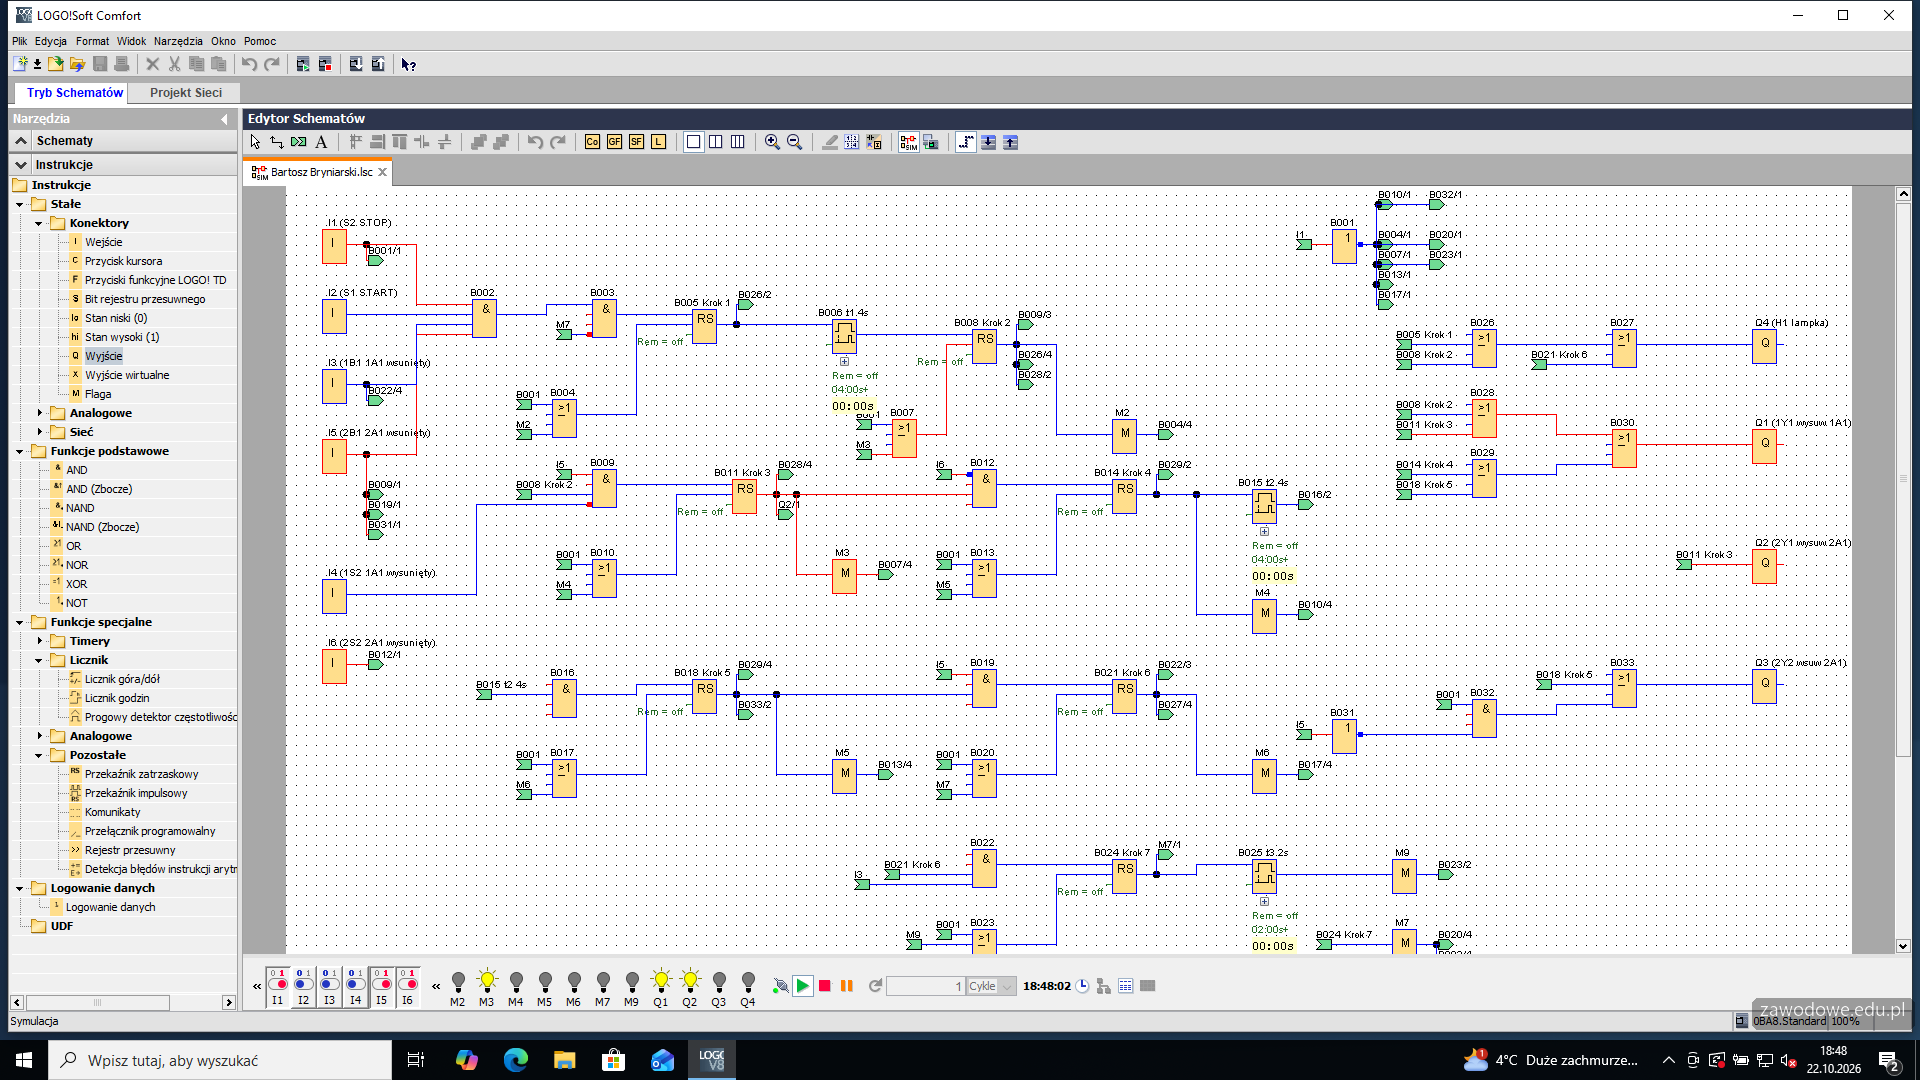
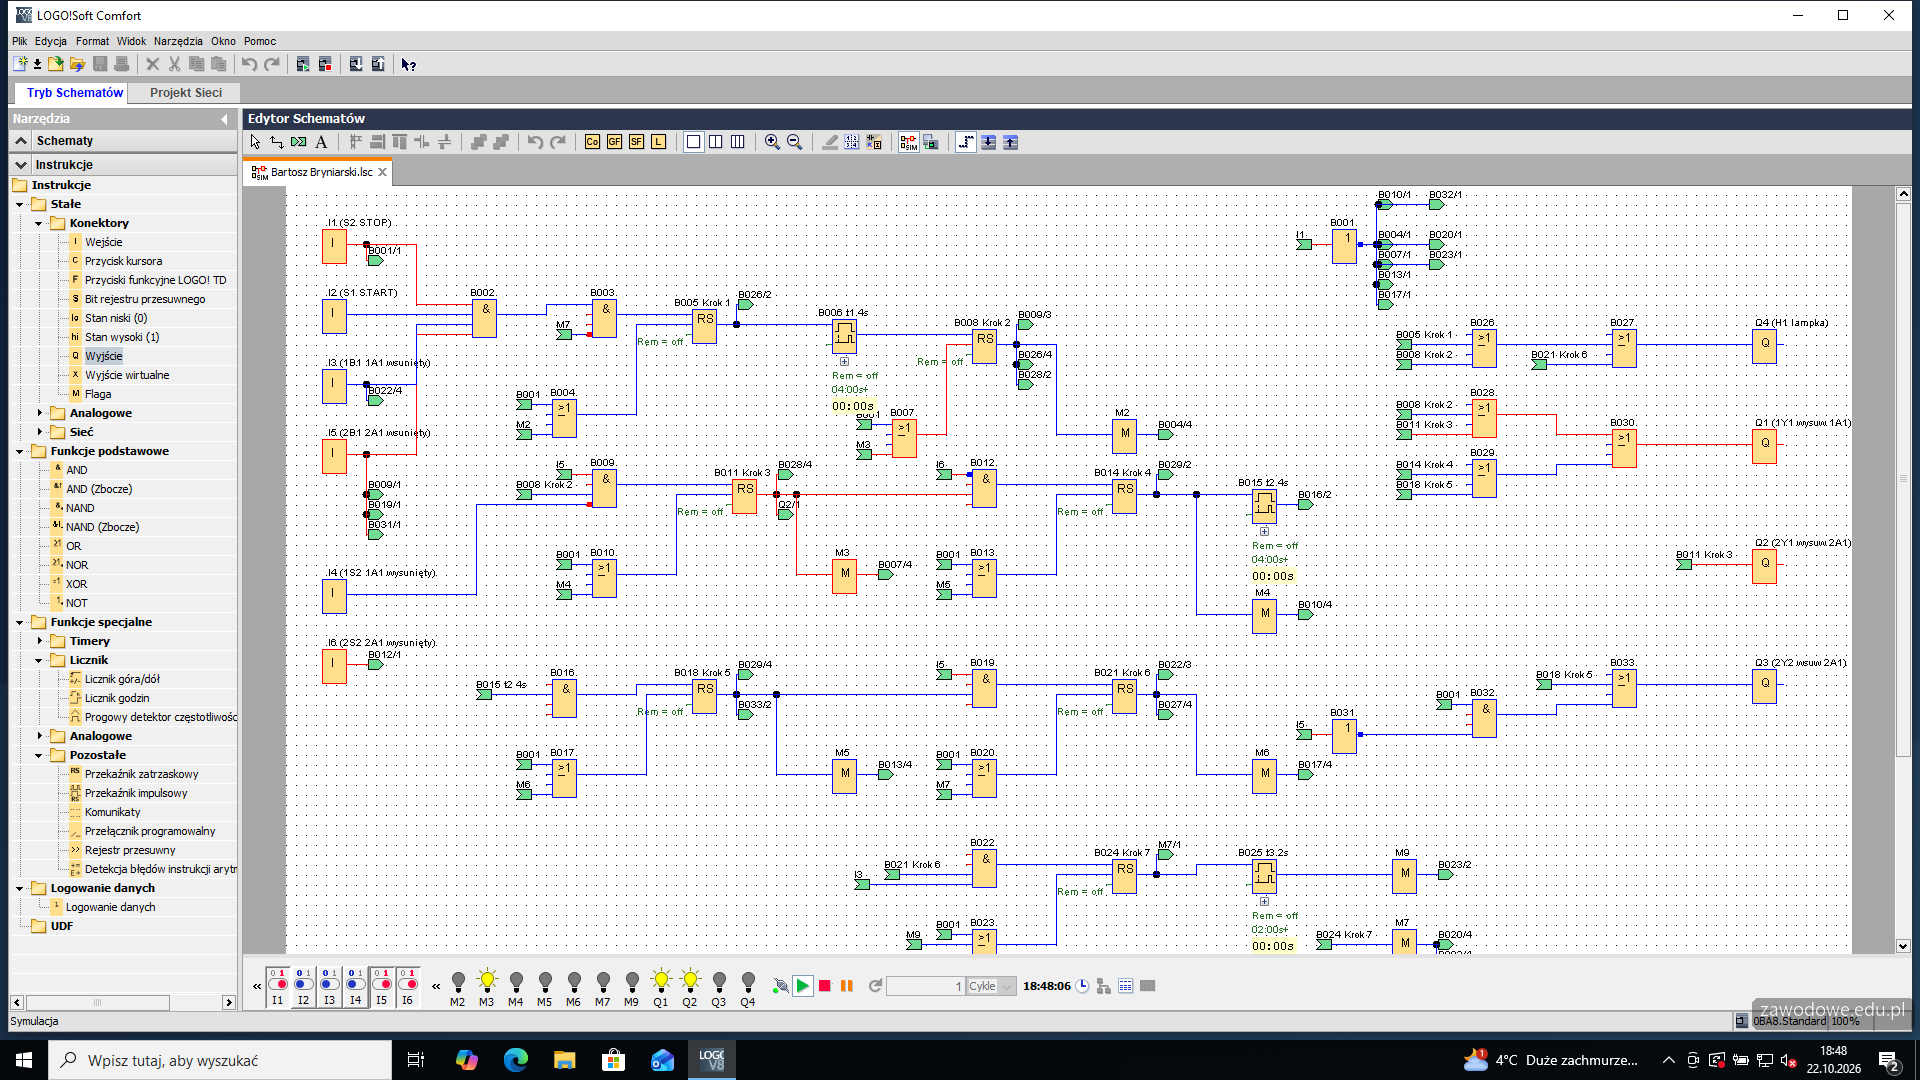
    Tranzycja do kroku 3 z cyklogramu: 1S2 ∧ 2B1 - 1A1 doszedł do końca, a 2A1 jest wsunięty. Bramka AND B009: krok 2, I5 (2B1) i I4 (1S2). Łącznik 1S2 ma zestyk NC: naciśnięty (tłoczysko wysunięte) daje na I4 zero. Dlatego wejście bramki od I4 jest zanegowane (prawy klik na wejściu bramki > Neguj - kółko przy wejściu). Bramka ustawia przekaźnik RS B011 „Krok 3” (kasowanie OR B010: STOP albo flaga M4). Wyjście kroku 3 to flaga M3 i cewka 2Y1 - 2A1 rusza.

    Typowe błędy

    I4 bez negacji - przy zestyku NC krok 3 ruszyłby od razu po starcie kroku 2, zanim 1A1 dojdzie do końca.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 27

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  28. Krok 28: Krok 4: postój w 2S2 i timer t2 = 4 s

    ok. 4 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

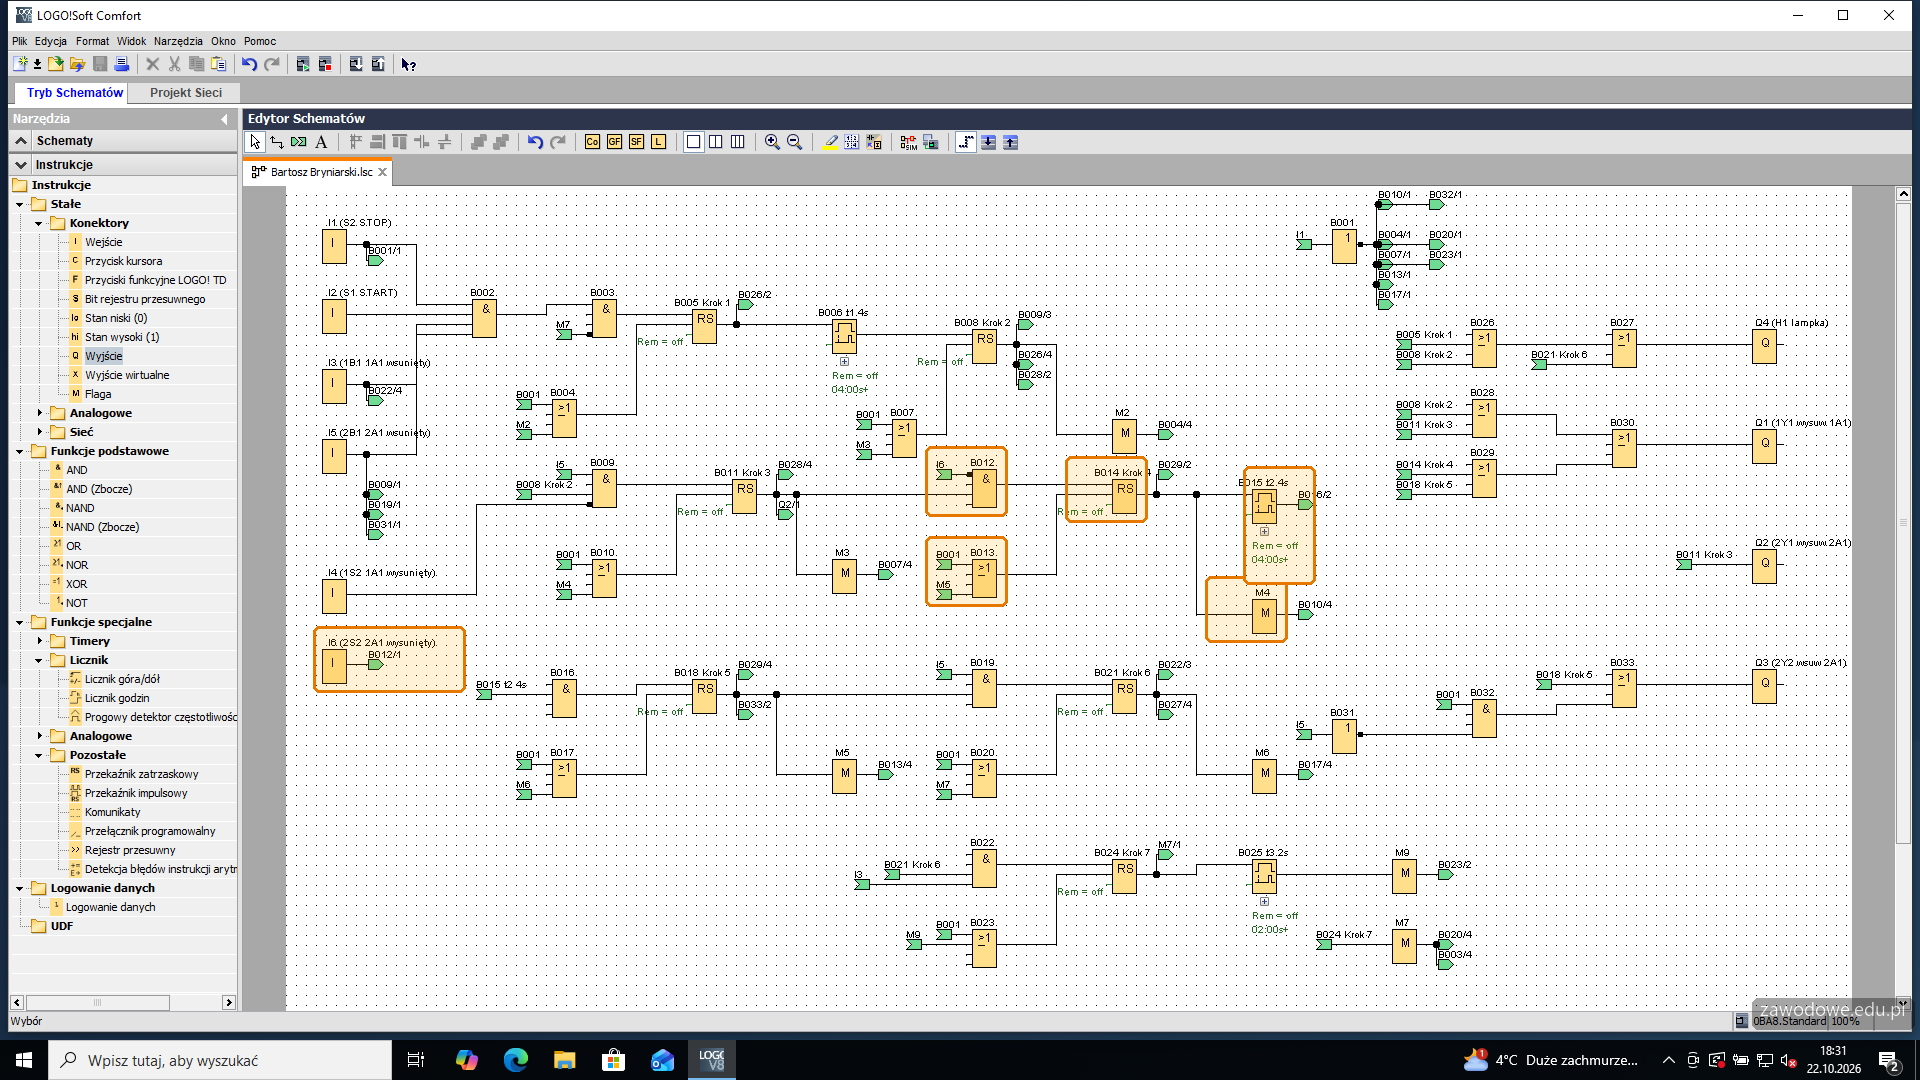
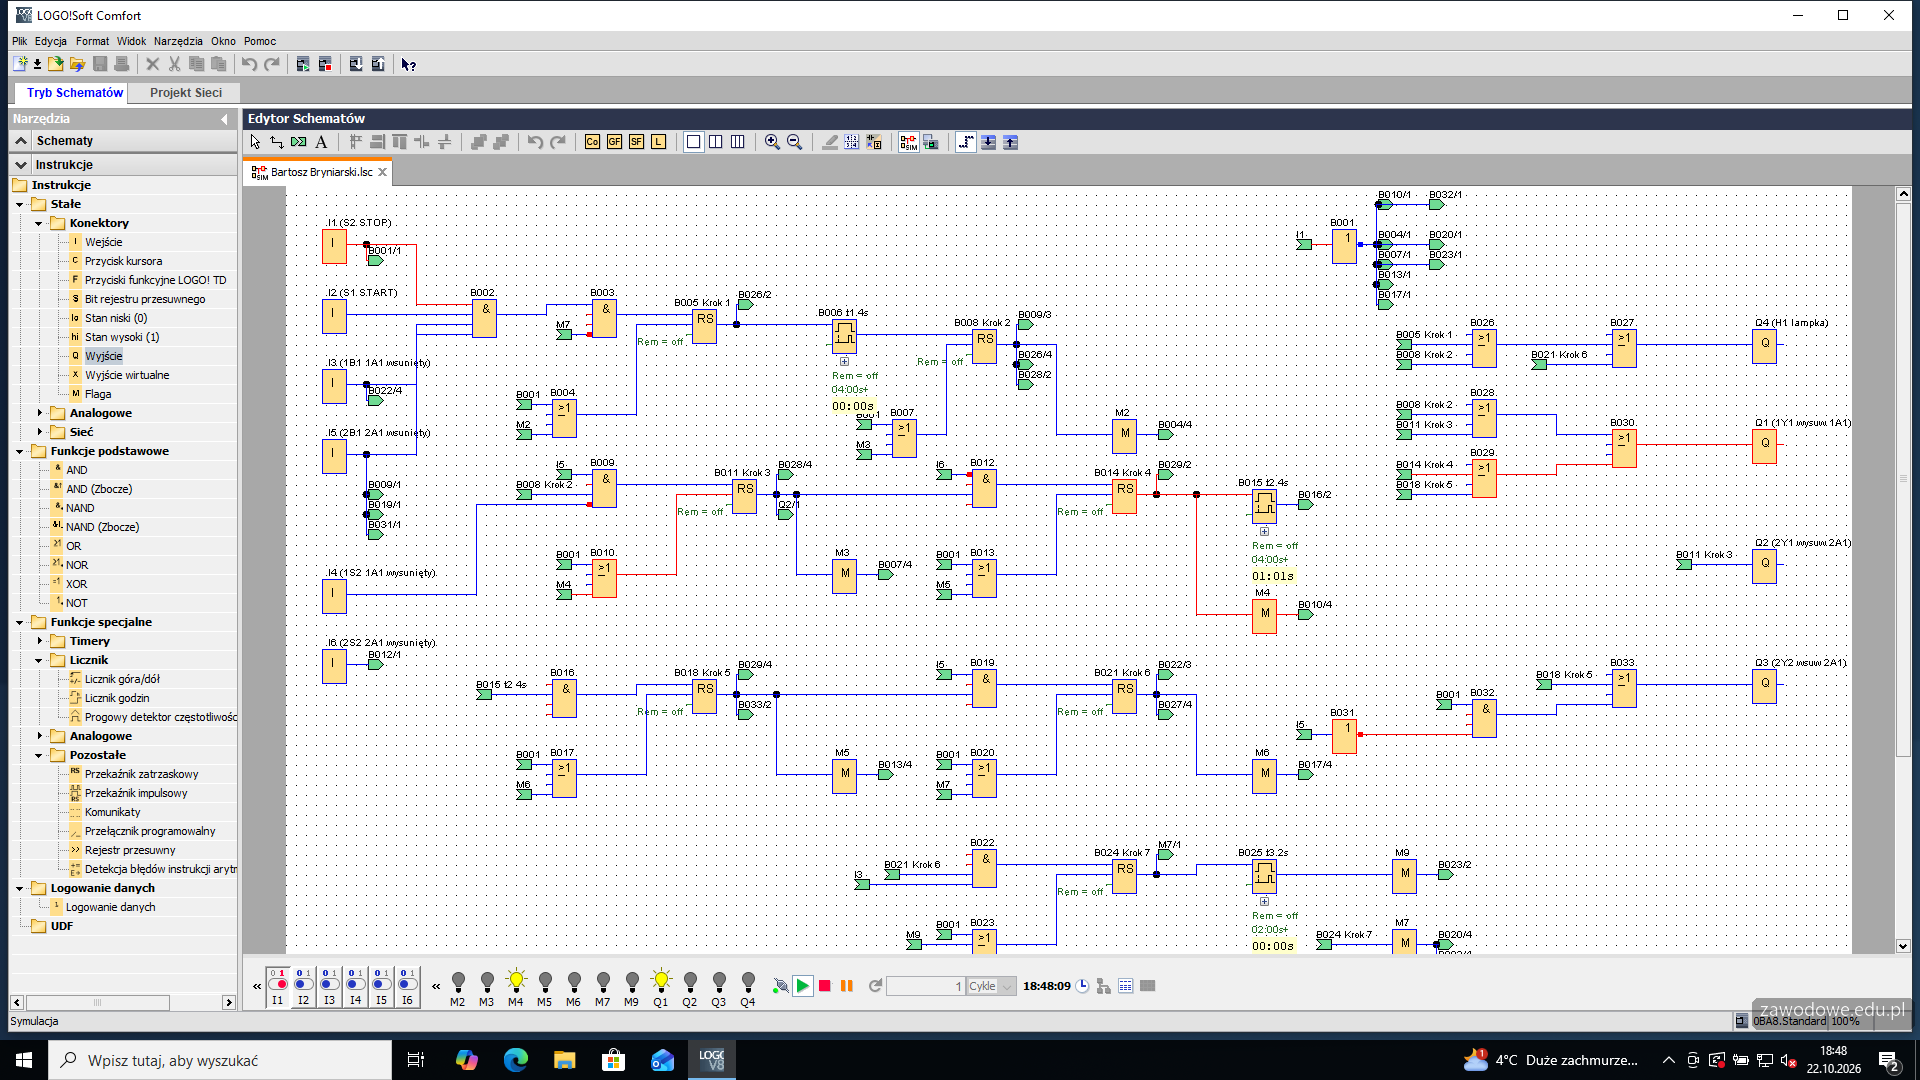
    Tranzycja do kroku 4 to 2S2 - AND B012 z kroku 3 i zanegowanego wejścia I6 (2S2 też ma zestyk NC). Ustawia przekaźnik RS B014 „Krok 4” (kasowanie OR B013: STOP albo M5). W kroku 4 żadna cewka 2A1 nie jest załączona - zawór bistabilny 2V1 trzyma ostatnie położenie, więc tłoczysko stoi wysunięte. Wyjście kroku wyzwala timer B015 „t2 4s” (opóźnienie załączenia 4 s) i zapala flagę M4.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 28

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  29. Krok 29: Parametry timera t2

    ok. 1 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

    Okno parametrów B015: opóźnienie załączenia 4:00 s, nazwa „t2 4s”. Czas liczy się od wejścia w krok 4, czyli od naciśnięcia łącznika 2S2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 29

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

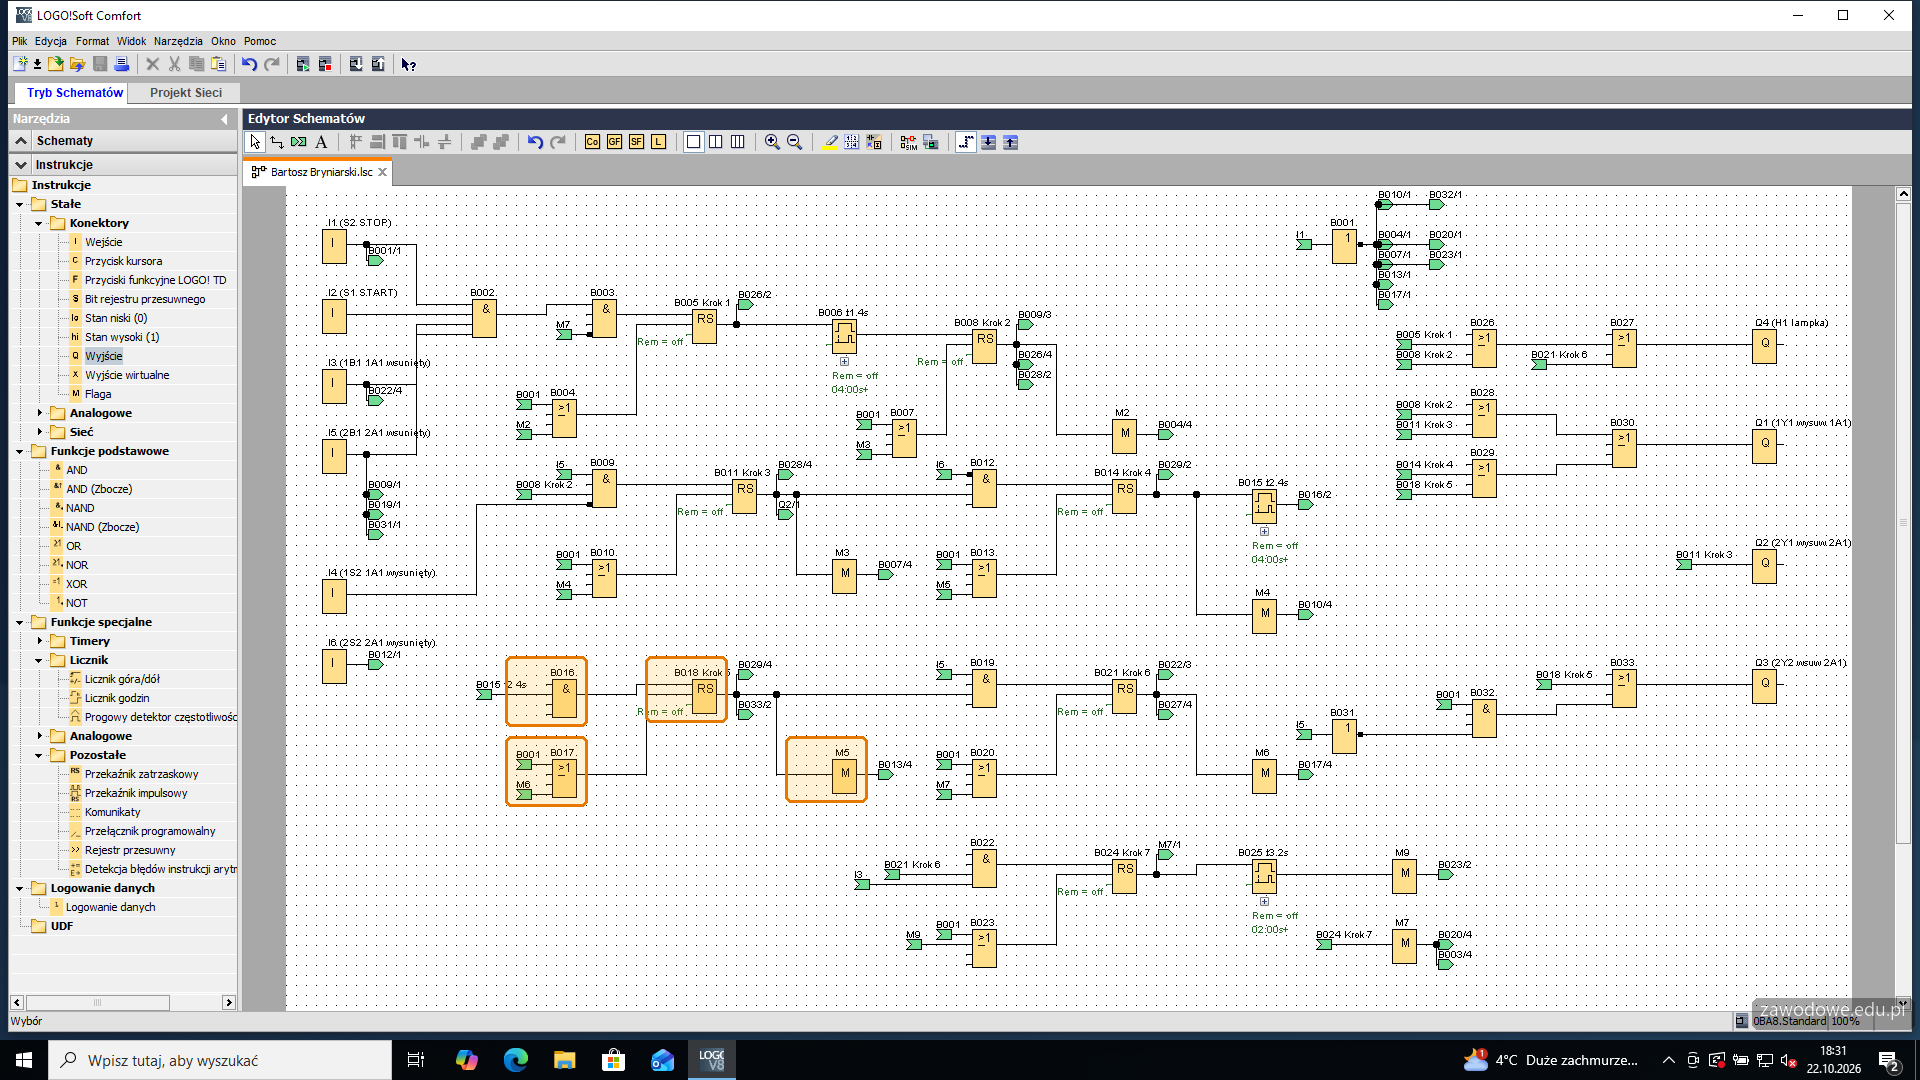
  30. Krok 30: Krok 5: wsuw 2A1

    ok. 3 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

    Po 4 s wyjście timera B015 (odnośnik) przechodzi przez bramkę przejścia AND B016 - tak samo jak przy pozostałych krokach - i ustawia przekaźnik RS B018 „Krok 5”, kasowany przez OR B017 (STOP albo M6). Krok 5 załącza cewkę 2Y2 - 2A1 się wsuwa - i flagę M5.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 30

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

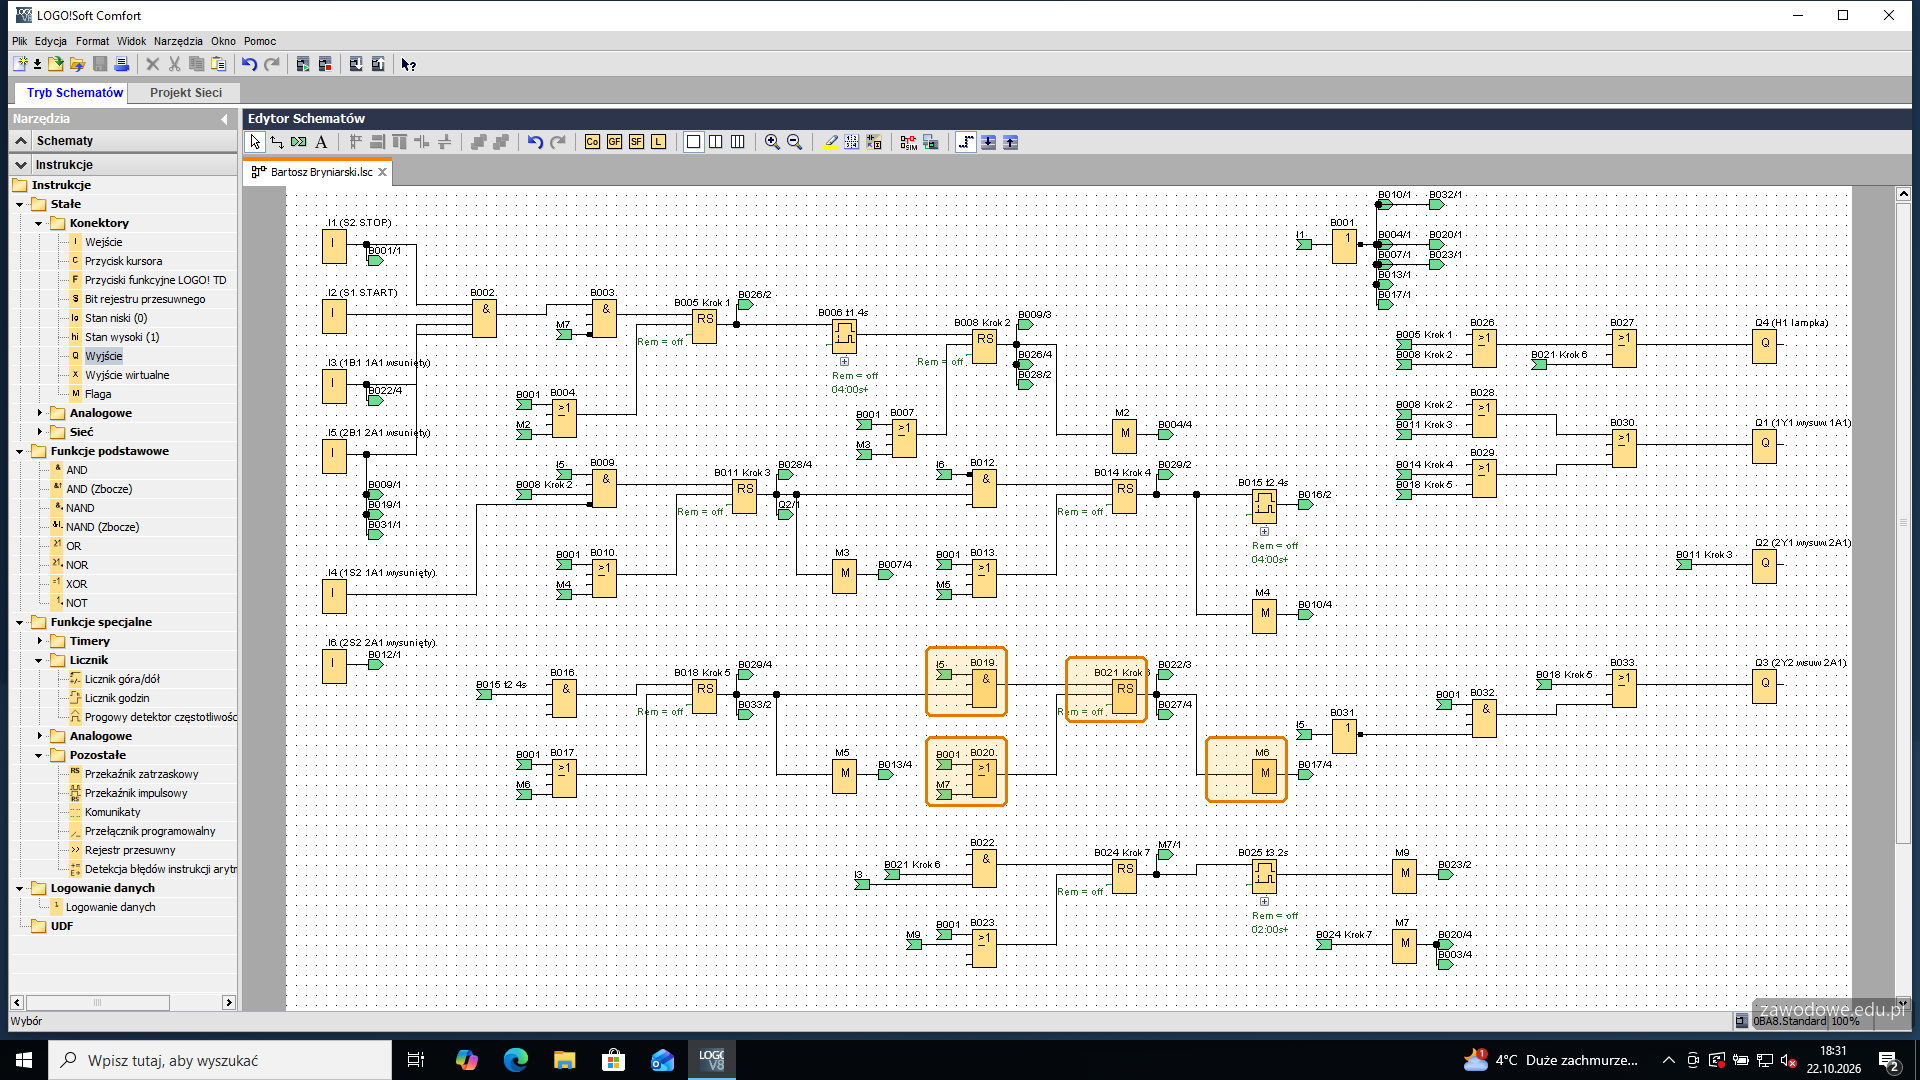
  31. Krok 31: Krok 6: 2B1 - wsuw 1A1 i H1

    ok. 4 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

    Tranzycja do kroku 6 to 2B1 - AND B019 z kroku 5 i wejścia I5 (odnośnik). Ustawia przekaźnik RS B021 „Krok 6”, kasowany przez OR B020: STOP albo flaga M7 (krok 7). W kroku 6 cewka 1Y1 jest wyłączona, więc sprężyna zaworu 1V1 cofa 1A1, a H1 świeci znowu.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 31

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

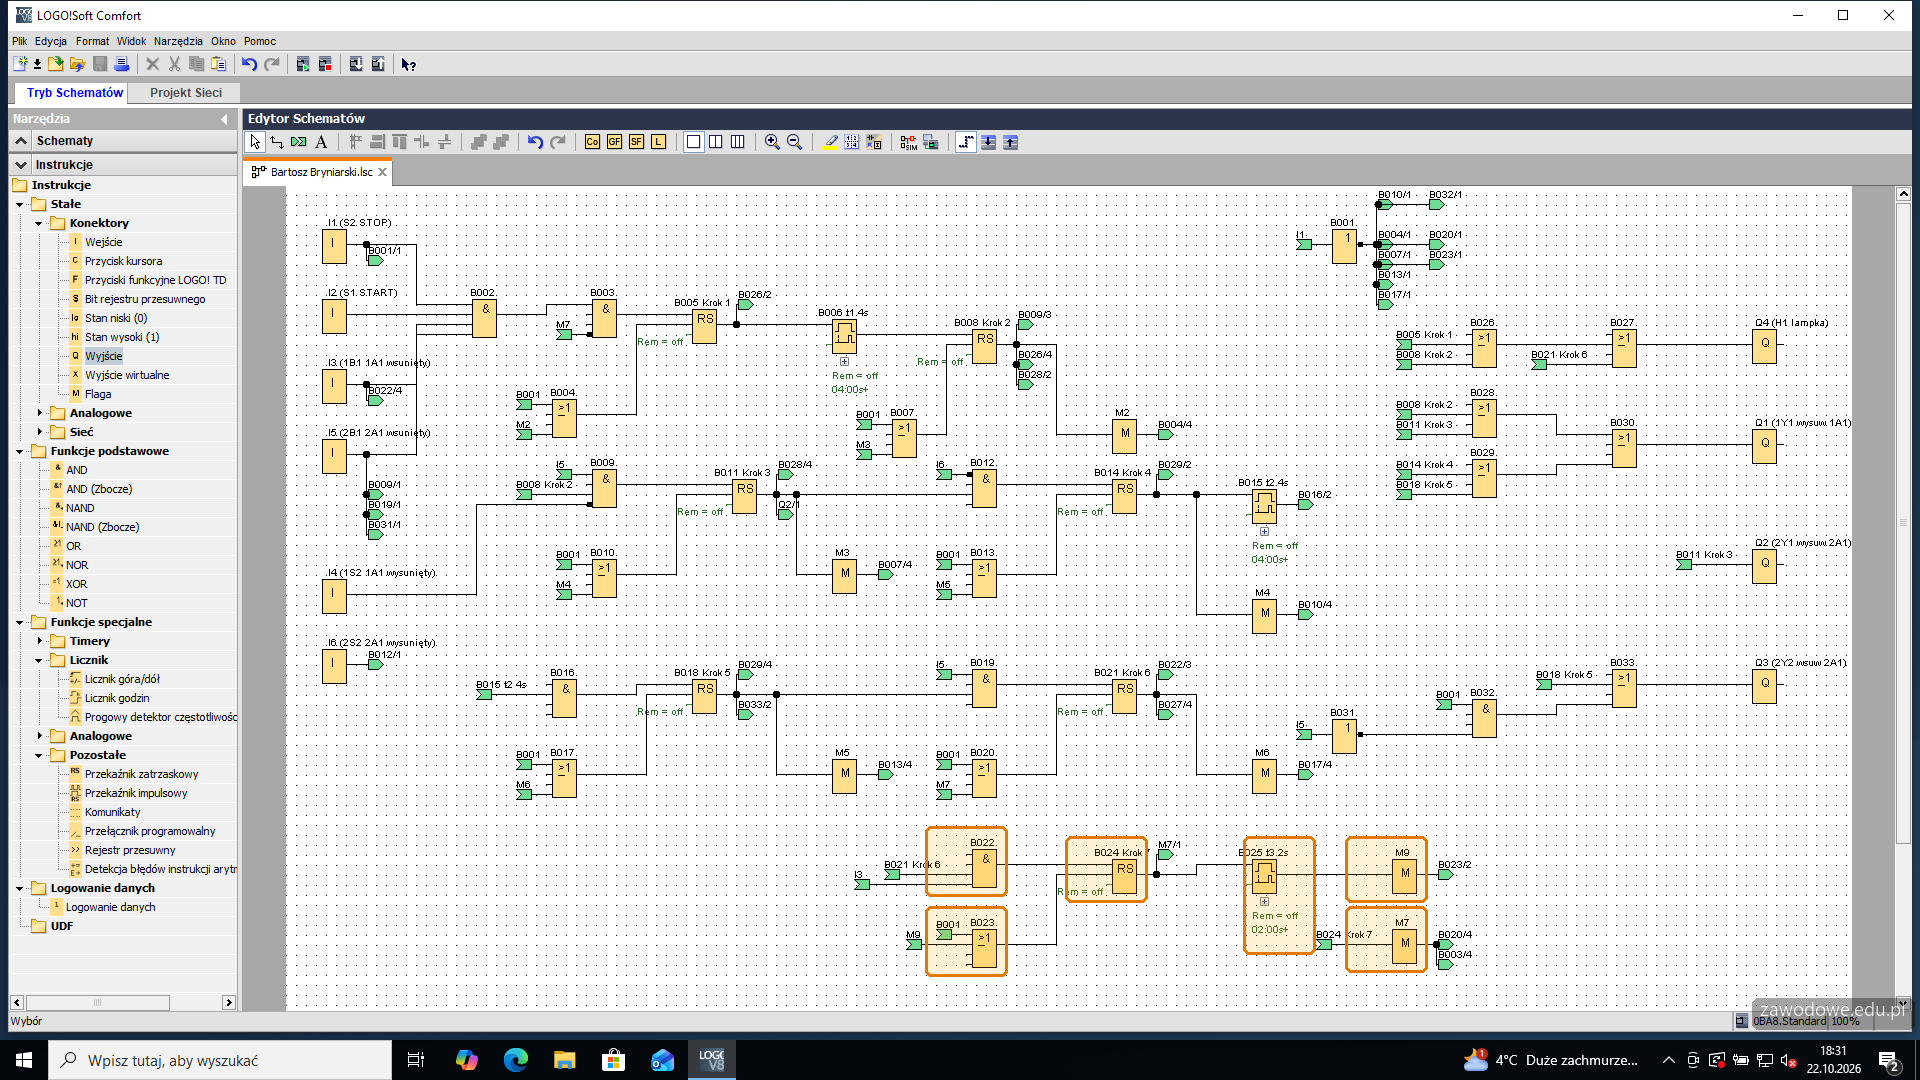
  32. Krok 32: Krok 7: 1B1 - H1 gaśnie, 2 s postoju

    ok. 5 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

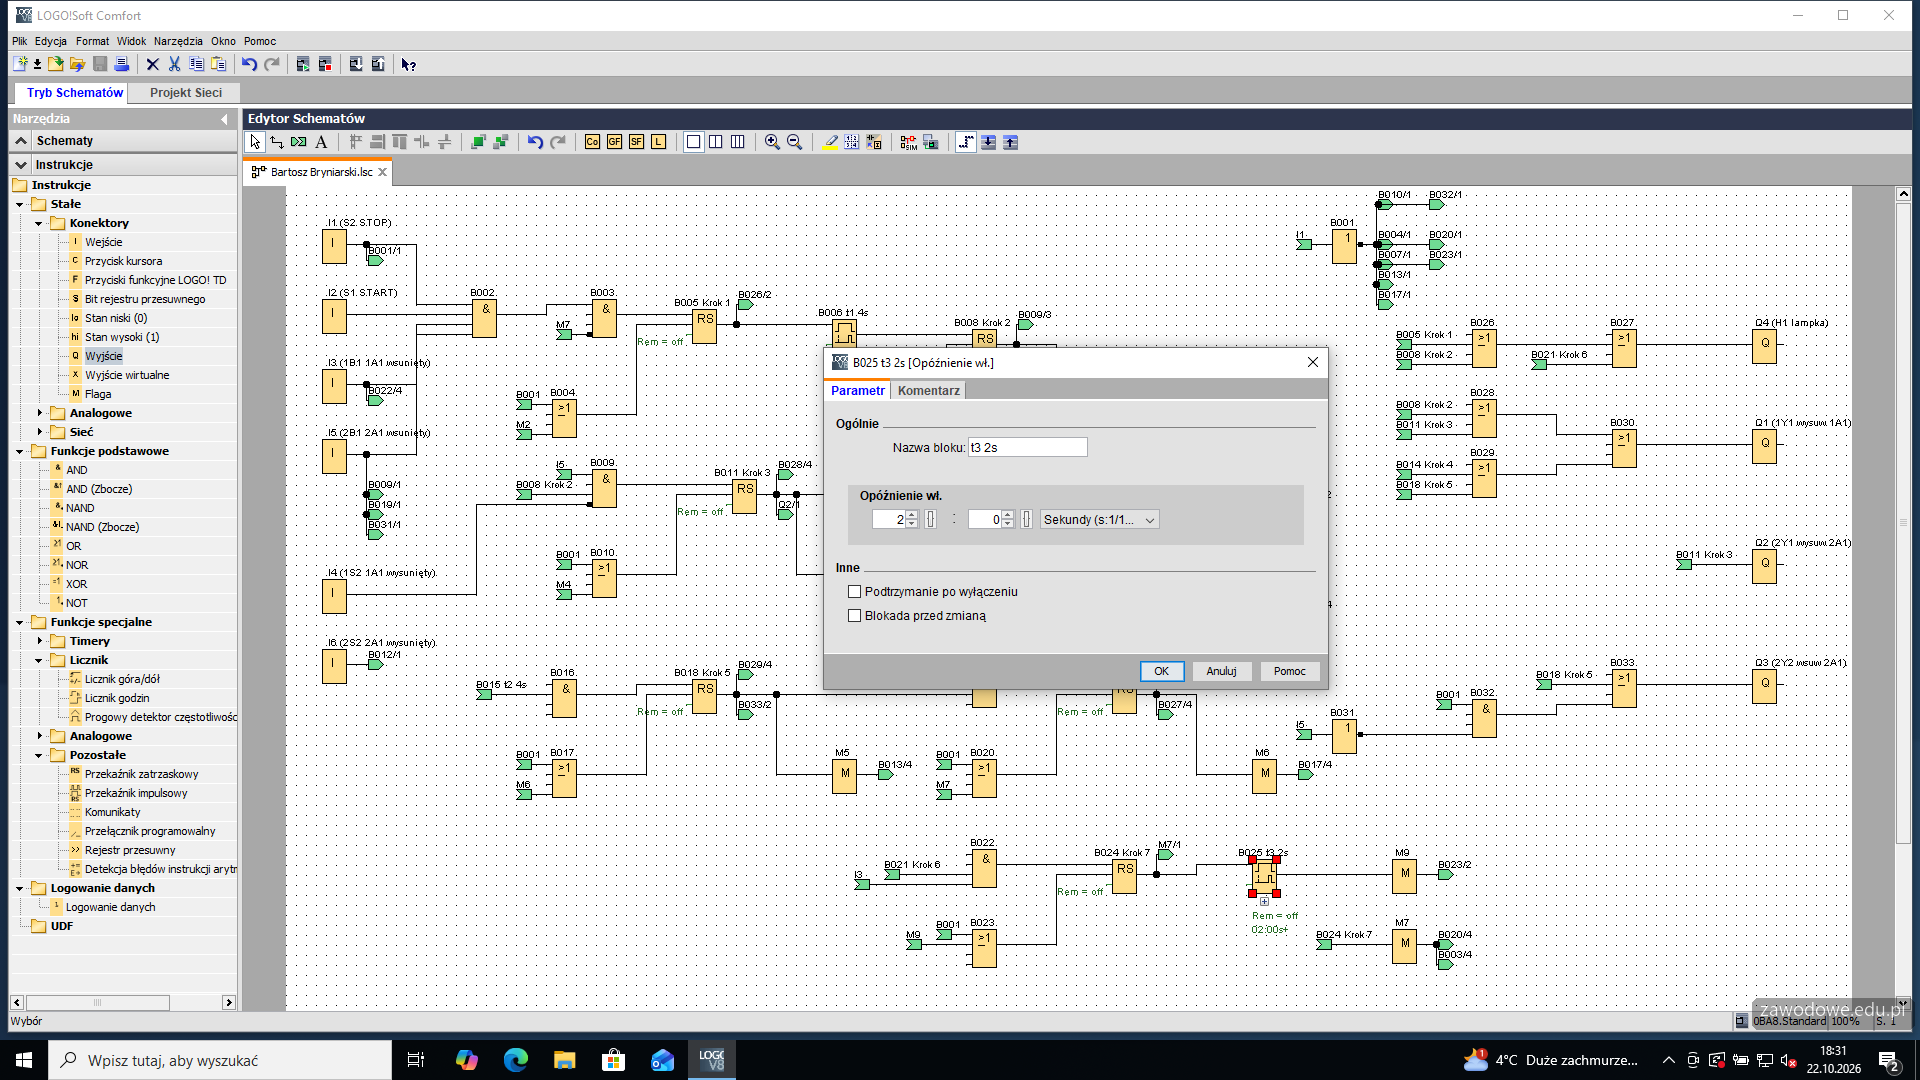
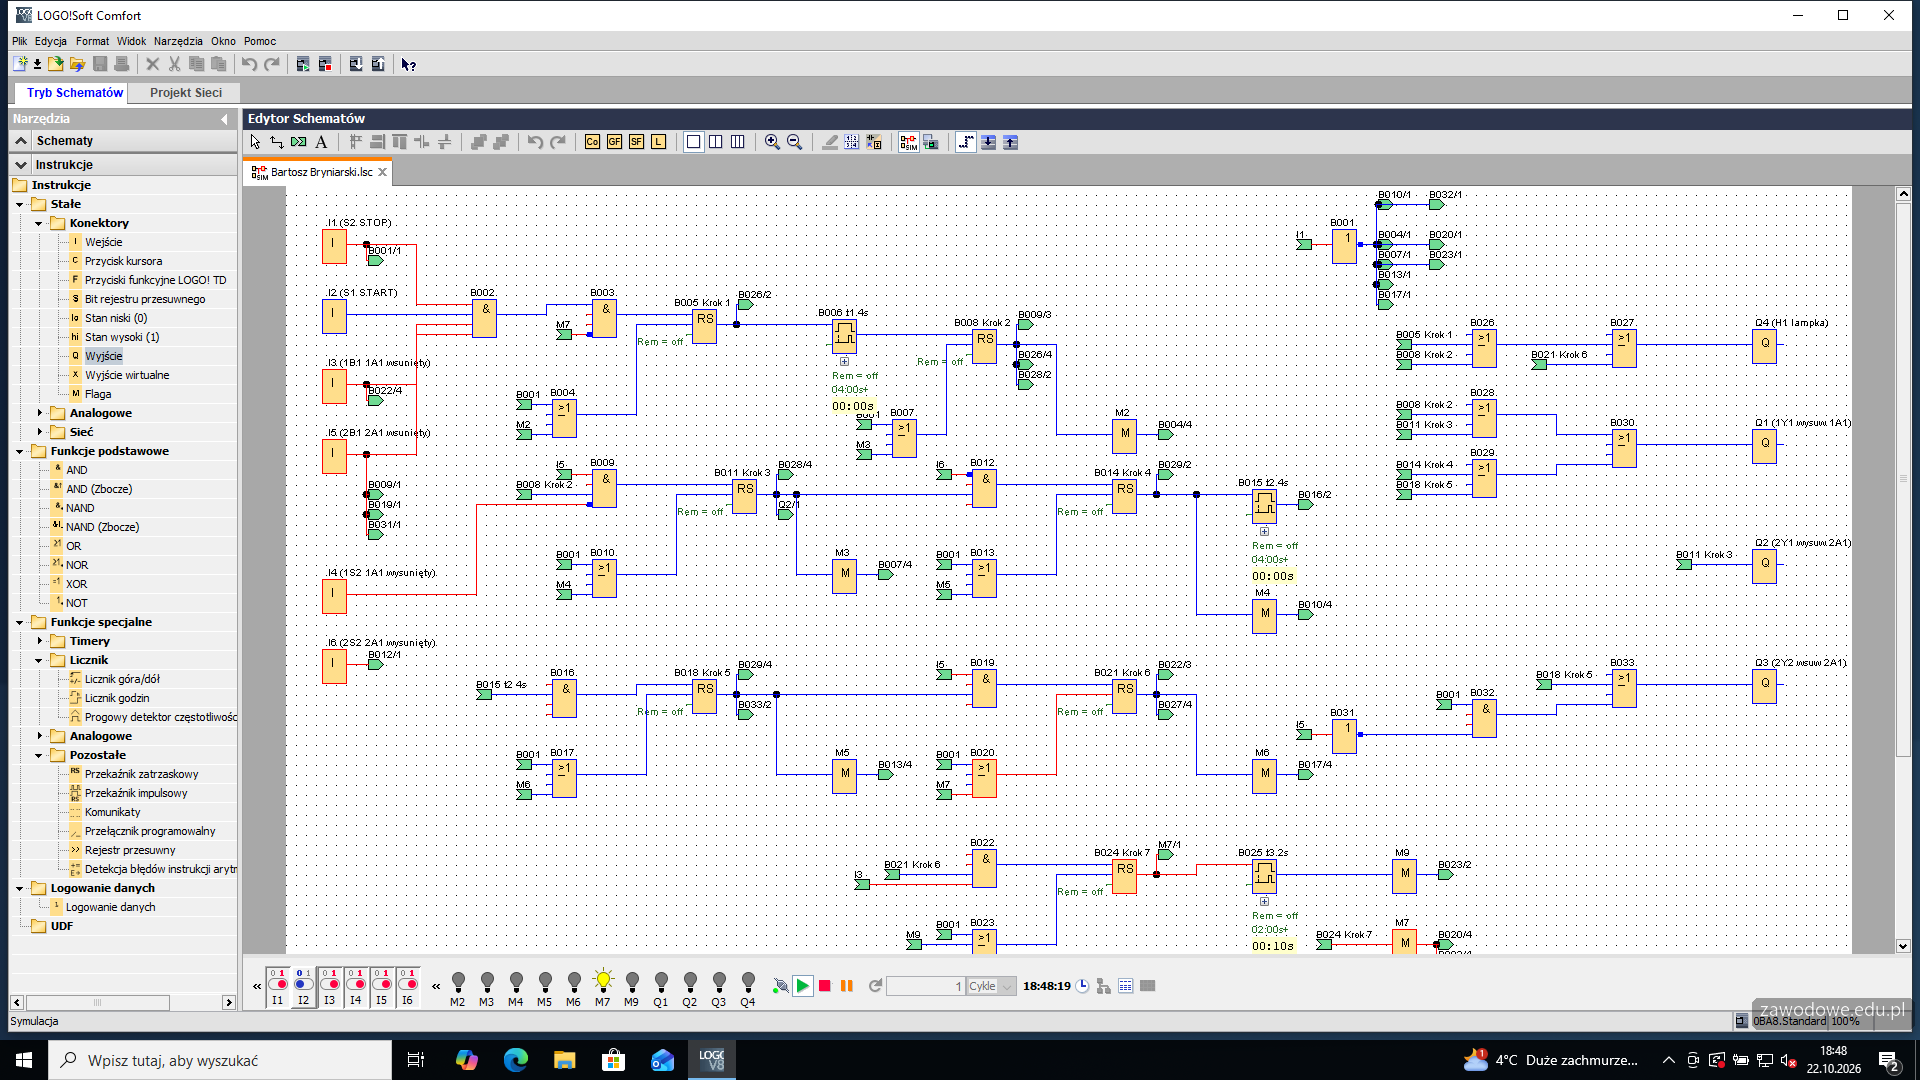
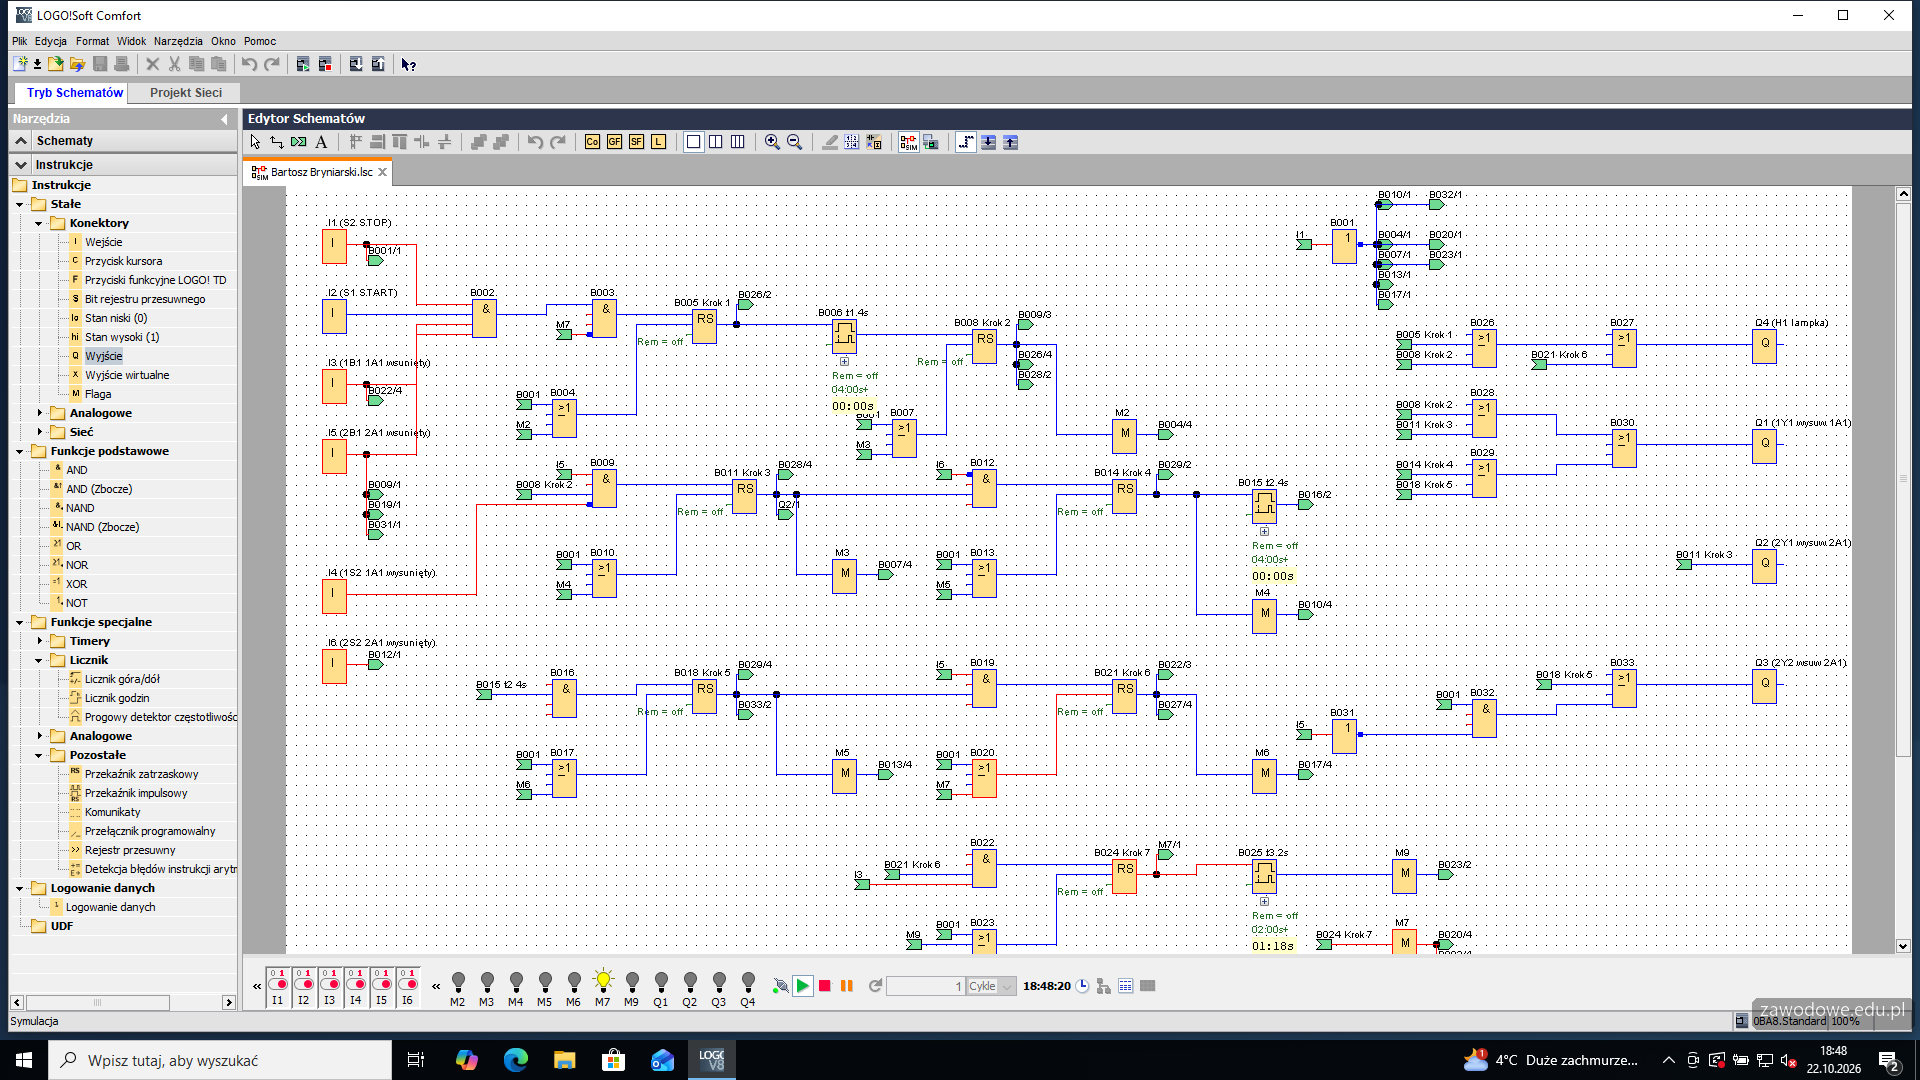
    Po wsunięciu 1A1 (1B1, wejście I3) AND B022 ustawia przekaźnik RS B024 „Krok 7”: H1 gaśnie, a timer B025 „t3 2s” (opóźnienie załączenia 2 s) odlicza postój. Jego wyjście zapala flagę M9, a ta kasuje krok 7 przez OR B023 (razem ze STOP), więc po 2 s program wraca do kroku 0. Flaga jest potrzebna z tego samego powodu co M2-M7: przewód z timera z powrotem do kasowania kroku, który ten timer uruchamia, zamknąłby pętlę.

    Krok 7 ma flagę M7 z dwoma zadaniami: kasuje krok 6 i - zanegowana na wejściu bramki B003 - blokuje start. Bez tej blokady S1 wciśnięty w czasie postoju uruchomiłby nowy cykl od razu, bo 1B1 i 2B1 są już aktywne, a opis działania pozwala na ponowne uruchomienie dopiero po zakończeniu pełnego cyklu.

    ⚠️ Nazwa czasu w arkuszu: cyklogram oznacza ten postój jako „t2=2s”, choć „t2” to już czas postoju w 2S2 (4 s). W programie blok nazywa się „t3 2s”, żeby dwa różne czasy nie miały tej samej nazwy.

    Typowe błędy

    Koniec cyklu od razu po 1B1, bez 2 s postoju, albo bez blokady startu w czasie postoju.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 32

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  33. Krok 33: Parametry timera t3

    ok. 1 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

    Okno parametrów B025: opóźnienie załączenia 2:00 s, nazwa „t3 2s”.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 33

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  34. Krok 34: Wyjście H1: kroki 1, 2 i 6

    ok. 3 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

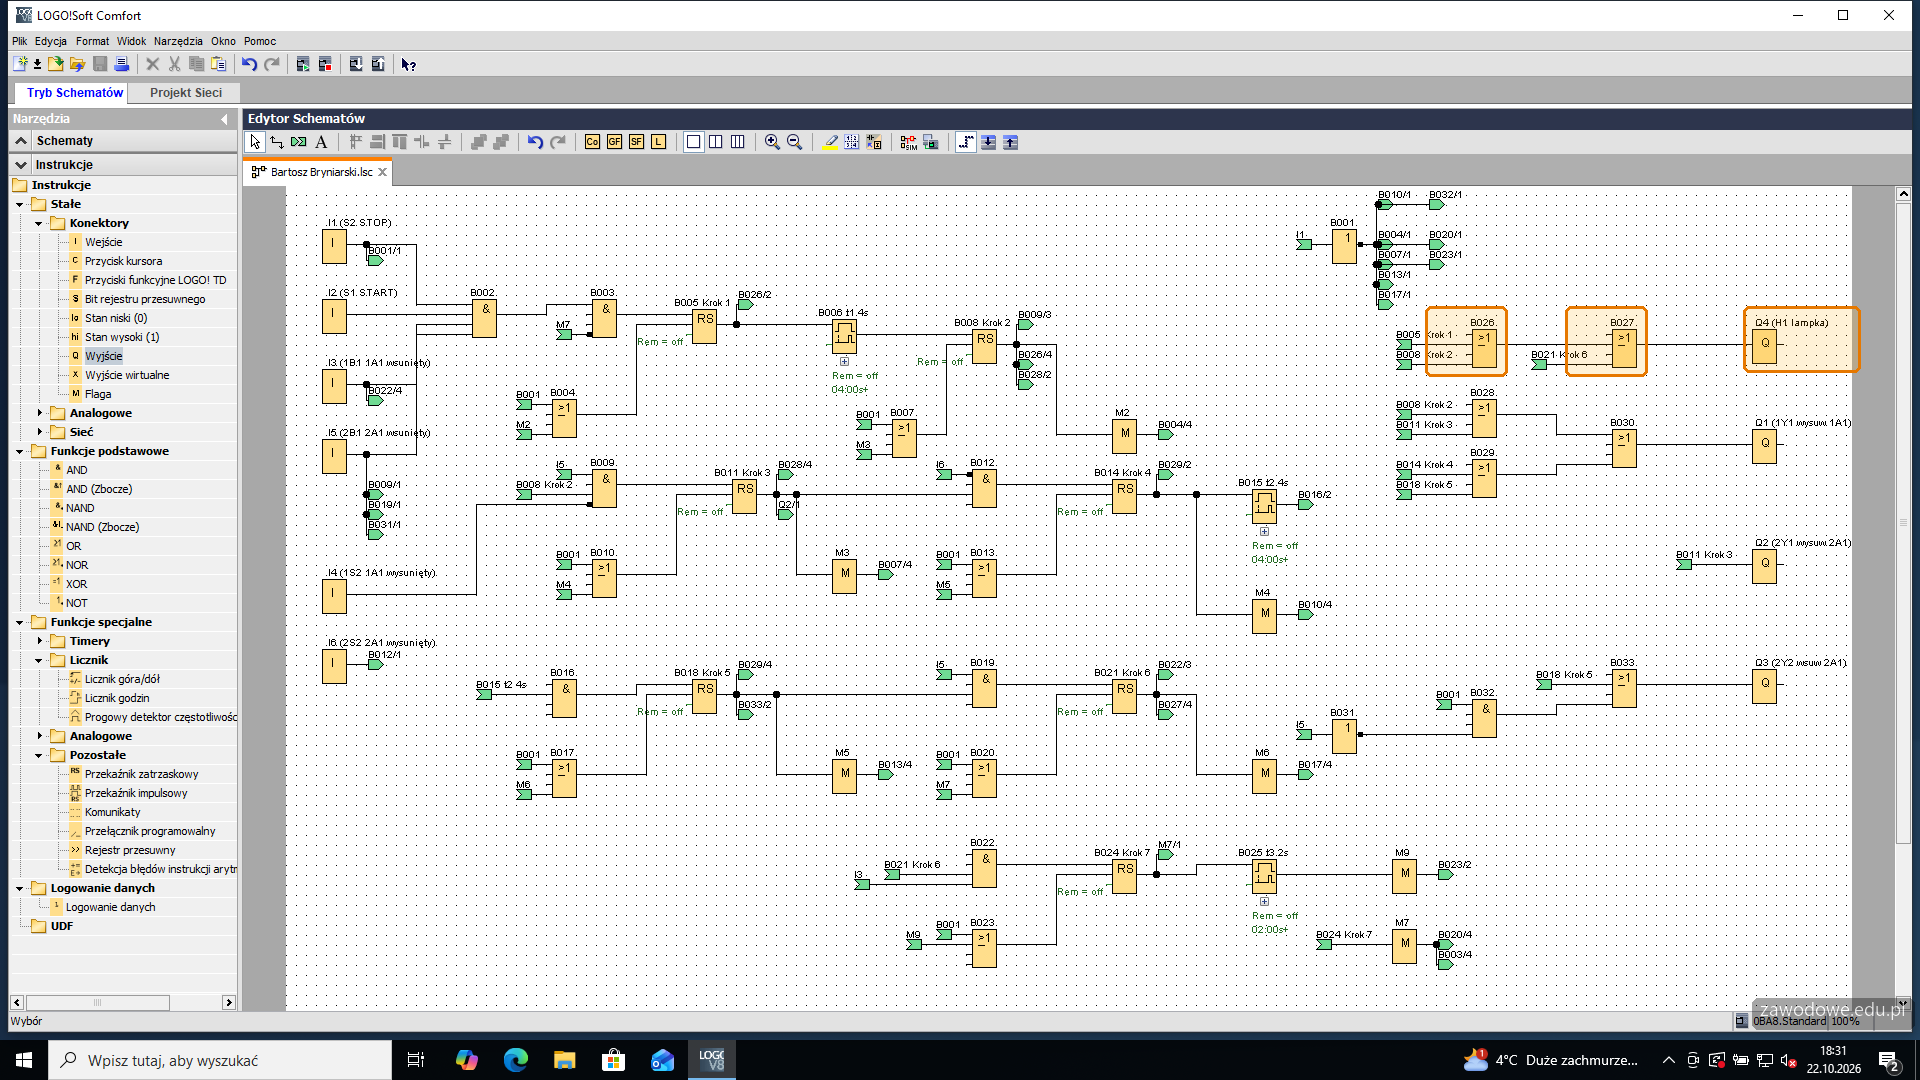
    Z cyklogramu H1 świeci od startu do dojścia 1A1 do 1S2 (kroki 1 i 2) i znowu w czasie wsuwu 1A1 (krok 6). W programie to dwie bramki OR: B026 z kroków 1 i 2, B027 z B026 i kroku 6 - na Q4 (H1). Wyjścia stoją w prawej kolumnie i zbierają sygnały z odnośników kroków.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 34

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  35. Krok 35: Wyjście 1Y1: kroki 2-5

    ok. 3 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

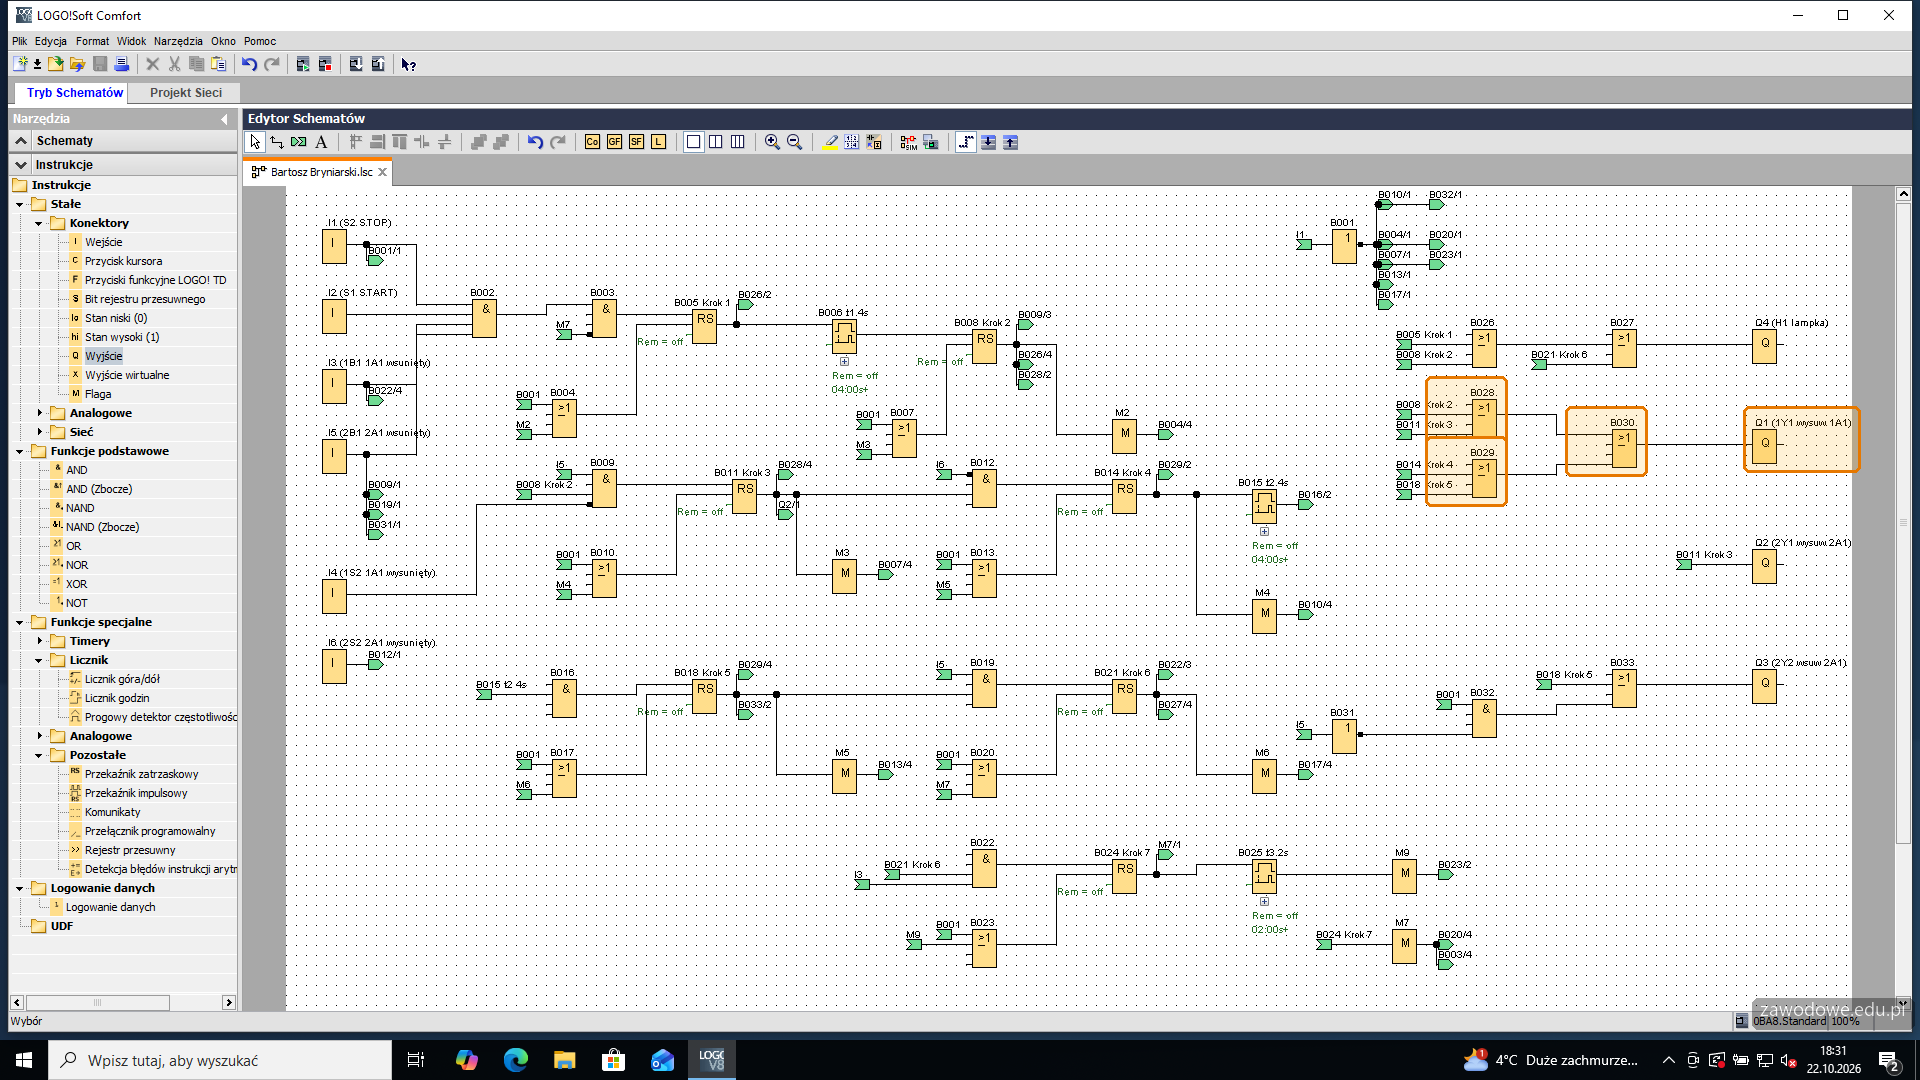
    Zawór 1V1 jest monostabilny, więc 1Y1 musi być załączona przez cały czas, kiedy 1A1 ma być wysunięty: kroki 2, 3, 4 i 5. OR B028 (kroki 2 i 3), OR B029 (kroki 4 i 5) i OR B030 z obu - na Q1.

    Typowe błędy

    1Y1 tylko w kroku 2 - przy zaworze monostabilnym 1A1 wróciłby od razu po dojściu do 1S2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 35

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  36. Krok 36: Wyjście 2Y1: krok 3

    ok. 1 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

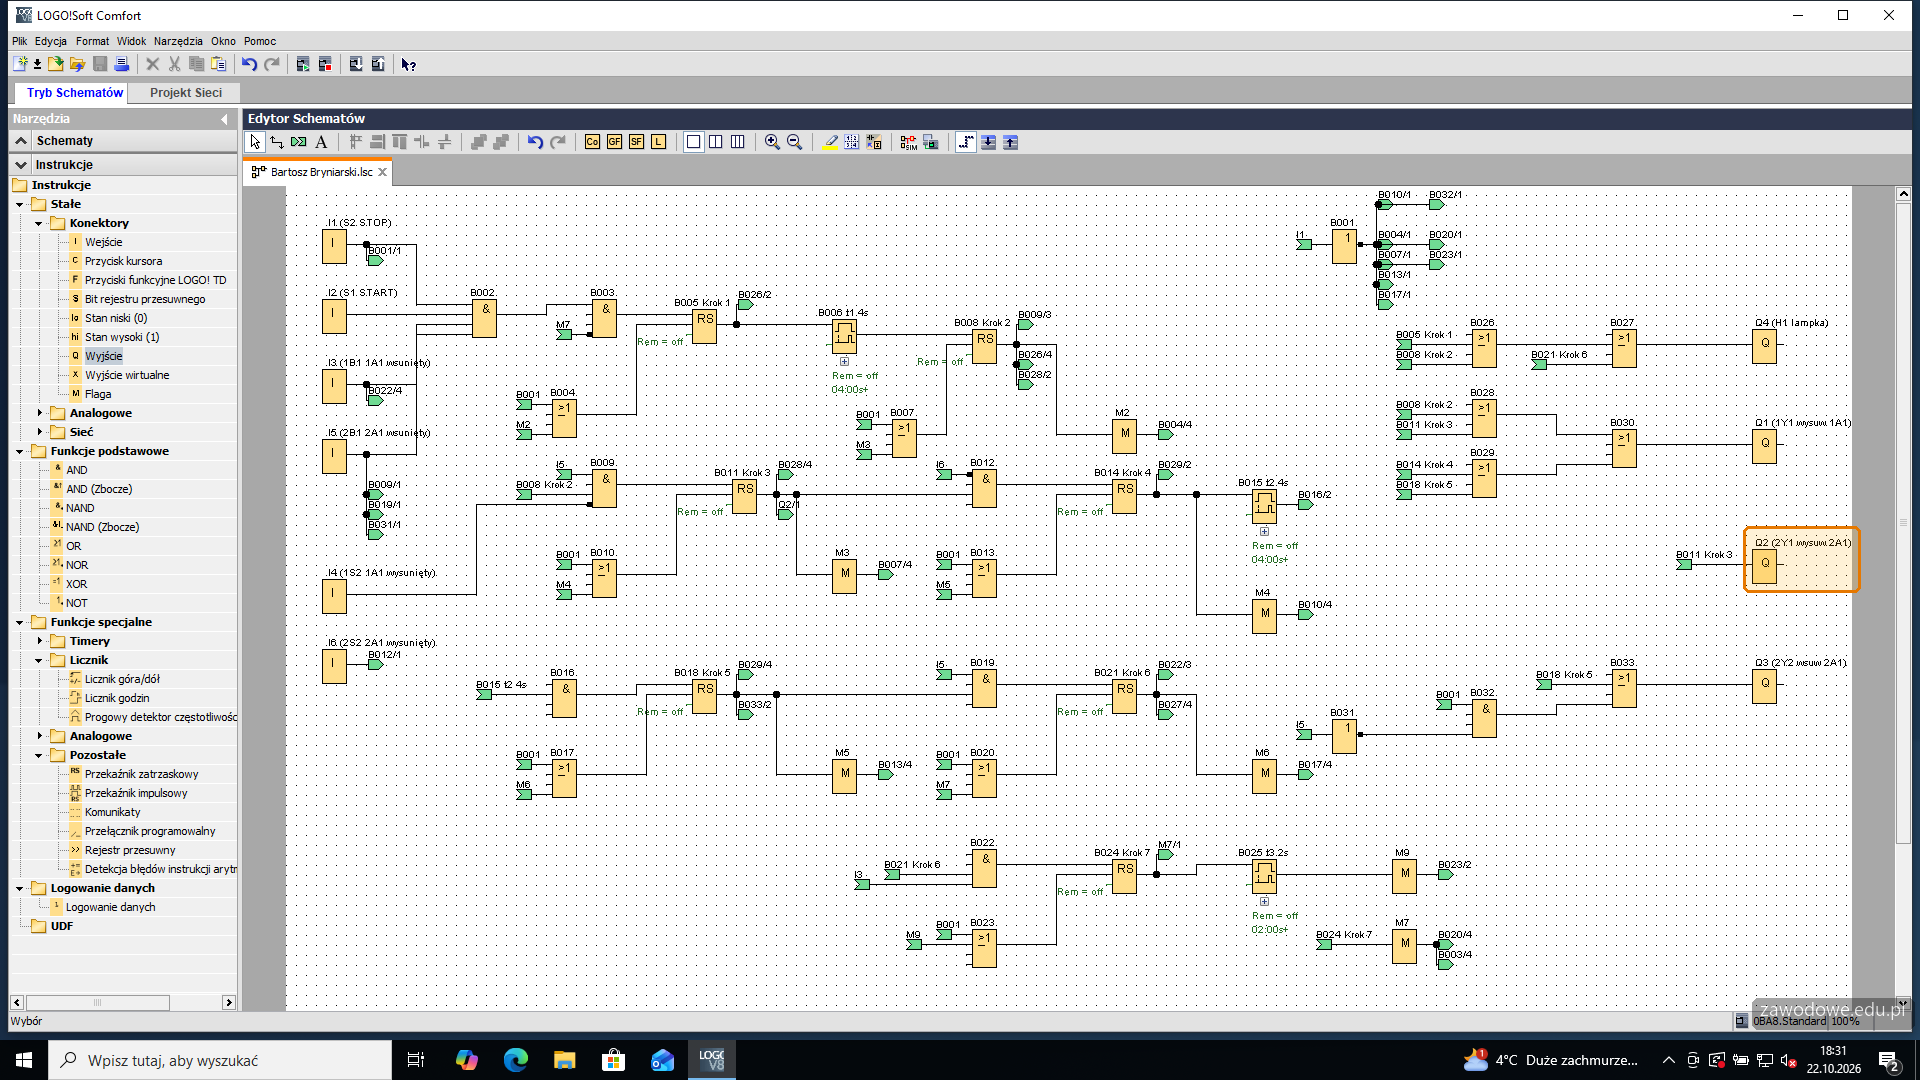
    2Y1 (wysuw 2A1) jest załączona tylko w kroku 3: odnośnik kroku 3 wprost na Q2. Zawór bistabilny nie potrzebuje trzymania cewki - w kroku 4 tłoczysko i tak zostaje wysunięte.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 36

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  37. Krok 37: Wyjście 2Y2: krok 5 i STOP

    ok. 4 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

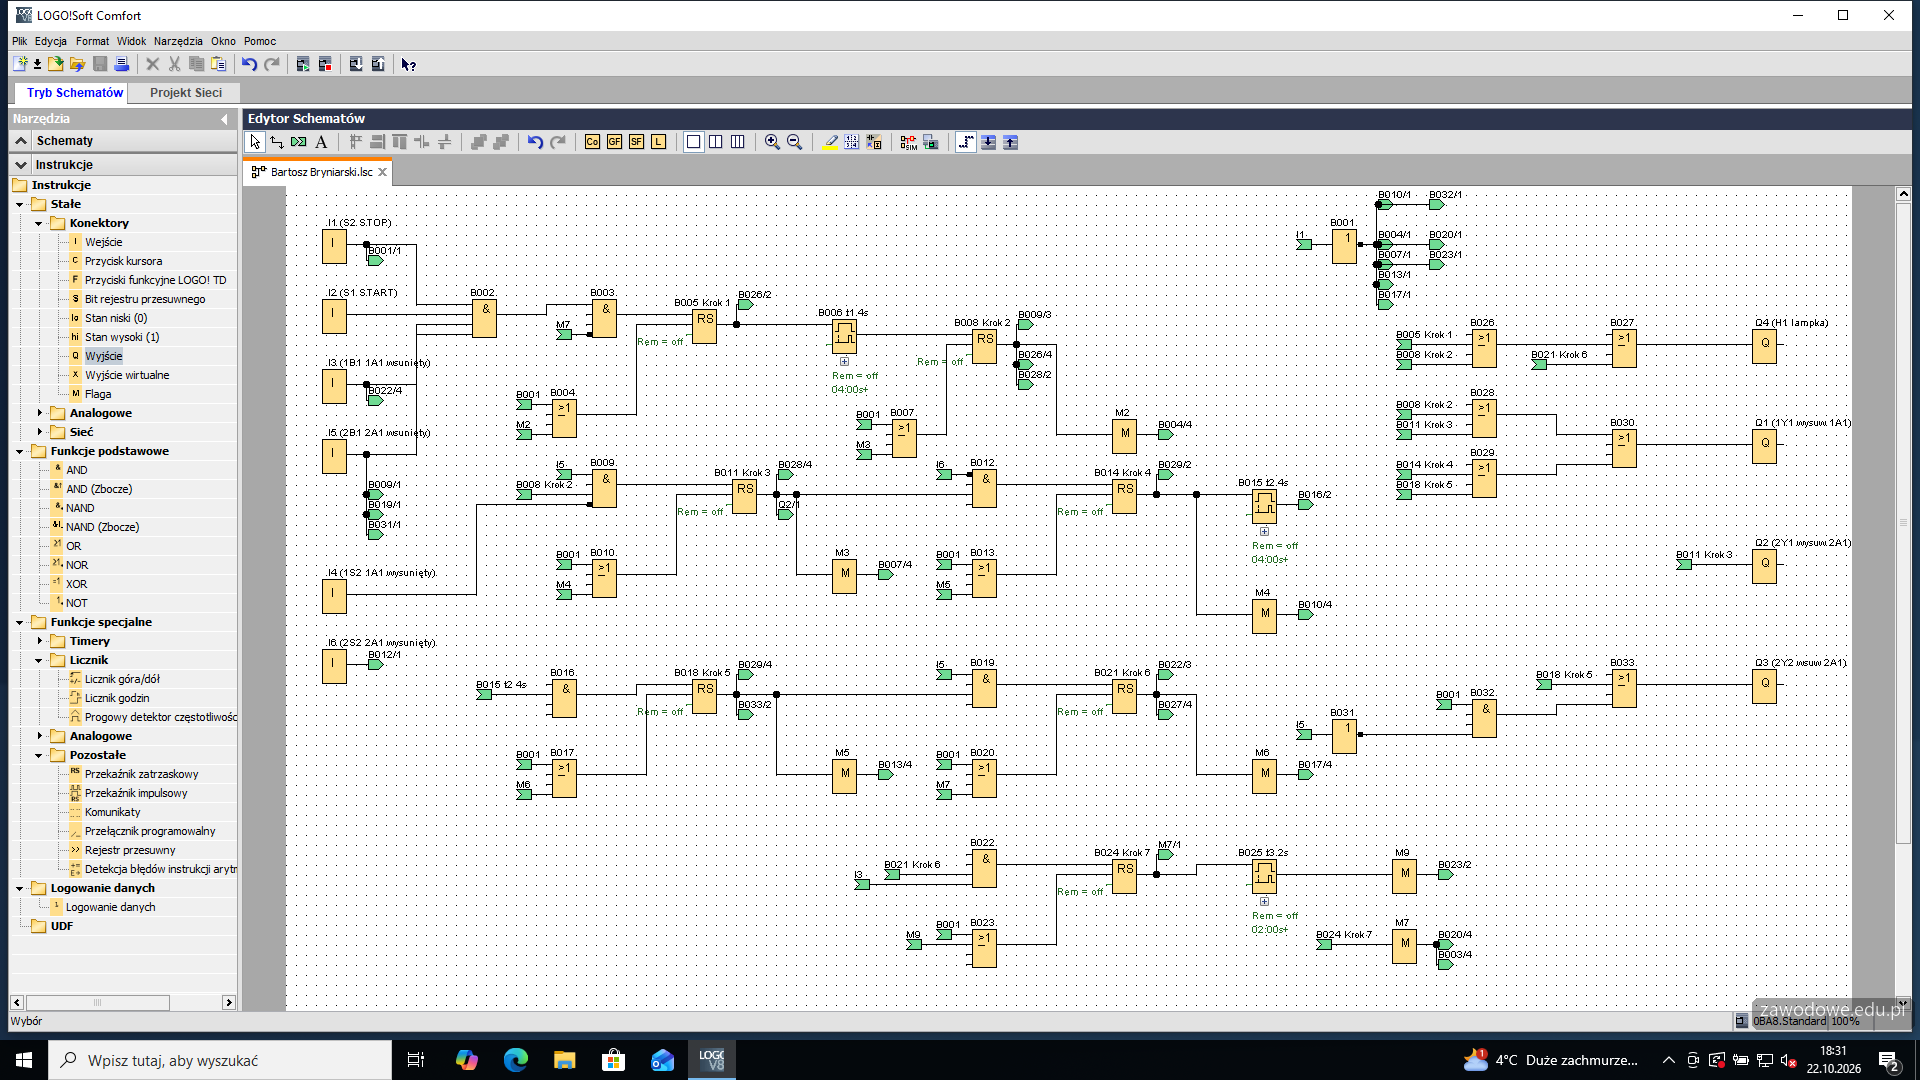
    2Y2 (wsuw 2A1) działa w kroku 5 oraz po STOP: opis mówi, że po S2 tłoczyska mają się wsunąć, a zawór bistabilny sam nie wróci. AND B032: STOP (odnośnik) i negacja B031 wejścia I5 - czyli „S2 wciśnięty, a 2A1 jeszcze nie w 2B1”. OR B033 z kroku 5 i B032 - na Q3. Po dojściu 2A1 do 2B1 cewka gaśnie, a 1A1 wraca sprężyną, bo 1Y1 jest wyłączona - wszystkie wyjścia stają się nieaktywne, jak w opisie.

    Typowe błędy

    STOP tylko kasujący kroki - zawór bistabilny zostawiłby 2A1 wysunięty.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 37

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  38. Krok 38: Cały program i zapis pod numerem zdającego

    ok. 4 min
    Polecenie z arkusza

    napisz program sterowania w oparciu o cyklogram działania urządzenia mechatronicznego w wybranym języku, np. LD, FBD wraz z komentarzami opisującymi funkcje/działania realizowane przez sterownik; jako nazwę pliku z programem sterowniczym wpisz swój numer PESEL

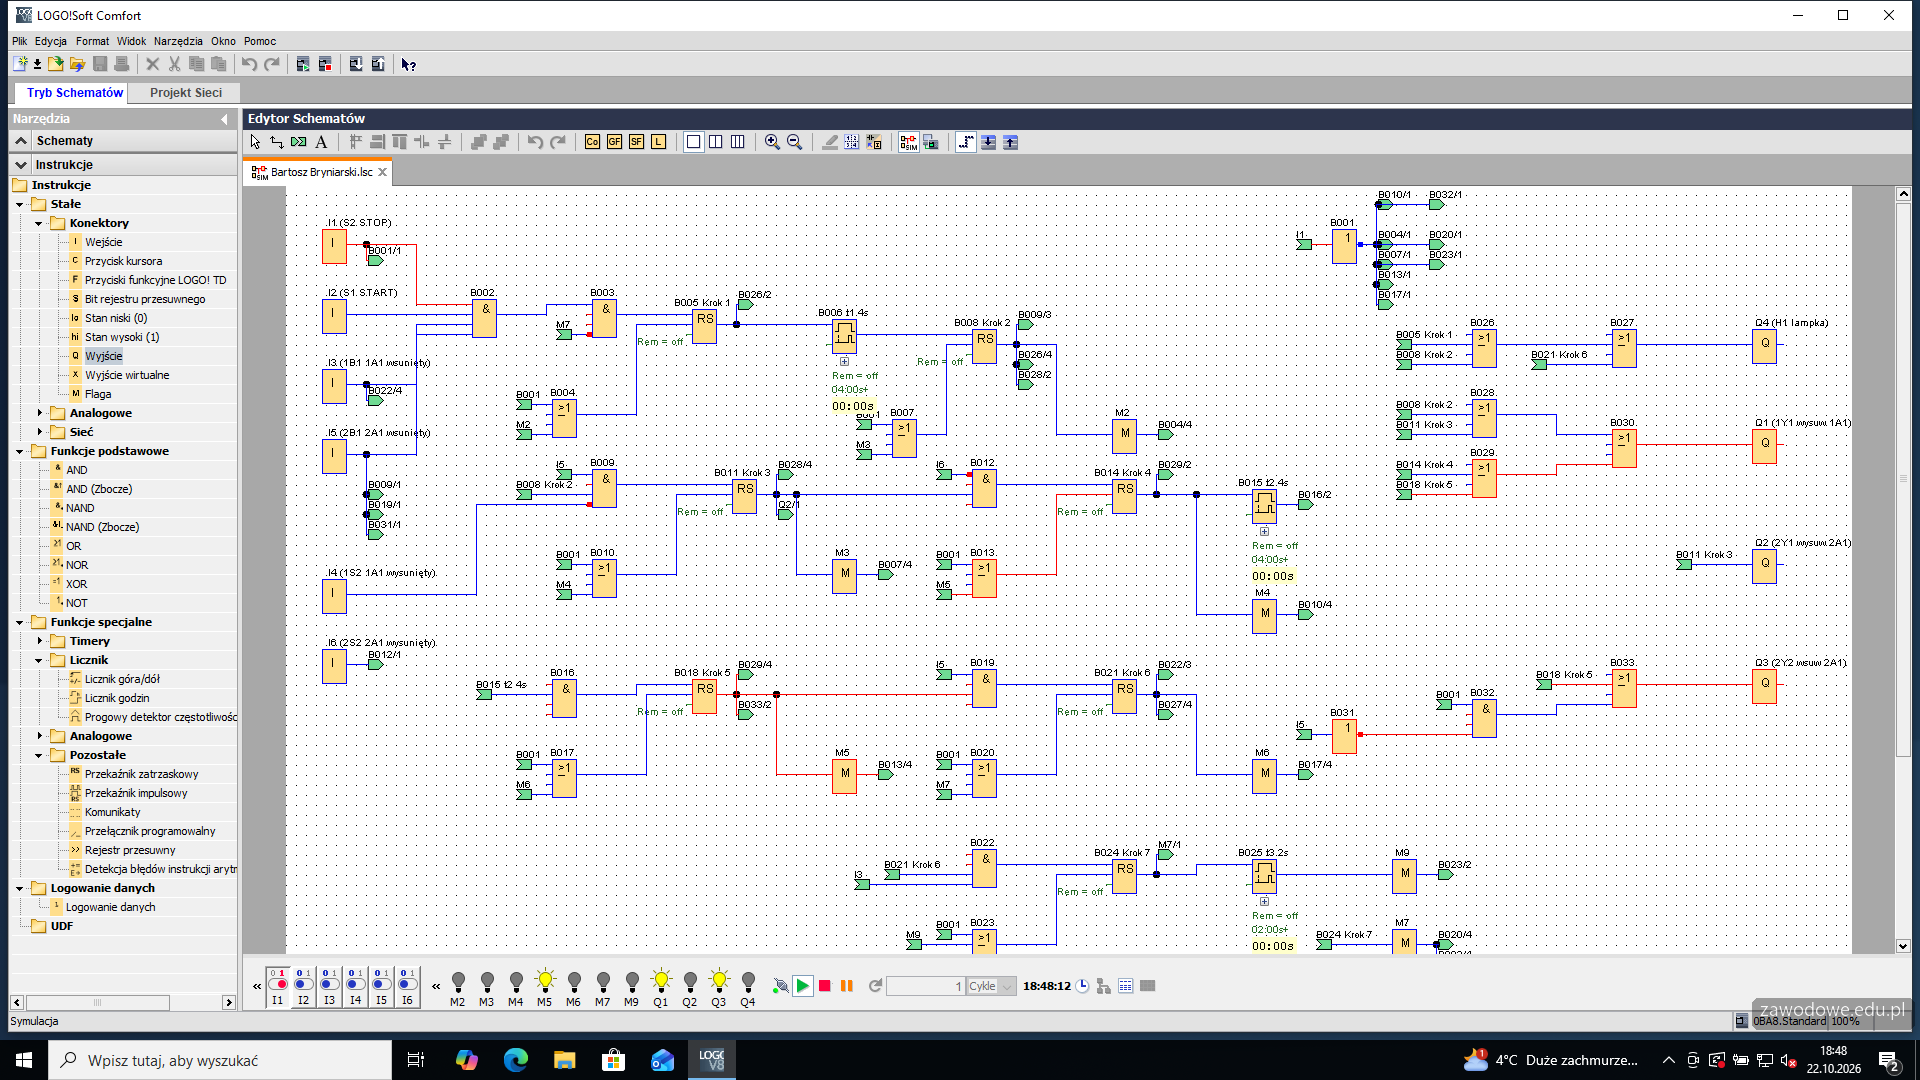
    Gotowy program ma 33 bloków i 7 flag (M2-M7 i M9); każde wejście bloku prowadzi do źródła przewodem albo odnośnikiem z numerem bloku. Zapis: Plik > Zapisz jako, nazwa pliku to numer PESEL zdającego - w tym rozwiązaniu w jego miejscu „Bartosz Bryniarski”. Wgranie: przy podłączonym kablu Narzędzia > Transfer > PC -> LOGO! (Ctrl+D) i przełączenie sterownika w RUN. Po pracy program zostaje na ekranie.

    Typowe błędy

    Plik zapisany pod domyślną nazwą - arkusz wymaga numeru PESEL jako nazwy pliku.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 38

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  39. Etap 7: Test programu w symulacji

    Kroki 39-50 · po tym etapie masz 37 z 38 kryteriów (pkt)

    Krok 39: Symulacja: spoczynek i brak warunków startu

    ok. 2 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

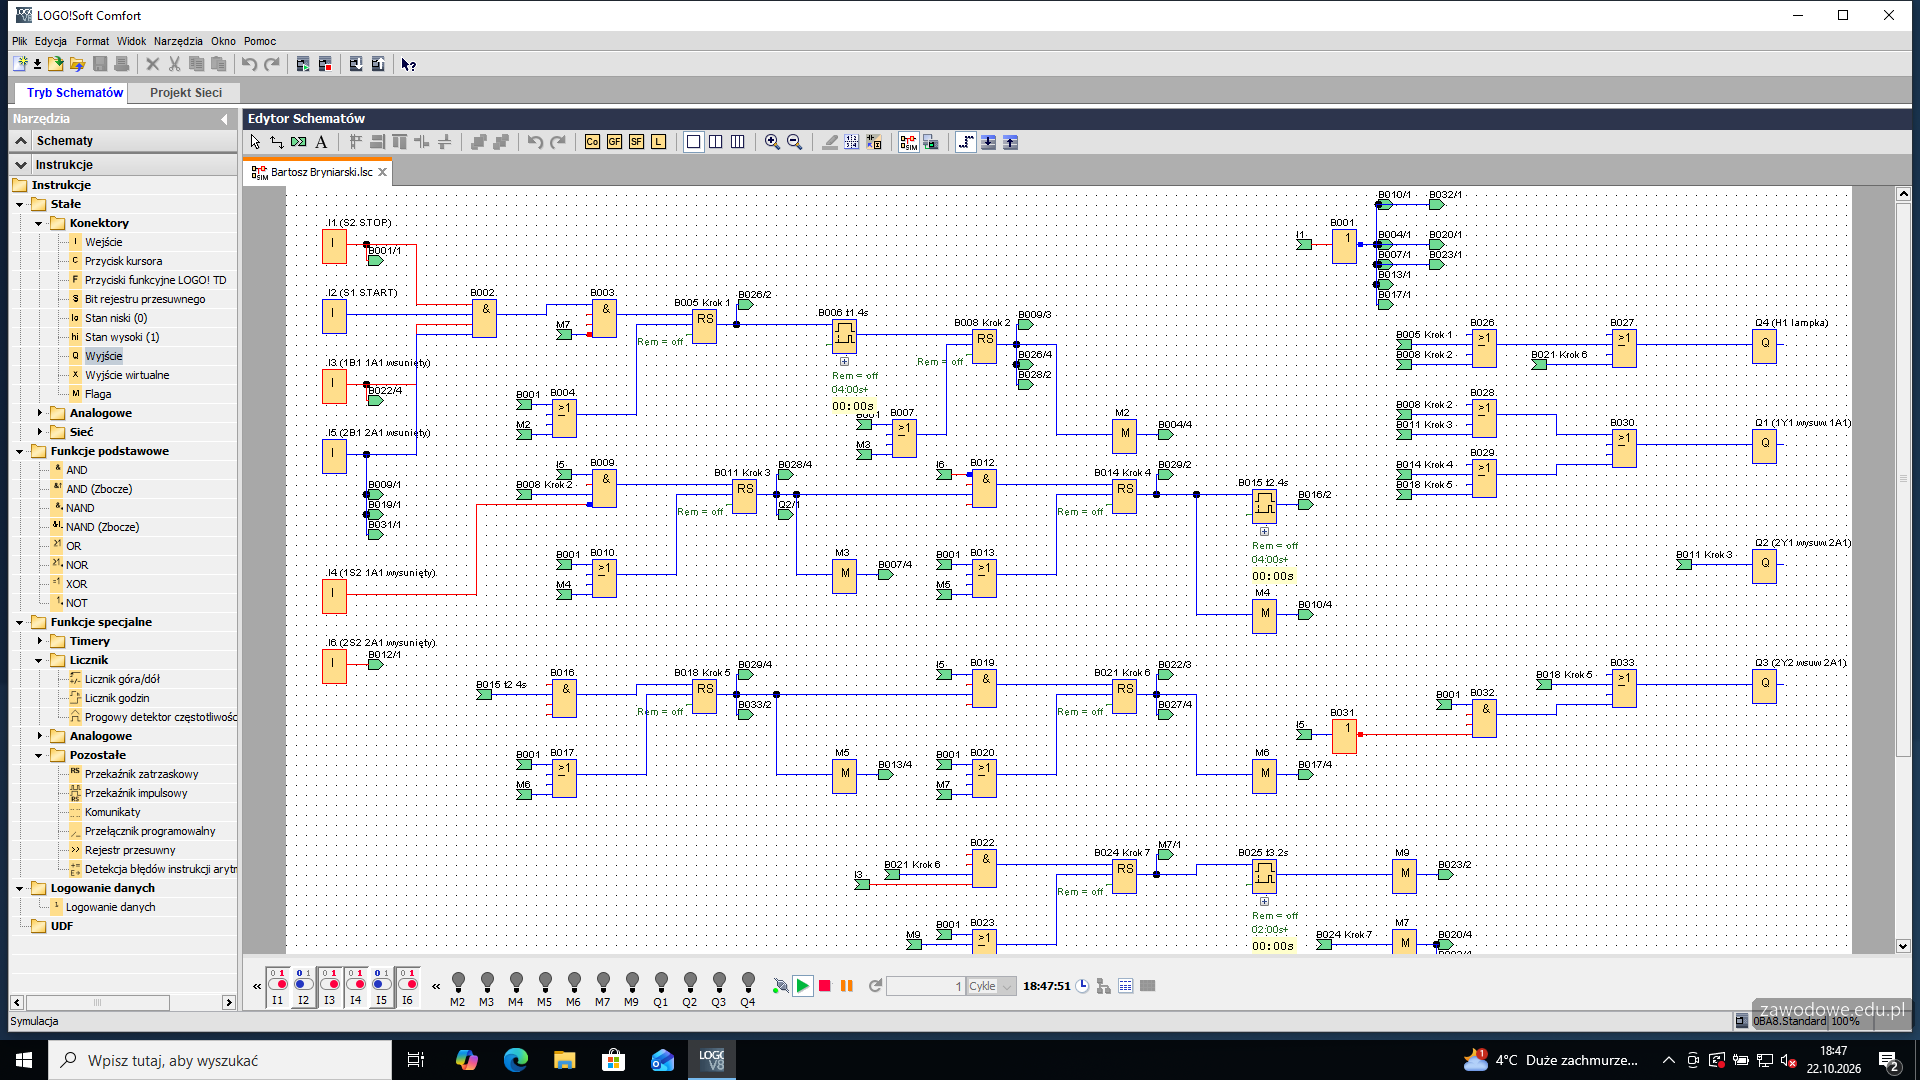
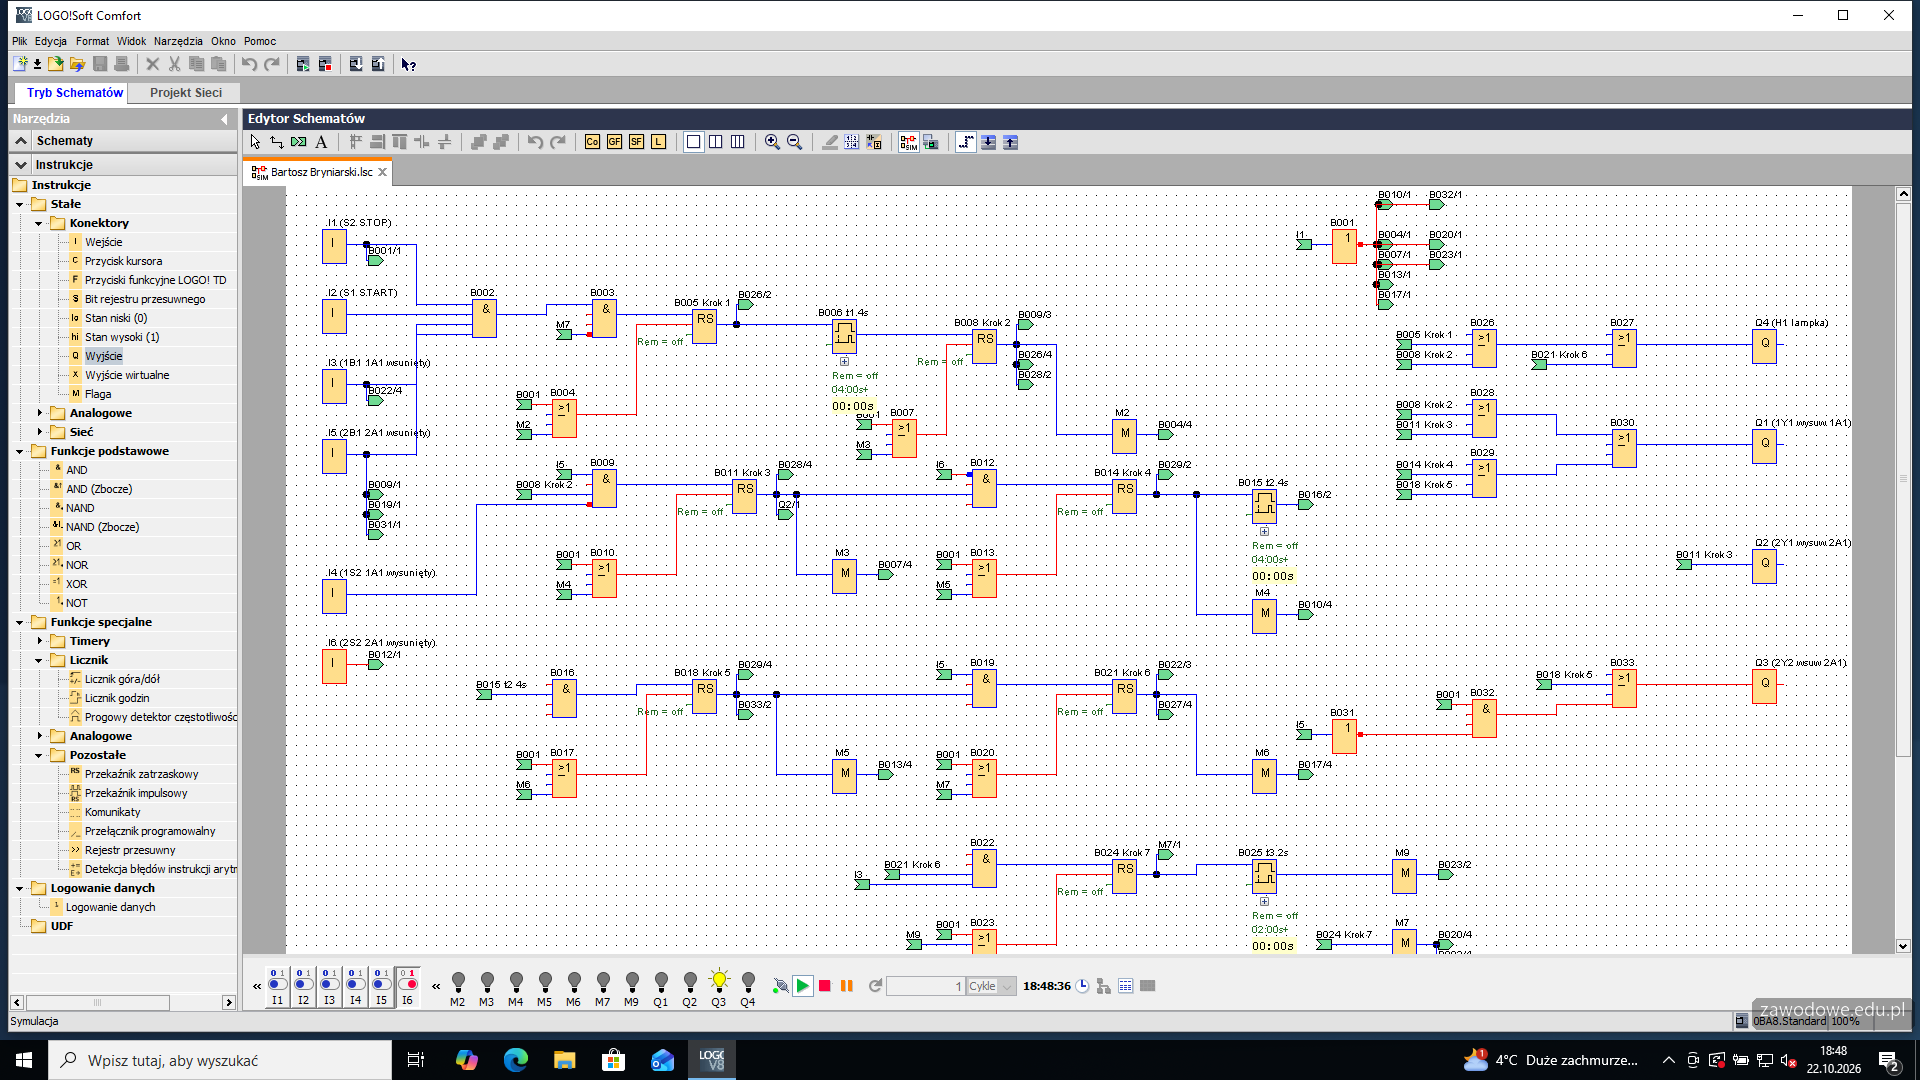
    Przed wgraniem program sprawdza się w symulacji (Narzędzia > Symulacja, F3). Spoczynek: I1 = 1 (S2 niewciśnięty), I3 = 1 i I5 = 1 (oba tłoczyska wsunięte), I4 = 1 i I6 = 1 (łączniki NC nienaciśnięte) - wszystkie wyjścia wyłączone, jak w opisie (stan STOP). Przy I5 = 0 (2A1 niewsunięty) impuls S1 nic nie robi - warunek startu wymaga 1B1 i 2B1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 39

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  40. Krok 40: Symulacja: S1 - H1 i odliczanie t1

    Kryteria:

    R.4.1 po sprawdzeniu pozycji wsuniętych tłoczysk siłowników 1A1 i 2A1 (aktywne czujniki 1B1 i 2B1) i wciśnięciu przycisku S1 i nie wciśnięciu S2 następuje równoczesne aktywowanie timera na 4 s i zaświecenie lampki sygnalizacyjnej H1

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

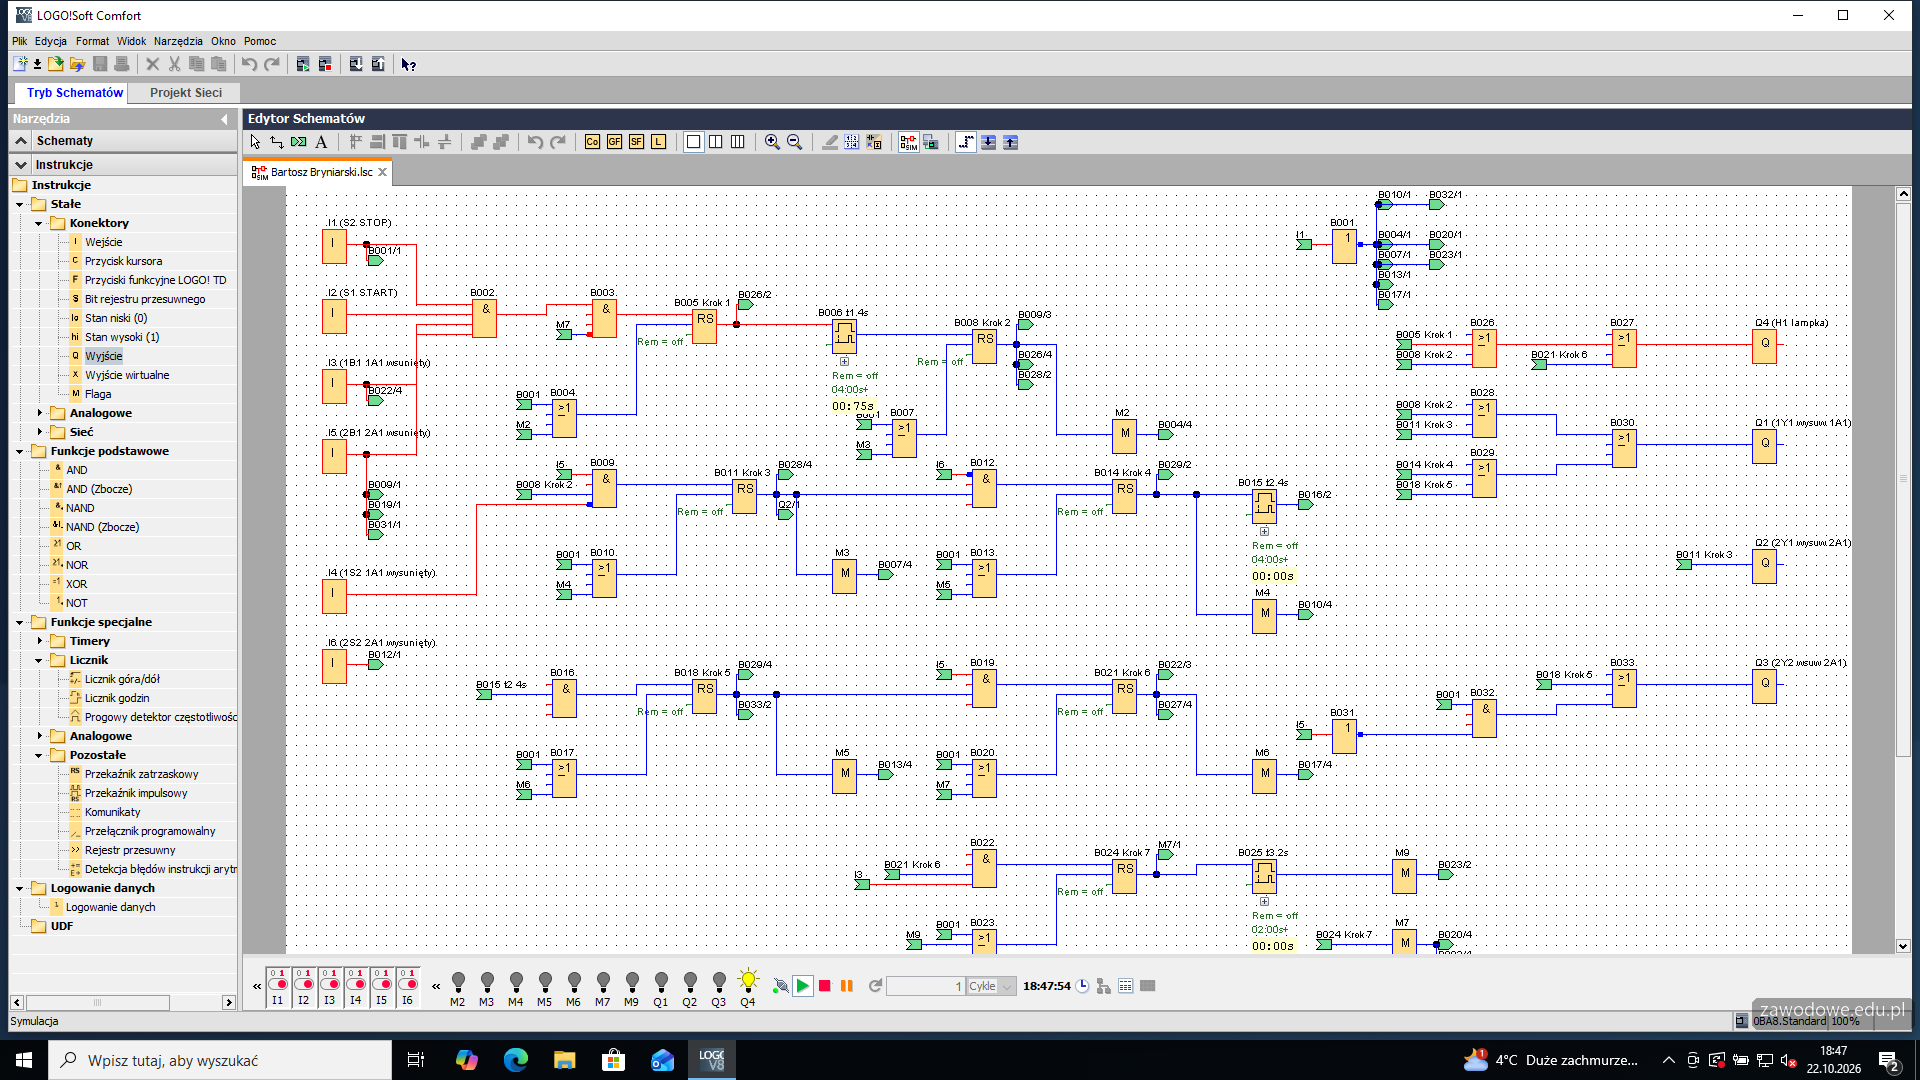
    Impuls na I2 (S1) zapala od razu Q4 - H1, a pod blokiem timera t1 rusza odliczanie 4 s (krok 1, flagi jeszcze nie świecą). Poniżej zapis całego przebiegu - od startu, przez pełny cykl z postojem, po zatrzymanie przyciskiem S2.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 40

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  41. Krok 41: Symulacja: po 4 s wysuw 1A1

    Kryteria:

    R.4.2 po aktywowaniu timera, czyli po 4 s od sprawdzenia warunków początkowych następuje wysunięcie tłoczyska siłownika 1A1

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po 4 s (w symulacji zmierzone ok. 5,0 s, razem z opóźnieniem kliknięć) zapala się Q1 - 1Y1 (flaga M2): 1A1 się wysuwa, H1 świeci dalej.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 41

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  42. Krok 42: Symulacja: 1S2 i 2B1 - H1 gaśnie, wysuw 2A1

    Kryteria: ,

    R.4.3 po osiągnięciu przez tłoczysko siłownika 1A1 maksymalnej pozycji wysuniętej (aktywny łącznik krańcowy 1S2) i sprawdzeniu pozycji wsuniętej tłoczyska siłownika 2A1 (aktywny czujnik 2B1) następuje jednoczesne zgaszenie lampki sygnalizacyjnej H1 i wysunięcie tłoczyska siłownika 2A1

    R.4.4 podczas wysuwania tłoczyska siłownika 2A1 tłoczysko siłownika 1A1 pozostaje wysunięte

    ok. 2 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I3 = 0 (1A1 opuścił 1B1), potem I4 = 0 (rolka 1S2 naciśnięta, zestyk NC otwarty): H1 gaśnie, zapala się Q2 - 2Y1 (krok 3, M3). Q1 świeci dalej - 1A1 zostaje wysunięty w czasie wysuwu 2A1.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 42

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  43. Krok 43: Symulacja: S1 w czasie cyklu

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Impuls S1 w kroku 3 nie zmienia stanu wyjść - zgodnie z opisem działania.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 43

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  44. Krok 44: Symulacja: 2S2 - postój 4 s

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I5 = 0, I6 = 0 (2A1 nacisnął 2S2): 2Y1 gaśnie, świeci tylko 1Y1 (krok 4, M4), a pod timerem t2 liczy się czas.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 44

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  45. Krok 45: Symulacja: po 4 s wsuw 2A1

    Kryteria:

    R.4.5 po osiągnięciu przez tłoczysko siłownika 2A1 maksymalnej pozycji wysuniętej (aktywny łącznik krańcowy 2S2) następuje utrzymanie pozycji przez 4 s, po czym tłoczysko siłownika 2A1 się wsuwa

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

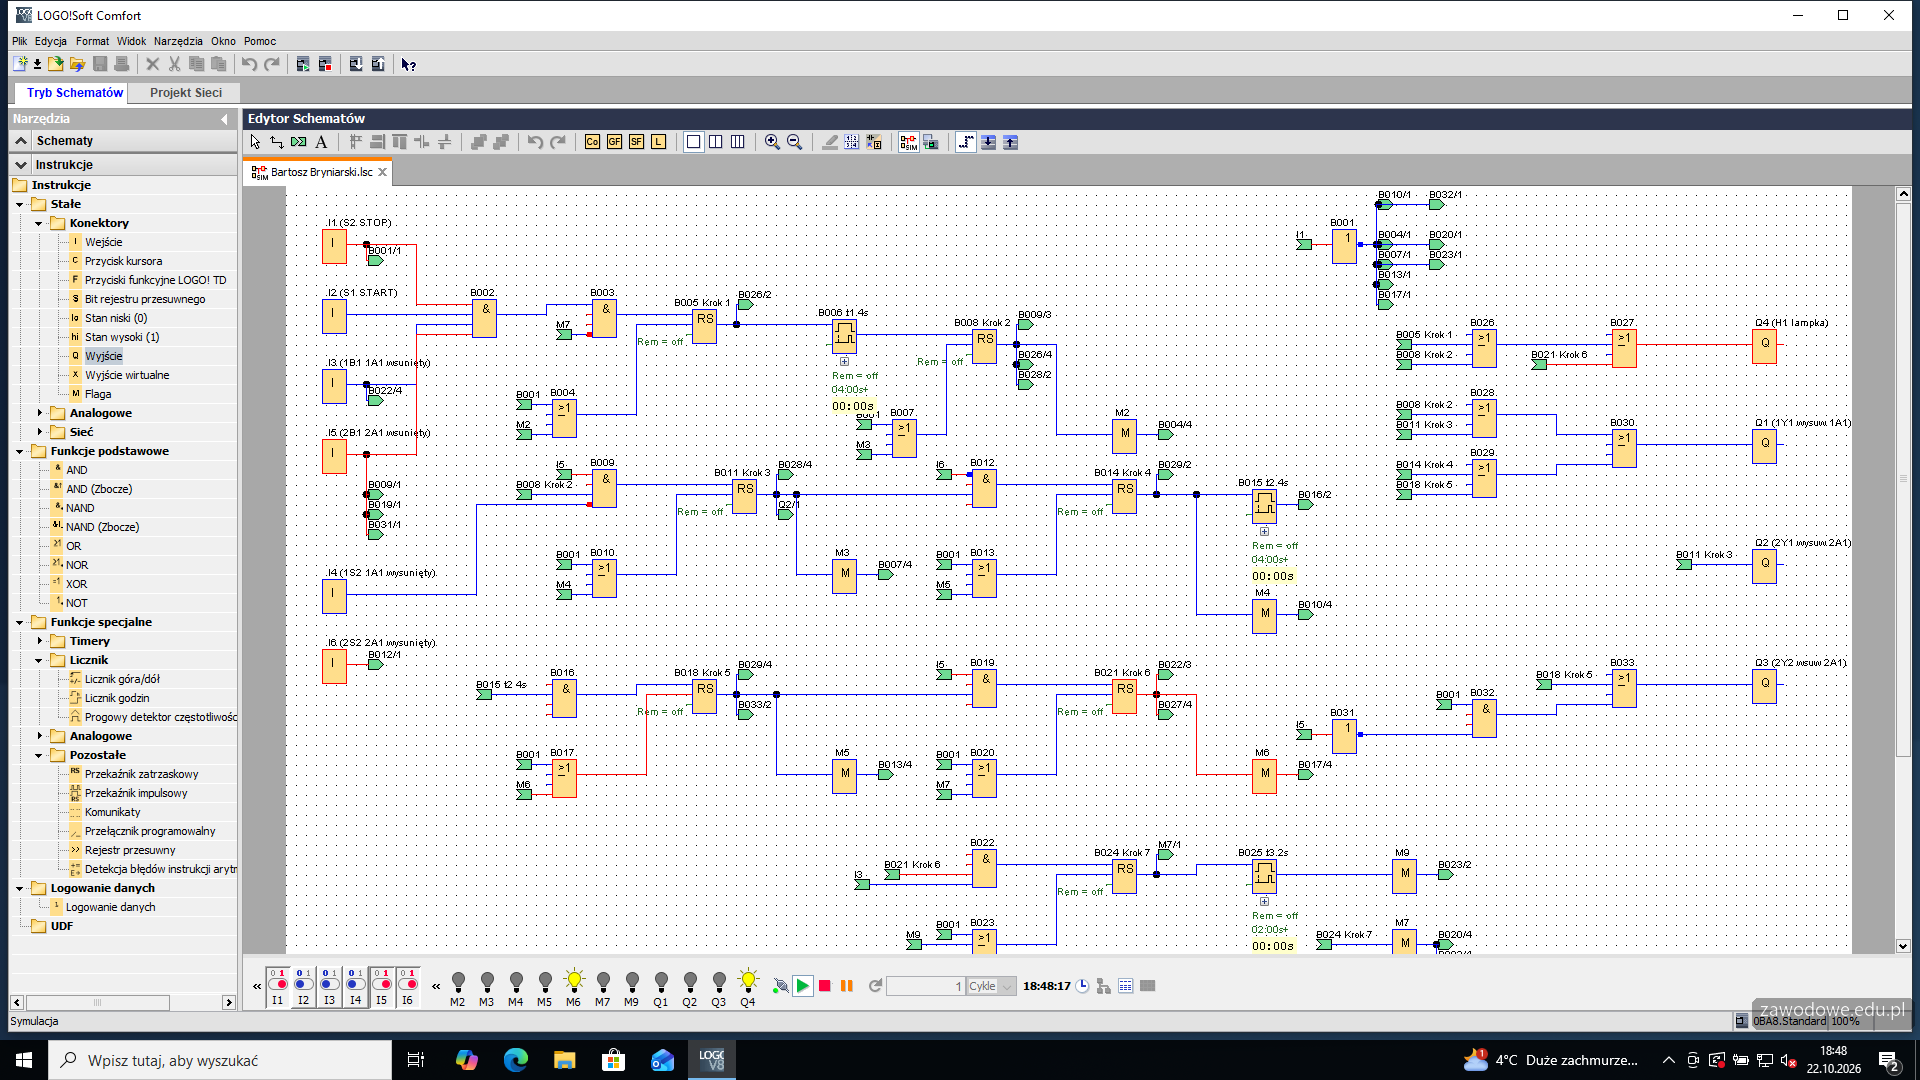
    Po 4 s od 2S2 (zmierzone ok. 4,6 s) zapala się Q3 - 2Y2 (krok 5, M5) - 2A1 wraca, 1A1 dalej wysunięty.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 45

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  46. Krok 46: Symulacja: 2B1 - wsuw 1A1 i H1

    Kryteria: ,

    R.4.6 po wsunięciu się tłoczyska siłownika 2A1 (aktywny czujnik 2B1) jest realizowane wsunięcie tłoczyska siłownika 1A1

    R.4.7 podczas wsuwania się tłoczyska siłownika 1A1 ponownie świeci lampka sygnalizacyjna H1

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I6 = 1, I5 = 1 (2A1 w 2B1): 2Y2 i 1Y1 gasną - sprężyna zaworu 1V1 cofa 1A1 - a H1 zapala się ponownie (krok 6, M6).

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 46

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  47. Krok 47: Symulacja: 1B1 - H1 gaśnie, postój

    Kryteria:

    R.4.8 po wsunięciu tłoczyska siłownika 1A1 (aktywny czujnik 1B1) gaśnie lampka H1

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    I4 = 1, I3 = 1 (1A1 w 1B1): H1 gaśnie, wszystkie wyjścia wyłączone, świeci tylko flaga M7 - trwa 2 s postoju.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 47

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  48. Krok 48: Symulacja: S1 w czasie postoju

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Impuls S1 w kroku 7 nie uruchamia nowego cyklu, choć 1B1 i 2B1 są aktywne - blokuje go zanegowana flaga M7.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 48

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  49. Krok 49: Symulacja: koniec postoju i nowy cykl

    Kryteria:

    R.4.9 po zgaszeniu lampki sygnalizacyjnej H1 układ zatrzymuje się na 2 s, po czym po ponownym spełnieniu warunków początkowych można rozpocząć kolejny cykl pracy

    ok. 1 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po 2 s (zmierzone ok. 2,5 s) gaśnie M7 - cykl zakończony. Kolejny impuls S1 zapala H1 i zaczyna nowy cykl.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 49

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  50. Krok 50: Symulacja: S2 w czasie cyklu

    ok. 2 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    W kroku 3 (1Y1 i 2Y1 załączone) I1 = 0 - wciśnięty S2. Gasną 1Y1 i 2Y1, kroki kasują się, a załącza się Q3 - 2Y2: oba tłoczyska wracają. Po dojściu 2A1 do 2B1 (I5 = 1) 2Y2 gaśnie i wszystkie wyjścia są nieaktywne. S1 przy wciśniętym S2 nic nie uruchamia.

    Okno aplikacji po tym kroku
    Okno aplikacji po kroku 50

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  51. Etap 8: Regulacja i test na stanowisku

    Kroki 51-52 · po tym etapie masz 38 z 38 kryteriów (pkt)

    Krok 51: Regulacja dławików 1V2 i 2V2 na 2 s

    Kryteria:

    R.4.10 bez dławienia wysuwa się tłoczysko siłownika 1A1 i bez dławienia wsuwa się tłoczysko siłownika 2A1

    ok. 10 min
    Polecenie z arkusza

    Czasy wsuwania tłoczyska siłownika 1A1 i wysuwania tłoczyska siłownika 2A1 ustalane są za pomocą dwóch zaworów dławiąco zwrotnych 1V2 i 2V2 i trwają około 2 s.

    Po przepięciu zaworów dławiąco-zwrotnych czasy ruchów dławionych zależą tylko od ich pokręteł. Układ uruchamia się S1. Czas wysuwu 2A1 mierzy się stoperem od ruszenia tłoczyska do naciśnięcia 2S2 i koryguje pokrętło 2V2 do ok. 2 s. Czas wsuwu 1A1 (od ruszenia do 1B1, krok 6) - pokrętłem 1V2. Każdą zmianę sprawdza się w kolejnym cyklu.

    Pozostałe dwa ruchy - wysuw 1A1 i wsuw 2A1 - mają być szybkie, bez dławienia: powietrze płynie wtedy przez zawory zwrotne. Jeśli któryś z nich jest powolny, zawór jest nadal wpięty źle.

    Typowe błędy

    Regulacja „na oko” bez stopera albo dokręcenie dławika do końca - tłoczysko zatrzyma się w połowie ruchu.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  52. Krok 52: Test na stanowisku

    ok. 6 min
    Polecenie z arkusza

    przetestuj program sterowniczy wykorzystując znajdujący się na stanowisku zmontowany układ elektropneumatyczny.

    Po wgraniu programu i regulacji układ sprawdza się kilka razy pod rząd, zawsze od spoczynku: start S1, H1 i 4 s postoju, wysuw 1A1, zgaszenie H1 i wysuw 2A1, 4 s postoju w 2S2, wsuw 2A1, wsuw 1A1 przy zapalonej H1, zgaszenie H1 i 2 s postoju. Potem S1 w czasie cyklu i w czasie postoju (bez skutku) i S2 w kilku różnych krokach - oba tłoczyska mają wrócić, lampka zgasnąć. Egzaminator ocenia działanie po wyjściu zdającego, więc układ musi przechodzić pełny cykl bez ingerencji.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

  53. Etap 9: Zakończenie pracy

    Krok 53 · po tym etapie masz 38 z 38 kryteriów (pkt)

    Krok 53: Zakończenie: układ zasilony, program na ekranie

    ok. 2 min
    Polecenie z arkusza

    Po zakończeniu pracy pozostaw włączone zasilanie układu elektropneumatycznego oraz dokumentację zadania na stanowisku. Na ekranie monitora pozostaw widoczny program wpisany do sterownika PLC.

    Na koniec stanowisko się porządkuje, ale zasilanie i sprężone powietrze zostają włączone, sterownik w RUN, a na monitorze otwarty program (ten sam, który jest w sterowniku). Arkusz z tabelami 2 i 3 i rysunkiem 3 zostaje na stanowisku.

    Dokument po tym kroku

    Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.

Podgląd

To jedno z możliwych rozwiązań. Egzaminator ocenia spełnienie kryteriów z klucza odpowiedzi, a nie zgodność z tym rozwiązaniem - inna, poprawna droga też daje punkty.
Autor rozwiązania: . Licencja CC BY-NC 4.0 - kopiowanie i przeróbki do celów niekomercyjnych, z podaniem autora i źródła (link do tej strony) (zasady wykorzystania). Treść arkusza i klucza oceniania pochodzi z CKE.