ELM.06-03-26.06-SGCzerwiec 2026 · 42 kroki · ok. 130 min · 44 kryteria z klucza
Rozwiązanie krok po kroku: Przegląd układu elektropneumatycznego PLC
Zadanie z sesji czerwiec 2026 (arkusz ELM.06-03-26.06-SG) dotyczy układu elektropneumatycznego z dwoma siłownikami 1A1 i 2A1 sterowanymi przez sterownik PLC. Po starcie oba tłoczyska wysuwają się równocześnie (5 s, dławienie na wypływie). Gdy dojadą do końca z różnicą poniżej 2 s, zostają wysunięte przez 5 s i wracają, a cykl się powtarza. Gdy różnica wynosi 2 s lub więcej, zapala się lampka H1, tłoczyska wracają, a układ czeka na przycisk S2 STOP. Trzeba narysować schemat połączeń sterownika (rysunek 5), zmierzyć i ocenić połączenia (tabele 2 i 3), usunąć usterki, napisać program według algorytmu z rysunku 2, przesłać go do sterownika, wyregulować dławiki i ocenić działanie (tabela 4).
Co jest wykonane naprawdę, a co opisane. Program sterownika powstał w LOGO!Soft Comfort V8 (sterownik Siemens LOGO! 8, język FBD) w Windows 10 w maszynie wirtualnej - przy krokach programu są prawdziwe zrzuty okna programu, a każdy warunek z tabeli 4 i kryteriów R.4 został sprawdzony w symulacji LOGO!Soft (stany wyjść odczytane ze zrzutów i porównane z opisem działania). Arkusz nie narzuca producenta sterownika - na egzaminie pracuje się w programie do sterownika ze stanowiska, ale bloki AND, OR, NOT, przekaźnik RS i opóźnienie załączenia wyglądają w każdym programie podobnie. Ten sam program jest poprawnym rozwiązaniem arkuszy 26.06-02 i 26.06-03, bo oba mają ten sam algorytm. Schemat i tabele są odtworzone w podglądzie z wpisami odręcznymi. Czynności na stanowisku (pomiary omomierzem, naprawa, przewody pneumatyczne, ciśnienie, regulacja dławików) są opisane: co zrobić i co sprawdzi egzaminator; wyniki pomiarów zależne od stanowiska są oznaczone jako wynik z miernika.
To materiał do nauki do egzaminu zawodowego. Wartości i czynności pochodzą z arkusza i klucza oceniania CKE. Zasilanie układu i sprężone powietrze włącza się dopiero po zgłoszeniu gotowości i zgodzie egzaminatora; prace przy instalacji elektrycznej wykonuje się zgodnie z jego poleceniem i przepisami BHP.
To jedno z możliwych rozwiązań. Według klucza za stan faktyczny w tabelach 2 i 4 uznaje się pomiar i test wykonane przez egzaminatora - wpisy muszą się z nimi zgadzać.
Jak liczą się punkty. Klucz ma 44 kryteria (pięć rezultatów i przebieg pracy), każde za 1 punkt. Próg zdania części praktycznej to 75%, czyli 33 punktów - można stracić 11 kryteriów i nadal zdać.
Suwak i strzałki obok niego - albo ←→ na klawiaturze - przechodzą krok po kroku; wyjaśnienie i podgląd zmieniają się razem z krokiem.
Lista „Etap” przenosi od razu do wybranego etapu.
„Rozwiązuję samodzielnie” chowa rozwiązanie kroku - najpierw własna próba, potem odsłonięcie.
„Tryb prezentacji” pokazuje same kroki, bez menu strony - na rzutnik.
Etap 1: Schemat połączeń - rysunek 5
Kroki 1-8 · po tym etapie masz 8 z 44 kryteriów (pkt)
Krok 1: Zasilanie sterownika: L i M
Kryteria:
R.1.8 połączenie sterownika PLC do źródła zasilania umożliwiające jego pracę
ok. 2 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
Rysunek 5 ma gotowe szyny +24V (u góry) i 0V (na dole) oraz zaciski sterownika. Najpierw zasilanie samego sterownika, bez którego nic nie zadziała: zacisk L łączy się z szyną +24V, a zacisk M z szyną 0V. Kropka w miejscu dołączenia do szyny oznacza połączenie przewodów.
Typowe błędy
Zamienione L i M albo brak zasilania sterownika - schemat z poprawnie narysowanymi wejściami i wyjściami traci kryterium R.1.8.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 2: Przyciski S1 (NO) i S2 (NC)
Kryteria:
R.1.1 symbol przycisku S1 monostabilnego o styku NO i sposób podłączenia: między +24V i WE1 sterownika oraz symbol przycisku S2 monostabilnego o styku NC i sposób podłączenia: między +24V i WE2.
ok. 3 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
Według tabeli 1 S1 to przycisk monostabilny ze stykiem NO (START), a S2 - ze stykiem NC (STOP). Oba łączą się między szyną +24V a wejściem: S1 zaciskami 3-4 do WE1, S2 zaciskami 1-2 do WE2 (numery zacisków są w nazwach odcinków tabeli 2: +24V/S1:3, S1:4/WE1, +24V/S2:1, S2:2/WE2). Symbol NO rysuje się ze stykiem odchylonym (otwartym), a NC - ze stykiem opartym o zaczep (zamkniętym). Linia przerywana z kreską na końcu to napęd przyciskiem.
Typowe błędy
Oba przyciski narysowane jako NO - przy S2 styk NC jest istotą kryterium, bo program liczy na stan 1 przy niewciśniętym S2.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 3: Czujnik B1 na WE4
Kryteria:
R.1.2 symbol czujnika magnetycznego B1 z wyjściem NO i sposób podłączenia: +24V/BN, BU/0V, BK/WE4
ok. 2 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
B1 to czujnik magnetyczny z wyjściem PNP NO. Czujnik trójprzewodowy podłącza się według oznaczeń żył: BN (brązowy) do +24V, BU (niebieski) do 0V, BK (czarny, wyjście) do wejścia sterownika - dla B1 to WE4. Symbol: kwadrat czujnika zbliżeniowego z rombem, a pod nim znak magnesu.
Typowe błędy
BK podłączony do 0V albo BN do wejścia - czujnik PNP podaje +24V na wyjście BK, więc tylko ono idzie na wejście.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 4: Czujnik B2 na WE5
Kryteria:
R.1.3 symbol czujnika indukcyjnego B2 z wyjściem NO i sposób podłączenia: +24V/BN, BU/0V, BK/WE5
ok. 2 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
B2 to czujnik indukcyjny PNP NO (pełne wysunięcie 1A1): BN do +24V, BU do 0V, BK do WE5. W symbolu pod rombem rysuje się znak cewki (wypełniony prostokąt) - to odróżnia go od czujnika magnetycznego.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 5: Czujnik B3 na WE3 i wspólny powrót 0V
Kryteria:
R.1.4 symbol czujnika magnetycznego B3 z wyjściem NO i sposób podłączenia: +24V/BN, BU/0V, BK/WE3
ok. 3 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
B3 jest czujnikiem magnetycznym PNP NO (wsunięcie 2A1): BN do +24V, BK do WE3, a BU do 0V. Żyły BU wszystkich czujników łączy wspólny przewód poprowadzony po prawej stronie sterownika do szyny 0V - kropki oznaczają, gdzie BU kolejnych czujników dochodzi do tego przewodu. Przecięcie z przewodem BK bez kropki oznacza, że przewody się nie łączą.
Typowe błędy
Kropka na skrzyżowaniu BK z przewodem BU - na schemacie to zwarcie wyjścia czujnika z 0V.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 6: Czujnik B4 na WE6
Kryteria:
R.1.5 symbol czujnika pojemnościowego B4 z wyjściem NO i sposób podłączenia: +24V/BN, BU/0V, BK/WE6
ok. 2 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
B4 to czujnik pojemnościowy PNP NO (wysunięcie 2A1): BN do +24V, BU do 0V, BK do WE6. W symbolu pod rombem jest znak kondensatora (dwie równoległe kreski).
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 7: Cewki Y1, Y2, Y3 na WY1-WY3
Kryteria:
R.1.6 symbole cewek Y1, Y2 i Y3 i sposób podłączenia: odpowiednio do wyjść WY1, WY2 i WY3 oraz do 0V
ok. 3 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
Wyjścia: Y1 - WY1, Y2 - WY2, Y3 - WY3. Każda cewka ma zacisk A1 od strony wyjścia sterownika i A2 do szyny 0V. Symbol cewki elektrozaworu to prostokąt z ukośną kreską, obok znak zaworu. Wyjście sterownika podaje +24V, więc drugi koniec cewki musi wrócić do 0V - inaczej obwód nie jest zamknięty.
⚠️ Rozbieżność w kluczu: na schemacie wzorcowym w zasadach oceniania brakuje cewki Y3 (są tylko Y1, Y2 i H1), ale kryterium R.1.6 wymaga symboli cewek Y1, Y2 i Y3, a tabela 1 przypisuje Y3 do WY3. Y3 jest więc narysowana - bez niej kryterium nie jest spełnione.
Typowe błędy
A2 cewek zostawione bez połączenia z 0V - kryterium wymaga obu końców.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 8: Lampka H1 na WY4
Kryteria:
R.1.7 symbol lampki sygnalizacyjnej H1 i sposób podłączenia: między WY4 i 0V
ok. 1 min
Polecenie z arkusza
uzupełnij schemat połączeń sterownika PLC z elementami wejść/wyjść – rysunek 5. Schemat opracuj na podstawie Tabeli 1. Lista przyporządkowania
Czerwona lampka H1 (kółko z krzyżykiem) łączy się zaciskiem X1 z wyjściem WY4, a X2 z szyną 0V. Schemat jest gotowy: sterownik, sześć wejść i cztery wyjścia zgodnie z tabelą 1.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 2: Przegląd techniczny - tabele 2 i 3
Kroki 9-13 · po tym etapie masz 18 z 44 kryteriów (pkt)
Krok 9: Oględziny i pomiary omomierzem
Kryteria:
P.1.2 Zdający: wykonywał pomiary rezystancji multimetrem na zakresie omomierza.
ok. 10 min
Polecenie z arkusza
wykonaj oględziny i pomiary zmontowanego na stanowisku układu
Pomiary rezystancji wykonuje się przy wyłączonym zasilaniu i odciętym powietrzu. Multimetr przestawia się na zakres omomierza (Ω). Każdy odcinek z tabeli 2 mierzy się między jego dwoma końcami, np. S1:4/WE1 - jedna sonda na zacisku 4 przycisku S1, druga na zacisku WE1 sterownika. Przy czujnikach mierzy się przewód BK od czujnika do wejścia. Styki przycisków mierzy się dwa razy: bez naciskania i z wciśniętym przyciskiem, a cewki - między A1 i A2. Przy okazji oględziny: końcówki przewodów, dokręcenie zacisków, pęknięte izolacje.
Typowe błędy
Pomiar na zakresie napięcia albo przy włączonym zasilaniu - przepada P.1.2, a wynik nie ma sensu.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 10: Przewody: wszystkie sprawne
Kryteria: , , ,
R.2.1 w tabeli 2. w wierszu 3.: rezystancję zgodną ze stanem faktycznym wraz z jednostką i zaznaczone połączenie sprawne
R.2.2 w tabeli 2. w wierszu 11.: rezystancję zgodną ze stanem faktycznym wraz z jednostką i zaznaczone połączenie sprawne
R.2.3 w tabeli 2. w wierszu 13.: rezystancję zgodną ze stanem faktycznym wraz z jednostką i zaznaczone połączenie sprawne
R.2.6 w pozostałych wierszach tabeli 2. rezystancję zgodną ze stanem faktycznym wraz z jednostką i zaznaczone połączenie sprawne
ok. 4 min
Polecenie z arkusza
oceń jakość wykonanych połączeń układu elektropneumatycznego – uzupełnij tabelę 2.
W tym arkuszu wszystkie przewody są sprawne: każdy pomiar daje rezystancję bliską zera, a w tabeli wpisuje się wynik z jednostką, np. 0 Ω, i krzyżyk w kolumnie „Połączenie sprawne”. Klucz wymienia osobno wiersze 3 (S1:4/WE1), 11 (H1:X1/WY4) i 13 (Y2:A2/0V) - w innych wersjach zadania na tych odcinkach są przerwy, więc egzaminator sprawdza, czy zdający nie wpisał usterki „z pamięci”. Tabela ma 14 przewodów, bez Y3 - na stanowisku jest zawór z jedną cewką.
Typowe błędy
Wpisanie przerwy tam, gdzie miernik pokazał ułamek oma - według klucza liczy się pomiar egzaminatora.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 11: Styki S1 i S2 (wiersze 15 i 16)
Kryteria:
R.2.4 w tabeli 2. w wierszach 15. i 16.: rezystancje styków przycisków S1 i S2 zgodne ze stanem faktycznym i zaznaczone działanie sprawne
ok. 2 min
Polecenie z arkusza
oceń jakość wykonanych połączeń układu elektropneumatycznego – uzupełnij tabelę 2.
Styk NO przycisku S1 w spoczynku jest otwarty - przed testowym załączeniem ∞, po wciśnięciu 0 Ω. Styk NC przycisku S2 działa odwrotnie: w spoczynku 0 Ω, po wciśnięciu ∞. Taki wynik oznacza działanie sprawne. Jednostkę wpisuje się przy każdym wyniku liczbowym.
Typowe błędy
Pomiar styku tylko w jednym położeniu - nie da się wtedy ocenić, czy przycisk przełącza.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 12: Cewki elektrozaworów
Kryteria: ,
R.2.5 w tabeli 2. w wierszach 17. i 18.: rezystancje cewek Y1 i Y2 zgodne ze stanem faktycznym i zaznaczone cewka sprawna
R.2.7 w tabeli 2. jednostki rezystancji przy wynikach pomiarów styków przycisków S1 i S2 oraz cewek Y1 i Y2
ok. 3 min
Polecenie z arkusza
oceń jakość wykonanych połączeń układu elektropneumatycznego – uzupełnij tabelę 2.
Cewka sprawna ma skończoną rezystancję uzwojenia - jej wartość zależy od elektrozaworu na stanowisku (dla cewek 24 V DC to zwykle dziesiątki-setki omów), więc w podglądzie jest miejsce na wynik z miernika z jednostką Ω. Przerwa (∞) albo zwarcie (0 Ω) oznaczałyby cewkę niesprawną. Przy stykach i cewkach jednostka jest osobno oceniana (R.2.7) - wpis bez „Ω” traci punkt nawet przy dobrym wyniku.
Typowe błędy
Wpis „sprawna” bez wyniku pomiaru - kryterium wymaga rezystancji zgodnej ze stanem faktycznym.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 13: Tabela 3: zawór 2V1 i jego wymiana
Kryteria: ,
R.2.8 w tabeli 3. miejsce i rodzaj uszkodzenia: błędnie zamontowany zawór 2V1 do siłownika 2A1 (monostabilny zamiast bistabilnego)
R.2.9 w tabeli 3. sposób naprawy: wymienić zawór monostabilny na zawór bistabilny i podłączyć go zgodnie ze schematami elektrycznym i pneumatycznym
ok. 4 min
Polecenie z arkusza
sporządź wykaz uszkodzeń układu elektropneumatycznego i zapisz sposoby ich naprawy – uzupełnij tabelę 3.
Pomiary przewodów nie wykazały usterek - błąd jest w oględzinach. Tabela 1 i rysunek 3 opisują 2V1 jako zawór bistabilny z dwiema cewkami (Y2 - wysuw, Y3 - wsuw 2A1), a na stanowisku stoi zawór monostabilny ze sprężyną powrotną i jedną cewką - widać to po budowie zaworu i po tym, że do Y3 nie ma czego podłączyć (w tabeli 2 brakuje odcinków Y3). Do tabeli 3 wpisuje się miejsce i rodzaj uszkodzenia oraz sposób naprawy: wymiana na zawór bistabilny i podłączenie go według obu schematów.
Typowe błędy
Opis „brak cewki Y3” bez wskazania, że zawór jest niewłaściwego typu - naprawą nie jest dołożenie cewki, tylko wymiana zaworu.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 3: Naprawa i zmiany w układzie
Kroki 14-15 · po tym etapie masz 24 z 44 kryteriów (pkt)
Krok 14: Wymiana zaworu 2V1 na bistabilny
Kryteria: , , , ,
R.3.1 zawór 1V1 podłączony jest w układzie zgodnie ze schematem pneumatycznym
R.3.3 zawór dławiąco-zwrotny 2V2 realizujący powolne wysuwanie na wypływie podłączony między wyjście 2 zaworu bistabilnego 5/2 oraz złącze komory siłownika 2A1, która jest opróżniana podczas wysuwania tłoczyska z dławieniem.
R.3.5 przyłącze nr 4 zaworu bistabilnego 5/2 podłączono do komory tłokowej siłownika 2A1.
R.3.6 przyłacze nr 2 zaworu bistabilnego 5/2 podłączono do zaworu dławiąco-zwrotnego 2V2.
P.1.3 Zdający: prace montażowe wykonywał przy wyłączonym napięciu zasilania i odłączonym ciśnieniu roboczym.
ok. 12 min
Polecenie z arkusza
na podstawie rysunku 3. dokonaj koniecznych zmian w układzie elektropneumatycznym, uzupełnij układ o brakujące elementy lub wymień elementy wadliwe
Przy wyłączonym zasilaniu i odciętym ciśnieniu zdejmuje się zawór monostabilny z płyty, a w jego miejsce montuje zawór bistabilny 5/2 z dwiema cewkami. Przewody pneumatyczne podłącza się według rysunku 3: przyłącze 1 do zasilania z OZ1, 4 do komory tłokowej 2A1, 2 przez zawór dławiąco-zwrotny 2V2 do komory tłoczyskowej (dławienie na wypływie przy wysuwie). Zawór 1V1 siłownika 1A1 sprawdza się z rysunkiem 3 tak samo.
Typowe błędy
Zamienione przewody 4 i 2 nowego zaworu - po Y2 siłownik 2A1 by się wsuwał, a nie wysuwał.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 15: Cewki Y2 i Y3 nowego zaworu
Kryteria:
P.1.1 Zdający: w pracach montażowych używał narzędzi zgodnie z przeznaczeniem.
ok. 6 min
Polecenie z arkusza
na podstawie tabeli 1. dokonaj koniecznych zmian w układzie połączeń do sterownika PLC i wyreguluj zawory dławiąco-zwrotne
Nowy zawór ma dwie cewki, więc według tabeli 1 dochodzi przewód cewki Y3: zacisk A1 do WY3, A2 do 0V. Cewka Y2 zostaje na WY2 i 0V. Przewody przygotowuje się jak przy każdej naprawie: przycięcie, ściągnięcie izolacji, końcówka tulejkowa, dokręcenie wkrętakiem. Po podłączeniu warto zmierzyć omomierzem nowe odcinki.
Typowe błędy
Y3 podłączona do WY2 - zawór dostaje oba sygnały naraz i siłownik stoi.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 4: Program sterownika (LOGO!Soft)
Kroki 16-27 · po tym etapie masz 30 z 44 kryteriów (pkt)
Krok 16: Algorytm z rysunku 2 a bloki FBD
ok. 4 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
Algorytm SFC z rysunku 2 przekłada się na FBD tak, że każdy krok, który trzyma wyjścia, staje się przekaźnikiem RS (ustawienie = przejście do kroku, kasowanie = wyjście z kroku), a akcja D - blokiem opóźnienia załączenia. Tabela obok pokazuje, który blok programu odpowiada któremu krokowi - numery bloków są takie, jak na zrzutach w kolejnych krokach. Zgodnie z uwagą pod rysunkiem w algorytmie 1 znaczy „przycisk wciśnięty”; w programie S2 ma styk NC, więc na wejściu I2 niewciśnięty S2 to 1.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 17: Operandy: wejścia I1-I6, wyjścia Q1-Q4
Kryteria:
R.4.1 Operandy użyte w programie zgodne z dokumentacją sterownika PLC.
ok. 3 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
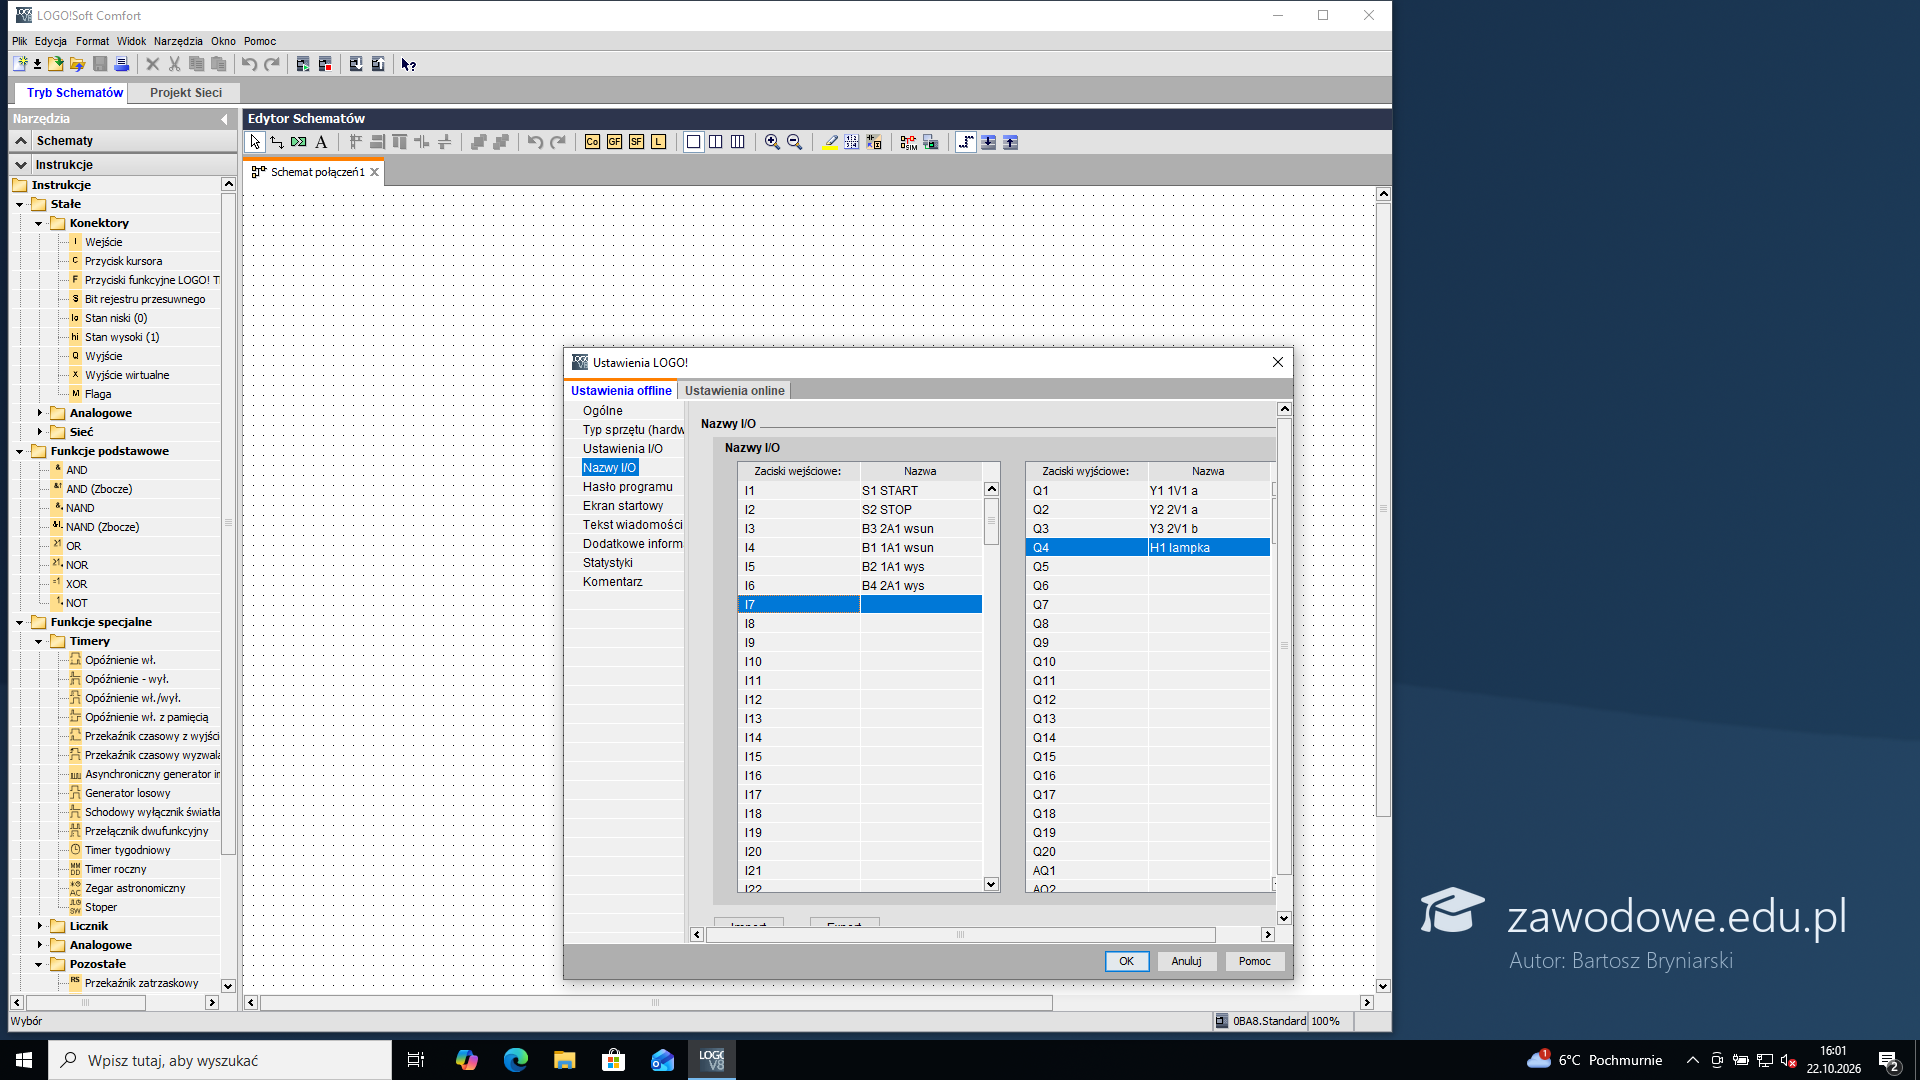
Nowy schemat w LOGO!Soft (język FBD). Operandy muszą odpowiadać tabeli 1: I1 S1, I2 S2, I3 B3, I4 B1, I5 B2, I6 B4 oraz Q1 Y1, Q2 Y2, Q3 Y3, Q4 H1. W oknie Ustawienia LOGO! (zakładka Nazwy I/O) każde wejście i wyjście dostaje nazwę - potem widać ją przy bloku i łatwiej sprawdzić połączenia. Uwaga na kolejność: B3 jest na WE3, a B1 na WE4.
Typowe błędy
Czujniki B1 i B3 zamienione na wejściach - program wygląda dobrze, ale w układzie reaguje na zły siłownik.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 18: Bloki wejść i wyjść na schemacie
ok. 2 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
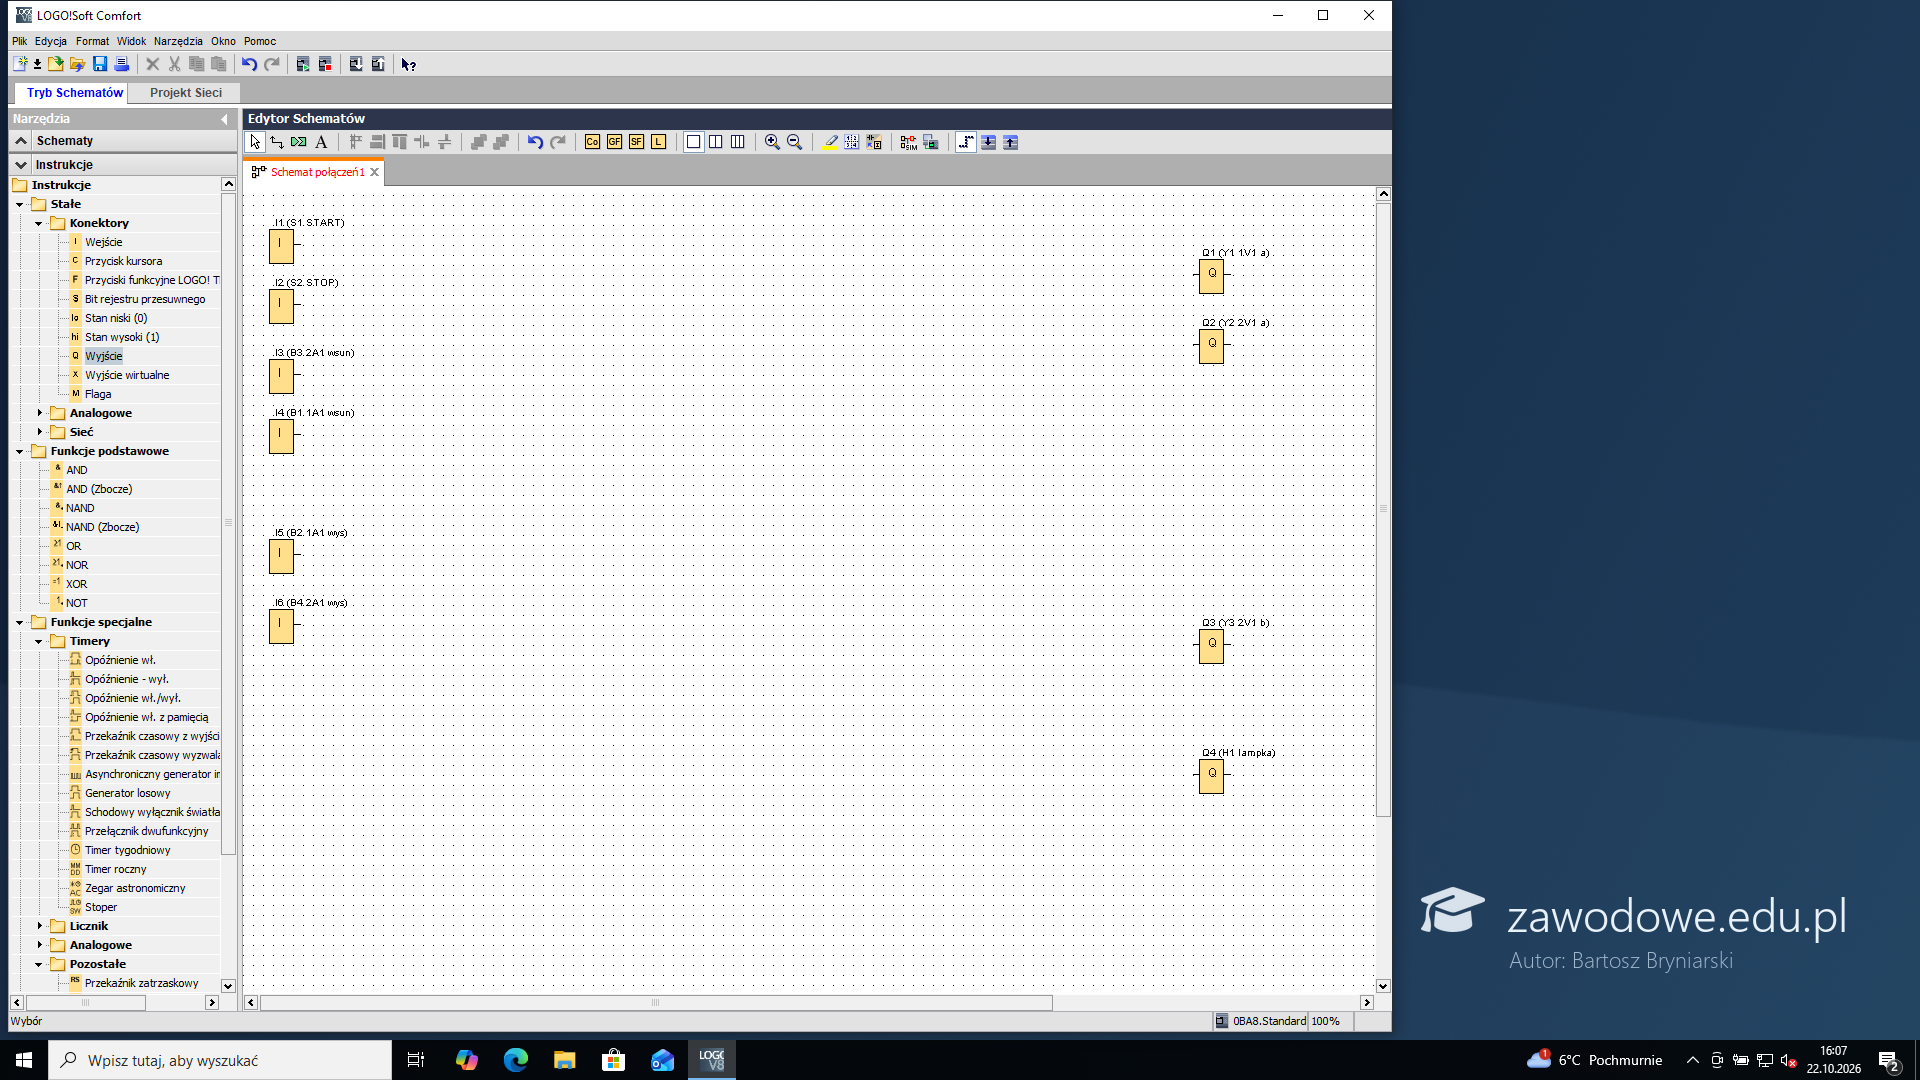
Z drzewa Instrukcje > Stałe > Konektory przeciąga się bloki wejść I1-I6 (lewa krawędź) i wyjść Q1-Q4 (prawa). Rozstawienie z odstępami zostawia miejsce na bramki, tak aby linie łączące bloki dało się poprowadzić bez nakładania - tego wymaga arkusz dla programu w FBD.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 19: Start cyklu i przekaźnik wysuwu
ok. 3 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
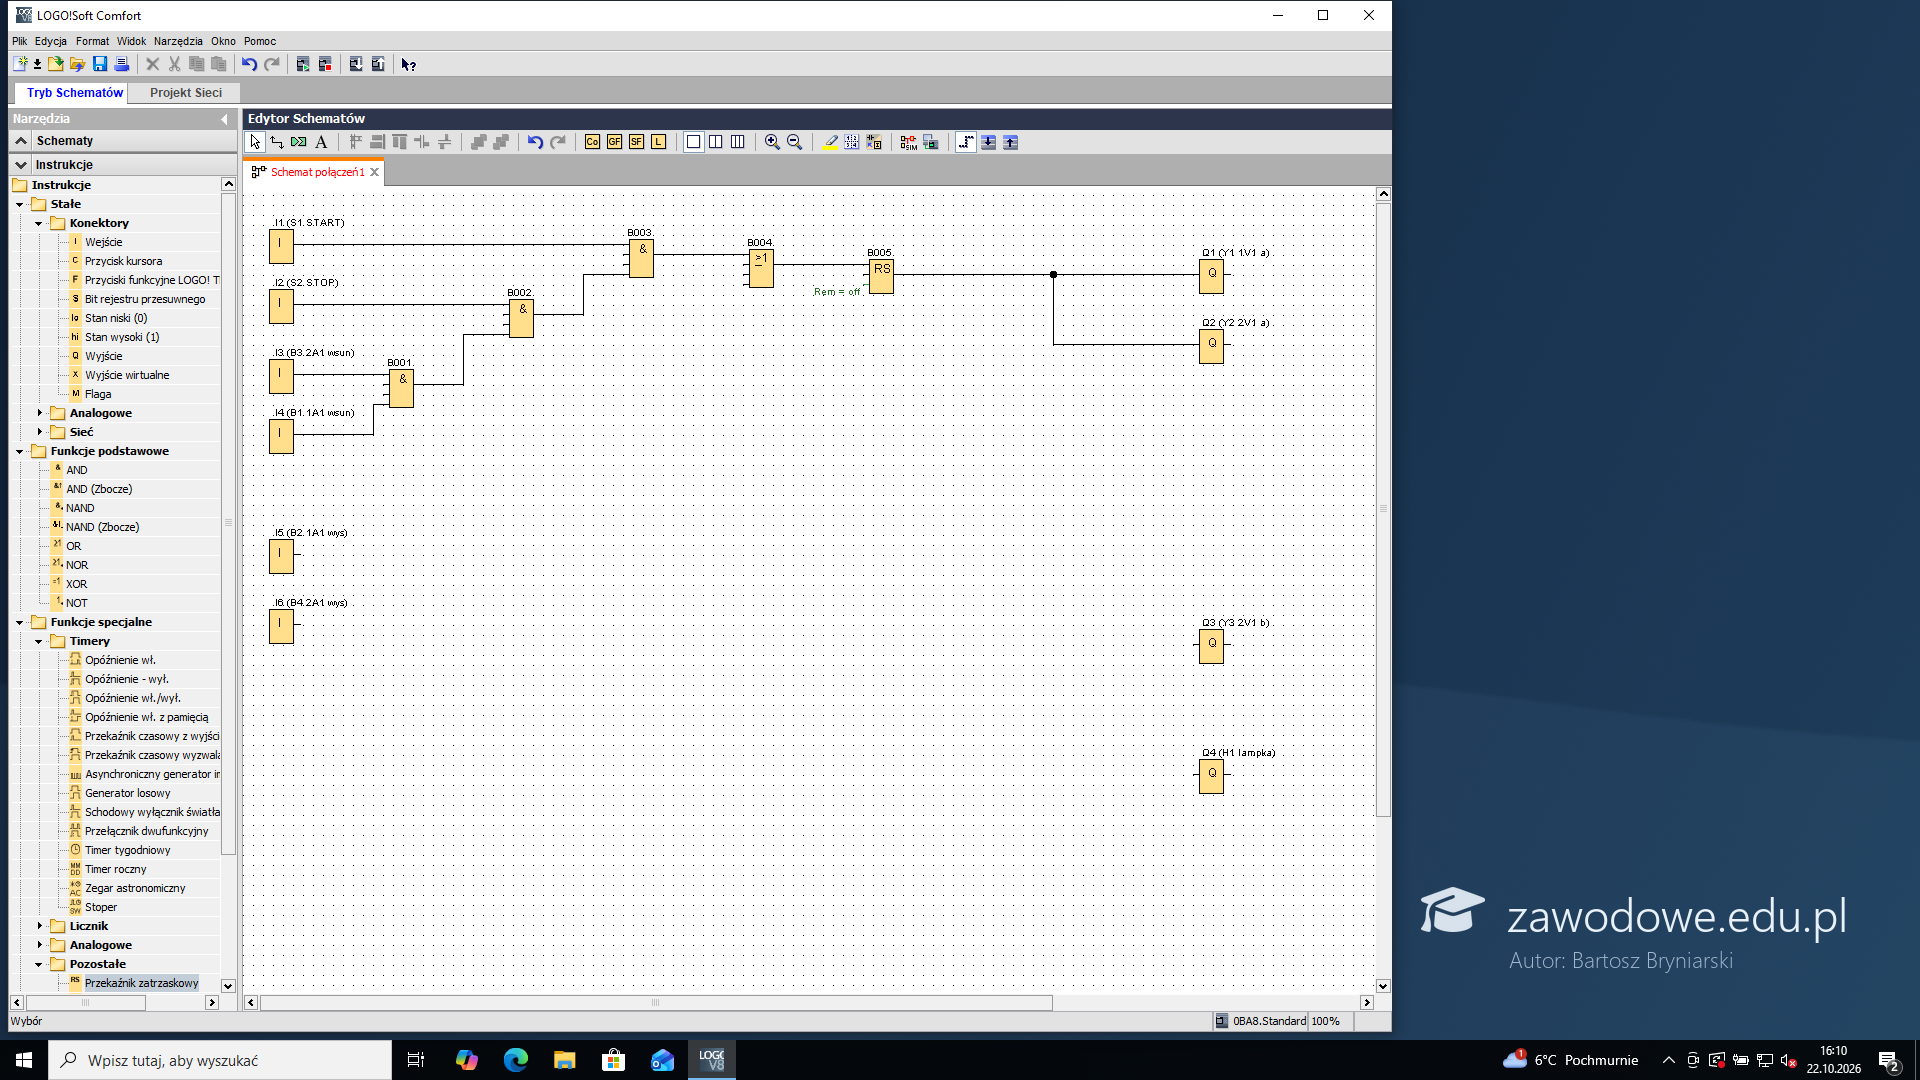
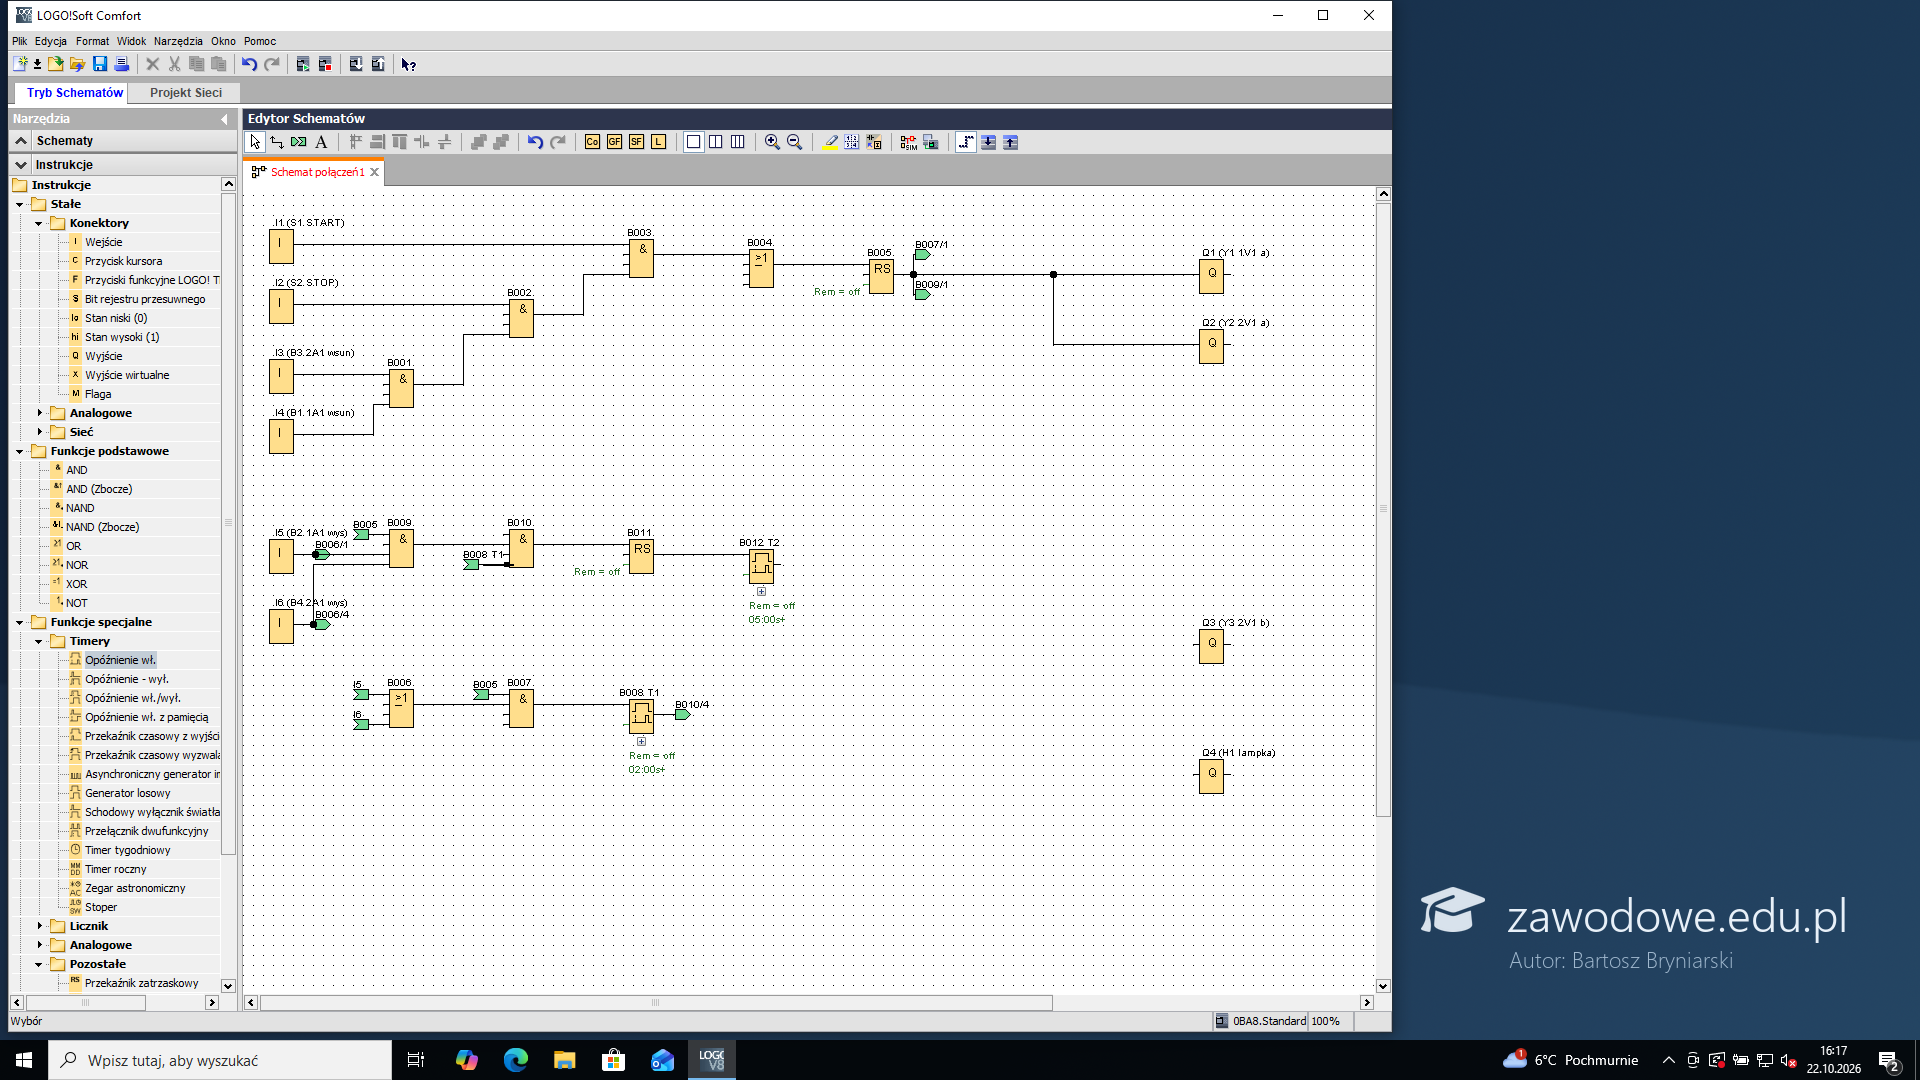
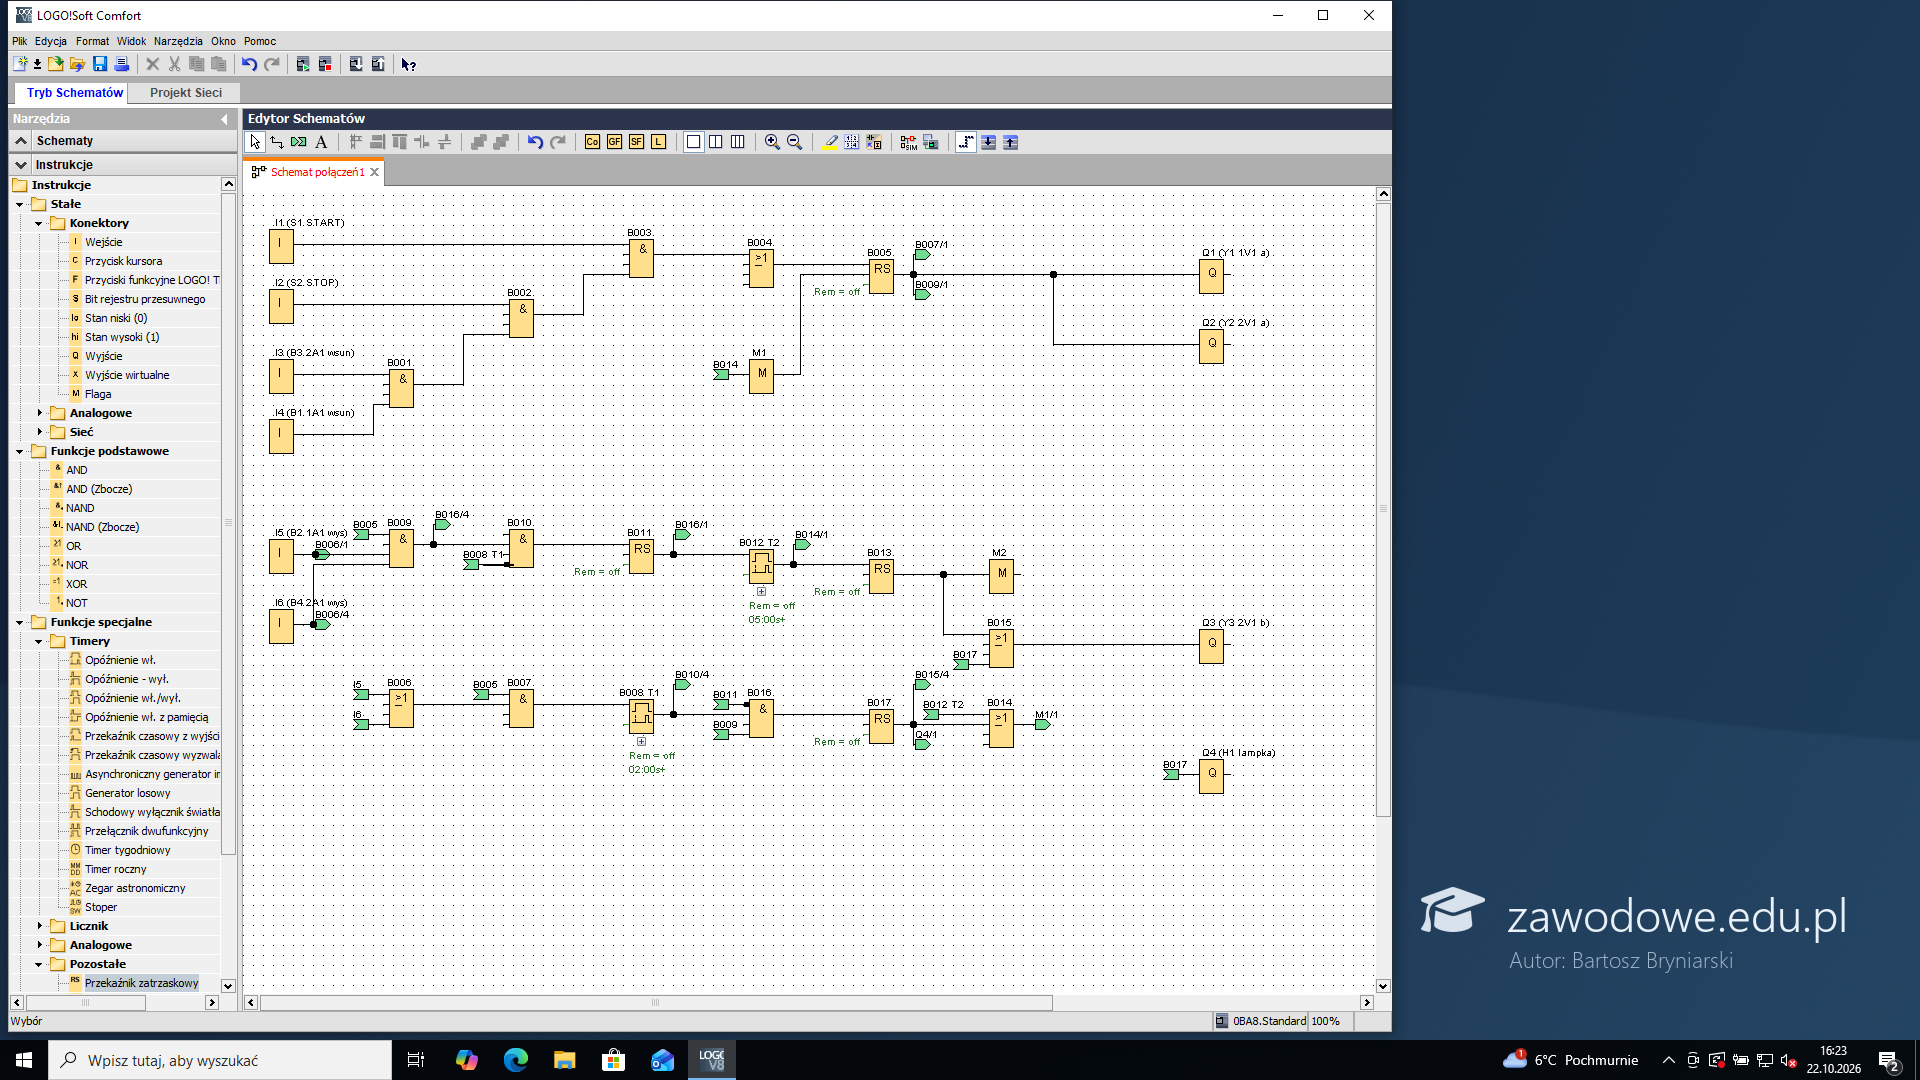
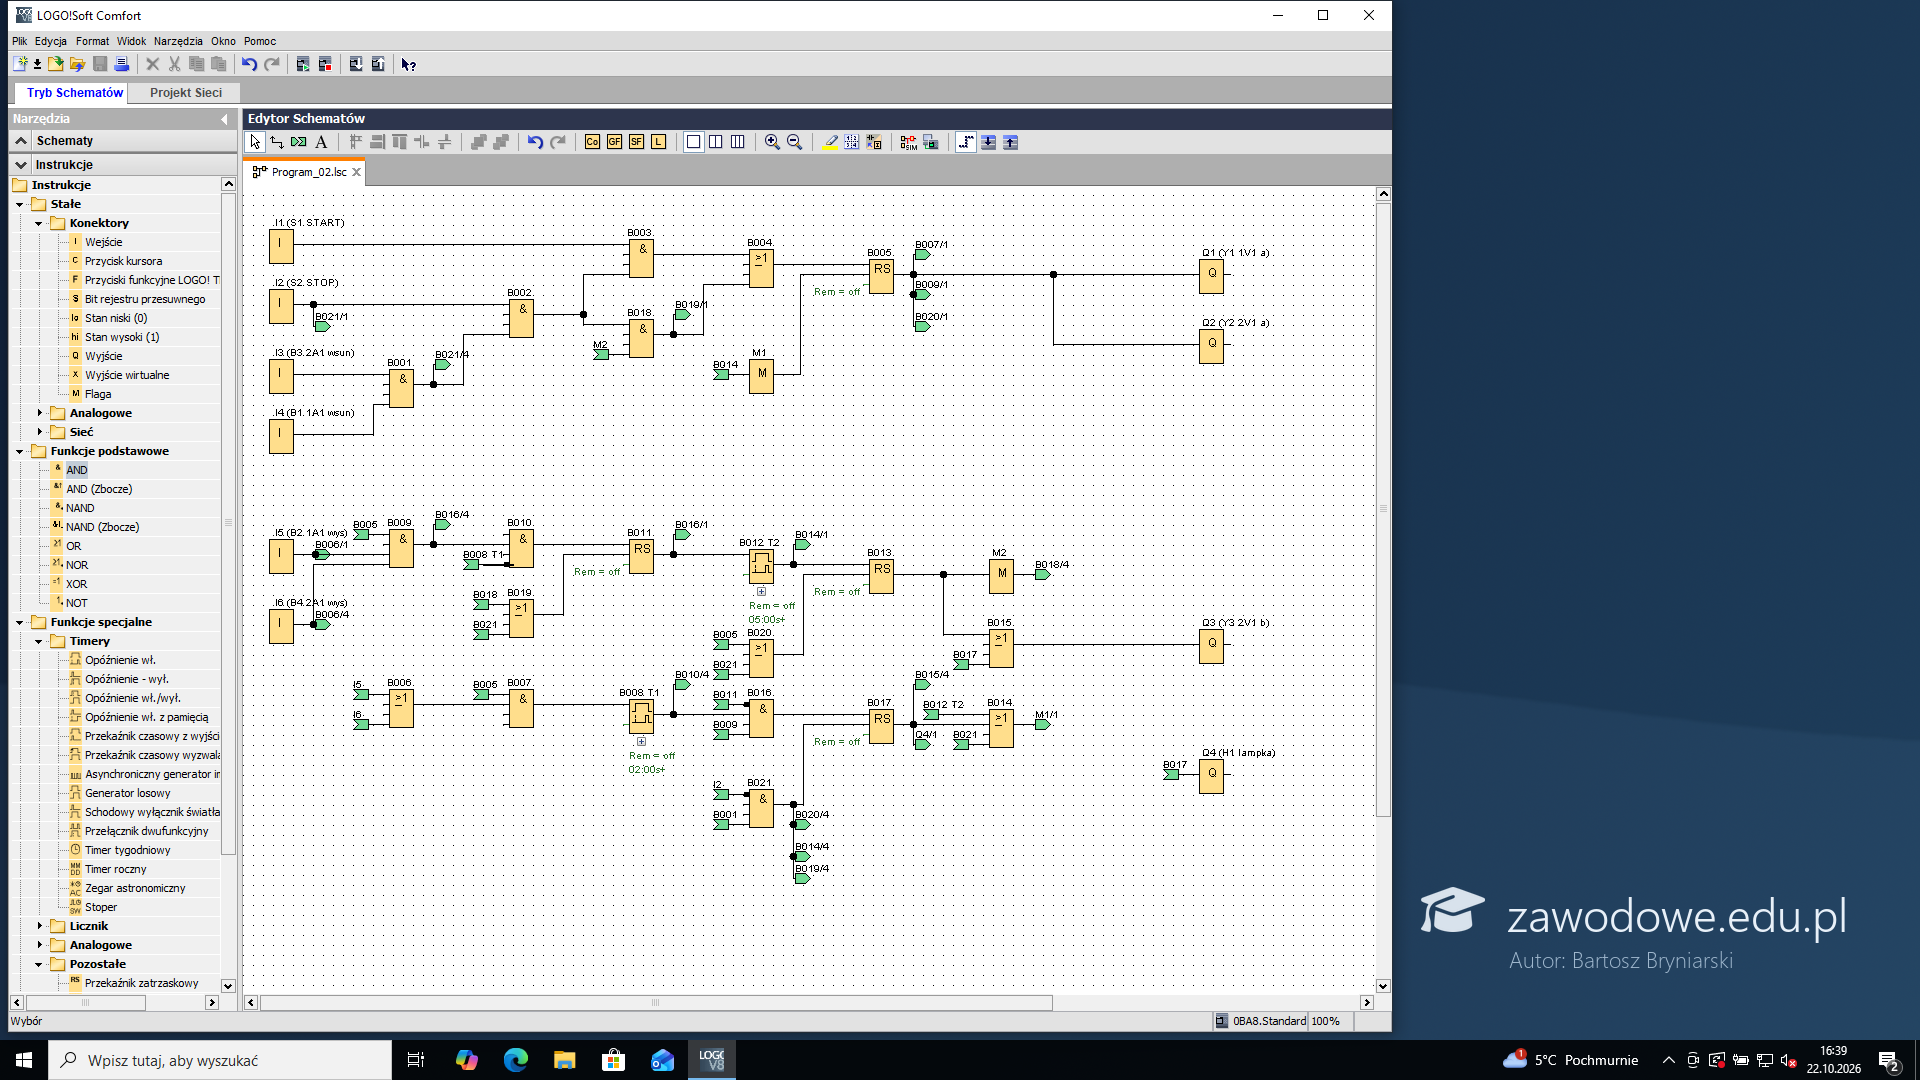
Warunek przejścia z kroku 0: S1 ∧ ¬S2 ∧ B1 ∧ B3. Bramki stoją kolejno obok siebie: AND B001 łączy I3 i I4 (oba tłoczyska wsunięte), AND B002 dokłada I2 (S2 niewciśnięty = 1, styk NC) - to „gotowość”, a AND B003 dokłada I1 (S1). Wyjście B003 przez OR B004 ustawia przekaźnik RS B005 - to krok 1: wyjście B005 załącza Q1 (Y1) i Q2 (Y2), a przekaźnik trzyma ten stan po puszczeniu S1. Drugie wejście B004 przyjdzie później z kroku 6. Każdy przewód biegnie osobną linią, bez wspólnych odcinków z innymi, więc przy każdym wejściu widać, skąd przychodzi sygnał.
Typowe błędy
Q1 i Q2 podłączone wprost do S1 bez przekaźnika RS - cewki gasną po puszczeniu przycisku.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 20: B2 lub B4 uruchamia T1
Kryteria:
R.4.2 Aktywacja czujnika B2 lub B4 powoduje uruchomienie bloku czasowego T1.
ok. 3 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
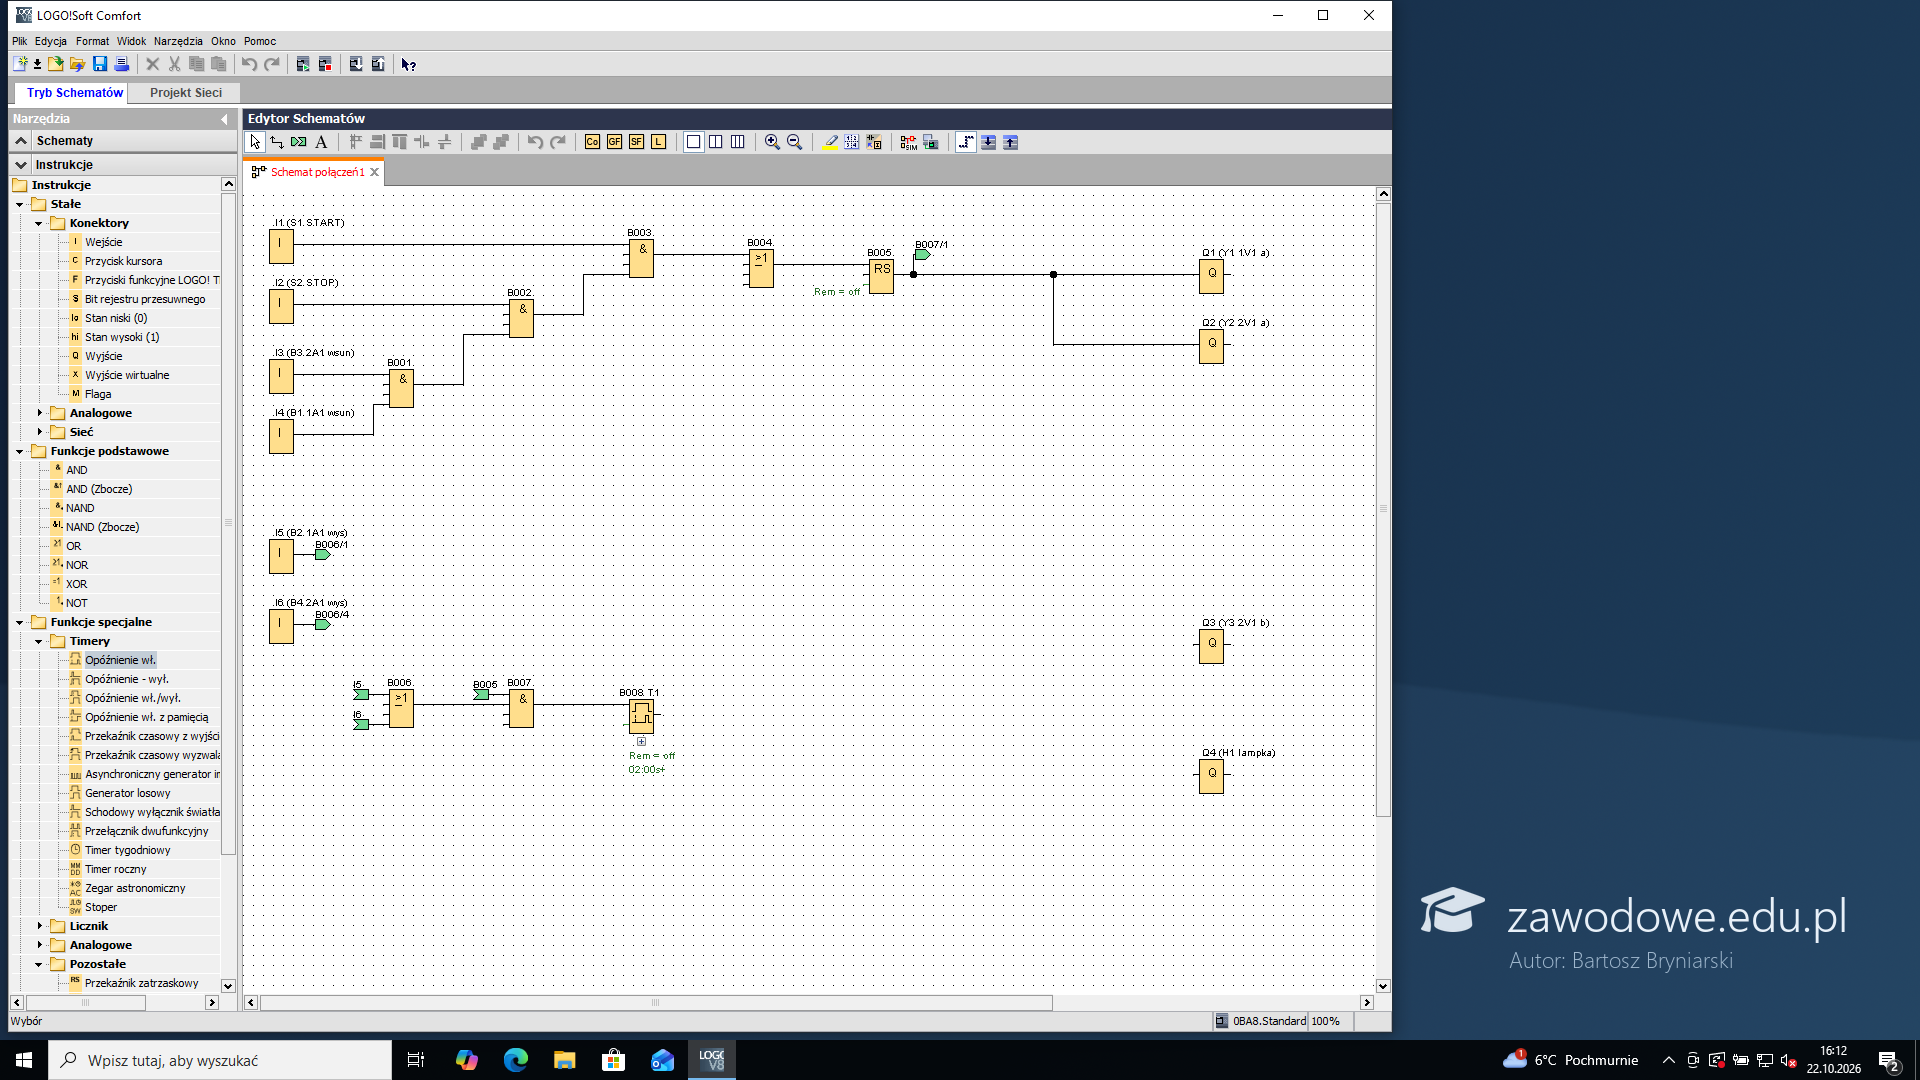
Krok 2 zaczyna się, gdy dojdzie pierwszy z siłowników: OR B006 z wejść I5 (B2) i I6 (B4), a AND B007 łączy go z wyjściem B005 (cykl trwa). Wyjście B007 to wejście Trg bloku opóźnienia załączenia B008 „T1” - zaczyna odliczać od chwili aktywacji B2 albo B4. Sygnały z dalszych miejsc schematu dochodzą przez odnośniki - zielone etykiety z nazwą źródła, np. „I5” albo „B005/1” (blok B005, wyjście 1). LOGO!Soft tworzy je narzędziem Przetnij/połącz kliknięciem w przewód - zamiast długiej linii przez cały schemat zostaje para etykiet.
Typowe błędy
T1 uruchamiany dopiero przez B2 ∧ B4 - wtedy nie da się zmierzyć różnicy czasu między czujnikami.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 21: Różnica poniżej 2 s: postój i T2
Kryteria:
R.4.3 Aktywacja czujników B2 i B4 z różnicą czasu równą lub większą 2 sekundy blokuje uruchomienie bloku czasowego T2.
ok. 4 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
Przejście do kroku 4: B2 ∧ B4 ∧ ¬t1. AND B009 (B005, I5, I6) mówi „oba tłoczyska wysunięte”, a AND B010 dokłada negację wyjścia T1 (odnośnik B008 z czarnym kwadratem przy wejściu - Negacja styku z menu prawego przycisku). Gdy T1 zdążył odliczyć 2 s, B010 daje 0 i blok T2 nie startuje - tak działa blokada z kryterium R.4.3. Wyjście B010 ustawia RS B011 „postój”, a ten uruchamia B012 „T2”.
Typowe błędy
T2 uruchamiany samym B2 ∧ B4 - przy różnicy 2 s jednocześnie startuje postój i zapala się H1.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 22: Nastawa T1 = 2 s
Kryteria:
R.4.4 Skonfigurowane bloki czasowe T1:T1=2 s i T2:T2=5 s
ok. 2 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
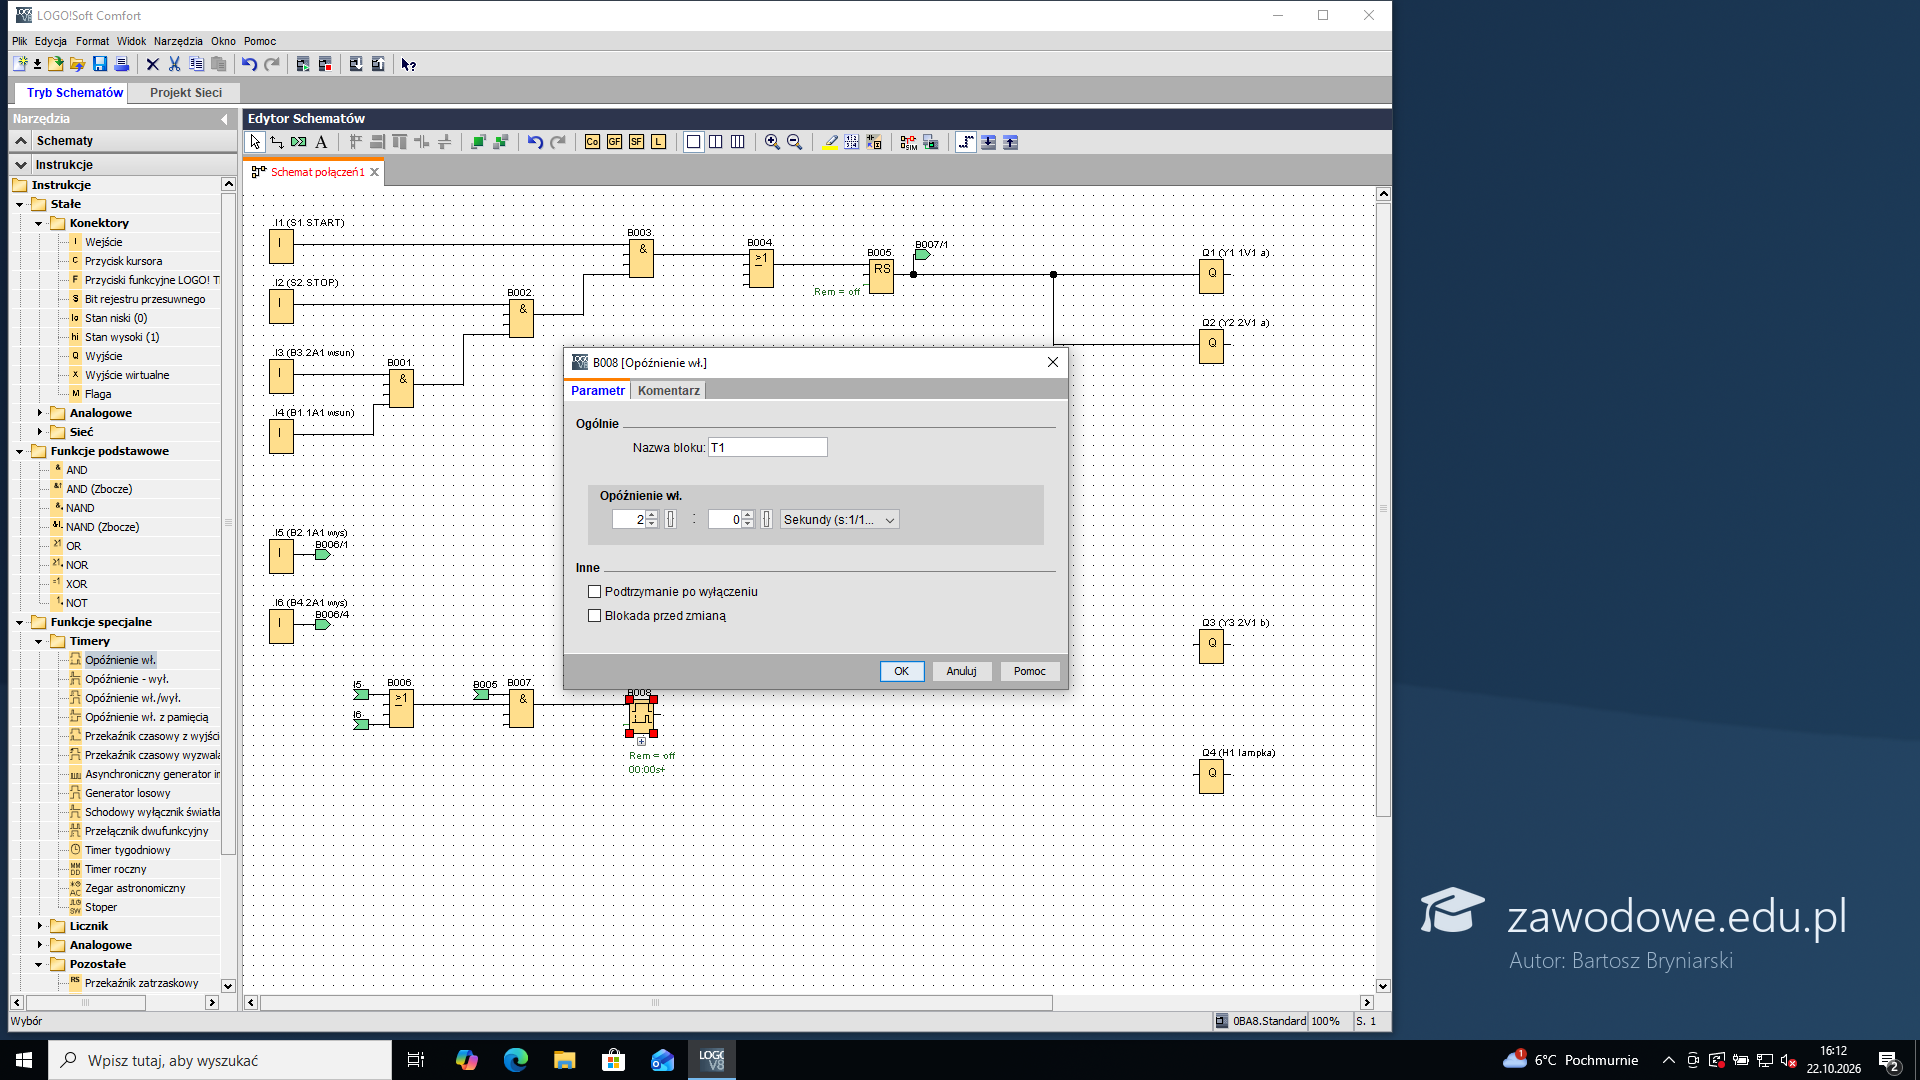
Dwuklik na bloku B008 otwiera parametry: nazwa bloku T1, opóźnienie załączenia 2 w polu sekund (jednostka „Sekundy (s:1/100s)”), OK. Pod blokiem pojawia się nastawa 02:00s+.
Typowe błędy
2 wpisane w polu setnych - nastawa 00:02s to 0,02 s i różnica czasu nigdy nie zostanie wykryta.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 23: Nastawa T2 = 5 s
ok. 1 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
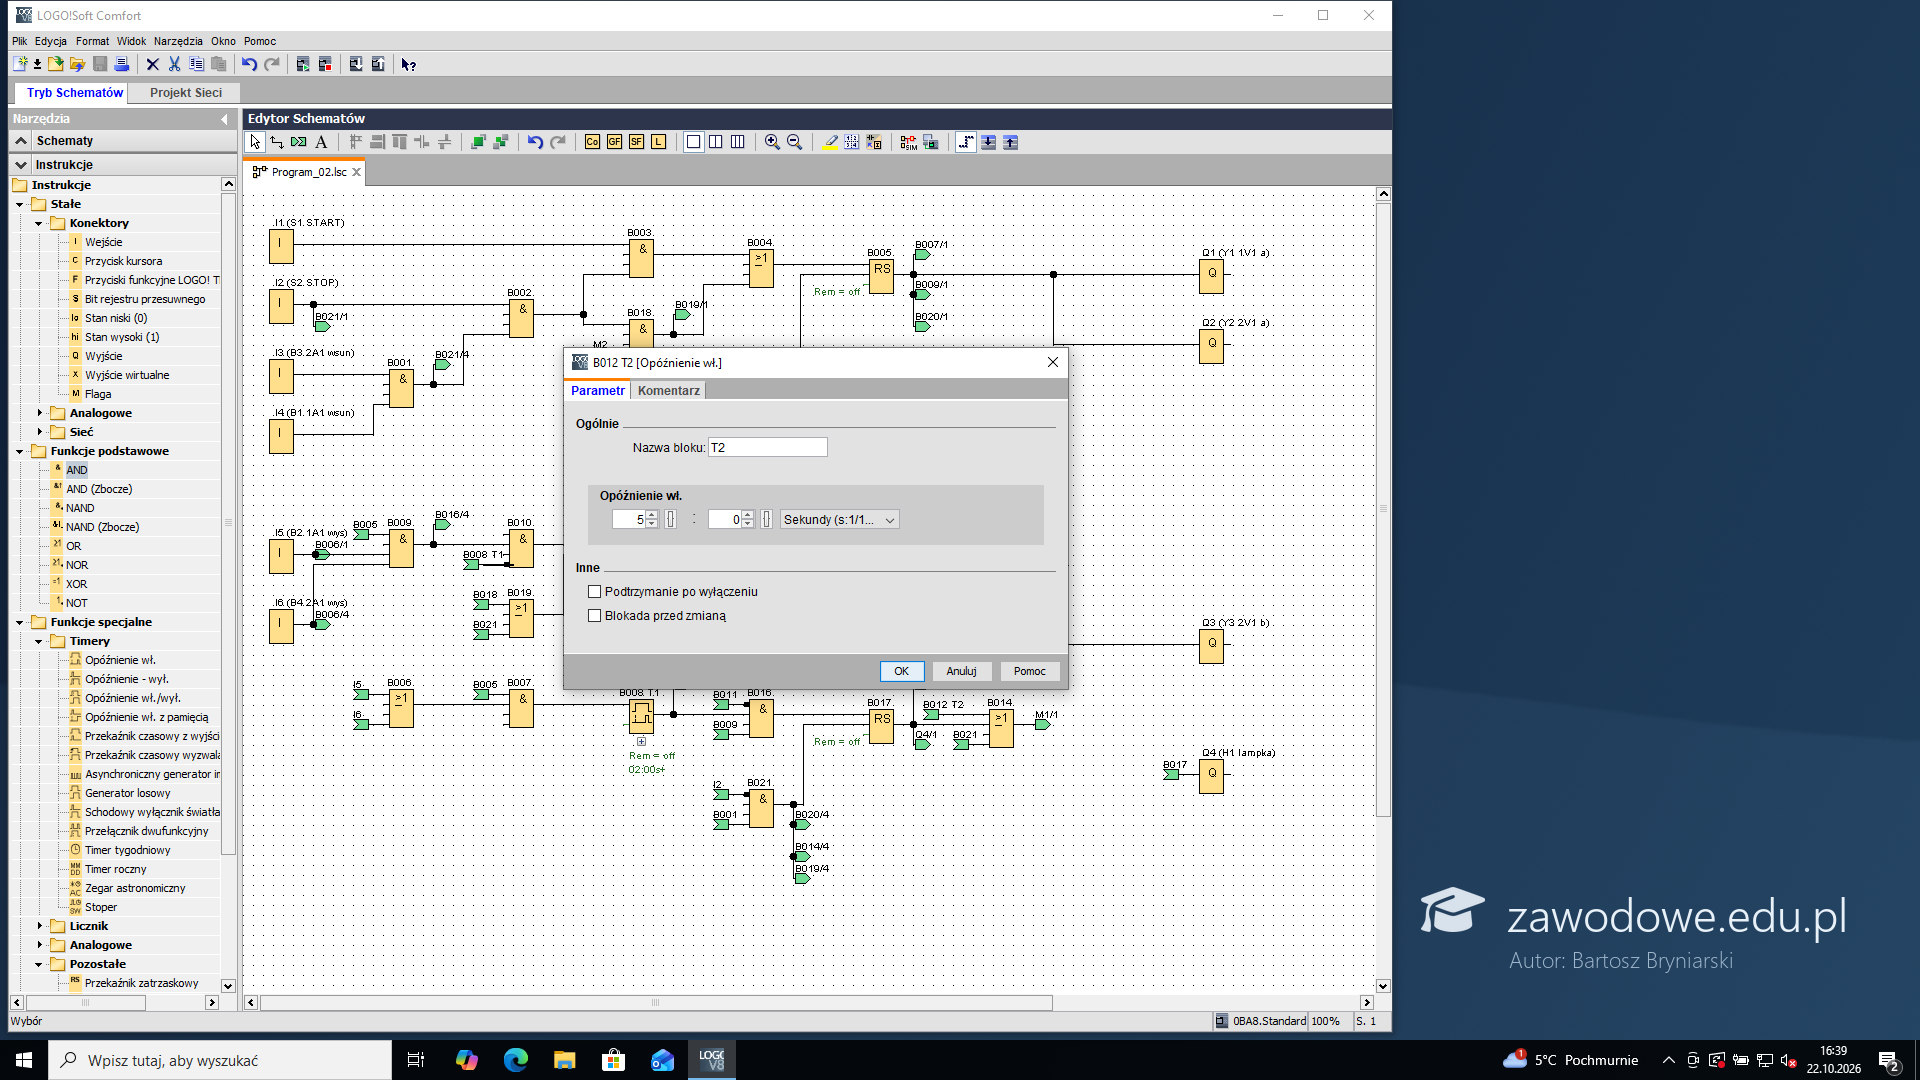
Tak samo blok B012: nazwa T2, opóźnienie 5 s - to czas postoju wysuniętych tłoczysk. Kryterium R.4.4 obejmuje oba bloki naraz.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 24: Po T2: Y1 i Y2 wyłączone, Y3 załączona
Kryteria:
R.4.5 Odliczenie czasu przez blok czasowy T2 skutkuje wyłączeniem Y1 i Y2 oraz załączeniem Y3.
ok. 4 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
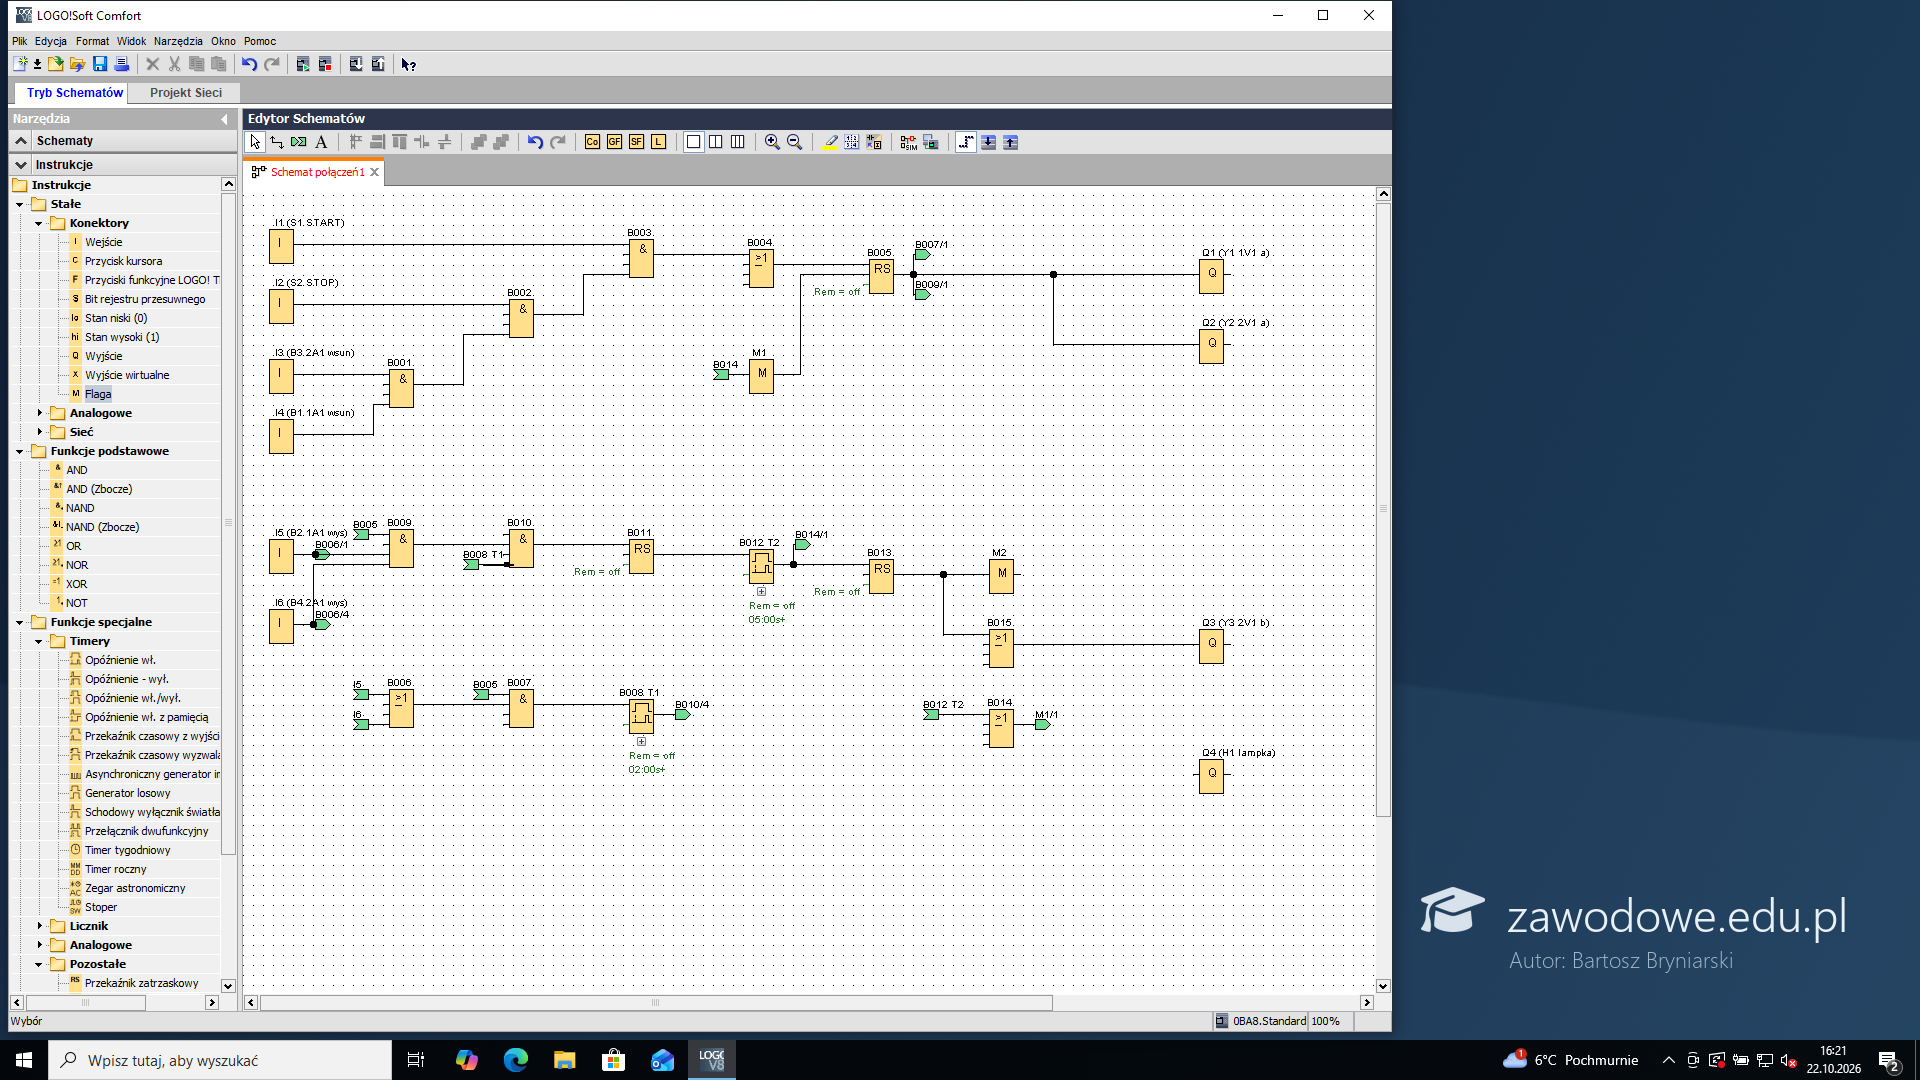
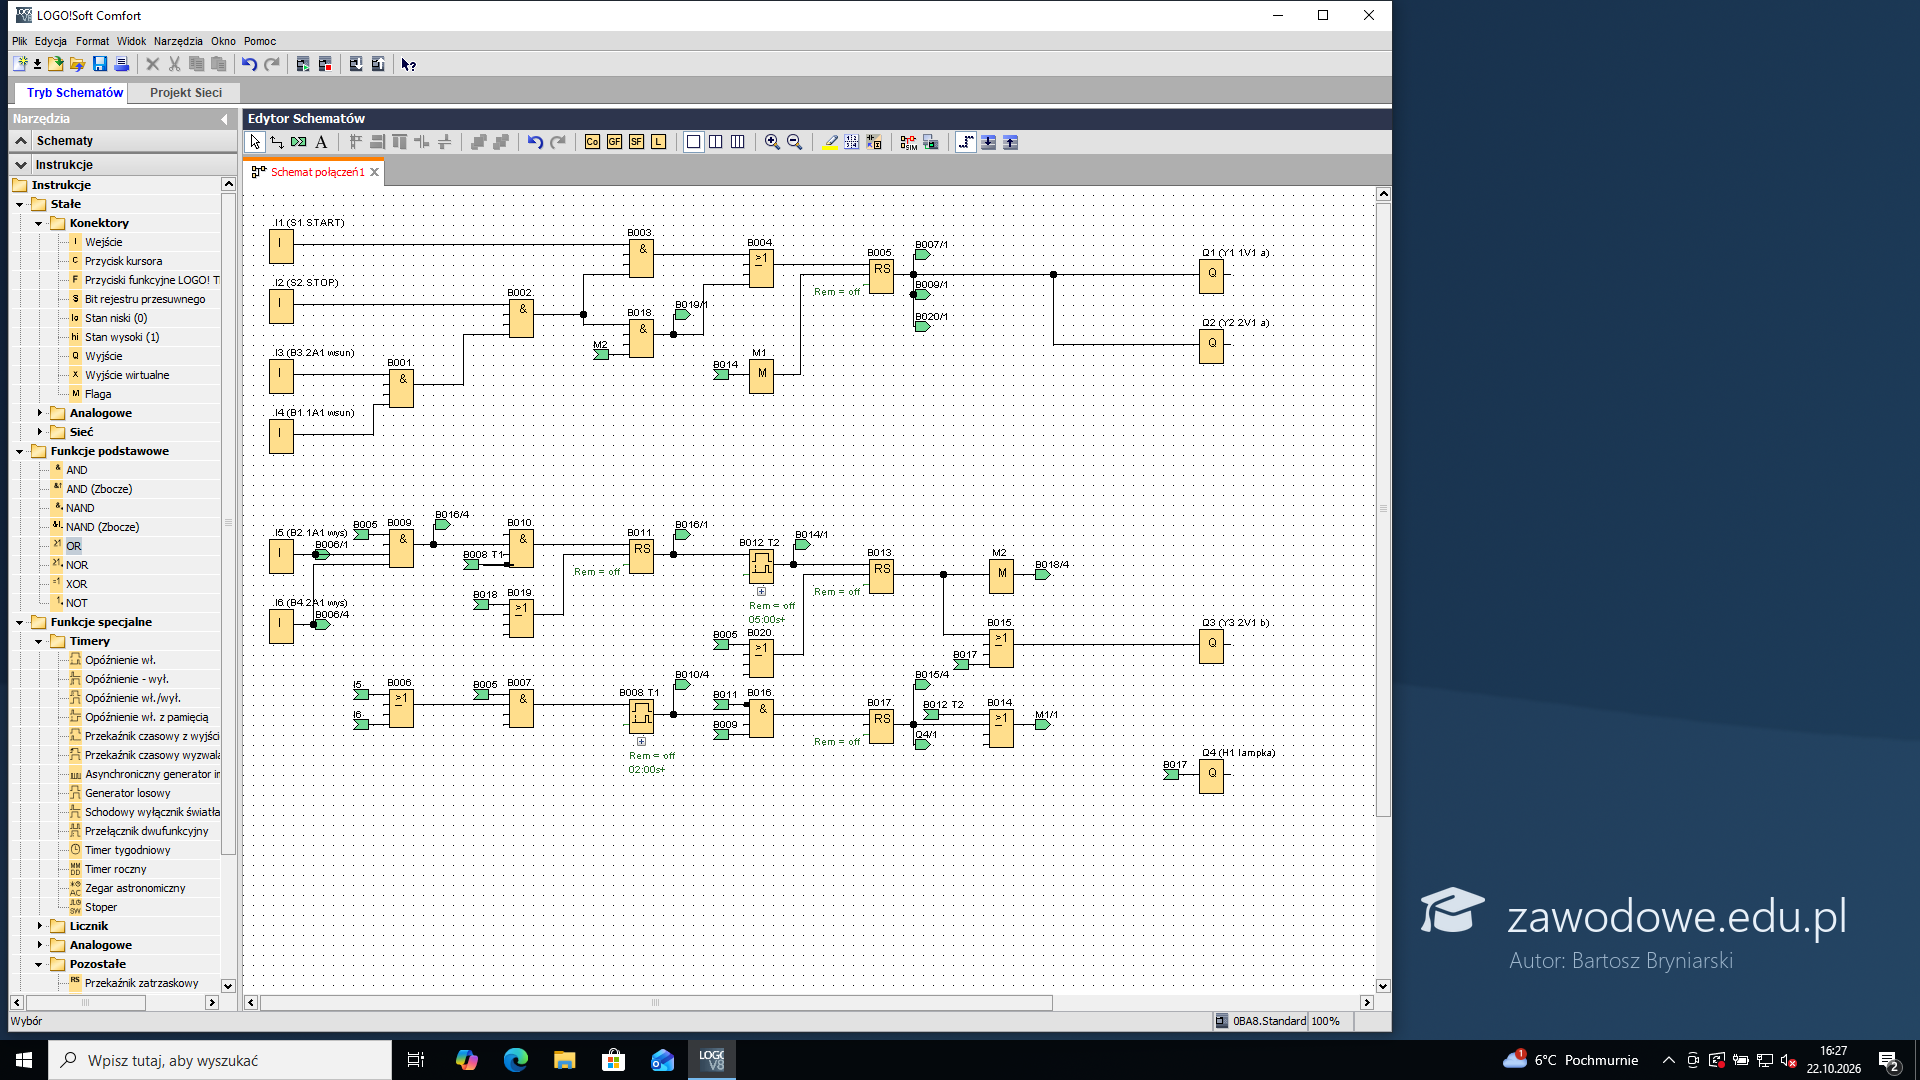
Krok 5: wyjście T2 ustawia RS B013 „powrót”. B013 trafia na flagę M2 i przez OR B015 załącza Q3 (Y3). Ten sam sygnał T2 (odnośnik „B012”) przez OR B014 i flagę M1 kasuje przekaźnik wysuwu B005 - gasną Q1 i Q2. Flaga M1 stoi tuż przy wejściu R bloku B005, a jej wejście dostaje odnośnik z B014. Flaga M jest potrzebna, bo LOGO!Soft nie pozwala zamknąć pętli wprost do wcześniejszego bloku („Połączenie jest dozwolone tylko przez znacznik M i wyjścia Q”).
Typowe błędy
Y3 załączona bez wyłączenia Y1 i Y2 - przy zaworze bistabilnym 2V1 dostaje sprzeczne sygnały.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 25: Różnica 2 s lub więcej: H1
ok. 4 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
Krok 3: B2 ∧ B4 ∧ t1. AND B016 ma wejście T1, negację wyjścia B011 (postój jeszcze nie ruszył) i sygnał B009 „oba wysunięte”. Ustawia RS B017 „błąd”: jego wyjście zapala Q4 (H1), przez B015 załącza Q3 (Y3), a przez B014 i M1 kasuje wysuw. Negacja B011 jest konieczna - T1 odlicza dalej także w cyklu z małą różnicą i bez niej H1 zapaliłaby się 2 s po wysunięciu każdego tłoczyska.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 26: Krok 6: kolejny cykl
ok. 3 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
Po powrocie (B1 ∧ B3) przy niewciśniętym S2 algorytm przechodzi do kroku 6 i znowu wysuwa tłoczyska. AND B018 (M2 i „gotowość” B002) ustawia przez OR B004 przekaźnik wysuwu B005. Ten sam sygnał przez OR B019 kasuje postój B011, a włączony wysuw przez OR B020 kasuje powrót B013 - Y3 gaśnie, Y1 i Y2 się załączają. Cykl się powtarza.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 27: S2 przy B1 i B3: wszystko wyłączone
Kryteria:
R.4.6 Naciśnięcie i przytrzymanie przycisku S2, gdy nastąpiła aktywacja czujników B1 i B3 skutkuje wyłączeniem wszystkich elementów wyjściowych sterownika: Y1, Y2, Y3, H1.
ok. 3 min
Polecenie z arkusza
napisz w wybranym języku programowania program działający zgodnie z algorytmem przedstawionym na rysunku 2. Dla programu w języku FBD dopilnuj, aby linie łączące bloki nie pokrywały się.
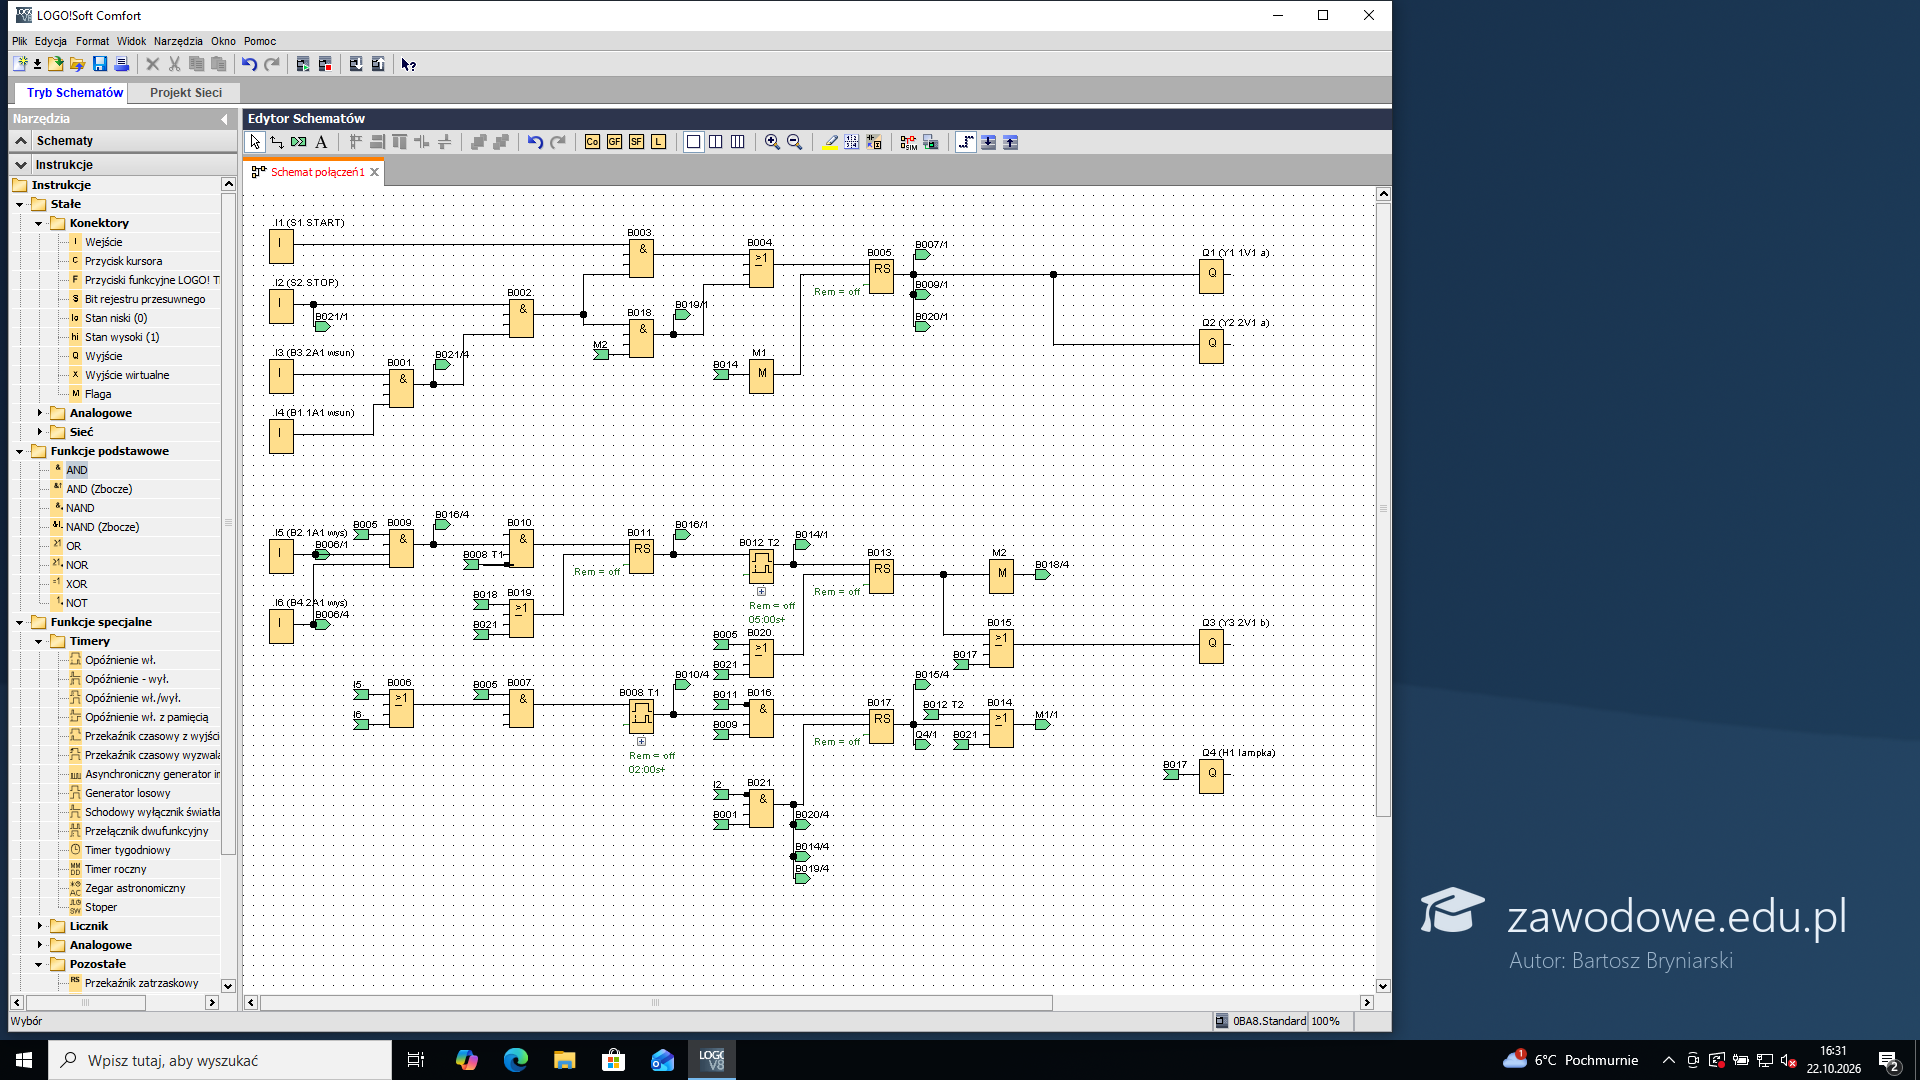
Powrót do kroku 0: B1 ∧ B3 ∧ S2. S2 wciśnięty daje na I2 zero, więc AND B021 dostaje I2 z negacją i sygnał B001 (oba tłoczyska wsunięte). Wyjście B021 kasuje wszystkie przekaźniki: „błąd” B017 wprost, postój przez B019, powrót przez B020, a wysuw przez B014 i M1. Gasną Y1, Y2, Y3 i H1.
Typowe błędy
Zatrzymanie samym S2 bez B1 i B3 - algorytm wymaga, żeby tłoczyska były już wsunięte.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 5: Test programu w symulacji
Kroki 28-35 · po tym etapie masz 30 z 44 kryteriów (pkt)
Krok 28: Symulacja: start (tabela 4, wiersz 1)
ok. 2 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
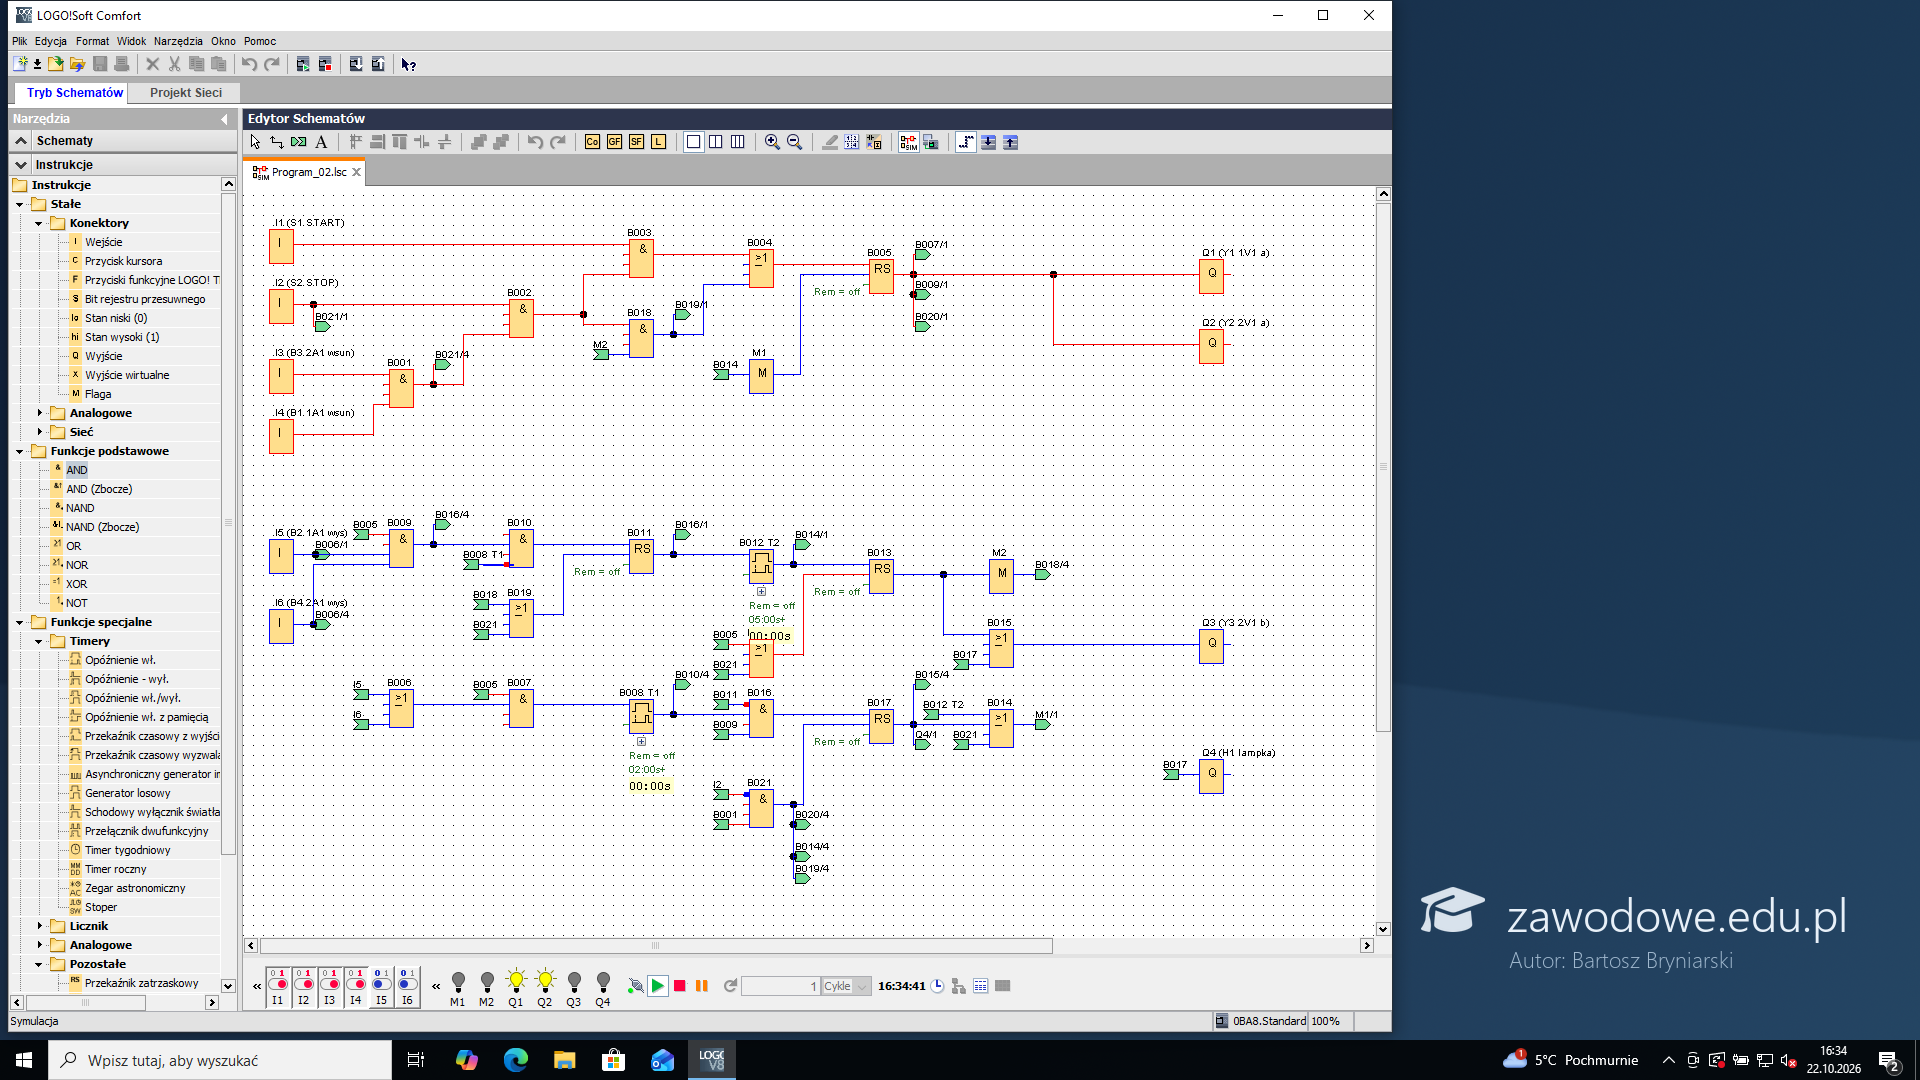
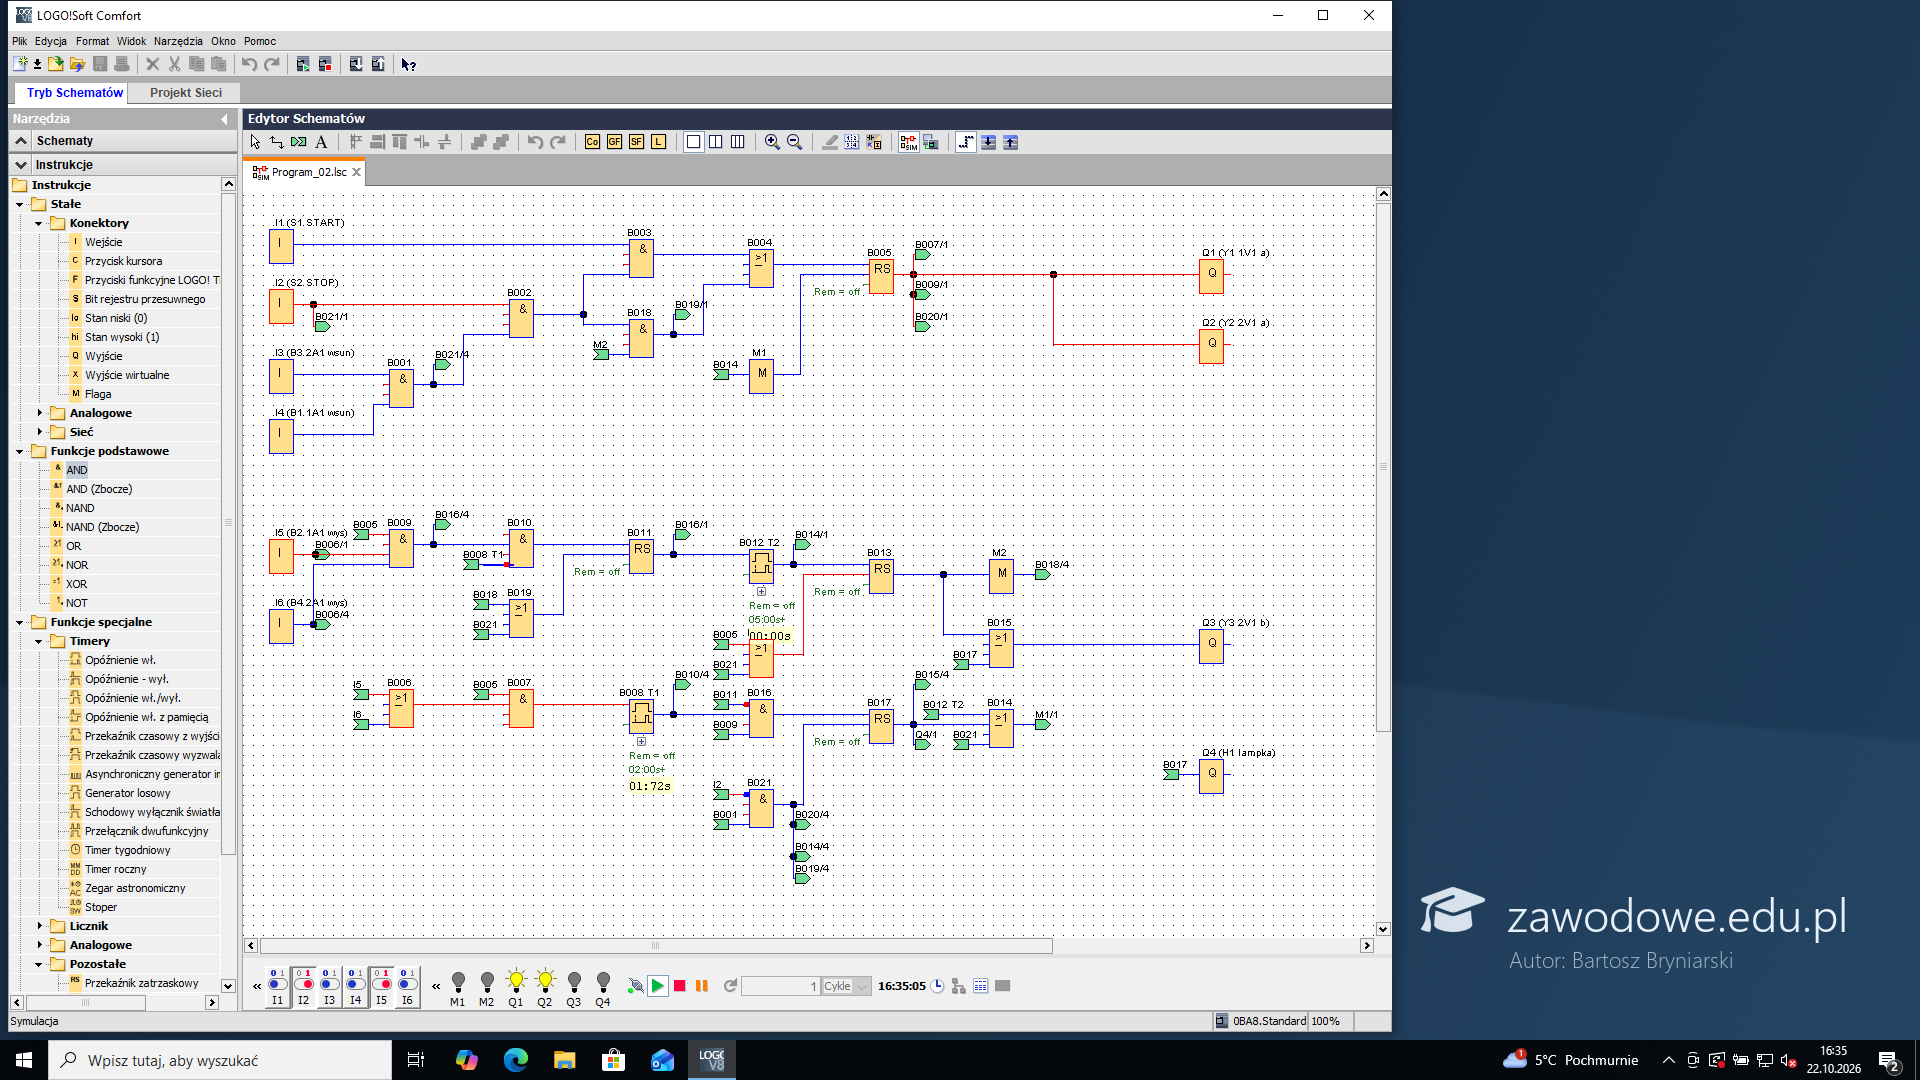
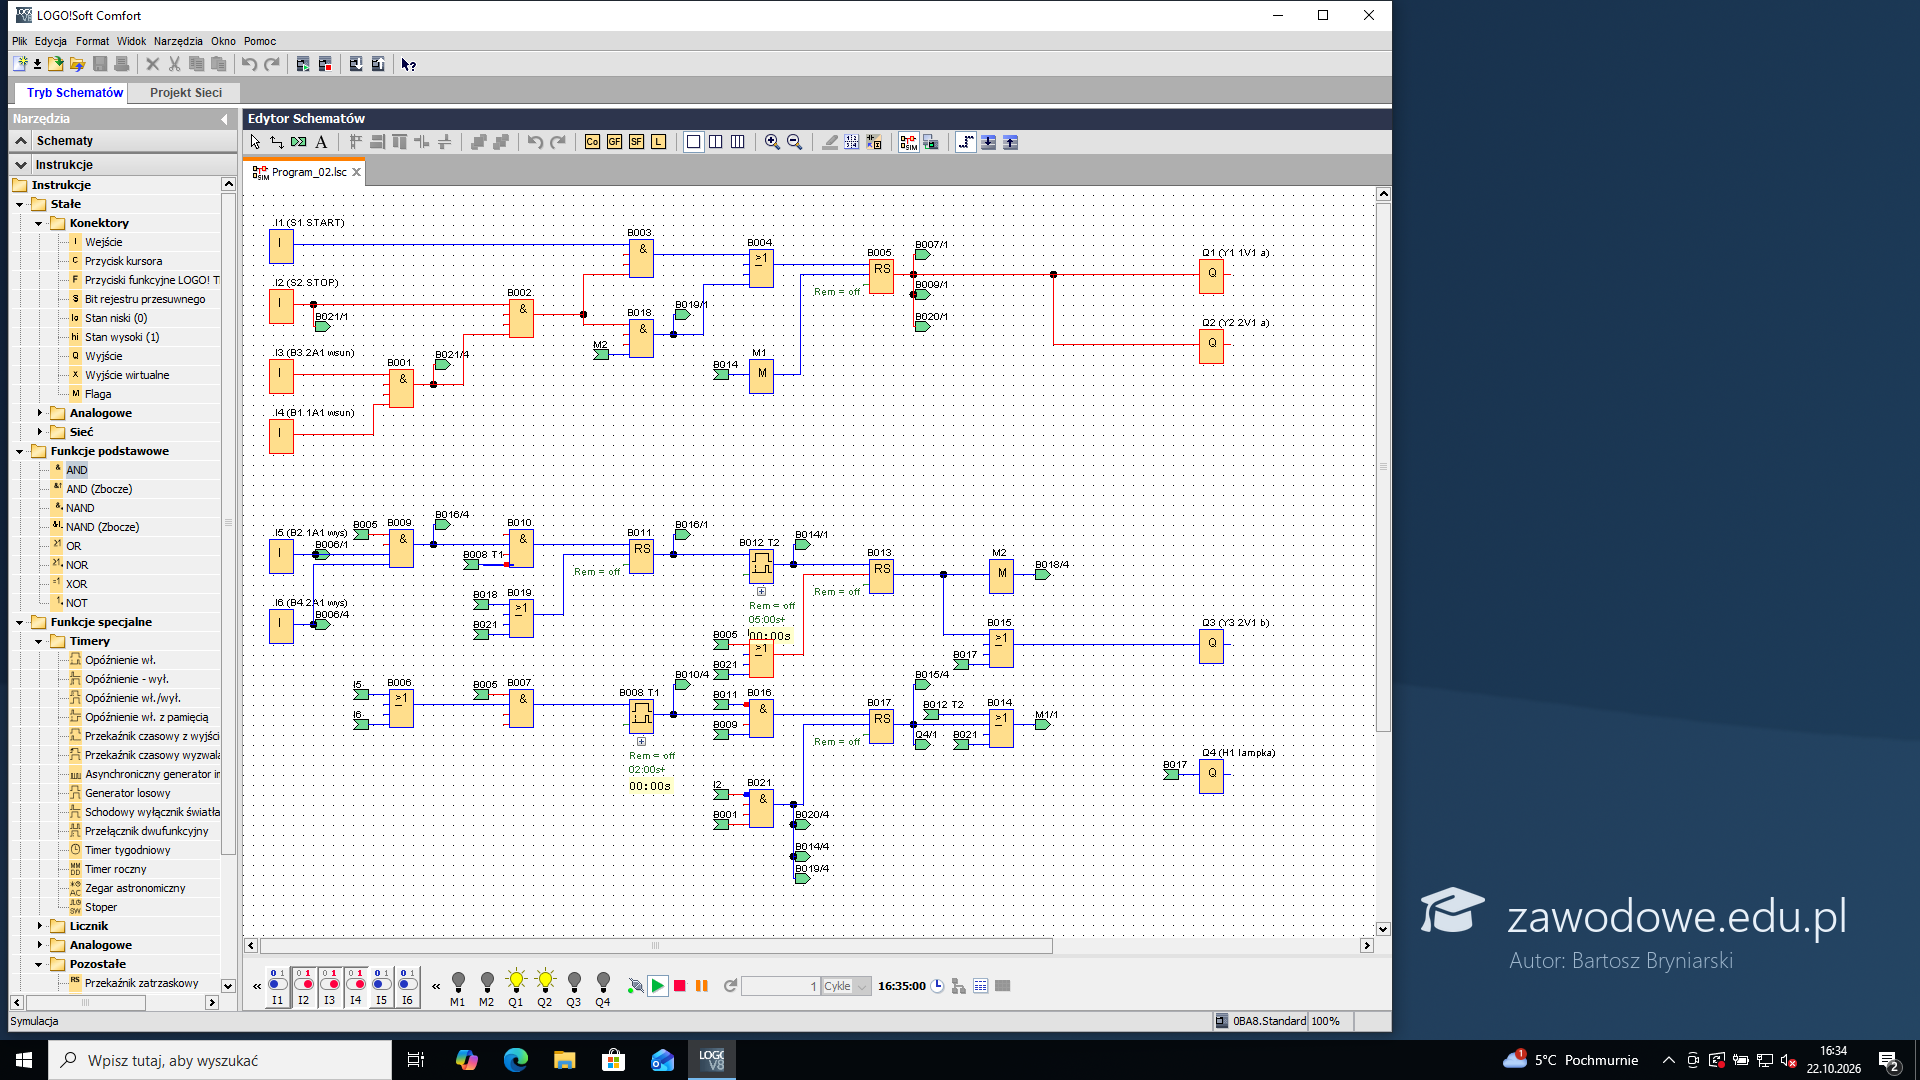
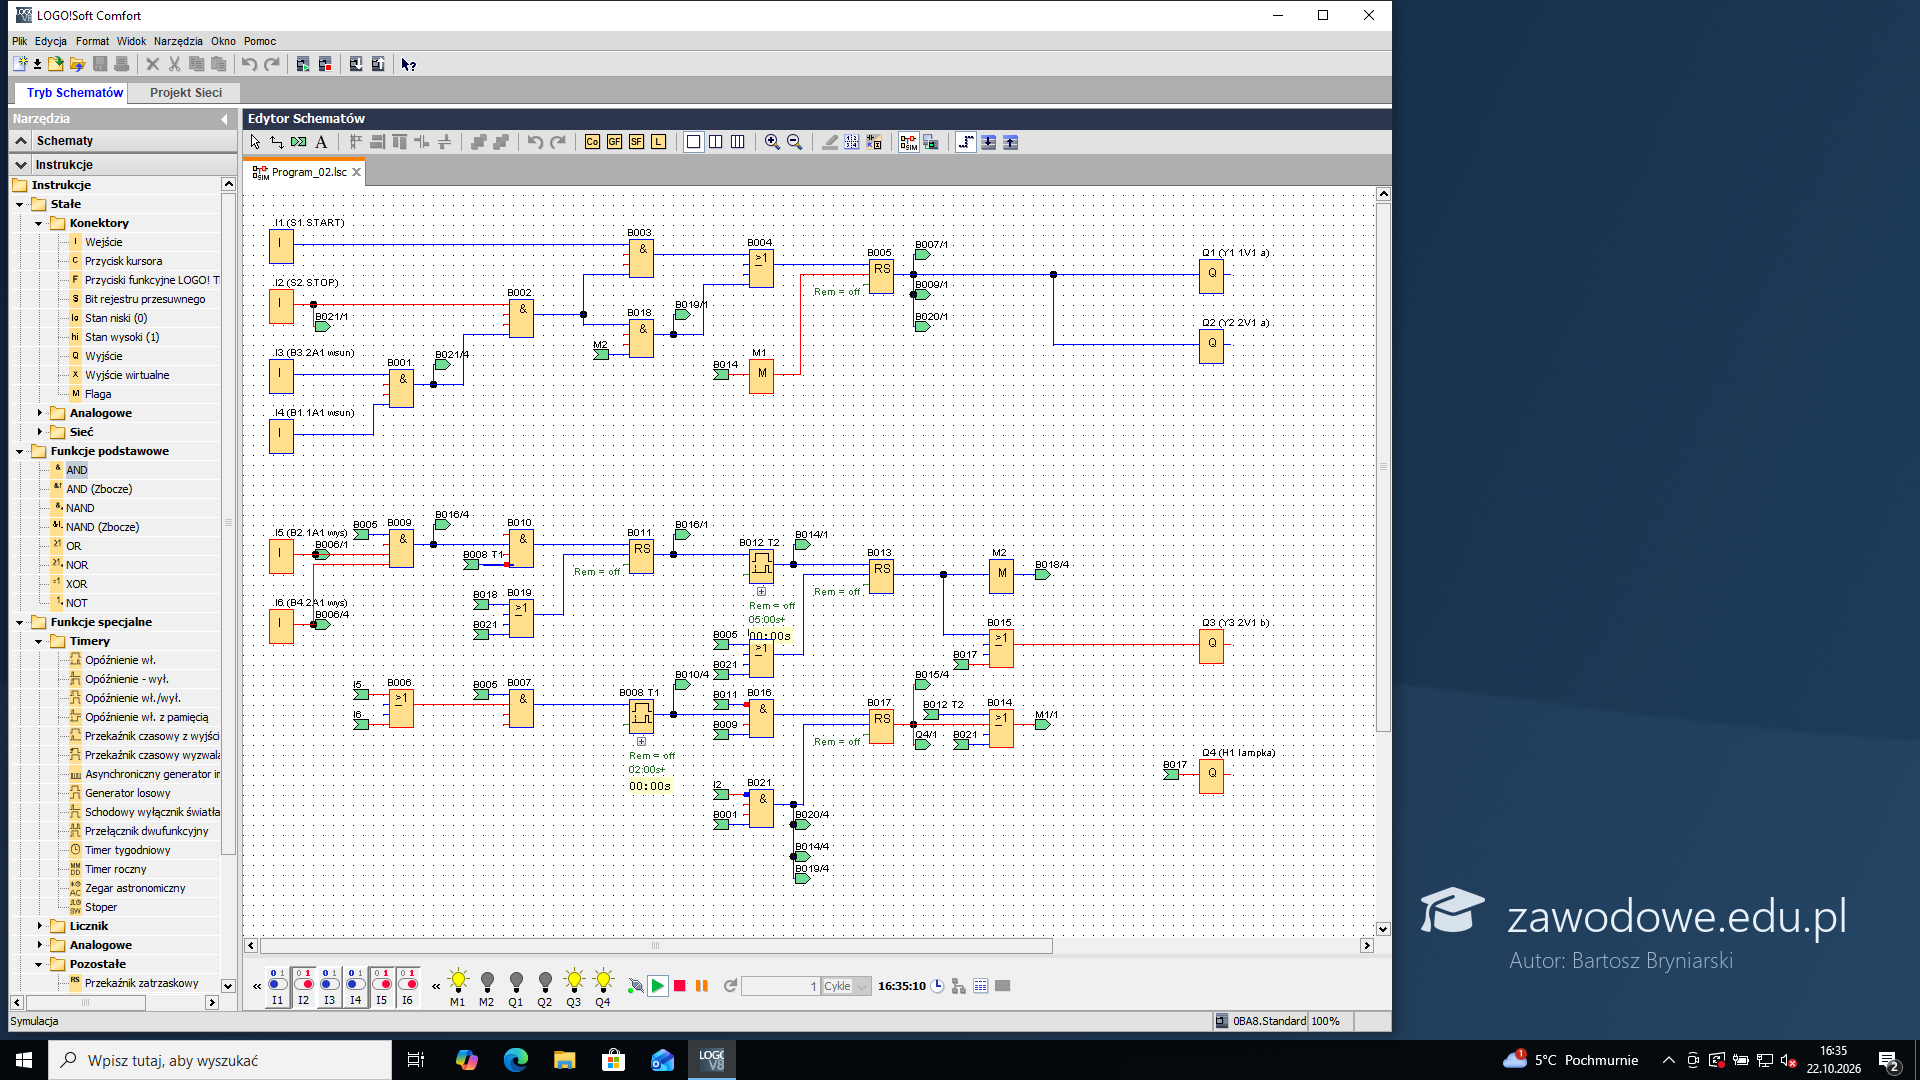
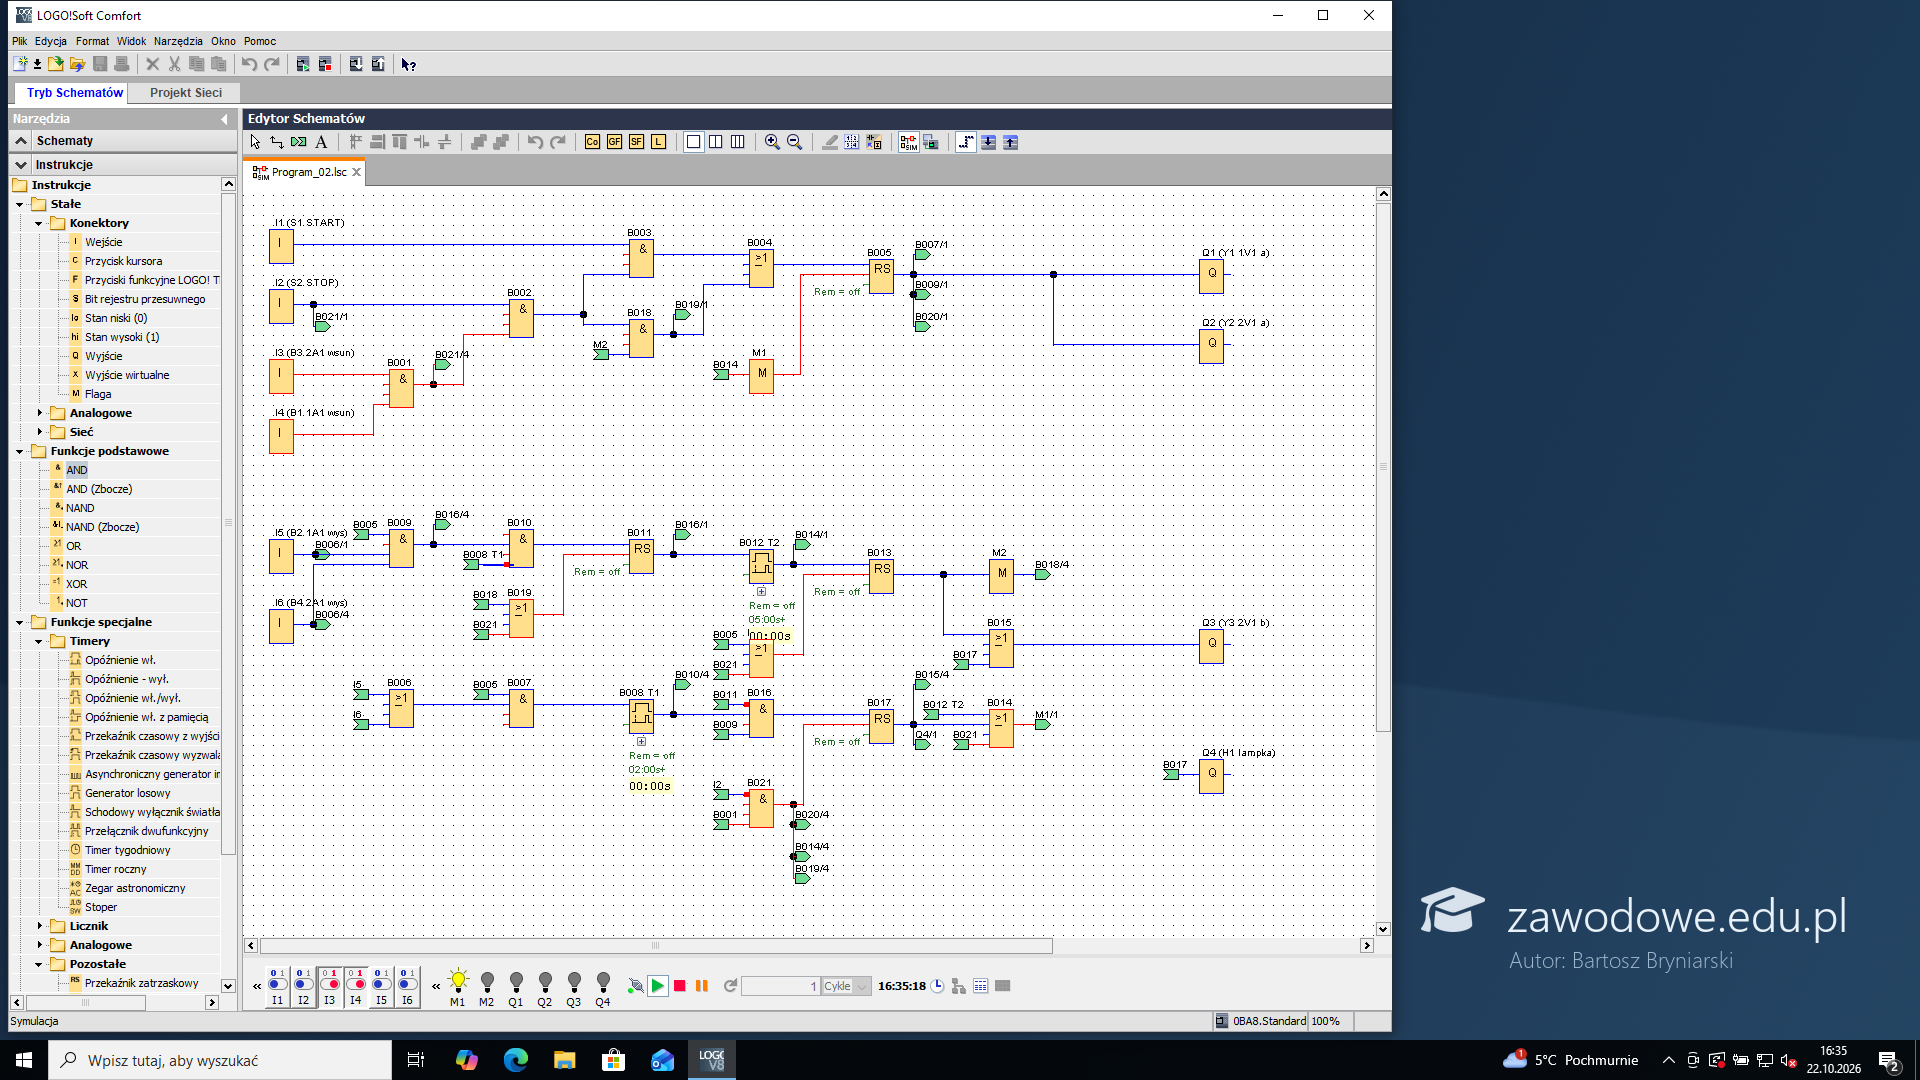
Przed przesłaniem program sprawdza się w symulacji (Narzędzia > Symulacja, F3). Na dole okna są przełączniki I1-I6 i lampki M1, M2, Q1-Q4. Stan spoczynku: I2 = 1 (S2 niewciśnięty), I3 = 1 i I4 = 1 (B3 i B1 aktywne). Załączenie I1 (S1) zapala Q1 i Q2 - linie z sygnałem 1 są czerwone.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 29: Symulacja: sam B2 nie wyłącza cewek
ok. 1 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Tłoczyska ruszyły (I3 i I4 na 0), potem I5 = 1 (B2). Q1 i Q2 świecą dalej - algorytm w kroku 2 nie wyłącza cewek, tylko uruchamia T1. To odpowiedź na wiersz 2 tabeli 4.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 30: Symulacja: B2 i B4 poniżej 2 s
ok. 1 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
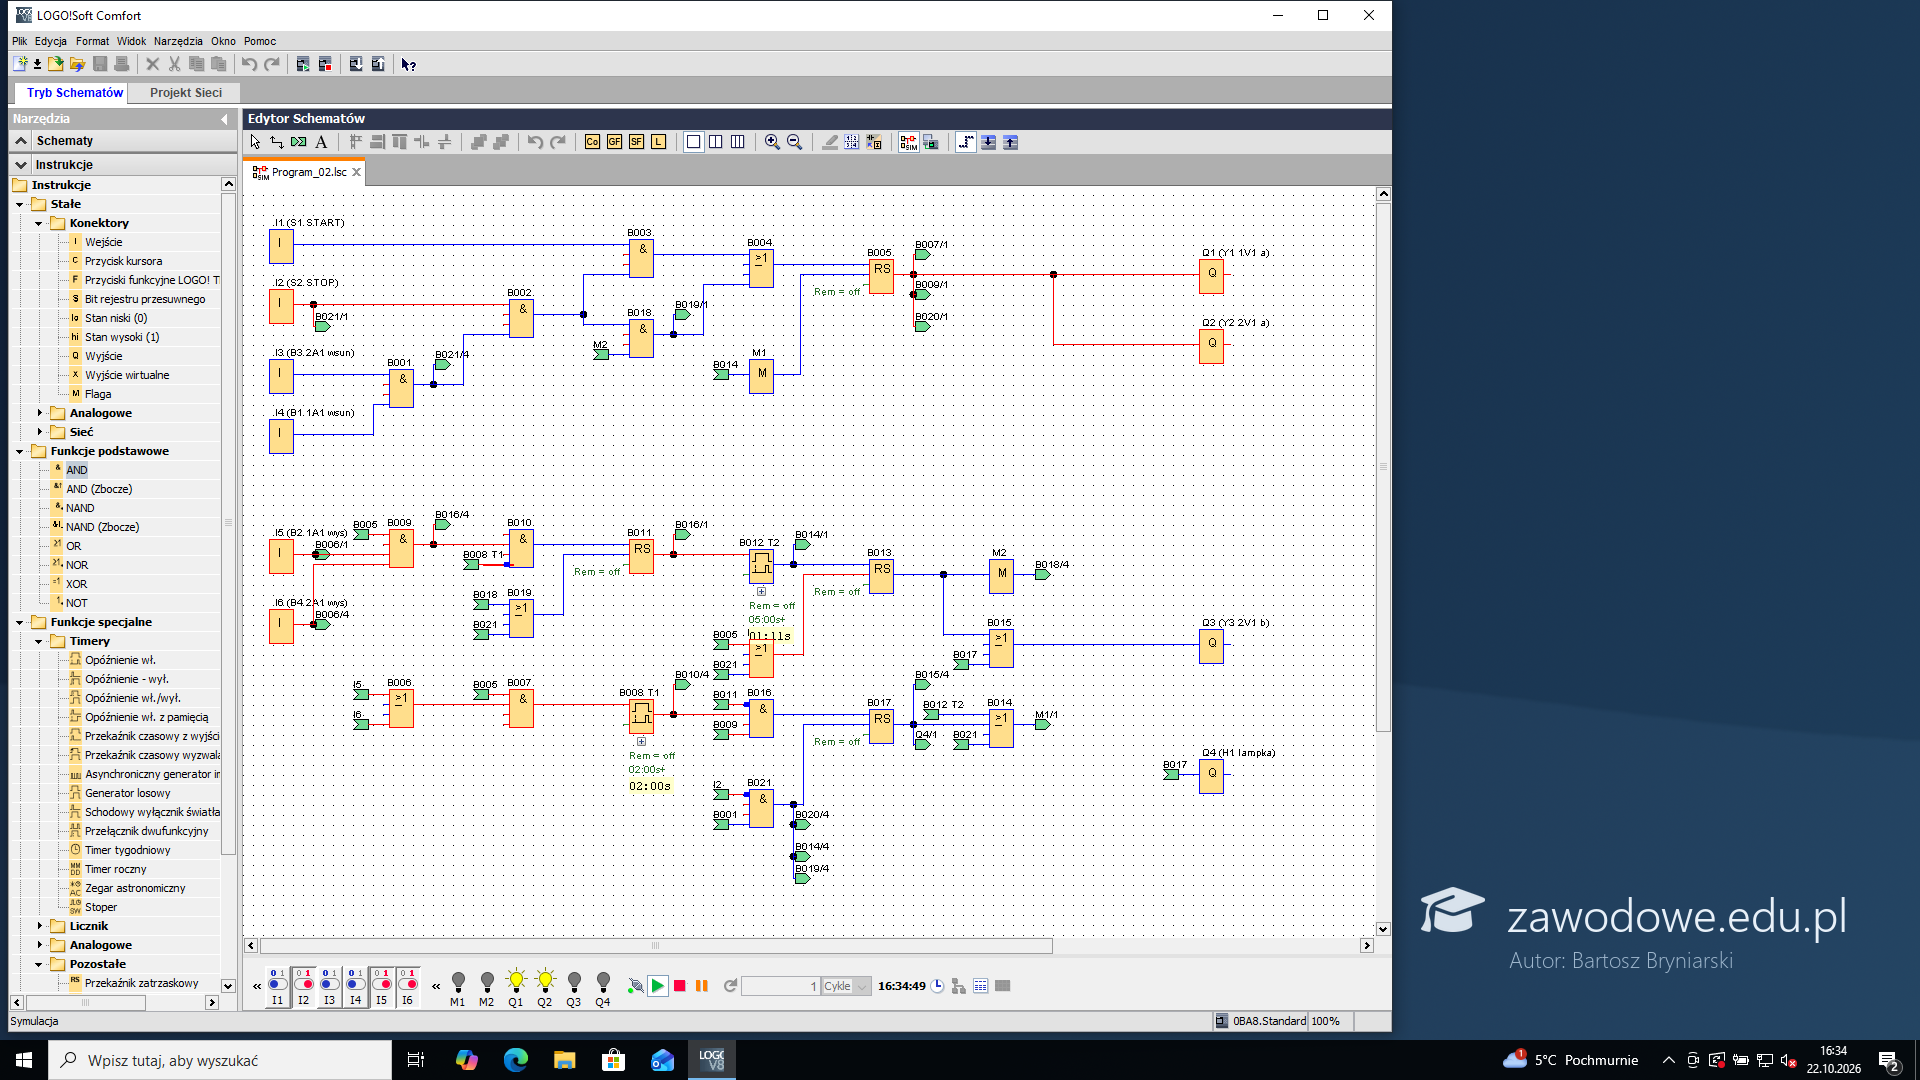
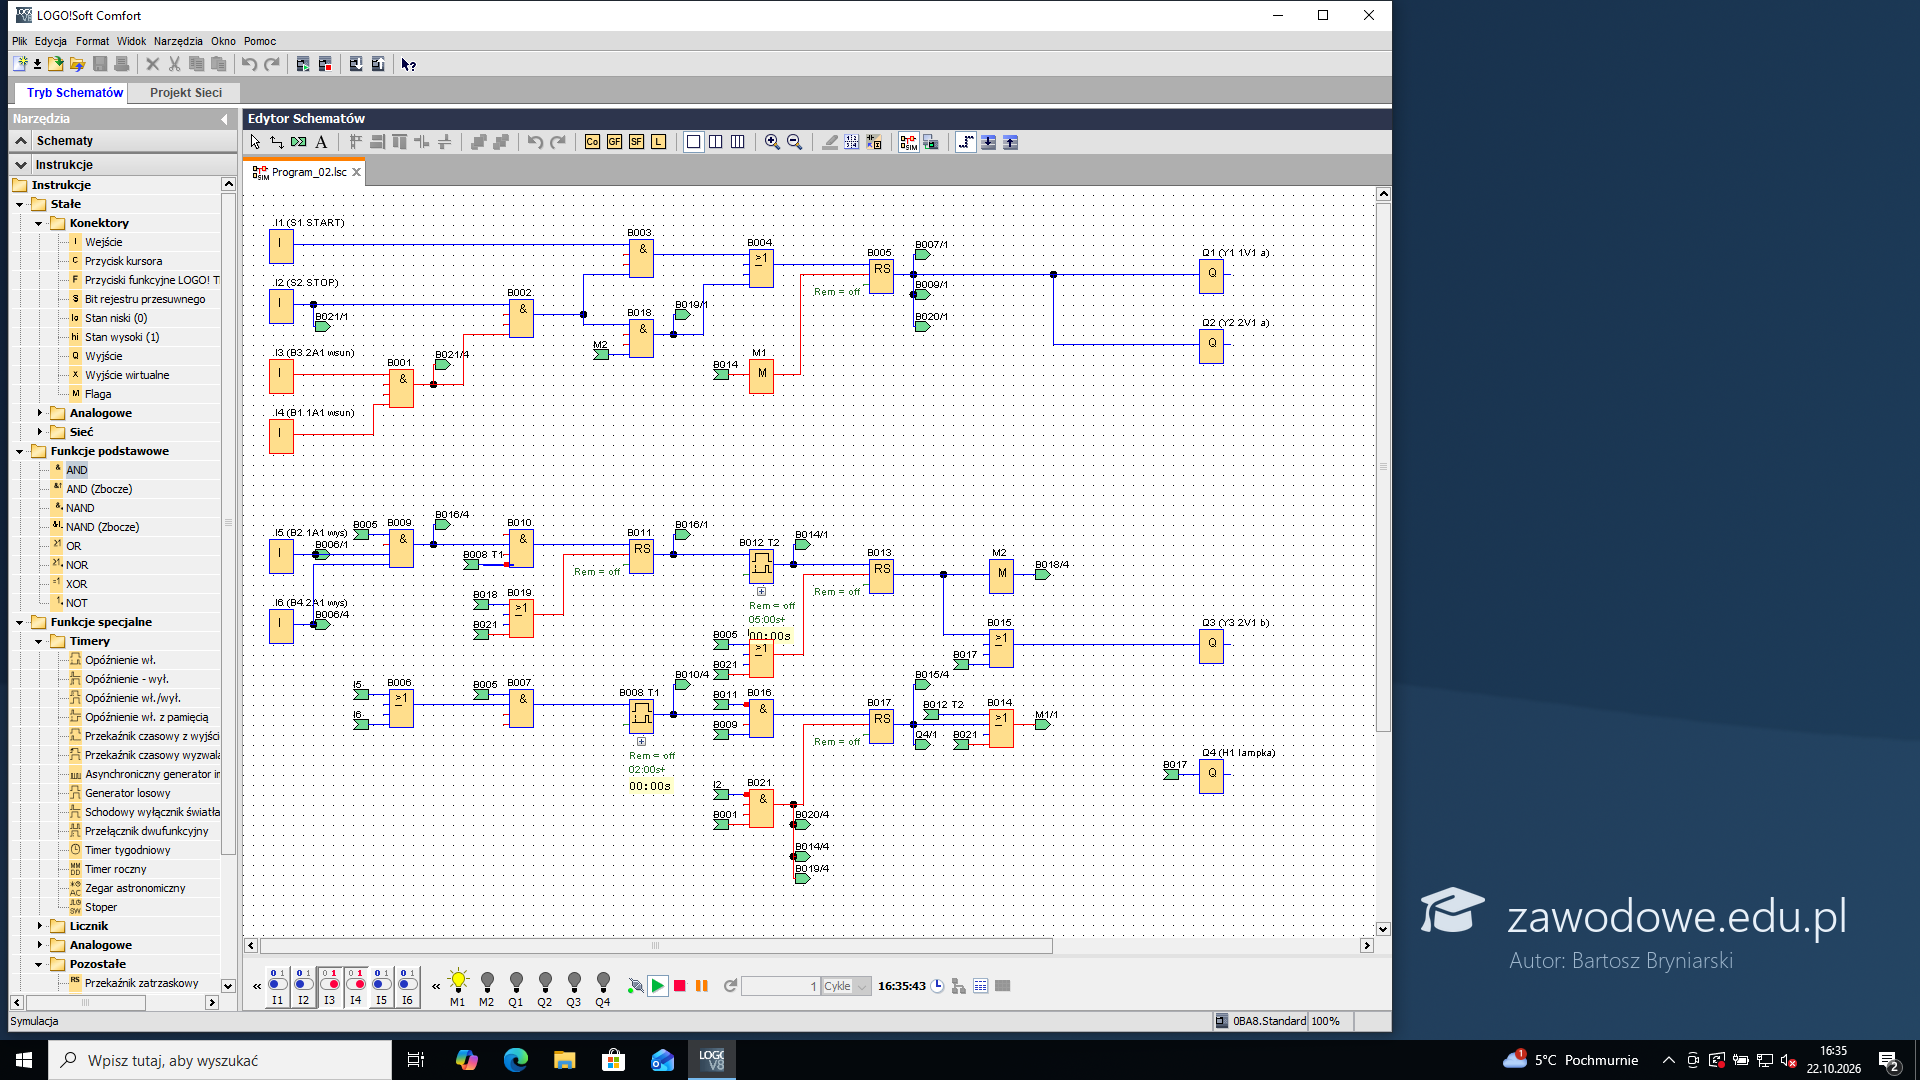
I6 = 1 (B4) przed upływem 2 s od B2: Q1 i Q2 nadal świecą, bo zaczyna się postój - cewki nie gasną natychmiast (wiersz 3 tabeli 4). Pod blokiem T2 rośnie licznik czasu.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 31: Symulacja: po 5 s powrót
ok. 2 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
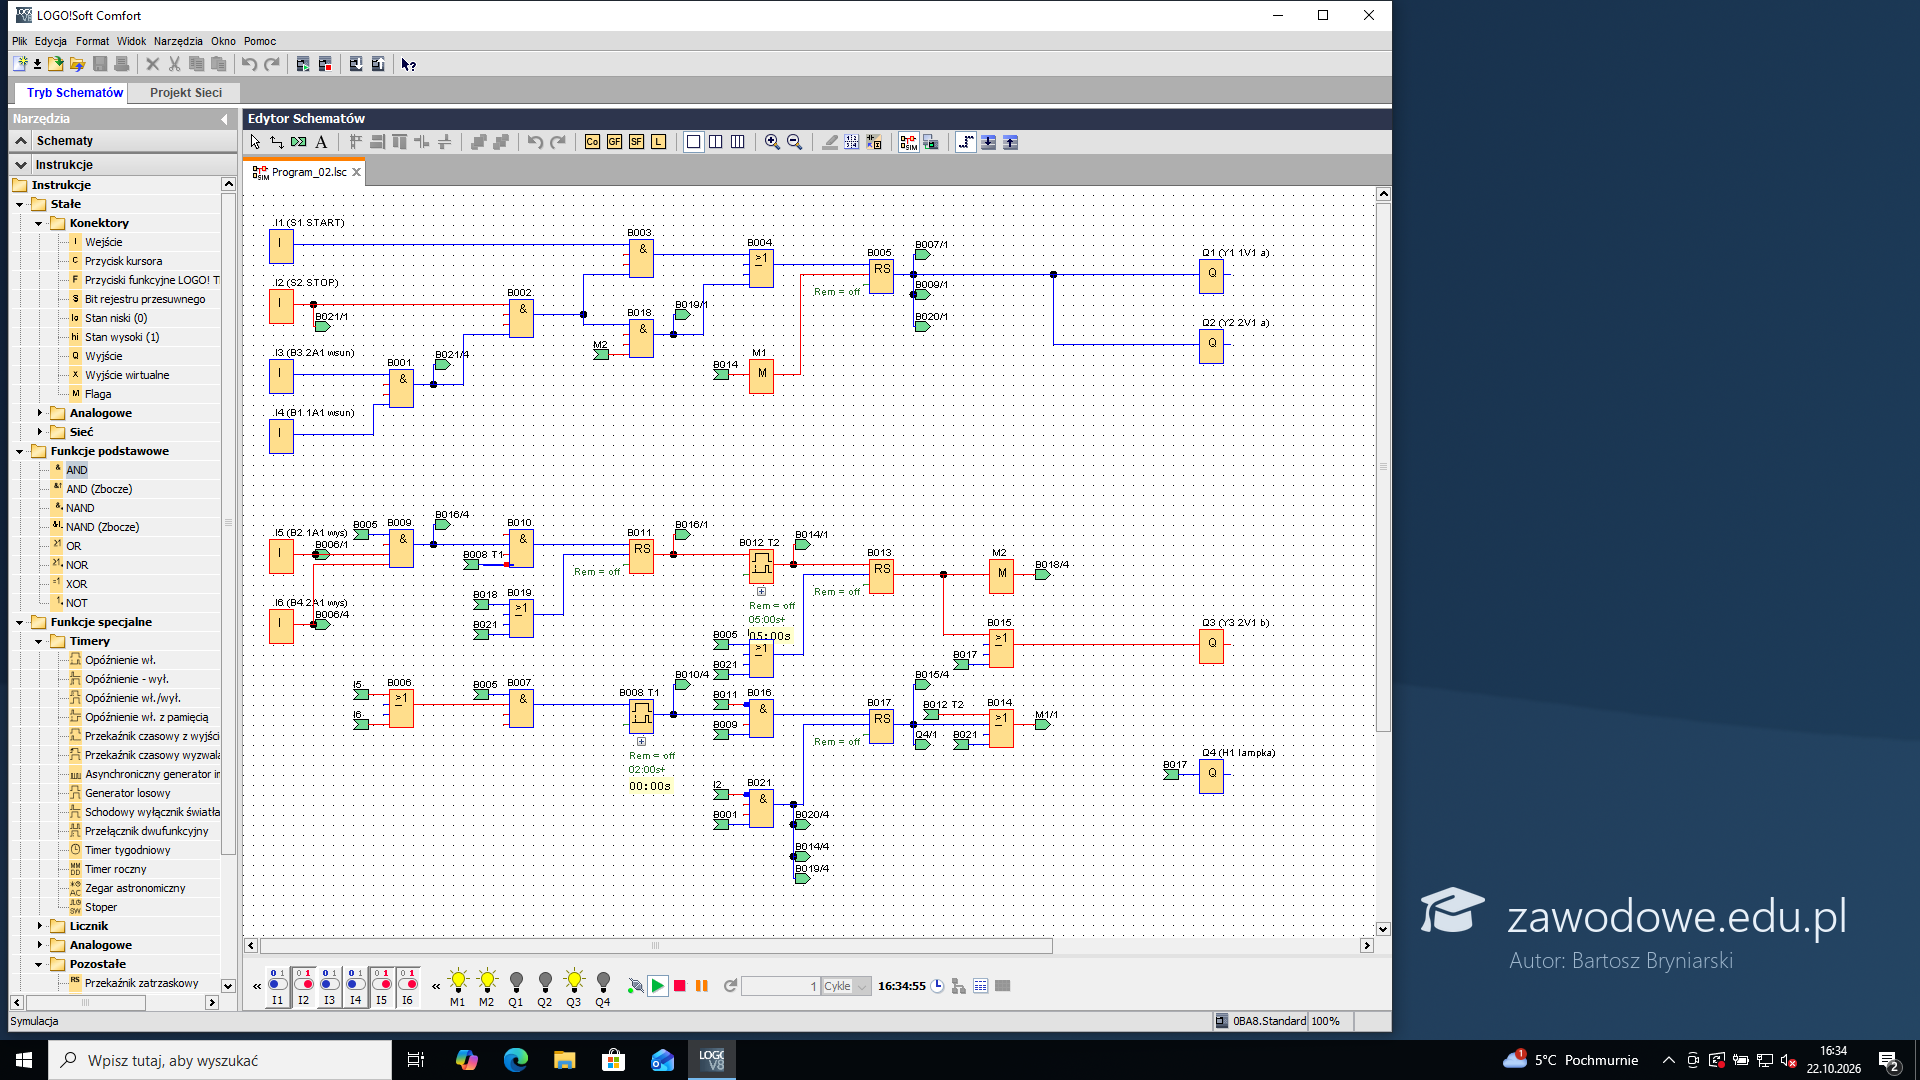
Po 5 s odliczonych przez T2 gasną Q1 i Q2, zapala się Q3 (Y3) - tłoczyska wracają bez dławienia. Cały przebieg w symulacji: start, B2, po 0,6 s B4, 5 s postoju, powrót i kolejny cykl.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 32: Symulacja: kolejny cykl
ok. 1 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
I5 i I6 na 0, I3 i I4 na 1 (tłoczyska wsunięte, S2 niewciśnięty): gaśnie Q3, a Q1 i Q2 znowu świecą - krok 6, cykl się powtarza.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 33: Symulacja: różnica 2 s - H1
ok. 2 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Nowy cykl, B2, a B4 dopiero po 2,8 s: zapala się Q4 (H1), gasną Q1 i Q2, świeci Q3 - tłoczyska wracają. Po ich powrocie H1 i Y3 dalej świecą, a układ czeka na S2 (wiersz 7 tabeli 4).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 34: Symulacja: S2 gasi H1
ok. 1 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Przy wsuniętych tłoczyskach (I3 = I4 = 1) I2 = 0, czyli wciśnięty S2: gasną wszystkie wyjścia, także H1. Po puszczeniu S2 układ stoi do następnego S1 (wiersz 8).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 35: Symulacja: S2 zatrzymuje cykl
ok. 1 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Cykl bez błędu: w kroku 5 świeci Q3, tłoczyska wracają, a S2 jest wciśnięty i przytrzymany - przy B1 i B3 wszystkie wyjścia gasną, kolejny cykl nie rusza (wiersz 9, kryterium R.4.6 w praktyce).
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 6: Uruchomienie i regulacja
Kroki 36-38 · po tym etapie masz 34 z 44 kryteriów (pkt)
Krok 36: Zapis i przesłanie do sterownika
ok. 3 min
Polecenie z arkusza
prześlij napisany program do sterownika PLC
Program po zmianach w całości: linie łączące bloki nie nakładają się, długie połączenia zastąpione odnośnikami. Zapis Ctrl+S, potem przesłanie Narzędzia > Transfer > PC -> LOGO! (Ctrl+D) przez interfejs ze stanowiska, potwierdzenie przejścia sterownika w STOP, a po przesłaniu - w RUN. Nazwy poleceń zależą od programu sterownika na stanowisku. Okno z programem zostaje na ekranie do końca egzaminu.
Okno aplikacji po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 37: Zgłoszenie gotowości, ciśnienie 4 bary
Kryteria: ,
R.3.7 ciśnienie układu stawiono na 4 bary.
P.1.4 Zdający: zgłaszał, przez podniesienie ręki, gotowość do włączenia mediów zasilających.
ok. 3 min
Polecenie z arkusza
Przed uruchomieniem układu zgłoś, przez podniesienie ręki, gotowość do włączenia mediów zasilających.
Przed włączeniem mediów zgłasza się gotowość przez podniesienie ręki i czeka na zgodę. Potem: zasilacz 24 V, zawór odcinający przy OZ1 i ustawienie ciśnienia na reduktorze z manometrem: 4 bary - wartość z rysunku 3. Pokrętło odblokowuje się, ustawia ciśnienie od dołu i blokuje.
Typowe błędy
Włączenie powietrza bez zgłoszenia - przepada P.1.4 niezależnie od poprawności układu.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 38: Dławiki: wysuw w 5 s
Kryteria: ,
R.3.2 zawór dławiąco-zwrotny 1V2 realizuje powolne wysuwanie tłoczyska siłownika 1A1 w czasie 5 sekund metodą dławienia na wypływie.
R.3.4 zawór dławiąco-zwrotny 2V2 realizuje powolne wysuwanie tłoczyska siłownika 2A1 w czasie 5 sekund.
ok. 8 min
Polecenie z arkusza
na podstawie tabeli 1. dokonaj koniecznych zmian w układzie połączeń do sterownika PLC i wyreguluj zawory dławiąco-zwrotne
Czas równoczesnego wysuwania ma wynosić 5 s dla obu siłowników. Dławik 1V2 reguluje wysuw 1A1, a 2V2 - wysuw 2A1 (dławienie na wypływie z komory tłoczyskowej). Cykl uruchamia się przyciskiem S1, czas wysuwu każdego tłoczyska mierzy stoperem od startu do zadziałania czujnika końcowego i poprawia pokrętło dławika. Oba czasy powinny być jak najbliższe sobie - przy różnicy 2 s lub więcej program zgłosi błąd lampką H1.
Typowe błędy
Regulacja dławika „na oko” bez stopera - czas łatwo rozjeżdża się o sekundę lub więcej.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 7: Ocena działania - tabela 4
Kroki 39-41 · po tym etapie masz 43 z 44 kryteriów (pkt)
Krok 39: Tabela 4: wiersze 1-3
Kryteria: , ,
R.5.1 1.: TAK i jest to zgodne ze stanem faktycznym
R.5.2 2.: NIE i jest to zgodne ze stanem faktycznym
R.5.3 3.: NIE i jest to zgodne ze stanem faktycznym
ok. 3 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Tabelę 4 wypełnia się po teście na stanowisku - te same warunki co w symulacji. Wiersz 1: TAK - S1 przy B1, B3 i niewciśniętym S2 załącza Y1 i Y2. Wiersz 2: NIE - pojedynczy B2 albo B4 nie wyłącza cewek, tylko uruchamia T1. Wiersz 3: NIE - przy różnicy poniżej 2 s cewki zostają załączone na czas postoju, a nie gasną natychmiast.
Typowe błędy
Wiersz 3 na TAK „bo cewki w końcu gasną” - warunek mówi o wyłączeniu natychmiastowym.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 40: Tabela 4: wiersze 4-6
Kryteria: , ,
R.5.4 4.: TAK i jest to zgodne ze stanem faktycznym
R.5.5 5.: TAK i jest to zgodne ze stanem faktycznym
R.5.6 6.: NIE i jest to zgodne ze stanem faktycznym
ok. 2 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Wiersz 4: TAK - tłoczyska stoją wysunięte 5 s (T2). Wiersz 5: TAK - po 5 s gasną Y1 i Y2, a zapala się Y3. Wiersz 6: NIE - czas wysuwania jest ustawiony dławikami na 5 s, a nie 4 s.
Typowe błędy
Wiersz 6 na TAK bez pomiaru stoperem - czas z opisu działania to inny niż w warunku.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Krok 41: Tabela 4: wiersze 7-9
Kryteria: , ,
R.5.7 7.: TAK i jest to zgodne ze stanem faktycznym
R.5.8 8.: TAK i jest to zgodne ze stanem faktycznym
R.5.9 9.: TAK i jest to zgodne ze stanem faktycznym
ok. 2 min
Polecenie z arkusza
uruchom sterownik PLC i przetestuj działanie układu elektropneumatycznego po zmianach – uzupełnij tabelę 4.
Wiersz 7: TAK - różnica 2 s lub więcej między B2 i B4 zapala H1. Wiersz 8: TAK - S2 przy aktywnych B1 i B3 gasi H1. Wiersz 9: TAK - S2 przy B1 i B3 zatrzymuje pracę układu. Według klucza za stan faktyczny uznaje się test egzaminatora, więc wpisy muszą odpowiadać temu, jak układ naprawdę działa na stanowisku.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Etap 8: Zakończenie pracy
Krok 42 · po tym etapie masz 44 z 44 kryteriów (pkt)
Krok 42: Porządek na stanowisku
Kryteria:
P.1.5 Zdający: po zakończeniu prac posprzątał stanowisko egzaminacyjne z uszkodzonych przewodów, kabli i końcówek izolacyjnych, pochował narzędzia i przyrządy.
ok. 3 min
Polecenie z arkusza
Po zakończeniu pracy pozostaw włączone zasilanie układu elektropneumatycznego oraz dokumentację zadania na stanowisku. Na ekranie monitora pozostaw widoczny program wgrany do sterownika PLC. Posprzątaj stanowisko, poukładaj narzędzia i przyrządy.
Zasilanie układu i sprężone powietrze zostają włączone, arkusz z rysunkiem 5 i tabelami - na stanowisku, a na ekranie - program wgrany do sterownika. Stanowisko porządkuje się: uszkodzone przewody, odcięte kawałki kabli i końcówki do pojemnika, narzędzia i przyrządy na miejsce.
Dokument po tym kroku
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
Podgląd
Zrzuty z LOGO!Soft Comfort V8 w maszynie wirtualnej - program i symulacja w programie zamiast sterownika na stanowisku.
To jedno z możliwych rozwiązań. Egzaminator ocenia spełnienie kryteriów z klucza odpowiedzi, a nie zgodność z tym rozwiązaniem - inna, poprawna droga też daje punkty.
Autor rozwiązania: Bartosz Bryniarski. Licencja CC BY-NC 4.0 - kopiowanie i przeróbki do celów niekomercyjnych, z podaniem autora i źródła (link do tej strony) (zasady wykorzystania). Treść arkusza i klucza oceniania pochodzi z CKE.