Na rysunku przedstawiono schemat blokowy regulatora
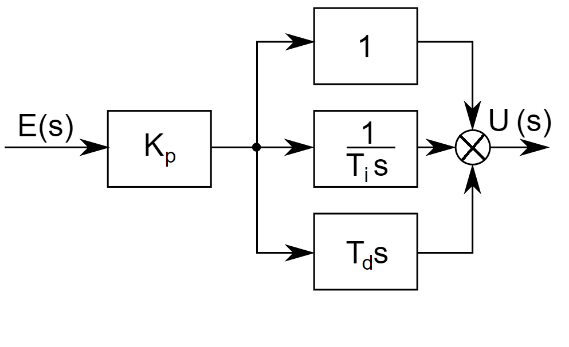
Regulator PID, czyli Proporcjonalno-Całkująco-Różniczkujący, to jeden z najczęściej stosowanych regulatorów w przemyśle. Schemat, który właśnie widzisz, przedstawia wszystkie trzy elementy składowe tego regulatora: składową proporcjonalną, całkującą i różniczkującą. K_p odpowiada za reakcję proporcjonalną, która jest proporcjonalna do bieżącego błędu. Element 1/T_i s to część całkująca, która sumuje błędy w czasie, co pomaga zredukować błąd ustalony. T_d s to składowa różniczkująca, która przewiduje przyszłe błędy na podstawie tempa zmian. W praktyce PID jest niezastąpiony tam, gdzie wymagana jest precyzyjna kontrola – w systemach HVAC, w automatyce przemysłowej, a nawet w robotyce. Dobór właściwych parametrów K_p, T_i, T_d jest kluczowy i często wymaga tuningu metodą Zieglera-Nicholsa lub metodą prób i błędów. Moim zdaniem, każda osoba zajmująca się automatyką powinna dobrze znać zastosowanie i działanie regulatorów PID.
Regulatory P, PI i PD to uproszczone wersje regulatora PID, które mają swoje zastosowanie, ale nie są tak wszechstronne. Regulator P zawiera tylko składową proporcjonalną, co oznacza, że jego działanie opiera się wyłącznie na bieżącym błędzie. Problemem jest to, że nie eliminuje on błędu ustalonego, co może być kluczowe w aplikacjach wymagających dokładności. Regulator PI natomiast dodaje składową całkującą, co umożliwia eliminację błędu ustalonego przez sumowanie błędów w czasie. Jest to dobry kompromis między prostotą a dokładnością, lecz nie uwzględnia zmian dynamicznych w systemie. Regulator PD łączy proporcjonalność z różniczkowaniem, co pozwala na szybszą reakcję na zmiany, ale może być mniej stabilny w przypadku fluktuacji. Często spotykanym błędem jest wybór zbyt dużej składowej różniczkującej, co prowadzi do niestabilności systemu. Wybór odpowiedniego regulatora zależy od specyfiki aplikacji – dla procesów szybko zmieniających się warto rozważyć PID, który lepiej radzi sobie z dynamicznymi zmianami poprzez pełne wykorzystanie wszystkich trzech składowych.