Odpowiedź skokowa regulatora ciągłego przedstawiona na rysunku wskazuje, że w układzie regulacji zastosowano regulator typu
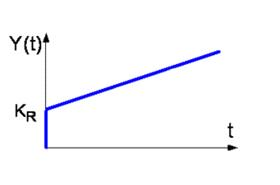
Regulator PI, czyli proporcjonalno-całkujący, jest często stosowany w układach regulacji, ponieważ łączy zdolność szybkiej reakcji na zmiany z precyzyjnym osiąganiem wartości zadanej. Na prezentowanym wykresie widzimy, że odpowiedź skokowa regulatora ma początkowy skok, który odpowiada części proporcjonalnej (P), a następnie liniowe narastanie, co jest charakterystyczne dla części całkującej (I). Dzięki temu regulator PI jest w stanie nie tylko szybko zareagować na zmiany, ale również wyeliminować uchyb ustalony, co jest jego kluczową zaletą w stosunku do regulatorów P. W praktyce oznacza to, że PI jest często używany w systemach, gdzie dokładność jest kluczowa, na przykład w regulacji temperatury czy prędkości obrotowej. W wielu aplikacjach przemysłowych stosuje się algorytmy PI ze względu na ich prostotę i efektywność, a także łatwość implementacji w układach cyfrowych. Warto też zaznaczyć, że dobór parametrów regulatora PI, takich jak wzmocnienie proporcjonalne i czas całkowania, jest kluczowy dla osiągnięcia optymalnej wydajności systemu. Optymalizacja tych parametrów często bazuje na metodach takich jak Ziegler-Nichols, które pozwalają na szybkie i skuteczne dostrojenie regulatora do specyfiki danego układu.
Odpowiedź skokowa na wykresie wskazuje, że mamy do czynienia z regulatorem PI, a nie P, PD czy PID. Regulator P, który jest najprostszą formą regulatora, daje odpowiedź natychmiastową proporcjonalną do błędu, ale nie usuwa uchybu ustalonego, co jest widoczne w statycznym zachowaniu systemu. W przypadku regulatora PD, integracja nie występuje, zamiast tego mamy do czynienia z różniczkowaniem, które poprawia odpowiedź dynamiczną systemu, ale nie zawsze jest praktyczne, zwłaszcza w obecności szumów. Regulator PID łączy w sobie cechy wszystkich trzech: proporcjonalność, całkowanie i różniczkowanie, oferując najbardziej wszechstronne rozwiązanie. W praktyce, jednak jego złożoność i konieczność precyzyjnego dostrojenia parametrów mogą być wyzwaniem. Dlatego też często używa się regulatorów PI tam, gdzie nie potrzebujemy tak szybkiej odpowiedzi dynamicznej, jaką oferuje PD, a utrzymanie zerowego uchybu ustalonego jest kluczowe. Często spotykanym błędem jest niedocenienie wpływu całkowania, które może znacząco poprawić dokładność regulacji, jednak może też prowadzić do przeregulowania, jeśli nie jest właściwie skonfigurowane. To właśnie właściwe zrozumienie i zastosowanie teorii regulatorów pozwala na ich skuteczne wykorzystanie w różnych aplikacjach przemysłowych oraz w automatyce domowej.