Odpowiedź skokowa regulatora ciągłego przedstawiona na rysunku wskazuje, że w układzie regulacji zastosowano regulator typu
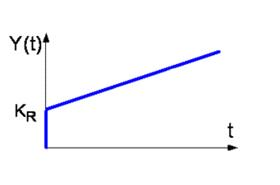
Odpowiedź PI wskazuje na regulator proporcjonalno-całkujący. Na wykresie widzimy charakterystyczny skok, a następnie liniowy przyrost w czasie. To typowe dla PI, który reaguje zarówno na bieżący błąd, jak i jego całkę w czasie. Dlatego jest skuteczny w eliminowaniu uchybu ustalonego. Zastosowanie regulatora PI znajdziesz w systemach, gdzie wymagana jest stabilność i precyzja, jak w regulacji temperatury pieca czy prędkości silnika. W praktyce PI jest często używany, bo łączy prostotę P z eliminacją błędu stałego przez I. Standardy branżowe często zalecają PI w procesach, gdzie nie są potrzebne szybkie reakcje na zakłócenia, jak w przypadku PD lub PID. PI daje stabilność w systemach z długimi czasami odpowiedzi. Z mojego doświadczenia, PI jest nieoceniony w aplikacjach, gdzie precyzja jest kluczowa, a zakłócenia mają charakter wolno zmieniający się.
Wybór innych typów regulatorów często wynika z błędnego zrozumienia ich charakterystyki. Regulator P, charakteryzujący się tylko reakcją proporcjonalną, nie jest wystarczający w systemach wymagających eliminacji uchybu ustalonego. Bez komponentu całkującego, jak w PI, nie może on zredukować stałego błędu do zera. Z kolei regulator PD, dodaje do proporcjonalnego komponentu element różniczkujący, który zwiększa szybkość reakcji na zmiany. Jednakże nie eliminuje stałego błędu, co czyni go nieodpowiednim w aplikacjach wymagających precyzyjnego ustalenia wartości zadanej, jak w pokazanym przykładzie. PID, będący połączeniem P, I i D, jest bardziej zaawansowany i zdolny do szybkiej reakcji na zmiany oraz eliminacji stałego błędu. Jednakże jego złożoność jest zbędna w systemach, gdzie nie występują szybkie zakłócenia i wystarcza prostota PI. Typowym błędem jest zakładanie, że bardziej rozbudowany PID zawsze będzie lepszy. W rzeczywistości, jego nieodpowiednie zastosowanie może prowadzić do nadmiernych oscylacji i destabilizacji. Właściwy wybór regulatora zależy od specyfiki systemu i jego wymagań dynamicznych, co w tym przypadku uzasadnia użycie PI.