Odpowiedź skokowa regulatora ciągłego przedstawiona na rysunku wskazuje, że w układzie regulacji zastosowano regulator typu
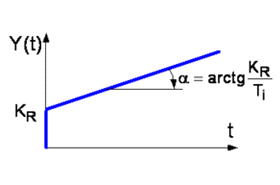
Regulator PI jest często stosowany w układach automatyki, gdzie wymagana jest korekcja błędu w sposób ciągły i precyzyjny. Na wykresie widzimy charakterystyczną odpowiedź skokową tego typu regulatora, która wskazuje na sumę proporcjonalnej i całkującej części. Część proporcjonalna, oznaczona jako K_R, odpowiada za szybkie reagowanie na zmiany, zaś część całkująca, charakteryzująca się stałą czasową T_i, wpływa na eliminację błędów ustalonych. Moim zdaniem, takie podejście jest niezwykle przydatne w układach, gdzie precyzja i stabilność są kluczowe, na przykład w systemach grzewczych lub klimatyzacyjnych. Standardy branżowe, takie jak ISA S5.1, zalecają stosowanie regulatorów PI w wielu aplikacjach przemysłowych ze względu na ich zdolność do utrzymania stabilności bez nadmiernego uchybu. W praktyce, znajomość odpowiednich parametrów regulacji umożliwia inżynierom dostosowanie układu do specyficznych wymagań operacyjnych, co jest kluczowe w dynamicznie zmieniających się środowiskach przemysłowych.
Regulatory P, PD oraz PID różnią się od PI i mają swoje specyficzne zastosowania. Regulator P wpływa jedynie proporcjonalnie na błąd, co może nie być wystarczające w systemach wymagających eliminacji błędu ustalonego. Takie podejście może prowadzić do utrzymywania się stałego uchybu, co nie jest pożądane w większości aplikacji precyzyjnych. Natomiast regulator PD, dodając człon różniczkowy, jest użyteczny w systemach, gdzie ważna jest szybka reakcja na zmiany. Często stosuje się go w aplikacjach, gdzie potrzebne jest tłumienie oscylacji, jednak jego brak zdolności eliminacji błędu ustalonego ogranicza jego zastosowalność. Z kolei regulator PID, łączący wszystkie trzy komponenty, jest najbardziej wszechstronny, ale jego implementacja bywa bardziej skomplikowana. Może prowadzić do przeregulowań, jeśli nie jest właściwie skonfigurowany. Często popełnianym błędem jest przyjmowanie, że uniwersalność PID jest zawsze pożądana, co nie jest prawdą, zwłaszcza w prostszych układach, gdzie PI wystarczy. Dlatego ważne jest, aby nie sugerować się intuicją, lecz zrozumieć specyfikę każdej aplikacji.