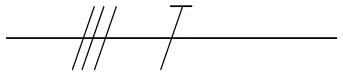Kwalifikacja: ELM.06 - Eksploatacja i programowanie urządzeń i systemów mechatronicznych
Rozpoczęcie: 17 października 2026 01:21
Zakończenie: 17 października 2026 02:07
Egzamin zdany!
Wynik: 20/40 punktów (50,0%)
Wymagane minimum: 20 punktów (50%)
Pewność odpowiedzi
Żadna odpowiedź nie została oznaczona jako strzał.
Przy następnym egzaminie zaznaczaj niepewne odpowiedzi - zobaczysz wtedy, ile wyniku bierze się z wiedzy, a ile ze szczęścia.
Twój wynik na tle innych
Twój wynik jest lepszy niż 20% podejść do kwalifikacji ELM.06.
Porównanie z 16536 zakończonymi podejściami do tej kwalifikacji (dane zbiorcze, bez wyników indywidualnych).
Poprawa! Poprzednio 10,0%, teraz 50,0% (+40,0 p.p.).
Zachowaj ten wynik na koncie
Załóż darmowe konto albo zaloguj się - ten egzamin przypiszemy do Twojego konta, więc wrócisz do swoich błędów, będziesz śledzić postęp i dostaniesz powtórki dobrane do Twoich odpowiedzi.
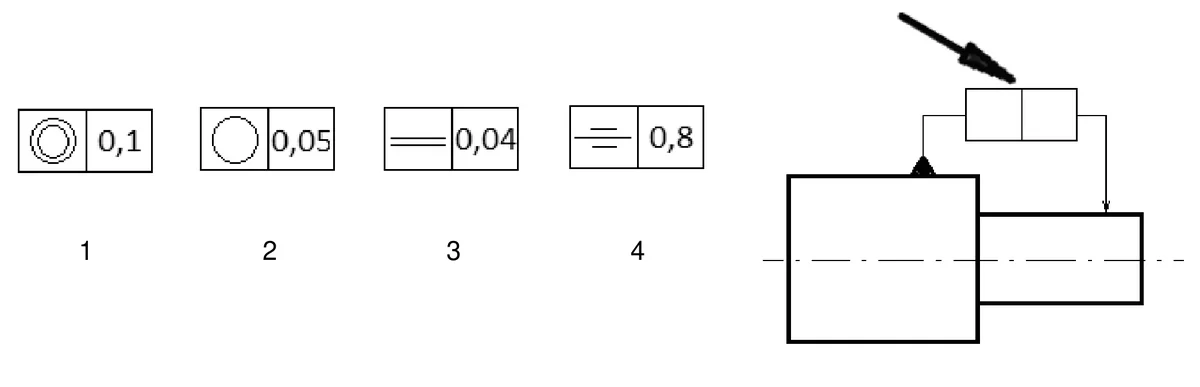
Które oznaczenie należy wstawić we wskazane strzałką puste pola kwadratów, a by dotyczyło ono określenia współosiowości przedstawionych na rysunku powierzchni walcowych?
A. 3
B. 2
C. 4
Twoja odpowiedź
D. 1
Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór błędnej odpowiedzi często wynika z niepoprawnego zrozumienia pojęcia współosiowości oraz jego zastosowania w projektowaniu technicznym. Na przykład, oznaczenia takie jak "2", "3" czy "4" mogą sugerować inne tolerancje lub parametry, które nie są związane z definicją współosiowości. Tolerancje te mogą koncentrować się na aspektach takich jak równoległość czy prostoliniowość, które są ważne, ale nie odnoszą się bezpośrednio do zbieżności osi. To typowy błąd w interpretacji symboliki inżynierskiej – myślenie, że różne oznaczenia mogą być zamienne, może prowadzić do poważnych konsekwencji w praktyce inżynieryjnej. Na przykład, jeśli tolerancje nie są poprawnie określone, może to skutkować niewłaściwym montażem części, zwiększonym zużyciem, a nawet awarią mechanizmu. Warto również zwrócić uwagę na standardy takie jak ISO 1101, które dostarczają wytycznych dotyczących oznaczania tolerancji geometrii, w tym także współosiowości. Dlatego kluczowe jest, aby przy analizowaniu dokumentacji technicznej skupiać się na precyzyjnym rozumieniu używanych symboli oraz ich zastosowania w kontekście konkretnych wymagań projektowych.
Pytanie z egzaminu CKE, czerwiec 2021 (arkusz E.19-SG-21.06).
Pytanie 2
Który z poniższych kwalifikatorów działań w metodzie SFC odnosi się do uzależnień czasowych?
A. R
B. N
Twoja odpowiedź
C. L
Poprawna odpowiedź
D. S
Niepoprawna odpowiedź. Wybór odpowiedzi, które nie odnoszą się do uzależnień czasowych, może wynikać z nieporozumienia dotyczącego terminologii używanej w metodzie SFC. Kwalifikator 'R' jest używany do oznaczania warunków, które mogą włączyć lub wyłączyć dany krok, ale nie wskazuje na opóźnienia czasowe, co jest kluczowe w kontekście zadań wymagających precyzyjnej synchronizacji. Z kolei kwalifikator 'N' reprezentuje przejście między stanami bez opóźnienia, co również nie ma zastosowania w sytuacjach wymagających czasowego uzależnienia działań. Kwalifikator 'S' wskazuje na stan, który nie jest związany z czasem wykonania, a więc również nie spełnia wymagań dotyczących opóźnień. Zrozumienie tego, że uzależnienia czasowe są kluczowym elementem w programowaniu SFC, jest fundamentalne dla efektywnego projektowania systemów automatyki. Użycie niewłaściwych kwalifikatorów może prowadzić do błędnego działania systemu, co ma wpływ na bezpieczeństwo i wydajność. W kontekście standardów branżowych, takie podejście może być niezgodne z normami IEC 61131, które definiują wymagania na programy sterujące i ich elementy, w tym zarządzanie czasem i sekwencjami operacyjnymi.
Pytanie 3
Podwyższenie częstotliwości napięcia zasilającego silnik indukcyjny klatkowy o 20 Hz spowoduje
A. niestabilną pracę silnika
Twoja odpowiedź
B. spadek prędkości obrotowej wirnika silnika
C. wzrost prędkości obrotowej wirnika silnika
Poprawna odpowiedź
D. zatrzymanie działania silnika
Niepoprawna odpowiedź. Zatrzymanie pracy silnika to fałszywe założenie, ponieważ silnik indukcyjny nie przestaje działać w wyniku zwiększenia częstotliwości. W rzeczywistości, silniki te są zaprojektowane tak, aby funkcjonować w szerszym zakresie częstotliwości, a ich zatrzymanie wymagałoby innych okoliczności, takich jak awaria zasilania. W przypadku zwiększenia częstotliwości zasilania nie możemy również mówić o zmniejszeniu prędkości obrotowej wirnika. Prędkość obrotowa wirnika wzrasta w odpowiedzi na wyższą częstotliwość, co jest zjawiskiem zgodnym z zasadami elektrotechniki i dynamiki maszyn elektrycznych. Niestabilna praca silnika to również nieprawidłowe stwierdzenie; silniki indukcyjne są zaprojektowane do pracy z różnymi częstotliwościami, a ich stabilność operacyjna jest determinowana przez parametry konstrukcyjne, takie jak moment obrotowy czy obciążenie. Zwiększenie częstotliwości może wprawdzie wpłynąć na parametry pracy silnika, ale zazwyczaj będzie to prowadzić do lepszych osiągów i efektywności, a nie do destabilizacji. Typowe błędy, które prowadzą do takich wniosków, obejmują mylenie zasad działania silników elektrycznych z innymi typami maszyn, które mogą rzeczywiście reagować na zmiany napięcia lub częstotliwości w sposób destabilizujący. Dlatego kluczowe jest zrozumienie, jak silniki indukcyjne działają i jakie są ich właściwości w zakresie regulacji prędkości obrotowej.
Pytanie 4
Jaka liczba w systemie heksadecymalnym odpowiada liczbie binarnej 1010110011BIN?
A. 1A4H
B. 2B3H
Poprawna odpowiedź
C. 10EH
Twoja odpowiedź
D. 1F3H
Niepoprawna odpowiedź. Wybór innych odpowiedzi może wynikać z pewnych nieporozumień dotyczących konwersji między systemami liczbowymi. Na przykład, odpowiedź 1A4H sugeruje, że wartość binarna 1010110011 mogłaby być reprezentowana jako 1A4, co jest niepoprawne. Liczba heksadecymalna 1A4H odpowiada wartości dziesiętnej 420, która nie odpowiada liczbie 11 w zakresie bitów binarnych. Odpowiedź 10EH również nie jest właściwa, ponieważ jej wartość dziesiętna wynosi 270, co także nie zgadza się z naszymi obliczeniami. Możliwe, że problem wynika z nieprawidłowego założenia dotyczącego liczby cyfr wymaganych do konwersji lub błędnej interpretacji wartości poszczególnych cyfr szesnastkowych. Odpowiedzi te mogą też wskazywać na typowe błędy w obliczeniach związanych z mnożeniem potęg liczby 16, co jest kluczowym elementem zrozumienia konwersji. Prawidłowe podejście do tego zadania powinno polegać na zrozumieniu, że każda cyfra heksadecymalna odpowiada grupie 4 bitów, co oznacza, że przy 10 bitach konieczne jest odpowiednie zgrupowanie wartości, aby uzyskać dokładny wynik, a nie tylko poleganie na intuicji czy domysłach.
Pytanie 5
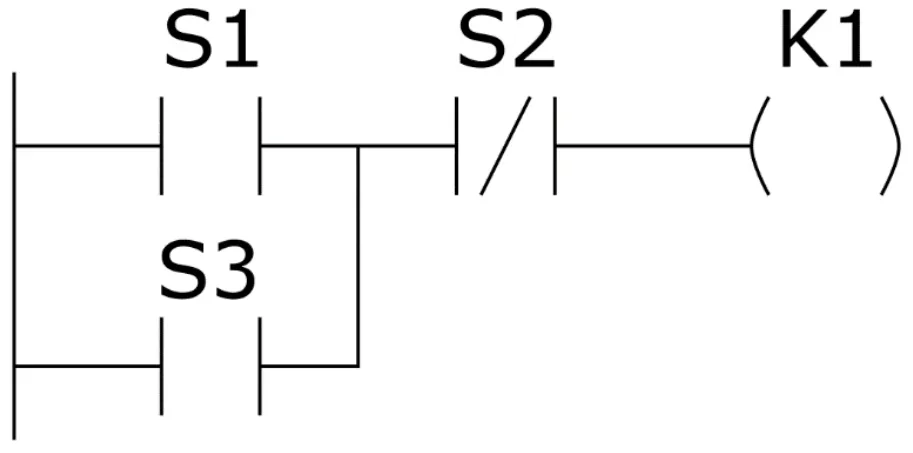
Do której z wymienionych funkcji logicznych odnosi się przedstawiony na rysunku program?
A. K1 = S1˄(S3 ˅S̅2̅)
B. K1 = (S1˅S3)˄S̅2̅
Twoja odpowiedź
C. K1 = S1˄S3˅S̅2̅
D. K1 = S1˅S3˅S̅2̅
Poprawna odpowiedź. Odpowiedź "K1= (S1˅S3)˄S̅̅2̅" jest prawidłowa, ponieważ precyzyjnie oddaje logikę działania przedstawionego schematu. W analizowanym przypadku, K1 aktywuje się tylko wtedy, gdy przynajmniej jeden z sygnałów S1 lub S3 jest w stanie wysokim (1), a jednocześnie sygnał S2 musi być w stanie niskim (0). Taką logikę można zaobserwować w wielu praktycznych zastosowaniach, takich jak systemy alarmowe, które wymagają jednoczesnego spełnienia określonych warunków do aktywacji. W kontekście projektowania układów cyfrowych, warto zaznaczyć, że wykorzystanie operatorów logicznych, takich jak koniunkcja (˄) i alternatywa (˅), jest zgodne z najlepszymi praktykami w branży. Umożliwia to nie tylko zrozumienie funkcji danego układu, ale także jego późniejsze modyfikacje i rozwój. Dla inżynierów zajmujących się projektowaniem systemów cyfrowych, zrozumienie tych podstawowych zasad jest kluczowe dla tworzenia efektywnych i niezawodnych rozwiązań. Warto również zaznaczyć, że symulacje oraz analizy takich układów często prowadzone są przy użyciu narzędzi CAD, co pozwala na wizualizację działania układu logicznego przed jego fizyczną realizacją.
Pytanie z egzaminu CKE, styczeń 2021 (arkusz E.19-SG-21.01).
Pytanie 6
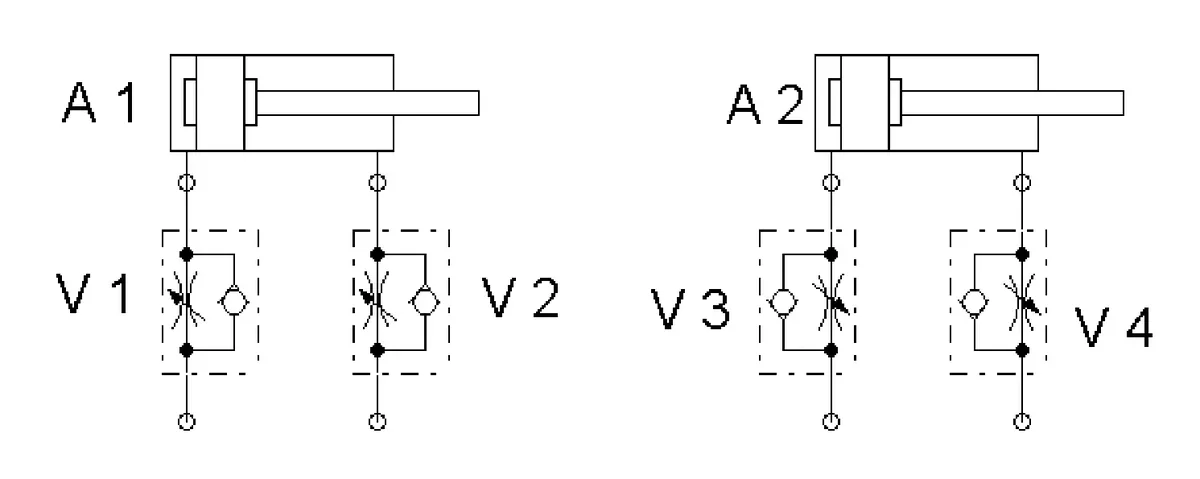
Które połączenie zaworu dławiąco-zwrotnego z siłownikiem należy narysować na schemacie, by projektowany układ zapewniał spowolnienie wsuwania tłoczyska siłownika dwustronnego działania na wylocie?
A. V4
B. V1
C. V3
Poprawna odpowiedź
D. V2
Twoja odpowiedź
Niepoprawna odpowiedź. Wybór niewłaściwego zaworu do kontrolowania prędkości wsuwania tłoczyska prowadzi do nieprawidłowej funkcjonalności układu hydraulicznego. Odpowiedzi takie jak V2, V4 czy V1 nie uwzględniają kluczowej zasady, jaką jest kontrola przepływu oleju w kierunku, w którym siłownik ma być wsuwany. Zawory te mogą być zaprojektowane do innych zastosowań, na przykład do minimalizacji oporu w przeciwnym kierunku lub do innego rodzaju regulacji, co w kontekście tego pytania jest niewłaściwe. Typowym błędem myślowym jest przyjęcie, że każdy zawór dławiąco-zwrotny będzie w stanie spełniać wymogi związane z kontrolą prędkości. W rzeczywistości, wybór zaworu powinien być ściśle dopasowany do specyficznych wymagań układu hydraulicznego i jego funkcji. W układach hydraulicznych, gdzie nie ma efektywnej kontroli przepływu, siłownik może działać zbyt szybko, co prowadzi do uszkodzeń mechanicznych lub niebezpiecznych sytuacji. Dlatego tak istotne jest zrozumienie, jakie zadanie ma pełnić dany zawór oraz jak jego umiejscowienie wpływa na zachowanie całego systemu hydraulicznego. W praktyce, bez odpowiedniej analizy można łatwo wprowadzić w błąd i zastosować niewłaściwe komponenty, co jest niezgodne z zasadami inżynierii i najlepszymi praktykami w branży.
Pytanie z egzaminu CKE, styczeń 2023 (arkusz E.19-SG-23.01).
Pytanie 7
To pytanie jest dostępne tylko dla uczniów i nauczycieli. Zaloguj się lub utwórz konto, aby zobaczyć pełną treść.
Pytanie 8
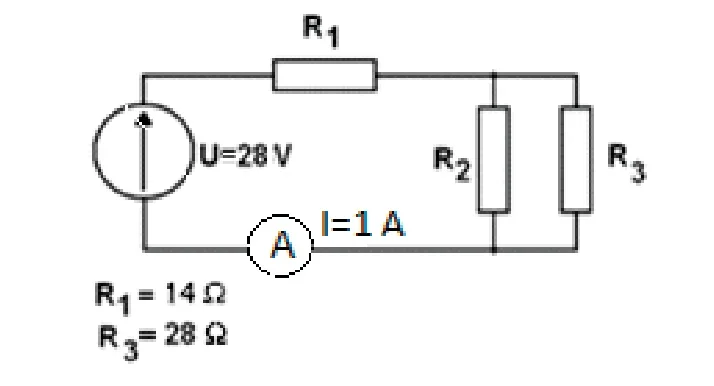
W układzie przedstawionym na schemacie całkowita moc wydzielana na rezystorze R2 wynosi
A. 14 W
Twoja odpowiedź
B. 2 W
C. 28 W
D. 7 W
Poprawna odpowiedź
Niepoprawna odpowiedź. Wyniki pokazujące inne wartości mocy, takie jak 14 W, 28 W czy 2 W, wynikają z nieprawidłowego zrozumienia zasad obliczania mocy w obwodach elektrycznych. Wartość 14 W sugeruje, że moc wydzielająca się na rezystorach R2 i R3 była sumowana bez uwzględnienia ich równoległego połączenia, co jest błędnym podejściem. Na podstawie zasad Kirchhoffa i prawa Ohma, moc wydzielana na pojedynczym rezystorze nie może być po prostu sumą mocy innych rezystorów w obwodzie równoległym. Z kolei odpowiedź 28 W wskazuje na błędne założenie, że całkowita moc w obwodzie jest równocześnie mocą wydzielającą się na R2, co jest mylnym podejściem do analizy obwodów. Zrozumienie relacji między rezystancją, napięciem i mocą jest kluczowe. Typowym błędem myślowym jest mylenie wartości napięcia na rezystorze z całkowitym napięciem w obwodzie, co prowadzi do nieprawidłowych obliczeń. Warto wiedzieć, że moc wydzielana na rezystorze może być wpływana przez właściwe rozkłady napięcia i prądu, co może prowadzić do nieprawidłowych wartości, jeżeli obliczenia tych parametrów są błędne.
Pytanie z egzaminu CKE, wrzesień 2015 (arkusz E.18-X-15.08).
Pytanie 9
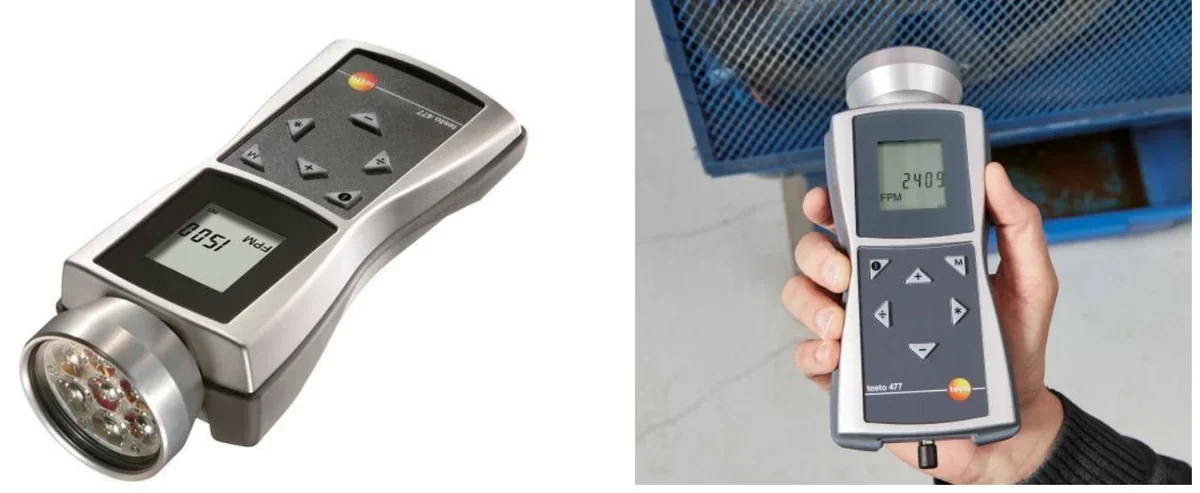
Wskaż którą metodą pracownik dokonuje pomiaru prędkości obrotowej zespołu napędowego.
A. Bezkontaktową, przy pomocy czujnika indukcyjnego.
B. Kontaktową, przy pomocy tachometru.
C. Bezkontaktową, przy pomocy lampy stroboskopowej.
Twoja odpowiedź
D. Bezkontaktową, przy pomocy czujnika odbiciowego.
Poprawna odpowiedź. Lampa stroboskopowa to zaawansowane urządzenie wykorzystywane w pomiarze prędkości obrotowej, które działa na zasadzie emitowania błysków światła w stałych odstępach czasu. Gdy lampa synchronizuje się z obrotem badanego obiektu, wydaje się, że obiekt zatrzymuje się lub porusza wolniej, co umożliwia dokładne określenie jego prędkości obrotowej. Jest to metoda bezkontaktowa, co oznacza, że nie wymaga fizycznego styku z obiektem, co jest istotne w przypadku delikatnych lub szybko obracających się elementów. W praktyce lampa stroboskopowa znajduje zastosowanie w wielu dziedzinach inżynierii, w tym w diagnostyce maszyn, kontroli jakości oraz w przemyśle motoryzacyjnym, gdzie precyzyjne pomiary prędkości obrotowej są kluczowe dla zapewnienia bezpieczeństwa i efektywności działania pojazdów. Użycie lampy stroboskopowej jest zgodne z najlepszymi praktykami w zakresie inspekcji technicznych, ponieważ pozwala na szybką oraz dokładną ocenę parametrów ruchu bez ryzyka uszkodzenia mierzonych komponentów.
Pytanie z egzaminu CKE, czerwiec 2019 (arkusz E.18-X-19.06).
Pytanie 10
Na podstawie fragmentu instrukcji serwisowej wskaż prawdopodobną przyczynę nieprawidłowej pracy urządzenia, jeżeli na jego wyświetlaczu wyświetla się kod błędu F4.
KODY BŁĘDÓW
Nr
Kod błędu
Problem
1.
E1
Usterka czujnika temperatury pomieszczenia
2.
E2
Usterka czujnika temperatury wymiennika zewn.
3.
E3
Usterka czujnika temperatury wymiennika wewn.
4.
E4
Usterka silnika jednostki wewnętrznej lub problem z sygnałem zwrotnym
5.
E5
Brak komunikacji między jednostkami wewn. i zewn.
6.
F0
Usterka silnika prądu stałego wentylatora jednostki zewn.
7.
F1
Uszkodzenie modułu IPM
8.
F2
Uszkodzenie modułu PFC
9.
F3
Problem ze sprężarką
10.
F4
Błąd czujnika temperatury przegrzania
11.
F5
Zabezpieczenie temperatury głowicy sprężarki
12.
F6
Błąd czujnika temperatury otoczenia jednostki zewn.
13.
F7
Zabezpieczenie przed zbyt wysokim lub za niskim na- pięciem zasilania
14.
F8
Błąd komunikacji modułów jednostki zewnętrznej
15.
F9
Błąd pamięci EEPROM jednostki zewnętrznej
16.
FA
Błąd czujnika temperatury ssania (uszkodzenie zaworu 4 drogowego)
A. Uszkodzenie modułu IPM.
B. Błąd czujnika temperatury przegrzania.
Twoja odpowiedź
C. Usterka silnika jednostki wewnętrznej.
D. Problem ze sprężarką.
Poprawna odpowiedź. Błąd czujnika temperatury przegrzania, oznaczany kodem F4, wskazuje na problem z monitorowaniem temperatury w urządzeniu, co może prowadzić do poważnych uszkodzeń. Poprawne zrozumienie znaczenia tego kodu jest kluczowe dla efektywnego serwisowania klimatyzatorów i systemów chłodzenia. W praktyce, czujnik temperatury przegrzania pełni kluczową rolę w ochronie systemu przed nadmiernym nagrzewaniem, co mogłoby skutkować awarią jednostki. Jeśli czujnik nie działa prawidłowo, urządzenie może nie być w stanie odpowiednio reagować na wysoką temperaturę, co prowadzi do dalszych uszkodzeń, takich jak uszkodzenie sprężarki bądź modułu IPM. Dlatego ważne jest regularne sprawdzanie i kalibracja czujników temperatury zgodnie z zaleceniami producenta, co stanowi część dobrych praktyk w utrzymaniu urządzeń HVAC. Poznanie tego kodu pozwala serwisantom szybko diagnozować problemy i podejmować odpowiednie kroki naprawcze, co w konsekwencji wpływa na przedłużenie żywotności sprzętu oraz zwiększenie efektywności energetycznej. Zatem wiedza o tym, co oznacza kod F4, jest istotna dla każdego specjalisty z branży.
Pytanie 11
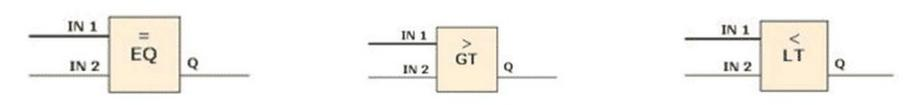
Którą grupę funkcyjną reprezentują przedstawione na rysunkach bloki?
A. Multipleksery.
B. Komparatory.
Poprawna odpowiedź
C. Przerzutniki.
D. Liczniki przyrostowe.
Twoja odpowiedź
Niepoprawna odpowiedź. Odpowiedzi, które wskazują na licznik przyrostowy, przerzutnik czy multiplekser, są niepoprawne z kilku powodów. Liczniki przyrostowe służą do zliczania zdarzeń lub impulsów, a ich działanie opiera się na sumowaniu wartości binarnych. W przeciwieństwie do komparatorów, które porównują sygnały, liczniki generują sygnał wyjściowy na podstawie liczby impulsów, co nie ma związku z porównywaniem wartości na wejściu. Przerzutniki to układy stosowane do przechowywania informacji, które zmieniają stan na podstawie sygnałów wejściowych, jednak nie porównują one wartości, a jedynie reagują na zmiany sygnałów. Multipleksery, z kolei, są urządzeniami, które wybierają jeden z wielu sygnałów wejściowych i kierują go na wyjście, co również jest zupełnie inną funkcją niż porównywanie. Kluczowym błędem, który często prowadzi do zamiany tych terminów, jest mylenie podstawowych funkcji układów cyfrowych. Wiedza na temat różnic pomiędzy tymi komponentami jest kluczowa dla inżynierów, gdyż każdy z tych układów ma swoje specyficzne zastosowanie i funkcjonalności. Dlatego ważne jest, aby zrozumieć, że komparatory pełnią unikalną rolę w logice cyfrowej, jaką jest porównywanie wartości, co odróżnia je od innych typów układów cyfrowych.
Pytanie 12
Aby ocenić jakość obecnych połączeń elektrycznych w urządzeniu mechatronicznym, należy przede wszystkim przeprowadzić pomiar
A. mocy pobieranej przez urządzenie
B. spadku napięcia na komponentach
C. ciągłości połączenia
Twoja odpowiedź
D. rezystancji izolacji pomiędzy obudową urządzenia a przewodem zasilającym
Poprawna odpowiedź. Pomiar ciągłości połączenia jest kluczowym krokiem w ocenie jakości połączeń elektrycznych w urządzeniach mechatronicznych. Przeprowadzenie tego pomiaru pozwala na weryfikację, czy obwód elektryczny jest kompletny i czy prąd elektryczny ma możliwość swobodnego przepływu przez wszystkie komponenty systemu. Brak ciągłości w połączeniach może prowadzić do poważnych awarii, co w kontekście urządzeń mechatronicznych, które często działają w wymagających warunkach, może być katastrofalne. W praktyce, pomiar ten wykonuje się za pomocą multimetru w trybie omomierza, co dostarcza informacji o rezystancji połączeń. W standardach branżowych, takich jak IEC 60364 dotyczących instalacji elektrycznych, podkreśla się znaczenie regularnych pomiarów ciągłości dla zapewnienia bezpieczeństwa i niezawodności. Regularne testy ciągłości połączeń powinny być integralną częścią rutynowego utrzymania sprzętu, co pozwala na wczesne wykrywanie problemów i ich eliminację przed wystąpieniem poważnych usterek.
Pytanie 13
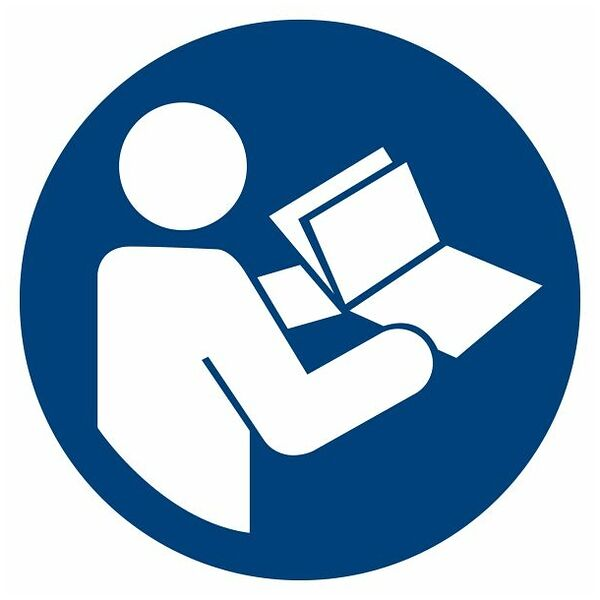
Która z podanych zasad musi być przestrzegana przed przystąpieniem do konserwacji lub naprawy urządzenia mechatronicznego posiadającego oznaczenie przedstawione na rysunku?
A. Odczytaj informacje o producencie i skontaktuj się z nim przed realizacją działań.
B. Zapisz czynności wykonane podczas eksploatacji.
C. Przeczytaj instrukcję dla większego bezpieczeństwa.
Twoja odpowiedź
D. Zanotuj wyniki pomiarów podczas diagnostyki.
Poprawna odpowiedź. Poprawna odpowiedź "Przeczytaj instrukcję dla większego bezpieczeństwa" odzwierciedla istotę bezpieczeństwa w pracy z urządzeniami mechatronicznymi. Oznaczenie na rysunku to piktogram, który zwraca uwagę na obowiązek zapoznania się z instrukcją obsługi przed przystąpieniem do jakichkolwiek działań konserwacyjnych lub naprawczych. Instrukcja obsługi dostarcza istotnych informacji na temat poprawnej obsługi urządzenia, procedur bezpieczeństwa oraz wskazówek dotyczących konserwacji. Ignorowanie tych informacji może prowadzić do poważnych uszkodzeń sprzętu lub nawet zagrożeń dla zdrowia użytkownika. Przykładowo, w branży motoryzacyjnej, zaleca się zawsze czytać instrukcje dotyczące wymiany oleju lub filtrów, aby uniknąć błędów, które mogą zagrażać bezpieczeństwu pojazdu. Standardy ISO oraz normy branżowe, takie jak ISO 12100, podkreślają znaczenie oceny ryzyka oraz przestrzegania instrukcji obsługi jako kluczowych elementów bezpiecznej eksploatacji maszyn. W związku z tym, zapoznanie się z instrukcją jest kluczowym krokiem przed każdą interwencją serwisową.
Pytanie 14
Przy montażu napędów hydraulicznych należy dotrzymać warunków technicznych. Który z warunków jest niewłaściwy?
A. Uszczelki oraz podkładki gumowe powinny być oczyszczone za pomocą rozpuszczalnika i wysuszone na świeżym powietrzu
Twoja odpowiedź
B. Wszystkie uszczelnienia powinny być bardzo starannie złożone
C. Podczas montażu konieczne jest zapewnienie czystości, aby do instalowanego systemu nie dostały się zanieczyszczenia
D. Przed finalnym zamontowaniem wszystkie komponenty urządzeń hydraulicznych muszą być dokładnie oczyszczone
Poprawna odpowiedź. No więc, jeśli chodzi o to, że trzeba przemyć uszczelki i podkładki gumowe rozpuszczalnikiem, to nie jest najlepsza opcja. Dlaczego? Bo gumowe elementy bardzo źle reagują na te chemikalia i mogą się po prostu zniszczyć. W praktyce, jak używasz rozpuszczalników, to możesz osłabić właściwości tych uszczelek, co potem da się we znaki w hydraulice. A tam liczy się każda kropla i musisz mieć pewność, że wszystko działa jak należy. Wiesz, są różne standardy, jak na przykład ISO 4414, które mówią, że lepiej unikać chemii, bo to może zaszkodzić materiałom uszczelniającym. Więc zawsze warto trzymać się odpowiednich środków czyszczących, które są pokazane przez producenta, żeby wszystko działało długo i bezproblemowo.
Pytanie 15
W systemie hydraulicznym maksymalne ciśnienie robocze płynu wynosi 20 MPa. Jaki powinien być minimalny zakres pomiarowy manometru zamontowanego w tym systemie?
A. 0÷10 barów
B. 0÷160 barów
C. 0÷25 barów
D. 0÷250 barów
Twoja odpowiedź
Poprawna odpowiedź. Wybór zakresu pomiarowego 0÷250 barów dla manometru zainstalowanego w układzie hydraulicznym, w którym maksymalne ciśnienie robocze wynosi 20 MPa, jest poprawny z kilku powodów. Po pierwsze, manometr powinien mieć zakres pomiarowy wyższy niż maksymalne ciśnienie, aby zapewnić dokładność i bezpieczeństwo pomiaru. Wybierając manometr o zakresie 0÷250 barów, uzyskujemy rezerwę bezpieczeństwa wynoszącą 5 MPa, co jest zgodne z praktykami branżowymi, gdzie standardem jest posiadanie co najmniej 25% zapasu nad maksymalne ciśnienie robocze. Takie podejście minimalizuje ryzyko przekroczenia zakresu pomiarowego i potencjalnych uszkodzeń urządzenia. Przykładowo, w przemyśle budowlanym i motoryzacyjnym, gdzie ciśnienia robocze mogą się szybko zmieniać, dobór odpowiedniego manometru jest kluczowy dla bezpieczeństwa i efektywności procesów. Ponadto, manometry z wyższymi zakresami pomiarowymi są bardziej odporne na uszkodzenia mechaniczne oraz lepiej radzą sobie z wysokimi impulsami ciśnienia, co jest istotne w dynamicznych układach hydraulicznych.
Pytanie 16
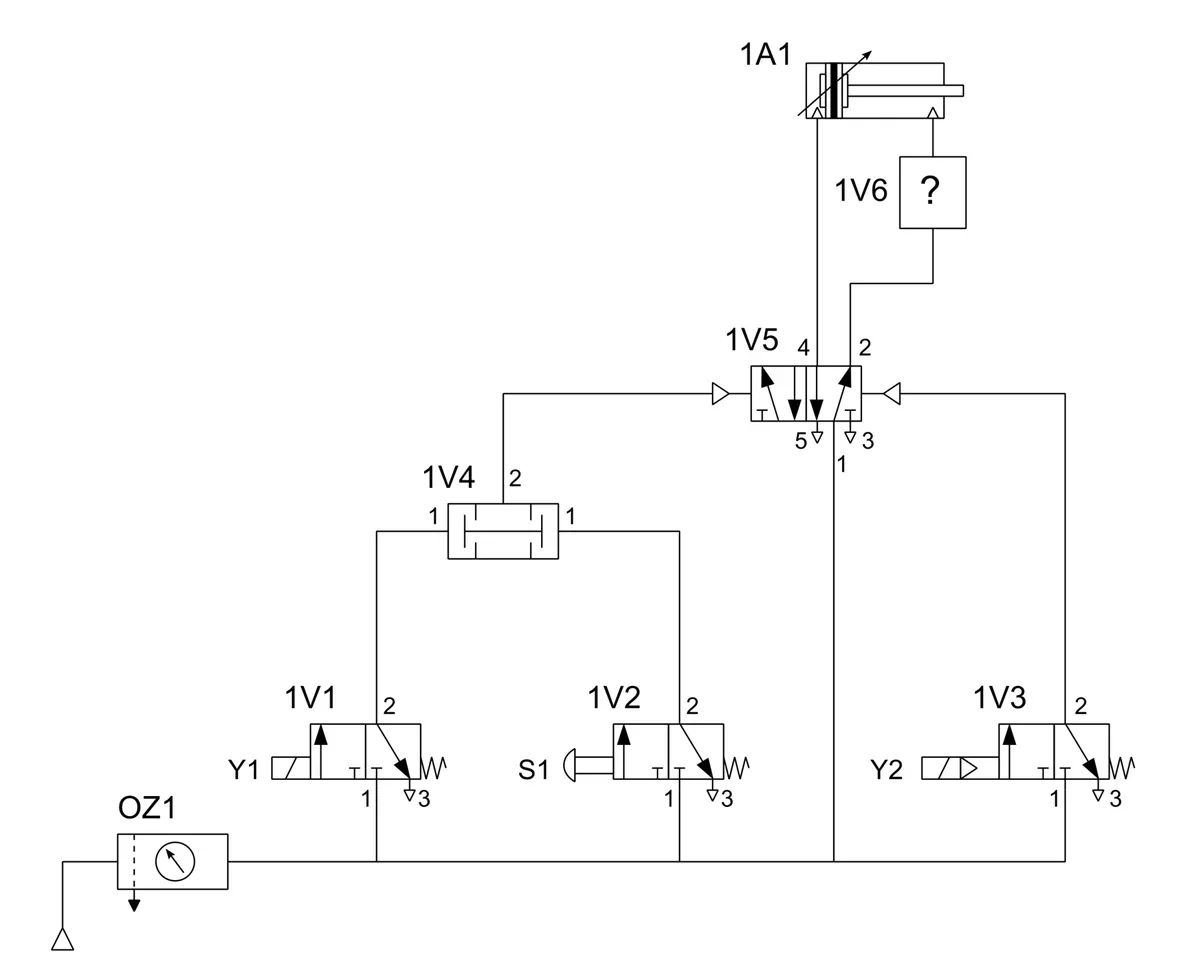
Który z wymienionych zaworów należy zastosować w miejscu oznaczonym „1V6?” na schemacie, aby osiągnąć maksymalną prędkość wysuwania tłoczyska siłownika 1A1?
A. Koniunkcji.
B. Dławiąco-zwrotny.
C. Szybkiego spustu.
Twoja odpowiedź
D. Zwrotny.
Poprawna odpowiedź. Zawór szybkiego spustu jest kluczowym komponentem w układach pneumatycznych i hydraulicznych, który umożliwia szybkie odprowadzanie medium, co ma bezpośredni wpływ na dynamikę ruchu siłownika. W przypadku siłownika 1A1, zastosowanie zaworu szybkiego spustu w miejscu oznaczonym '1V6' pozwala na błyskawiczne odprowadzenie powietrza lub oleju z jednej z komór siłownika w momencie jego wysuwania. Taki zawór działa w sposób, który maksymalizuje prędkość tłoczyska, co jest istotne w wielu zastosowaniach przemysłowych, gdzie czas reakcji i szybkość działania są kluczowe. Przykładowo, w aplikacjach robotycznych lub automatyzacji procesów, gdzie wymagana jest szybka i precyzyjna kontrola ruchu, zastosowanie zaworu szybkiego spustu przyczynia się do zwiększenia wydajności systemu. Warto również zauważyć, że standardy branżowe, takie jak ISO 4414 dotyczące bezpieczeństwa i wydajności w systemach pneumatycznych, wskazują na znaczenie odpowiedniego doboru zaworów, co w tym przypadku potwierdza wybór zaworu szybkiego spustu jako najodpowiedniejszego rozwiązania.
Pytanie z egzaminu CKE, czerwiec 2020 (arkusz E.19-SG-20.06).
Pytanie 17
Sterownik PLC powinien zarządzać systemem nagrzewnicy, który składa się z wentylatora oraz zestawu grzałek. Jaką czynność należy podjąć, aby uniknąć przegrzania obudowy nagrzewnicy po jej dezaktywowaniu?
A. Opóźnić dezaktywację wentylatora
Twoja odpowiedź
B. Zwiększyć moc grzałek
C. Zmniejszyć prędkość obrotową silnika wentylatora
D. Opóźnić dezaktywację grzałek
Poprawna odpowiedź. Opóźnienie wyłączenia wentylatora jest kluczowym działaniem mającym na celu ochronę obudowy nagrzewnicy przed przegrzewaniem się. Kiedy grzałki są wyłączone, obudowa nagrzewnicy wciąż emituje ciepło, a wentylator odgrywa istotną rolę w odprowadzaniu tego ciepła do otoczenia. Działający wentylator pomoże w utrzymaniu właściwej temperatury obudowy, zapobiegając jej uszkodzeniu oraz wydłużając żywotność urządzenia. W praktyce, opóźnienie wyłączenia wentylatora można zrealizować poprzez zaprogramowanie odpowiedniego czasu w sterowniku PLC, po którym wentylator będzie kontynuował pracę. Tego typu rozwiązania są zgodne z zasadami inżynierii automatyki, gdzie bezpieczeństwo i niezawodność systemu są priorytetem. Właściwe zarządzanie temperaturą nie tylko chroni urządzenie, ale również wpływa na efektywność energetyczną całego systemu grzewczego.
Pytanie 18
Jakie są różnice między blokiem funkcyjnym przerzutnika RS a blokiem przerzutnika SR w PLC?
A. Ilością stanów pośrednich
B. Przewagą sygnałów Set i Reset
Poprawna odpowiedź
C. Czasem reakcji
D. Odwróceniem sygnałów Set i Reset
Twoja odpowiedź
Niepoprawna odpowiedź. Wybór odpowiedzi związanej z liczbą stanów pośrednich pokazuje, że możesz mieć niepełne zrozumienie tego, jak działają przerzutniki. Wydaje się, że myślisz, że RS i SR różnią się tylko ilością stanów, a to nie do końca tak jest. Oba działają na podstawie dwóch stanów: 0 i 1. Warto też zauważyć, że szybkość działania nie jest główną różnicą między nimi, chociaż faktycznie różne realizacje mogą reagować w różnym czasie. Kluczowe jest to, że przerzutnik SR może zmieniać stan, gdy oba sygnały są aktywne, a w RS musi być aktywny Set, żeby Reset nie miał wpływu. Pamiętaj, że negacja sygnałów Set i Reset dotyczy bardziej logiki w niektórych schematach, a niekoniecznie samej różnicy w działaniu tych przerzutników. Często spotykane błędy to pomijanie podstawowych zasad działania tych bloków funkcyjnych oraz brak zrozumienia ich w praktycznych zastosowaniach. Żeby skutecznie projektować systemy automatyki, warto naprawdę dobrze poznać te funkcjonalne różnice.
Pytanie 19
Podczas diagnostyki systemu mechatronicznego, co jest kluczowym parametrem do zmierzenia?
A. Kolor przewodów
B. Materiał obudowy
C. Waga komponentów
D. Napięcie zasilania
Twoja odpowiedź
Poprawna odpowiedź. Napięcie zasilania jest kluczowym parametrem do zmierzenia podczas diagnostyki systemu mechatronicznego, ponieważ od jego poprawności zależy prawidłowe funkcjonowanie całego układu. W mechatronice urządzenia często opierają się na precyzyjnym zasilaniu poszczególnych komponentów, takich jak silniki, siłowniki czy czujniki. Niewłaściwe napięcie może prowadzić do nieprawidłowego działania lub nawet uszkodzenia tych elementów. Dlatego sprawdzenie napięcia jest jednym z pierwszych kroków diagnostycznych. Dodatkowo, zgodnie z dobrą praktyką inżynierską, systemy mechatroniczne są projektowane z określonymi zakresami napięcia roboczego, które muszą być dokładnie utrzymywane. W praktyce, pomiar napięcia zasilania może pomóc zidentyfikować problemy związane z zasilaniem, takie jak spadki napięcia, które są częstą przyczyną problemów w systemach mechatronicznych. Regularne monitorowanie tego parametru pozwala na wczesne wykrycie potencjalnych awarii i zapewnia niezawodność całego systemu.
Pytanie 20
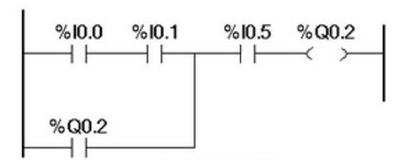
Która funkcja logiczna jest realizowana przez przedstawiony program?
A. Funkcja wyłącznika chwilowego - wyjście %Q0.2 jest aktywne tylko podczas trzymania przycisku.
B. Funkcja logiczna OR - wyjście %Q0.2 jest aktywne, gdy dowolne z wejść jest aktywne.
C. Funkcja podtrzymania (samopodtrzymania) - wyjście %Q0.2 pozostaje aktywne po zwolnieniu %I0.0 i %I0.1 dzięki równoległemu stykowi własnemu, dopóki zamknięty jest styk %I0.5.
Twoja odpowiedź
D. Funkcja logiczna AND - wyjście %Q0.2 jest aktywne tylko wtedy, gdy jednocześnie aktywne są wejścia %I0.0, %I0.1 i %I0.5.
Poprawna odpowiedź. Wybrana odpowiedź jest właściwa, bo pokazany fragment drabinki PLC realizuje klasyczne samopodtrzymanie cewki wyjściowej %Q0.2. Na początku wyjście może się załączyć tylko wtedy, gdy spełniony jest warunek startu, czyli jednocześnie przewodzą styki %I0.0 i %I0.1, a dodatkowo zamknięty jest styk %I0.5. Po załączeniu cewki %Q0.2 jej własny styk pomocniczy, wpięty równolegle do toru startowego, zaczyna przewodzić i podtrzymuje zasilanie cewki nawet po zwolnieniu przycisków na %I0.0 oraz %I0.1. Logicznie można to zapisać tak: Q0.2 = ((I0.0 AND I0.1) OR Q0.2) AND I0.5. W praktyce taki układ stosuje się np. do załączania silnika, pompy, wentylatora albo cyklu automatycznego po naciśnięciu przycisku START. Wejście %I0.5 pełni wtedy rolę warunku zezwolenia albo zatrzymania, zależnie od typu styku i opisu maszyny. Moim zdaniem to jeden z najważniejszych układów w nauce PLC, bo występuje ciągle w realnych szafach sterowniczych. Dobra praktyka branżowa mówi, żeby takie obwody opisywać czytelnie, oddzielać warunki START, STOP i zezwolenia oraz nie używać samopodtrzymania tam, gdzie wymagane są funkcje bezpieczeństwa. Zatrzymanie awaryjne i obwody bezpieczeństwa powinny być realizowane zgodnie z normami, np. PN-EN ISO 13849-1 lub IEC 60204-1, a nie tylko zwykłym bitem w programie PLC.
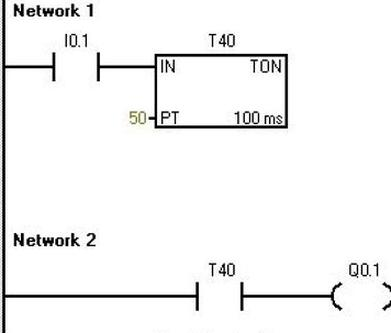
Pytanie 21
W przedstawionym programie załączenie Q0.1 jest opóźnione w stosunku do sygnału załączającego wejście I0.1 o 5 s. Jaką wartość należy ustawić na wejściu PT układu czasowego, aby opóźnienie to wzrosło do 15 minut?
A. 6000
B. 9000
Poprawna odpowiedź
C. 150
Twoja odpowiedź
D. 1500
Niepoprawna odpowiedź. Wybór odpowiedzi 150 lub 1500 pokazuje, że chyba nie do końca zrozumiałeś, jak przeliczać jednostki czasu. Odpowiedź 150 sugeruje, że myślisz, że 15 minut to 150 jednostek, co nie jest zgodne z prawdą. Tak naprawdę, 15 minut to 900 sekund, więc to zdecydowanie nie pasuje. Natomiast 1500, chociaż wydaje się bliskie, to też jest błędne, bo oznacza 25 minut, co jest za dużo. Zresztą, odpowiedzi 6000 i 9000 też pokazują nieporozumienia. 6000 odpowiada 100 minutom, co też nie ma sensu w kontekście 15 minut. Ważne, żeby umieć przeliczać jednostki czasu, to podstawowa umiejętność w programowaniu i automatyce. Wiele osób popełnia błąd, nie zwracając uwagi na jednostki czy źle je przeliczając, co może mieć poważne skutki. Dlatego trzeba być uważnym i dobrze analizować jednostki, bo to naprawdę istotne w tej branży.
Pytanie 22
Który symbol literowy jest wykorzystywany w programie sterującym dla PLC, który spełnia normy IEC 61131, do adresacji jego fizycznych analogowych wyjść?
A. AQ
Poprawna odpowiedź
B. AI
C. M
D. Q
Twoja odpowiedź
Niepoprawna odpowiedź. Odpowiedzi "AI", "Q" oraz "M" wskazują na powszechne nieporozumienia dotyczące adresowania sygnałów w programowaniu PLC zgodnie z normą IEC 61131. Oznaczenie "AI" odnosi się do wejść analogowych, co oznacza, że jest to symbol wykorzystywany do reprezentacji sygnałów analogowych, które trafiają do sterownika, a nie do wyjść. Przykładowo, czujniki temperatury mogą dostarczać dane w formie analogowej do PLC, co skutkuje wykorzystywaniem symbolu "AI". Natomiast symbol "Q" jest używany dla wyjść cyfrowych, co wskazuje na to, że odpowiada on za sygnały, które mają jedynie dwa stany: włączony lub wyłączony. To podejście jest typowe dla sygnałów sterujących, takich jak przekaźniki. Ostatecznie, oznaczenie "M" odnosi się do pamięci wewnętrznej sterownika PLC, która służy do przechowywania danych tymczasowych oraz wyników obliczeń. Często mylące jest myślenie, że wszystkie typy sygnałów mogą być opisane tymi samymi symbolami, podczas gdy każdy z nich ma przypisaną konkretną funkcję oraz zastosowanie. Dlatego ważne jest, aby przy adresowaniu sygnałów w systemach automatyki stosować odpowiednie symbole, co zapobiega błędom w programowaniu oraz zapewnia prawidłowe działanie systemów.
Pytanie 23
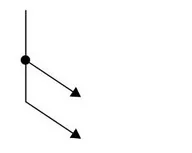
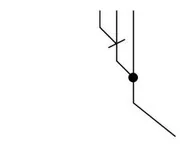
Który z przedstawionych symboli należy zastosować, rysując diagram stanów, aby zaznaczyć rozgałęzienie sygnału?
A.
Twoja odpowiedź
D.
B.
C.
Poprawna odpowiedź. Symbol A, używany do zaznaczenia rozgałęzienia sygnału w diagramie stanów, jest kluczowym elementem w modelowaniu procesów, które wymagają podejmowania decyzji na podstawie określonych warunków. W diagramach stanów, węzły decyzyjne są stosowane w celu przedstawienia punktów, w których system może pójść różnymi ścieżkami. Przykładowo, w diagramie ilustrującym proces rejestracji użytkownika, decyzja o zatwierdzeniu hasła może prowadzić do dalszych kroków, takich jak wysłanie potwierdzenia e-mail. Zastosowanie symboli w diagramach jest ściśle związane z konwencjami UML (Unified Modeling Language) oraz BPMN (Business Process Model and Notation), gdzie decyzje są zawsze reprezentowane w sposób zrozumiały i czytelny dla wszystkich uczestników procesu. Ważne jest, aby projektując diagramy stanów, stosować odpowiednie symbole, ponieważ umożliwia to bardziej efektywną komunikację w zespole oraz lepsze zrozumienie logiki procesów.
Pytanie 24
Wskaż właściwy sposób odniesienia do zmiennej 64-bitowej w pamięci markerów sterownika PLC, której pierwsze osiem bitów ma adres w systemie dziesiętnym 14?
A. MB14
B. MW14
C. ML14
Poprawna odpowiedź
D. MD14
Twoja odpowiedź
Niepoprawna odpowiedź. Podczas analizy niepoprawnych odpowiedzi, warto zwrócić uwagę na różnice między typami zmiennych oraz ich odpowiednimi prefiksami. MD14, oznaczające zmienną 32-bitową, jest błędne, ponieważ zmienna 64-bitowa wymaga innego adresowania. Programowanie w środowisku PLC wymaga zrozumienia, że zmienne 32-bitowe są stosowane do przechowywania danych mniejszych niż długość 64 bitów. Wybierając MD14, użytkownik sugeruje, że zmienna zajmuje jedynie połowę dostępnej przestrzeni pamięci, co prowadzi do niewłaściwego wykorzystania zasobów. Z kolei MW14, odnoszące się do zmiennych 16-bitowych, również nie pasuje do kontekstu 64-bitowego przechowywania. Przyjęcie takiego oznaczenia zafałszowuje rzeczywistość pamięci, ponieważ 16 bity to zdecydowanie za mało dla zmiennej, która potrzebuje 64 bitów pamięci. MB14, z kolei, wiąże się z 8-bitowymi zmiennymi i jest zupełnie nieadekwatne dla złożoności zmiennej 64-bitowej. Zrozumienie, jakie prefiksy są używane dla różnych typów zmiennych, jest podstawą programowania w PLC. Stosowanie niewłaściwych prefiksów może prowadzić nie tylko do błędów w adresowaniu, ale także do poważnych problemów z wydajnością i stabilnością całego systemu. Dlatego kluczowe jest, aby programiści PLC byli dobrze zaznajomieni z tymi zasadami oraz ich praktycznym zastosowaniem w codziennej pracy.
Pytanie 25
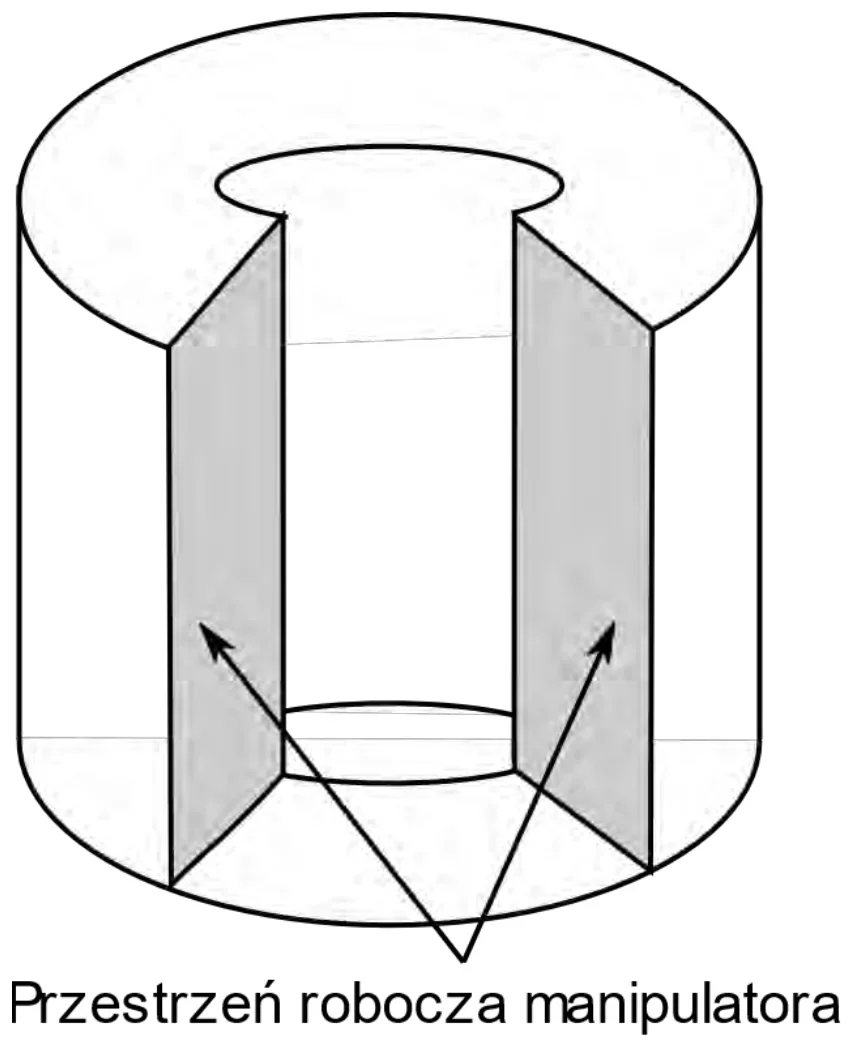
Jaką kinematykę powinien posiadać robot na projektowanym stanowisku montażowym, jeżeli jego efektor będzie musiał operować w przestrzeni roboczej w kształcie niepełnego cylindra?
A. TTR
B. RTT
Poprawna odpowiedź
C. TTT
Twoja odpowiedź
D. RRR
Niepoprawna odpowiedź. Wybór kinematyki, która nie odpowiada wymaganiom przestrzeni roboczej w kształcie niepełnego cylindra, prowadzi do ograniczeń w funkcjonalności robota. Kinematyka RRR, z trzema rotacyjnymi stopniami swobody, może wydawać się atrakcyjna z perspektywy możliwości rotacyjnych, jednak nie zapewnia odpowiedniej elastyczności translacyjnej, co jest kluczowe w kontekście przestrzeni cylindrycznej. Brak translacji ogranicza zdolność robota do precyzyjnego ustawienia się w różnych pozycjach wewnątrz tej przestrzeni, co może prowadzić do problemów z dostępem do konkretnych punktów montażowych. Natomiast TTR, która składa się z translacji w dwóch osiach i rotacji, również nie zaspokaja wymagań, ponieważ nie zapewnia wystarczającej rotacyjnej kontroli nad efektem, co jest niezbędne podczas pracy w wąskich, cylindrycznych przestrzeniach. Kinematyka TTT, mimo że oferuje trzy translacyjne stopnie swobody, nie zapewnia rotacji, co ogranicza zdolność do dostosowania się do zmieniających się orientacji elementów w przestrzeni. Wybierając niewłaściwą kinematykę, można napotkać poważne problemy z precyzją i elastycznością operacyjną robota, co jest niezgodne z najlepszymi praktykami inżynierii robotycznej, która kładzie nacisk na dostosowanie rozwiązania do specyfiki zadań i przestrzeni roboczej.
Pytanie z egzaminu CKE, czerwiec 2018 (arkusz E.19-X-18.06).
Pytanie 26
To pytanie jest dostępne tylko dla uczniów i nauczycieli. Zaloguj się lub utwórz konto, aby zobaczyć pełną treść.
Pytanie 27
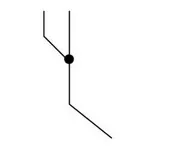
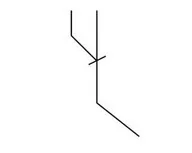
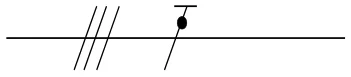
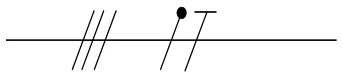
Którego symbolu należy użyć do przedstawienia na schemacie elektrycznym linii trójfazowej z przewodem PEN?
A. Symbolu 3.
Twoja odpowiedź
B. Symbolu 2.
Poprawna odpowiedź
C. Symbolu 4.
D. Symbolu 1.
Niepoprawna odpowiedź. Wybór innego symbolu do przedstawienia linii trójfazowej z przewodem PEN może prowadzić do poważnych nieporozumień w zakresie projektowania i realizacji instalacji elektrycznych. Każdy symbol na schemacie elektrycznym ma swoje określone znaczenie, a jego niewłaściwe zrozumienie może skutkować błędami w instalacji. Na przykład, symbol z jedną poziomą linią mógłby sugerować jednofazowy układ, co jest całkowicie nieadekwatne, gdyż linia trójfazowa wymaga trzech oddzielnych faz. Użycie symbolu, który nie uwzględnia dodatkowej pionowej linii dla przewodu PEN, może z kolei doprowadzić do zignorowania kwestii bezpieczeństwa związanych z ochroną przed porażeniem elektrycznym. Warto również zwrócić uwagę, że niektóre błędne symbole mogą być mylone z tymi stosowanymi w innych kontekstach, co dodatkowo komplikuje sytuację. Właściwe oznaczenie przewodów jest zgodne z aktualnymi normami i dobrymi praktykami branżowymi, które kładą nacisk na precyzyjne i jednoznaczne przedstawienie układów elektrycznych. W przeciwnym razie, istnieje ryzyko nieprawidłowego wykonania instalacji, co może prowadzić do awarii, a nawet zagrożenia dla życia użytkowników. Dlatego tak ważne jest, aby nauczyć się dokładnie rozpoznawać i stosować odpowiednie symbole w projektach elektrycznych.
Pytanie z egzaminu CKE, czerwiec 2023 (arkusz EE.21-SG-23.06).
Pytanie 28
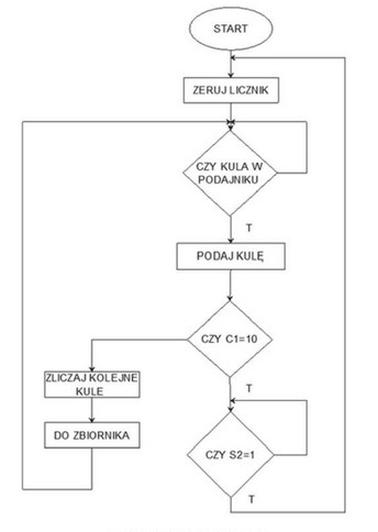
Na rysunku zamieszczono schemat blokowy procesu pakowania kul. Którego modułu funkcyjnego należy użyć w programie realizującym ten proces?
A. TON
Twoja odpowiedź
B. TOF
C. NOP
D. CTU
Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór modułów funkcyjnych TOF, TON oraz NOP w kontekście zliczania kul może prowadzić do nieporozumień, ponieważ każdy z tych modułów pełni zupełnie inną rolę niż CTU. Moduł TOF, czyli timer wyłączający po opóźnieniu, jest używany do ustawiania czasu, po którym następuje wyłączenie sygnału. Zastosowanie TOF w procesie pakowania kul mogłoby spowodować, że system skoncentrowałby się na czasie, a nie na zliczaniu, co jest kluczowym aspektem tego procesu. Z kolei TON, czyli timer włączający po opóźnieniu, działa na podobnej zasadzie, ale jego rolą jest kontrola czasu działania sygnału włączającego. Użycie TON w kontekście zliczania kul może prowadzić do opóźnień w procesie, co nie jest pożądane w automatyce, gdzie czas reakcji jest kluczowy. Z kolei NOP, czyli brak operacji, nie wnosi nic do procesu, co czyni go zupełnie nieodpowiednim wyborem. Wydaje się, że w przypadku tych błędnych odpowiedzi doszło do błędnego rozumienia funkcji poszczególnych modułów oraz ich zastosowania w konkretnym kontekście. Kluczowe jest zrozumienie, że w automatyce każdy moduł pełni określoną funkcję, a dobór odpowiednich narzędzi do realizacji zadań jest niezbędny do osiągnięcia wysokiej efektywności i precyzji w procesach produkcyjnych.
Pytanie 29
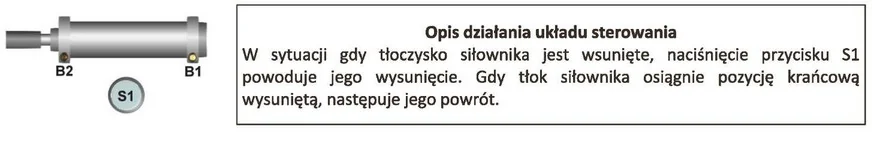
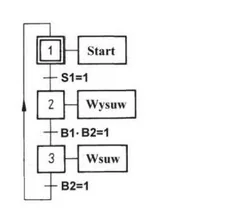
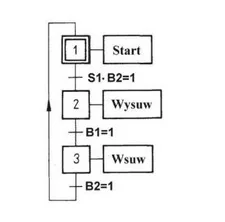
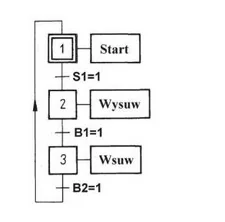
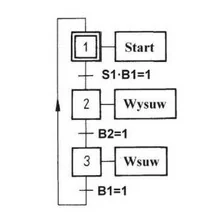
Który z algorytmów wyrażonych w języku GRAFCET odpowiada przedstawionemu opisowi działania układu sterowania?
D.
B.
C.
A.
Twoja odpowiedź
Poprawna odpowiedź. Algorytm A jest właściwy, ponieważ zgodnie z opisanym procesem, zasygnalizowanie przycisku S1 uruchamia mechanizm wysuwania tłoczyska siłownika. Gdy tłok osiągnie pozycję krańcową, co reprezentowane jest przez stan B2=1, mechanizm automatycznie przechodzi w fazę wsunięcia. Taki proces działania jest kluczowy w aplikacjach automatyki przemysłowej, gdzie precyzyjna kontrola pozycji jest niezbędna. W kontekście GRAFCET, ten algorytm wykorzystuje odpowiednie stany i przejścia, co jest zgodne z normami IEC 61131-3, które definiują języki programowania dla systemów automatyki. Praktycznym zastosowaniem tego algorytmu może być system automatyzacji produkcji, gdzie poprawne działanie siłowników wpływa na wydajność całego procesu. Dodatkowo, implementacja algorytmu A pozwala na łatwą diagnostykę i rozwiązywanie potencjalnych problemów, co zwiększa niezawodność systemów sterujących.
Pytanie 30
Najwyższą precyzję pomiaru rezystancji uzwojenia silnika elektrycznego zapewnia metoda
A. pośrednia przy użyciu woltomierza oraz amperomierza
B. mostkowa przy zastosowaniu mostka Wheatstone'a lub Thomsona
Twoja odpowiedź
C. pomiaru bezpośredniego omomierzem cyfrowym
D. pomiaru bezpośredniego omomierzem analogowym
Poprawna odpowiedź. Metoda mostkowa, wykorzystująca mostek Wheatstone'a lub Thomsona, zapewnia najwyższą dokładność pomiaru rezystancji uzwojeń silnika elektrycznego. Dzięki tej metodzie możliwe jest efektywne zniwelowanie wpływu oporności przewodów pomiarowych oraz błędów systematycznych, które mogą zaburzać wyniki pomiarów. Mostek Wheatstone'a, na przykład, działa na zasadzie równoważenia dwóch gałęzi obwodu, co pozwala na precyzyjne określenie rezystancji nieznanej poprzez porównanie jej z rezystancjami znanymi. W praktyce, metoda ta jest szczególnie przydatna w laboratoriach badawczych oraz w serwisach, gdzie wymagana jest wysoka dokładność i powtarzalność pomiarów. Standardy takie jak IEC 60364 i IEC 61557 podkreślają znaczenie precyzyjnych pomiarów w kontekście bezpieczeństwa i efektywności urządzeń elektrycznych. Użycie mostków pomiarowych w takich zastosowaniach jest zgodne z najlepszymi praktykami inżynieryjnymi, co dokumentuje ich szerokie zastosowanie w branży. Dlatego właśnie metoda mostkowa jest uznawana za najlepszy wybór w kontekście pomiaru rezystancji uzwojeń silnika elektrycznego.
Pytanie 31
Według zasad rysowania schematów układów pneumatycznych, symbolem składającym się z litery A oraz cyfr oznacza się
A. pompy
B. siłowniki
Twoja odpowiedź
C. zawory pneumatyczne
D. elementy sygnalizacyjne
Poprawna odpowiedź. Odpowiedź "siłowniki" jest poprawna, ponieważ zgodnie z międzynarodowymi standardami rysowania schematów układów pneumatycznych, litera A w symbolach literowo-cyfrowych odnosi się do elementów wykonawczych, jakimi są siłowniki. Siłowniki pneumatyczne przekształcają energię sprężonego powietrza w ruch mechaniczny, co jest kluczowe w automatyzacji procesów przemysłowych. Mogą występować w różnych formach, takich jak siłowniki liniowe, które poruszają się w linii prostej, oraz siłowniki obrotowe, które wykonują ruch obrotowy. W praktyce siłowniki są wykorzystywane w takich zastosowaniach jak podnoszenie, przesuwanie lub obracanie elementów w maszynach przemysłowych. Zrozumienie i umiejętność prawidłowego oznaczania tych komponentów jest niezbędna dla inżynierów i techników pracujących w dziedzinie pneumatyki, aby zapewnić efektywne projektowanie i eksploatację systemów pneumatycznych, zgodnie z normami ISO 1219 oraz PN-EN 982, które określają zasady rysowania schematów oraz oznaczeń dla takich układów.
Pytanie 32
Jakie środki ochrony osobistej powinien założyć pracownik przy uruchamianiu prasy pneumatycznej przeznaczonej do nitowania?
A. Obuwie izolacyjne
B. Szelki bezpieczeństwa
C. Okulary ochronne
Poprawna odpowiedź
D. Hełm ochronny
Twoja odpowiedź
Niepoprawna odpowiedź. Wybór innych środków ochrony niż okulary ochronne może prowadzić do poważnych konsekwencji zdrowotnych, zwłaszcza w kontekście pracy z prasą pneumatyczną. Obuwie izolowane, choć jest ważnym elementem ochrony przed porażeniem elektrycznym, nie chroni oczu przed odpryskami i innymi zagrożeniami mechanicznymi, które mogą wystąpić podczas uruchamiania prasy. Hełm ochronny pełni kluczową funkcję w ochronie głowy przed uderzeniami, ale nie chroni wzroku, co czyni go niewłaściwym wyborem w tej konkretnej sytuacji. Z kolei szelki bezpieczeństwa, które są istotne w kontekście pracy na wysokości, nie mają zastosowania w przypadku zagrożeń związanych z pracą przy maszynach takich jak prasa pneumatyczna. Niezrozumienie specyficznych zagrożeń związanych z danym procesem technologicznym prowadzi często do błędnych wyborów w zakresie ochrony osobistej. Kluczowym błędem myślowym jest zakładanie, że wszystkie środki ochrony osobistej są równorzędne i mogą być używane zamiennie. Każde środowisko pracy ma swoje unikalne wymagania dotyczące ochrony, które należy uwzględnić, aby zapewnić bezpieczeństwo. Dlatego tak ważne jest, aby pracownicy byli świadomi specyficznych zagrożeń i odpowiednich środków ochrony, a także aktualizowali swoją wiedzę na temat norm i najlepszych praktyk w zakresie BHP.
Pytanie 33
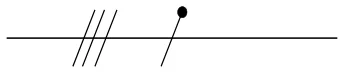
Jaką linią należy zaznaczyć na rysunku technicznym miejsce urwania lub przerwania przedmiotu?
A. Cienką z długą kreską oraz kropką.
B. Grubą linią punktową.
C. Cienką ciągłą linią zygzakową.
Poprawna odpowiedź
D. Grubą kreską.
Twoja odpowiedź
Niepoprawna odpowiedź. Wybór innej linii niż cienka ciągła zygzakowa może prowadzić do poważnych nieporozumień w interpretacji rysunków technicznych. Gruba kreskowa linia jest często używana do oznaczania krawędzi widocznych obiektów i nie nadaje się do przedstawiania urwań lub przerwań, ponieważ sugeruje pełną widoczność, co jest sprzeczne z zamysłem. Gruba punktowa linia służy do wskazywania detali lub charakterystycznych punktów, ale również nie odzwierciedla idei przerwania przedmiotu. Cienka z długą kreską i kropką linia, z kolei, jest stosowana do oznaczania linii wymiarowych lub innych detali pomocniczych, które nie mają nic wspólnego z urwaniem. Wybór niewłaściwej linii może prowadzić do błędnych interpretacji, co w praktyce inżynieryjnej może skutkować poważnymi błędami konstrukcyjnymi. Kluczowe jest zrozumienie, że różne typy linii mają swoje specyficzne zastosowania, a ich niewłaściwe użycie odbiega od dobrych praktyk branżowych. Dlatego ważne jest przestrzeganie ustalonych norm i standardów, aby zapewnić dokładność i czytelność dokumentacji technicznej.
Pytanie 34
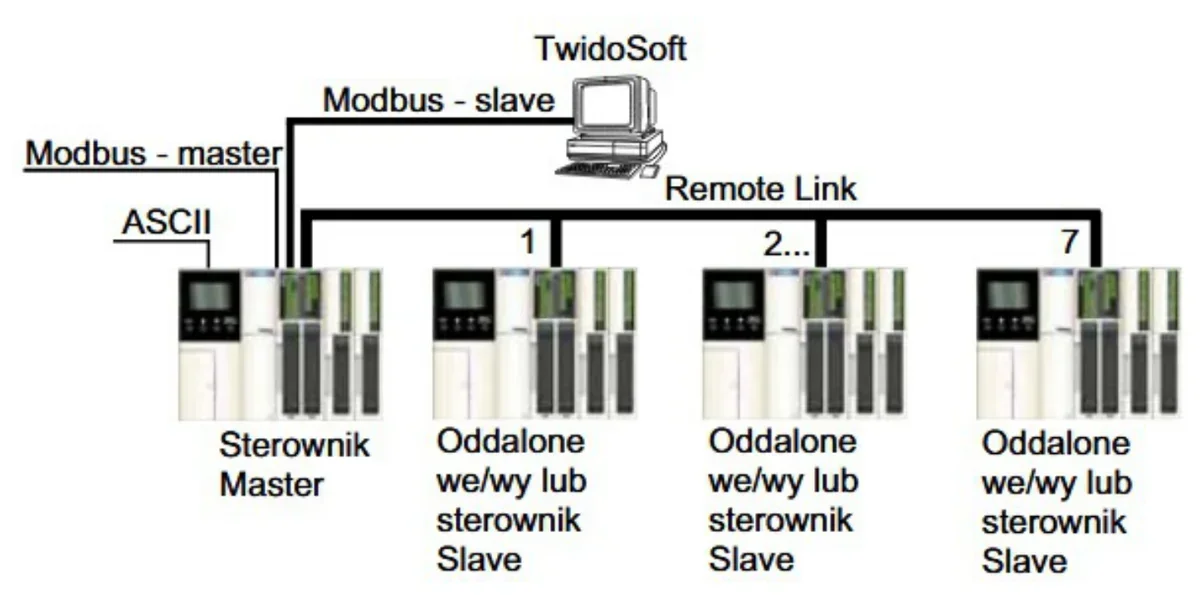
Na podstawie przedstawionej na rysunku architektury komunikacji określ, który protokół komunikacyjny należy zastosować do wymiany danych między sterownikiem master a dowolnym sterownikiem slave.
A. ASCII
B. Modbus - master
C. Remote Link
Poprawna odpowiedź
D. Modbus - slave
Twoja odpowiedź
Niepoprawna odpowiedź. Wybór błędnych protokołów komunikacyjnych, takich jak Modbus (zarówno w wersji master, jak i slave) oraz ASCII, jest częstym zjawiskiem wynikającym z niezrozumienia ich właściwości i zastosowań. Modbus, jako protokół komunikacyjny, jest szeroko stosowany w automatyce, ale jego architektura i zasady działania są dostosowane do określonych scenariuszy. Protokół Modbus master jest dedykowany do zarządzania i inicjowania komunikacji z urządzeniami slave, jednak nie jest on odpowiedni do bezpośredniej wymiany danych w kontekście zdalnej komunikacji z wieloma sterownikami slave, co ogranicza jego zastosowanie w złożonych systemach. Z drugiej strony, Modbus slave służy jedynie do odbierania żądań od mastera, a nie do aktywnej wymiany danych. Protokół ASCII, choć użyteczny w kontekście prostych przesyłek danych tekstowych, nie nadaje się do aplikacji wymagających wysokiej wydajności i niezawodności, które są kluczowe w przemysłowych systemach sterujących. Typowe błędy myślowe, które prowadzą do tych niepoprawnych wyborów, obejmują brak zrozumienia kontekstów zastosowania tych protokołów oraz ich ograniczeń w porównaniu do bardziej zaawansowanych rozwiązań, takich jak Remote Link. Prawidłowe wybory w architekturze komunikacyjnej powinny opierać się na analizie wymagań systemowych, a także na znajomości możliwości poszczególnych protokołów.
Pytanie z egzaminu CKE, czerwiec 2019 (arkusz E.18-X-19.06).
Pytanie 35
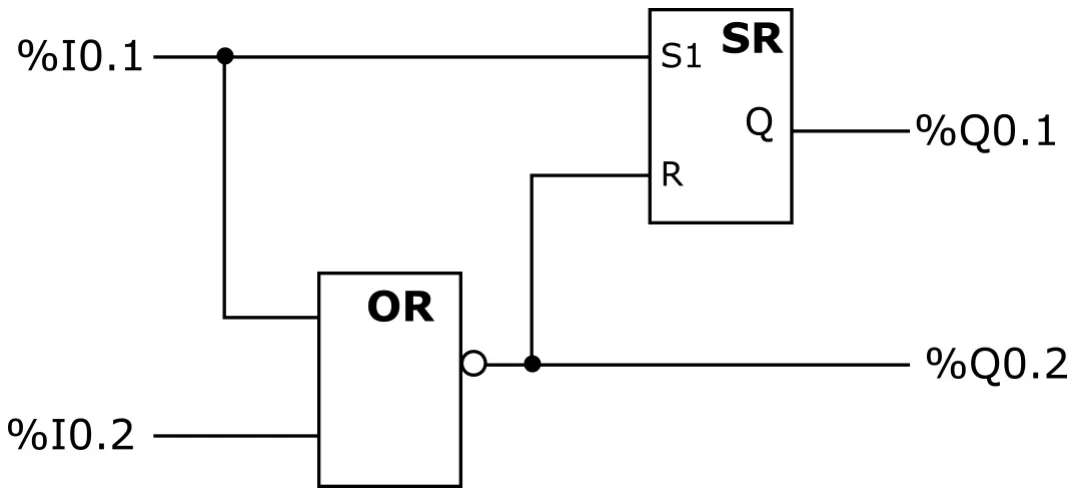
Który stan wyjść nie jest możliwy w programie przedstawionym na rysunku?
A. %Q0.1=1 i %Q0.2=1
Poprawna odpowiedź
B. %Q0.1=0 i %Q0.2=1
Twoja odpowiedź
C. %Q0.1=1 i %Q0.2=0
D. %Q0.1=0 i %Q0.2=0
Niepoprawna odpowiedź. Analizując stany '%Q0.1=0 i %Q0.2=1' oraz '%Q0.1=1 i %Q0.2=0', można zauważyć, że oba te stany są teoretycznie możliwe do uzyskania. Stan '%Q0.1=0 i %Q0.2=1' może wystąpić, gdy bramka OR aktywuje wyjście %Q0.2 z powodu stanu wysokiego na wejściu %I0.2, podczas gdy %I0.1 pozostaje w stanie niskim. To wskazuje na błąd w myśleniu, które prowadzi do wnioskowania, że obydwa wyjścia muszą być jednocześnie wysokie, co nie jest prawdą. Z kolei stan '%Q0.1=1 i %Q0.2=0' może być uzyskany, jeśli stan wyjścia %Q0.2 jest kontrolowany odmiennie, na przykład przez wyłączenie aktywacji bramki OR przy stanie niskim na %I0.2. Tego typu błędy zazwyczaj wynikają z niepełnego zrozumienia działania bramek logicznych i ich interakcji. Kluczowe w takim przypadku jest zrozumienie, że w logicznych układach nie zawsze każde wyjście musi zależeć od wszystkich wejść w danej konfiguracji, a logika OR umożliwia wiele kombinacji stanów. Dlatego przy analizowaniu stanów wyjść, warto skupić się na pełnym zrozumieniu logiki bramek oraz ich możliwych konfiguracji, aby unikać błędnych wniosków.
Pytanie z egzaminu CKE, styczeń 2019 (arkusz E.19-X-19.01).
Pytanie 36
Podczas inspekcji zauważono zbyt głośną pracę silnika indukcyjnego pierścieniowego. Aby zredukować hałas, konieczna jest wymiana
A. uszczelek pierścieniowych
B. sprężyn dociskających
C. łożysk tocznych
Twoja odpowiedź
D. pierścieni ślizgowych
Poprawna odpowiedź. Wybór łożysk tocznych jako elementu do wymiany w silniku indukcyjnym pierścieniowym jest kluczowy dla obniżenia hałasu i poprawy wydajności urządzenia. Łożyska toczne, odpowiedzialne za podtrzymywanie wirnika, zapewniają minimalny opór ruchu, co przekłada się na płynność pracy silnika. W przypadku uszkodzenia lub zużycia łożysk, tarcie wzrasta, co generuje dodatkowe hałasy i może prowadzić do poważnych uszkodzeń. Dlatego zaleca się regularne przeglądy stanu łożysk, a ich wymiana zgodnie z zaleceniami producentów może znacząco wydłużyć żywotność silnika. Warto również pamiętać o zastosowaniu odpowiednich smarów, które redukują tarcie i hałas. Dobrą praktyką jest również stosowanie łożysk odpowiadających normom DIN lub ISO, co zapewnia ich wysoką jakość i niezawodność. Właściwe dobieranie i konserwacja łożysk tocznych jest zatem kluczowe nie tylko dla redukcji hałasu, ale także dla efektywności energetycznej silnika.
Pytanie 37
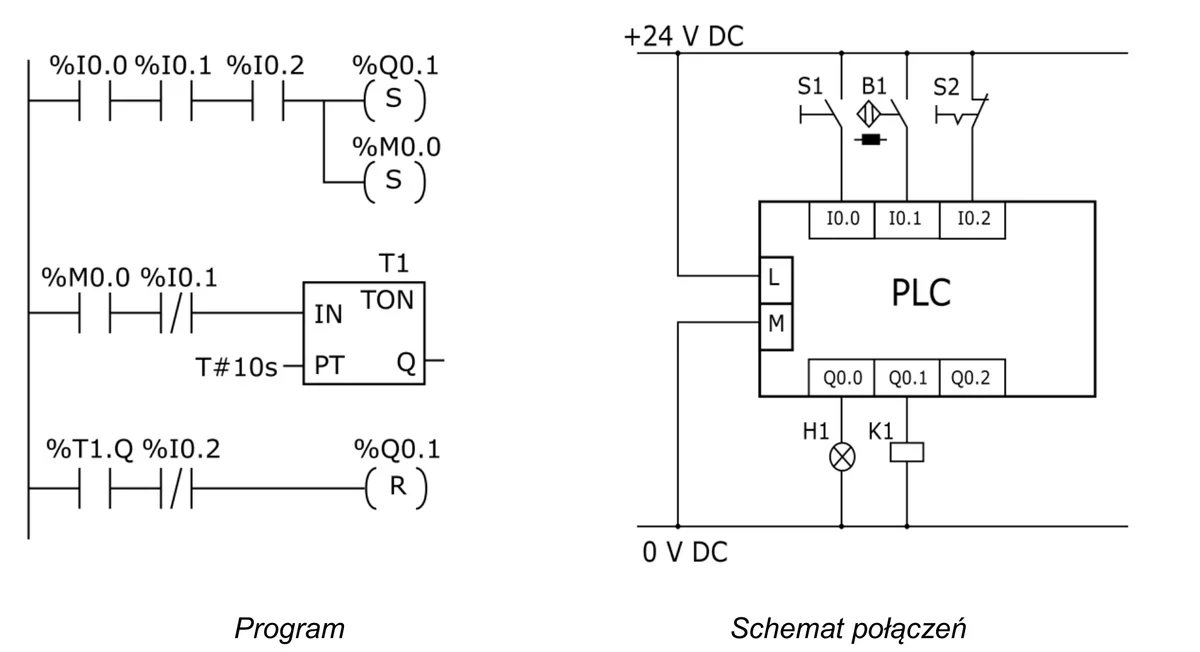
Wyłączenie silnika sterowanego za pośrednictwem stycznika K1 podłączonego do zaprogramowanego sterownika PLC następuje po odliczeniu czasu 10 sekund przez instrukcję T1 oraz
A. wciśnięcie przycisku S2.
Twoja odpowiedź
B. aktywację czujnika B1.
C. deaktywację czujnika B1.
D. wciśnięcie przycisku S1.
Poprawna odpowiedź. Wciśnięcie przycisku S2 jest kluczowym wydarzeniem w procesie wyłączania silnika, który jest kontrolowany za pomocą stycznika K1 i sterownika PLC. Po odliczeniu czasu 10 sekund przez instrukcję T1, następuje sprawdzenie stanu przycisku S2. Jedynie jego aktywacja umożliwia zresetowanie wyjścia %Q0.1, a tym samym deaktywację stycznika K1 i wyłączenie silnika. Zastosowanie takiego rozwiązania jest zgodne z najlepszymi praktykami inżynieryjnymi, gdzie zastosowanie przycisków bezpieczeństwa jest kluczowe dla efektywności i bezpieczeństwa systemów automatyki. W inżynierii automatyki, stosowanie timerów w połączeniu z przyciskami pozwala na wprowadzenie dodatkowych zabezpieczeń, które mogą zminimalizować ryzyko błędnych działań, zwłaszcza w kontekście procesów produkcyjnych. Dobrą praktyką jest również dokumentowanie schematów oraz logiki programowania, co pozwala na łatwiejsze diagnozowanie ewentualnych problemów oraz optymalizację procesów.
Pytanie z egzaminu CKE, czerwiec 2021 (arkusz EE.21-SG-21.06).
Pytanie 38
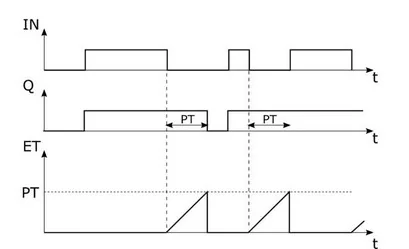
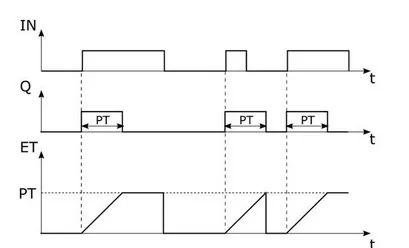
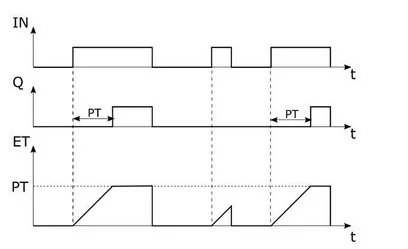
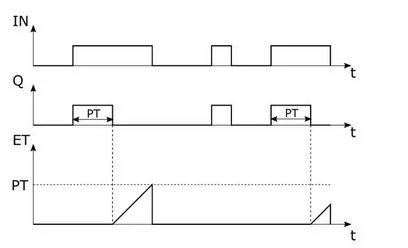
Który z diagramów czasowych przedstawia działanie bloku czasowego TON?
D.
Twoja odpowiedź
B.
C.
Poprawna odpowiedź
A.
Niepoprawna odpowiedź. Wybór innej odpowiedzi może wynikać z nieporozumienia dotyczącego działania bloku czasowego TON. Często mylone są funkcje, które różnią się od opóźnionego załączenia. Na przykład, diagramy mogą przedstawiać różne typy logiki czasowej, takie jak blok TOF (Time OFF Delay), który działa odwrotnie - wyłącza sygnał po upływie określonego czasu od wyłączenia sygnału wejściowego. Takie błędne rozumienie prowadzi do nieprawidłowej interpretacji działania systemu. Inne odpowiedzi mogą wskazywać na natychmiastowe zespolenie sygnałów, co nie jest zgodne z definicją bloku TON. W rzeczywistości, w przypadku bloku TON, ważne jest, aby zrozumieć, że sygnał wyjściowy nie jest aktywowany od razu, lecz po upływie zdefiniowanego czasu, co eliminuje ryzyko niewłaściwej reakcji systemu. Podobne pomyłki pojawiają się, gdy nie dostrzegamy różnicy między sygnałami wyjściowymi a wejściowymi, a także ich czasami aktywacji, co jest kluczowe dla programowania w PLC. Zrozumienie tych różnic jest niezbędne do skutecznego projektowania i wdrażania systemów automatyzacji oraz zapewnienia ich niezawodności. W praktyce, znajomość działania bloku TON oraz jego zastosowania w automatyce może znacznie poprawić efektywność procesów produkcyjnych.
Pytanie 39
Jakie czujniki mogą dostarczać dane do sterownika PLC o poziomie cieczy nieprzewodzącej w zbiorniku mechatronicznym działającym jako niezależny system napełniania i dozowania?
A. Pojemnościowe
Twoja odpowiedź
B. Magnetyczne
C. Indukcyjne
D. Termoelektryczne
Poprawna odpowiedź. Czujnik pojemnościowy to urządzenie, które mierzy poziom cieczy nieprzewodzącej poprzez pomiar zmiany pojemności elektrycznej między elektrodami, która zmienia się w zależności od poziomu cieczy. W przypadku cieczy nieprzewodzących, takich jak oleje czy niektóre chemikalia, czujnik pojemnościowy jest idealnym rozwiązaniem, ponieważ nie wymaga kontaktu z cieczą, co eliminuje ryzyko korozji czy zanieczyszczenia. Zastosowanie czujników pojemnościowych w systemach mechatronicznych, takich jak autonomiczne układy napełniania i dozowania, jest powszechne ze względu na ich dużą precyzję oraz niezawodność. Przykładowo, w przemyśle spożywczym, czujniki te mogą być wykorzystywane do monitorowania poziomu oleju w maszynach do pakowania, co zapewnia optymalne warunki pracy urządzenia. Stosowanie czujników pojemnościowych jest zgodne z normami ISO 9001 dotyczącymi zapewnienia jakości w procesach produkcyjnych.
Pytanie 40
Który z elektrycznych silników ma następujące parametry znamionowe: ∆/Y 230/400 V; 2/1,15 A; 0,37 kW; cosφ 0,71; 1350 min-1?
A. Silnik klatkowy prądu przemiennego
Twoja odpowiedź
B. Silnik skokowy z wirnikiem czynnym
C. Silnik synchroniczny prądu przemiennego
D. Silnik szeregowy prądu stałego
Poprawna odpowiedź. Silnik klatkowy prądu przemiennego to naprawdę popularny wybór w przemyśle. Jest prosty w obsłudze, niezawodny i nie kosztuje wiele w eksploatacji. Z tego, co widzę, podane dane, czyli napięcie 230/400 V, prąd 2/1,15 A, moc 0,37 kW oraz prędkość obrotowa 1350 min⁻¹, świetnie pasują do standardowych parametrów tego typu silników. Zazwyczaj zasilane są z sieci trójfazowej, co pozwala im działać wydajnie, mimo że nie są duże. Widziałem je w akcji w różnych sprzętach, jak pompy, wentylatory czy kompresory, które potrzebują stałej prędkości. Dlatego ważne jest, aby znać te parametry i umieć je interpretować, bo to pomaga dobrać odpowiedni silnik do konkretnego zadania. To z kolei wpływa na efektywność i oszczędność energii. Pamiętaj też o cos φ, współczynniku mocy, który powinien wynosić przynajmniej 0,7, żeby wykorzystanie energii elektrycznej było efektywne.