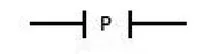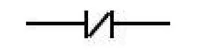Kwalifikacja: ELM.06 - Eksploatacja i programowanie urządzeń i systemów mechatronicznych
Rozpoczęcie: 30 września 2026 11:13
Zakończenie: 30 września 2026 11:38
Egzamin zdany!
Wynik: 22/40 punktów (55,0%)
Wymagane minimum: 20 punktów (50%)
Pewność odpowiedzi
Jako strzał oznaczono 18 odpowiedzi - trafionych: 6.
Z odpowiedzi deklarowanych jako pewne poprawnych było 16 z 22. Trafiony strzał to nie jest wiedza - te pytania warto powtórzyć w pierwszej kolejności.
Twój wynik na tle innych
Twój wynik jest lepszy niż 25% podejść do kwalifikacji ELM.06.
Porównanie z 15793 zakończonymi podejściami do tej kwalifikacji (dane zbiorcze, bez wyników indywidualnych).
Zachowaj ten wynik na koncie
Załóż darmowe konto albo zaloguj się - ten egzamin przypiszemy do Twojego konta, więc wrócisz do swoich błędów, będziesz śledzić postęp i dostaniesz powtórki dobrane do Twoich odpowiedzi.
Cyfrą 1 na schemacie przekładni obiegowej oznaczono koło
A. zębate o uzębieniu wewnętrznym.Poprawna odpowiedź
B. stożkowe.
C. zębate o uzębieniu zewnętrznym.
D. cierne.Twoja odpowiedź
Niepoprawna odpowiedź. Wybór odpowiedzi związanej z zębami zewnętrznymi, kołami ciernymi czy stożkowymi pokazuje, że nie do końca rozumiesz różnice między tymi typami kół. Koła zębate o uzębieniu zewnętrznym mają zęby na zewnątrz, przez co ich wykorzystanie w przekładniach obiegowych jest dość ograniczone, szczególnie jeśli chodzi o oszczędność miejsca i efektywność. Koła cierne przenoszą napęd przez tarcie, ale nie mają zębów, co sprawia, że są mniej stabilne niż koła zębate, zwłaszcza tam, gdzie potrzebna jest precyzja. Jeśli chodzi o koła stożkowe, to one są robione do przenoszenia napędu pod kątem, a w przekładniach obiegowych raczej chodzi o efektywne przenoszenie energii w linii prostej. Takie problemy mogą wynikać z niewiedzy na temat podstawowych zasad projektowania przekładni czy ich funkcji. Dlatego warto w projektach inżynieryjnych dobrze dobierać odpowiednie typy kół zębatych, żeby maszyny działały jak najlepiej i ryzyko uszkodzeń było jak najmniejsze.
Pytanie 2Strzał
Zespół odpowiedzialny za obsługę systemu mechtronicznego zauważył nagły spadek efektywności sprężarki tłokowej oraz to, że w czasie jej pracy powietrze wydostaje się z cylindra przez filtr ssawny do atmosfery. Jakie jest prawdopodobne źródło nieprawidłowego działania tego urządzenia?
A. Awaria zaworu zwrotnego ssącegoTwoja odpowiedź
B. Niewłaściwie ustawiony wyłącznik ciśnieniowy
C. Nieprawidłowy kierunek obrotów silnika
D. Wytarcie jednego z pierścieni uszczelniających tłok
Poprawna odpowiedź. Uszkodzenie zaworu zwrotnego ssącego jest kluczowym czynnikiem wpływającym na wydajność sprężarki tłokowej. Zawór ten odpowiada za prawidłowy kierunek przepływu powietrza do cylindra, a jego uszkodzenie może skutkować wydmuchiwanie powietrza z cylindra zamiast jego zasysania. W praktyce, w przypadku uszkodzenia zaworu, sprężarka nie jest w stanie osiągnąć zadanego ciśnienia, co prowadzi do spadku wydajności. Przykładowo, w przemyśle, gdzie sprężarki tłokowe są wykorzystywane do zasilania narzędzi pneumatycznych, brak odpowiedniego ciśnienia może spowodować opóźnienia w produkcji oraz zwiększenie kosztów operacyjnych. Zgodnie z dobrą praktyką, regularna konserwacja i kontrola stanu zaworów zwrotnych, a także ich wymiana co określony czas, są niezbędne dla zapewnienia długotrwałego i efektywnego działania systemów pneumatycznych. Tego typu podejścia są zgodne z normami bezpieczeństwa i efektywności energetycznej, jakie powinny być przestrzegane w zakładach przemysłowych.
Pytanie 3Strzał
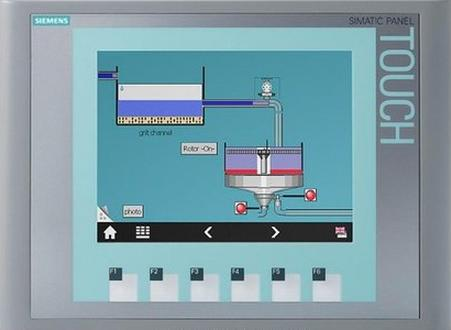
Urządzenie przedstawione na ilustracji, w projektowanym systemie mechatronicznym, będzie mogło pełnić funkcję
A. regulatora przepływu.
B. regulatora PID.
C. dotykowego panelu operatorskiego.Poprawna odpowiedź
D. analizatora stanów logicznych.Twoja odpowiedź
Niepoprawna odpowiedź. Wybór innej opcji zamiast dotykowego panelu operatorskiego może prowadzić do nieporozumień dotyczących funkcji i zastosowań urządzenia. Udzielenie odpowiedzi, że urządzenie pełni rolę regulatora przepływu, jest błędne, ponieważ regulator ten jest komponentem odpowiedzialnym za analogowe lub cyfrowe sterowanie wielkością przepływu medium, a nie interakcję z użytkownikami. Podobnie, wskazanie analizatora stanów logicznych jako funkcji tego urządzenia nie jest właściwe, gdyż analizatory stanu są używane do monitorowania i diagnostyki układów elektronicznych, a nie do interakcji z procesami przemysłowymi. Regulator PID, z kolei, jest algorytmem kontrolnym, który również nie ma zastosowania w kontekście interfejsów użytkownika. Te pomyłki wynikają często z braku zrozumienia zasadniczych ról poszczególnych komponentów w systemach mechatronicznych oraz ich funkcji w kontekście automatyki. Właściwe rozróżnienie pomiędzy interfejsem użytkownika a komponentem sterującym jest kluczowe do zapewnienia efektywności i funkcjonalności całego systemu. W praktyce, mylenie tych ról może prowadzić do nieefektywnych rozwiązań i problemów z integracją systemów, co może być kosztowne w zastosowaniach przemysłowych. Zrozumienie, że dotykowy panel operatorski jest interfejsem, który umożliwia użytkownikom łatwy dostęp do sterowania i monitorowania, a nie komponentem odpowiedzialnym za samodzielne regulacje, jest kluczowe dla prawidłowego projektowania i implementacji systemów mechatronicznych.
Pytanie 4Strzał
Wskaż operator używany w języku IL, który musi być uwzględniony w programie sterującym, aby zrealizować instrukcję skoku do etykiety FUN_1?
A. CAL FUN_1
B. RET FUN_1
C. LD FUN_1
D. JMP FUN_1Twoja odpowiedź
Poprawna odpowiedź. Operator JMP (jump) w języku IL (Instruction List) odgrywa kluczową rolę w programowaniu sterowników PLC, umożliwiając bezwarunkowe skoki do wskazanych etykiet. Użycie JMP jest szczególnie istotne w sytuacjach, gdy istnieje potrzeba wykonania fragmentu kodu w odpowiedzi na określony warunek lub zdarzenie. Na przykład, w przypadku pętli kontrolnych, operator ten pozwala na powrót do początku pętli, co jest niezbędne dla płynności działania programu. JMP jest zgodny z normą IEC 61131-3, która definiuje języki programowania PLC, co czyni go standardowym rozwiązaniem w branży. Dobrą praktyką jest korzystanie z etykiet, które są jasno zdefiniowane i opisują funkcjonalność, co ułatwia zrozumienie kodu. Przykładem zastosowania może być system automatyki w zakładzie produkcyjnym, gdzie operator JMP kieruje przepływem programu w oparciu o zmieniające się warunki, takie jak sygnały z czujników czy stany maszyn.
Pytanie 5Strzał
W sprężarce pneumatycznej nie ma możliwości regulacji ciśnienia powietrza. Jakie jest najbardziej prawdopodobne źródło awarii?
A. Uszkodzenie membrany w reduktorze sprężarki.Poprawna odpowiedź
B. Zabrudzenie zaworu zasysającego powietrze
C. Przerwanie obwodu elektrycznego, który zasila silnik sprężarki.Twoja odpowiedź
D. Uszkodzenie uszczelki w zaworze zwrotnym łączącym zbiornik z rurą tłoczącą.
Niepoprawna odpowiedź. Nieprawidłowe wnioski dotyczące problemów z regulacją ciśnienia powietrza w sprężarce pneumatycznej często wynikają z błędnego zrozumienia roli poszczególnych elementów systemu. Przerwanie obwodu elektrycznego zasilającego silnik napędzający sprężarkę nie wpływa na samą regulację ciśnienia, ponieważ silnik, mimo braku zasilania, nie ma wpływu na wewnętrzne funkcje reduktora. Dodatkowo, uszkodzenie uszczelki w zaworze zwrotnym, chociaż może powodować wycieki powietrza, nie jest bezpośrednią przyczyną braku regulacji ciśnienia, a raczej skutkiem ubocznym, który może manifestować się w inny sposób, na przykład w postaci spadku ciśnienia w zbiorniku. Zabrudzenie zaworu zasysającego powietrze również prowadzi do problemów, ale jego wpływ na regulację jest pośredni i zależny od innych czynników. Ważne jest, aby przy analizie awarii sprężarki stosować logiczne podejście, które uwzględnia wszystkie aspekty działania systemu pneumatycznego, w tym rolę reduktora w kontrolowaniu ciśnienia. Zrozumienie mechanizmów działania sprężarki i jej komponentów jest kluczowe dla skutecznego diagnozowania problemów i wdrażania skutecznych rozwiązań w praktyce przemysłowej.
Pytanie 6Strzał
Jaką grupę oznaczeń powinno się wykorzystać do przedstawienia przyłącza czterodrogowych rozdzielaczy hydraulicznych na schemacie układu hydraulicznego?
A. 1, 2, 3, 4Twoja odpowiedź
B. 1, A, 2, B
C. X, Y, Z, W
D. P, T, A, BPoprawna odpowiedź
Niepoprawna odpowiedź. Wybór oznaczeń innych niż P, T, A, B pokazuje pewne nieporozumienia dotyczące zasadniczych koncepcji hydrauliki. Oznaczenia X, Y, Z, W nie mają uznania w standardach hydraulicznych i nie są powszechnie stosowane do reprezentowania funkcji przyłączy. Tego typu oznaczenia mogą prowadzić do niejasności w komunikacji między inżynierami oraz podczas konstrukcji systemów hydraulicznych, co może skutkować błędami w projektowaniu i montażu. Podobnie, wybór numeracji 1, 2, 3, 4 również nie jest adekwatny, ponieważ numery nie dostarczają żadnych informacji o funkcji lub przeznaczeniu poszczególnych przyłączy w układzie hydraulicznym. Takie podejście może prowadzić do błędnego zrozumienia schematów przez osoby pracujące z danym systemem. Warto podkreślić, że oznaczenia powinny być zgodne z przyjętymi standardami, aby zapewnić jednoznaczność i profesjonalizm w dokumentacji technicznej. Niekiedy inżynierowie mogą mylić się, zakładając, że jakiekolwiek oznaczenia mogą być użyte w schematach, co w praktyce prowadzi do chaosu i utrudnia serwisowanie oraz diagnostykę systemów hydraulicznych, które powinny być jak najbardziej przejrzyste i jednoznaczne.
Pytanie 7Strzał
Który z parametrów nie jest uwzględniony w specyfikacji technicznej frezarki numerycznej CNC?
A. Maksymalna prędkość ruchu dla poszczególnych osi [m/s]Twoja odpowiedź
B. Liczba wrzecion [szt.]
C. Dokładność pozycjonowania [mm]
D. Gramatura wtrysku [g/cykl]Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór odpowiedzi związanej z gramaturą wtrysku jako niewłaściwej jest wynikiem pomylenia parametrów technologicznych stosowanych w różnych procesach obróbczych. Liczba wrzecion, powtarzalność pozycjonowania oraz maksymalna prędkość ruchu dla poszczególnych osi są kluczowymi elementami specyfikacji technicznej frezarek numerycznych CNC i mają fundamentalne znaczenie w kontekście obróbki skrawaniem. Wiele osób myli te pojęcia z technologią wtrysku, co może prowadzić do błędnych wniosków. Powtarzalność pozycjonowania, na przykład, jest miarą zdolności maszyny do wielokrotnego dokładnego powracania do tej samej pozycji. Jest to niezwykle ważny parametr w produkcji precyzyjnych komponentów, ponieważ nawet niewielkie odchylenia mogą prowadzić do poważnych błędów w wymiarach produktów. Z drugiej strony, maksymalna prędkość ruchu dla osi wpływa na efektywność operacyjną całego procesu, a jej optymalizacja może znacząco skrócić czas cyklu produkcyjnego. Takie nieporozumienia mogą wynikać z braku zrozumienia podstawowych różnic między różnymi technologiami obróbczy, co jest kluczowe dla skutecznego wykorzystania maszyn w przemyśle. Ważne jest, aby mieć świadomość, że każdy proces obróbczy ma swoje unikalne parametry, które powinny być brane pod uwagę w kontekście specyfiki danej technologii. Zrozumienie tych aspektów jest kluczowe dla podejmowania trafnych decyzji technologicznych w czasie projektowania i produkcji.
Pytanie 8Strzał
Silniki komutatorowe jako urządzenia napędowe w urządzeniach mechatronicznych nie powinny być stosowane w
A. pomieszczeniach zagrożonych wybuchemTwoja odpowiedź
B. pomieszczeniach o niskiej temperaturze
C. zadaszonej hali produkcyjnej
D. pomieszczeniach klimatyzowanych
Poprawna odpowiedź. Silniki komutatorowe to urządzenia, które w procesie pracy generują łuk elektryczny. Ten zjawisko jest szczególnie niebezpieczne w warunkach, gdzie obecne są substancje łatwopalne lub wybuchowe. W pomieszczeniach zagrożonych wybuchem, takich jak te, w których magazynowane są gazy, opary palnych cieczy lub pyły, użycie silników komutatorowych może prowadzić do poważnych wypadków. Standardy i wytyczne, takie jak ATEX (dyrektywa Unii Europejskiej dotycząca urządzeń przeznaczonych do stosowania w atmosferach wybuchowych), jednoznacznie wskazują na konieczność stosowania alternatywnych napędów, które nie generują łuków elektrycznych. W praktyce w takich środowiskach zaleca się użycie silników bezkomutatorowych lub innych technologii, które eliminują ryzyko zapłonu. Dlatego ważne jest, aby projektanci i inżynierowie, którzy pracują w obszarach zagrożonych wybuchem, dokładnie przestrzegali norm i standardów bezpieczeństwa, aby zminimalizować ryzyko wypadków.
Pytanie 9Strzał
Na tabliczce znamionowej silnika indukcyjnego symbol "S1" wskazuje na
A. tryb pracy ciągłejPoprawna odpowiedź
B. maksymalną temperaturę otoczenia
C. typ chłodzenia silnika
D. kategorię izolacji uzwojeniaTwoja odpowiedź
Niepoprawna odpowiedź. Wybór odpowiedzi, która sugeruje, że symbol "S1" odnosi się do klasy izolacji uzwojenia, jest mylący, gdyż klasa izolacji jest oceniana według różnego rodzaju standardów, takich jak IEC 60085. Klasa izolacji odnosi się do zdolności materiałów użytych w uzwojeniach silnika do znoszenia wysokich temperatur bez degradacji ich właściwości elektrycznych, a nie do charakterystyki pracy silnika. Z kolei inna podana odpowiedź, która wskazuje na dopuszczalną temperaturę otoczenia, również nie jest poprawna, gdyż temperatura otoczenia jest zazwyczaj określana w inny sposób, często jako część specyfikacji technicznych silników, a nie poprzez symbole na tabliczce znamionowej. Wreszcie, odniesienie do rodzaju chłodzenia silnika także jest nieadekwatne, ponieważ rodzaj chłodzenia, taki jak wentylacja czy chłodzenie wodne, jest determinowane przez konstrukcję silnika, a nie jego oznaczenie. Powszechne błędy myślowe prowadzące do takich niepoprawnych wniosków wynikają z mylenia różnych parametrów technicznych silników. Zrozumienie, że różne symbole i oznaczenia odnoszą się do specyficznych aspektów pracy silnika, jest kluczowe dla skutecznego projektowania i eksploatacji systemów zasilania, a także dla zapewnienia ich efektywności energetycznej oraz niezawodności działania.
Pytanie 10Strzał
Jaką z poniższych czynności konserwacyjnych można przeprowadzić podczas pracy silnika prądu stałego?
A. Zamienić szczotki komutatora
B. Zmierzyć prędkość obrotową metodą stroboskopowąTwoja odpowiedź
C. Przeczyścić elementy wirujące silnika za pomocą odpowiednich środków
D. Oczyścić łopatki wentylatora
Poprawna odpowiedź. Zmierzenie prędkości obrotowej metodą stroboskopową jest kluczowym procesem w diagnostyce i konserwacji silników prądu stałego, ponieważ pozwala na monitorowanie parametrów pracy silnika bez konieczności jego wyłączania. Metoda ta polega na użyciu stroboskopu, który emituje błyski światła w synchronizacji z obrotami wirnika. Dzięki temu operator widzi wirnik w stanie nieruchomym, co umożliwia dokładny odczyt prędkości obrotowej. Praktyczne zastosowanie tej metody jest nieocenione w sytuacjach, gdy konieczne jest szybkie sprawdzenie stanu technicznego silnika, a jego wyłączenie wiązałoby się z przestojem w pracy maszyny. Zgodnie z dobrymi praktykami, zaleca się regularne monitorowanie prędkości obrotowej silników, co pozwala na wczesne wykrywanie nieprawidłowości oraz podejmowanie działań prewencyjnych, co zwiększa niezawodność i bezpieczeństwo pracy urządzeń.
Pytanie 11Strzał
Do sterownika PLC załadowano program:
0 LDI0.0
1 XORI0.1
2 AI0.2
3 =Q0.0
Która funkcja logiczna odpowiada temu programowi?
A. Funkcja logiczna: (I0.0 OR I0.1) AND I0.2Twoja odpowiedź
B. Funkcja logiczna: I0.0 XOR (I0.1 AND I0.2)
C. Funkcja logiczna: (I0.0 AND I0.1) OR I0.2
D. Funkcja logiczna: (I0.0 XOR I0.1) AND I0.2Poprawna odpowiedź
Niepoprawna odpowiedź. Wiele osób analizując taki kod PLC łatwo może się pogubić w kolejności wykonywanych operacji. Najczęściej spotykanym błędem jest nieuwzględnienie, że instrukcje w listwie rozkazów (STL) wykonują się po kolei i że wynik pośredni jest przekazywany dalej. Przykładowo, zamiana miejscami XOR i AND prowadzi do zupełnie innego działania – jeśli na początku wykonamy AND, a potem OR lub XOR, logika całego układu zostanie całkowicie zmieniona. Dla przykładu, odpowiedź sugerująca I0.0 XOR (I0.1 AND I0.2) pomija fakt, że w programie pierwotnie najpierw wykonujemy XOR, a dopiero potem AND z I0.2. To jest dość częsty błąd przy czytaniu STL. Podobnie odpowiedzi z OR zamiast XOR czy interpretacje typu (I0.0 AND I0.1) OR I0.2 są wynikiem automatycznego skojarzenia z typowymi schematami logicznymi, bez rzeczywistej analizy wykonania kodu krok po kroku. Moim zdaniem, problem często wynika z tego, że w praktyce łatwiej jest myśleć schematami drabinkowymi niż zrozumieć działanie listwy rozkazów. W branży automatyki bardzo ważna jest dokładność interpretacji kodu, bo błąd w logice sterowania może prowadzić do nieprzewidzianych zachowań maszyny lub procesu. Analizując kod PLC zawsze warto rozrysować sobie krok po kroku, co dzieje się z sygnałami na każdym etapie – to pozwala uniknąć błędów logicznych. Dobrą praktyką jest też korzystanie z narzędzi symulacyjnych, które pozwalają zweryfikować działanie programu bez konieczności uruchomienia go na realnym sprzęcie. Ostatecznie, kluczem do poprawnej interpretacji takich zadań jest bardzo precyzyjne śledzenie kolejności operacji i zrozumienie, jakie wartości trafiają na wyjście po każdej z nich.
Pytanie 12Strzał
Falowniki używane w przetwornicach częstotliwości mają na celu regulację
A. prędkości obrotowej silnika, poprzez zmianę częstotliwości napięcia zasilającego silnikTwoja odpowiedź
B. mocy silnika, poprzez zmianę częstotliwości napięcia zasilającego silnik
C. kierunku obrotów silnika, poprzez zmianę częstotliwości napięcia zasilającego silnik
D. prędkości obrotowej silnika, poprzez modyfikację wartości prądu zasilającego silnik
Poprawna odpowiedź. Falowniki w przetwornicach częstotliwości odgrywają kluczową rolę w regulacji prędkości obrotowej silników. Poprzez zmianę częstotliwości napięcia zasilającego, falownik umożliwia dostosowanie prędkości obrotowej silnika do wymagań obciążenia, co jest istotne w wielu zastosowaniach przemysłowych, takich jak pompy, wentylatory czy taśmociągi. Dzięki tej technologii możliwe jest osiągnięcie większej efektywności energetycznej oraz redukcji kosztów operacyjnych. W przypadku silników asynchronicznych, zmiana częstotliwości zasilania bezpośrednio wpływa na prędkość obrotową, co pozwala na precyzyjne sterowanie procesami. W praktyce, zastosowanie falowników pozwala na unikanie skoków w prędkości obrotowej, co z kolei przekłada się na dłuższy czas eksploatacji urządzeń oraz zmniejszenie zużycia energii. Jest to zgodne z najlepszymi praktykami branżowymi, które promują zrównoważony rozwój oraz efektywność energetyczną w przemyśle.
Pytanie 13Strzał
Jakie kroki należy podjąć w celu stworzenia układu kombinacyjnego asynchronicznego?
A. Przygotować graf sekwencji, stworzyć program lub wykonać schemat układu z użyciem przerzutników
B. Przygotować diagram czasowy, na jego podstawie sformułować równanie stanu oraz narysować schemat z użyciem przerzutników JK
C. Opracować algorytm przy pomocy metody Grafcet, a następnie na jego podstawie stworzyć program dla sterownika PLCTwoja odpowiedź
D. Zbudować tabelę Karnaugha, zredukować funkcję, sformułować równanie i w oparciu o nie wykonać schemat logiczny układuPoprawna odpowiedź
Niepoprawna odpowiedź. Wybór alternatywnych odpowiedzi wskazuje na pewne nieporozumienia dotyczące różnicy między układami kombinacyjnymi a sekwencyjnymi. W przypadku projektowania układów kombinacyjnych asynchronicznych, kluczowe jest zrozumienie, że te układy nie zawierają pamięci ani stanów, co odróżnia je od układów sekwencyjnych, które wykorzystują przerzutniki i mają pamięć o stanie. Odpowiedzi dotyczące sporządzania grafu sekwencji oraz diagramu czasowego sugerują mylną interpretację, gdyż te metody są bardziej odpowiednie dla układów sekwencyjnych, gdzie istotne jest śledzenie stanów i ich przejść. W przypadku układów asynchronicznych, skupiamy się na bezpośrednich relacjach między wejściem a wyjściem, co jest zatem niezbędne do właściwego funkcjonowania układu bez opóźnień związanych z pamięcią. Koncepcja użycia algorytmu Grafcet w kontekście układów kombinacyjnych jest także nieadekwatna, ponieważ Grafcet jest narzędziem stosowanym do modelowania systemów sekwencyjnych, a nie kombinacyjnych. Zrozumienie tych różnic jest kluczowe dla prawidłowego projektowania układów elektronicznych oraz ich zastosowania w praktycznych rozwiązaniach inżynieryjnych.
Pytanie 14Strzał
Tłoczysko siłownika pneumatycznego porusza się poziomo ruchem prostoliniowym, lecz z wolniejszą prędkością niż zazwyczaj. Co może być najprawdopodobniejszą przyczyną opóźnienia ruchu siłownika?
A. Zepsute mocowanie siłownika
B. Uszkodzone zewnętrzne amortyzatory siłownika
C. Wyboczone lub uszkodzone tłoczysko
D. Nieszczelność, zużycie uszczelek lub pierścieni tłokaTwoja odpowiedź
Poprawna odpowiedź. Nieszczelność, zużycie uszczelek lub pierścieni tłoka są głównymi przyczynami spowolnienia ruchu siłownika pneumatycznego. W momencie, gdy uszczelki lub pierścienie są uszkodzone, dochodzi do wycieku powietrza, co prowadzi do utraty ciśnienia w układzie. To z kolei powoduje, że siłownik nie może osiągnąć pełnej prędkości, co jest kluczowe w wielu zastosowaniach przemysłowych, takich jak automatyzacja procesów lub linie montażowe. W praktyce, regularne kontrole stanu uszczelek i pierścieni są niezmiernie ważne, aby zapewnić optymalną wydajność systemu pneumatycznego. W przypadku wykrycia nieszczelności, należy natychmiast zidentyfikować źródło problemu i wymienić uszkodzone elementy, co minimalizuje ryzyko awarii całego systemu. Dobre praktyki w tej dziedzinie obejmują także stosowanie wysokiej jakości materiałów uszczelniających oraz przestrzeganie instrukcji producenta dotyczących montażu i konserwacji siłowników pneumatycznych.
Pytanie 15Strzał
Który z zamieszczonych diagramów czasowych ilustruje cykl pracy układu przedstawionego na schemacie?
B.Poprawna odpowiedź
D.
C.Twoja odpowiedź
A.
Niepoprawna odpowiedź. Wybierając inną odpowiedź niż B, można napotkać szereg typowych nieporozumień związanych z interpretacją diagramów czasowych. Wiele osób myli przesunięcia czasowe z nagłymi zmianami stanów. Kluczowym błędem jest założenie, że wyjście a musi natychmiastowo reagować na zmiany na wejściu e, co jest niezgodne z rzeczywistością w przypadku układów z opóźnieniem. W rzeczywistości, w wielu układach cyfrowych, czas reakcji wyjścia jest determinowany przez różne czynniki, takie jak czas propagacji i czas ustawiania. Odpowiedzi, które sugerują natychmiastową zmianę wyjścia, ignorują te istotne aspekty, co prowadzi do błędnych wniosków. Również, analiza diagramów czasowych wymaga zrozumienia kontekstu działania układu oraz funkcji każdego sygnału, co często jest pomijane przez osoby analizujące schematy. Ważne jest, aby pamiętać, że diagramy czasowe są narzędziem do wizualizacji interakcji między sygnałami, a ich poprawna interpretacja wymaga znajomości podstawowych zasad działania układów cyfrowych i ich czasów reakcji. W praktyce, projektanci muszą skrupulatnie uwzględniać te czynniki, aby uniknąć błędów, które mogą prowadzić do awarii systemu.
Pytanie 16
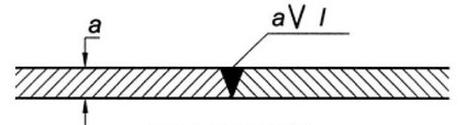
Którą spoinę przedstawiono na rysunku?
A. Pachwinową.
B. Czołową typu V.Twoja odpowiedź
C. Czołową typu 1/2V.
D. Brzegową.
Poprawna odpowiedź. Poprawna odpowiedź to czołowa spoinę typu V, co można łatwo zaobserwować na przedstawionym rysunku. Spoiny czołowe typu V są powszechnie stosowane w spawalnictwie, szczególnie w przypadku łączenia elementów o większej grubości. Ich charakterystyczna geometria, przypominająca literę V, pozwala na uzyskanie głębszego wnikania spoiny, co przyczynia się do zwiększenia wytrzymałości połączenia. W praktyce, ta technika spawania jest często wykorzystywana w budownictwie i przemyśle stoczniowym, gdzie łączenia muszą być niezwykle mocne i odporne na różne obciążenia. Wymaga to precyzyjnego przygotowania krawędzi elementów, co można osiągnąć poprzez odpowiednie szlifowanie lub cięcie. Warto również zaznaczyć, że spoiny czołowe typu V są preferowane w wielu normach i standardach, takich jak AWS (American Welding Society) czy EN (Europejski Komitet Normalizacyjny), które podkreślają ich zalety w kontekście solidności i trwałości połączeń.
Pytanie 17Strzał
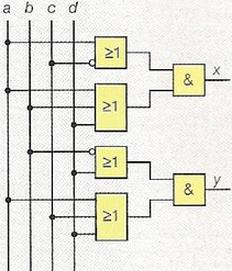
Głowica sensoryczna robota wyposażona jest w cztery bezdotykowe czujniki a, b, c, d. Jaki sygnał będzie wygenerowany przez prawidłowo działający układ sterowania głowicą na wyjściach x, y, gdy a=0, b=1, c=0, d=0?
A. x=0, y=1
B. x=1, y=1
C. x=0, y=0Twoja odpowiedź
D. x=1, y=0Poprawna odpowiedź
Niepoprawna odpowiedź. Jeśli zaznaczyłeś odpowiedzi, które mówią, że x=0, y=0, x=0, y=1 albo x=1, y=1, to się pomyliłeś w analizie logicznej układu. Błędy mogą wynikać z tego, że źle zinterpretowałeś działanie czujników i ich wpływ na wyjścia x i y. Zwłaszcza odpowiedzi, które twierdzą, że x=0, zapominają o tym, że czujnik b jest aktywny i to powinno dać x=1. Z kolei odpowiedzi x=1 i y=1 mylą działania tych wyjść, bo aktywacja y wymaga aktywnych c i d, a tego w twoim przypadku nie ma. Często takie pomyłki wynikają z niepełnego zrozumienia logiki bramek, a użytkownicy mogą myśleć, że aktywacja jednego czujnika uruchamia wszystkie inne, co jest błędnym myśleniem. Ważne, żeby zrozumieć, że każdy sygnał wejściowy ma swoje znaczenie, które wpływa na końcowy wynik. W automatyce przemysłowej i robotyce, umiejętność analizy sygnałów jest kluczowa do dobrego działania urządzeń.
Pytanie 18Strzał
Aby otrzymać poprawny wynik pomiaru temperatury przy użyciu czujnika termoelektrycznego, należy zagwarantować
A. kompensację zmian temperatury, która jest mierzona
B. odpowiednią polaryzację napięcia zasilającego czujnik
C. kompensację zmian temperatury odniesieniaPoprawna odpowiedź
D. odpowiednią wartość napięcia zasilającego czujnikTwoja odpowiedź
Niepoprawna odpowiedź. Wybór odpowiedzi dotyczących zapewnienia odpowiedniej wartości napięcia zasilania czujnika, kompensacji zmian temperatury mierzonej czy polaryzacji napięcia zasilania czujnika może wynikać z niepełnego zrozumienia zasad działania czujników termoelektrycznych. Kluczowe jest bowiem zrozumienie, że czujniki te działają na zasadzie generacji napięcia w wyniku różnicy temperatury między dwoma punktami, z których jeden jest punktem pomiaru, a drugi punktem odniesienia. W przypadku odpowiedzi dotyczącej napięcia zasilania, można wprowadzić w błąd przekonanie, że sama wartość napięcia ma kluczowy wpływ na wynik pomiaru. Owszem, napięcie zasilania może być istotne dla poprawnego funkcjonowania czujnika, jednak to kompensacja temperatury odniesienia jest kluczowym czynnikiem wpływającym na dokładność pomiarów. Podobnie, kompensacja zmian temperatury mierzonej nie oddaje istoty problemu, ponieważ to nie zmiana temperatury mierzonej, lecz zmiana temperatury odniesienia, która ma miejsce, wpływa na wynik końcowy. Przyjęcie, że polaryzacja napięcia zasilania jest istotna w kontekście uzyskania dokładnych pomiarów, również jest błędne, gdyż nieodpowiednia polaryzacja może prowadzić do błędów w odczycie, ale nie jest to kluczowy czynnik w kontekście kompensacji zmian temperatury odniesienia. Dobrze jest mieć na uwadze, że zrozumienie tych zasad jest fundamentalne dla prawidłowego stosowania technologii pomiarowych w różnych dziedzinach przemysłu.
Pytanie 19Strzał
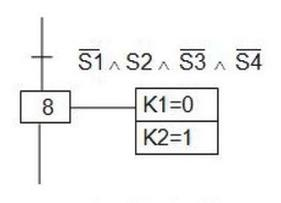
Na podstawie fragmentu algorytmu przedstawionego za pomocą sieci GRAFCET określ, jaki warunek musi być spełniony, aby został wykonany krok 8.
A. S1 = 1 i S2 = 0 i S3 = 1 i S4 = 1Twoja odpowiedź
B. S1 = 0 lub S2 = 1 lub S3 = 0 lub S4 = 0
C. S1 = 0 i S2 = 1 i S3 = 0 i S4 = 0Poprawna odpowiedź
D. S1 = 1 lub S2 = 0 lub S3 = 1 lub S4 = 1
Niepoprawna odpowiedź. Błędne odpowiedzi sugerują różne warunki, które nie są zgodne z wymaganiami określonymi w algorytmie GRAFCET. Odpowiedzi wykorzystujące operator logiczny "lub", takie jak S1 = 1 lub S2 = 0 lub S3 = 1 lub S4 = 1, są nieprawidłowe, ponieważ pozwalają na spełnienie tylko jednego z warunków, co może prowadzić do niepożądanych stanów w systemie. W automatyce, gdzie precyzyjne sterowanie jest kluczowe, luźne podejście do warunków przejścia może skutkować niesprawnością urządzeń lub nawet zagrożeniem dla bezpieczeństwa. Przy projektowaniu systemów GRAFCET, wszystkie warunki muszą być spełnione jednocześnie, co eliminuje ryzyko przypadkowego przejścia do kroków, które nie powinny być aktywne w danym momencie. W praktyce, nieprzestrzeganie tych zasad może prowadzić do błędnych operacji, co w przypadku systemów automatycznych może skutkować poważnymi konsekwencjami, takimi jak uszkodzenie sprzętu. Ponadto, w kontekście najlepszych praktyk inżynieryjnych, zaleca się ścisłe trzymanie się definicji stanów i ich powiązań w celu zachowania integralności procesu i zapewnienia efektywności operacyjnej. Dlatego kluczowe jest zrozumienie, że każda zmiana w jednym z warunków ma bezpośredni wpływ na działanie całego systemu.
Pytanie 20
Która z podanych czynności związanych z eksploatacją napędu elektrycznego jest sprzeczna z zasadami obsługi tych urządzeń?
A. Kontrola pracy wentylatorów poprzez nasłuchiwanie ich działania
B. Weryfikacja połączeń elektrycznych za pomocą omomierza
C. Odkurzanie i czyszczenie żeberek radiatorów z zanieczyszczeń szmatką
D. Oczyszczenie brudnych styków łączników pilnikiemTwoja odpowiedź
Poprawna odpowiedź. Oczyszczenie zabrudzonych styków łączników pilnikiem jest czynnością, która jest niezgodna z zasadami obsługi urządzeń elektrycznych. Stosowanie narzędzi takich jak pilnik na delikatnych powierzchniach styków może prowadzić do ich mechanicznego uszkodzenia, co z kolei może skutkować pogorszeniem jakości połączenia elektrycznego. Zgodnie z wytycznymi dotyczącymi konserwacji sprzętu elektrycznego, zaleca się stosowanie metod, które nie wpływają negatywnie na integralność komponentów, takich jak użycie specjalnych środków czyszczących i miękkich tkanin. Przykładem dobrych praktyk w tej dziedzinie jest regularne sprawdzanie styków pod kątem korozji oraz zabrudzeń, a następnie ich czyszczenie za pomocą odpowiednich narzędzi, które nie naruszają powierzchni styków, jak np. ściereczki antystatyczne czy spraye czyszczące. Takie podejście zapewnia długotrwałe i niezawodne działanie napędów elektrycznych oraz minimalizuje ryzyko awarii związanych z wadliwymi połączeniami elektrycznymi.
Pytanie 21
Jak powinna przebiegać poprawna kolejność instalacji systemu sprężonego powietrza z wykorzystaniem przewodów poliamidowych?
A. Gratowanie krawędzi, pomiar długości odcinka przewodu, cięcie przewodu, montaż złączki
B. Cięcie przewodu, gratowanie krawędzi, pomiar długości odcinka przewodu, montaż złączki
C. Cięcie przewodu, gratowanie krawędzi, montaż złączki, pomiar długości odcinka przewodu
D. Pomiar długości odcinka przewodu, cięcie przewodu, gratowanie krawędzi, montaż złączkiTwoja odpowiedź
Poprawna odpowiedź. Poprawna odpowiedź wskazuje na właściwą kolejność działań przy instalacji sprężonego powietrza z przewodów poliamidowych. Wymierzenie długości odcinka przewodu jest kluczowym pierwszym krokiem, który zapewnia, że użyty materiał będzie odpowiedni do planowanej instalacji. Zbyt krótki przewód może uniemożliwić prawidłowe podłączenie złączek, natomiast zbyt długi może powodować zbędne straty ciśnienia i trudności w dalszej obróbce. Cięcie przewodu powinno następować po dokonaniu pomiarów, aby uzyskać dokładny odcinek. Gratowanie krawędzi jest niezbędne, aby usunąć wszelkie ostre krawędzie, które mogą uszkodzić uszczelki lub stwarzać zagrożenie dla użytkowników. Ostateczny etap to montaż złączki, który wykonujemy po odpowiednim przygotowaniu przewodu, aby zapewnić szczelność i bezpieczeństwo połączenia. Przestrzeganie tej kolejności jest zgodne z najlepszymi praktykami w branży oraz standardami bezpieczeństwa.
Pytanie 22
Które z wymienionych w tabeli czynności wchodzą w zakres oględzin napędu mechatronicznego, w którym elementem wykonawczym (napędowym) jest silnik komutatorowy?
Lp.
Czynność
1.
Sprawdzanie skuteczności chłodzenia elementów energoelektronicznych
2.
Sprawdzanie stanu pierścieni ślizgowych i komutatorów
3.
Pomiar temperatury obudowy i łożysk
4.
Sprawdzanie stanu szczotek i szczotkotrzymaczy
5.
Sprawdzanie jakości połączeń elementów urządzenia
A. 2, 3, 5
B. 1, 2, 3
C. 2, 4, 5Twoja odpowiedź
D. 1, 2, 4
Poprawna odpowiedź. Odpowiedź, która wskazuje na czynności 2, 4 i 5, jest poprawna, ponieważ te działania są kluczowe dla oceny stanu silnika komutatorowego w napędzie mechatronicznym. Sprawdzanie stanu pierścieni ślizgowych i komutatorów (2) pozwala na ocenę ich zużycia i efektywności przewodzenia prądu, co ma bezpośredni wpływ na pracę silnika. W przypadku stanu szczotek i szczotkotrzymaczy (4), ich właściwe działanie jest niezbędne do zapewnienia stabilnego kontaktu elektrycznego, co przekłada się na wydajność i żywotność silnika. Ostatnia czynność, czyli kontrola jakości połączeń elementów urządzenia (5), jest również niezbędna, ponieważ luźne lub uszkodzone połączenia mogą prowadzić do przerw w zasilaniu i awarii całego systemu. Dobre praktyki w zakresie konserwacji i diagnostyki napędów mechatronicznych zalecają regularne wykonywanie tych czynności, aby zapobiegać awariom i zapewnić optymalne działanie systemu. Oględziny te są zatem fundamentalne w kontekście zarówno prewencji, jak i diagnostyki usterek.
Pytanie 23
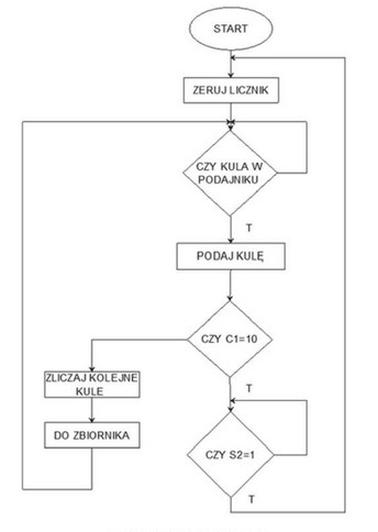
Na rysunku zamieszczono schemat blokowy procesu pakowania kul. Którego modułu funkcyjnego należy użyć w programie realizującym ten proces?
A. NOP
B. TON
C. CTUPoprawna odpowiedź
D. TOFTwoja odpowiedź
Niepoprawna odpowiedź. Wybór modułów funkcyjnych TOF, TON oraz NOP w kontekście zliczania kul może prowadzić do nieporozumień, ponieważ każdy z tych modułów pełni zupełnie inną rolę niż CTU. Moduł TOF, czyli timer wyłączający po opóźnieniu, jest używany do ustawiania czasu, po którym następuje wyłączenie sygnału. Zastosowanie TOF w procesie pakowania kul mogłoby spowodować, że system skoncentrowałby się na czasie, a nie na zliczaniu, co jest kluczowym aspektem tego procesu. Z kolei TON, czyli timer włączający po opóźnieniu, działa na podobnej zasadzie, ale jego rolą jest kontrola czasu działania sygnału włączającego. Użycie TON w kontekście zliczania kul może prowadzić do opóźnień w procesie, co nie jest pożądane w automatyce, gdzie czas reakcji jest kluczowy. Z kolei NOP, czyli brak operacji, nie wnosi nic do procesu, co czyni go zupełnie nieodpowiednim wyborem. Wydaje się, że w przypadku tych błędnych odpowiedzi doszło do błędnego rozumienia funkcji poszczególnych modułów oraz ich zastosowania w konkretnym kontekście. Kluczowe jest zrozumienie, że w automatyce każdy moduł pełni określoną funkcję, a dobór odpowiednich narzędzi do realizacji zadań jest niezbędny do osiągnięcia wysokiej efektywności i precyzji w procesach produkcyjnych.
Pytanie 24
Liczba stopni swobody robota przedstawionego na schemacie kinematycznym wynosi
A. 5Poprawna odpowiedź
B. 4
C. 2
D. 3Twoja odpowiedź
Niepoprawna odpowiedź. Wybierając nieprawidłową odpowiedź, można zauważyć, że najczęściej występującym błędem jest pominięcie kluczowego aspektu, jakim jest złożoność ruchów robota. Niektóre z błędnych odpowiedzi sugerują znacznie mniejszą liczbę stopni swobody, co może wynikać z uproszczonego postrzegania kinematyki robota. Na przykład, wybierając liczbę 3, można myśleć, że robot wykonuje tylko podstawowe ruchy w trzech osiach, co jest niewłaściwym podejściem. W rzeczywistości, nawet w najprostszych systemach robotycznych, każdy dodatkowy element, taki jak przegub czy chwytak, wprowadza nowy stopień swobody. Zaledwie dwa stopnie swobody są zazwyczaj wystarczające do prostych zadań, ale bardziej skomplikowane operacje wymagają większej liczby stopni. Typowym błędem myślowym jest również zakładanie, że liczba przegubów przekłada się bezpośrednio na stopnie swobody, podczas gdy ważnym czynnikiem jest również konstrukcja mechaniczna robota. Analizując projekt robota, inżynierowie powinni zwracać uwagę na zasady określające stopnie swobody, takie jak reguły Kutzbach’a, które pomagają w poprawnej ocenie kompleksowości systemów robotycznych. Ignorowanie tych zasad prowadzi do nieefektywnych rozwiązań oraz problemów z precyzyjnym wykonywaniem zadań, co w konsekwencji wpływa na wydajność i funkcjonalność robota w praktycznych zastosowaniach.
Pytanie 25
Jaka będzie różnica w warunkach pracy urządzenia mechatronicznego, jeżeli zamiast sensorów w obudowie IP 44 zastosowane będą sensory o takich samych parametrach, lecz w obudowie IP 54?
Stopnie ochrony IP zgodnie z normą PN-EN 60529
Oznaczenie
Ochrona przed wnikaniem do urządzenia
Oznaczenie
Ochrona przed wodą
IP 0X
brak ochrony
IP X0
brak ochrony
IP 1X
obcych ciał stałych o średnicy > 50 mm
IP X1
kapiącą
IP 2X
obcych ciał stałych o średnicy > 12,5 mm
IP X2
kapiącą – odchylenie obudowy urządzenia do 15°
IP 3X
obcych ciał stałych o średnicy > 2,5 mm
IP X3
opryskiwaną pod kątem odchylonym max. 60° od pionowego
IP 4X
obcych ciał stałych o średnicy > 1 mm
IP X4
rozpryskiwaną ze wszystkich kierunków
IP 5X
pyłu w zakresie nieszkodliwym dla urządzenia
IP X5
laną strumieniem
IP 6X
pyłu w pełnym zakresie
IP X6
laną mocnym strumieniem
--
--
IP X7
przy zanurzeniu krótkotrwałym
A. Gorsza ochrona przed pyłem.
B. Lepsza ochrona przed pyłem.Twoja odpowiedź
C. Lepsza ochrona przed wodą rozpryskiwaną.
D. Gorsza ochrona przed wodą rozpryskiwaną.
Poprawna odpowiedź. Wybór odpowiedzi "Lepsza ochrona przed pyłem" jest prawidłowy, ponieważ obudowa IP 54 rzeczywiście oferuje podwyższoną ochronę przed pyłem w porównaniu do IP 44. Zgodnie z normą PN-EN 60529, oznaczenie IP (Ingress Protection) zawiera dwie cyfry, gdzie pierwsza dotyczy ochrony przed ciałami stałymi, a druga przed wodą. Obudowa IP 44 zapewnia ochronę przed obiektami stałymi o średnicy większej niż 1 mm oraz przed wodą rozpryskiwaną ze wszystkich kierunków. Natomiast IP 54 zapewnia podobną ochronę przed wodą, ale dodatkowo chroni przed ograniczonymi ilościami pyłu, co oznacza, że urządzenie jest zabezpieczone przed zanieczyszczeniami, które mogą wpływać na jego działanie. W praktyce oznacza to, że urządzenia w obudowie IP 54 mogą być stosowane w bardziej wymagających warunkach, gdzie występuje większe narażenie na zanieczyszczenia pyłowe, na przykład w zakładach przemysłowych czy halach produkcyjnych, gdzie pył może wpływać na funkcjonowanie sprzętu. Zastosowanie sensorów o wyższej klasie ochrony przyczynia się do zwiększenia niezawodności i trwałości urządzenia, co jest kluczowe w kontekście nowoczesnych systemów mechatronicznych.
Pytanie 26
Zmierzyliśmy rezystancję pomiędzy czterema końcówkami 1, 2, 3, 4 uzwojeń transformatora napięcia 230 V/24 V i otrzymaliśmy następujące wartości: R12 = ∞, R13 = 0,05 Ω, R14 = ∞, R23 = ∞, R24 = 0,85 Ω, R34 = ∞. Które końcówki powinny być użyte do podłączenia napięcia 230 V?
A. 2, 3
B. 2, 4Twoja odpowiedź
C. 1, 3
D. 1, 2
Poprawna odpowiedź. Prawidłowa odpowiedź to 1, 2, ponieważ rezystancje pomiędzy końcówkami 2 i 4 oraz 1 i 3 wskazują, że te kombinacje stanowią uzwojenia, które można zasilać napięciem 230 V. Rezystancje R₁₂ i R₁₄ są nieskończone, co sugeruje brak połączenia między tymi końcówkami, jednak R₁₃ wynosi 0,05 Ω, co wskazuje na bezpośrednie połączenie między końcówkami 1 i 3. Ponadto, R₂₄ wynosi 0,85 Ω, co również sugeruje, że między końcówkami 2 i 4 istnieje niskoresystancyjne połączenie. W praktyce, aby efektywnie zasilać transformator, należy podłączyć go do końcówek, które wykazują odpowiednie połączenia niskoresystancyjne, co zminimalizuje straty energii i zapewni odpowiednie działanie transformatora. W tym przypadku, końcówki 1, 3 oraz 2, 4 są odpowiednie do podłączenia napięcia. W standardzie IEC 60076 dotyczącym transformatorów mocy, podłączenia te są kluczowe dla zapewnienia stabilności i bezpieczeństwa operacji elektrycznych.
Pytanie 27
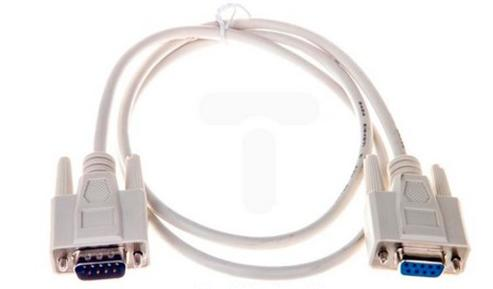
Do którego portu komputera PC należy podłączyć przedstawiony na ilustracji kabel komunikacyjny?
A. RS232Twoja odpowiedź
B. PS/2
C. LPT
D. USB
Poprawna odpowiedź. Odpowiedź RS232 jest prawidłowa, ponieważ na ilustracji widać kabel z końcówkami DB9, które są charakterystyczne dla portu szeregowego RS232. Porty te były powszechnie stosowane w komputerach osobistych do komunikacji z urządzeniami peryferyjnymi, takimi jak modemy, drukarki czy skanery. RS232 jest standardem szeregowej komunikacji danych, który umożliwia przesyłanie informacji bit po bicie. W praktyce oznacza to, że urządzenia mogą wymieniać dane w sposób sekwencyjny, co jest idealne dla wielu zastosowań przemysłowych i biurowych. Porty USB oferują znacznie szybszy transfer danych i są bardziej uniwersalne, ale nie są kompatybilne z końcówkami DB9. Z kolei porty LPT, używane głównie do podłączania drukarek, oraz PS/2, stosowane do klawiatur i myszy, mają zupełnie inne złącza i standardy komunikacji. Zrozumienie różnic między tymi portami jest kluczowe w praktyce inżynierskiej, zwłaszcza przy pracy z różnorodnymi urządzeniami elektronicznymi.
Pytanie 28
Jaki będzie stan wyjść sterownika PLC realizującego przedstawiony program, jeżeli stan wejścia I1 ulegnie zmianie z 1 na 0, a wejście I2 = 0?
A. Q1 = 1 i Q2 = 1Twoja odpowiedź
B. Q1 = 0 i Q2 = 1
C. Q1 = 1 i Q2 = 0
D. Q1 = 0 i Q2 = 0
Poprawna odpowiedź. Poprawna odpowiedź to Q1 = 1 i Q2 = 1. W przedstawionym schemacie drabinkowym, stan wyjść Q1 i Q2 jest zależny od stanów wejść I1 i I2 oraz od mechanizmu samopodtrzymania. Po zmianie stanu I1 z 1 na 0, Q1, które było wcześniej aktywne, utrzymuje swój stan dzięki obwodowi samopodtrzymania. To oznacza, że nawet po deaktywacji I1, Q1 pozostaje w stanie aktywnym. Z kolei Q2, które również korzysta z mechanizmu samopodtrzymania, zachowuje aktywność, ponieważ jego stan również był wcześniej 1. Takie podejście jest zgodne z praktykami w branży automatyki, gdzie obwody samopodtrzymania są powszechnie wykorzystywane do utrzymania wydajności systemów, minimalizując ryzyko niezamierzonych wyłączeń w krytycznych procesach. Wykorzystanie takich technik jest istotne w projektowaniu systemów sterowania, aby zapewnić ich niezawodność oraz odpowiednią reakcję na zmiany w otoczeniu.
Pytanie 29
Który z poniższych komponentów jest używany w układach sterowania do konwersji sygnałów analogowych na cyfrowe?
A. Zawór proporcjonalny
B. Silnik elektryczny
C. Przetwornik A/CPoprawna odpowiedź
D. TransformatorTwoja odpowiedź
Niepoprawna odpowiedź. Wybór transformatora jako elementu konwertującego sygnały analogowe na cyfrowe jest nieporozumieniem. Transformator jest urządzeniem elektromagnetycznym służącym do zmiany wartości napięcia w obwodach prądu zmiennego, nie ma zdolności do przetwarzania sygnałów na formę cyfrową. Zawór proporcjonalny, z kolei, znajduje zastosowanie w układach hydraulicznych lub pneumatycznych do precyzyjnego sterowania przepływem płynu. Działa na zasadzie zmiany stopnia otwarcia zaworu w zależności od wartości sygnału sterującego, jednak nie ma funkcji konwersji sygnałów. Często występuje w systemach, gdzie wymagana jest płynna regulacja, ale nie pełni roli przetwornika sygnałów. Silnik elektryczny służy do zamiany energii elektrycznej na mechaniczną, wykorzystywane są w szerokim zakresie zastosowań, od napędów w małych urządzeniach po wielkie maszyny przemysłowe. Chociaż może być sterowany przez sygnały cyfrowe, sam nie przetwarza sygnałów analogowych na cyfrowe. Każdy z tych komponentów ma swoje specyficzne zastosowania i funkcje, ale żaden z nich nie jest odpowiedzialny za konwersję sygnałów analogowych do formy cyfrowej, co jest zadaniem przetwornika A/C. Często mylnie uważa się, że wszystkie elementy elektroniczne związane z prądem mogą konwertować sygnały, ale konwersja z formy analogowej na cyfrową wymaga specjalistycznych technologii, jakimi dysponuje właśnie ADC. Wybór odpowiednich komponentów jest kluczowy dla prawidłowego działania systemów mechatronicznych, a zrozumienie ich funkcji pozwala uniknąć błędów projektowych i operacyjnych.
Pytanie 30
Ile poziomów kwantyzacji oraz jaka jest rozdzielczość napięciowa przetwornika A/C użytego w urządzeniu mechatronicznym o zakresie pomiarowym 0÷10 V i dokładności 10 bitów?
A. 256 poziomów kwantyzacji i rozdzielczość napięciowa 39,06 mV
B. 1024 poziomów kwantyzacji i rozdzielczość napięciowa 9,76 mVTwoja odpowiedź
C. 2048 poziomów kwantyzacji i rozdzielczość napięciowa 4,88 mV
D. 512 poziomów kwantyzacji i rozdzielczość napięciowa 19,53 mV
Poprawna odpowiedź. Przetwornik A/C o rozdzielczości 10 bitów umożliwia przetwarzanie sygnału wejściowego na 1024 poziomy kwantyzacji, co jest wynikiem obliczenia 2^10. Każdy poziom odpowiada konkretnej wartości napięcia, a w przypadku skali pomiarowej 0÷10 V, rozdzielczość napięciowa wynosi około 9,76 mV. Oznacza to, że najmniejsza różnica napięcia, którą można rozróżnić, wynosi właśnie 9,76 mV. Taki przetwornik znajduje zastosowanie w wielu urządzeniach mechatronicznych, gdzie precyzyjny pomiar napięcia jest kluczowy, na przykład w systemach automatyki przemysłowej, czujnikach temperatury czy systemach monitorowania parametrów w czasie rzeczywistym. Zrozumienie działania przetworników A/C oraz ich parametrów, takich jak rozdzielczość i poziomy kwantyzacji, jest niezbędne dla inżynierów projektujących nowoczesne systemy, które muszą współpracować z różnorodnymi sygnałami analogowymi. W praktyce stosuje się te przetworniki w aplikacjach, gdzie wymagane jest dokładne odwzorowanie zmiennych sygnałów analogowych na wartości cyfrowe, co pozwala na dalsze przetwarzanie i analizy danych.
Pytanie 31
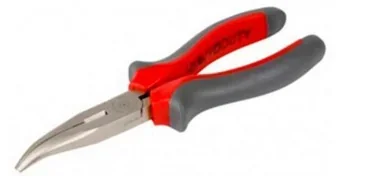
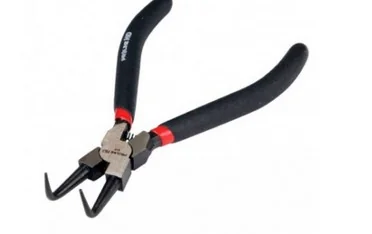
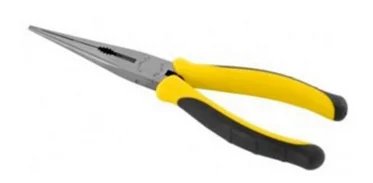
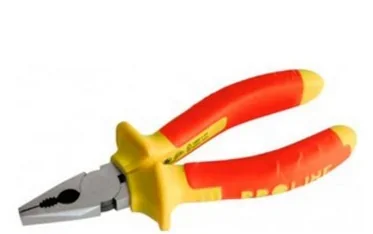
Które szczypce należy wybrać do montażu i demontażu pierścieni osadczych Segera?
A.
C.Twoja odpowiedź
B.
D.
Poprawna odpowiedź. Szczypce do pierścieni osadczych Segera, oznaczone literką 'C', są naprawdę fajnym narzędziem, jeśli chodzi o montaż i demontaż tych zabezpieczeń. Mają charakterystyczne końcówki, które świetnie chwytają pierścienie, co jest niezbędne, żeby wszystko działało jak trzeba. W praktyce ułatwiają zadanie, bo za pomocą tych szczypców można sprawnie zdemontować lub zamontować elementy, które często muszą znosić spore przeciążenia. Dobrze jest korzystać z takich narzędzi, bo minimalizują ryzyko ich uszkodzenia, a także elementów, w których je stosujemy. Pamiętajmy, że używanie odpowiednich narzędzi zgodnie z ich przeznaczeniem to klucz do sukcesu. To także pokazuje, jak istotne są zasady bezpieczeństwa i ergonomii w pracy. Używanie szczypców do pierścieni osadczych Segera to część dobrych praktyk w branży, co na pewno zwiększa efektywność i bezpieczeństwo całego procesu, czy to produkcji, czy serwisu.
Pytanie 32
Które z przedstawionych poleceń spowoduje przesłanie programu z pamięci komputera do sterownika PLC?
A. Write
B. DownloadTwoja odpowiedź
C. Upload
D. Erase Memory
Poprawna odpowiedź. Operacja 'Download' jest kluczowym procesem w programowaniu sterowników PLC, ponieważ umożliwia przesłanie zdefiniowanego programu z komputera do pamięci sterownika. W kontekście automatyki przemysłowej, połączenie komputera z PLC zazwyczaj odbywa się za pomocą interfejsów komunikacyjnych, takich jak Ethernet, RS-232 czy USB. Proces ten może obejmować różne etapy, w tym kompilację kodu źródłowego w programie inżynierskim, co jest standardową praktyką. Operatorzy muszą być świadomi, że po zakończeniu programowania i przetestowaniu logiki na symulatorze, bezpośrednie przesłanie programu do PLC jest kluczowe do wdrożenia rozwiązań automatyzacyjnych w rzeczywistym środowisku. Dobry program inżynierski będzie zawierał również funkcje walidacji, aby upewnić się, że przesyłany kod jest zgodny z wymaganiami systemu. Warto również dodać, że po dokonaniu operacji 'Download', użytkownik powinien monitorować działanie PLC, aby upewnić się, że program działa zgodnie z założeniami operacyjnymi. Zrozumienie tego procesu to fundament skutecznego zarządzania systemami automatyzacji.
Pytanie 33
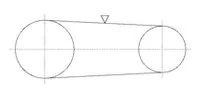
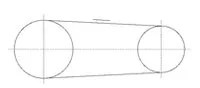
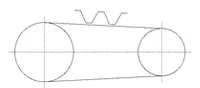
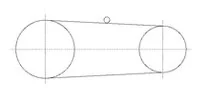
Właściwy symbol graficzny przekładni z pasem klinowym, który należy umieścić na schemacie mechanicznym, przedstawiono na rysunku
B.Poprawna odpowiedź
D.
C.Twoja odpowiedź
A.
Niepoprawna odpowiedź. Wybór jakiejkolwiek odpowiedzi z wyjątkiem "B" wskazuje na niedostateczne zrozumienie klasyfikacji graficznych symboli mechanicznych. Przekładnie z pasem klinowym mają charakterystyczne oznaczenia, które są określone przez normy branżowe i muszą być stosowane konsekwentnie, aby uniknąć nieporozumień w projektowaniu i produkcji. Symbole A, C oraz D mogą przypominać inne elementy układów mechanicznych, ale nie są one zgodne z uznawanymi standardami. Na przykład, symbol A mógłby być mylony z przekładnią zębatą, co jest zupełnie innym mechanizmem, który działa na zasadzie zazębienia zębów zębatek. Podobnie, symbole C i D mogą sugerować inne urządzenia napędowe, co może prowadzić do poważnych błędów w interpretacji schematów przez zespół inżynieryjny. Typowe błędy myślowe, które mogą prowadzić do takich nieprawidłowych wyborów, to niewłaściwe skojarzenia z ogólnie znanymi symbolami i brak znajomości szczegółowych standardów branżowych. Dlatego kluczowe jest, aby inżynierowie oraz technicy mieli solidne podstawy w zakresie standardów symboli graficznych, co pomoże im w identyfikacji i komunikacji elementów w projektach mechanicznych.
Pytanie 34
Projektowana maszyna manipulacyjna posiada kinematykę typu PPP (TTT). Każdy z jej członów ma zakres ruchu wynoszący 1 m. Oznacza to, że efektor manipulacyjny będzie zdolny do realizacji operacji technologicznych w przestrzeni o wymiarach
A. 1 m × 2 m × 1 m
B. 2 m × 1 m × 1 m
C. 1 m × 1 m × 2 m
D. 1 m × 1 m × 1 mTwoja odpowiedź
Poprawna odpowiedź. Odpowiedź 2 jest prawidłowa, ponieważ każdy z trzech członów maszyny manipulacyjnej typu PPP (TTT) umożliwia ruch w jednym wymiarze przestrzeni. Zasięg każdego członu wynosi 1 m, co oznacza, że efektor końcowy ma możliwość poruszania się w przestrzeni o wymiarach 1 m w każdym z kierunków. Wynikowy zasięg manipulacyjny to sześcian o boku 1 m, co idealnie odpowiada podanym wymiarom 1 m × 1 m × 1 m. W praktyce, maszyny tego rodzaju są szeroko stosowane w automatyzacji procesów produkcyjnych i montażowych, gdzie precyzyjne manipulowanie obiektami w ograniczonej przestrzeni jest kluczowe. Tego rodzaju manipulatory znajdują zastosowanie w robotyce przemysłowej, np. przy montażu delikatnych komponentów elektronicznych. Istotne jest, aby inżynierowie projektujący takie maszyny brali pod uwagę zasięg ruchu przy planowaniu operacji, co pozwala na efektywniejsze i bardziej precyzyjne działania w zakładach produkcyjnych.
Pytanie 35
Wskaż, instrukcję którą należy uwzględnić w programie sterowniczym, aby wykrywać zmianę wartości logicznej obiektu z 1 na 0.
D.
C.
B.
A.Twoja odpowiedź
Poprawna odpowiedź. Poprawna odpowiedź to A, ponieważ w programowaniu sterowników PLC (Programowalnych Logicznych Kontrolerów) do detekcji zmiany wartości logicznej z 1 na 0 stosuje się instrukcję przechwytywania zbocza opadającego. Tego rodzaju instrukcja jest kluczowa w sytuacjach, gdy chcemy zareagować na spadek sygnału, co może mieć znaczenie w wielu zastosowaniach automatyki przemysłowej, takich jak detekcja stanu zamknięcia lub otwarcia, bezpieczeństwo maszyn czy monitorowanie poziomów. Instrukcje przechwytywania zboczy są zgodne z najlepszymi praktykami w programowaniu PLC, zapewniając odpowiednią reakcję na zmiany w sygnałach wejściowych. Warto również zauważyć, że poprawna detekcja zbocza opadającego pozwala na zwiększenie efektywności systemu, minimalizując ryzyko błędnych reakcji na zakłócenia w sygnałach. W realnych aplikacjach, użycie tej instrukcji może poprawić stabilność i niezawodność systemów automatyki.
Pytanie 36
Jaki rodzaj linii należy zastosować w celu narysowania osi symetrii części maszyny?
A.
D.
C.
B.Twoja odpowiedź
Poprawna odpowiedź. Odpowiedź B jest poprawna, ponieważ zgodnie z normami rysunku technicznego, oś symetrii części maszyny powinna być przedstawiona za pomocą linii przerywanej cienkiej. Tego rodzaju linie są stosowane, aby jednoznacznie wskazać miejsca, w których przedmiot jest symetryczny, co jest kluczowe w procesie projektowania i dokumentacji technicznej. Na przykład w przypadku projektowania elementów maszyn, takich jak korpusy, wały czy obudowy, oznaczenie osi symetrii pozwala na łatwe zrozumienie konstrukcji oraz ułatwia dalszą obróbkę materiałów. Dodatkowo, stosowanie odpowiednich linii w rysunkach technicznych jest istotne dla zachowania spójności i zrozumiałości dokumentacji, co jest niezbędne w pracy zespołowej, gdzie różni inżynierowie mogą mieć różne specjalizacje. Warto zauważyć, że w praktyce inżynierskiej, umiejętność prawidłowego oznaczania osi symetrii jest nie tylko wymagana, ale także podnosi jakość projektów i ułatwia ich realizację.
Pytanie 37
Którą funkcję logiczną realizuje przedstawiony program sterowniczy w języku LD?
A. NANDPoprawna odpowiedź
B. AND
C. XNOR
D. NORTwoja odpowiedź
Niepoprawna odpowiedź. Wybór funkcji NOR, AND, lub XNOR jako odpowiedzi nie jest zasadny z kilku powodów merytorycznych. Funkcja NOR, jako negacja funkcji OR, generuje wyjście wysokie tylko wtedy, gdy wszystkie wejścia są niskie. Jest to przeciwieństwo zachowania funkcji NAND, która jest aktywna, gdy przynajmniej jedno z wejść jest niskie. W przypadku funkcji AND, wyjście jest wysokie tylko wtedy, gdy wszystkie wejścia są wysokie, co również nie odpowiada funkcji NAND. Z kolei XNOR realizuje równoważność, co oznacza, że wyjście jest wysokie, tylko gdy liczba wejść w stanie wysokim jest parzysta, co ponownie odbiega od działania funkcji NAND. Błędem myślowym, który często prowadzi do tych niepoprawnych odpowiedzi, jest skupienie się wyłącznie na pojedynczym aspekcie działania funkcji, zamiast na całym spektrum ich zastosowań oraz warunków, w jakich są stosowane. Zrozumienie różnic między tymi funkcjami jest kluczowe dla projektowania efektywnych systemów sterowania w automatyce, gdzie precyzyjne działanie bramek logicznych decyduje o bezpieczeństwie oraz wydajności systemów.
Pytanie 38
Podczas eksploatacji silnika prądu stałego zauważono iskrzenie szczotek spowodowane zanieczyszczeniem komutatora. Aby pozbyć się tej awarii, należy wyłączyć silnik, a potem
A. wyczyścić komutator i szczotki
B. przetrzeć komutator mokrą szmatką
C. oczyścić komutator i wypolerować papierem ściernymTwoja odpowiedź
D. nałożyć na komutator olej lub smar
Poprawna odpowiedź. Odpowiedź "oczyścić komutator i wypolerować papierem ściernym" jest prawidłowa, ponieważ usunięcie zabrudzeń z komutatora jest kluczowym krokiem w utrzymaniu silnika prądu stałego w dobrym stanie. Komutator, będący istotnym elementem silnika, pełni funkcję przełączania prądu w uzwojeniach wirnika. Zabrudzenia, takie jak resztki węgla ze szczotek czy inne zanieczyszczenia, mogą prowadzić do iskrzenia, co z kolei zwiększa ryzyko uszkodzenia zarówno komutatora, jak i szczotek. Wypolerowanie komutatora papierem ściernym pozwala na usunięcie nie tylko zabrudzeń, ale również nierówności, co zapewnia lepszy kontakt ze szczotkami. Ta procedura jest zgodna z najlepszymi praktykami w branży, które zalecają regularne czyszczenie i konserwację komutatorów w celu zapewnienia ich długotrwałej wydajności. Przykładem zastosowania tej techniki może być regularna konserwacja silników w aplikacjach przemysłowych, gdzie niezawodność pracy jest kluczowa. Dobrą praktyką jest również monitorowanie stanu komutatora i regularne jego czyszczenie, co pozwala na minimalizowanie ryzyka awarii oraz oszczędności związane z kosztami naprawy.
Pytanie 39
W przypadku siłownika zasilanego powietrzem pod ciśnieniem równym 8 barów, który jest w stanie wykonać maksymalnie nmax = 50 cykli/min, a w trakcie jednego cyklu zużywa 1,4 litra powietrza, jakie powinny być parametry sprężarki do jego zasilania?
A. Wydajność 80 l/min, ciśnienie maksymalne 1,0 MPaPoprawna odpowiedź
B. Wydajność 80 l/min, ciśnienie maksymalne 0,7 MPa
C. Wydajność 60 l/min, ciśnienie maksymalne 1,0 MPaTwoja odpowiedź
D. Wydajność 60 l/min, ciśnienie maksymalne 0,7 MPa
Niepoprawna odpowiedź. W przypadku niepoprawnych odpowiedzi kluczowym błędem często jest niedoszacowanie wymagań dotyczących wydajności sprężarki. Odpowiedzi z wydajnością 60 l/min są niewystarczające, ponieważ całkowite zużycie powietrza przez siłownik wynosi 70 l/min, co oznacza, że sprężarka o wydajności 60 l/min nie będzie w stanie zaspokoić potrzeb siłownika, prowadząc do jego niewłaściwej pracy. Dla prawidłowego funkcjonowania urządzeń pneumatycznych, sprężarka powinna mieć wydajność wyższą od maksymalnego zapotrzebowania, co w tym przypadku nie zostało uwzględnione. Również błędnym podejściem jest ustalanie ciśnienia maksymalnego na poziomie 0,7 MPa. Przy ciśnieniu roboczym siłownika wynoszącym 8 barów (0,8 MPa), sprężarka musi oferować ciśnienie nieco wyższe, aby zapewnić odpowiednią wydajność. Ustalenie ciśnienia zbyt niskiego wpływa na efektywność działania całego systemu oraz może prowadzić do uszkodzeń siłowników z powodu braku odpowiedniego ciśnienia. Kadra techniczna powinna zatem pamiętać o konieczności przewidywania zapotrzebowania oraz stosowania marginesu bezpieczeństwa, co jest kluczowe w projektowaniu systemów pneumatycznych. W praktyce, zawsze warto stosować się do wytycznych producentów oraz norm branżowych, aby zminimalizować ryzyko awarii i zapewnić ciągłość produkcji.
Pytanie 40
Nieprzerwane monitorowanie wibracji silnika elektrycznego w systemie napędowym oraz analiza spektrum drgań umożliwiają wczesne zidentyfikowanie
A. uszkodzenia łożyskTwoja odpowiedź
B. przerw w obwodzie zasilania silnika
C. pogorszenia stanu izolacji uzwojeń stojana lub wirnika
D. zwarcia w uzwojeniach stojana lub wirnika
Poprawna odpowiedź. Ciągły pomiar wibracji silnika elektrycznego oraz analiza widma drgań są kluczowymi technikami w diagnozowaniu stanu technicznego maszyn. Uszkodzenia łożysk to jeden z najczęściej występujących problemów w układach napędowych, które mogą prowadzić do poważnych awarii, a ich wczesne wykrycie pozwala na zapobieganie kosztownym przestojom produkcyjnym. Zastosowanie analizy drgań umożliwia identyfikację charakterystycznych częstotliwości, które są związane z uszkodzonymi łożyskami. Na przykład, jeśli łożysko ulega degradacji, generuje drgania o specyficznych częstotliwościach, które można zidentyfikować i monitorować. W praktyce, standardy takie jak ISO 10816 dotyczące pomiaru drgań maszyn, dostarczają wytycznych dotyczących interpretacji wyników. Dzięki tej metodzie inżynierowie mogą podejmować decyzje dotyczące konserwacji w oparciu o rzeczywisty stan maszyny, co znacząco zwiększa efektywność zarządzania utrzymaniem ruchu w zakładach przemysłowych.