Kwalifikacja: ELM.06 - Eksploatacja i programowanie urządzeń i systemów mechatronicznych
Rozpoczęcie: 30 września 2026 11:06
Zakończenie: 30 września 2026 11:39
Egzamin zdany!
Wynik: 25/40 punktów (62,5%)
Wymagane minimum: 20 punktów (50%)
Pewność odpowiedzi
Jako strzał oznaczono 6 odpowiedzi - trafionych: 1.
Z odpowiedzi deklarowanych jako pewne poprawnych było 24 z 34. Trafiony strzał to nie jest wiedza - te pytania warto powtórzyć w pierwszej kolejności.
Twój wynik na tle innych
Twój wynik jest lepszy niż 40% podejść do kwalifikacji ELM.06.
Porównanie z 15793 zakończonymi podejściami do tej kwalifikacji (dane zbiorcze, bez wyników indywidualnych).
Zachowaj ten wynik na koncie
Załóż darmowe konto albo zaloguj się - ten egzamin przypiszemy do Twojego konta, więc wrócisz do swoich błędów, będziesz śledzić postęp i dostaniesz powtórki dobrane do Twoich odpowiedzi.
Który z elektrycznych silników ma następujące parametry znamionowe: ∆/Y 230/400 V; 2/1,15 A; 0,37 kW; cosφ 0,71; 1350 min-1?
A. Silnik klatkowy prądu przemiennegoTwoja odpowiedź
B. Silnik skokowy z wirnikiem czynnym
C. Silnik synchroniczny prądu przemiennego
D. Silnik szeregowy prądu stałego
Poprawna odpowiedź. Silnik klatkowy prądu przemiennego to naprawdę popularny wybór w przemyśle. Jest prosty w obsłudze, niezawodny i nie kosztuje wiele w eksploatacji. Z tego, co widzę, podane dane, czyli napięcie 230/400 V, prąd 2/1,15 A, moc 0,37 kW oraz prędkość obrotowa 1350 min⁻¹, świetnie pasują do standardowych parametrów tego typu silników. Zazwyczaj zasilane są z sieci trójfazowej, co pozwala im działać wydajnie, mimo że nie są duże. Widziałem je w akcji w różnych sprzętach, jak pompy, wentylatory czy kompresory, które potrzebują stałej prędkości. Dlatego ważne jest, aby znać te parametry i umieć je interpretować, bo to pomaga dobrać odpowiedni silnik do konkretnego zadania. To z kolei wpływa na efektywność i oszczędność energii. Pamiętaj też o cos φ, współczynniku mocy, który powinien wynosić przynajmniej 0,7, żeby wykorzystanie energii elektrycznej było efektywne.
Pytanie 2
Aby szybko zmienić rozmiary projektowanego elementu w programie CAD, należy zastosować metodę modelowania
A. bezpośredniego
B. parametrycznegoTwoja odpowiedź
C. bryłowego
D. powierzchniowego
Poprawna odpowiedź. Technika modelowania parametrycznego jest kluczowym podejściem w inżynierii wspomaganej komputerowo (CAD), które umożliwia efektywne i szybkie dostosowywanie wymiarów projektowanych elementów. W praktyce, modelowanie parametryczne polega na definiowaniu geometrii elementów za pomocą zmiennych i parametrów, co pozwala na automatyczną aktualizację całego modelu w odpowiedzi na zmianę wartości tych parametrów. Na przykład, jeżeli projektujesz element, taki jak obudowa dla urządzenia elektronicznego, możesz ustalić wymiary jej wysokości, szerokości i głębokości jako parametry. W momencie, gdy zajdzie potrzeba zmiany jednego z tych wymiarów, np. zwiększenia wysokości, wystarczy zmienić wartość parametru, a program automatycznie przeliczy i zaktualizuje wszystkie powiązane wymiary oraz ich interakcje. Dzięki temu proces projektowy staje się bardziej elastyczny i mniej czasochłonny, co jest zgodne z najlepszymi praktykami w branży inżynieryjnej, gdzie adaptacja do zmieniających się wymagań klientów jest kluczowa. Ponadto, modelowanie parametryczne ułatwia współpracę zespołową, pozwala na łatwe wprowadzanie poprawek oraz sprzyja lepszemu zarządzaniu dokumentacją projektową.
Pytanie 3
Na podstawie fragmentu instrukcji serwisowej wskaż prawdopodobną przyczynę nieprawidłowej pracy urządzenia, jeżeli na jego wyświetlaczu wyświetla się kod błędu F4.
KODY BŁĘDÓW
Nr
Kod błędu
Problem
1.
E1
Usterka czujnika temperatury pomieszczenia
2.
E2
Usterka czujnika temperatury wymiennika zewn.
3.
E3
Usterka czujnika temperatury wymiennika wewn.
4.
E4
Usterka silnika jednostki wewnętrznej lub problem z sygnałem zwrotnym
5.
E5
Brak komunikacji między jednostkami wewn. i zewn.
6.
F0
Usterka silnika prądu stałego wentylatora jednostki zewn.
7.
F1
Uszkodzenie modułu IPM
8.
F2
Uszkodzenie modułu PFC
9.
F3
Problem ze sprężarką
10.
F4
Błąd czujnika temperatury przegrzania
11.
F5
Zabezpieczenie temperatury głowicy sprężarki
12.
F6
Błąd czujnika temperatury otoczenia jednostki zewn.
13.
F7
Zabezpieczenie przed zbyt wysokim lub za niskim na- pięciem zasilania
14.
F8
Błąd komunikacji modułów jednostki zewnętrznej
15.
F9
Błąd pamięci EEPROM jednostki zewnętrznej
16.
FA
Błąd czujnika temperatury ssania (uszkodzenie zaworu 4 drogowego)
A. Uszkodzenie modułu IPM.
B. Usterka silnika jednostki wewnętrznej.
C. Błąd czujnika temperatury przegrzania.Twoja odpowiedź
D. Problem ze sprężarką.
Poprawna odpowiedź. Błąd czujnika temperatury przegrzania, oznaczany kodem F4, wskazuje na problem z monitorowaniem temperatury w urządzeniu, co może prowadzić do poważnych uszkodzeń. Poprawne zrozumienie znaczenia tego kodu jest kluczowe dla efektywnego serwisowania klimatyzatorów i systemów chłodzenia. W praktyce, czujnik temperatury przegrzania pełni kluczową rolę w ochronie systemu przed nadmiernym nagrzewaniem, co mogłoby skutkować awarią jednostki. Jeśli czujnik nie działa prawidłowo, urządzenie może nie być w stanie odpowiednio reagować na wysoką temperaturę, co prowadzi do dalszych uszkodzeń, takich jak uszkodzenie sprężarki bądź modułu IPM. Dlatego ważne jest regularne sprawdzanie i kalibracja czujników temperatury zgodnie z zaleceniami producenta, co stanowi część dobrych praktyk w utrzymaniu urządzeń HVAC. Poznanie tego kodu pozwala serwisantom szybko diagnozować problemy i podejmować odpowiednie kroki naprawcze, co w konsekwencji wpływa na przedłużenie żywotności sprzętu oraz zwiększenie efektywności energetycznej. Zatem wiedza o tym, co oznacza kod F4, jest istotna dla każdego specjalisty z branży.
Pytanie 4
Jakiej litery używamy do oznaczania na schematach systemów sterowania wyjść sterownika PLC?
A. I
B. W
C. X
D. QTwoja odpowiedź
Poprawna odpowiedź. Litera Q jest standardowo używana do oznaczania wyjść w systemach sterowania opartych na sterownikach PLC, ponieważ pochodzi od angielskiego słowa "output". W praktyce oznaczenie to jest niezwykle ważne dla zachowania przejrzystości oraz jednoznaczności schematów. Użycie litery Q pomaga inżynierom i technikom w szybkiej identyfikacji elementów wyjściowych w skomplikowanych układach sterujących. Na przykład, w wielu projektach automatyzacji przemysłowej, takich jak sterowanie silnikami, zaworami czy innymi urządzeniami wykonawczymi, oznaczenia Q ułatwiają dokumentację oraz diagnostykę. Stosowanie standardów w oznaczeniach, takich jak IEC 61131-3, gwarantuje, że schematy są zgodne z przyjętymi normami branżowymi, co ułatwia współpracę między zespołami inżynieryjnymi oraz zapewnia efektywność komunikacji w projektach. Dodatkowo, stosując jednolite oznaczenia, inżynierowie mogą szybciej wprowadzać zmiany w układzie, co zwiększa elastyczność i skraca czas realizacji projektów.
Pytanie 5
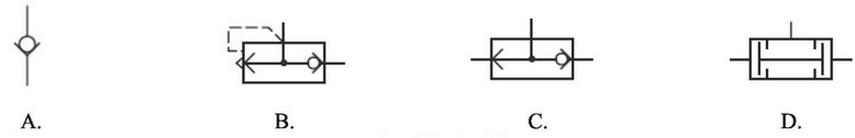
Który symbol graficzny należy zastosować do przedstawienia na schemacie zaworu szybkiego spustu?
C.Twoja odpowiedź
A.
D.
B.Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór innego symbolu na schemacie zaworu szybkiego spustu wskazuje na jakieś nieporozumienie co do zasad rysowania takich schematów. Wydaje mi się, że pomyliłeś funkcję zaworu szybkiego spustu z innymi typami, jak zawory regulacyjne czy zwrotne. Zawór szybkiego spustu ma swoją unikalną funkcję, która polega na szybkim uwolnieniu powietrza, a inne zawory to zupełnie co innego. Na przykład, wybór symbolu dla zaworu regulacyjnego może wynikać z błędnego założenia, że działa on tak samo jak szybki spust, co nie jest prawdą. Zawory regulacyjne kontrolują przepływ i ciśnienie, a nie uwalniają je natychmiastowo. Często też zdarza się mylić symbol z zaworem zwrotnym, który za to zapobiega cofaniu się medium. To oznacza, że wybór złego symbolu może prowadzić do kłopotów w projektowaniu systemów pneumatycznych, co w konsekwencji może wpłynąć na bezpieczeństwo. Żeby uniknąć takich błędów, ważne jest, żeby dobrze znać zasady rysunku technicznego i normy dotyczące oznaczeń w pneumatyce.
Pytanie 6Strzał
W systemie mechatronicznym planowane jest użycie sieci polowej AS-i w wersji 2.0. Jaką maksymalną ilość urządzeń podrzędnych jedno urządzenie główne (master) może obsługiwać?
A. 31 urządzeńPoprawna odpowiedź
B. 64 urządzeniaTwoja odpowiedź
C. 32 urządzenia
D. 24 urządzenia
Niepoprawna odpowiedź. Wybór liczby 24, 32 lub 64 urządzeń jest nieprawidłowy i opiera się na nieporozumieniach dotyczących specyfikacji technicznych sieci AS-i. Standard AS-i 2.0 wyraźnie określa maksymalną liczbę urządzeń podporządkowanych na poziomie 31. Wybierając 24, można sądzić, że jest to mniejsza liczba, jednak nie odnosi się to do rzeczywistych możliwości systemu AS-i. Użytkownicy mogą myśleć, że niższe liczby są łatwiejsze w zarządzaniu, co jest błędnym założeniem, ponieważ sieć AS-i jest zaprojektowana do obsługi dużych ilości urządzeń w sposób wydajny i zorganizowany. Z kolei wybór 32 lub 64 urządzeń wskazuje na niedopasowanie do specyfikacji standardu, co może prowadzić do przekroczenia możliwości, co w praktyce skutkuje awariami, błędami komunikacyjnymi i znacznymi opóźnieniami w operacjach. Takie błędne podejście często wynika z niewłaściwego zrozumienia koncepcji architektury sieci oraz jej ograniczeń, co jest kluczowe w kontekście projektowania i implementacji systemów automatyzacji. Wiedza na temat tych ograniczeń jest niezbędna dla inżynierów, aby unikać nieefektywnych rozwiązań i zapewnić zgodność z najlepszymi praktykami w branży.
Pytanie 7
Jakie powinno być natężenie przepływu oleju dla silnika hydraulicznego o pojemności jednostkowej 5 cm3/obr., aby wałek wyjściowy osiągnął prędkość 1200 obr./min?
A. 6,0 dm3/minTwoja odpowiedź
B. 0,1 dm3/min
C. 0,6 dm3/min
D. 1,2 dm3/min
Poprawna odpowiedź. Aby zrozumieć, dlaczego odpowiedź 6,0 dm3/min jest poprawna, musimy uwzględnić zarówno chłonność jednostkową silnika hydraulicznego, jak i prędkość obrotową wałka. Chłonność jednostkowa wynosząca 5 cm³/obr. oznacza, że na każdy obrót wałka silnik potrzebuje 5 cm³ oleju. Przy prędkości 1200 obr./min, całkowite zapotrzebowanie na olej można obliczyć, mnożąc chłonność przez prędkość obrotową: 5 cm³/obr. * 1200 obr./min = 6000 cm³/min. Konwertując to na dm³/min (1 dm³ = 1000 cm³), otrzymujemy 6,0 dm³/min. Taka wiedza jest kluczowa w praktyce inżynierskiej, gdzie precyzyjne obliczenia przepływu oleju są niezbędne do zapewnienia optymalnej wydajności systemów hydraulicznych. Niewłaściwe natężenie przepływu może prowadzić do uszkodzenia silnika lub niewłaściwego działania układu hydraulicznego, co podkreśla znaczenie starannych obliczeń w projektowaniu układów hydraulicznych oraz zgodności z normami branżowymi dotyczącymi systemów hydraulicznych.
Pytanie 8
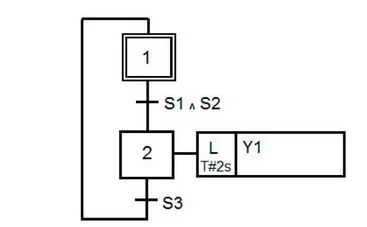
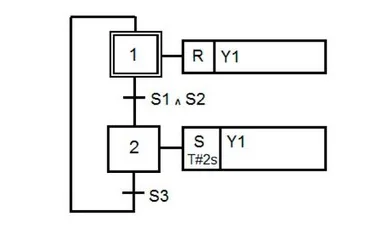
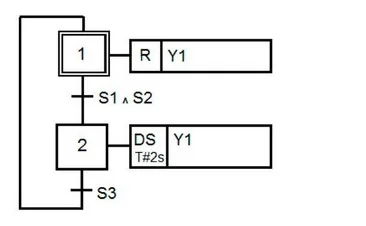
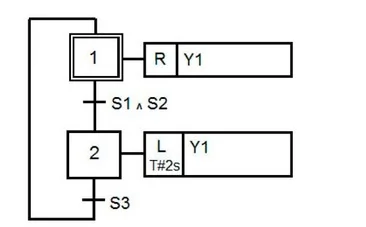
Który algorytm odpowiada opisowi działania układu?
Opis działania układu Po 2 s od chwilowego naciśnięciu przycisku S1 i przy wsuniętym tłoczysku (aktywny łącznik S2) siłownika załączana jest cewka Y1 monostabilnego elektrozaworu. Po osiągnięciu maksymalnego wysunięcia (aktywny łącznik S3) tłoczysko wsuwa się. Kolejne uruchomienie układu jest możliwe dopiero po ponownym naciśnięciu przycisku S1.
D.
B.
A.Twoja odpowiedź
C.
Poprawna odpowiedź. Schemat A ilustruje działanie układu zgodnie z przedstawionym opisem. Po naciśnięciu przycisku S1, cewka Y1 monostabilnego elektrozaworu uruchamia się po 2 sekundach, co jest kluczowym aspektem działania. Układ działa w sposób sekwencyjny, gdzie aktywny łącznik S2 zapewnia, że tłoczysko siłownika jest wysunięte, a łącznik S3 aktywowany po osiągnięciu maksymalnego wysunięcia pozwala na wsunięcie tłoczyska. W praktycznych aplikacjach, takie układy są stosowane w automatyzacji procesów przemysłowych, gdzie precyzyjna kontrola ruchu jest niezbędna. Na przykład, w systemach transportowych lub montażowych, takie mechanizmy zapewniają płynność operacji i minimalizują ryzyko błędów. Dobre praktyki inżynieryjne wymuszają projektowanie układów, które są zarówno efektywne, jak i bezpieczne, a opisany proces idealnie wpisuje się w te standardy.
Pytanie 9
Ultradźwiękowy przetwornik poziomu, którego parametry przedstawiono w ramce, wymaga do prawidłowej pracy zasilania m.in. prądem o natężeniu
Wyjścia:
prądowe 4 ÷ 20 mA
Zasilanie:
12 ÷ 30 V DC, 0,1 A
Maksymalne obciążenie:
600 Ω w pętli przy 24 V DC
Pobór mocy:
maks. 0,75 W (25 mA przy 24 V DC)
Zakres pomiarowy:
300 ÷ 75000 mm
Dokładność:
0,25%
Temperatura pracy:
-30 ÷ +60°C
A. 20 mATwoja odpowiedź
B. 4 mA
C. 100 mAPoprawna odpowiedź
D. 25 mA
Niepoprawna odpowiedź. Wybór niewłaściwego natężenia prądu do zasilania ultradźwiękowego przetwornika poziomu może prowadzić do wielu problemów związanych z jego funkcjonowaniem. Przykłady takich błędnych wyborów obejmują prąd o natężeniu 20 mA, 25 mA czy 4 mA, które nie odpowiadają wymaganiom technicznym urządzenia. Prąd 4 mA, chociaż często spotykany w aplikacjach transmisji sygnałów analogowych, jest zbyt niski, by zasilać urządzenie, które wymaga 100 mA. Z kolei 20 mA oraz 25 mA również są wartościami niewystarczającymi, co może skutkować niestabilnością pracy urządzenia, a w skrajnych przypadkach prowadzić do jego uszkodzenia. W kontekście standardów przemysłowych, kluczowe jest, aby projektanci systemów automatyki zawsze dokładnie sprawdzali parametry zasilania przed podłączeniem jakiegokolwiek urządzenia. Zastosowanie niewłaściwego natężenia prądu może nie tylko skutkować nieefektywnym działaniem, ale również stwarzać zagrożenie dla bezpieczeństwa. Dlatego ważne jest, aby upewnić się, że wszystkie komponenty w systemach automatyzacji są zgodne z ich specyfikacjami technicznymi, co jest podstawą trwałości i niezawodności systemu.
Pytanie 10
Jakie symptomy pracy jednofazowego silnika klatkowego mogą wskazywać na uszkodzenie kondensatora?
A. Zmiana kierunku obrotu wirnika
B. Brak jakiejkolwiek reakcji po włączeniu zasilania
C. Skłonności do samoczynnego rozbiegnięcia się wirnika
D. Trudności z uruchomieniem silnikaTwoja odpowiedź
Poprawna odpowiedź. Trudności z rozruchem silnika w silniku klatkowym jednofazowym są kluczowym objawem uszkodzenia kondensatora. Kondensator pełni fundamentalną rolę w procesie rozruchu, ponieważ generuje dodatkową fazę niezbędną do rozpoczęcia pracy silnika. W przypadku awarii kondensatora, moment startowy silnika jest znacznie osłabiony, co skutkuje jego niemożnością osiągnięcia pełnych obrotów. W praktyce, silniki te wymagają odpowiednich kondensatorów, dostosowanych do ich parametrów, aby zapewnić prawidłowe działanie. W przypadku stwierdzenia trudności w rozruchu, warto sprawdzić kondensator, a także inne elementy, takie jak uzwojenia, które mogą również wpływać na wydajność silnika. Standardy branżowe zalecają regularne przeglądy kondensatorów, aby zminimalizować ryzyko awarii i zapewnić długotrwałą, stabilną pracę silnika. Wiedza o roli kondensatora i umiejętność jego diagnostyki są istotnymi umiejętnościami dla specjalistów zajmujących się naprawą i konserwacją silników elektrycznych.
Pytanie 11Strzał
Selsyn trygonometryczny (resolver) wykorzystywany w serwomechanizmach ma na celu pomiar
A. przemieszczeń kątowychPoprawna odpowiedź
B. przemieszczeń liniowych
C. szybkości liniowejTwoja odpowiedź
D. szybkości kątowej
Niepoprawna odpowiedź. Pomiar prędkości liniowej jest związany z określaniem szybkości, z jaką obiekt przemieszcza się w przestrzeni, co nie jest funkcją selsynów trygonometrycznych. Te urządzenia są zaprojektowane do pomiaru kątów obrotu, a nie bezpośrednio prędkości. Z kolei przemieszczenia liniowe odnoszą się do ruchu wzdłuż prostej linii, co również wykracza poza zakres zastosowania selsynów. W przypadku prędkości kątowej, która odnosi się do szybkości zmiany kąta, także nie jest to właściwe zrozumienie ich roli. Selsyny pełnią funkcję przetworników, które dostarczają informacji o kącie obrotu, co jest esencjonalne dla wielu systemów automatyzacji. Typowe błędy w myśleniu, które mogą prowadzić do takich nieprawidłowych wniosków, często wynikają z mylenia pojęć związanych z ruchem obrotowym i liniowym. Zrozumienie, że selsyny nie są przeznaczone do pomiaru prędkości liniowej ani przemieszczeń liniowych, a ich głównym zastosowaniem jest monitorowanie kątów obrotu, jest kluczowe dla efektywnego projektowania systemów automatyki. W praktyce, pomiar kąta i związanych z nim przemieszczeń kątowych jest fundamentalny dla precyzyjnego sterowania w nowoczesnych aplikacjach, takich jak robotyka czy automatyka przemysłowa.
Pytanie 12
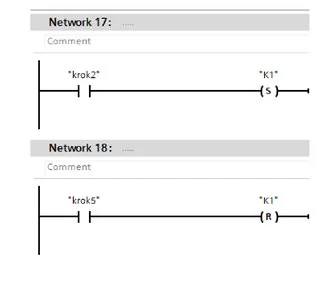
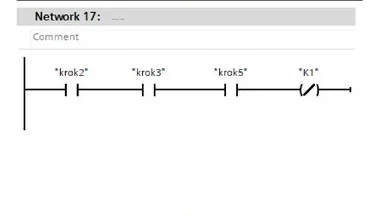
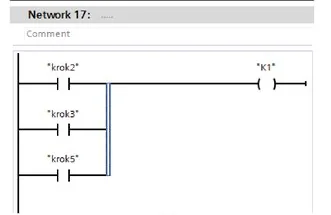
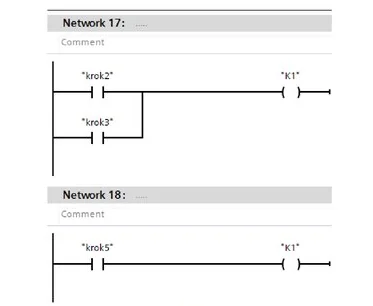
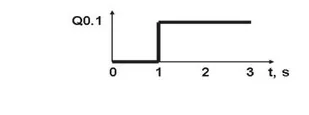
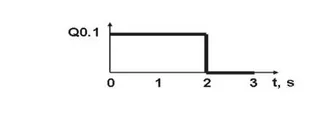
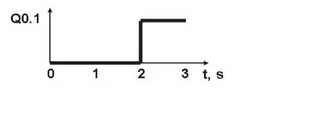
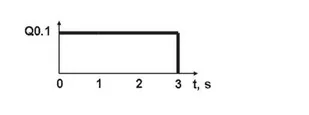
Urządzenie sterowane za pomocą PLC realizuje proces produkcyjny w 5 krokach. Stycznik K1 podłączony do wyjścia Q0.1 sterownika powinien być załączony tylko w krokach 2, 3 i 5. Który fragment programu prawidłowo realizuje sterowanie stycznikiem K1?
Fragment 1
Fragment 4Twoja odpowiedź
Fragment 3Poprawna odpowiedź
Fragment 2
Niepoprawna odpowiedź. Wybór nieprawidłowej odpowiedzi często wynika z błędnego zrozumienia logiki czasowej oraz działania styczników w kontekście sterowania procesami produkcyjnymi. W przypadku stycznika K1, który powinien być załączany jedynie w krokach 2, 3 i 5, istotne jest zrozumienie, że każdy krok procesu produkcyjnego ma swoje specyficzne wymagania, które muszą być precyzyjnie odzwierciedlone w programie. Odpowiedzi, które wskazują na inne kombinacje kroków, zazwyczaj aktywują K1 w niewłaściwych momentach, co może prowadzić do poważnych awarii lub zakłóceń w procesie produkcyjnym. Typowym błędem jest nieodpowiednie wykorzystanie operatorów logicznych, co skutkuje błędnym wnioskowaniem, iż skomplikowane sekwencje są potrzebne, podczas gdy wystarczające mogą być proste warunki. Dla prawidłowego działania systemów automatyzacji kluczowe jest również stosowanie najlepszych praktyk programistycznych, takich jak unikanie nadmiarowości w logice oraz dbałość o przejrzystość kodu. Właściwe zrozumienie sekwencji operacyjnych oraz ich implementacja w programie PLC zgodnie z międzynarodowymi standardami, takimi jak IEC 61131-3, jest niezbędne, aby uniknąć nieefektywności i potencjalnych zagrożeń w produkcji.
Pytanie 13
Wskaż operator używany w języku IL, który musi być uwzględniony w programie sterującym, aby zrealizować instrukcję skoku do etykiety FUN_1?
A. RET FUN_1
B. CAL FUN_1
C. LD FUN_1Twoja odpowiedź
D. JMP FUN_1Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór jednego z pozostałych operatorów, takich jak LD, CAL lub RET, wskazuje na nieporozumienie dotyczące funkcji tych instrukcji w kontekście programowania w języku IL. Operator LD (load) jest używany do załadowania wartości do rejestru, co jest istotne w przypadku, gdy chcemy przetworzyć dane. Użycie go w miejsce JMP oznacza, że programista myli proces ładowania wartości z kontrolowaniem przepływu wykonania programu. CAL (call) z kolei jest stosowany do wywoływania podprogramów, co jest przydatne w kontekście modularnego programowania, ale nie służy do przechodzenia do etykiety w głównym programie. RET (return) kończy działanie podprogramu i zwraca kontrolę do miejsca, z którego został wywołany, przez co nie może być użyty do skoków w obrębie głównego programu. Takie podejście prowadzi do nieefektywnego zarządzania kodem, a także może skutkować błędami logicznymi w programie. Typowym błędem myślowym jest mylenie ogólnych instrukcji manipulacji danymi z instrukcjami kontrolującymi przepływ programu, co może prowadzić do nieprawidłowego działania aplikacji w rzeczywistych systemach automatyki.
Pytanie 14
Do precyzyjnego pomiaru natężenia prądu elektrycznego w układach mechatronicznych zaleca się wykorzystanie amperomierza o
A. jak największej rezystancji wewnętrznej
B. rezystancji wewnętrznej równej rezystancji odbiornika
C. dowolnej wartości rezystancji wewnętrznej, ponieważ nie wpływa ona na uzyskany wynik
D. jak najmniejszej rezystancji wewnętrznejTwoja odpowiedź
Poprawna odpowiedź. Użycie amperomierza z jak najmniejszą rezystancją wewnętrzną jest kluczowe dla uzyskania dokładnych pomiarów natężenia prądu elektrycznego w układach mechatronicznych. Amperomierz, będąc elementem pomiarowym, powinien mieć minimalny wpływ na obwód, w którym jest włączony. Im mniejsza rezystancja wewnętrzna, tym mniej energii z obwodu odbierze amperomierz, co przekłada się na dokładniejsze odczyty. W praktyce, jeśli użyjemy amperomierza o dużej rezystancji, może to prowadzić do znacznego spadku natężenia prądu w obwodzie, co skutkuje błędnym pomiarem. Przykładem zastosowania wysokiej jakości amperomierzy o niskiej rezystancji wewnętrznej są aplikacje w elektronice, w których precyzyjne pomiary prądu są niezbędne do właściwego funkcjonowania urządzeń. Standardy branżowe, takie jak IEC 61010, podkreślają znaczenie używania urządzeń pomiarowych, które minimalizują wpływ na badany obwód.
Pytanie 15
Która z wymienionych metod jest stosowana podczas przeprowadzania początkowego testowania programu stworzonego dla robota przemysłowego?
A. Ręczne odtwarzanie ruchów, krok po kroku z prędkością ruchu ustawioną na 100%
B. Ręczne odtwarzanie ruchów, krok po kroku z prędkością ruchu ustawioną na 20%Twoja odpowiedź
C. Automatyczne odtwarzanie ruchów z prędkością ruchu ustawioną na 100%
D. Automatyczne odtwarzanie ruchów, z prędkością ruchu ustawioną na 20%
Poprawna odpowiedź. Ręczne odtwarzanie ruchów krok po kroku z prędkością ruchu ustawioną na 20% jest kluczowym etapem w procesie testowania programów dla robotów przemysłowych. Taki sposób testowania umożliwia inżynierom dokładne obserwowanie zachowania robota w kontrolowanym środowisku, co pozwala na wczesne wykrywanie ewentualnych błędów w programie. Przy tak niskiej prędkości można zminimalizować ryzyko uszkodzenia robota oraz otoczenia, co jest szczególnie ważne w kontekście bezpieczeństwa. W praktyce, manualne testowanie ruchów umożliwia także dostosowanie programu do specyficznych wymagań zadania, a także optymalizację trajektorii ruchu robota. W przypadku wykrycia błędów, inżynierowie mogą łatwo wprowadzić zmiany w programie, a następnie przetestować je w tym samym trybie. Takie podejście jest zgodne z najlepszymi praktykami w branży automatyzacji przemysłowej, które zalecają przeprowadzanie testów w sposób sekwencyjny przed przejściem do pełnej automatyzacji.
Pytanie 16
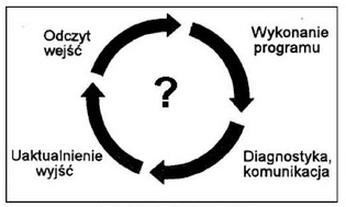
Co zostało przedstawione za pomocą diagramu?
A. Cykl programowy sterownika PLC.Twoja odpowiedź
B. Procedura startowa robota.
C. Rozruch systemu komputerowego.
D. Działanie modułu komunikacyjnego.
Poprawna odpowiedź. Diagram przedstawia cykl programowy sterownika PLC, który jest kluczowym elementem w automatyce przemysłowej. W każdym cyklu pracy sterownika PLC następuje sekwencja operacji: odczyt danych z wejść, wykonanie logiki programowej, diagnostyka systemu oraz uaktualnienie stanu wyjść. Te etapy są fundamentalne dla zapewnienia prawidłowego działania systemu automatyki. W praktyce, cykle te są realizowane w sposób ciągły, co pozwala na bieżące monitorowanie i kontrolowanie procesów produkcyjnych. Współczesne standardy, takie jak IEC 61131, definiują zasady projektowania i implementacji aplikacji na sterownikach PLC, co zapewnia ich interoperacyjność oraz efektywność. Przykładowo, w automatyzacji linii produkcyjnej, PLC mogą odczytywać sygnały z czujników, na przykład czujników temperatury czy poziomu, a następnie na ich podstawie podejmować decyzje o uruchomieniu lub zatrzymaniu urządzeń. Takie podejście umożliwia nie tylko automatyzację procesów, ale także ich optymalizację poprzez szybką reakcję na zmiany w otoczeniu.
Pytanie 17Strzał
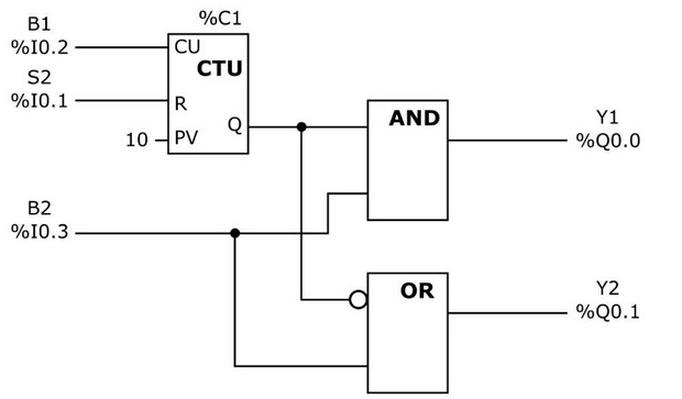
Które z wymienionych zdarzeń może wydarzyć się w układzie ze sterownikiem PLC, jeżeli wykonuje on przedstawiony program?
A. Kiedy działa element Y2 to nie działa element Y1Twoja odpowiedź
B. Kiedy działa element Y1 to nie działa element Y2
C. Elementy Y1 i Y2 mogą zadziałać jednocześnie przy aktywnym B2Poprawna odpowiedź
D. Elementy Y1 i Y2 mogą zadziałać przy aktywnym S2
Niepoprawna odpowiedź. W analizie prezentowanego programu pojawia się kilka mylnych interpretacji logiki działania wyjść Y1 i Y2. Przede wszystkim warto sobie uświadomić, że w układach opartych na sterownikach PLC bardzo często wyjścia nie wykluczają się wzajemnie, jeśli tylko układ logiczny na to pozwala. Tutaj zarówno Y1, jak i Y2 są sterowane przez sieć bramek – AND i OR – ale wspólnym czynnikiem jest wejście B2. To ono może powodować, że oba elementy będą załączone jednocześnie, niezależnie od stanu licznika czy wejścia S2. Sądzenie, że Y1 i Y2 działają naprzemiennie, wynika z błędnego założenia, jakoby jedna funkcja blokowała drugą, a w rzeczywistości sygnał B2 umożliwia równoległe załączenie obu wyjść. Z kolei przekonanie, że wyjścia uruchomią się automatycznie przy aktywacji S2, nie bierze pod uwagę, iż S2 jedynie wpływa na zliczanie przez CTU. S2 nie uruchamia bezpośrednio żadnego z wyjść, a jedynie pośrednio, gdy licznik osiągnie zadaną wartość. Często w praktyce spotyka się błędne przekonanie, że w każdym układzie logicznym wyjścia się wykluczają, jeśli są podłączone do różnych bramek – to nieprawda. Należy zawsze dokładnie analizować przebieg sygnałów i sposób ich wykorzystania w programie PLC. Moim zdaniem, kluczowe jest tu zrozumienie roli sygnału B2, bo to on pełni rolę rodzaju „przewodnika” dla obu bloków logicznych. Warto też pamiętać, że zgodnie z dobrymi praktykami projektowania automatyki, układy powinny być budowane w taki sposób, by umożliwić zarówno działania sekwencyjne, jak i równoległe – dokładnie jak w tym przypadku. Tylko takie podejście gwarantuje elastyczność i bezpieczeństwo obsługi maszyn oraz zgodność z normami branżowymi.
Pytanie 18
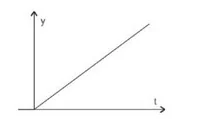
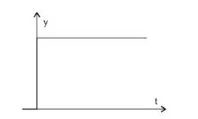
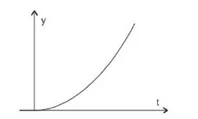
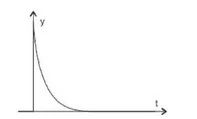
Odpowiedź regulatora D na wymuszenie sygnałem liniowo narastającym pokazano na rysunku
C.
B.Poprawna odpowiedź
D.Twoja odpowiedź
A.
Niepoprawna odpowiedź. Wybór błędnej odpowiedzi może wynikać z niepełnego zrozumienia zasad działania regulatorów, a zwłaszcza regulatora D. Wiele osób myli jego działanie z innymi typami regulatorów, co prowadzi do mylnych interpretacji. Regulator D nie generuje sygnału wyjściowego, który byłby zmienny w odpowiedzi na stacjonarne lub wolno zmieniające się sygnały, lecz jego zadaniem jest reakcja na zmiany szybkości sygnału wejściowego. Gdy sygnał wejściowy zmienia się liniowo, regulator D nie reaguje na poziom sygnału, lecz na tempo jego zmiany, co oznacza, że jego odpowiedź jest stała. Z tego powodu, błędne odpowiedzi mogą opierać się na założeniu, że regulator D powinien dostarczać różne sygnały wyjściowe w odpowiedzi na zmiany, które są w rzeczywistości przewidywalne i stabilne, co jest niezgodne z jego właściwościami. Ponadto, wiele osób myli regulator D z regulatorem P, który reaguje na poziom sygnału, co prowadzi do dalszych usterek w rozumieniu. W kontekście praktycznym, nieprawidłowe zrozumienie tych zasad może prowadzić do błędnych decyzji w projektowaniu systemów automatyki, a co za tym idzie, do obniżenia efektywności i stabilności procesów. Dlatego istotne jest, aby dokładnie rozumieć, jak działa każdy typ regulatora, a także standardy, które definiują ich zastosowanie w różnych kontekstach przemysłowych.
Pytanie 19
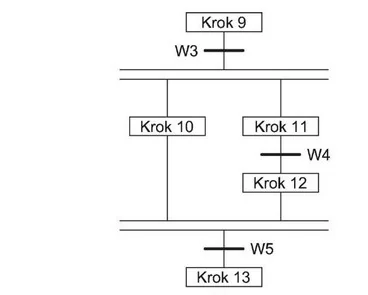
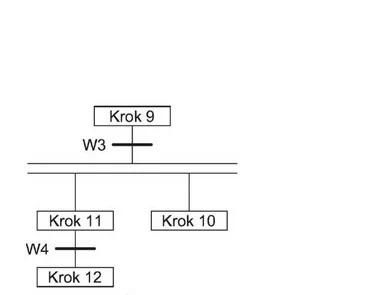
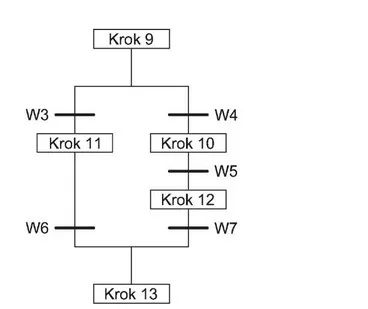
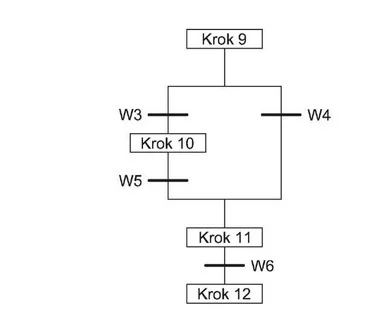
Za pomocą której sieci SFC należy przedstawić proces, w którym przejście od Kroku 9 do Kroku 11 z pominięciem Kroku 10 następuje wtedy, gdy krok 9 jest aktywny i nie jest spełniony warunek W3 przy spełnionym warunku W4?
B.
A.
C.
D.Twoja odpowiedź
Poprawna odpowiedź. Odpowiedź D jest poprawna, ponieważ umożliwia przejście z Kroku 9 do Kroku 11 bez spełnienia warunku W3, co jest kluczowym wymaganiem w tym przypadku. Schemat D obrazuje, że jeśli krok 9 jest aktywny i zachodzi spełnienie warunku W4, możliwe jest przejście do Kroku 11. W praktyce, takie podejście jest zgodne z najlepszymi praktykami w projektowaniu systemów automatyki, gdzie logiczne warunki i przejścia pomiędzy krokami muszą być jasne i jednoznaczne. W inżynierii systemów automatyzacji wsparcie dla skomplikowanych warunków przejścia jest kluczowe dla efektywności procesów. Dobrym przykładem zastosowania tego typu schematów może być proces produkcyjny, w którym różne etapy są realizowane w odpowiedzi na zmienne warunki. Standardy takie jak IEC 61131-3 definiują zasady projektowania programów sterujących, co podkreśla znaczenie czytelności i poprawności takich schematów.
Pytanie 20
Jaki z wymienionych sposobów powinien być zastosowany podczas przeprowadzania początkowego testowania programu stworzonego dla robota przemysłowego?
A. Ręczne powtarzanie ruchów, etap po etapie z prędkością ustawioną na 20%Twoja odpowiedź
B. Automatyczne powtarzanie ruchów z prędkością ustawioną na 100%
C. Ręczne powtarzanie ruchów, etap po etapie z prędkością ustawioną na 100%
D. Automatyczne powtarzanie ruchów, z prędkością ustawioną na 20%
Poprawna odpowiedź. Ręczne odtwarzanie ruchów robota przemysłowego, krok po kroku, z prędkością ustawioną na 20% jest kluczowym podejściem podczas wstępnego testowania programów. Takie podejście zapewnia możliwość szczegółowego monitorowania każdego etapu ruchu robota, co jest niezbędne w kontekście analizy poprawności funkcjonowania zaprogramowanych sekwencji. Prędkość 20% umożliwia dokładne obserwowanie zachowań robota, co jest szczególnie istotne przy pierwszych testach, kiedy to jeszcze nie ma pełnej pewności co do stabilności i bezpieczeństwa działania robota. Działania te są zgodne z najlepszymi praktykami w obszarze automatyzacji i robotyki, gdzie bezpieczeństwo użytkowników i sprzętu ma kluczowe znaczenie. W praktyce, zarówno w laboratoriach jak i w środowiskach przemysłowych, zaleca się wprowadzenie stopniowego zwiększania prędkości po pomyślnym zakończeniu testów przy niskiej prędkości, co pozwala na minimalizację ryzyka uszkodzeń oraz błędów w działaniu systemu.
Pytanie 21
Jakie zalecenie dotyczące weryfikacji ciągłości obwodu ochronnego urządzeń zaprojektowanych w I klasie ochronności powinno być zawarte w dokumentacji eksploatacyjnej urządzeń elektrycznych?
A. Pomiar wykonuje się pomiędzy stykiem fazowym wtyczki, a metalowymi elementami obudowy urządzenia
B. Pomiar wykonuje się pomiędzy stykiem ochronnym, a stykiem fazowym wtyczki
C. Pomiar wykonuje się pomiędzy stykiem ochronnym wtyczki, a metalowymi elementami obudowy urządzeniaTwoja odpowiedź
D. Pomiar wykonuje się pomiędzy stykiem ochronnym, a stykiem neutralnym wtyczki
Poprawna odpowiedź. Pomiar ciągłości obwodu ochronnego dla urządzeń wykonanych w I klasie ochronności jest kluczowy dla zapewnienia bezpieczeństwa ich użytkowania. Właściwe wykonanie tego pomiaru polega na sprawdzeniu ciągłości połączenia między stykiem ochronnym wtyczki a metalowymi elementami obudowy urządzenia, ponieważ obwód ochronny ma za zadanie odprowadzenie ewentualnych prądów upływowych do ziemi, co skutecznie zapobiega porażeniu prądem. Zgodnie z normami, takimi jak PN-IEC 60364, każdy element metalowy, mogący stać się naładowany w przypadku uszkodzenia izolacji, musi być odpowiednio uziemiony. W praktyce, wykonując ten pomiar, możemy użyć urządzenia pomiarowego, które umożliwia sprawdzenie oporności między tymi punktami. Niska wartość oporności wskazuje na dobrą ciągłość obwodu ochronnego. Dobrą praktyką jest również regularne przeprowadzanie takich pomiarów w ramach konserwacji urządzeń, aby zapewnić ich bezpieczeństwo i sprawność.
Pytanie 22
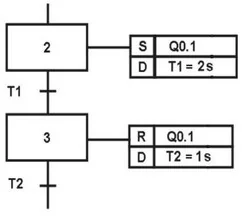
Na rysunku przedstawiono fragment programu sterownika PLC, napisanego w języku SFC. Jaki będzie przebieg sygnału na wyjściu Q0.1 sterownika po wykonaniu przez program działań w krokach 2 i 3? Na wykresach czas 0 s oznacza początek kroku 2.
D.
B.Twoja odpowiedź
C.
A.
Poprawna odpowiedź. Odpowiedź B jest prawidłowa, ponieważ dokładnie opisuje przebieg sygnału na wyjściu Q0.1 w przedstawionym programie sterownika PLC napisanym w języku SFC. W kroku 2, sygnał Q0.1 jest ustawiany jako aktywny przez 2 sekundy dzięki działaniu timera T1. To podejście jest typowe w automatyce, gdzie czas aktywacji sygnałów jest często kontrolowany przez timery, co pozwala na precyzyjne zarządzanie procesami. W następnie wykonanym kroku 3, sygnał Q0.1 jest resetowany, co prowadzi do jego dezaktywacji na 1 sekundę, zgodnie z ustawieniami timera T2. Przebieg ten jest zgodny z zasadami programowania w SFC, gdzie każdy krok programu reprezentuje określoną operację, a ich sekwencyjne wykonanie determinuje zachowanie systemu. Przykładem zastosowania tych zasad może być system automatyzacji w zakładzie przemysłowym, gdzie precyzyjne zarządzanie czasem aktywności sygnałów jest kluczowe dla efektywności procesów produkcyjnych. Zrozumienie działania timerów w kontekście SFC jest fundamentalne dla poprawnego projektowania systemów sterowania.
Pytanie 23Strzał
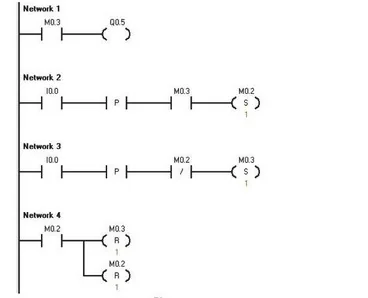
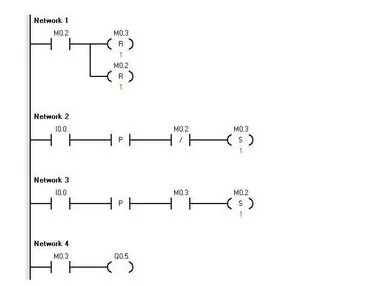
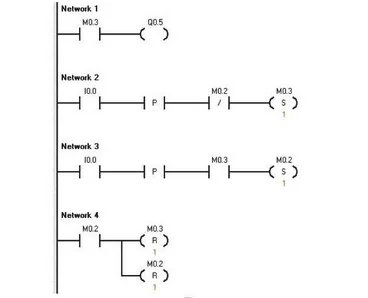
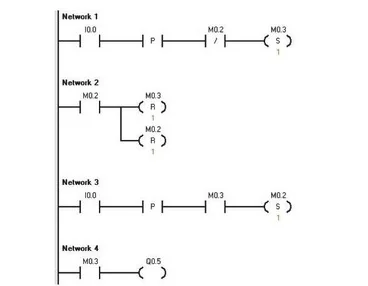
Który z poniższych programów należy wgrać do sterownika PLC, aby podanie sygnału "1″ na wejście I0.0 ustawiało "1″ na wyjściu Q0.5, a podanie kolejnej "1″ na to wejście kasowało wyjście Q0.5?
C.Poprawna odpowiedź
A.
D.Twoja odpowiedź
B.
Niepoprawna odpowiedź. Wybór innych odpowiedzi mógł wynikać z nieporozumienia dotyczącego działania przerzutnika RS oraz jego implementacji w systemach PLC. W przypadku niezgodnych odpowiedzi, można zauważyć, że nie spełniają one fundamentalnych wymagań, które określają, jak przerzutnik RS powinien reagować na sygnały wejściowe. Wiele z tych odpowiedzi może błędnie zakładać, że pojedynczy sygnał na wejściu aktywuje wyjście, ale nie uwzględniają mechanizmu resetowania, co jest kluczowe dla prawidłowego działania przerzutnika. Typowym błędem jest pomieszanie koncepcji przerzutników z innymi typami urządzeń logicznych, co prowadzi do mylnego wniosku o ich funkcjonalności. Przykładowo, niektóre odpowiedzi mogą opierać się na myśleniu, że stan wyjścia można utrzymać bez mechanizmu resetu, co jest niezgodne z definicją przerzutnika. Warto również podkreślić, że w praktyce programowania PLC, przerzutniki RS są powszechnie stosowane w układach sterowania, a ich nieprawidłowe zrozumienie może prowadzić do poważnych błędów w implementacji systemów automatyki. Dlatego ważne jest, aby dokładnie przestudiować zasady działania tych elementów oraz standardy branżowe, aby uniknąć takich nieporozumień w przyszłości.
Pytanie 24Strzał
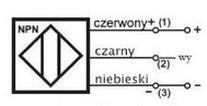
Wejście sterownika PLC, do którego podłączono czujnik o wyjściu NPN, musi reagować na sygnał napięciowy
A. analogowy.
B. sinusoidalny.
C. logiczny wysoki.Twoja odpowiedź
D. logiczny niski.Poprawna odpowiedź
Niepoprawna odpowiedź. Zrozumienie działania czujników NPN oraz ich interakcji z systemami PLC jest kluczowe dla prawidłowego projektowania systemów automatyki. Zastosowanie odpowiednich typów sygnałów jest niezbędne, gdyż błędne przypisanie sygnału do wejścia sterownika może prowadzić do poważnych problemów, takich jak błędna interpretacja stanu czujnika. Wybór odpowiedzi dotyczącej sygnalizacji analogowej jest błędny, ponieważ czujniki NPN nie przesyłają sygnałów w formie zmiennego napięcia, lecz jedynie jako sygnał binarny – włączony lub wyłączony. Z kolei odpowiedzi odnoszące się do poziomów logicznych wysokiego oraz niskiego są mylące, ponieważ sygnał logiczny wysoki (zwykle oznaczany jako 5V lub 24V w kontekście systemów automatyki) nie jest generowany przez czujnik NPN w stanie aktywnym. W sytuacji, gdy czujnik NPN jest aktywowany, jego wyjście łączy się z masą, co generuje sygnał logiczny niski. Niezrozumienie tych zasad prowadzi do błędnych wniosków i może skutkować nieprawidłowym działaniem systemu, co z kolei może przyczynić się do awarii maszyn lub błędów w procesie produkcyjnym. Właściwe zrozumienie wyjść czujników i ich interakcji z elementami sterującymi jest więc kluczowe dla efektywności oraz niezawodności systemów automatyki przemysłowej.
Pytanie 25
Aby zmierzyć dystans robota mobilnego od przeszkód, można zastosować m.in. czujniki
A. piezoelektryczne
B. ultradźwiękoweTwoja odpowiedź
C. tensometryczne
D. pirometryczne
Poprawna odpowiedź. Czujniki ultradźwiękowe są powszechnie stosowane w robotyce do pomiaru odległości, ponieważ działają na zasadzie emisji fal dźwiękowych o wysokiej częstotliwości, które po odbiciu od przeszkody wracają do czujnika. Dzięki temu możliwe jest precyzyjne określenie odległości do obiektów w otoczeniu robota. Przykładem zastosowania czujników ultradźwiękowych może być unikanie kolizji przez roboty mobilne, gdzie czujniki te umożliwiają wykrywanie przeszkód w czasie rzeczywistym, co jest kluczowe dla autonomicznych systemów nawigacyjnych. W branży stosuje się różne standardy, takie jak ISO 12100 dotyczący bezpieczeństwa maszyn, które podkreślają konieczność implementacji skutecznych systemów detekcji przeszkód. Ponadto, ultradźwiękowe czujniki odległości są często stosowane w połączeniu z algorytmami sztucznej inteligencji do analizy otoczenia, co zwiększa efektywność i bezpieczeństwo operacji robotów.
Pytanie 26
Jaki parametr siłownika zainstalowanego w prasie pneumatycznej ma wpływ na maksymalną wartość wysunięcia stempla?
A. Średnica cylindra
B. Skok siłownikaTwoja odpowiedź
C. Średnica tłoczyska
D. Maksymalne ciśnienia zasilania
Poprawna odpowiedź. Skok siłownika jest kluczowym parametrem, który bezpośrednio wpływa na maksymalny wysuw stempla w prasie pneumatycznej. Oznacza on maksymalną odległość, jaką tłoczysko siłownika może przebyć od pozycji spoczynkowej do końca swojego ruchu. W praktyce oznacza to, że im większy skok siłownika, tym większy zakres ruchu stempla, co jest niezbędne w wielu zastosowaniach, takich jak formowanie, prasowanie czy tłoczenie. Zrozumienie tego parametru jest szczególnie istotne w kontekście projektowania urządzeń przemysłowych, gdzie optymalizacja wydajności jest kluczowa. W branży stosuje się różne normy dotyczące projektowania siłowników, takie jak ISO 15552, które definiują standardy dotyczące wymiarów i wydajności siłowników pneumatycznych. Dzięki tym standardom inżynierowie mogą dobierać odpowiednie komponenty, zapewniając efektywność i bezpieczeństwo urządzeń. Właściwy dobór skoku siłownika ma również wpływ na efektywność energetyczną całego systemu, co przekłada się na niższe koszty eksploatacji.
Pytanie 27
Jakim skrótem literowym określa się oprogramowanie do tworzenia wizualizacji procesów industrialnych?
A. CAE
B. SCADAPoprawna odpowiedź
C. CADTwoja odpowiedź
D. CAM
Niepoprawna odpowiedź. Zrozumienie różnicy pomiędzy systemami CAM, CAE, CAD i SCADA jest kluczowe dla skutecznego wykorzystania technologii w przemyśle. CAM, czyli Computer-Aided Manufacturing, odnosi się do aplikacji wspierających procesy produkcyjne, takich jak programowanie maszyn CNC. Jego zastosowanie polega na automatyzacji produkcji, co zwiększa efektywność i precyzję wytwarzania. Z kolei CAE, czyli Computer-Aided Engineering, obejmuje narzędzia do analizy inżynieryjnej, które wspierają projektowanie i testowanie produktów poprzez symulacje komputerowe, co pozwala na optymalizację konstrukcji zanim przystąpi się do produkcji. CAD, czyli Computer-Aided Design, to systemy używane przede wszystkim do tworzenia dokumentacji technicznej oraz wizualizacji projektów inżynieryjnych. W kontekście wizualizacji procesów przemysłowych, to właśnie SCADA jest odpowiednim rozwiązaniem, które łączy w sobie elementy monitorowania i kontrolowania procesów. Pomimo że CAM, CAE i CAD są niezwykle ważnymi narzędziami w automatyzacji i inżynierii, to ich funkcjonalność i zastosowanie różnią się znacząco od SCADA, które koncentruje się na bieżącym zarządzaniu procesami. Typowym błędem myślowym jest mylenie tych systemów, co może prowadzić do nieefektywnego zarządzania procesami i niewłaściwego doboru narzędzi do konkretnych zastosowań w przemyśle.
Pytanie 28
Właściwości takie jak moc silnika, liczba cylindrów, stopień sprężania, pojemność zbiornika, efektywność oraz ciśnienie są typowe dla
A. siłownika pneumatycznego
B. sprężarki tłokowejTwoja odpowiedź
C. pompy hydraulicznej
D. silnika hydraulicznego
Poprawna odpowiedź. Podczas oceny sprężarek tłokowych musisz zwrócić uwagę na kilka istotnych parametrów, takich jak moc silnika, liczba cylindrów, stopnie sprężania czy pojemność zbiornika. Te rzeczy są naprawdę ważne w różnych branżach, od klimatyzacji po chłodnictwo. Sprężarka tłokowa działa tak, że tłok w cylindrze przesuwa się, a to właśnie zwiększa ciśnienie gazu. Dzięki takim wskaźnikom jak ciśnienie robocze czy wydajność powietrza inżynierowie mogą dobrać sprzęt do konkretnego zastosowania, gdzie potrzebna jest odpowiednia moc sprężania. Ogólnie znajomość tych parametrów pozwala na lepsze projektowanie i dobór sprężarek, co jest ważne w branży. Rozumienie tych kwestii jest kluczowe, jeśli chcesz, żeby systemy działały efektywnie i były niezawodne.
Pytanie 29
Jakie kluczowe cechy funkcjonalne powinien mieć system sterowania układem nawrotnym dla silnika elektrycznego?
A. Blokadę uniemożliwiającą jednoczesne włączenie w obu kierunkachTwoja odpowiedź
B. Ograniczenie czasowe dla pracy silnika z napędem
C. Sygnalizację kierunków obrotu silnika
D. Podtrzymanie kierunku obrotów silnika z napędem
Poprawna odpowiedź. Wybór odpowiedzi "Blokadę przed jednoczesnym załączeniem w obu kierunkach." jest poprawny, ponieważ stanowi kluczowy element systemów sterowania silnikami elektrycznymi, który ma na celu zapewnienie bezpieczeństwa oraz ochrony zarówno urządzenia, jak i użytkownika. W praktyce, w przypadku jednoczesnego załączenia silnika w dwóch przeciwnych kierunkach, mogłoby dojść do poważnych uszkodzeń mechanicznych, a także do zagrożenia dla ludzi znajdujących się w pobliżu. Blokada ta jest standardowym rozwiązaniem w branży automatyki, stosowanym w wielu aplikacjach, od prostych silników jednofazowych po złożone systemy napędowe w przemyśle. Przykładowo, w systemach z wykorzystaniem falowników, implementacja takiej blokady jest nie tylko zalecana, ale wręcz wymagana przez normy bezpieczeństwa. Dobre praktyki inżynieryjne sugerują wprowadzenie dodatkowych czujników, które monitorują aktywność silnika, co pozwala na automatyczne zatrzymanie pracy w przypadku wykrycia nieprawidłowości. Oprócz tego, zapewnia to również większą niezawodność i dłuższą żywotność komponentów systemu, co jest kluczowe w kontekście kosztów eksploatacji.
Pytanie 30
Jaka prędkość wyjścia tłoka siłownika hydraulicznego o powierzchni czynnej A = 3·10-3 m2 będzie, jeśli natężenie przepływu wynosi Q = 1,5·10-3 m3/s?
A. 0,5 m/sPoprawna odpowiedź
B. 0,3 m/s
C. 5 m/sTwoja odpowiedź
D. 3 m/s
Niepoprawna odpowiedź. W przypadku odpowiedzi, które nie są poprawne, kluczowe jest zrozumienie merytorycznych podstaw hydrauliki, które leżą u podstaw obliczeń prędkości w siłownikach. Odpowiedzi takie jak 0,3 m/s, 5 m/s czy 3 m/s mogą wydawać się logiczne na pierwszy rzut oka, ale wynikają z fundamentalnych błędów w interpretacji danych. Na przykład, odpowiedź 0,3 m/s nie uwzględnia prawidłowego stosunku natężenia przepływu do powierzchni tłoka, co prowadzi do niedoszacowania prędkości. Z kolei odpowiedzi 5 m/s i 3 m/s sugerują, że natężenie przepływu byłoby znacznie wyższe niż podane, co jest sprzeczne z definicją i właściwościami natężenia przepływu w układach hydraulicznych. Kluczowym błędem myślowym jest pominięcie faktu, że zmiana powierzchni przekroju poprzecznego wpływa bezpośrednio na prędkość przepływu. Aby obliczenie było poprawne, należy zawsze odnosić się do wzoru v = Q/A. W praktyce, błędne obliczenia mogą prowadzić do niewłaściwego doboru komponentów w układzie hydraulicznym, co w skrajnych przypadkach może skutkować awarią urządzenia lub nieefektywną pracą, a także zwiększonym zużyciem energii. Z tego powodu zrozumienie podstawowych zasad obliczeń hydraulicznych jest kluczowe dla inżynierów i techników pracujących w branży.
Pytanie 31
Na podstawie tabeli z dokumentacji techniczno-ruchowej przekładni napędu wskaż wszystkie czynności konserwacyjne, które należy przeprowadzić po upływie 4 lat i 3 miesięcy od przyjęcia jednostki napędowej do eksploatacji.
Lp.
Czynność
Odstępy czasu
1
Sprawdzenie odgłosów z kół zębatych, łożysk
co 1 miesiąc
2
Sprawdzenie temperatury obudowy (maksymalna 90°C)
3
Wizualne sprawdzenie uszczelnień
4
Usunięcie kurzu, pyłu z powierzchni napędu
5
Oczyszczenie korka odpowietrzającego i jego bezpośredniego otoczenia
co 3 miesiące
6
Sprawdzenie śrub montażowych korpusu napędu
co 6 miesięcy
7
Sprawdzenie amortyzatorów gumowych
co 48 miesięcy
8
Wizualne sprawdzenie uszczelnień wału i ewentualnie wymiana
A. 1, 2, 3, 4, 5, 8
B. 5, 8
C. 1, 2, 3, 4, 5, 6, 7Twoja odpowiedź
D. 1, 2, 3, 4, 5Poprawna odpowiedź
Niepoprawna odpowiedź. Niepoprawne odpowiedzi opierają się na mylnych założeniach dotyczących wymagań konserwacyjnych jednostki napędowej. Wybranie tylko niektórych czynności konserwacyjnych, jak w przypadku odpowiedzi 5, 8 czy 1, 2, 3, 4, 5, 6, 7, sugeruje niedostateczne zrozumienie całościowego podejścia do utrzymania tych systemów. Ważne jest, aby dostrzegać, że każda czynność konserwacyjna ma swoje uzasadnienie wynikające z długofalowych obserwacji, które pokazują, że niedoszacowanie potrzebnych działań może prowadzić do poważnych awarii. Na przykład, pomijając regularną kontrolę smarów i materiałów eksploatacyjnych, można nieświadomie doprowadzić do ich degradacji, co w efekcie zwiększa tarcie i obciążenie komponentów, a to może skutkować ich uszkodzeniem. Ponadto, odpowiedzi takie jak 5, 8 czy 1, 2, 3, 4, 5, 6, 7 nie uwzględniają cykliczności niektórych działań konserwacyjnych, które są kluczowe dla prawidłowego funkcjonowania przekładni. Niezrozumienie tych aspektów prowadzi do koncepcji, które mogą zagrażać bezpieczeństwu operacyjnemu i mogą narazić jednostkę na nieplanowane przestoje. Rekomendacje dotyczące utrzymania powinny być więc zgodne z najlepszymi praktykami i normami branżowymi, aby zapewnić wysoką efektywność i niezawodność urządzeń.
Pytanie 32
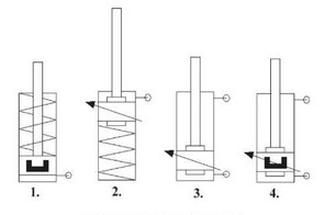
W których siłownikach pneumatycznych nie można zastosować magnetycznych czujników krańcowych?
A. 1 i 2
B. 1 i 4
C. 2 i 3Twoja odpowiedź
D. 3 i 4
Poprawna odpowiedź. Magnetyczne czujniki krańcowe są kluczowymi komponentami w automatyzacji procesów, ponieważ pozwalają na dokładne określenie pozycji tłoka w siłownikach pneumatycznych. W siłownikach numer 2 i 3, brak magnesów trwałych lub elementów przewodzących pole magnetyczne uniemożliwia zastosowanie tych czujników. Przykładowo, w aplikacjach, gdzie precyzyjna kontrola pozycji jest niezbędna, jak w systemach montażowych czy robotach przemysłowych, wykorzystanie magnetycznych czujników na siłownikach 1 i 4, które są odpowiednio przystosowane, pozwala na zwiększenie efektywności i niezawodności systemów. Dobrą praktyką jest również stosowanie siłowników i czujników zgodnych z normami ISO, co zapewnia ich interoperacyjność i ułatwia integrację w systemach automatyki. W przypadku siłowników, które nie mają możliwości współpracy z czujnikami magnetycznymi, warto rozważyć inne techniki detekcji, takie jak czujniki indukcyjne, które mogą być odpowiednie w specyficznych zastosowaniach.
Pytanie 33Strzał
Który z wymienionych fragmentów kodu assemblera wskazuje na realizację operacji dodawania przez procesor?
A. MUL
B. ADDTwoja odpowiedź
C. DIV
D. SUB
Poprawna odpowiedź. Kod 'ADD' jest skrótem od angielskiego słowa 'addition', co w kontekście programowania assemblerowego oznacza operację dodawania. W zasadzie instrukcja ta instruuje procesor, aby dodał wartości znajdujące się w dwóch rejestrach lub pomiędzy rejestrami a pamięcią. Przykładowo, jeśli mamy rejestry R1 i R2, używając instrukcji 'ADD R1, R2', procesor doda wartość z R2 do wartości w R1 i zapisze wynik z powrotem w R1. To podejście jest kluczowe w obliczeniach arytmetycznych i w wielu algorytmach przetwarzania danych. Dodatkowo, stosowanie instrukcji 'ADD' w kodzie assemblera jest zgodne z najlepszymi praktykami w programowaniu niskopoziomowym, gdzie precyzyjne zarządzanie operacjami arytmetycznymi jest niezbędne dla wydajności aplikacji. Użycie tej instrukcji jest również powszechne w kontekście optymalizacji kodu, gdzie reducowanie liczby operacji arytmetycznych przekłada się na szybsze działanie programów.
Pytanie 34
Która z poniższych czynności serwisowych nie jest konieczna do wykonania codziennie przed uruchomieniem szlifierki kątowej?
A. Oględziny stanu przewodu zasilającego
B. Sprawdzenie mocowania osłony tarczy i rękojeści
C. Pomiar przewodności bezpiecznikaTwoja odpowiedź
D. Dokręcenie nakrętki mocującej tarczę
Poprawna odpowiedź. Pomiar przewodności bezpiecznika nie jest czynnością, która musi być wykonywana codziennie przed uruchomieniem szlifierki kątowej, ponieważ bezpiecznik, jako element zabezpieczający, nie ulega szybkiemu zużyciu podczas normalnej eksploatacji narzędzia. W praktyce, choć warto okresowo kontrolować stan bezpiecznika, jego pomiar nie jest wymagany przed każdym użyciem. Dobrym rozwiązaniem jest przeprowadzanie takich pomiarów w ramach regularnej konserwacji, na przykład raz w miesiącu lub po intensywnym użytkowaniu narzędzia. W przypadku uszkodzenia lub przepalenia bezpiecznika natychmiastowa wymiana jest konieczna, ale codzienny pomiar nie jest konieczny. Warto także zaznaczyć, że niektóre nowoczesne narzędzia są wyposażone w automatyczne systemy monitorowania, które same informują użytkownika o stanie zabezpieczeń. Przestrzeganie standardów BHP oraz dobrych praktyk w zakresie konserwacji sprzętu pozwala na zwiększenie bezpieczeństwa i wydajności pracy.
Pytanie 35
Jaki rodzaj czujnika wykorzystuje się do pomiaru odległości w zastosowaniach przemysłowych?
A. Piezoelektryczny
B. Magnetyczny
C. UltradźwiękowyTwoja odpowiedź
D. Temperaturowy
Poprawna odpowiedź. Czujniki ultradźwiękowe są często używane do pomiaru odległości w zastosowaniach przemysłowych. Działają one na zasadzie emitowania fal dźwiękowych o wysokiej częstotliwości i mierzenia czasu, jaki zajmuje odbicie tych fal od obiektu do czujnika. Dzięki temu można precyzyjnie określić odległość do badanego obiektu. Czujniki ultradźwiękowe są bardzo uniwersalne i mogą mierzyć odległości od kilku centymetrów do kilku metrów, w zależności od specyfikacji urządzenia. W przemyśle stosuje się je w automatyzacji procesów produkcyjnych, takich jak kontrola poziomu cieczy, wykrywanie obecności obiektów czy nawet w systemach bezpieczeństwa do detekcji zbliżających się obiektów. Znajdują one zastosowanie w różnych branżach, od motoryzacyjnej po spożywczą. Istotnym atutem tych czujników jest ich niezależność od koloru i materiału obiektu, co czyni je bardziej uniwersalnymi w porównaniu z czujnikami optycznymi. Ważne jest również to, że czujniki ultradźwiękowe są odporne na kurz i brud, co jest istotne w trudnych warunkach przemysłowych.
Pytanie 36
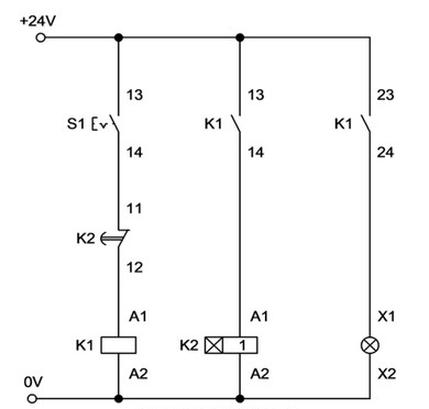
W układzie, którego schemat przestawiony został na rysunku, po wciśnięciu przycisku S1 lampka świeci światłem ciągłym. Wynika z tego, że najprawdopodobniej uszkodzony jest
A. zasilacz zasilający układ.
B. zestyk rozwierny K1.
C. przycisk S1.
D. przekaźnik czasowy K2.Twoja odpowiedź
Poprawna odpowiedź. Odpowiedź wskazująca na przekaźnik czasowy K2 jako uszkodzony jest prawidłowa. W sytuacji, gdy po wciśnięciu przycisku S1 lampka świeci światłem ciągłym, oznacza to, że obwód elektryczny jest zamknięty, a inne elementy układu działają poprawnie. Działający przekaźnik K1, zestyk rozwierny oraz przycisk S1 zapewniają, że sygnał jest przekazywany, a zasilacz zasila lampkę. Przekaźnik czasowy K2 powinien wprowadzać przerywanie w świeceniu lampki, co wskazuje, że jego uszkodzenie powoduje, iż lampka świeci w sposób ciągły. Przekaźniki czasowe są kluczowymi elementami w automatyce, używanymi do kontrolowania cykli pracy urządzeń. Ich poprawne działanie jest niezbędne w systemach automatyzacji, takich jak systemy oświetleniowe, gdzie wymagana jest zmiana stanu w określonych interwałach czasowych. Zrozumienie funkcji przekaźników czasowych oraz ich zastosowań w praktyce inżynieryjnej jest istotne, aby skutecznie projektować i diagnozować systemy elektromechaniczne.
Pytanie 37
Kierunek obrotu wirnika silnika indukcyjnego trójfazowego można zmienić poprzez
A. zmianę liczby par biegunów magnetycznychTwoja odpowiedź
B. szeregowe podłączenie dodatkowego rezystora do jednego z uzwojeń
C. zmianę częstotliwości napięcia zasilającego
D. zmianę kolejności faz w sieci zasilającej silnikPoprawna odpowiedź
Niepoprawna odpowiedź. Odpowiedzi, które sugerują, że zmianę kierunku obrotów wirnika silnika indukcyjnego trójfazowego można osiągnąć poprzez inne metody, są nieprawidłowe z technicznego punktu widzenia. Zmiana częstotliwości napięcia zasilającego wpływa na prędkość obrotową silnika, lecz nie zmienia kierunku obrotów wirnika. Zmiana liczby par biegunów magnetycznych również wpływa na prędkość, ale nie na kierunek. Takie podejście może prowadzić do błędnych wniosków, gdyż zmiany w częstotliwości i liczbie biegunów są związane z regulacją prędkości i efektywnością energetyczną, co jest zupełnie inną kwestią. Co więcej, szeregowe włączenie dodatkowego rezystora do jednego z uzwojeń nie ma wpływu na zmianę kierunku obrotów, a może wręcz prowadzić do spadku wydajności silnika. W praktyce, takie rozwiązania mogą prowadzić do nieprawidłowego działania silnika oraz jego przedwczesnego uszkodzenia. Kluczowe jest zrozumienie, że kierunek obrotów w trójfazowym silniku indukcyjnym jest bezpośrednio związany z sekwencją faz, co jest fundamentalną zasadą w elektrotechnice. Przykłady z praktyki potwierdzają, że nieprzestrzeganie tej zasady może prowadzić do poważnych problemów w systemach automatyki przemysłowej.
Pytanie 38
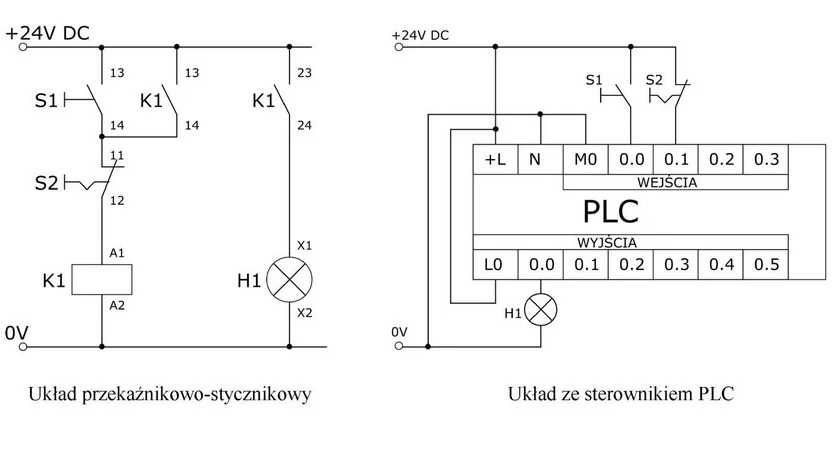
Na schematach zostały przedstawione układy: przekaźnikowo-stycznikowy oraz zastępujący go układ ze sterownikiem PLC. Który z przedstawionych programów zapisanych w języku LD realizuje działanie układu przekaźnikowo-stykowego?
C.
D.Poprawna odpowiedź
A.
B.Twoja odpowiedź
Niepoprawna odpowiedź. Analizując inne odpowiedzi, można zauważyć, że każda z nich zawiera błędne założenia dotyczące reprezentacji układu przekaźnikowo-stycznikowego w języku LD. Odpowiedzi A., B. i C. nie uwzględniają kluczowego elementu, jakim jest negacja zestyku S2. Niezrozumienie, że zestyki normalnie zamknięte w programowaniu PLC powinny być reprezentowane jako zestyki z negacją, prowadzi do błędnych wniosków w kwestii działania układu. Ponadto, projektując programy PLC, ważne jest, aby stosować się do zasad logiki sekwencyjnej, co oznacza, że każda zmiana stanu jednego elementu powinna być dokładnie odwzorowana w logice sterującej. Niezastosowanie tej zasady może prowadzić do nieprzewidywalnych skutków, takich jak błędne aktywowanie lub dezaktywowanie urządzeń. W wielu przypadkach, inżynierowie popełniają błąd w interpretacji działania przycisków i zestyków, co skutkuje niewłaściwą implementacją logiki. Dobrą praktyką jest przetestowanie modelu w symulacji przed wdrożeniem go w rzeczywistym układzie, aby upewnić się, że wszystkie elementy działają zgodnie z zamierzeniami. W kontekście przemysłowym, gdzie bezpieczeństwo i efektywność są na pierwszym miejscu, kluczowe jest stosowanie precyzyjnych reprezentacji wszystkich elementów w programie sterującym.
Pytanie 39
Jakie czujniki mogą dostarczać dane do sterownika PLC o poziomie cieczy nieprzewodzącej w zbiorniku mechatronicznym działającym jako niezależny system napełniania i dozowania?
A. PojemnościoweTwoja odpowiedź
B. Indukcyjne
C. Termoelektryczne
D. Magnetyczne
Poprawna odpowiedź. Czujnik pojemnościowy to urządzenie, które mierzy poziom cieczy nieprzewodzącej poprzez pomiar zmiany pojemności elektrycznej między elektrodami, która zmienia się w zależności od poziomu cieczy. W przypadku cieczy nieprzewodzących, takich jak oleje czy niektóre chemikalia, czujnik pojemnościowy jest idealnym rozwiązaniem, ponieważ nie wymaga kontaktu z cieczą, co eliminuje ryzyko korozji czy zanieczyszczenia. Zastosowanie czujników pojemnościowych w systemach mechatronicznych, takich jak autonomiczne układy napełniania i dozowania, jest powszechne ze względu na ich dużą precyzję oraz niezawodność. Przykładowo, w przemyśle spożywczym, czujniki te mogą być wykorzystywane do monitorowania poziomu oleju w maszynach do pakowania, co zapewnia optymalne warunki pracy urządzenia. Stosowanie czujników pojemnościowych jest zgodne z normami ISO 9001 dotyczącymi zapewnienia jakości w procesach produkcyjnych.
Pytanie 40
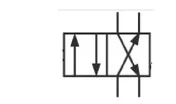
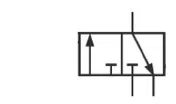
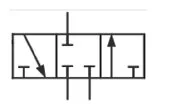
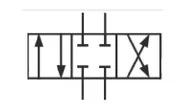
Który symbol należy zastosować, rysując na schemacie układu hydraulicznego zawór rozdzielający 4/2?
Symbol 3.Twoja odpowiedź
Symbol 4.
Symbol 1.
Symbol 2.
Poprawna odpowiedź. Zawór rozdzielający 4/2, który wybierałeś jako poprawny, jest kluczowym elementem w układach hydraulicznych. Posiada cztery porty i dwa położenia, co oznacza, że może kierować przepływ cieczy w dwóch różnych kierunkach, co jest niezbędne w wielu aplikacjach przemysłowych i maszynowych. Symbol 3 przedstawia dokładnie tę konstrukcję, co czyni go odpowiednim dla tego zastosowania. W praktyce, zawory te są często używane w systemach, gdzie trzeba zmieniać kierunek przepływu oleju hydraulicznego, na przykład w prasie hydraulicznej lub w systemach sterowania siłownikami. Dobrze zaprojektowany układ hydrauliczny z odpowiednimi symbolami pozwala na efektywne zarządzanie energią i ruchem, co jest zgodne z normami ISO 1219, które definiują oznaczenia symboli hydraulicznych. Twój wybór wzmacnia zrozumienie podstaw hydrauliki i ich zastosowań w realnych sytuacjach inżynieryjnych.