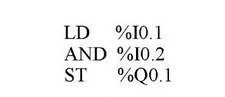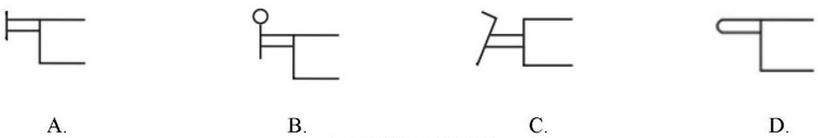Kwalifikacja: ELM.06 - Eksploatacja i programowanie urządzeń i systemów mechatronicznych
Rozpoczęcie: 24 września 2026 00:18
Zakończenie: 24 września 2026 00:36
Egzamin niezdany
Wynik: 10/40 punktów (25,0%)
Wymagane minimum: 20 punktów (50%)
Pewność odpowiedzi
Żadna odpowiedź nie została oznaczona jako strzał.
Przy następnym egzaminie zaznaczaj niepewne odpowiedzi - zobaczysz wtedy, ile wyniku bierze się z wiedzy, a ile ze szczęścia.
Twój wynik na tle innych
Twój wynik jest lepszy niż 9% podejść do kwalifikacji ELM.06.
Porównanie z 15522 zakończonymi podejściami do tej kwalifikacji (dane zbiorcze, bez wyników indywidualnych).
Zachowaj ten wynik na koncie
Załóż darmowe konto albo zaloguj się - ten egzamin przypiszemy do Twojego konta, więc wrócisz do swoich błędów, będziesz śledzić postęp i dostaniesz powtórki dobrane do Twoich odpowiedzi.
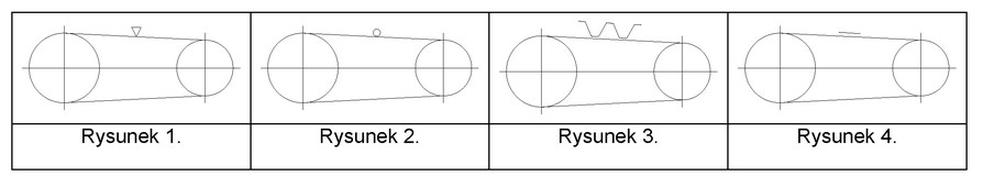
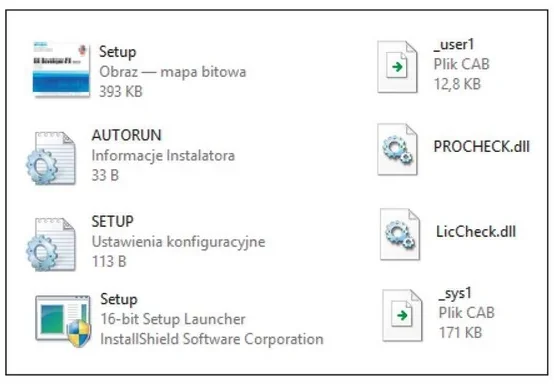
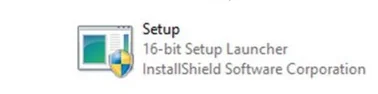
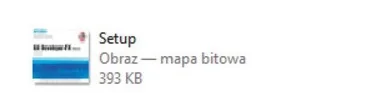
Symbol graficzny przekładni z pasem okrągłym, który należy umieścić na schemacie mechanicznym, przedstawiono na
A. rysunku 4.Twoja odpowiedź
B. rysunku 3.
C. rysunku 1.
D. rysunku 2.Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór rysunków 1, 3 lub 4 mógł być wynikiem zamieszania, bo w mechanice jest sporo różnych przekładni. Tylko, że żaden z tych rysunków nie pokazuje poprawnego symbolu przekładni z pasem okrągłym. Rysunek 1 mógłby na przykład przedstawiać przekładnię zębatą, która działa z zupełnie innymi zasadami. W przekładniach zębatych energia jest przenoszona przez zazębianie się kół zębatych, a to wymaga większej precyzji i generuje większe obciążenia. Rysunek 3 sugeruje przekładnię klinową, a rysunek 4 może pokazywać systemy napędu liniowego, które są jeszcze inną kategorią. Takie pomyłki mogą wynikać z braku znajomości podstawowych zasad działania przekładni i ich symboliki. Ważne jest, żeby przed podjęciem decyzji dokładnie przeanalizować schematy i znać różnice między różnymi typami przekładni. W przemyśle brak precyzji w diagnozowaniu czy projektowaniu może prowadzić do poważnych problemów, na przykład awarii maszyn czy wyższych kosztów eksploatacji.
Pytanie 2
Który z poniższych komponentów jest używany w układach sterowania do konwersji sygnałów analogowych na cyfrowe?
A. Transformator
B. Silnik elektryczny
C. Zawór proporcjonalny
D. Przetwornik A/CTwoja odpowiedź
Poprawna odpowiedź. Przetwornik analogowo-cyfrowy, znany jako A/C (ang. ADC - Analog to Digital Converter), jest kluczowym elementem w systemach mechatronicznych, ponieważ pozwala na przekształcenie sygnałów analogowych na cyfrowe. W praktyce oznacza to, że sygnały, które są ciągłe w czasie i mogą przyjmować nieskończoną liczbę wartości, są zamieniane na sygnały cyfrowe, które są dyskretne i mogą być przetwarzane przez systemy cyfrowe, takie jak mikroprocesory czy sterowniki PLC. To umożliwia efektywne zarządzanie i kontrolowanie procesów przemysłowych. Przetworniki A/C znajdują zastosowanie w wielu dziedzinach, takich jak automatyka przemysłowa, robotyka oraz systemy pomiarowe. Dzięki nim możemy precyzyjnie monitorować i reagować na zmiany w układzie, co jest niezbędne w złożonych systemach mechatronicznych. Przykładem zastosowania jest odczyt wartości czujników takich jak temperatury, ciśnienia czy wilgotności, które są następnie interpretowane przez system sterujący w celu podjęcia odpowiednich działań. Standardy branżowe wymagają, by takie przetworniki charakteryzowały się wysoką dokładnością i szybkością przetwarzania, co jest kluczowe dla zachowania jakości i precyzji działania systemów.
Pytanie 3
Która z liter adresowych zastosowanych w poniższej instrukcji programowania obrabiarki oznacza szybkość posuwu?
CNC N120 G31 X50 Z-30 D-2 F3 Q3
A. N
B. GTwoja odpowiedź
C. Q
D. FPoprawna odpowiedź
Niepoprawna odpowiedź. Wybór liter adresowych w odpowiedziach na pytanie dotyczące szybkości posuwu w programowaniu obrabiarek CNC może prowadzić do wielu nieporozumień wśród operatorów, szczególnie, gdy nie są oni zaznajomieni ze standardami branżowymi. Odpowiedzi takie jak 'Q', 'G' i 'N' są w rzeczywistości związane z innymi aspektami programowania obrabiarek. Litera 'Q' często odnosi się do parametrów związanych z interpolacją lub innymi ustawieniami, które nie mają bezpośredniego związku z szybkością posuwu. Z kolei 'G' to prefiks, który oznacza różne funkcje i tryby pracy obrabiarki, jak np. ruch liniowy czy kołowy, ale nie definiuje szybkości posuwu. Natomiast litera 'N' zazwyczaj oznacza numer linii kodu, co jest kluczowe dla struktury programowania, ale także nie ma związku z szybkością posuwu narzędzia. To może prowadzić do typowych błędów myślowych, gdzie operatorzy mylą różne parametry i ich funkcje, co może skutkować błędami podczas obróbki. Dlatego tak ważne jest, aby w pełni rozumieć specyfikę i znaczenie poszczególnych liter w kontekście programowania CNC, co zdecydowanie pomoże w uniknięciu nieporozumień i w zapewnieniu wysokiej jakości obróbki. Edukacja i trening w zakresie użycia poprawnych oznaczeń są kluczowe dla efektywnego i bezpiecznego użytkowania obrabiarek.
Pytanie 4
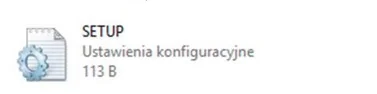
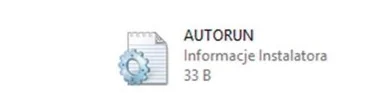
Który plik należy wykorzystać do zainstalowania programu do obsługi sterownika PLC?
A. D.Poprawna odpowiedź
B. A.
C. C.Twoja odpowiedź
D. B.
Niepoprawna odpowiedź. Wybór innych opcji zamiast odpowiedzi D świadczy o nieporozumieniach dotyczących procesu instalacji oprogramowania. Często można spotkać się z plikami o różnych nazwach, które mogą być mylące. Na przykład, pliki oznaczone jako A, B lub C mogą zawierać dokumentację, sterowniki lub inne zasoby, które nie są bezpośrednio związane z instalacją samego oprogramowania. Typowym błędem jest zakładanie, że jakikolwiek plik z rozszerzeniem exe lub innym charakterystycznym dla aplikacji plikiem, jest wystarczający do instalacji, podczas gdy kluczowe jest zapewnienie, że w rzeczywistości jest to plik instalacyjny, a nie jedynie element pomocniczy. W branży automatyki przemysłowej, dokładne przestrzeganie instrukcji dostarczonych przez producentów sprzętu i oprogramowania jest kluczowe dla zapewnienia prawidłowego działania systemów. Pomijanie tego kroku może prowadzić do poważnych komplikacji w przyszłej konfiguracji lub programowaniu PLC, a także do uszkodzenia systemu. Dlatego ważne jest, aby nie tylko znać nazwę pliku instalacyjnego, ale także rozumieć jego rolę w całym procesie instalacji oraz właściwie interpretować instrukcje zawarte w dokumentacji produktu.
Pytanie 5
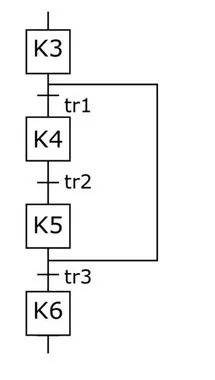
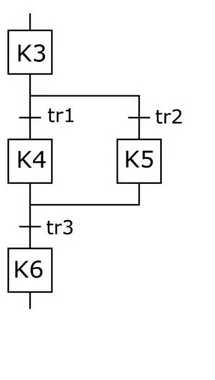
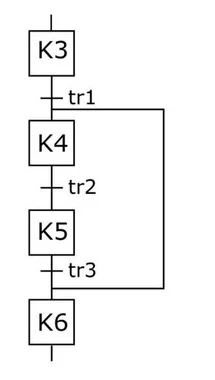
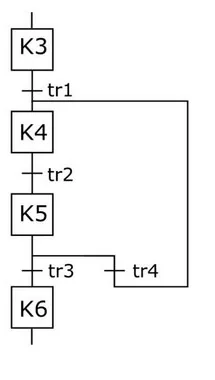
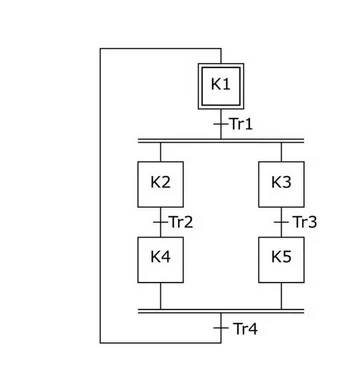
Sekwencja działań w krokach K4 i K5 ma być powtórzona kilkukrotnie. Graficznym opisem tej sytuacji jest fragment grafu przedstawiony na rysunku
A. A.
B. C.
C. B.Twoja odpowiedź
D. D.Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór niewłaściwej odpowiedzi wynika z niepełnego zrozumienia koncepcji pętli w grafach. Odpowiedzi A, B oraz C nie oddają rzeczywistej sytuacji, w której sekwencja K4 i K5 ma być powtarzana. W przypadku odpowiedzi A, brak pętli sugeruje jednorazowe wykonanie kroków, co nie spełnia założenia wielokrotności. Odpowiedź B, choć zawiera pętlę, ogranicza ją jedynie do kroku K5, co również nie odzwierciedla wymaganej sekwencji działań. Odpowiedź C wprowadza dodatkowe nieporozumienia, bowiem kieruje przepływ od K5 do K6, co sugeruje zakończenie procesu zamiast jego kontynuacji. Typowym błędem myślowym jest zakładanie, że każda pętla musi obejmować wszystkie elementy procesu. W rzeczywistości, aby prawidłowo modelować procesy z wieloma krokami, kluczowe jest zrozumienie, które elementy powinny być ze sobą powiązane. Aby uniknąć podobnych nieporozumień w przyszłości, warto przestudiować zasady diagramowania procesów oraz zastosowania pętli w programowaniu, co pozwoli na bardziej precyzyjne odwzorowanie złożonych sekwencji działań.
Pytanie 6
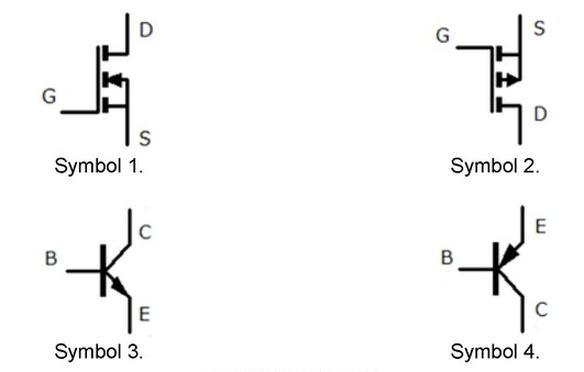
Którego symbolu należy użyć rysując schemat elektroniczny z tranzystorem unipolarnym MOSFET-P?
A. Symbolu 3.
B. Symbolu 2.Poprawna odpowiedź
C. Symbolu 4.Twoja odpowiedź
D. Symbolu 1.
Niepoprawna odpowiedź. Wybór symbolu innego niż 2 może sugerować, że coś jest nie tak z zrozumieniem zasad dotyczących tranzystorów unipolarnych, zwłaszcza MOSFET-P. Często ludzie myślą, że tranzystory typu N i P mają podobne oznaczenia, ale w rzeczywistości to nie jest prawda. Każdy tranzystor ma swoje unikalne cechy, które moim zdaniem powinny być widoczne w jego symbolu. Na przykład MOSFET-N ma strzałkę na zewnątrz, co pokazuje, że nośnikami ładunku są elektrony, a w MOSFET-P są to dziury. Jak się wybierze zły symbol, jak 1, 3 czy 4, to można popełnić błędy w analizie układów, co może mieć poważne skutki w projektowaniu. Dlatego istotne jest, żeby w dokumentacji trzymać się standardowych symboli i norm, takich jak IEEE 315. Złe symbole mogą wprowadzać w błąd innych, a to prowadzi do złych połączeń i problemów z działaniem urządzeń. Ważne, żeby rozumieć różnice między symbolami i stosować je prawidłowo.
Pytanie 7
Jakie powinno być ciśnienie powietrza zasilającego siłownik, którego powierzchnia tłoka wynosi S = 0,003 m2, aby uzyskać siłę F = 1,5 kN?
A. 0,5 MPaPoprawna odpowiedź
B. 50,0 hPaTwoja odpowiedź
C. 5,0 MPa
D. 50,0 kPa
Niepoprawna odpowiedź. Wybór innej wartości ciśnienia powietrza zasilającego siłownik, takiej jak 5,0 MPa, 50,0 kPa czy 50,0 hPa, wskazuje na niedostateczne zrozumienie zasady działania siłowników pneumatycznych i błędne zinterpretowanie wzoru F = p * S. Wartości te nie spełniają podanego równania, co prowadzi do błędnych wniosków. 5,0 MPa to zbyt wysokie ciśnienie, które mogłoby prowadzić do uszkodzenia siłownika, a zastosowanie 50,0 kPa lub 50,0 hPa jest niedostateczne, ponieważ nie dostarczyłoby wystarczającej siły, aby uzyskać wymaganą 1,5 kN. W przemyśle często występują pomyłki związane z jednostkami miary; na przykład, niektórzy mogą mylić wartości kPa z MPa, co prowadzi do niewłaściwego oszacowania wymaganego ciśnienia. Zrozumienie jednostek i ich konwersji jest kluczowe dla prawidłowego obliczania wartości ciśnienia. Typowym błędem myślowym jest także pomijanie faktu, że siła jest wynikiem działania ciśnienia na pewną powierzchnię, co wymaga dokładnego przeliczenia oraz analizy mechanicznej systemu. Bez poprawnych obliczeń i głębszej analizy, decyzje dotyczące ciśnienia roboczego mogą być niebezpieczne i kosztowne.
Pytanie 8
Jakie oznaczenie literowe dotyczy manipulatora wyposażonego w dwa obrotowe napędy oraz jeden liniowy?
A. RRTTwoja odpowiedź
B. TTT
C. RTT
D. RRR
Poprawna odpowiedź. Odpowiedź 'RRT' jest poprawna, ponieważ oznaczenie to odnosi się do manipulatora charakteryzującego się dwoma napędami obrotowymi oraz jednym liniowym. W kontekście robotyki, napędy obrotowe (oznaczane literą 'R') umożliwiają manipulatorowi ruch w płaszczyznach kątowych, co jest kluczowe w wielu zastosowaniach, takich jak montaż, spawanie czy paletyzacja. Napęd liniowy (oznaczany literą 'T') dodaje możliwość ruchu wzdłuż prostej linii, co zwiększa wszechstronność robota. Przykłady zastosowania takiego manipulatora obejmują roboty przemysłowe w liniach produkcyjnych, gdzie precyzyjne ruchy obrotowe są wymagane do umiejscowienia elementów w określonych pozycjach, a także do manipulacji ciężkimi przedmiotami w ograniczonej przestrzeni. Dodatkowo, stosowanie standardów takich jak ISO 9409-1, które definiują interfejsy dla manipulatorów, umożliwia łatwą integrację z różnymi systemami automatyki. W branży robotycznej, zrozumienie tych oznaczeń jest kluczowe dla efektywnego projektowania i aplikacji systemów robotycznych.
Pytanie 9
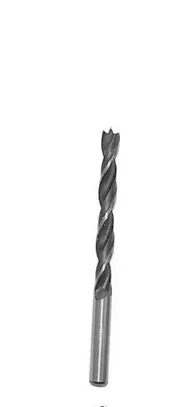
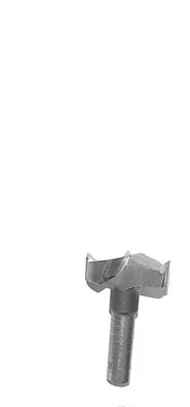
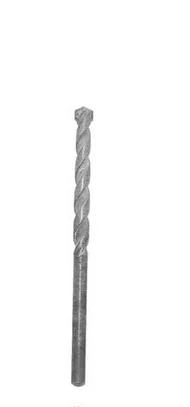
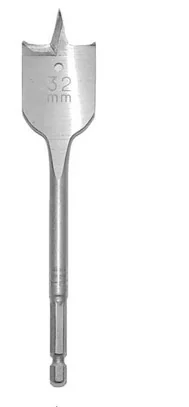
Którego wiertła należy użyć do wywiercenia otworu w betonowej ścianie?
A. C.
B. D.
C. B.Twoja odpowiedź
D. A.
Poprawna odpowiedź. Wiertło z literką B to super wybór do wiercenia w betonie. Ma specjalną końcówkę z węglików spiekanych, co sprawia, że jest mega twarde i nie boi się wysokich temperatur, które się pojawiają podczas wiercenia. Dzięki temu radzi sobie nie tylko z betonem, ale też z jego mocniejszymi wersjami, jak beton zbrojony. Przydałoby się używać wiertarek udarowych razem z tym wiertłem, bo ich mechanizm naprawdę ułatwia przebijanie się przez twarde materiały. W takich projektach budowlanych jak montowanie uchwytów czy kotew, trzeba precyzyjnie wiercić otwory, a to wiertło bardzo w tym pomaga. Pamiętaj, żeby dobrać odpowiednią prędkość obrotową wiertarki i stosować chłodzenie, bo to znacząco wydłuża żywotność wiertła i poprawia jakość pracy.
Pytanie 10
Jaką linią powinno się przedstawiać niewidoczne kontury oraz krawędzie obiektów?
A. Grubą ciągłąTwoja odpowiedź
B. Cienką przerywanąPoprawna odpowiedź
C. Cienką ciągłą
D. Grubą przerywaną
Niepoprawna odpowiedź. Wybór grubych linii, zarówno przerywanych, jak i ciągłych, raczej nie spełnia zasad rysunku technicznego. Gruba linia ciągła jest do oznaczania widocznych krawędzi i konturów obiektów, więc nie powinna być używana do niewidocznych elementów. Jak ktoś pomiesza te dwa typy, to może naprawdę narobić bałaganu w swoich rysunkach. A gruba linia przerywana, choć może wyglądać na coś innego, wcale nie nadaje się do oznaczania niewidocznych zarysów. To wprowadza zamieszanie, bo grubość może sugerować, że te elementy są ważniejsze, a to jest mylące. Cienka linia ciągła, tak jak gruba, też pokazuje widoczne krawędzie, więc to nie jest dobry wybór. W rysunku technicznym kluczowe jest, żeby trzymać się ustalonych zasad, które pomagają w zrozumieniu dokumentacji. Ignorowanie tego prowadzi do błędów, na przykład dezinformacji czy mylenia wizji projektowanej konstrukcji. Dlatego tak istotne jest, żeby korzystać z uznanych standardów rysunkowych, bo to fundament inżynierii i architektury. Dzięki temu komunikacja między wszystkimi jest jasna i precyzyjna.
Pytanie 11
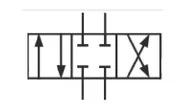
Który symbol należy zastosować, rysując na schemacie układu hydraulicznego zawór rozdzielający 4/2?
A. Symbol 2.
B. Symbol 4.
C. Symbol 3.Twoja odpowiedź
D. Symbol 1.
Poprawna odpowiedź. Zawór rozdzielający 4/2, który wybierałeś jako poprawny, jest kluczowym elementem w układach hydraulicznych. Posiada cztery porty i dwa położenia, co oznacza, że może kierować przepływ cieczy w dwóch różnych kierunkach, co jest niezbędne w wielu aplikacjach przemysłowych i maszynowych. Symbol 3 przedstawia dokładnie tę konstrukcję, co czyni go odpowiednim dla tego zastosowania. W praktyce, zawory te są często używane w systemach, gdzie trzeba zmieniać kierunek przepływu oleju hydraulicznego, na przykład w prasie hydraulicznej lub w systemach sterowania siłownikami. Dobrze zaprojektowany układ hydrauliczny z odpowiednimi symbolami pozwala na efektywne zarządzanie energią i ruchem, co jest zgodne z normami ISO 1219, które definiują oznaczenia symboli hydraulicznych. Twój wybór wzmacnia zrozumienie podstaw hydrauliki i ich zastosowań w realnych sytuacjach inżynieryjnych.
Pytanie 12
Która z poniższych usterek urządzenia II klasy ochronności stwarza najwyższe ryzyko porażenia prądem?
A. Uszkodzenie przewodu ochronnego PE
B. Uszkodzenie izolacji kabla zasilającego urządzenieTwoja odpowiedź
C. Przepalenie uzwojeń silnika umieszczonego w urządzeniu
D. Przepalenie bezpiecznika znajdującego się wewnątrz urządzenia
Poprawna odpowiedź. Uszkodzenie izolacji przewodu zasilającego urządzenie II klasy ochronności stanowi poważne zagrożenie porażenia prądem, ponieważ narusza integralność systemu ochrony przed porażeniem elektrycznym. W urządzeniach tej klasy, które nie mają metalowej obudowy uziemionej, kluczową rolę odgrywa izolacja. W przypadku, gdy izolacja ulegnie uszkodzeniu, istnieje ryzyko kontaktu z przewodem pod napięciem, co może prowadzić do poważnych obrażeń lub śmierci. Zgodnie z normą PN-EN 61140, urządzenia klasy II powinny być projektowane z myślą o minimalizacji ryzyka porażenia prądem, co oznacza, że wszelkie uszkodzenia izolacji powinny być niezwłocznie diagnozowane i naprawiane. Praktycznie oznacza to, że regularne przeglądy oraz stosowanie odpowiednich technik konserwacji, takich jak testy izolacji, są kluczowe w zapobieganiu takim sytuacjom. Ponadto, zastosowanie odpowiednich zabezpieczeń, jak wyłączniki różnicowoprądowe, może znacząco zwiększyć bezpieczeństwo użytkowników i zapobiec poważnym wypadkom.
Pytanie 13
Aby uzyskać możliwość regulacji prędkości posuwu napędu wałków, który jest zasilany silnikiem bocznikowym prądu stałego, należy zastosować
A. falownik.Twoja odpowiedź
B. cyklokonwerter.
C. sterowany prostownik tyrystorowy.Poprawna odpowiedź
D. prostownik diodowy.
Niepoprawna odpowiedź. Użycie falownika, cyklokonwertera lub prostownika diodowego w kontekście zasilania silnika bocznikowego prądu stałego ma swoje ograniczenia, które mogą prowadzić do nieprawidłowej regulacji prędkości posuwu. Falowniki, choć efektywne w zastosowaniach z silnikami prądu przemiennego, nie są odpowiednie do silników prądu stałego, ponieważ nie dostarczają stałego napięcia, co jest kluczowe dla ich prawidłowego działania. Cyklokonwertery z kolei, mimo że mogą być używane do konwersji prądu stałego na prąd przemienny, są bardziej skomplikowane w implementacji i często nieefektywne w zastosowaniach wymagających regulacji prędkości silnika prądu stałego. Prostowniki diodowe, chociaż mogą zasilać silnik prądu stałego, nie umożliwiają regulacji napięcia w czasie rzeczywistym, co jest niezbędne dla precyzyjnego sterowania prędkością. Typowym błędem myślowym jest założenie, że jakiekolwiek urządzenie do konwersji mocy będzie odpowiednie do regulacji prędkości. W rzeczywistości, dla silników prądu stałego kluczowe jest dostarczenie odpowiednio przetworzonego napięcia, co zapewniają jedynie sterowane prostowniki tyrystorowe, zdolne do dynamicznej regulacji parametrów pracy silnika.
Pytanie 14
Aby zmierzyć dystans robota mobilnego od przeszkód, można zastosować m.in. czujniki
A. tensometryczne
B. piezoelektryczne
C. ultradźwiękowePoprawna odpowiedź
D. pirometryczneTwoja odpowiedź
Niepoprawna odpowiedź. Czujniki tensometryczne, pirometryczne i piezoelektryczne są technologiami pomiarowymi, które nie są odpowiednie do detekcji odległości w kontekście robotyki mobilnej, co może prowadzić do nieporozumień dotyczących ich zastosowań. Czujniki tensometryczne, używane głównie do pomiaru deformacji materiałów, działają na podstawie zmiany oporu elektrycznego w wyniku odkształcenia. Ich głównym zastosowaniem jest monitorowanie sił i naprężeń, co nie ma bezpośredniego związku z pomiarem odległości. Z kolei czujniki pirometryczne, które mierzą temperaturę na podstawie promieniowania podczerwonego, są wykorzystywane w aplikacjach przemysłowych do monitorowania procesów cieplnych, ale nie nadają się do detekcji odległości, ponieważ nie mają mechanizmu do wykrywania obiektów w przestrzeni. Piezoelektryczne czujniki, które generują sygnał elektryczny pod wpływem naprężenia mechanicznego, również nie są zaprojektowane do pomiaru odległości, lecz znajdują zastosowanie w detekcji wibracji i dźwięków. Typowym błędem jest mylenie tych technologii z czujnikami ultradźwiękowymi, które są dedykowane do detekcji przeszkód w przestrzeni. Zrozumienie różnic w funkcjonowaniu tych czujników jest kluczowe dla efektywnego wykorzystania ich w odpowiednich aplikacjach, co podkreśla znaczenie edukacji w zakresie technologii pomiarowej w kontekście robotyki.
Pytanie 15
Który z wymienionych zaworów działa zgodnie z zamieszczoną tabelą prawdy?
X
Y
A
0
0
0
1
0
0
0
1
0
1
1
1
A. Dławiąco-zwrotny.
B. Przełączenia obiegu.Twoja odpowiedź
C. Szybkiego spustu.
D. Podwójnego sygnału.Poprawna odpowiedź
Niepoprawna odpowiedź. Wybór zaworu dławiąco-zwrotnego, szybkiego spustu lub przełączenia obiegu wskazuje na pewne nieporozumienia co do działania zaworów w kontekście funkcji logicznych. Zawór dławiąco-zwrotny nie jest projektowany do działania na zasadzie logiki AND; jego funkcją jest regulacja przepływu medium przez ograniczenie jego objętości, co nie ma bezpośredniego związku z równoczesnym wymaganiem dwóch sygnałów. Podobnie, zawór szybkiego spustu działa na zasadzie natychmiastowego odprowadzania medium, co również nie wymaga współpracy dwóch sygnałów wejściowych. Z kolei zawór przełączenia obiegu zmienia kierunek przepływu, ale nie jest on zaprojektowany z myślą o aktywacji na podstawie dwóch jednoczesnych sygnałów. Te nieprawidłowe odpowiedzi mogą wynikać z typowych błędów logicznych, polegających na myleniu funkcji zaworów z ich zastosowaniem. W rzeczywistości, każdy z tych zaworów ma swoje specyficzne zastosowanie, ale żaden z nich nie spełnia kryteriów działania zgodnie z tabelą prawdy logicznej AND, co jest kluczowe w kontekście podwójnego sygnału.
Pytanie 16
Które z przedstawionych poleceń spowoduje przesłanie programu ze sterownika PLC do pamięci komputera?
A. Erase Memory
B. UploadPoprawna odpowiedź
C. DownloadTwoja odpowiedź
D. Write
Niepoprawna odpowiedź. Wybór odpowiedzi "Write" jest błędny, ponieważ termin ten odnosi się do procesu zapisywania danych do pamięci urządzenia, a nie do ich przesyłania z urządzenia do komputera. W kontekście PLC, write oznacza zapisanie nowego programu lub zmiany w istniejącym programie bezpośrednio w pamięci urządzenia. Takie podejście może prowadzić do nieporozumień, ponieważ wiele osób myli procesy uploadowania i zapisywania, sądząc, że oba terminy oznaczają to samo, co może prowadzić do nieefektywnego zarządzania programami. Kolejna mylna koncepcja dotyczy odpowiedzi "Download", która w rzeczywistości oznacza przesyłanie danych z komputera do sterownika, a nie odwrotnie. To rozróżnienie jest kluczowe w praktyce inżynieryjnej, ponieważ skutki nieprawidłowego przesyłania danych mogą prowadzić do poważnych błędów w programowaniu i funkcjonowaniu systemów automatyki. Odpowiedź "Erase Memory" z kolei wskazuje na proces usuwania danych z pamięci, co również jest niezgodne z pytaniem. Usuwanie danych może być częścią rutynowego zarządzania pamięcią, ale nie dotyczy przesyłania programu do komputera. Takie nieporozumienia mogą prowadzić do błędnego stosowania procedur, co w efekcie zwiększa ryzyko awarii systemów przemysłowych. Dlatego kluczowe jest zrozumienie podstawowych terminów oraz ich kontekstu w pracy z PLC, aby uniknąć błędów i zapewnić skuteczne zarządzanie procesami automatyzacji.
Pytanie 17
Jakie minimalne parametry bitowe powinien mieć przetwornik A/C, aby w zakresie pomiarowym 0 mA ÷ 20 mA osiągnąć rozdzielczość w zaokrągleniu równą 0,01 mA?
A. 10 bitowy
B. 12 bitowy
C. 16 bitowyTwoja odpowiedź
D. 11 bitowyPoprawna odpowiedź
Niepoprawna odpowiedź. Przy wyborze przetwornika A/C do pomiaru prądu w zakresie od 0 mA do 20 mA, istotne jest zrozumienie pojęcia rozdzielczości i poziomów kwantyzacji. Odpowiedzi, które sugerują zastosowanie przetwornika 12-bitowego, 10-bitowego lub 16-bitowego, mogą być mylące, gdyż nie uwzględniają one rzeczywistego zapotrzebowania na dokładność pomiaru. Przetwornik 12-bitowy oferuje 4096 poziomów kwantyzacji, co jest zbędne w tym przypadku i może prowadzić do nieoptymalnego wykorzystania zasobów. W przypadku 10-bitowego przetwornika, który dysponuje jedynie 1024 poziomami, nie osiągniemy wymaganej rozdzielczości, gdyż 0,01 mA będzie przekraczało możliwości urządzenia. Zastosowanie 16-bitowego przetwornika, mimo że zapewnia teoretycznie najwyższą dokładność z 65536 poziomami, jest w praktyce przesadą, zwiększając koszty i złożoność systemu bez realnych korzyści w przypadku pomiarów w tym zakresie. Właściwe podejście do wyboru przetwornika powinno uwzględniać zarówno wymagana rozdzielczość, jak i ekonomię oraz efektywność systemu w kontekście rzeczywistych zastosowań. Zbyt duża rozdzielczość nie tylko nie przynosi dodatkowych korzyści, ale może także wprowadzać dodatkowe problemy, takie jak nadmierna ilość danych do przetworzenia czy trudności w dalszej obróbce sygnałów.
Pytanie 18
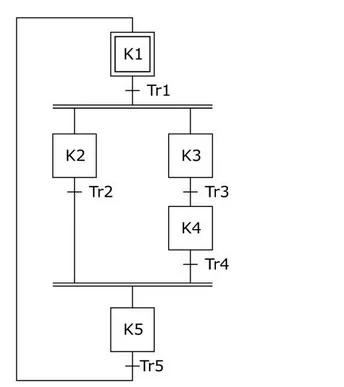
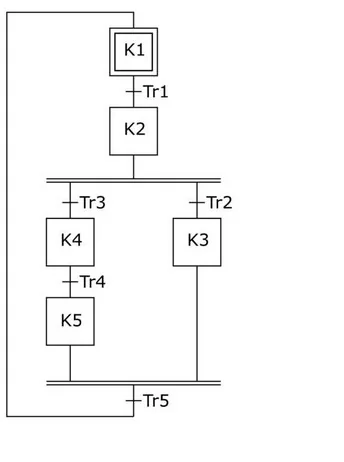
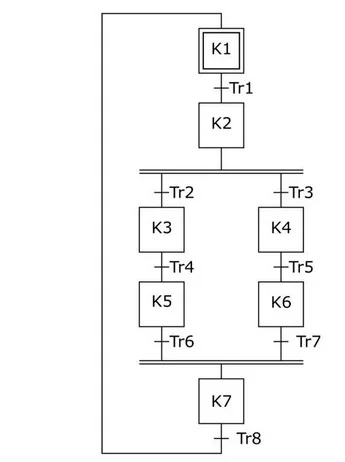
Który z algorytmów zawiera sekwencję współbieżną zapisaną zgodnie z zasadami języka SFC?
A. B.Poprawna odpowiedź
B. A.Twoja odpowiedź
C. C.
D. D.
Niepoprawna odpowiedź. W przypadku wybrania innej odpowiedzi, warto przyjrzeć się, dlaczego takie wybory są błędne i jakie mogą prowadzić do nieporozumień w kontekście stosowania języka SFC. Wiele algorytmów może na pierwszy rzut oka wydawać się podobnych i niektóre odpowiedzi mogą zawierać elementy graficzne, jednak kluczowe zrozumienie zasad SFC polega na umiejętności rozróżnienia, co oznacza sekwencja współbieżna. Często błędne odpowiedzi wynikają z myślenia, że każda forma rozwidlenia w algorytmie reprezentuje współbieżność, co jest nieprawdziwe. W rzeczywistości, aby uznać algorytm za współbieżny, muszą być spełnione określone warunki, takie jak równoległe wykonywanie kroków oraz ich współzależność. Niekiedy użytkownicy koncentrują się na aspektach wizualnych algorytmów, ignorując kluczowe zasady rządzące SFC, co prowadzi do wyborów niezgodnych z logiką działania systemów automatyki. Dodatkowo, brak zrozumienia podstawowych konceptów związanych z SFC może skutkować niewłaściwym projektowaniem algorytmów, co może prowadzić do awarii systemów w praktyce. Kluczowym błędem jest także założenie, że każdy wykres czy diagram, który zawiera jakiekolwiek formy rozwidlenia, jest algorytmem współbieżnym. Tego typu myślenie może prowadzić do poważnych problemów w implementacji, a także w dalszym utrzymaniu systemów sterujących.
Pytanie 19
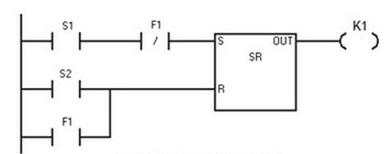
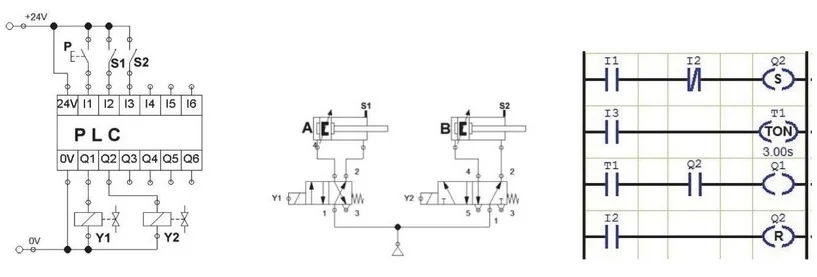
Na podstawie analizy przedstawionego fragmentu programu określ, dla którego stanu sygnałów wejściowych na wyjściu przerzutnika RS zostanie ustawiona logiczna jedynka?
A. S1 = 1, S2= 0, F1 = 1Twoja odpowiedź
B. S1 = 1, S2= 0, F1 = 0Poprawna odpowiedź
C. S1 = 0, S2= 1, F1 = 0
D. S1 = 0, S2= 0, F1 = 1
Niepoprawna odpowiedź. Analizując niepoprawne odpowiedzi, można zauważyć kilka kluczowych błędów w rozumieniu działania przerzutnika RS. Przede wszystkim, odpowiedzi, w których S1 jest 0, prowadzą do dezaktywacji wejścia S, co uniemożliwia ustawienie wyjścia na 1. Odpowiedzi, gdzie S2 jest 1, aktywują wejście R, co powoduje resetowanie wyjścia na 0. W konsekwencji, każda kombinacja, gdzie S1 jest 0 lub S2 jest 1, jest niewłaściwa. Typowym błędem myślowym jest zakładanie, że aktywacja jednego z wejść nie wpływa na drugie; w rzeczywistości, w przerzutniku RS, aktywacja R i dezaktywacja S są ze sobą ściśle powiązane. Innym powszechnym nieporozumieniem jest mylenie stanów logicznych, co może prowadzić do błędnych wniosków podczas analizy układów cyfrowych. Użytkownicy często pomijają istotne zależności między sygnałami wejściowymi i ich wpływ na wyjście przerzutnika, co jest kluczowe dla zrozumienia jego działania. Aby poprawnie zrozumieć, jak działa przerzutnik RS, warto przeanalizować diagramy czasowe oraz wykresy stanów, które dokładnie pokazują reakcję przerzutnika na zmiany sygnałów wejściowych. Rozwinięcie tej wiedzy znacznie ułatwi przyszłe analizy i projektowanie układów cyfrowych.
Pytanie 20
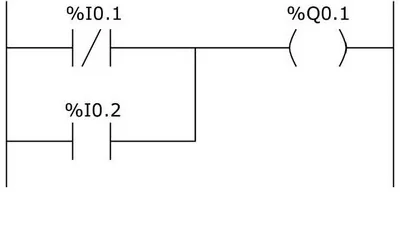
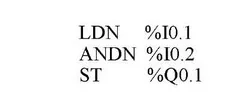
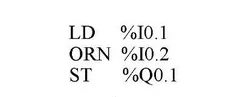
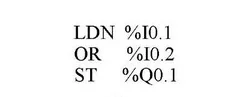
Który program napisany w postaci listy instrukcji odpowiada programowi napisanemu w języku drabinkowym przedstawionemu na rysunku?
A. A.Twoja odpowiedź
B. C.
C. B.Poprawna odpowiedź
D. D.
Niepoprawna odpowiedź. Analizując inne odpowiedzi, możemy zauważyć, że wiele z nich opiera się na błędnych założeniach dotyczących działania styczków oraz zasad logiki programowania w języku drabinkowym. Na przykład, odpowiedzi, które sugerują inne połączenia styków, mogą wyprowadzać błędne wnioski na temat ich funkcji. Istotne jest, aby zrozumieć, że w języku drabinkowym, połączenie równoległe między stykami oznacza, iż układ działa na zasadzie OR. Jeżeli styk jest normalnie zamknięty, to oznacza, że przy braku sygnału jest aktywowany. W przypadku, gdyby użyto styku normalnie otwartego, wówczas program wymagałby aktywacji tego styku dla uzyskania sygnału. Zdarza się, że osoby uczące się programowania w drabince mylą te pojęcia, co prowadzi do nieprawidłowych schematów połączeń oraz interpretacji logiki sterowania. Dobrą praktyką jest wizualizacja całego schematu przed przystąpieniem do pisania programu, co może pomóc w unikaniu takich błędów. Ponadto, ważne jest, aby pamiętać, że każda zmiana w logice układu, jak na przykład użycie połączeń szeregowych zamiast równoległych, zmienia wyniki działania cewki. Takie błędne rozumienie może skutkować poważnymi konsekwencjami w rzeczywistych aplikacjach przemysłowych, gdzie błędna logika może prowadzić do awarii systemów. Dlatego kluczowe jest gruntowne zrozumienie tych zasad oraz konsekwentne stosowanie sprawdzonych wzorców w programowaniu.
Pytanie 21
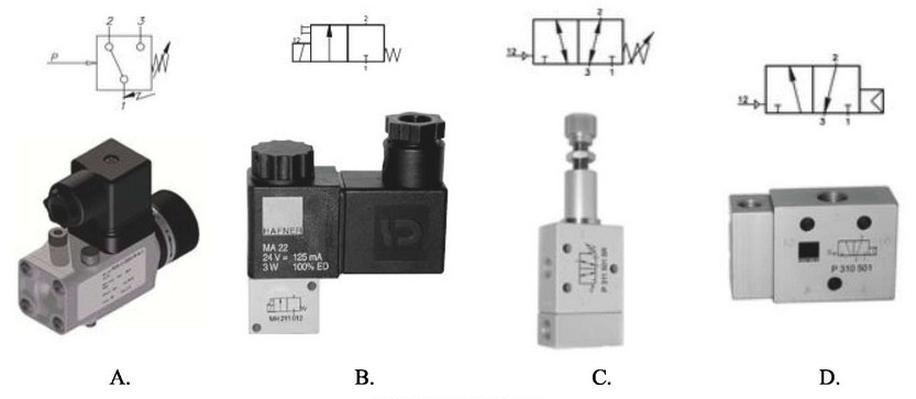
Którego elementu należy użyć, aby w układzie elektropneumatycznym sprawdzić, czy siłownik docisnął detal z odpowiednią siłą?
A. B.Twoja odpowiedź
B. A.Poprawna odpowiedź
C. C.
D. D.
Niepoprawna odpowiedź. Wybór odpowiedzi B, C lub D wskazuje na nieporozumienie dotyczące funkcji poszczególnych elementów w układzie elektropneumatycznym. Elementy te, choć mogą pełnić różne funkcje w systemie, nie są odpowiednie do pomiaru siły wywieranej przez siłownik. Na przykład, element B może być zaworem, który kontroluje przepływ powietrza, ale nie ma zdolności do pomiaru siły. Z kolei element C mógłby być odpowiedzialny za regulację ciśnienia, co również nie przekłada się na bezpośredni pomiar siły. Niektóre osoby mogą myśleć, że wystarczy sprawdzić ciśnienie, aby ocenić siłę wywieraną przez siłownik, jednak to stwierdzenie jest błędne, ponieważ siła i ciśnienie to dwa różne parametry. Siła jest wynikiem mnożenia ciśnienia i powierzchni, zatem tylko pomiar ciśnienia bez uwzględnienia powierzchni roboczej nie daje pełnego obrazu. W przemyśle elektropneumatycznym kluczowe jest zrozumienie różnicy między tymi parametrami oraz umiejętność dobrego doboru komponentów do konkretnych zastosowań. Właściwy dobór elementów ma wpływ na efektywność całego systemu, a nieprawidłowe podejście do tego zagadnienia może prowadzić do utraty kontroli nad procesem oraz obniżenia jakości wytwarzanych produktów.
Pytanie 22
Za pomocą której sieci SFC należy przedstawić proces, w którym przejście od Kroku 9 do Kroku 11 z pominięciem Kroku 10 następuje wtedy, gdy krok 9 jest aktywny i nie jest spełniony warunek W3 przy spełnionym warunku W4?
A. A.
B. B.
C. C.Twoja odpowiedź
D. D.Poprawna odpowiedź
Niepoprawna odpowiedź. Analizując pozostałe odpowiedzi, można zauważyć kilka typowych błędów myślowych. Schemat A i C zakładają, że warunek W3 musi być spełniony, aby móc przejść z Kroku 9 do Kroku 11. To podejście jest nieodpowiednie, ponieważ w opisywanym procesie kluczowe jest, aby przejście mogło się odbyć bez spełnienia tego warunku, co wyraźnie ilustruje poprawna odpowiedź D. W praktyce, takie myślenie może prowadzić do błędnej interpretacji logiki przejść, co z kolei wpływa na efektywność działania systemu. Z kolei schemat B nie pozwala na bezpośrednie przejście z Kroku 9 do Kroku 11, co znacząco ogranicza jego zastosowanie w praktycznych scenariuszach automatyzacji. W kontekście projektowania systemów, zrozumienie zasad działania i interakcji pomiędzy poszczególnymi krokami jest kluczowe. Ignorowanie istotnych warunków może prowadzić do nieefektywności i błędów w działaniu całego systemu. W związku z tym, odpowiednie zrozumienie logiki przejść i ich warunków jest niezbędne dla każdego inżyniera zajmującego się automatyką.
Pytanie 23
Jakie materiały eksploatacyjne, które muszą być okresowo wymieniane w urządzeniu mechatronicznym, powinny być dobierane?
A. z kartą gwarancyjną
B. z dokumentacją techniczno-ruchową urządzeniaTwoja odpowiedź
C. z tabliczki znamionowej urządzenia
D. z protokołem przekazania urządzenia do eksploatacji
Poprawna odpowiedź. Materiały eksploatacyjne w urządzeniach mechatronicznych są kluczowe dla zapewnienia ich prawidłowego funkcjonowania oraz przedłużenia żywotności. Właściwy dobór tych materiałów powinien opierać się na dokumentacji techniczno-ruchowej (DTR) urządzenia, która dostarcza szczegółowych informacji na temat wymiany komponentów, ich specyfikacji oraz interwałów serwisowych. DTR określa również zalecane typy materiałów eksploatacyjnych, co pozwala uniknąć użycia niewłaściwych komponentów, które mogą prowadzić do uszkodzeń lub obniżenia wydajności urządzenia. Przykładowo, w przypadku maszyn przemysłowych, które wymagają regularnej wymiany filtrów czy olejów, DTR zawiera konkretne informacje, które pozwalają na efektywne planowanie konserwacji. Zastosowanie się do zaleceń zawartych w DTR jest zgodne z najlepszymi praktykami branżowymi, co przekłada się na zwiększenie niezawodności i bezpieczeństwa urządzeń w eksploatacji.
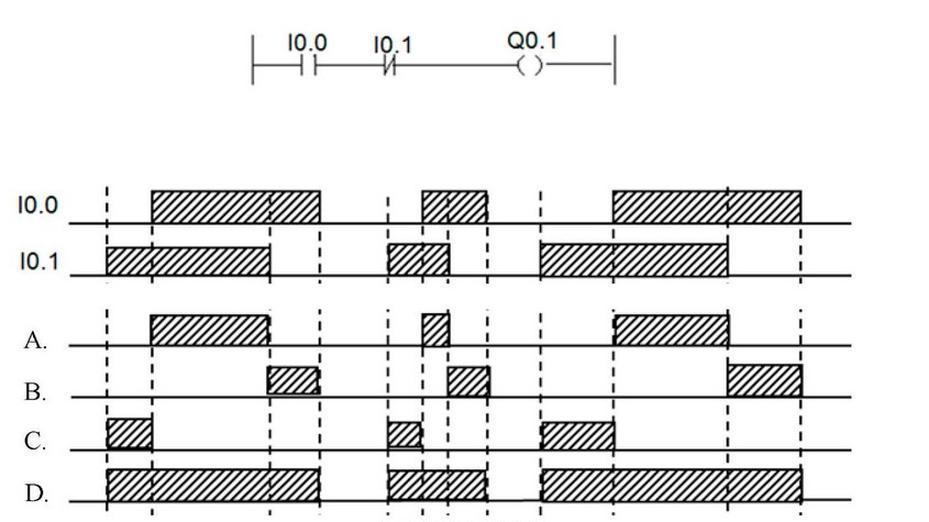
Pytanie 24
Który z przebiegów przedstawia prawidłowe stany wyjścia Q0.1 dla stanów wejść I0.0 i I0.1, jeżeli zależność pomiędzy zmiennymi opisana jest programem?
A. D.Twoja odpowiedź
B. B.Poprawna odpowiedź
C. C.
D. A.
Niepoprawna odpowiedź. Wybór błędnej odpowiedzi często wynika z nieporozumień o tym, jak działają podstawowe operacje logiczne. Jeśli nie rozumiesz, kiedy Q0.1 powinno być aktywne, to łatwo się pomylić, co widać na wykresie. Jak wybierzesz odpowiedzi, które nie biorą pod uwagę negacji I0.1, to sugerujesz, że Q0.1 może być aktywne, gdy I0.1 jest też aktywne, a to totalnie się mija z definicją algorytmu. Często mylimy też AND z OR, co prowadzi do błędnych wniosków o stanie wyjścia. Dodatkowo, pomysł, że wyjście może działać, gdy jedno z wejść jest nieaktywne, całkowicie nie ma sensu w kontekście zastosowanej logiki. W praktyce automatyzacji i systemów sterowania, szczegółowe rozumienie warunków logicznych jest naprawdę ważne dla poprawnego działania. Warto więc zwrócić uwagę na definicje operacji logicznych i to, jak są one używane w rzeczywistych sytuacjach automatyki, żeby unikać takich pomyłek w przyszłości.
Pytanie 25
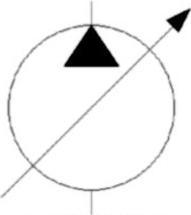
Jakiego rodzaju pompa przedstawiana jest za pomocą zamieszczonego symbolu graficznego?
A. O stałej wydajności i stałym kierunku obrotów.
B. O zmiennej wydajności i stałym kierunku obrotów.Twoja odpowiedź
C. O zmiennej wydajności i zmiennym kierunku obrotów.
D. O stałej wydajności i zmiennym kierunku obrotów.
Poprawna odpowiedź. Symbol graficzny przedstawia typ pompy hydraulicznej, który charakteryzuje się zmienną wydajnością i stałym kierunkiem obrotów. W praktyce oznacza to, że taka pompa może dostosowywać wydajność w zależności od potrzeb systemu, co jest kluczowe w aplikacjach wymagających precyzyjnego zarządzania przepływem cieczy, takich jak systemy chłodzenia czy układy nawadniające. W przypadku pomp o zmiennej wydajności, ich konstrukcja często opiera się na technologii zmiany objętości roboczej, co pozwala na efektywne dostosowywanie parametrów pracy. Stały kierunek obrotów z kolei zapewnia stabilność w działaniu oraz przewidywalność procesu, co jest istotne w kontekście bezpieczeństwa i efektywności energetycznej. Pompy tego typu znajdują zastosowanie w wielu branżach, od przemysłu chemicznego po budownictwo, co czyni je niezwykle uniwersalnym rozwiązaniem. Wiedza na temat symboli graficznych, które reprezentują różne typy pomp, jest niezbędna dla inżynierów i techników zajmujących się projektowaniem i eksploatacją systemów hydraulicznych, co podkreśla znaczenie znajomości standardów branżowych w codziennej pracy.
Pytanie 26
Jaki symbol literowy zgodny z normą IEC 61131 jest używany w oprogramowaniu sterującym dla PLC do wskazywania jego fizycznych dyskretnych wejść?
A. IPoprawna odpowiedź
B. RTwoja odpowiedź
C. S
D. Q
Niepoprawna odpowiedź. Wybór symbolu literowego, który nie jest "I", wskazuje na nieporozumienie związane z normą IEC 61131 i jej zastosowaniem w programowaniu PLC. Na przykład, wybór "S" może sugerować, że użytkownik myli symbol dla zmiennych wewnętrznych lub stanu, które nie są bezpośrednio związane z fizycznymi wejściami dyskretnymi. Zmienna "S" w większości przypadków dotyczy informacji, które są używane wewnętrznie w programie, a nie jako bezpośrednie odniesienie do zewnętrznych sygnałów. Z kolei symbol "Q" jest przeznaczony do oznaczania fizycznych wyjść dyskretnych, co również może prowadzić do zamieszania, jeśli koncepcje te nie są jasno rozdzielone. Symbol "R" jest rzadko stosowany w praktyce i nie ma standardowego zastosowania w kontekście adresowania wejść lub wyjść w PLC. W przypadku programowania PLC, zrozumienie i poprawne użycie tych symboli jest kluczowe dla skutecznego projektowania systemów automatyki. Nieodpowiedni dobór symboli może prowadzić do błędów w logice programu, które mogą ujawnić się w krytycznych momentach, co podkreśla znaczenie znajomości standardów i ich praktycznego zastosowania w inżynierii automatyki.
Pytanie 27
Podczas szacowania czasu potrzebnego na realizację zadania, na początku uwzględnia się
A. ponadnormatywne przerwy w pracy
B. normy czasochłonności wykonania zadaniaPoprawna odpowiedź
C. warunki przydzielania urlopu wypoczynkowegoTwoja odpowiedź
D. innowacyjność metod pracy
Niepoprawna odpowiedź. Choć przerwy w pracy, innowacyjność metod oraz warunki przydzielania urlopu wypoczynkowego mogą wpływać na czas realizacji zadań, nie powinny być one brane pod uwagę jako pierwsze w procesie szacowania. W rzeczywistości, skupienie się na ponadnormatywnych przerwach może prowadzić do błędów w planowaniu, ponieważ nie uwzględnia się rzeczywistych czasów potrzebnych na wykonanie zadania. Przerwy, choć istotne dla zachowania efektywności i dobrego samopoczucia pracowników, są zmiennymi, które mogą się różnić w zależności od warunków pracy, i nie są właściwym punktem wyjścia w procesie szacowania. Innowacyjność metod pracy, choć z pewnością wartościowa, powinna być uwzględniana na etapie oceny efektywności, a nie w początkowej fazie szacowania czasu. Z kolei warunki przydzielania urlopu wypoczynkowego należą do elementów organizacyjnych, które wpływają na dostępność pracowników, a nie na sam czas realizacji konkretnego zadania. Kluczowym błędem jest zatem mylenie czynników wpływających na realizację projektu z tymi, które powinny być brane pod uwagę w pierwszej kolejności podczas szacowania. Aby skutecznie zarządzać czasem i zasobami w projektach, ważne jest, aby opierać się na rzetelnych danych bazujących na normach czasochłonności, które stanowią fundament efektywnego planowania.
Pytanie 28
Jakie działania regulacyjne w systemie mechatronicznym opartym na falowniku i silniku indukcyjnym należy podjąć, aby obniżyć prędkość obrotową silnika bez zmiany wartości poślizgu?
A. Zwiększyć wartość napięcia zasilającego
B. Obniżyć proporcjonalnie częstotliwość oraz wartość napięcia zasilającegoPoprawna odpowiedź
C. Zmniejszyć częstotliwość napięcia zasilającego
D. Zwiększyć proporcjonalnie częstotliwość i wartość napięcia zasilającegoTwoja odpowiedź
Niepoprawna odpowiedź. Analizując inne dostępne odpowiedzi, należy zauważyć, że zmniejszenie tylko częstotliwości napięcia zasilającego doprowadzi do obniżenia prędkości wirowania, jednak bez jednoczesnego zmniejszenia napięcia może to skutkować niepożądanym efektem w postaci zwiększenia poślizgu, co nie jest zgodne z wymogami zadania. Wzrost wartości napięcia zasilającego nie tylko nie przyczyni się do redukcji prędkości, ale także może spowodować przegrzewanie się silnika oraz jego uszkodzenie. Zwiększenie zarówno częstotliwości, jak i wartości napięcia prowadzi natomiast do zwiększenia prędkości obrotowej wirnika, co również jest sprzeczne z celem pytania. Typowe błędy myślowe, które mogą prowadzić do takich nieprawidłowych wniosków, obejmują pomylenie relacji między częstotliwością a prędkością obrotową silnika oraz brak zrozumienia, jak zmiany w napięciu wpływają na parametry pracy silnika indukcyjnego. W kontekście systemów napędowych, w którym kluczowe jest jednolite podejście do regulacji, należy pamiętać o zasadzie proporcjonalności pomiędzy częstotliwością a napięciem, co jest fundamentalną zasadą w inżynierii mechatronicznej. Zrozumienie tych zasad jest niezbędne dla skutecznego projektowania i eksploatacji systemów napędowych.
Pytanie 29
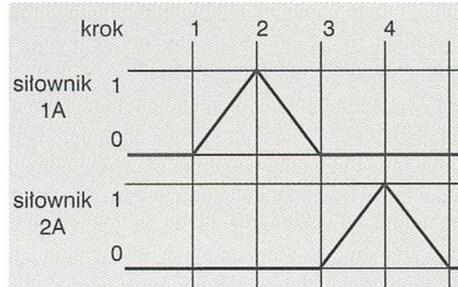
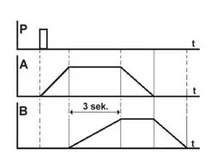
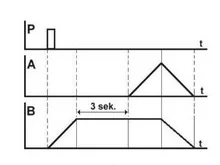
Na rysunku przedstawiono diagram stanów dla układu dwóch siłowników 1A i 2A. Który sposób opisu działania układu jest prawidłowy?
A. Wysuwa się siłownik 1A, wraca 1A, wysuwa się siłownik 2A, wraca 2A.Twoja odpowiedź
B. Wysuwa się siłownik 2A, wraca 2A, wysuwa się 1 A, wraca 1A.
C. Wysuwa się siłownik 2A, wysuwa się 1A, wraca 1 A, wraca 2A.
D. Wysuwa się siłownik 1 A, wysuwa się siłownik 2A, wraca 2A, wraca 1A.
Poprawna odpowiedź. Wybór prawidłowej odpowiedzi wynika z analizy diagramu stanów, który jasno ilustruje sekwencję działań siłowników. W pierwszym etapie aktywowany jest siłownik 1A, co skutkuje jego wysunięciem, a następnie następuje jego powrót do pozycji wyjściowej. Ta sekwencja jest zgodna z normami dotyczącymi działania siłowników, które zakładają, że w układach pneumatycznych czy hydraulicznych, operacje są realizowane w ściśle określonej kolejności, aby zapewnić bezpieczeństwo i efektywność działania. W praktyce, właściwe zrozumienie działania siłowników jest kluczowe w automatyce i robotyce, gdzie sekwencje operacji muszą być precyzyjnie kontrolowane. W przypadku nieprawidłowego zrozumienia działania siłowników może dojść do kolizji mechanizmów, co naraża na straty materialne i czasowe. Przykładowo, w procesach produkcyjnych, gdzie używane są siłowniki do podnoszenia lub transportu ciężkich elementów, poprawność sekwencji działania jest kluczowa dla bezpieczeństwa pracy. Zrozumienie prawidłowej kolejności działania siłowników pozwala również na optymalizację procesów oraz minimalizację zużycia energii.
Pytanie 30
Jakie urządzenie powinno być użyte do uruchomienia silnika trójfazowego o dużej mocy?
A. Transformator obniżający napięcieTwoja odpowiedź
B. Wyłącznik przeciwporażeniowy
C. Przełącznik gwiazda-trójkątPoprawna odpowiedź
D. Przetwornicę częstotliwości
Niepoprawna odpowiedź. Wybór niewłaściwego urządzenia do rozruchu silnika trójfazowego dużej mocy może prowadzić do poważnych problemów zarówno technicznych, jak i operacyjnych. Przetwornica częstotliwości, chociaż jest zaawansowanym urządzeniem, nie jest idealnym rozwiązaniem na początku procesu uruchamiania silnika. Jej zastosowanie wiąże się z dodatkowymi kosztami oraz złożonością w instalacji. Przetwornice są zazwyczaj wykorzystywane do regulacji prędkości obrotowej silników, a nie do samego rozruchu. Wyłącznik przeciwporażeniowy, z kolei, ma na celu ochronę ludzi przed porażeniem prądem, ale nie jest zaprojektowany do kontrolowania parametrów rozruchu silnika. Może to prowadzić do nieefektywnego uruchamiania lub nawet uszkodzenia silnika w przypadku zbyt wysokiego prądu rozruchowego. Transformator obniżający napięcie także nie rozwiązuje problemu rozruchu silnika. Choć może zmniejszyć napięcie, to nie kontroluje prądu ani momentu obrotowego w początkowej fazie uruchamiania. Zastosowanie przełącznika gwiazda-trójkąt w tym kontekście jest kluczowe, ponieważ eliminuje problem wysokiego prądu rozruchowego i zwiększa efektywność operacyjną całego systemu. Zmiana z układu gwiazdy na trójkąt w odpowiednim momencie jest istotna dla prawidłowego funkcjonowania silnika oraz jego długowieczności.
Pytanie 31
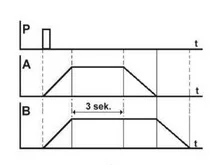
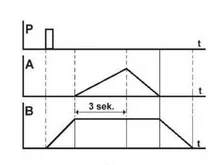
Który diagram czasowy odzwierciedla pracę układu elektropneumatycznego sterowanego za pomocą podanego programu?
A. C.
B. B.Twoja odpowiedź
C. D.
D. A.Poprawna odpowiedź
Niepoprawna odpowiedź. Analiza błędnych odpowiedzi wykazuje, że wiele osób może pomylić różne diagramy czasowe z uwagi na podobieństwa w ich strukturze, co prowadzi do nieprawidłowych wniosków dotyczących działania układu. Przykładowo, diagramy B, C i D mogą przedstawiać sekwencje aktywacji elementów, ale nie są zgodne z konkretnym programem sterującym. Często mylone są czasy aktywacji, co może prowadzić do błędnych interpretacji – na przykład, jeśli element A miałby być aktywowany w innym czasie lub w innej kolejności, cały proces mógłby ulec zakłóceniu. W elektropneumatyce, precyzja w czasach aktywacji jest kluczowa, ponieważ nawet niewielkie różnice mogą prowadzić do poważnych problemów w funkcjonowaniu systemu. Typowym błędem jest także brak zrozumienia zależności pomiędzy poszczególnymi elementami układu, co skutkuje mylnym rozumieniem ich funkcji. Dlatego ważne jest, aby przed dokonaniem wyboru, dokładnie analizować każdy element diagramu w kontekście całego procesu. Ostatecznie, niezrozumienie powiązań czasowych i sekwencyjnych może prowadzić do niewłaściwej konfiguracji systemów, co w przemyśle może skutkować przestojami i nieefektywnością operacyjną.
Pytanie 32
Którego symbolu graficznego należy użyć w celu oznaczenia na schemacie pneumatycznym sposobu sterowania zaworem za pomocą dźwigni?
A. C.
B. D.
C. B.Twoja odpowiedź
D. A.
Poprawna odpowiedź. Symbol graficzny przedstawiony w odpowiedzi B jasno ilustruje sposób sterowania zaworem za pomocą dźwigni, co jest istotnym elementem w projektowaniu schematów pneumatycznych. Dźwignia, stosowana do sterowania zaworami, oferuje większą kontrolę nad procesem, co jest kluczowe w automatyzacji. W praktyce dźwignie są często stosowane w systemach, gdzie operatorzy muszą ręcznie modyfikować ustawienia w odpowiedzi na zmieniające się warunki operacyjne. W standardach ISO dotyczącym symboliki pneumatycznej, kluczowe jest, aby symbole były intuicyjne i jednoznaczne, co ruch dźwigni w odpowiedzi B odzwierciedla. Zastosowanie tego typu symboli w projektach zapewnia nie tylko zgodność z normami, ale także ułatwia komunikację między inżynierami a technikami, co jest niezbędne na etapie realizacji projektów. Prawidłowe stosowanie symboli graficznych w schematach zapewnia również bezpieczeństwo operacyjne, ponieważ pozwala na szybką identyfikację elementów i ich funkcji w systemie.
Pytanie 33
W systemie regulacji dwupołożeniowej
A. można osiągnąć zerowy błąd pomiarowy
B. zadowalające wyniki regulacji można osiągnąć jedynie dla obiektów o niewielkiej inercjiTwoja odpowiedź
C. nie uzyskuje się zerowej średniej wartości błędu
D. wartość regulowana w stanie ustalonym oscyluje wokół wartości zadanejPoprawna odpowiedź
Niepoprawna odpowiedź. W kontekście regulacji dwupołożeniowej, niepoprawne odpowiedzi wskazują na pewne nieporozumienia dotyczące podstawowych zasad działania takich systemów. Stwierdzenie, że istnieje możliwość uzyskania zerowego uchybu, jest mylne, ponieważ w regulacji dwupołożeniowej zawsze występują oscylacje wokół wartości zadanej. Gdy system jest załączany i wyłączany, wartość regulowana nie osiąga jedynie stanu ustalonego, ale oscyluje wokół niego z powodu opóźnień i inercji obiektu regulowanego. Kolejnym nieprawidłowym stwierdzeniem jest to, że w regulacji dwupołożeniowej nie uzyskuje się zerowania średniej wartości błędu. W rzeczywistości, choć średni błąd może być minimalizowany, to wprowadzenie oscylacji powoduje, że błąd nie jest zerowy. Dodatkowo, twierdzenie, że zadowalającą wartość regulacji uzyskuje się tylko dla obiektów o małej inercji, również jest nieprecyzyjne. Regulacja dwupołożeniowa można stosować także w obiektach o dużej inercji, lecz w takich przypadkach mogą być wymagane dodatkowe techniki stabilizacji, aby zredukować oscylacje. Typowe błędy myślowe w analizie regulacji dwupołożeniowej często wynikają z ignorowania dynamiki systemu oraz niepełnego zrozumienia wpływu inercji na odpowiedź systemu.
Pytanie 34
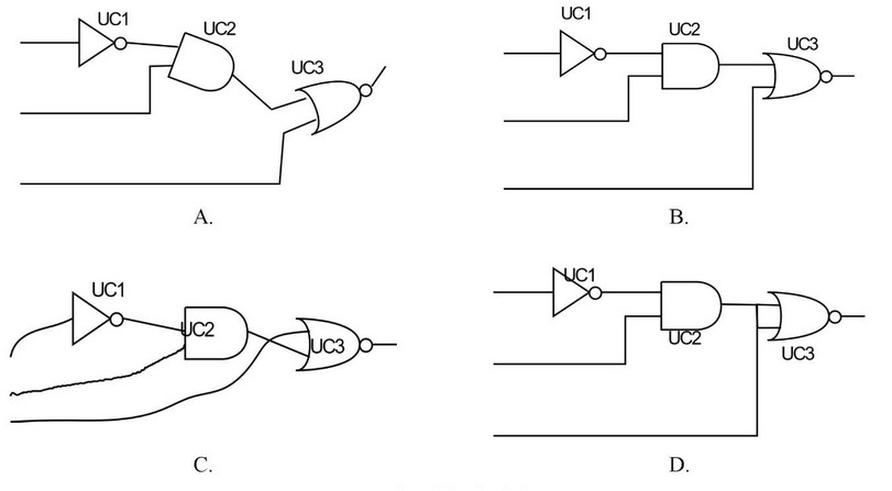
Który ze schematów przedstawiających fragment układu cyfrowego został narysowany zgodnie z obowiązującymi zasadami rysowania schematów elektrycznych i elektronicznych?
A. C.
B. B.Poprawna odpowiedź
C. A.
D. D.Twoja odpowiedź
Niepoprawna odpowiedź. Wielu użytkowników może mieć trudności z interpretacją schematów elektrycznych, co prowadzi do nieprawidłowych wyborów. Niezrozumienie zasad rysowania schematów elektrycznych często skutkuje niepoprawnym połączeniem elementów. W przypadku schematu A, zauważalnym błędem jest niewłaściwe oznaczenie linii sygnałowych, co może wprowadzać w błąd przy analizie kierunków przepływu sygnału. Krzyżujące się linie mogą sugerować, że sygnały są ze sobą połączone, podczas gdy w rzeczywistości tak nie jest. To może prowadzić do poważnych problemów w późniejszym etapie, gdy układ będzie uruchamiany, a błędne połączenia będą trudne do zdiagnozowania. Schemat C z kolei nie uwzględnia standardowych oznaczeń dla elementów, co negatywnie wpływa na jego czytelność i zrozumienie. W praktyce, brak zgodności z normami, takimi jak IEC 60617, prowadzi nie tylko do trudności w interpretacji, ale również może skutkować niebezpiecznymi sytuacjami w przypadku awarii układu. Użytkownicy powinni zwracać szczególną uwagę na te aspekty, aby unikać typowych błędów, takich jak nieprawidłowe połączenia czy pominięcie oznaczeń, które mają kluczowe znaczenie dla bezpieczeństwa i wydajności projektowanych układów elektronicznych.
Pytanie 35
Którą funkcję logiczną realizuje program napisany w języku listy instrukcji?
LD (
%I0.1
ANDN
%I0.2
)
OR (
%I0.2
ANDN
%I0.1
)
ST
%Q0.1
A. NOR
B. NANDTwoja odpowiedź
C. XORPoprawna odpowiedź
D. OR
Niepoprawna odpowiedź. Niepoprawne odpowiedzi, takie jak NAND, NOR czy OR, reprezentują inne funkcje logiczne, które mają zupełnie odmienne zastosowania i wyniki. Funkcja NAND zwraca prawdę, gdy co najmniej jedna z wejściowych zmiennych jest fałszywa, co czyni ją podstawą wielu układów cyfrowych i może prowadzić do błędnych wniosków, jeśli zastosujemy ją w sytuacjach wymagających ekskluzywnego wykluczenia. Z kolei NOR zwraca prawdę tylko wtedy, gdy wszystkie wejścia są fałszywe. Ta funkcja logiczna jest często stosowana w projektach wymagających negacji, ale nie ma zastosowania w scenariuszu, w którym potrzebujemy stanu prawdy dla jednego z dwóch stanów. Funkcja OR jest bardziej podstawowa, ponieważ aktywuje wyjście, gdy przynajmniej jedno z wejść jest prawdziwe, co również różni się od działania XOR. Te różnice w logice mogą prowadzić do znaczących błędów w programowaniu oraz w projektowaniu układów cyfrowych. Użytkownicy często mylą te funkcje, nie rozumiejąc ich specyficznych właściwości, co w rezultacie prowadzi do nieprawidłowych analiz i błędów w implementacji. W związku z tym, ważne jest, aby dokładnie rozumieć różnice między tymi funkcjami, aby móc świadomie je stosować w praktyce.
Pytanie 36
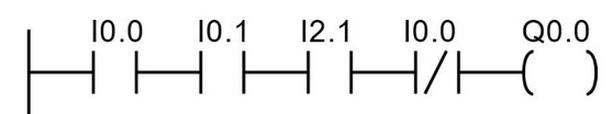
Stan wyjścia Q0.0
A. zależy od wartości sumy wejść I0.0, I0.1, I2.1
B. zależy wyłącznie od wartości iloczynu wejść I0.1, I2.1Twoja odpowiedź
C. jest równy 1
D. jest równy 0Poprawna odpowiedź
Niepoprawna odpowiedź. Zrozumienie stanu wyjścia Q0.0 wymaga dokładnej analizy schematu logicznego i działania bramek. Wiele osób mylnie interpretuje, że stan Q0.0 zależy od wartości iloczynu lub sumy wejść, co prowadzi do niepoprawnych wniosków. W rzeczywistości wyjście Q0.0 jest bezpośrednio wynikiem działania bramki NOT na wejściu I0.0, co oznacza, że niezależnie od stanu innych wejść, wyjście to będzie zawsze równe 0. Zastosowanie iloczynu wejść, jak w pierwszej odpowiedzi, może być mylące, ponieważ sugeruje, że wyjście mogłoby być aktywne tylko w przypadku, gdy oba wejścia są jednocześnie aktywne. To podejście ignoruje fundamentalne zasady działania bramek logicznych i prowadzi do błędnych założeń. Odpowiedzi sugerujące, że Q0.0 jest równy 1 lub zależy od sumy wejść, również wynika z mylnego pojmowania logiki cyfrowej. W praktyce, bramka NOT działa tak, że zmienia stan aktywności swojego wejścia, co powinno być kluczowym punktem w rozumieniu tego zagadnienia. Wiedza na temat działania bramek logicznych oraz ich wpływu na stany wyjść jest niezbędna dla inżynierów automatyki, którzy muszą projektować i implementować systemy oparte na logice cyfrowej, zgodnie z najlepszymi praktykami branżowymi.
Pytanie 37
Który element układu elektropneumatycznego należy zastosować w miejscu oznaczonym na schemacie symbolem "K1″, aby tłoczysko siłownika po wysunięciu inicjowanym przyciskiem S1 powróciło samoczynnie do położenia wyjściowego po 5 s od osiągnięcia punktu wyznaczonego przez B2?
A. D.Twoja odpowiedź
B. C.Poprawna odpowiedź
C. A.
D. B.
Niepoprawna odpowiedź. Wybór niewłaściwego elementu do układu elektropneumatycznego często wynika z braku zrozumienia zasad działania poszczególnych komponentów. Odpowiedzi, które nie uwzględniają zaworu czasowego, wskazują na błędne podejście do zadania. W przypadku, gdy elementy są aktywowane i nie zawierają opóźnienia, tłoczysko siłownika nie będzie mogło powrócić do położenia wyjściowego w pożądanym czasie. Użycie innych rodzajów zaworów, które nie mają funkcji opóźnienia, takich jak zawory sterujące bezpośrednio pod ciśnieniem, nie tylko uniemożliwi automatyczne wykonanie cyklu, ale może również prowadzić do nieprawidłowego funkcjonowania systemu. Często zdarza się, że operatorzy pomijają fakt, iż precyzyjne zarządzanie czasem jest kluczowe w automatyzacji. Niezastosowanie zaworu czasowego może skutkować chaotycznym działaniem układu, co w konsekwencji prowadzi do uszkodzenia komponentów lub nieefektywności procesu. Zrozumienie funkcji każdego elementu w układzie elektropneumatycznym, a zwłaszcza roli zaworów czasowych, jest fundamentalne dla optymalizacji i niezawodności systemu. Dobrą praktyką jest więc zawsze zapoznanie się z wymaganiami czasowymi aplikacji przed dokonaniem wyboru komponentów.
Pytanie 38
Jakie urządzenie napędowe ma następujące parametry: średnica tłoka – 42 mm, średnica tłoczyska – 32 mm, skok tłoka – 150 mm, ciśnienie nominalne – 24 MPa, maksymalna prędkość tłoka – 10 m/s, częstotliwość pracy – 10 Hz?
A. Siłownik pneumatycznyTwoja odpowiedź
B. Silnik pneumatyczny
C. Siłownik hydraulicznyPoprawna odpowiedź
D. Silnik hydrauliczny
Niepoprawna odpowiedź. Wybór silnika pneumatycznego lub siłownika pneumatycznego byłby niewłaściwy z kilku kluczowych względów. Po pierwsze, pneumatyka opiera się na sprężonym powietrzu jako medium roboczym, co ogranicza siłę generowaną przez urządzenie w porównaniu do hydrauliki, gdzie wykorzystuje się ciecz pod dużym ciśnieniem. W przykładzie podano ciśnienie nominalne 24 MPa, co jest typowe dla systemów hydraulicznych, a nie pneumatycznych, gdzie maksymalne ciśnienia są zazwyczaj znacznie niższe, wynoszące kilka barów. Dodatkowo, siłowniki pneumatyczne mają inną charakterystykę działania, w której skok i prędkość tłoka mogą być znacznie ograniczone z uwagi na naturalne właściwości sprężonego powietrza - jego kompresyjność i podatność na zmiany objętości. Z kolei silnik hydrauliczny, mimo że również korzysta z ciśnienia hydraulicznego, ma na celu przekształcenie energii hydraulicznej na ruch obrotowy, co nie odpowiada właściwościom opisanym w pytaniu, gdyż dotyczy ono ruchu linearnego. Dlatego powszechnym błędem jest mylenie zastosowań i charakterystyk tych urządzeń, co może prowadzić do niewłaściwego doboru sprzętu w praktyce przemysłowej, a tym samym do obniżenia wydajności oraz zwiększenia kosztów eksploatacji.
Pytanie 39
W jaki sposób powinno się zdefiniować dane w programach sterowników PLC, które mają postać sekwencji znaków lub cyfr, przy czym cyfry traktowane są jedynie jako znaki (bez przypisanej wartości)?
A. WORD
B. BYTE
C. USINT
D. STRINGTwoja odpowiedź
Poprawna odpowiedź. Odpowiedź STRING jest poprawna, ponieważ typ ten jest używany do reprezentowania ciągów znaków, które mogą składać się zarówno z liter, jak i cyfr. W kontekście programowania w środowisku PLC (Programmable Logic Controller), stosowanie typu STRING jest kluczowe, gdyż umożliwia przechowywanie danych jako tekst, co jest istotne w wielu aplikacjach, takich jak generowanie komunikatów, etykietowanie danych czy obsługa interfejsów użytkownika. W standardzie IEC 61131-3, który definiuje normy dotyczące programowania sterowników PLC, STRING jest jednym z podstawowych typów danych, co czyni go uniwersalnym rozwiązaniem w automatyzacji oraz programowaniu maszyn. Przykłady zastosowania obejmują przechowywanie nazw produktów, adresów, a także komunikatów błędów, które wymagają elastyczności w formacie danych. W dodatku, stringi mogą być łatwo manipulowane, co pozwala na ich formatowanie oraz analizę, co przyczynia się do większej wydajności procesów produkcyjnych.
Pytanie 40
Najwyższą precyzję pomiaru rezystancji uzwojenia silnika elektrycznego zapewnia metoda
A. pośrednia przy użyciu woltomierza oraz amperomierzaTwoja odpowiedź
B. pomiaru bezpośredniego omomierzem analogowym
C. mostkowa przy zastosowaniu mostka Wheatstone'a lub ThomsonaPoprawna odpowiedź
D. pomiaru bezpośredniego omomierzem cyfrowym
Niepoprawna odpowiedź. Pomiar rezystancji uzwojeń silnika elektrycznego przy użyciu woltomierza i amperomierza, mimo że jest techniką powszechnie stosowaną, nie gwarantuje wysokiej dokładności. Ta metoda opiera się na zastosowaniu prawa Ohma i pomiarze napięcia oraz natężenia prądu, jednak jest podatna na błędy, które mogą wynikać z wpływu reaktancji indukcyjnej oraz oporu wewnętrznego przyrządów pomiarowych. Takie pomiary mogą być zniekształcone przez różne czynniki, jak np. zmiany temperatury, co wpływa na rezystancję i może prowadzić do nieprecyzyjnych wyników. W przypadku pomiaru bezpośredniego omomierzem cyfrowym czy analogowym, również można napotkać na problemy związane z dokładnością. Omomierze cyfrowe, chociaż bardziej precyzyjne niż ich analogowe odpowiedniki, mogą wprowadzać błędy w pomiarze w sytuacjach, gdy rezystancje są bardzo małe, na co wskazuje ich specyfikacja. Z kolei omomierze analogowe mogą być mniej precyzyjne z powodu wpływu czynnika ludzkiego, ponieważ odczyt wymaga manualnej interpretacji wskazania. W praktyce, pomiar rezystancji uzwojeń silników elektrycznych wymaga metod, które minimalizują te błędy i zapewniają wiarygodność wyników, co czyni pomiar mostkowy najbardziej odpowiednim rozwiązaniem dla takich zastosowań. Porozumienie o właściwych metodach pomiarowych, zgodne z normami branżowymi, jest kluczowe dla zapewnienia wysokiej jakości i bezpieczeństwa w pracy z urządzeniami elektrycznymi.