Prędkość obrotowa wału silnika asynchronicznego jest równa (f - częstotliwość, p - liczba par biegunów pola magnetycznego, s - poślizg)
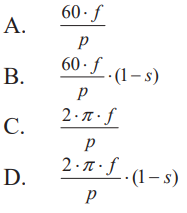
Prędkość obrotowa wału silnika asynchronicznego jest wyznaczana przez wzór uwzględniający poślizg, ponieważ silnik asynchroniczny nigdy nie osiąga prędkości synchronicznej. Właściwa formuła to n = \( \frac{60 \cdot f}{p} \cdot (1 - s) \). To właśnie wynikający z poślizgu fakt, że prędkość obrotowa jest mniejsza od teoretycznej prędkości synchronicznej, czyni tę odpowiedź poprawną. W praktyce, uwzględnienie poślizgu w obliczeniach pozwala na dokładniejsze dopasowanie charakterystyki silnika do wymagań aplikacji, co jest kluczowe w projektowaniu systemów napędowych. W rzeczywistych zastosowaniach, takich jak przemysłowe napędy maszynowe czy systemy transportowe, precyzyjne sterowanie prędkością jest istotne dla efektywności i trwałości urządzeń. Warto również pamiętać, że dobór odpowiedniego silnika powinien zawsze uwzględniać charakterystykę obciążenia oraz wymagania środowiskowe, co jest zgodne z dobrymi praktykami inżynierskimi.
Wybór nieprawidłowych wzorów do obliczeń prędkości obrotowej silnika asynchronicznego często wynika z niepełnego zrozumienia pojęcia poślizgu, który jest kluczowym parametrem w tego typu maszynach. Poślizg definiuje różnicę pomiędzy prędkością synchroniczną a rzeczywistą prędkością obrotową wału. Dlatego wzory nieuwzględniające poślizgu, jak np. \( \frac{60 \cdot f}{p} \), odnoszą się do idealnych warunków, które w praktyce nie są możliwe do osiągnięcia przez silniki asynchroniczne. Jest to częsty błąd myślowy, prowadzący do przeszacowania ich prędkości. Podobnie, formuła \( \frac{2 \cdot \pi \cdot f}{p} \) i jej warianty mogą być mylnie utożsamiane z prędkościami obrotowymi, jednak odnoszą się one bardziej do innych parametrów pracy maszyn, takich jak moment elektryczny, a nie bezpośrednio do prędkości obrotowej wału. Innymi słowy, przy projektowaniu systemów napędowych, zrozumienie i uwzględnienie poślizgu jest niezbędne do zapewnienia niezawodności i efektywności rozwiązań technicznych. W praktyce inżynierskiej, zrozumienie różnicy między teoretycznymi a rzeczywistymi parametrami pracy pozwala na lepsze dostosowanie maszyn do specyficznych potrzeb operacyjnych, co jest zgodne z zasadami projektowania systemów mechatronicznych.