Na podstawie zamieszczonego fragmentu dokumentacji technicznej przemiennika częstotliwości można obliczyć czas przyspieszenia i hamowania silnika podłączonego do urządzenia. Wartość tych czasów dla parametru Fn_01 = 2 sekundy i dla parametru Fn_02 = 4 sekundy przy zadanej częstotliwości 60 Hz będzie odpowiednio wynosiła:
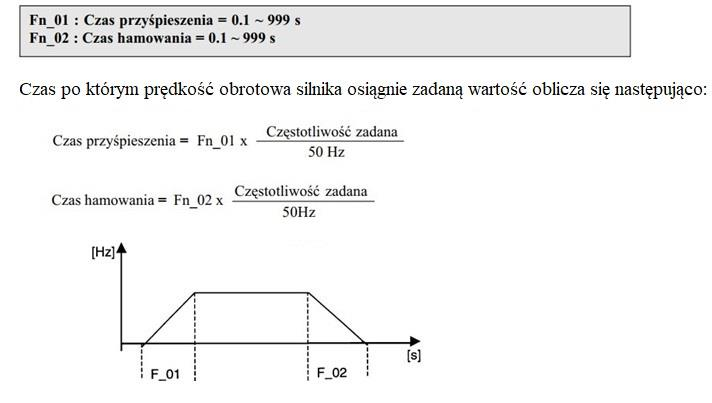
Dobra robota, właśnie tak to się liczy. Według dokumentacji technicznej przemiennika częstotliwości czas przyspieszenia i hamowania silnika wyznacza się mnożąc zadany parametr (Fn_01 dla przyspieszenia, Fn_02 dla hamowania) przez stosunek częstotliwości zadanej do 50 Hz. Mamy więc: dla przyspieszenia: 2 s × 60 Hz / 50 Hz = 2,4 s, a dla hamowania: 4 s × 60 Hz / 50 Hz = 4,8 s. Takie podejście jest szeroko stosowane w branży automatyki przemysłowej – pozwala elastycznie dostosować dynamikę rozruchu i zatrzymania do potrzeb procesu czy rodzaju napędu. W praktycznych zastosowaniach często spotyka się sytuacje, gdzie właściwe dobranie tych czasów ma ogromny wpływ na żywotność zarówno silnika, jak i elementów mechanicznych całego układu. Gwałtowne zmiany prędkości mogą powodować nadmierne zużycie czy nawet awarie, dlatego dobrze ustawione parametry to podstawa utrzymania ruchu. Moim zdaniem warto pamiętać też, że niektóre aplikacje (np. przenośniki taśmowe czy pompy) wymagają nieco innych ustawień – nie zawsze krócej znaczy lepiej. Zawsze warto jeszcze przejrzeć notę aplikacyjną producenta, bo czasem można tam znaleźć podpowiedzi dotyczące optymalnych wartości dla typowych aplikacji. W skrócie – poprawnie wykorzystałeś wzór i rozumiesz zależność między czasem a częstotliwością. Takie wyliczenia to codzienność automatyka!
W obliczeniach czasów przyspieszenia i hamowania silnika na podstawie parametrów przemiennika częstotliwości częstym błędem jest nieuwzględnienie zależności tych czasów od zadanej częstotliwości i proporcjonalnego przeliczenia względem wartości bazowej 50 Hz. Z dokumentacji wynika jasno, że zarówno czas przyspieszenia, jak i hamowania obliczamy mnożąc czas ustawiony w parametrze przez stosunek częstotliwości zadanej do 50 Hz. Pomijając ten krok można łatwo przyjąć, że ustawione wartości (2 i 4 sekundy) są czasami końcowymi dla każdego procesu, co niestety prowadzi do zaniżonych lub zawyżonych szacunków. Innym typowym nieporozumieniem jest zamienianie tych wartości miejscami – zdarza się, że użytkownicy przyzwyczajeni do tradycyjnych układów z silnikami na stałą częstotliwość, mylą czas przyspieszania z hamowaniem lub traktują oba parametry jako niezależne od zadanej częstotliwości. Tymczasem zwiększenie częstotliwości zadanej (np. do 60 Hz) sprawia, że czas przyspieszania i hamowania się wydłuża, bo silnik musi pokonać większy zakres prędkości, a wartość parametru to dopiero baza do przeliczenia. Z mojego doświadczenia wynika, że wielu operatorów lub techników popełnia te błędy, szczególnie w sytuacji, gdy nie mają nawyku dokładnego sprawdzania dokumentacji producenta i polegają wyłącznie na intuicji. Dobra praktyka w branży automatyki nakazuje zawsze przeliczać czas przyspieszania i hamowania według podanych wzorów – to zapewnia nie tylko bezpieczeństwo eksploatacji, ale też przewidywalność działania całego układu napędowego. Prawidłowe zrozumienie tych zależności pozwala unikać problemów związanych z przeciążeniami lub zbyt gwałtownym startem i zatrzymaniem silnika, co w dłuższej perspektywie przekłada się na niższe koszty serwisu i większą żywotność sprzętu.