Której funkcji na pewno nie realizuje autopilot o konfiguracji przedstawionej na rysunku.
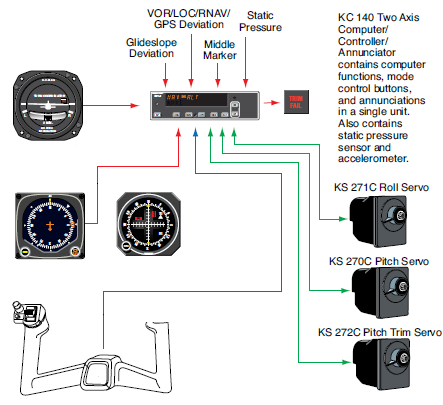
Poprawnie wskazana odpowiedź „Damping Dutch roll mode” odnosi się do funkcji, której ten konkretny autopilot po prostu nie ma jak zrealizować. Na schemacie widać typowy dwukanałowy autopilot ogólnego przeznaczenia (tu w stylu Bendix/King KAP/KC 140) z serwami: KS 271C Roll Servo, KS 270C Pitch Servo i KS 272C Pitch Trim Servo. To są serwomechanizmy osi przechyłu i pochylenia oraz trymu wysokości. Brakuje osobnego yaw servo, czyli serwa w osi odchylenia. A właśnie do aktywnego tłumienia Dutch roll (kołysania przechył–odchylenie) potrzebne jest sterowanie sterem kierunku i odpowiedni kanał yaw damper. Taka funkcja występuje raczej w większych samolotach komunikacyjnych lub biznes jetach, gdzie mamy osobny yaw damper channel zgodny np. z wymaganiami FAR/CS-25. W lekkich GA, z takim układem jak na rysunku, autopilot może co najwyżej pasywnie „znieść” niewielkie oscylacje, ale nie ma sprzętowych środków, żeby je aktywnie tłumić. Pozostałe widoczne funkcje wynikają z podłączeń. Z kursomierzem/HSI i sygnałem heading bug autopilot może realizować tryb heading select i heading hold – pilot nastawia kurs, a autopilot odpowiednio steruje roll servo. Z kolei sygnały VOR/LOC/RNAV/GPS i glideslope deviation plus wejście ze statycznego ciśnienia i akcelerometru pozwalają na precyzyjne prowadzenie w osi podłużnej i poprzecznej, w tym koordynację zakrętu poprzez odpowiednie wychylenia lotek i steru wysokości tak, żeby prędkość i przechylenie były właściwie dobrane. Funkcja control wheel steering polega na tym, że pilot ręcznie przestawia drążek/kierownicę, a autopilot „zapamiętuje” nowe zadane parametry (np. pitch, roll) i dalej je utrzymuje – w tym układzie jest to typowa opcja i wynika z obecności serw w obu osiach oraz komputera KC 140 z przyciskami na wolancie. Podsumowując: bez kanału yaw i serwa na sterze kierunku nie ma szans na prawdziwy damping Dutch roll; pozostałe trzy funkcje są zgodne z typową konfiguracją dwukanałowego autopilota GA i w praktyce są intensywnie używane w codziennych operacjach IFR i VFR zgodnie z zaleceniami producenta i dobrymi praktykami operacyjnymi.
To zadanie jest trochę podchwytliwe, bo wiele osób kojarzy autopilota z „magiczna skrzynką, która robi wszystko”, a w praktyce zakres jego możliwości bardzo mocno zależy od tego, jakie ma fizyczne kanały i serwa. Na rysunku widać klasyczny dwukanałowy autopilot ogólnego przeznaczenia: komputer KC 140, serwo przechyłu, serwo pochylenia i serwo trymu wysokości. Nie ma natomiast żadnego serwa w osi odchylenia. To jest klucz. Funkcja tłumienia Dutch roll, czyli yaw damper / Dutch roll damping, wymaga aktywnego sterowania sterem kierunku. System musi mierzyć ruchy w osi odchylenia i przechyłu (zwykle żyroskopy lub sensory inercyjne) i przez osobne yaw servo korygować wychylenie steru kierunku. Bez takiego kanału autopilot po prostu nie jest w stanie aktywnie tłumić oscylacji typu Dutch roll, więc jeśli ktoś zakłada, że „każdy autopilot to potrafi”, to jest to typowy błąd myślowy wynikający z przenoszenia wiedzy z dużych liniowców na małe GA. Z kolei funkcja heading select and hold jest tu jak najbardziej naturalna: komputer autopilota ma wejście z HSI/kursomierza z nastawą heading bug, a roll servo może generować odpowiedni przechył, żeby samolot utrzymywał zadany kurs. To jest podstawowy tryb pracy w locie IFR i praktycznie każdy taki autopilot go obsługuje. Podobnie z coordinating the turn – w uproszczeniu, przy prawidłowo skonfigurowanym autopilocie dwukanałowym, zakręt jest z definicji skoordynowany, bo system dobiera przechył i pochylenie tak, by prędkość i kąt banku były odpowiednie, bez nadmiernego ślizgu. W małych samolotach często nie ma osobnego yaw dampera, ale dobrze ustawiony roll i pitch powodują, że zakręty są „czyste” z punktu widzenia pilota. Control wheel steering to kolejny typowy tryb: pilot przytrzymuje odpowiedni przycisk na wolancie, ręcznie ustawia nowy kąt pochylenia czy przechylenia, puszcza przycisk, a autopilot od tej chwili utrzymuje nowe parametry. Taki sposób sterowania jest standardem w wielu systemach klasy KAP/KC i wynika z wygody oraz dobrych praktyk operacyjnych. Podsumowując, błędne odpowiedzi wynikają głównie z nieuwzględnienia, jakie fizyczne osie i serwa w ogóle są dostępne w pokazanej konfiguracji – autopilot nie może realizować funkcji w osi, której nie ma sprzętowo.