Mechanizmem przedstawionym na rysunku jest
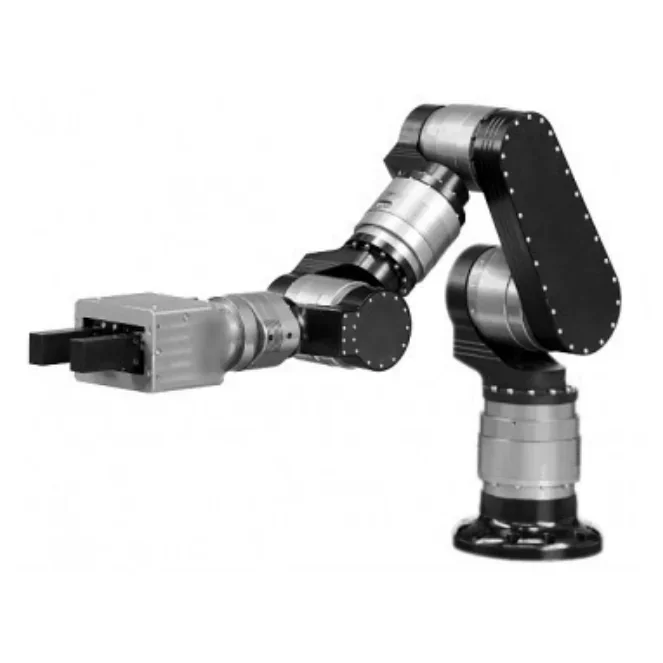
A. podstawa obrotowa.
B. ramię robotyczne.
C. muskuł pneumatyczny.
D. chwytak przyssawkowy.
Pytanie z egzaminu CKE, czerwiec 2019 (arkusz M.44-X-19.06).
Ramię robotyczne to zaawansowane urządzenie mechaniczne, które składa się z wielu segmentów połączonych przegubami, co pozwala na ruch w różnych płaszczyznach. Tego typu konstrukcje są wykorzystywane w różnych dziedzinach przemysłu, w tym automatyce, montażu, a także chirurgii. W zakładach produkcyjnych ramiona robotyczne zastępują ludzi w wykonywaniu powtarzalnych i niebezpiecznych zadań, co zwiększa bezpieczeństwo i efektywność pracy. Przykłady zastosowania obejmują zautomatyzowane linie montażowe, gdzie ramiona te precyzyjnie manipulują komponentami, a także w dziedzinach medycznych, gdzie roboty chirurgiczne, takie jak da Vinci, umożliwiają wykonywanie skomplikowanych operacji z minimalną inwazyjnością. Warto również zauważyć, że ramiona robotyczne mogą być programowane przy użyciu standardów takich jak ROS (Robot Operating System), co ułatwia ich integrację z systemami automatyki przemysłowej i poprawia interoperacyjność. Tego rodzaju technologie stają się niezbędnym elementem nowoczesnych zakładów produkcyjnych, gdzie efektywność i precyzja są kluczowe.
Podstawa obrotowa, muskuł pneumatyczny oraz chwytak przyssawkowy to elementy, które mogą być częścią systemów robotycznych, ale nie definiują ich w całości. Podstawa obrotowa jest istotnym komponentem, który umożliwia obrót ramienia, ale nie posiada zdolności manipulacyjnych, które są kluczowe dla określenia ramienia robotycznego. Muskuł pneumatyczny, z drugiej strony, jest typem napędu, który może być używany do poruszania elementami, jednak sam w sobie nie jest konstrukcją autonomiczną. Jego działanie opiera się na wykorzystaniu ciśnienia powietrza, co sprawia, że jest on bardziej elastyczny, ale również mniej precyzyjny w porównaniu do serwonapędów stosowanych w ramionach robotycznych. Chwytak przyssawkowy natomiast to narzędzie, które może być na końcu ramienia robotycznego, ale nie jest samodzielnym mechanizmem. Zrozumienie tych różnic jest kluczowe, aby nie mylić funkcji poszczególnych komponentów w systemach robotycznych. Typowe błędy myślowe powstają, gdy osoby nie rozróżniają komponentów i ich funkcji w kontekście całości systemu, co prowadzi do uproszczonych lub błędnych wniosków. Aby uniknąć takich nieporozumień, warto zgłębić temat budowy i funkcjonowania robotów oraz ich elementów, co pozwoli na lepsze zrozumienie mechanizmów i zastosowań w praktyce.