Pokazany na ilustracji system aktywnego prowadzenia narzędzia zintegrowany z ciągnikiem, umożliwia
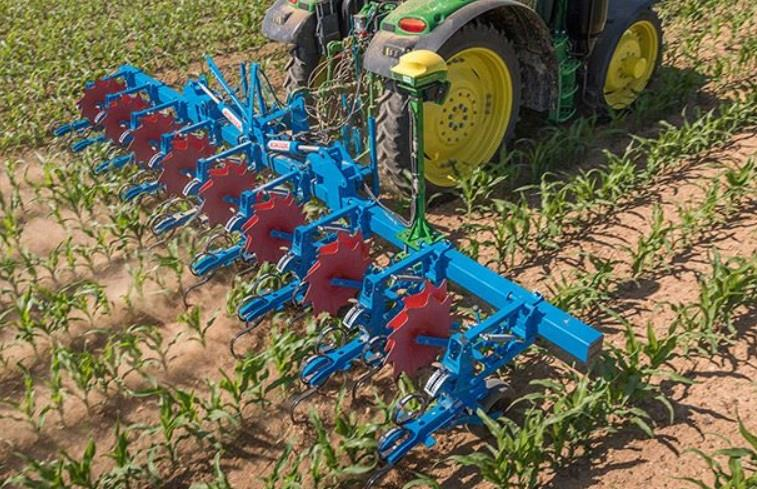
A. ręczne sterowanie ustawieniem maszyny względem rzędów uprawy.
B. automatyczne prowadzenie maszyny po polu względem rzędów uprawy.
C. ręczne sterowanie ustawieniem maszyny względem ciągnika.
D. automatyczną regulację głębokości pracy maszyny.
Pytanie z egzaminu CKE, czerwiec 2022 (arkusz MG.42-SG-22.06).
Wybrana odpowiedź dobrze oddaje ideę pokazanej na zdjęciu technologii. Ten system aktywnego prowadzenia narzędzia jest zintegrowany z ciągnikiem, ale jego głównym zadaniem nie jest kopiowanie toru jazdy traktora, tylko automatyczne utrzymywanie maszyny dokładnie względem rzędów roślin. W praktyce oznacza to, że kamera lub czujniki optyczne „widzą” rzędy kukurydzy czy buraków, analizują ich położenie, a sterownik hydrauliczny samoczynnie koryguje pozycję ramy pielnika w lewo lub w prawo. Dzięki temu narzędzie może pracować bardzo blisko roślin, usuwać chwasty w międzyrzędziach, a jednocześnie nie uszkadzać uprawy, nawet przy większej prędkości roboczej. Moim zdaniem to jest dziś standard dobrej praktyki w precyzyjnym odchwaszczaniu mechanicznym: operator koncentruje się na prędkości i bezpieczeństwie, a prowadzenie względem rzędów robi za niego elektronika i hydraulika. W wielu gospodarstwach łączy się taki system z nawigacją satelitarną GNSS w ciągniku, ale to są dwa różne poziomy automatyzacji: GNSS prowadzi traktor po ścieżkach równoległych, a aktywne prowadzenie narzędzia dba, żeby sekcje robocze idealnie trzymały się rzędów. To rozwiązanie zmniejsza zmęczenie operatora, poprawia dokładność pracy, no i ogranicza błędy przy pracy w nocy lub przy gorszej widoczności. Właśnie dlatego w nowoczesnych agregatach pielących, siewnikach punktowych czy maszynach do podsypywania nawozów w międzyrzędziach takie systemy są coraz częściej stosowane jako wyposażenie obowiązkowe, a nie luksusowy dodatek.
Na zdjęciu widać typowy przykład aktywnego prowadzenia narzędzia w uprawach rzędowych, ale łatwo się pomylić, bo z zewnątrz wygląda to trochę jak „zwykła” maszyna zawieszana. Kluczowe jest tu słowo „aktywne” – oznacza ono, że pozycja narzędzia względem rzędów jest korygowana automatycznie przez układ czujników i siłowników, a nie ręcznie z kabiny. Jeżeli ktoś myśli o ręcznym sterowaniu ustawieniem maszyny względem rzędów lub względem ciągnika, to tak naprawdę opisuje klasyczne, pasywne układy, gdzie operator sam musi idealnie prowadzić ciągnik po śladzie. W praktyce przy prędkościach rzędu 7–10 km/h i wąskich międzyrzędziach jest to bardzo trudne, a często wręcz nierealne bez uszkadzania roślin. Stąd pomysł, żeby sterowanie położeniem ramy pielnika przejęła elektronika. Błędne jest też skojarzenie tego systemu z automatyczną regulacją głębokości pracy maszyny. Kontrola głębokości to osobny układ – opiera się na kołach kopiujących, czujnikach położenia, czasem na siłownikach utrzymujących stałe zagłębienie sekcji roboczych. System ze zdjęcia nie „patrzy” w glebę, tylko na geometrię rzędów uprawy i na tej podstawie przesuwa cały agregat poprzecznie. Typowym błędem myślowym jest wrzucanie wszystkich rozwiązań elektroniczno–hydraulicznych do jednego worka z napisem „automatyka”. W technice rolniczej rozróżniamy jednak precyzyjnie: są systemy prowadzenia ciągnika po torze (GNSS, jazda równoległa), są systemy aktywnego prowadzenia narzędzia względem rzędów i są układy automatycznej regulacji głębokości lub nacisku. Na egzaminie i w praktyce zawodowej warto umieć je od siebie odróżnić, bo każdy z nich rozwiązuje inny problem technologiczny i wymaga innej kalibracji oraz obsługi.