Manipulator, którego schemat kinematyczny przedstawiono na rysunku, ma
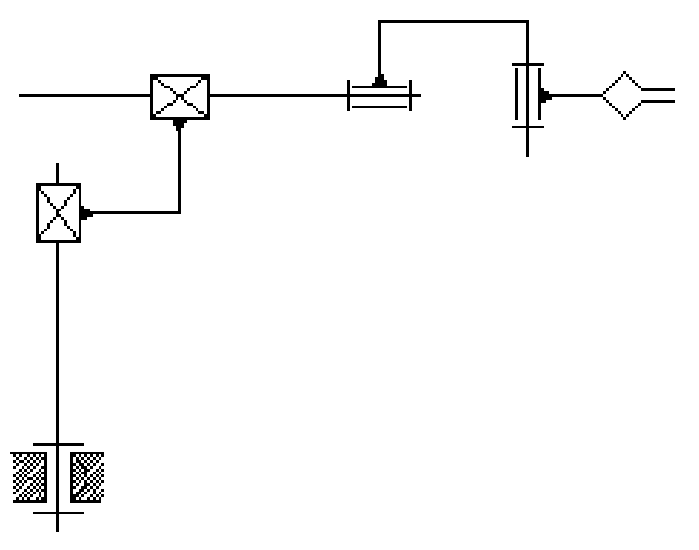
Odpowiedź "5 stopni swobody" jest poprawna, ponieważ manipulator z przedstawionym schematem kinematycznym posiada pięć przegubów. Każdy przegub umożliwia ruch w różnych płaszczyznach, co jest kluczowe w kontekście automatyzacji procesów przemysłowych i robotyki. W praktyce, manipulatory o pięciu stopniach swobody są często wykorzystywane w zadaniach wymagających precyzyjnego chwytania i manipulacji przedmiotami, na przykład w montażu komponentów elektronicznych czy w przemyśle motoryzacyjnym. Zgodnie z normami ISO 9283, stopnie swobody manipulatora powinny być projektowane z myślą o maksymalnej efektywności operacyjnej oraz elastyczności w wykonywaniu różnych zadań. Zrozumienie liczby stopni swobody jest kluczowe dla inżynierów i techników zajmujących się projektowaniem i programowaniem systemów robotycznych, co wpływa na wydajność i jakość zastosowań w branży. Dodatkowo, manipulatory o większej liczbie stopni swobody mogą wykonywać bardziej złożone operacje, co podkreśla znaczenie tej wiedzy w nowoczesnej automatyzacji.
Wybór niepoprawnej liczby stopni swobody, takiej jak 4, 6 lub 3, wynika najczęściej z niepełnego zrozumienia koncepcji kinematyki manipulatorów. W przypadku 4 stopni swobody, można by pomyśleć o manipulatorach o ograniczonej mobilności, jednak w rzeczywistości taki układ może nie być w stanie wykonać niektórych zadań, które wymagają bardziej złożonych ruchów. Wybór 6 stopni swobody jest również błędny, ponieważ narzuca ideę dodatkowego przegubu, który w tym schemacie jest zbędny. W praktyce, manipulator o 6 stopniach swobody jest w stanie naśladować ruchy ludzkiej ręki, co czyni go idealnym do bardziej skomplikowanych zadań, ale w przedstawionym przypadku nie ma uzasadnienia dla dodawania takiego przegubu. Co więcej, 3 stopnie swobody ograniczają możliwości manipulatora do jedynie podstawowych ruchów, co czyni go nieodpowiednim do bardziej złożonych operacji. Kluczową rzeczą przy ocenie liczby stopni swobody jest zrozumienie, że każdy przegub wprowadza nowy wymiar ruchu. Dlatego też należy dokładnie analizować schematy kinematyczne, aby uniknąć typowych błędów związanych z błędnym przypisaniem stopni swobody do manipulatora. W robotyce, nieprawidłowe zrozumienie liczby stopni swobody może prowadzić do złych decyzji projektowych oraz nieefektywności w procesach automatyzacji.