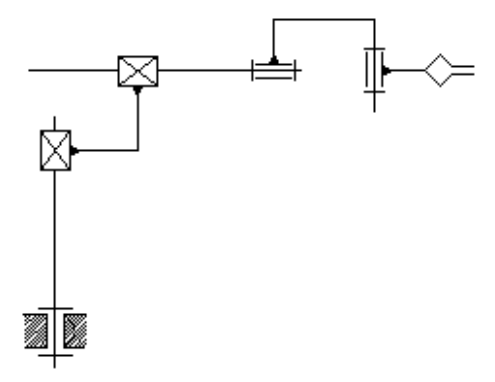
Ile stopni swobody ma manipulator, którego schemat przedstawiono na rysunku?
A. 6 stopni swobody
B. 5 stopni swobody
C. 4 stopnie swobody
D. 3 stopnie swobody
Odpowiedź 5 stopni swobody jest właściwa, bo w takim schemacie manipulatora liczymy niezależne ruchy, jakie mogą wykonywać jego człony względem siebie. Innymi słowy: patrzymy na pary kinematyczne, czyli przeguby obrotowe, przesuwne albo inne prowadzenia, które wnoszą po jednym niezależnym parametrze ruchu. Na rysunku widać pięć takich niezależnych osi lub przesunięć, więc do jednoznacznego opisania położenia całego manipulatora potrzeba pięciu współrzędnych konfiguracyjnych. To właśnie oznacza 5 stopni swobody. Z mojego doświadczenia najłatwiej jest nie liczyć samych ramion ani odcinków kreski, tylko miejsca, w których element może się realnie obrócić lub przesunąć. W praktyce ma to duże znaczenie przy doborze napędów, czujników położenia, enkoderów i przy programowaniu trajektorii. Manipulator 5-osiowy może już dość swobodnie ustawiać narzędzie lub chwytak w przestrzeni, ale nie daje pełnej niezależnej orientacji jak klasyczny robot 6-osiowy. W dokumentacji technicznej i w podejściu zgodnym z terminologią robotyki, np. wg ISO 8373, stopień swobody traktuje się jako niezależną możliwość ruchu mechanizmu. Dobra praktyka branżowa jest taka: najpierw rozpoznać typy przegubów, potem policzyć niezależne osie ruchu, a dopiero na końcu wnioskować, jakie zadania technologiczne manipulator może wykonywać.
W tym zadaniu łatwo pomylić stopnie swobody manipulatora z innymi rzeczami, na przykład z liczbą członów, z liczbą odcinków na schemacie albo z tym, że typowy robot przemysłowy często ma 6 osi. Warto to rozdzielić. Sześć stopni swobody oznaczałoby możliwość pełnego ustawienia końcówki roboczej w przestrzeni: trzy współrzędne położenia i trzy niezależne kąty orientacji. Taki układ jest bardzo uniwersalny, ale sam fakt, że na końcu jest chwytak, nie dopisuje automatycznie szóstej osi. Jeżeli na schemacie nie ma sześciu niezależnych par kinematycznych, to nie wolno zakładać pełnych 6 stopni swobody tylko dlatego, że tak bywa w robotach spawalniczych czy montażowych. Zaniżenie wyniku do 4 albo 3 stopni swobody zwykle wynika z tego, że ktoś liczy tylko główne ramiona albo pomija przegub narysowany mniej oczywiście, na przykład jako prowadzenie liniowe lub mały symbol przy nadgarstku. A to też jest niezależny ruch, jeśli zmienia konfigurację manipulatora. Moim zdaniem najlepsza metoda jest dość prosta, choć trzeba się pilnować: idziemy od podstawy do efektora końcowego i zaznaczamy każdy przegub, który daje osobną oś obrotu lub przesuwu. Nie liczymy ozdobników rysunku, nie liczymy samego narzędzia jako osi, jeśli nie ma osobnego napędu, i nie mieszamy pojęcia zasięgu robota ze stopniami swobody. Poprawna analiza kinematyczna prowadzi tutaj do pięciu niezależnych ruchów. Taka umiejętność przydaje się później przy doborze serwonapędów, krańcówek, enkoderów oraz przy opisie osi w programie sterującym, bo każda oś musi mieć swój napęd, zakres pracy i zabezpieczenia zgodne z dobrą praktyką projektowania maszyn.