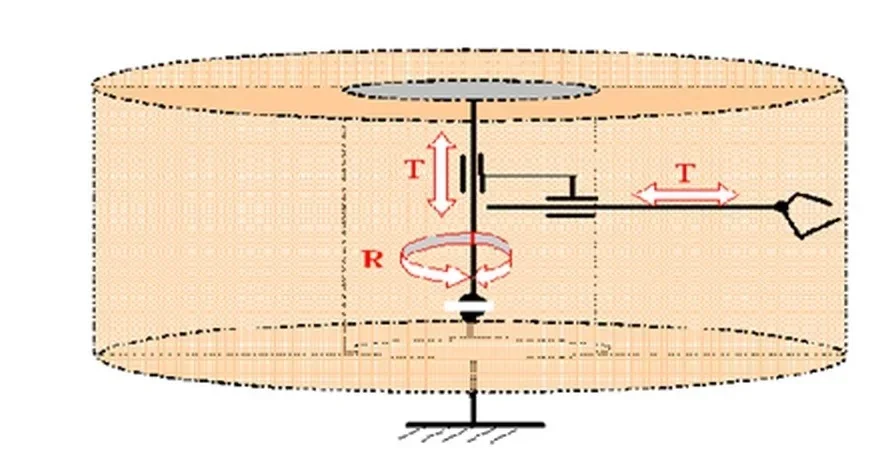
Który zapis odnosi się do przedstawionego schematu robota (gdzie: R – obrót, T – przesunięcie)?
A. TTT
B. RRT
C. RTT
D. RRR
Pytanie z egzaminu CKE, styczeń 2018 (arkusz E.04-X-18.01).
Odpowiedź "RTT" jest poprawna, ponieważ dokładnie odzwierciedla ruchy przedstawione w schemacie robota. Na schemacie widoczny jest jeden obrót, który jest kluczowym elementem w kontekście robotyki, zwłaszcza w nawigacji i manewrowaniu w przestrzeni. Obrót robota wokół osi pionowej pozwala na zmianę kierunku, co jest istotne w skomplikowanych środowiskach. Dwa przesunięcia z kolei wskazują na ruch robota w przestrzeni, co jest niezbędne do efektywnego wykonywania zadań. W praktyce, takie ruchy są fundamentem w programowaniu robotów mobilnych, gdzie precyzyjne planowanie trajektorii jest kluczowe. Stosowanie standardów takich jak ROS (Robot Operating System), gdzie definiuje się ruchy robota, pomaga w implementacji i symulacji ruchów w rzeczywistych aplikacjach. Zrozumienie tego typu ruchów i ich reprezentacji jest niezbędne dla każdego inżyniera pracującego z robotyką, gdyż pozwala to na tworzenie bardziej zaawansowanych algorytmów ruchu, które mogą znacząco zwiększyć efektywność zadań wykonywanych przez roboty.
Wybór innej opcji niż "RTT" wskazuje na pewne nieporozumienia dotyczące podstawowych zasad ruchu w robotyce. Odpowiedzi takie jak "TTT" sugerują, że robot porusza się jedynie w prostoliniowy sposób, bez żadnych obrotów, co eliminuje możliwość zmiany kierunku. Taki zapis w praktyce nie uwzględnia złożoności ruchu, która często jest niezbędna w rzeczywistych aplikacjach. W przypadku odpowiedzi "RRT" oraz "RRR", błąd polega na nadmiernym uwzględnieniu obrotów, co może prowadzić do błędnej interpretacji trajektorii robota. Roboty wymagają zarówno przesunięcia, jak i obrotu, aby skutecznie nawigować w skomplikowanych środowiskach, a brak przesunięcia w schemacie uniemożliwia realizację zamierzonych zadań. Często błędne wybory wynikają z pomylenia pojęć obrotu i przesunięcia, co jest typowym problemem w nauce robotyki, szczególnie dla początkujących. Kluczowe jest zrozumienie, że efektywna nawigacja i manipulacja w przestrzeni wymagają kombinacji różnych ruchów, które muszą być precyzyjnie opisane, aby robot mógł działać zgodnie z oczekiwaniami. Poprawne interpretowanie schematów ruchu jest niezbędne w pracy nad algorytmami nawigacyjnymi, które są stosowane w nowoczesnych systemach robotycznych. W praktyce, takie zrozumienie ruchów przekłada się na lepszą wydajność i skuteczność robota w realizacji zadań.