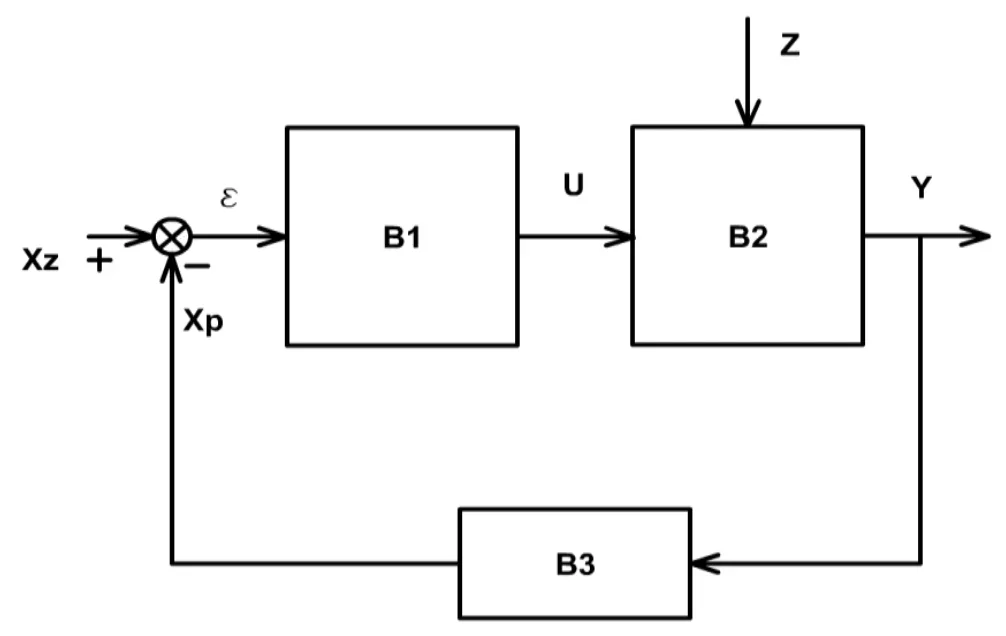
W celu zmniejszenia czasu zdwojenia regulatora PI w układzie regulacji urządzenia mechatronicznego należy przeprowadzić zmiany nastaw
A. w bloku B2
B. równocześnie bloków B1 i B2
C. równocześnie bloków B2 i B3
D. w bloku B1
Pytanie z egzaminu CKE, styczeń 2022 (arkusz E.18-SG-22.01).
Odpowiedź "w bloku B1" jest prawidłowa, ponieważ blok B1 w układzie regulacji urządzenia mechatronicznego odpowiada za przetwarzanie sygnału błędu na sygnał sterujący. Regulator PI, znajdujący się w tym bloku, jest kluczowy dla reakcji systemu na zmiany wartości zadanej oraz na zakłócenia. Zmiana nastaw regulatora PI w bloku B1 ma bezpośredni wpływ na czas zdwojenia, co jest istotne w kontekście dynamiki systemu. W praktyce oznacza to, że poprawiając parametry regulatora, można osiągnąć szybsze i bardziej stabilne reakcje systemu, co jest szczególnie ważne w aplikacjach wymagających precyzyjnej kontroli, takich jak robotyka czy automatyka przemysłowa. Dobre praktyki w inżynierii regulacji sugerują, że optymalizacja nastaw regulatorów powinna być przeprowadzana z uwzględnieniem charakterystyki całego systemu, aby zapewnić nie tylko szybkość, ale również stabilność odpowiedzi.
Odpowiedzi wskazujące na zmiany w blokach B2 oraz B3 są nieprawidłowe, ponieważ blok B2 nie odpowiada bezpośrednio za regulację czasu zdwojenia w kontekście całego układu. Blok ten może odpowiadać za inne aspekty przetwarzania sygnałów, ale kluczowe zmiany w regulatorze PI mają miejsce w bloku B1, gdzie następuje przetwarzanie sygnału błędu. Zmiana nastaw w bloku B1 wpływa na szybkość reakcji systemu i jego zdolność do osiągania stanu równowagi. Z kolei zmiany w bloku B3, który może być odpowiedzialny za inne operacje, nie mają bezpośredniego wpływu na czas zdwojenia regulatora PI. Typowe błędy polegają na nieprawidłowym zrozumieniu roli poszczególnych bloków w układzie regulacji. Osoby odpowiadające w ten sposób mogą mylnie zakładać, że zmiany w innych blokach przyniosą podobne efekty, co w przypadku bloku B1, co jest niezgodne z zasadami dynamiki systemów regulacji. Dla skutecznej regulacji niezbędne jest rozróżnienie pomiędzy rolą sygnału błędu a sygnałem sterującym, co jest fundamentalnym elementem teorii regulacji. W praktyce, niedostateczne zrozumienie struktury układu może prowadzić do nieefektywnej optymalizacji, a w konsekwencji do pogorszenia działania całego systemu.