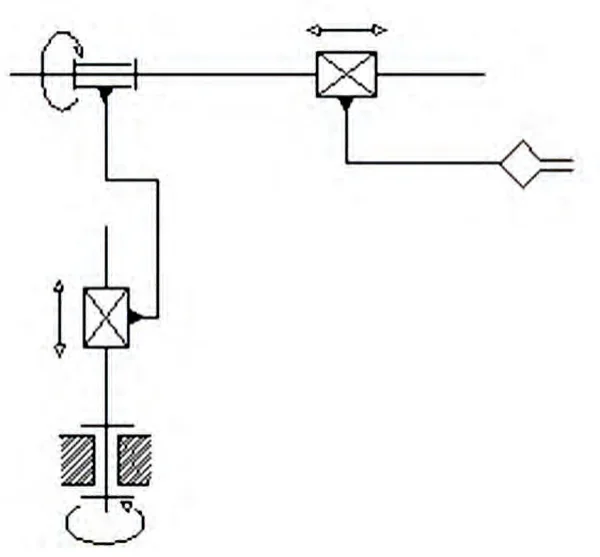
Na podstawie przedstawionego schematu manipulatora określ liczbę jego stopni swobody.
A. 2
B. 4
C. 1
D. 3
Pytanie z egzaminu CKE, styczeń 2017 (arkusz E.18-X-17.01).
W tym schemacie manipulator ma 4 stopnie swobody, ponieważ można wyróżnić cztery niezależne ruchy jego członów względem podstawy. Stopień swobody oznacza niezależną możliwość ruchu, najczęściej obrót w przegubie albo przesuw liniowy w prowadnicy. W praktyce liczymy więc niezależne osie ruchu, a nie liczbę elementów narysowanych na schemacie, przewodów, czujników czy samych siłowników. Jeżeli każdy z pokazanych przegubów albo napędzanych członów może być sterowany osobno, to każdy taki ruch daje jeden stopień swobody. Stąd wynik 4. Moim zdaniem to jest jedna z ważniejszych umiejętności przy analizie robotów i manipulatorów, bo od liczby stopni swobody zależy, jaki obszar roboczy manipulator osiągnie i jak dokładnie można ustawić chwytak. W przemyśle manipulator 4-osiowy może np. podnosić element, przesuwać go w dwóch kierunkach i obracać chwytak, co wystarcza do prostego pick and place, paletyzacji albo obsługi maszyny CNC. Zgodnie z dobrą praktyką, spotykaną też w opisach robotów według terminologii PN-EN ISO 8373, analizę zaczyna się od łańcucha kinematycznego: podstawa, człony, przeguby, osie ruchu. Dopiero później patrzy się na napędy, czujniki krańcowe i sterowanie.
Jeżeli wynik wyszedł jako 1, 2 albo 3, to najczęściej problem polega na zbyt powierzchownym odczytaniu schematu. W manipulatorach nie liczy się tylko jednego ruchu końcówki roboczej, na przykład samego podnoszenia chwytaka. Stopień swobody to każda niezależna współrzędna ruchu całego układu kinematycznego. Gdy manipulator może wykonać obrót podstawy, przesuw ramienia, ruch pionowy oraz dodatkowy obrót lub ustawienie chwytaka, to są to cztery niezależne możliwości ruchu, nawet jeśli na rysunku wyglądają dość prosto. Z mojego doświadczenia uczniowie często mylą stopnie swobody z liczbą siłowników widocznych na schemacie. To nie zawsze działa, bo jeden siłownik może napędzać mechanizm złożony, a czasem jeden ruch jest realizowany przez kilka elementów pomocniczych. Innym typowym błędem jest liczenie tylko tych osi, które są narysowane najgrubiej albo są opisane symbolem napędu, a pomijanie przegubu przy chwytaku. W praktyce projektowej i serwisowej trzeba patrzeć na łańcuch kinematyczny: które człony mogą poruszać się niezależnie względem poprzednich i czy ruch nie jest tylko biernym skutkiem innego ruchu. Odpowiedzi mniejsze od 4 sugerują więc pominięcie jednej lub kilku osi. Dobra metoda jest taka: przejść od podstawy do końcówki manipulatora i przy każdym przegubie zapytać, czy daje osobny obrót lub przesuw. W tym zadaniu takich niezależnych ruchów są cztery, dlatego liczba stopni swobody wynosi 4.