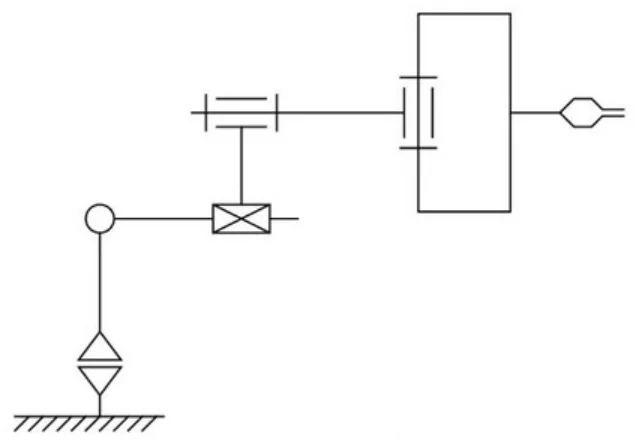
Liczba stopni swobody robota przedstawionego na schemacie wynosi
A. 5
B. 4
C. 3
D. 2
Liczba stopni swobody robota wynosi 5, co jest zgodne z podstawowymi zasadami kinematyki robotów. W kontekście robotyki, każdy przegub robota, czy to obrotowy, czy liniowy, dodaje jeden stopień swobody. W przypadku omawianego robota, zidentyfikowano pięć przegubów: trzy obrotowe i dwa liniowe, co przekłada się na łączną liczbę pięciu stopni swobody. Taki układ pozwala na szeroki zakres ruchów, co jest niezbędne w zastosowaniach przemysłowych i mobilnych. Na przykład, roboty z pięcioma stopniami swobody mogą efektywnie uczestniczyć w procesach montażowych, gdzie wymagane są precyzyjne ruchy w trzech płaszczyznach oraz możliwość przesuwania się wzdłuż osi. Zrozumienie liczby stopni swobody jest kluczowe w projektowaniu systemów robotycznych i w dobraniu odpowiednich algorytmów sterowania, co zgodne jest z zasadami projektowania systemów zgodnie z normą ISO 8373 dotyczącą terminologii związanej z robotami.
Wybór nieprawidłowej liczby stopni swobody może wynikać z niepełnego zrozumienia zasad działania przegubów robotów. Odpowiedzi wskazujące na 2, 3 lub 4 stopnie swobody ignorują fakt, że każdy przegub ma swoją rolę w kinematyce robota. Najczęściej spotykanym błędem jest pomijanie przegubów liniowych, które również odgrywają istotną rolę w ruchu robota. Przykładowo, ograniczając się tylko do przegubów obrotowych, można dojść do błędnych wniosków, co prowadzi do nieprawidłowego oszacowania zdolności robota do wykonania określonych zadań. W przypadku 2 stopni swobody, robot mógłby wykonywać jedynie bardzo ograniczone ruchy, natomiast 3 stopnie swobody sugerowałyby już możliwość pewnej manipulacji, ale nadal nie byłyby wystarczające w kontekście bardziej złożonych aplikacji. Wybór 4 stopni swobody również pomija pełny potencjał robota, który dzięki pięciu przegubom może wykonywać bardziej skomplikowane zadania, takie jak praca w trudnych środowiskach lub złożone operacje montażowe. Zrozumienie tych podstawowych zasad jest kluczowe dla inżynierów i projektantów systemów robotycznych, którzy muszą ocenić, jakie ruchy robot ma wykonać w konkretnym zastosowaniu, co jest zgodne z najlepszymi praktykami w zakresie projektowania robotów.