Prawidłowo strukturę kinematyczną PPO (TTR) urządzenia manipulacyjnego przedstawiono na
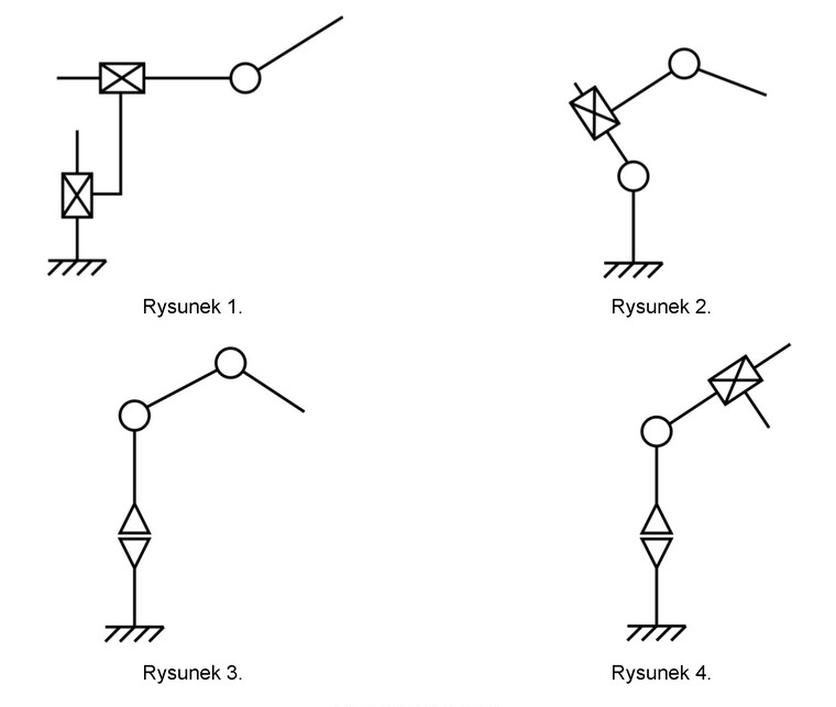
Prawidłowa odpowiedź wskazuje na rysunek 1, który dokładnie ilustruje kinematyczną strukturę PPO (TTR) urządzenia manipulacyjnego. W tym przypadku rysunek przedstawia dwa przeguby obrotowe, które są reprezentowane przez okręgi, oraz jeden przegub liniowy, oznaczony kwadratem. Taka konfiguracja jest typowa dla urządzeń manipulacyjnych, w których przeguby obrotowe zapewniają ruch w wielu kierunkach, a przegub liniowy umożliwia ruch wzdłuż prostej linii. Zrozumienie tej struktury jest kluczowe dla inżynierów zajmujących się projektowaniem robotów oraz automatyzacji procesów. W praktyce, projektowanie urządzeń manipulacyjnych zgodnie z tym modelem pozwala na zwiększenie efektywności operacyjnej, co jest zgodne z najlepszymi praktykami w branży robotyki, gdzie każda z tych konfiguracji jest dostosowywana w oparciu o konkretne wymagania aplikacji. Dodatkowo, znajomość struktur kinematycznych pozwala na lepsze modelowanie ruchów, co jest istotne w programowaniu robotów oraz w symulacjach ruchu.
Odpowiedzi wskazujące na inne rysunki są nieprawidłowe, ponieważ nie odzwierciedlają rzeczywistej struktury kinematycznej PPO (TTR) w kontekście urządzeń manipulacyjnych. Rysunki, które nie zawierają poprawnej konfiguracji przegubów, mogą prowadzić do błędnych założeń w projektowaniu systemów robotycznych. Na przykład, jeśli rysunek przedstawia jedynie przeguby obrotowe bez zintegrowania przegubu liniowego, to sugeruje to ograniczenie w zdolności urządzenia do wykonywania złożonych ruchów, co jest kluczowe w wielu zastosowaniach przemysłowych. W praktyce, dobór odpowiednich przegubów ma bezpośredni wpływ na elastyczność i funkcjonalność robota. Typowe błędy myślowe, które prowadzą do takich niepoprawnych wyborów obejmują niewłaściwe zrozumienie roli poszczególnych przegubów i ich wpływu na ruch. Bez zrozumienia, jak te elementy współdziałają, projektanci mogą popełniać błąd w ocenie zdolności kinematycznych urządzenia, co może skutkować niewłaściwym doborem komponentów oraz ograniczeniem funkcjonalności całego systemu. Dlatego tak ważne jest, aby przed podjęciem decyzji projektowych dokładnie analizować każdy aspekt kinematyki oraz stosować sprawdzone standardy branżowe.