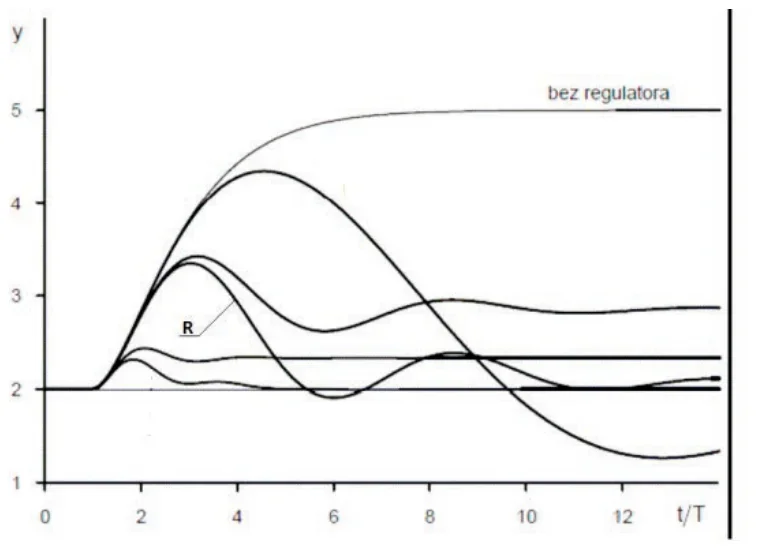
Na rysunku zamieszczono przebiegi czasowe układu regulacji z różnymi typami regulatorów. Symbolem literowym R oznaczono odpowiedź układu z regulatorem
A. P
B. PID
C. PD
D. PI
Pytanie z egzaminu CKE, wrzesień 2015 (arkusz E.18-X-15.08).
Regulator PI (Proporcjonalno-Całkujący) odgrywa kluczową rolę w systemach regulacji, oferując równocześnie reakcję szybką i stabilność. Po analizie wykresu oznaczonego symbolem R, widzimy, że po początkowym skoku wartości wyjściowej odpowiada on właśnie charakterystyce regulatora PI. Regulator ten łączy element proporcjonalny, który odpowiada za szybkość reakcji na zmiany w wartościach zadanych, z elementem całkującym, który eliminuje błąd ustalający. Działanie regulatora PI jest szczególnie korzystne w aplikacjach, gdzie istotne jest minimalizowanie oscylacji i uzyskanie stabilnego poziomu sygnału. W praktyce, jest on szeroko stosowany w systemach automatyki przemysłowej, takich jak regulacja temperatury czy ciśnienia, gdzie wymagana jest precyzyjna kontrola. Regulator PI dostosowuje swoje działanie na podstawie błędu między wartością zadaną a rzeczywistą, co pozwala na szybkie osiągnięcie i utrzymanie stabilnego stanu. Dzięki temu, zastosowanie regulatorów PI stało się standardem w wielu branżach, zapewniając efektywność i niezawodność systemów regulacji.
Przy analizie niepoprawnych odpowiedzi na pytanie dotyczące typu regulatora widzimy, że odpowiedzi PD, P oraz PID zawierają różne błędy myślowe. Regulator PD (Proporcjonalno-Różniczkujący) jest zaprojektowany do szybkiej reakcji na zmiany, jednak jego działanie nie zapewnia eliminacji błędu ustalającego, co widać w charakterystyce wykresu, która nie stabilizuje się na poziomie docelowym. Można zauważyć, że brak elementu całkującego powoduje, że układ ma skłonność do oscylacji i nie osiąga zadowalającej stabilności. Z kolei regulator P (Proporcjonalny) jest najprostszy, ale również najmniej efektywny, ponieważ nie eliminuje błędu ustalającego, co oznacza, że system nie osiąga pożądanej wartości. Zastosowanie jedynie regulatora P w praktyce prowadzi do dużych odchyleń od wartości zadanej, co jest niepożądane w wielu zastosowaniach przemysłowych. Regulator PID (Proporcjonalno-Integralno-Różniczkujący) łączy w sobie elementy wszystkich trzech typów regulatorów, co teoretycznie pozwala na osiągnięcie najlepszych wyników, jednak w rzeczywistości jego złożoność może prowadzić do trudności w dostrajaniu. W sytuacjach, gdzie prostota i szybka stabilizacja są kluczowe, regulator PI jest znacznie bardziej odpowiedni niż skomplikowany regulator PID, który wymaga precyzyjnego doboru parametrów, co w praktyce może generować dodatkowe koszty i ryzyko błędów podczas kalibracji.