W celu zapewnienia niewielkiego momentu bezwładności ramienia robota zastosowano przekładnię przedstawioną na rysunku. Jest to przekładnia
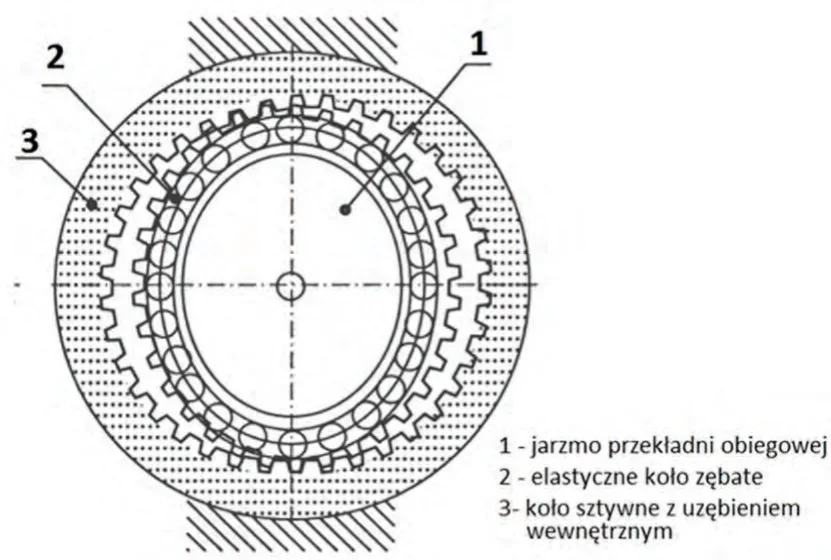
A. falowa.
B. hipoidalna.
C. ślimakowa.
D. cierna.
Pytanie z egzaminu CKE, styczeń 2017 (arkusz E.18-X-17.01).
Przekładnia falowa, znana również jako przekładnia harmonijna, jest wyjątkowym rozwiązaniem inżynieryjnym, które łączy w sobie wysoką precyzję i niewielkie momenty bezwładności, co czyni ją idealnym elementem w konstrukcji ramion robotów przemysłowych. Jej działanie opiera się na współpracy elastycznego koła zębatego ze sztywnym kołem zębato-wnętrznym, co pozwala na uzyskanie dużego przełożenia w kompaktowej formie. Zastosowanie przekładni falowej w robotach przemysłowych pozwala na osiągnięcie znacznie lepszej dynamiki ruchu, co jest kluczowe w aplikacjach wymagających szybkiej i precyzyjnej manipulacji. Przekładnie falowe są zgodne z najlepszymi praktykami w branży automatyki, gdzie niskie momenty bezwładności są istotne dla efektywności energetycznej oraz redukcji drgań. Przykładowo, w robotach do zadań montażowych, gdzie precyzja i szybkość są kluczowe, stosowanie przekładni falowych pozwala na zwiększenie efektywności i niezawodności operacji. Dlatego też, wybór przekładni falowej w konstrukcji ramion robota to nie tylko kwestia techniczna, ale również strategiczna, która przyczynia się do optymalizacji procesów produkcyjnych.
Wybór odpowiedzi hipoidalnej, ciernej lub ślimakowej wskazuje na pewne nieporozumienia dotyczące zasad działania i konstrukcji przekładni, które są odpowiedzialne za przekazywanie napędu w układach mechanicznych. Przekładnia hipoidalna, mimo że również charakteryzuje się dużym przełożeniem, wykorzystuje ślimakowe zęby, co wpływa na większy moment bezwładności i ogranicza jej zastosowanie w precyzyjnych układach, takich jak ramiona robotów. Przekładnia cierna z kolei działa na zasadzie tarcia, co sprawia, że nie jest w stanie zapewnić potrzebnej precyzji i efektywności w dynamicznych zastosowaniach. Dodatkowo, jej wydajność jest znacząco niższa, co prowadzi do większego zużycia energii i potencjalnych problemów z trwałością. Natomiast przekładnia ślimakowa, choć wysoce efektywna w redukcji prędkości i zwiększaniu momentu obrotowego, charakteryzuje się dużym oporem i również nie jest optymalnym rozwiązaniem, gdyż wprowadza znaczne straty energii oraz zwiększa moment bezwładności. Wybór niewłaściwej przekładni może zatem prowadzić do ograniczenia efektywności robota oraz obniżenia jego wydajności w zadaniach wymagających precyzyjnej manipulacji. Dlatego kluczowe jest zrozumienie różnic między tymi rodzajami przekładni oraz ich zastosowaniem w kontekście specyfiki pracy robota, aby uniknąć typowych błędów myślowych związanych z wyborem napędu. Przekładnia falowa, jako najlepsza opcja w tym kontekście, wykazuje doskonałą równowagę między efektywnością a precyzją, co czyni ją niezastąpioną w nowoczesnych konstrukcjach mechanicznych.