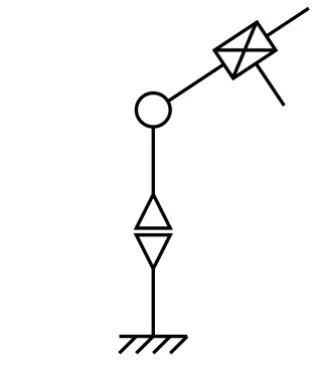
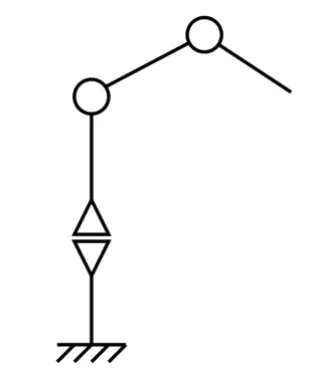
Strukturę kinematyczną OOP (RRT) urządzenia manipulacyjnego przedstawiono na
A. rysunku 4.
B. rysunku 1.
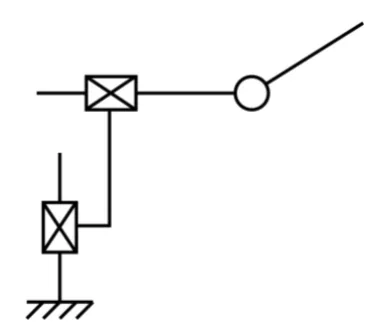
C. rysunku 2.
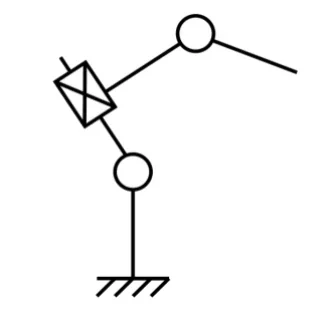
D. rysunku 3.
Pytanie z egzaminu CKE, styczeń 2022 (arkusz EE.21-SG-22.01).
Rysunek 4 jest prawidłowym przedstawieniem struktury kinematycznej OOP (RRT) urządzenia manipulacyjnego, co można zauważyć poprzez charakterystyczne elementy, takie jak przeguby obrotowe i przesuwne. Te elementy są kluczowe w projektowaniu urządzeń manipulacyjnych, ponieważ odpowiadają za ruch i kontrolę pozycji. Przeguby obrotowe, reprezentowane przez okręgi, umożliwiają rotację końcówki robota, co jest niezbędne w aplikacjach wymagających precyzyjnego manipulowania obiektami. Z kolei przeguby przesuwne, oznaczone kwadratami, pozwalają na linearne przesuwanie elementów robota. Przykłady zastosowania obejmują roboty przemysłowe, które muszą zrealizować skomplikowane zadania, takie jak montaż czy pakowanie. Zrozumienie struktury kinematycznej jest fundamentalne przy projektowaniu i programowaniu robotów, co jest zgodne z najlepszymi praktykami w inżynierii robotyki, w tym standardami ISO 8373 dotyczącymi terminologii robotów, które definiują różne rodzaje ruchów i ich zastosowania.
Wybór rysunku 1, 2 lub 3 jako przedstawienia struktury kinematycznej OOP (RRT) urządzenia manipulacyjnego wskazuje na istotne nieporozumienie dotyczące podstawowych zasad kinematyki robotów. Rysunki te nie posiadają niezbędnych elementów, które są charakterystyczne dla systemów OOP, jak przeguby obrotowe i przesuwne. Przeguby obrotowe są niezbędne do realizacji ruchów rotacyjnych, które są kluczowe w precyzyjnych operacjach manipulacyjnych, natomiast przeguby przesuwne umożliwiają realizację ruchów liniowych, co zwiększa wszechstronność robota. W praktyce, ignorowanie różnic między tymi rodzajami przegubów może prowadzić do nieefektywnego projektowania systemów manipulacyjnych, gdzie ruchy wykonywane przez robota są ograniczone. Warto także zauważyć, że projektanci i inżynierowie robotyki muszą opierać swoje decyzje na uznanych standardach i dobrych praktykach branżowych, aby zapewnić optymalną wydajność i bezpieczeństwo urządzeń. Używanie niewłaściwych rysunków jako odniesień do kinematyki może skutkować poważnymi błędami w procesie projektowania, co w konsekwencji wpłynie na efektywność operacyjną robota oraz jego zdolność do precyzyjnego wykonywania zadań w rzeczywistych aplikacjach.