Który z wymienionych programów komputerowych umożliwi przeprowadzenie symulacji działania zaprojektowanego multiwibratora?
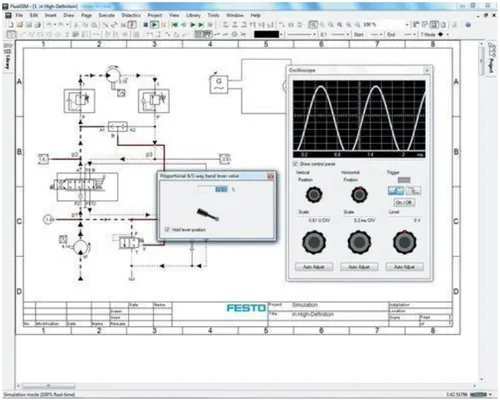
A. Program 2. FluidSim
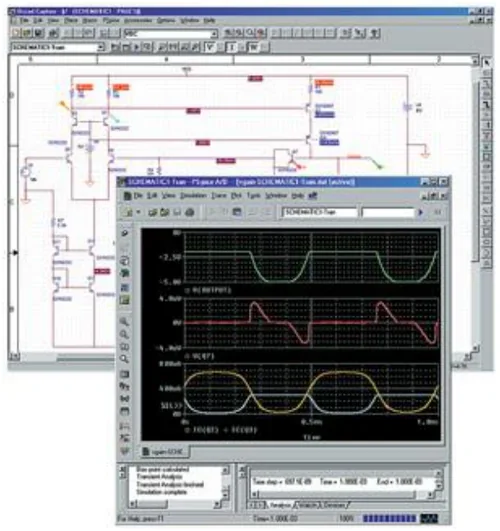
B. Program 1. PSpice
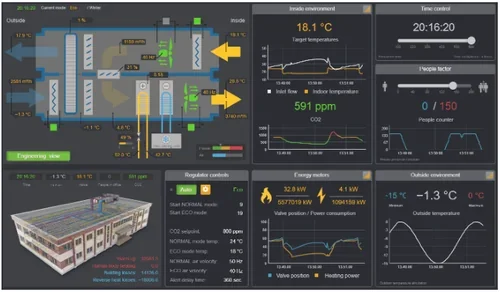
C. Program 3. WebHMI
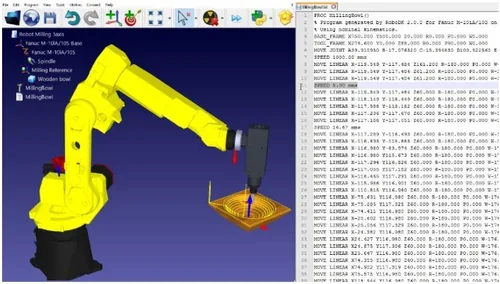
D. Program 4. RoboDK
Pytanie z egzaminu CKE, styczeń 2022 (arkusz E.19-SG-22.01).
Program PSpice, który wybrałeś, to jedno z najczęściej stosowanych narzędzi w inżynierii elektronicznej do symulacji obwodów. Umożliwia on szczegółową analizę dynamiki multiwibratorów, co jest kluczowe dla inżynierów projektujących układy oscylacyjne. Dzięki szerokiej gamie dostępnych modeli komponentów, możesz symulować zachowanie różnych konfiguracji multiwibratorów, co pozwala na optymalizację ich parametrów, takich jak częstotliwość oscylacji czy stabilność. W praktyce, wykorzystanie PSpice w procesie projektowania pozwala na wcześniejsze wykrycie potencjalnych problemów, co z kolei może znacznie obniżyć koszty produkcji i czas wprowadzenia produktu na rynek. Umożliwia to także testowanie różnych scenariuszy obciążeniowych oraz warunków pracy, co jest zgodne z najlepszymi praktykami branżowymi w zakresie inżynierii elektronicznej, gdzie dokładna symulacja jest kluczowa dla sukcesu projektu.
Wybór innego programu, takiego jak FluidSim, WebHMI czy RoboDK, wskazuje na pewne nieporozumienie związane z zastosowaniem narzędzi symulacyjnych w inżynierii elektronicznej. FluidSim jest programem skupiającym się na symulacji układów pneumatycznych i hydraulicznych, co oznacza, że nie jest przystosowane do analizy obwodów elektronicznych, takich jak multiwibratory. WebHMI to narzędzie przeznaczone do zarządzania interfejsami użytkownika, co sprawia, że również nie ma zastosowania w kontekście analizy obwodów elektronicznych. Z kolei RoboDK jest dedykowany do programowania robotów przemysłowych oraz symulacji ich ruchu, co stawia go w zupełnie innym obszarze zastosowań. Wybór tych programów może wynikać z błędnego skojarzenia ich funkcji z symulacją obwodów, co jest typowym błędem myślowym. Kluczowe w procesie wyboru odpowiedniego narzędzia do symulacji obwodów elektronicznych jest zrozumienie, że każde z tych programów ma swoje specyficzne zastosowania, które nie pokrywają się z potrzebami symulacji multiwibratorów. Właściwe narzędzie, takie jak PSpice, powinno być zawsze wybierane w oparciu o specyfikę projektu i wymagania techniczne, co jest zgodne z najlepszymi praktykami branżowymi.