Przedstawiony na rysunku manipulator posiada
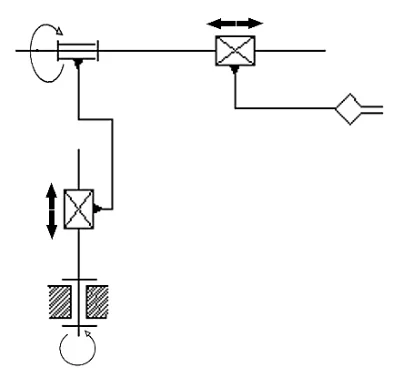
Przykładowe zadanie CKE z 2022 roku: Informator o egzaminie zawodowym - technik robotyk (ELM.07).
Przedstawiony manipulator ma cztery pary kinematyczne. Na schemacie widać dwie pary obrotowe, oznaczone strzałkami obrotu - przy podstawie i przy górnym ramieniu - oraz dwie pary przesuwne, oznaczone prostokątami z krzyżykiem i dwustronnymi strzałkami ruchu liniowego - pionową i poziomą.
Reguła do zapamiętania: para kinematyczna to ruchome połączenie dwóch członów. Liczbę par odczytuje się ze schematu, licząc symbole przegubów: obrotowych (strzałka okrężna) i przesuwnych (prowadnica, strzałka prosta). Chwytak na końcu ramienia nie jest liczony jako kolejna para.
Liczba par kinematycznych manipulatora szeregowego zwykle odpowiada liczbie jego stopni swobody. Cztery osie wystarczają do przemieszczenia chwytaka w przestrzeni, ale nie do dowolnego ustawienia jego orientacji.
W tego typu zadaniach łatwo pominąć któryś symbol albo policzyć coś, co parą nie jest. Wynik dwóch par powstaje wtedy, gdy uwzględni się tylko przeguby przesuwne z dwustronnymi strzałkami i pominie obroty narysowane strzałkami okrężnymi przy podstawie i przy górnym ramieniu.
Pięć albo sześć par wychodzi, gdy do przegubów doliczy się zakończenie ramienia z chwytakiem lub podstawę manipulatora. Podstawa jest członem nieruchomym, a chwytak to efektor, który na tym schemacie nie ma własnego symbolu ruchu. Sześć par mają typowe roboty przemysłowe z przegubowym ramieniem i rozbudowaną kiścią, ale ten schemat jest prostszy.
Prawidłowa odpowiedź to cztery pary kinematyczne: dwie obrotowe i dwie przesuwne. Każdej z nich odpowiada na schemacie osobny symbol z oznaczonym kierunkiem ruchu.
Licząc pary, idź od podstawy do chwytaka i przy każdym symbolu przegubu zapisz jego rodzaj.