Kategorie: Bezpieczeństwo stanowisk zrobotyzowanych Język obcy zawodowy
ELM.08 Eksploatacja i programowanie systemów robotyki - pytania egzaminacyjne
Część praktyczna egzaminu
Kategorie: Budowa i kinematyka robotów
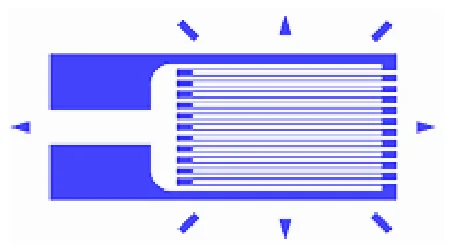
Przedstawiony na ilustracji czujnik służy do pomiaru

Kategorie: Bezpieczeństwo stanowisk zrobotyzowanych
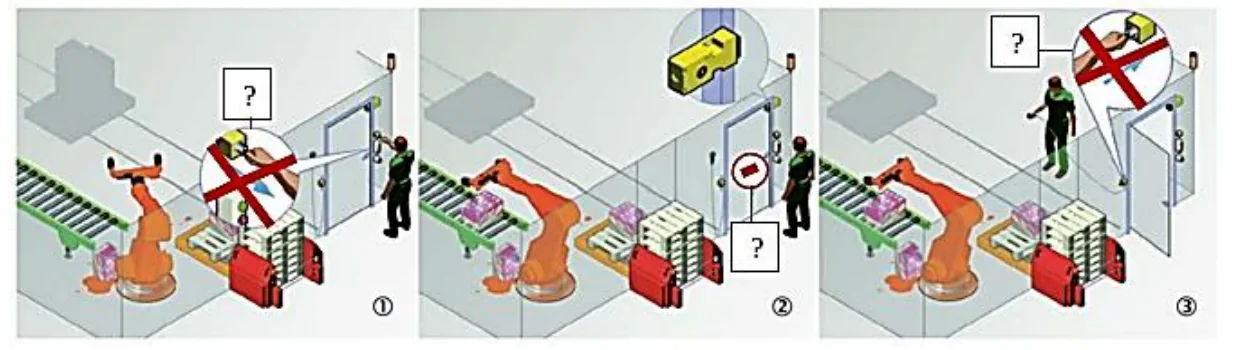
System klucza sterującego, stosowany dla zapewnienia bezpieczeństwa, przedstawiony na zamieszczonej ilustracji, nie przewiduje

Kategorie: Bezpieczeństwo stanowisk zrobotyzowanych
Pod pojęciem robota współpracującego, tzw. cobota, kryje się robot
Kategorie: Diagnostyka i konserwacja robotów
Odtworzenie kolejności zaistniałych w przeszłości stanów, które doprowadziły do awarii robota jest badaniem diagnostycznym nazywanym
Kategorie: Organizacja pracy zespołów
Jakie elementy należy wziąć pod uwagę przy planowaniu wdrożenia zrobotyzowanej linii produkcyjnej metodą ścieżki krytycznej (ang. CPM - Critical Path Method)?
Kategorie: Przemysł 4.0 i robotyzacja procesów
Który, z wymienionych obszarów, jest elementem należącym do tzw. 11 filarów Przemysłu 4.0?
Kategorie: Eksploatacja i dokumentacja robotów Diagnostyka i konserwacja robotów
Które, z niżej wymienionych czynności, wchodzą w zakres kalibracji robota?
Kategorie: Budowa i kinematyka robotów
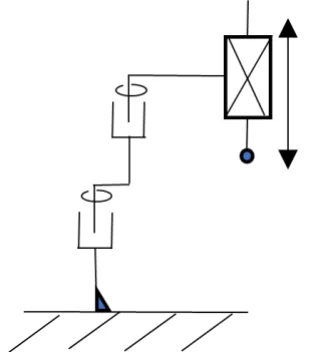
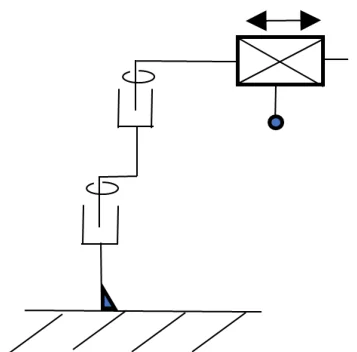
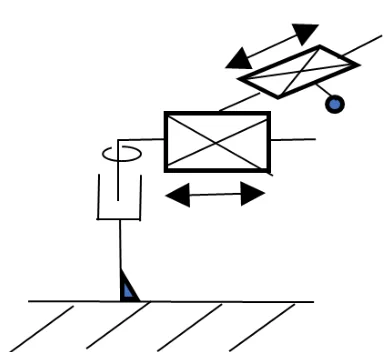
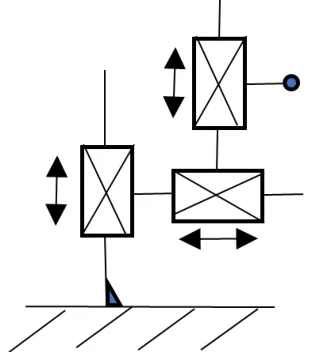
Który z łańcuchów kinematycznych zapewnia 3 translacyjne stopnie swobody swojej końcówce i może być wykorzystany jako podłańcuch ramienia w konstrukcji uniwersalnego robota o 6 stopniach swobody?


Kategorie: Eksploatacja i dokumentacja robotów Diagnostyka i konserwacja robotów
Do jakiego stanu technicznego robota odnosi się następujący opis: żaden parametr struktury nie osiągnął wartości granicznej, robot ma jednak właściwości techniczno-eksploatacyjne nie w pełni odpowiadające założonym (np. zwiększone wydzielanie ciepła lub głośniejsza praca)?
Kategorie: Programowanie robotów
Instrukcja programowania ruchu PTP (ang. Point-To-Point) – od punktu do punktu – służy do zadania ruchu
Kategorie: Budowa i kinematyka robotów
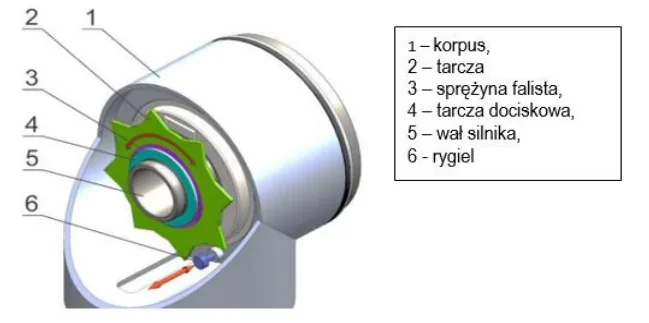
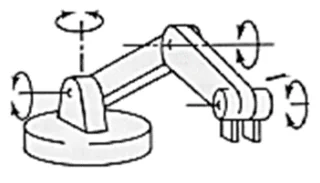
Przedstawiony na ilustracji układ mechaniczny pojedynczego węzła robota to

Kategorie: Eksploatacja i dokumentacja robotów
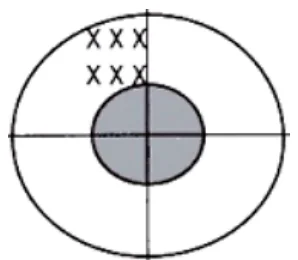
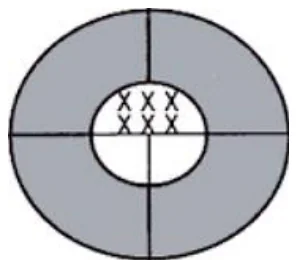
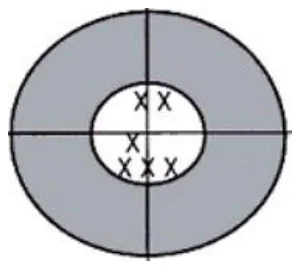
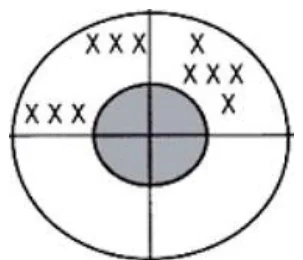
Na którym rysunku przedstawiono wynik powtarzania tej samej operacji umiejscowienia końcówki robota w środku okręgów, w sytuacji stosunkowo małej dokładności ale dużej powtarzalności pozycjonowania robota?


Kategorie: Diagnostyka i konserwacja robotów
Która, z poniższych charakterystyk, może pełnić rolę zależności diagnostycznej danego robota?
Kategorie: Budowa i kinematyka robotów
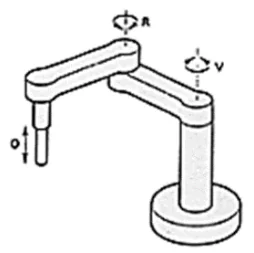
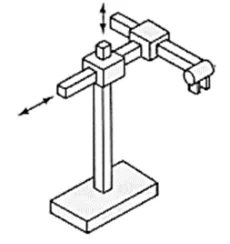
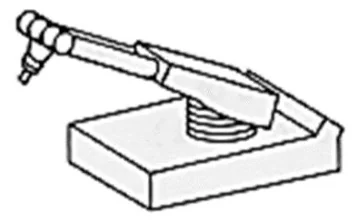
Która, z przedstawionych poniżej konstrukcji ramienia robota, jest określana jako SCARA?


Kategorie: Programowanie robotów
Programowanie robotów w trybie off-line to
Kategorie: Organizacja pracy zespołów
Wskaż poprawnie sformułowaną zasadę techniki organizacji pracy zespołowej nazywanej Młynem (ang. Scrum).
Kategorie: Programowanie robotów
Przy programowaniu ruchu narzędzia, z interpolacją kołową w przestrzeni roboczej od punktu P1 do P2, należy podać
Kategorie: Przemysł 4.0 i robotyzacja procesów
Robotyzacja spawania łukowego przynosi szereg korzyści. Która z wymienionych poniżej nie jest związana z robotyzacją tego procesu?
Kategorie: Programowanie robotów