Która, z przedstawionych poniżej konstrukcji ramienia robota, jest określana jako SCARA?
Przykładowe zadanie CKE z 2022 roku: Informator o egzaminie zawodowym - technik robotyk (ELM.08).
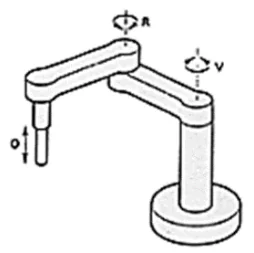
SCARA to ramię z dwoma przegubami obrotowymi o osiach pionowych, połączonymi szeregowo, oraz pionową osią przesuwną na końcu. Ramię porusza się jak ludzka ręka położona na stole: dwa człony obracają się w płaszczyźnie poziomej, a końcówka opuszcza się i unosi.
Nazwa to skrót od Selective Compliance Assembly Robot Arm, czyli ramię montażowe o wybiórczej podatności. Ramię jest podatne w płaszczyźnie poziomej, a bardzo sztywne w pionie, dzięki czemu dobrze wciska elementy w otwory.
Roboty SCARA są szybkie i dokładne, dlatego stosuje się je przy montażu drobnych części, pakowaniu, przenoszeniu elementów z taśmy i dozowaniu kleju. Mają mniejszą przestrzeń roboczą niż roboty przegubowe.
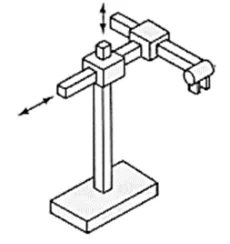
Każda z błędnych konstrukcji ma inny układ osi, po którym można ją rozpoznać. Konstrukcja kartezjańska, czyli suwnicowa (bramowa), ma trzy przesuwy w kierunkach prostopadłych X, Y i Z. Przestrzeń robocza ma kształt prostopadłościanu, a ramię nie ma żadnych przegubów obrotowych w płaszczyźnie poziomej.
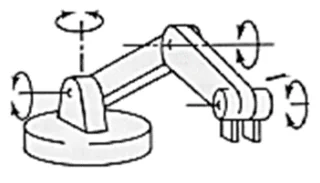
Konstrukcja przegubowa, nazywana antropomorficzną, ma przeguby obrotowe o osiach poziomych w ramieniu, przypominające bark i łokieć człowieka. Ramię może sięgać w górę i w dół w szerokim zakresie, a końcówka opisuje przestrzeń zbliżoną do kuli. To najpopularniejszy typ robota przemysłowego, ale nie SCARA.
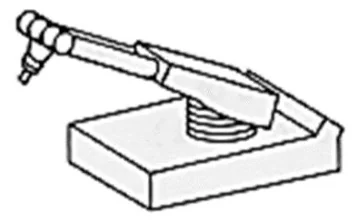
Konstrukcja sferyczna, inaczej biegunowa, łączy obrót wokół osi pionowej, wychylenie ramienia i jego teleskopowe wysuwanie - położenie końcówki opisują współrzędne kuliste. Tylko układ z dwoma obrotami wokół pionowych osi i pionowym przesuwem to SCARA. Rozpoznając konstrukcję robota, określ kolejno rodzaj par (obrotowe czy przesuwne) i kierunki ich osi.