Który z łańcuchów kinematycznych zapewnia 3 translacyjne stopnie swobody swojej końcówce i może być wykorzystany jako podłańcuch ramienia w konstrukcji uniwersalnego robota o 6 stopniach swobody?
Przykładowe zadanie CKE z 2022 roku: Informator o egzaminie zawodowym - technik robotyk (ELM.08).
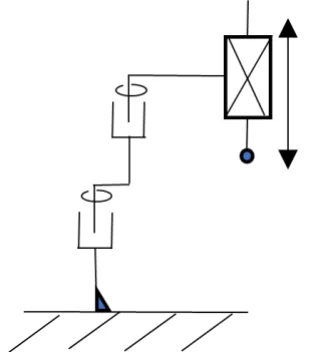
Trzy translacyjne stopnie swobody końcówki zapewnia łańcuch złożony z dwóch par obrotowych o osiach pionowych i jednej pary przesuwnej pionowej. Dwa obroty wokół równoległych osi pionowych pozwalają ustawić końcówkę w dowolnym punkcie płaszczyzny poziomej, a przesuw pionowy dodaje trzeci kierunek - wysokość.
Taki układ jest podstawą ramienia typu SCARA. Mimo że w łańcuchu są pary obrotowe, ich osie są równoległe, więc nie zmieniają orientacji narzędzia względem pionu - końcówka może przemieszczać się w trzech kierunkach przestrzeni.
Do zapamiętania: aby końcówka mogła dotrzeć do dowolnego punktu przestrzeni, łańcuch ramienia musi zapewniać ruch w trzech niezależnych kierunkach. W robocie o 6 stopniach swobody trzy pierwsze osie ustawiają położenie, a trzy osie kiści - orientację narzędzia.
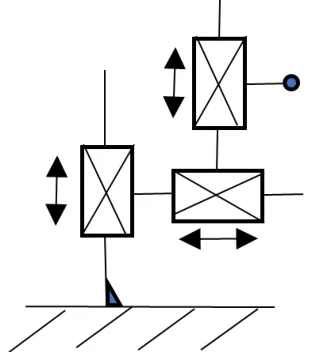
Każdy z błędnych łańcuchów ma przynajmniej jeden kierunek, w którym końcówka nie może się przemieszczać. Łańcuch z dwiema translacjami pionowymi i jedną poziomą daje ruch tylko w płaszczyźnie pionowej - dwa równoległe przesuwy pionowe dublują ten sam kierunek, więc brakuje trzeciego, niezależnego wymiaru.
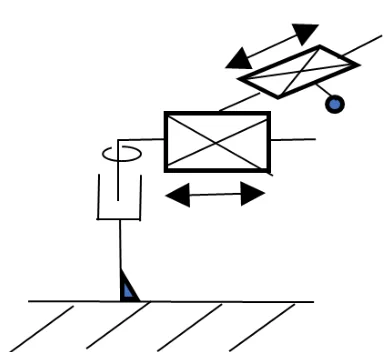
Łańcuch z obrotem wokół osi pionowej, przesuwem poziomym i drugim przesuwem w płaszczyźnie poziomej ustawia końcówkę w dowolnym punkcie poziomej płaszczyzny, ale nie zmienia jej wysokości - brakuje ruchu pionowego.
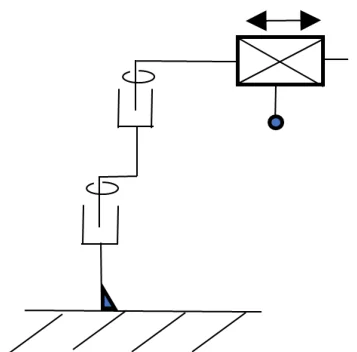
Podobnie łańcuch z dwiema parami obrotowymi o osiach pionowych i przesuwem poziomym działa wyłącznie w płaszczyźnie poziomej. Trzy niezależne kierunki zapewnia dopiero połączenie dwóch obrotów wokół osi pionowych z pionowym przesuwem. Analizując schemat łańcucha kinematycznego, sprawdzaj, czy każda para dodaje nowy, niezależny kierunek ruchu, a nie powtarza już istniejący - pary równoległe działające w tym samym kierunku nie zwiększają liczby translacyjnych stopni swobody końcówki.